



Entendendo Engrenagens de Onda de Deformação (Harmonic Drives): Soluções Compactas de Alta Redução para Robótica
Neste tutorial, aprenderemos o que é Engrenagem de Onda de Deformação, também conhecida como Harmonic Drive. Primeiro, explicaremos seu princípio de funcionamento, depois projetaremos nosso próprio modelo e o imprimiremos em 3D para que possamos vê-lo na vida real e entender melhor como funciona.
Você pode assistir ao vídeo a seguir ou ler o tutorial escrito abaixo.
O que é Engrenagem de Onda de Deformação?
Uma Engrenagem de Onda de Deformação é um tipo único de sistema de engrenagem mecânica que permite taxas de redução muito altas em um pacote compacto e leve. Comparado a sistemas de engrenagem tradicionais, como engrenagens helicoidais ou planetárias, pode atingir taxas de redução muito maiores de até 30 vezes no mesmo espaço. Além disso, possui característica de folga zero, alto torque, precisão e confiabilidade. Portanto, este sistema de engrenagem é usado em muitas aplicações, incluindo robótica, aeroespacial, máquinas médicas, máquinas de fresagem, equipamentos de fabricação e assim por diante.
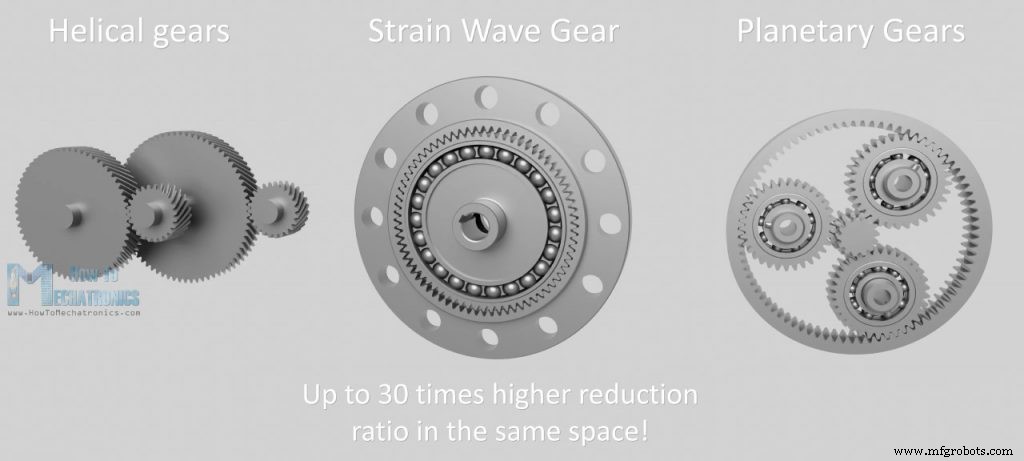
A Engrenagem de Onda de Deformação foi inventada em 1957 por C. Walton Musser, e o outro nome comumente usado para ela, "Harmonic Drive", é na verdade um nome de marca de engrenagem de onda de deformação registrado pela empresa Harmonic Drive.
Como Funciona
Tudo bem, então vamos dar uma olhada em como funciona agora. Um harmonic drive tem três componentes-chave: um gerador de onda, uma engrenagem flexível e uma engrenagem circular.
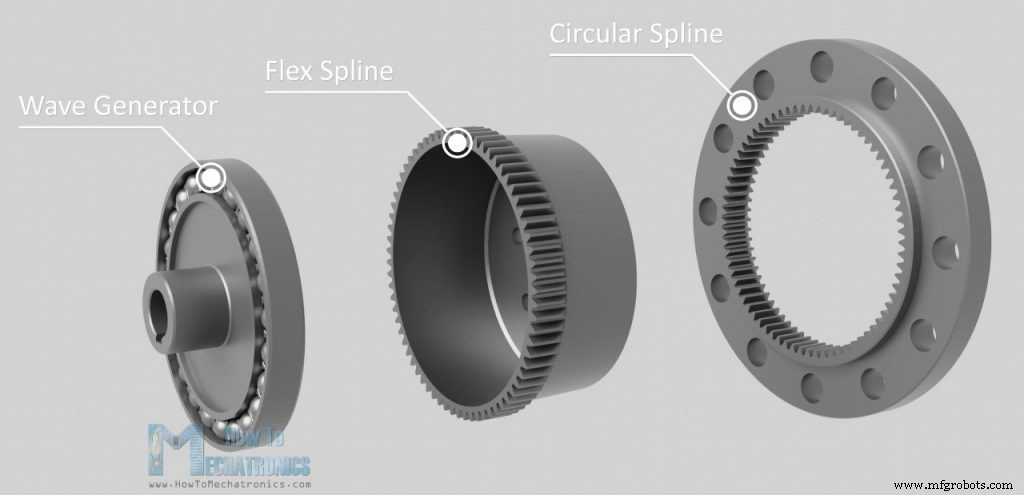
O gerador de onda tem forma elíptica e consiste em um cubo elíptico e um mancial especial de parede fina que segue a forma elíptica do cubo. Esta é a entrada do conjunto de engrenagens e está conectada ao eixo do motor.
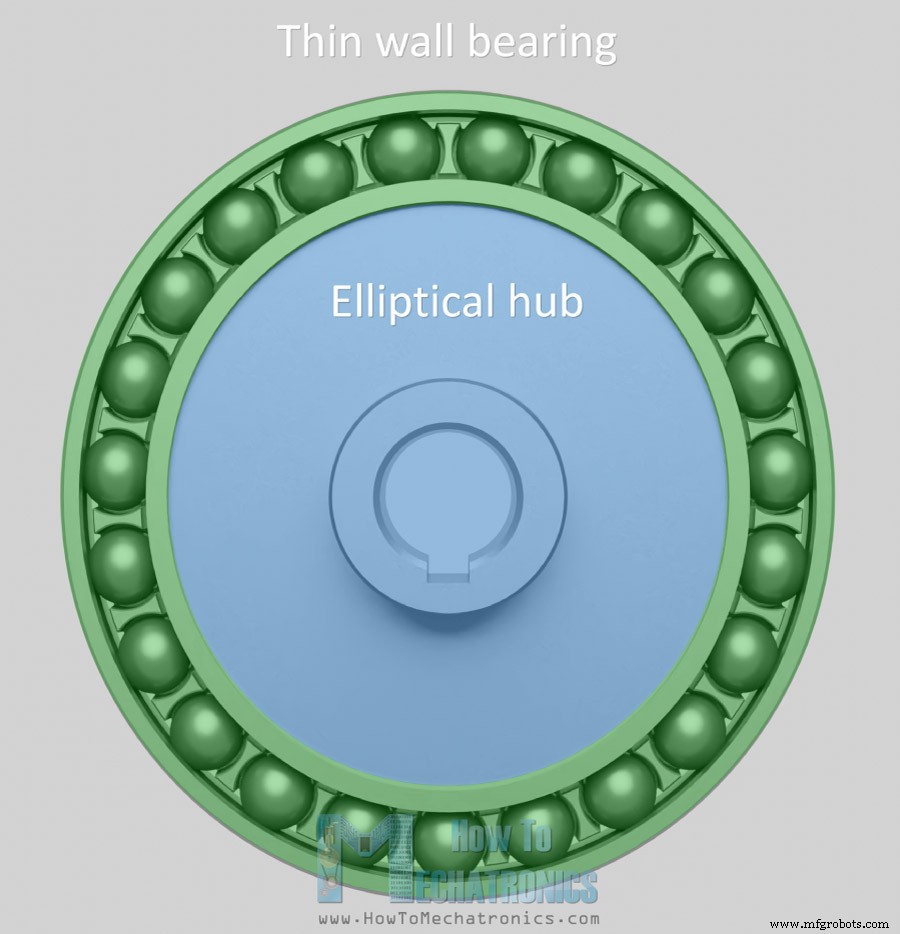
À medida que o gerador de onda gira, ele gera um movimento de onda.
A engrenagem flexível tem a forma de um copo cilíndrico e é feita de material de liga de aço flexível, mas torsionalmente rígido. As laterais do copo são muito finas, mas o fundo é grosso e rígido.
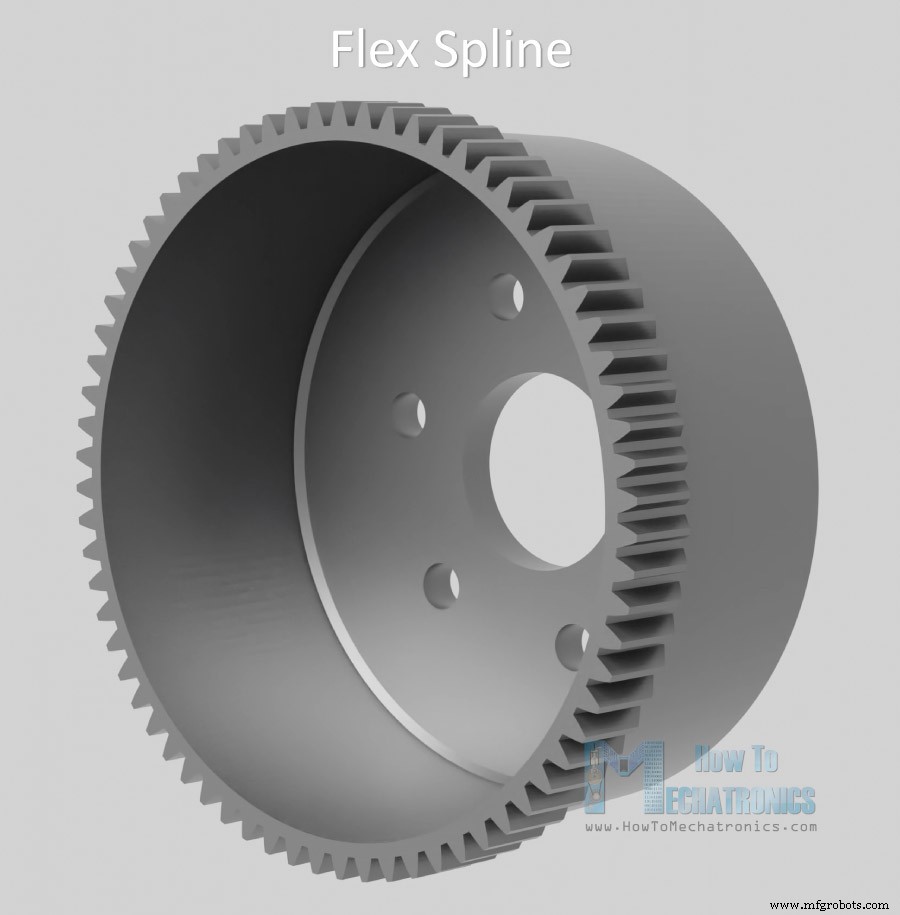
Isso permite que a extremidade aberta do copo seja flexível, mas a extremidade fechada seja bastante rígida e, portanto, podemos usá-la como saída e conectar a flange de saída a ela. A engrenagem flexível tem dentes externos na extremidade aberta do copo.
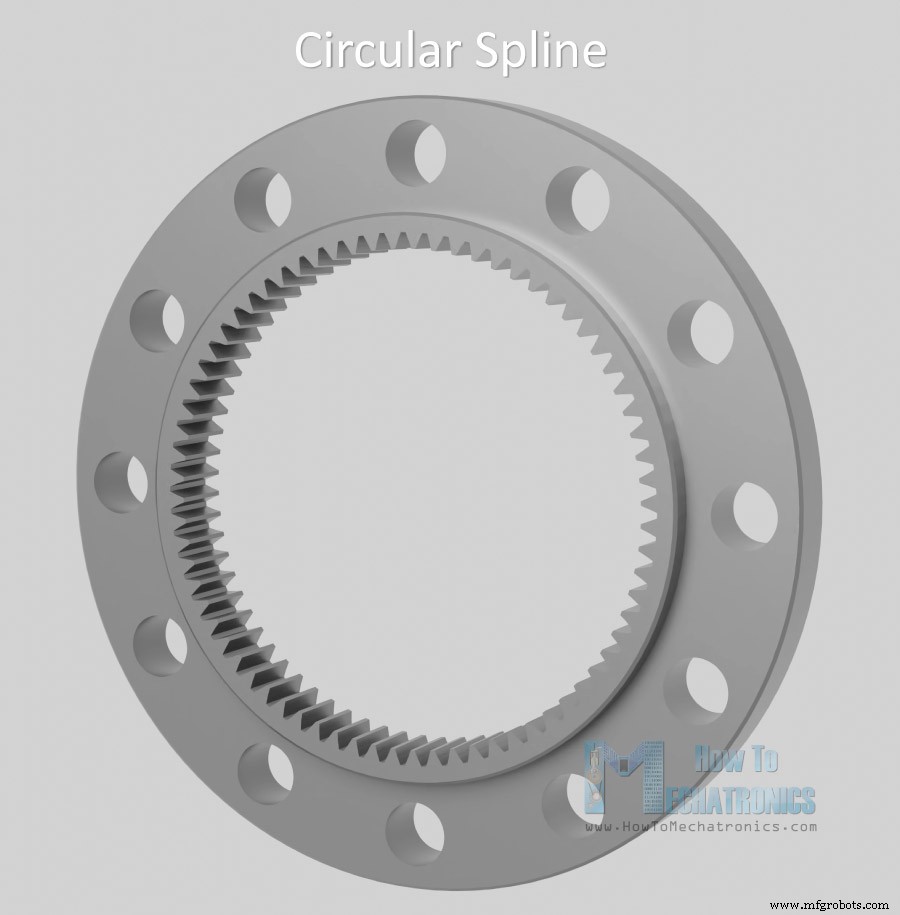
Por outro lado, a engrenagem circular é um anel rígido com dentes na parte interna. A engrenagem circular tem dois dentes a mais que a engrenagem flexível, que é na verdade o projeto-chave do sistema de engrenagem de onda de deformação.
Então, quando inserimos o gerador de onda na engrenagem flexível, a engrenagem flexível assume a forma do gerador de onda.
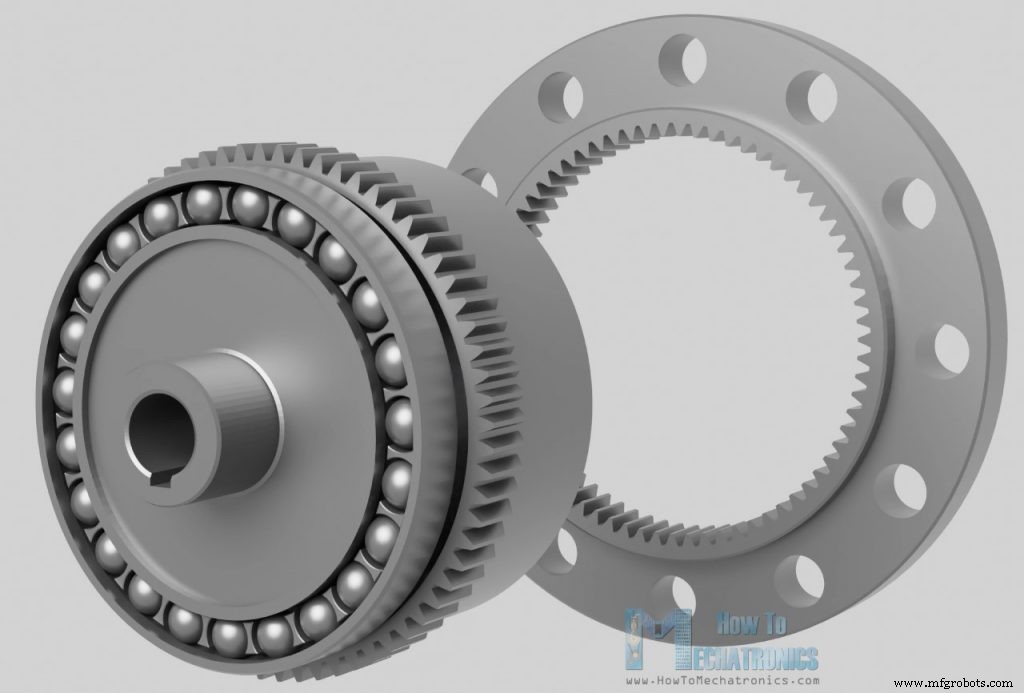
À medida que o gerador de onda gira, ele deforma radialmente a extremidade aberta da engrenagem flexível. O gerador de onda e a engrenagem flexível são então colocados dentro da engrenagem circular, engrenando os dentes juntos.
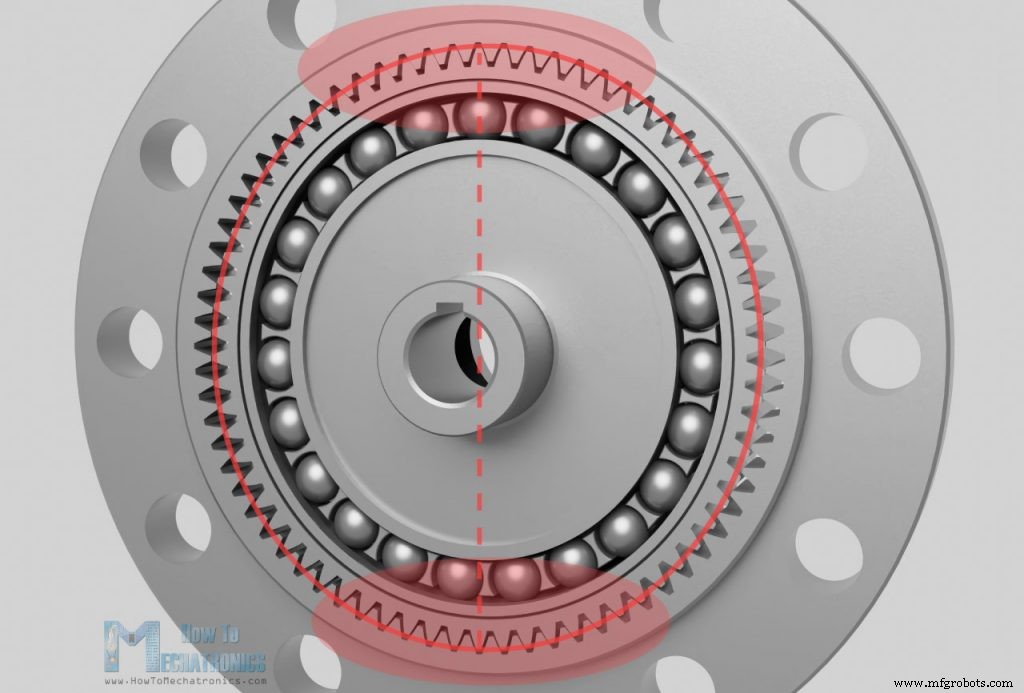
Devido à forma elíptica da engrenagem flexível, os dentes engrenam apenas em duas regiões nos lados opostos da engrenagem flexível, e isso é através do eixo maior da elipse do Gerador de Onda.
Agora, à medida que o gerador de onda gira, os dentes da engrenagem flexível que estão engrenados com os da engrenagem circular mudarão lentamente de posição. Devido à diferença de contagem de dentes entre a engrenagem flexível e a engrenagem circular, para cada rotação de 180 graus do gerador de onda, os dentes engrenados farão com que a engrenagem flexível gire uma pequena quantidade para trás em relação ao gerador de onda. Em outras palavras, com cada rotação de 180 graus do gerador de onda, os dentes da engrenagem flexível engrenados com a engrenagem circular avançarão apenas um dente.
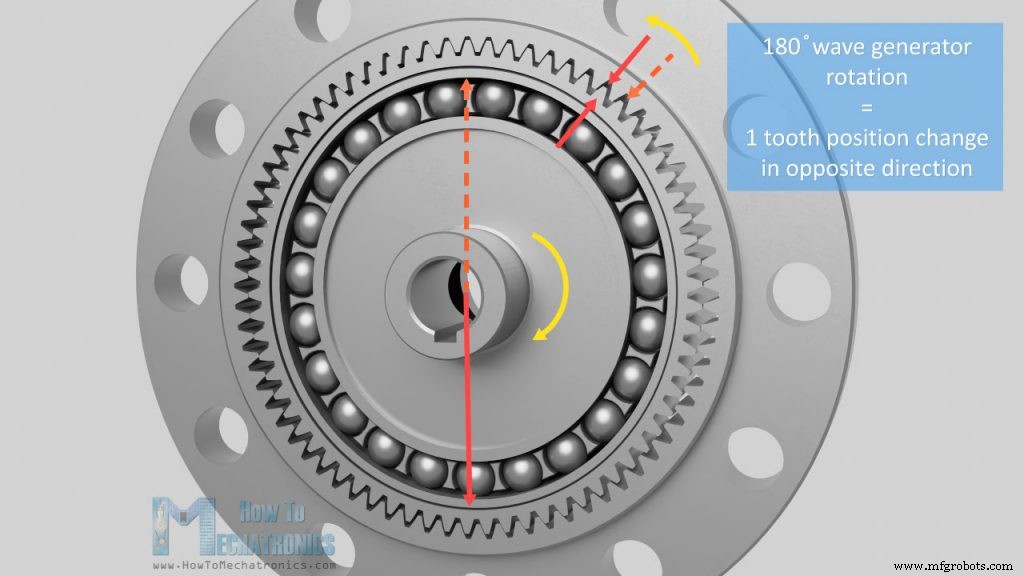
Então, para uma rotação completa de 360 graus do gerador de onda, a engrenagem flexível mudará de posição ou avançará dois dentes.
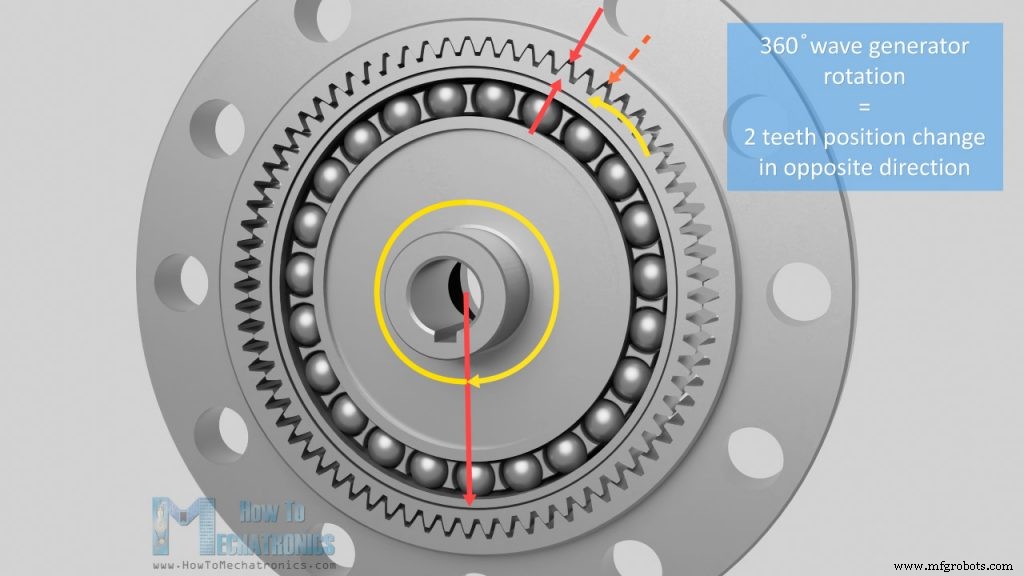
Por exemplo, se a engrenagem flexível tem 200 dentes, o gerador de onda tem que fazer 100 revoluções para a engrenagem flexível avançar 200 dentes, ou seja, apenas uma única rotação para a engrenagem flexível. Isso é uma taxa de 100:1. Em tal caso, a engrenagem circular terá 202 dentes, pois o número de dentes da engrenagem circular é sempre maior que os dentes da engrenagem flexível em dois.
Podemos calcular facilmente a taxa de redução com a seguinte fórmula. A taxa é igual aos dentes da engrenagem flexível – dentes da engrenagem circular, dividido pelos dentes da engrenagem flexível.
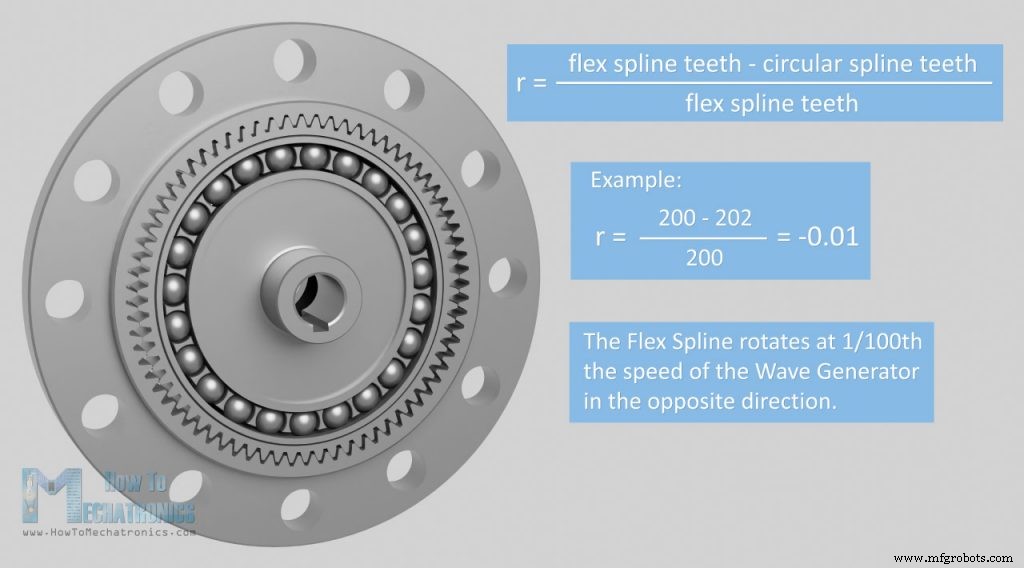
Então, com o exemplo de 200 dentes na engrenagem flexível e 202 dentes na engrenagem circular, a taxa de redução é -0.01. Isso é 1/100 da velocidade do gerador de onda e o sinal de menos indica que a saída está na direção oposta.
Podemos obter diferentes taxas de redução alterando o número de dentes.
Podemos alcançar isso alterando o diâmetro do mecanismo mantendo o mesmo tamanho de dentes, ou alterando o tamanho dos dentes preservando o tamanho e peso do conjunto de engrenagens.
Engrenagem de Onda de Deformação – Harmonic Drive Modelo 3D
Ok, então agora que sabemos a teoria por trás da Engrenagem de Onda de Deformação, deixe-me mostrar como projetei uma para que possamos construí-la usando apenas uma impressora 3D.
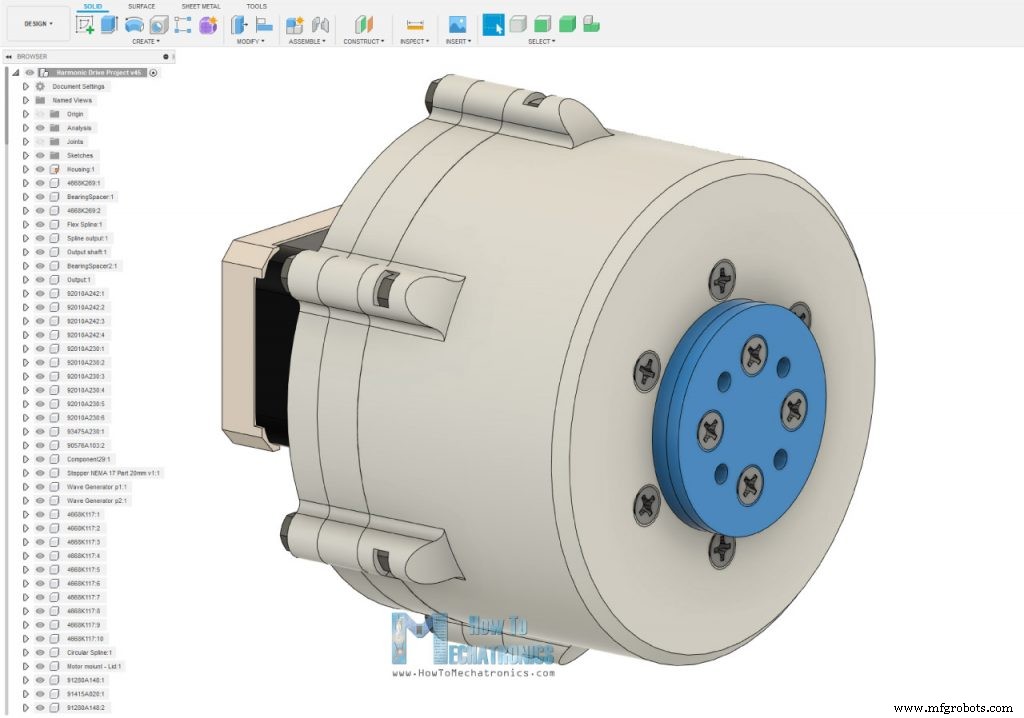
Projetei este modelo de Engrenagem de Onda de Deformação usando Fusion 360. Todas estas peças podem ser impressas em 3D, então só precisamos de alguns parafusos, porcas e alguns mancais para completar a montagem. Como entrada, escolhi usar um motor de passo NEMA 17.
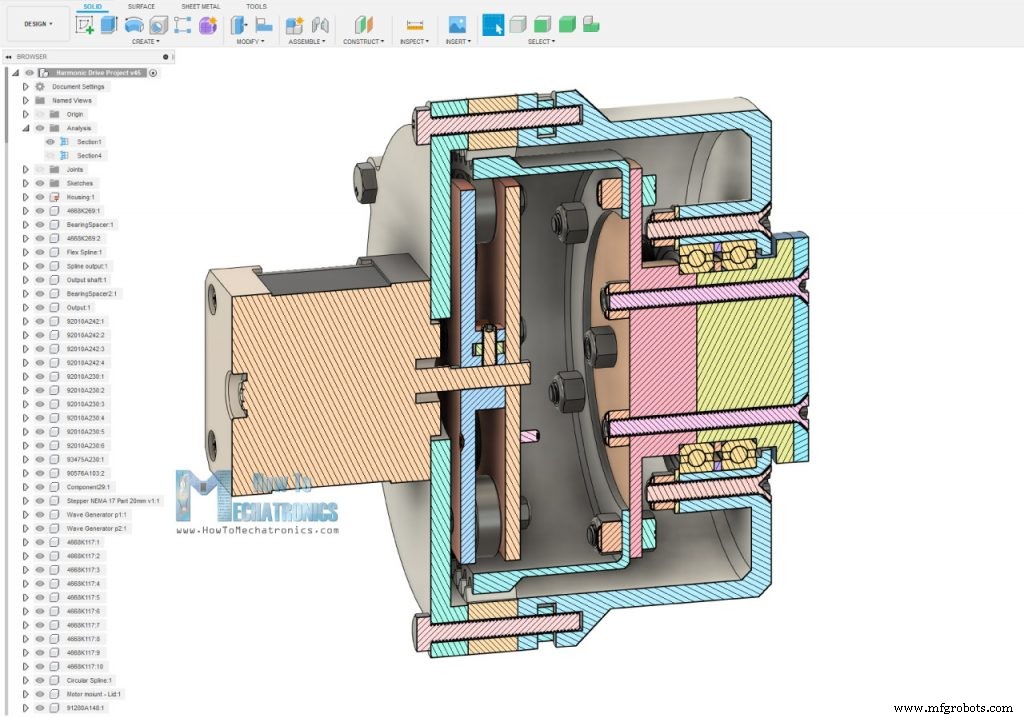
Aqui está como projetei os 3 elementos-chave da Engrenagem de Onda de Deformação: a engrenagem circular, a engrenagem flexível e o gerador de onda. Como impressoras 3D têm suas próprias limitações de quão bem, preciso e exato podem imprimir, a primeira coisa que tive que decidir foi o módulo das engrenagens ou quão grandes ou pequenos os dentes serão. Escolhi um módulo de 1.25 e 72 dentes para a engrenagem circular.
Claro, a engrenagem flexível precisa ter 2 dentes a menos, ou seja, 70 dentes. Isso resultará em uma taxa de 35:1 mantendo um tamanho relativamente pequeno do conjunto de engrenagens.
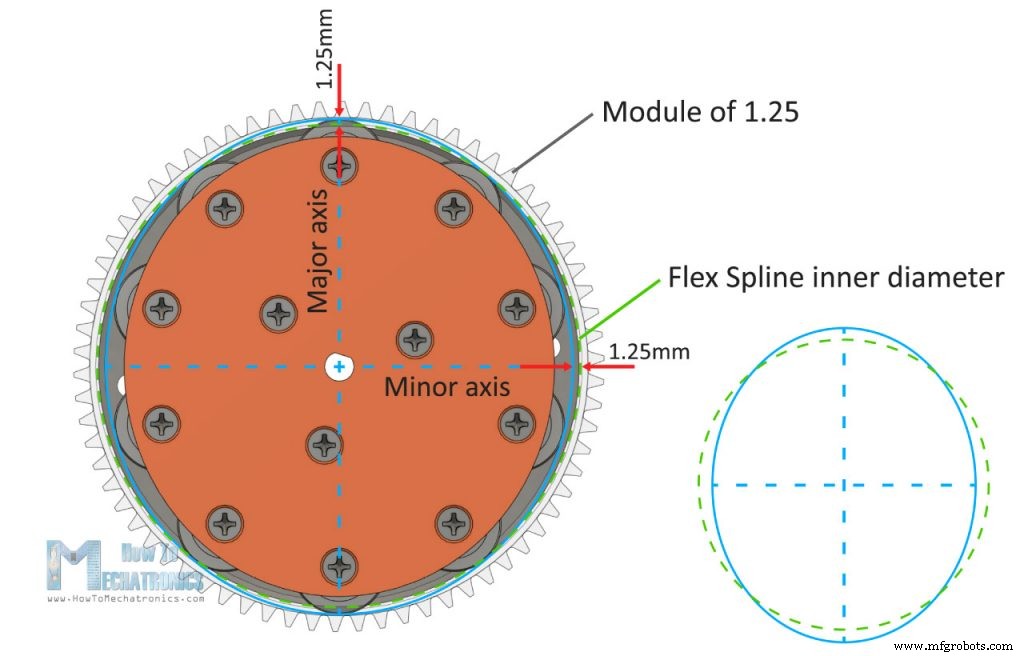
Quanto ao gerador de onda, não podemos realmente usar aqueles tipos especiais de mancais de parede fina mencionados anteriormente, pois não são fáceis de encontrar. Em vez disso, usaremos mancais de esferas normais dispostos ao redor da circunferência de uma elipse. As dimensões da elipse devem ser feitas de acordo com as dimensões da parede interna da engrenagem flexível.
Fiz o raio do eixo maior da elipse ser 1.25mm maior que o raio da parede interna da engrenagem flexível. Por outro lado, o raio do eixo menor da elipse é 1.25mm menor.
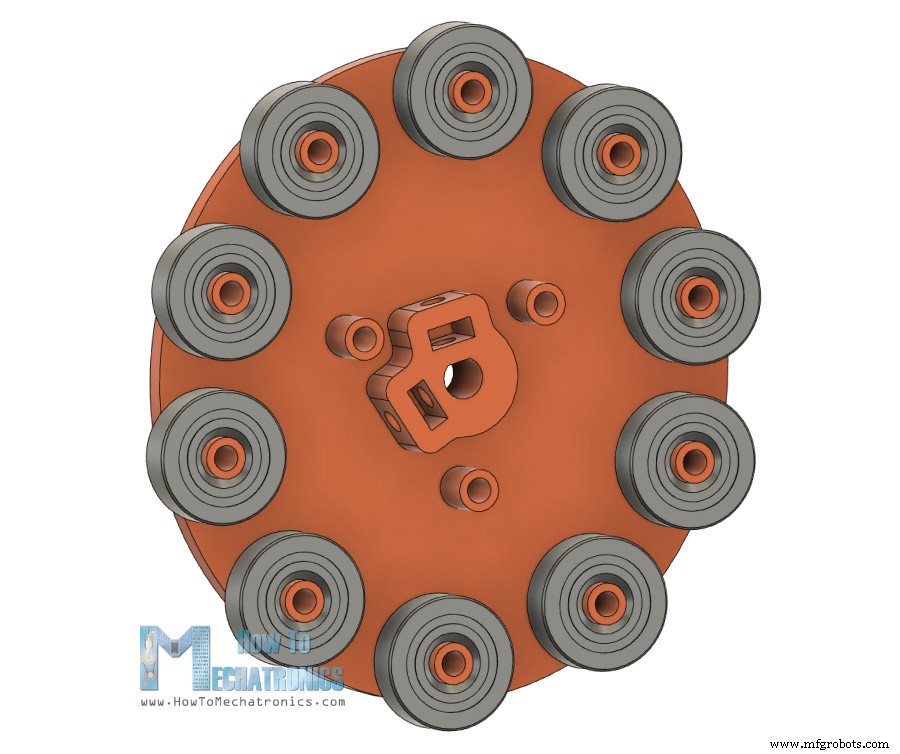
O gerador de onda será feito de duas seções nas quais os 10 mancais podem ser facilmente fixados. Uma destas seções também apresenta um acoplador de eixo adequado para fixar o motor de passo NEMA 17.
O resto das peças é projetado em torno destes 3 componentes-chave. No lado de saída da carcaça, inseriremos dois mancais com 47mm de diâmetro externo, e os fixaremos com a ajuda de alguns parafusos e porcas.
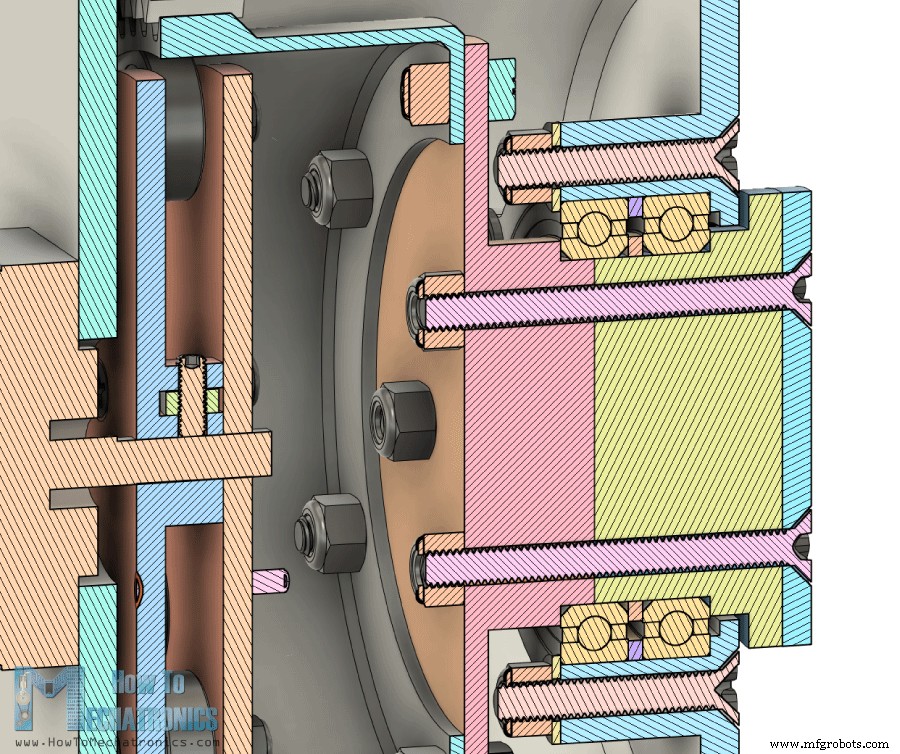
A flange de saída é feita de duas partes conectadas com parafusos e porcas para que possamos facilmente fixá-la aos dois mancais.
Arquivos STL necessários para impressão 3D abaixo.
Você pode baixar este modelo 3D, bem como explorá-lo no seu navegador no Thangs.
Baixe o modelo 3D no Thangs.
Arquivos STL necessários para impressão 3D:
Veja também: Melhores Impressoras 3D para Iniciantes e Makers [Atualização 2021]
Engrenagem de Onda de Deformação Impressa em 3D – Harmonic Drive
Ok, é hora de imprimir as peças em 3D agora. Ao imprimir as engrenagens em 3D, é importante usar o recurso Expansão Horizontal no seu software de fatiamento.
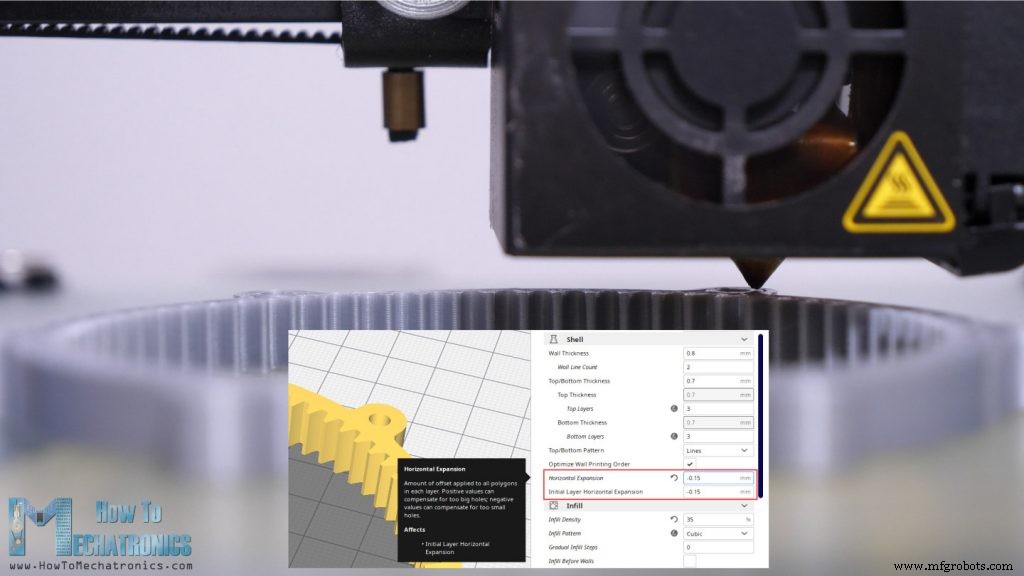
Defini o meu para -0.15mm e obtive precisão relativamente decente nas impressões. Note que isso pode variar de impressora para impressora. Se não usarmos este recurso, as impressões serão ligeiramente maiores devido à expansão do filamento durante a impressão, e as peças, ou as engrenagens, não conseguirão engrenar corretamente.
Usei minha impressora 3D Creality CR-10 para imprimir todas as peças, e acho que ela fez um bom trabalho considerando seu preço.
Então, aqui estão todas as peças impressas em 3D.
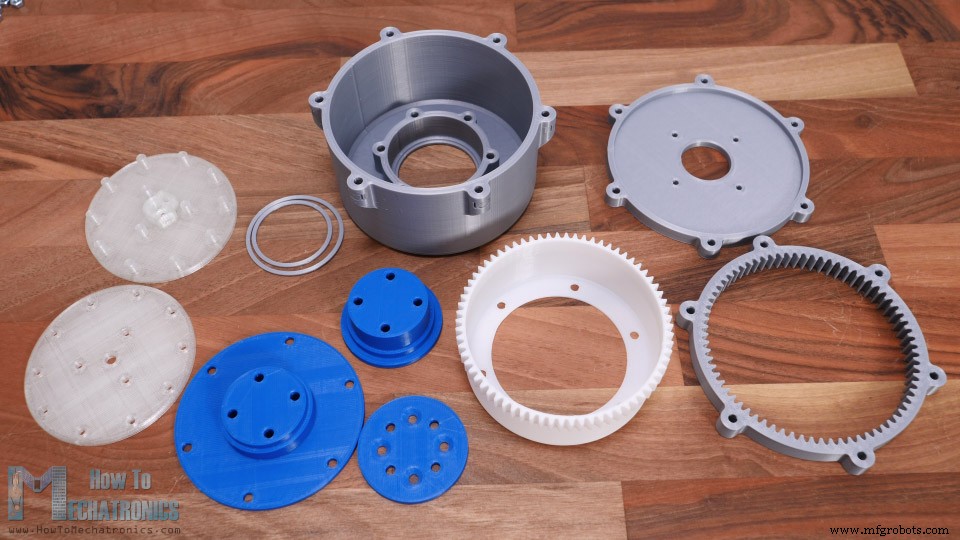
Precisamos apenas de alguns parafusos, porcas e alguns mancais para completar a montagem do Harmonic Drive.
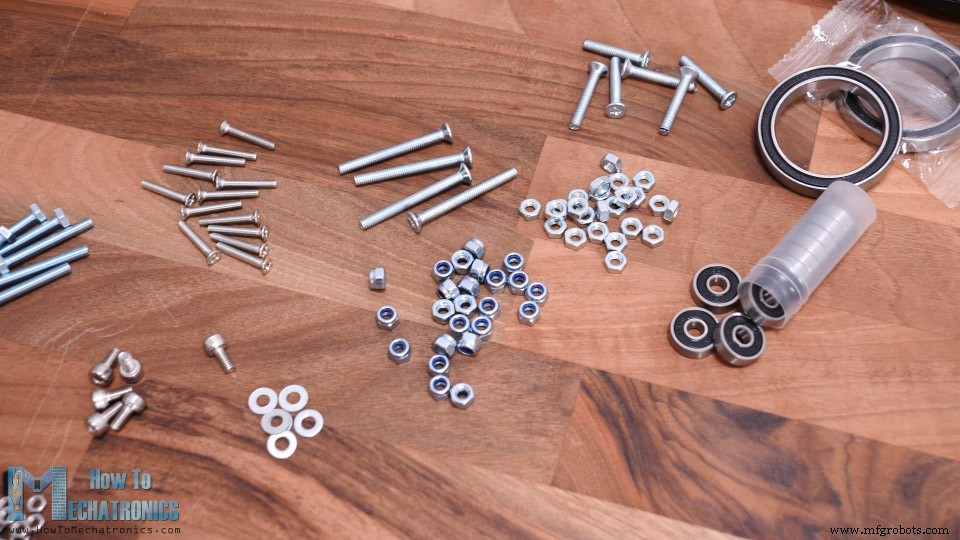
Aqui está uma lista completa de todos os componentes:
- Parafusos:
- M3x16 – 13 peças
- M3x12 – 4
- M4x12 – 6
- M4x25 – 6
- M4x30 – 6
- M4x40 – 4
- Porcas:
- M3 auto-travante – 13
- M4 auto-travante – 16
- M4 – 10
- Mancais:
- (DE) 16mm x (DI) 5mm x (L) 5mm – 10 Amazon
- (DE) 47mm x (DI) 35mm x (L) 7mm – 2 Amazon
- Eletrônicos:
- Motor de Passo – NEMA 17
- Driver de Passo A4988
- Arduino
- Fonte de Alimentação DC Amazon / Banggood
Comecei a montagem inserindo os dois mancais de saída na carcaça. Os mancais têm 47mm de diâmetro externo e 35mm de diâmetro interno. Como disse, usei compensação de Expansão Horizontal de -0.15mm ao fatiar as peças, então os mancais encaixaram bem apertados na carcaça.
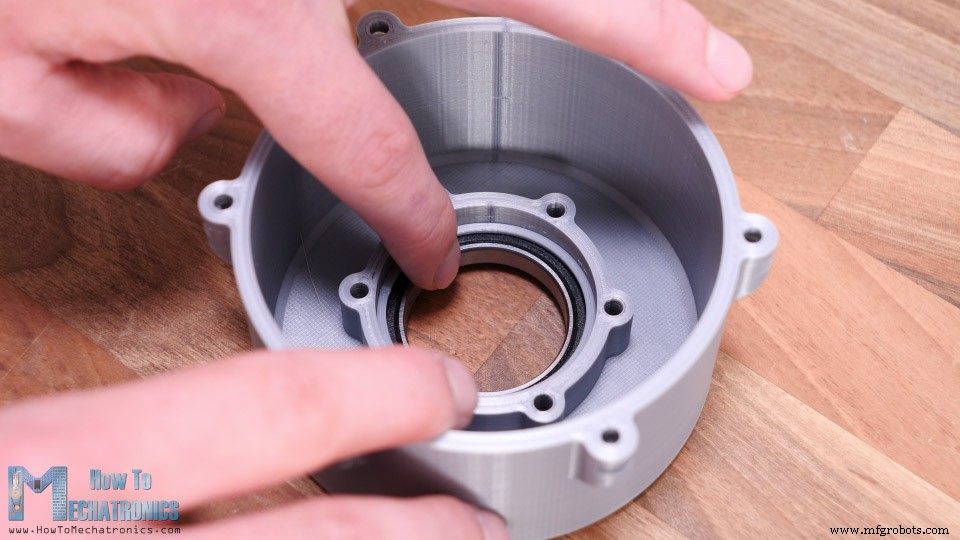
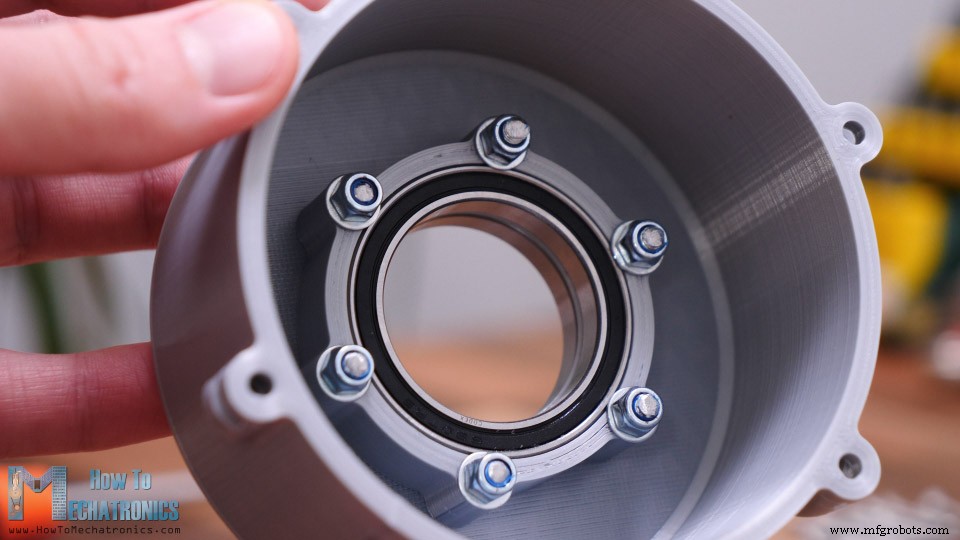
Entre os dois mancais, coloquei anéis de distância de 1.5mm impressos em 3D. Para fixar os mancais à carcaça, precisamos de seis parafusos M4 cônicos com 25mm de comprimento. Também usaremos arruelas M4 que tocarão apenas o anel externo do mancal e assim manterão o mancal fixado à carcaça.
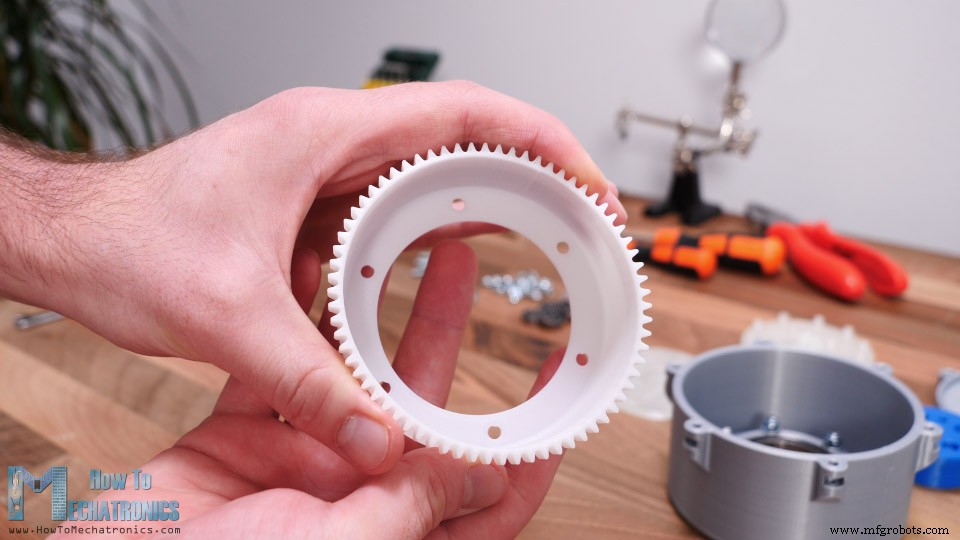
Em seguida, está a engrenagem flexível. As paredes do copo têm apenas 1.2mm de espessura, então, embora seja impressa em PLA, ainda é flexível na extremidade aberta.
Na extremidade fechada da engrenagem flexível, podemos fixar a flange de saída usando seis parafusos M4. Uma vez fixada, a engrenagem flexível agora é um pouco menos flexível do que antes, mas a extremidade fechada agora é bastante rígida.
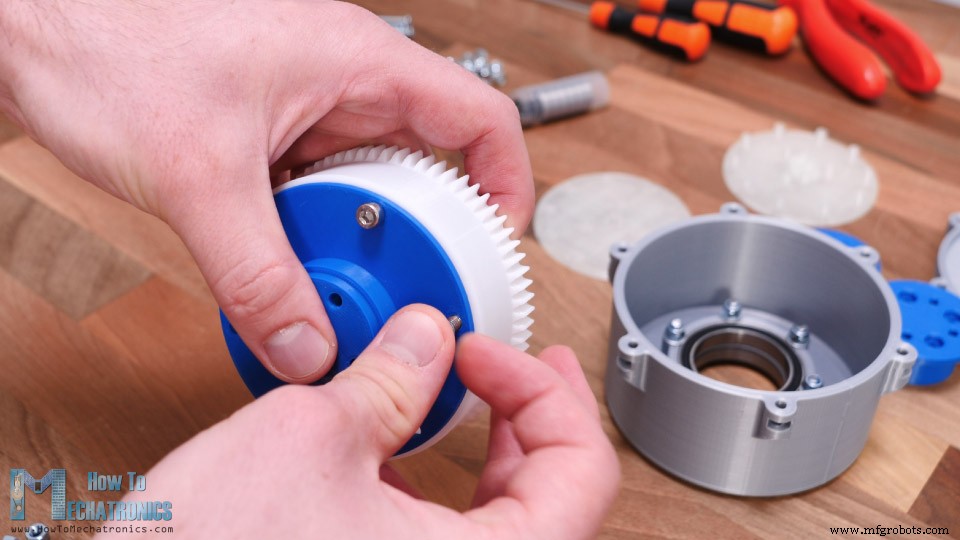
Em seguida, precisamos inserir a engrenagem flexível através do mancal. A flange de saída vai até a metade do primeiro mancal. Do outro lado, inseriremos a outra parte da flange de saída que se encaixará exatamente entre os dois mancais.
Continuei colocando quatro porcas M4 nos slots no eixo de saída. Estas porcas servirão para fixar ou conectar coisas à saída do conjunto de engrenagens.
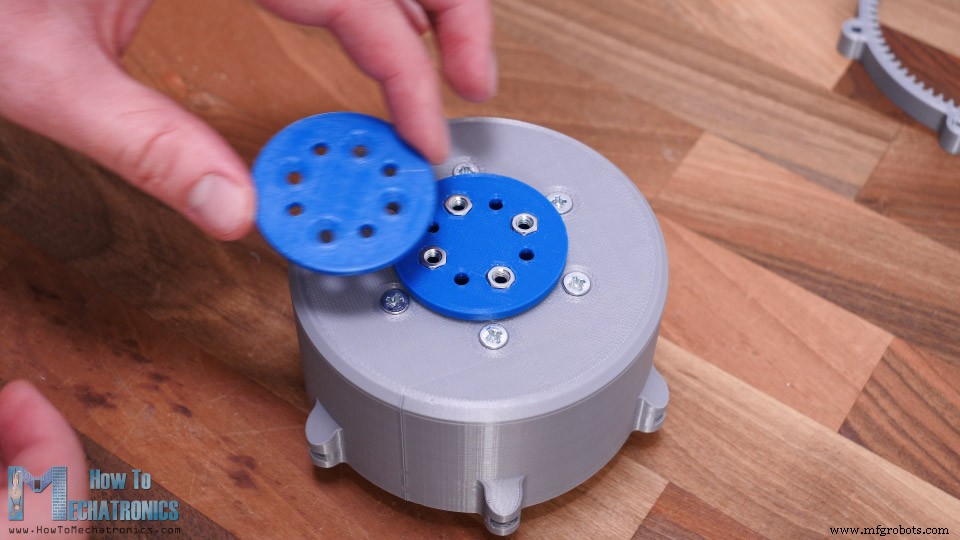
Para terminar o eixo de saída, em cima disso coloquei outra peça que cobrirá as porcas, e usando 4 parafusos M4 com 40mm de comprimento, posso finalmente fixar as duas partes de saída juntas. Agora, a engrenagem flexível e o eixo de saída podem girar livremente enquanto estão fixados à carcaça.
Ok, então em seguida temos a engrenagem circular que será fixada à carcaça junto com a tampa do conjunto de engrenagens e suporte do motor. Mas antes de fazermos isso, precisamos montar o gerador de onda. Aqui, primeiro precisamos inserir duas porcas M3. Estas porcas servirão para fixar o gerador de onda ao eixo do motor usando dois parafusos de fixação (grub screws).
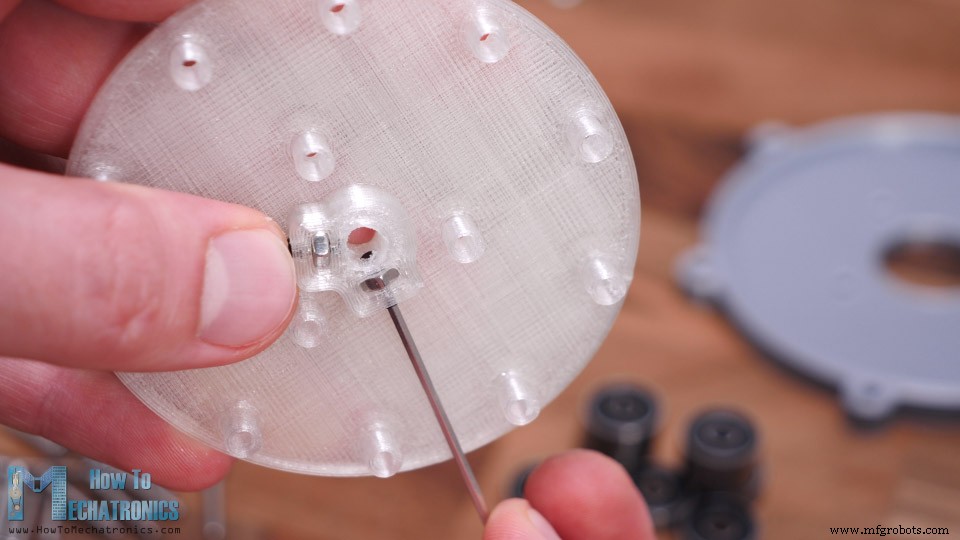
Em seguida, podemos começar a inserir os 10 mancais no lugar. Podemos notar aqui como os mancais são distanciados da parede apenas um pouco com a pequena borda na parte inferior dos eixos. A outra parte do gerador de onda também tem tais bordas para que os mancais não toquem a parede. Vamos fixar os mancais e, na verdade, todo o gerador de onda, com parafusos M3 de 16mm de comprimento e algumas porcas.
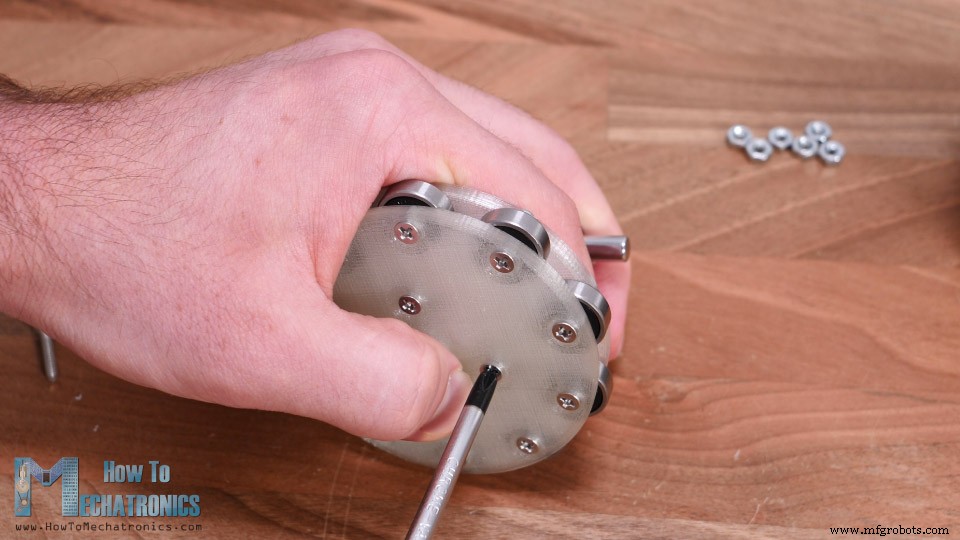
Em seguida, precisamos fixar o gerador de onda ao motor, mas antes disso, precisamos fixar o motor ao suporte do motor e à tampa do conjunto de engrenagens. O gerador de onda deve estar a 2mm de distância da tampa do motor, então usei duas arruelas como guias ao inserir o gerador de onda no lugar. Então, apenas temos que apertar os parafusos de fixação que estão posicionados de forma que possam ser alcançados entre os mancais.
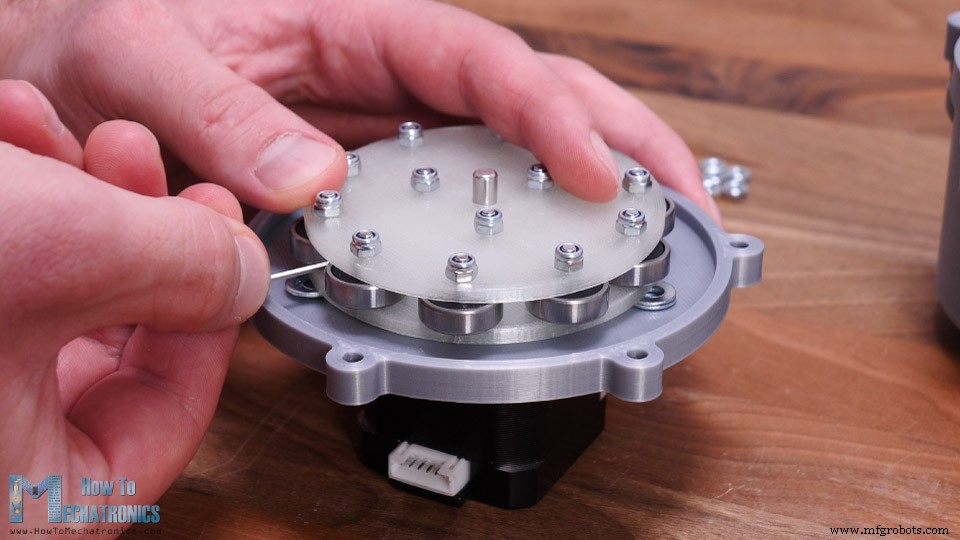
Finalmente, podemos inserir o gerador de onda na engrenagem flexível e conectar tudo junto. Devemos primeiro ajustar a engrenagem flexível para estar engrenada com a engrenagem circular em forma elíptica e então inserir o gerador de onda na mesma direção.
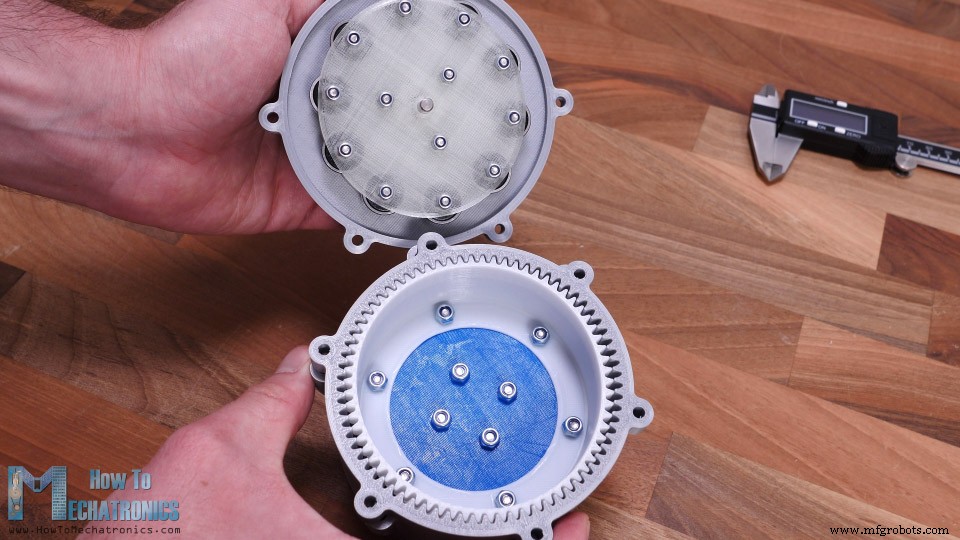
Para ser honesto, pode ser um pouco difícil fazer este ajuste porque não temos controle sobre a engrenagem flexível por causa do suporte do motor. Poderia ter projetado isso um pouco diferente, mas ainda acho que é bom o suficiente para fins de demonstração.
O que resta agora é inserir porcas M4 nestes soquetes da carcaça, e fixar tanto a engrenagem circular quanto o gerador de onda à carcaça.
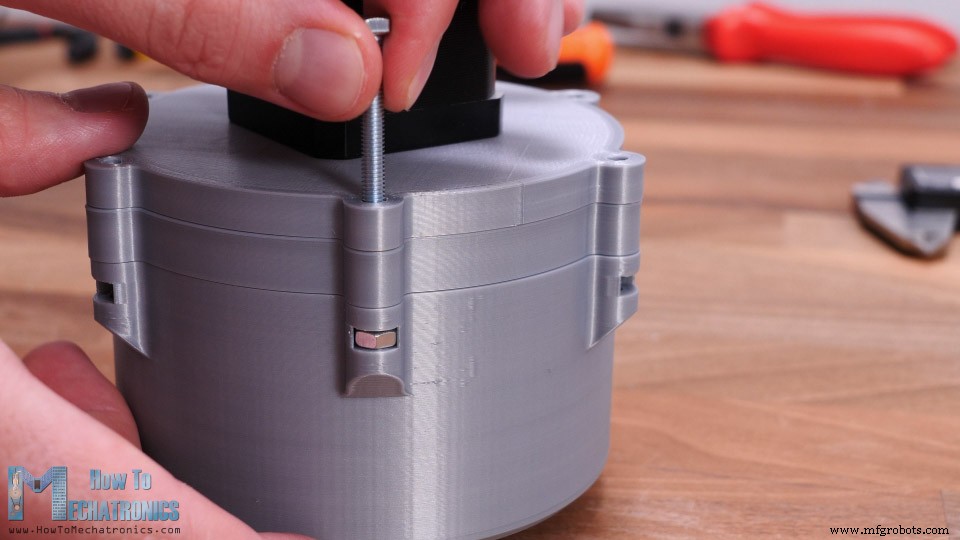
E pronto, nossa Engrenagem de Onda de Deformação ou Harmonic Drive agora está pronta. Mas, ao terminar, pensei que completar o conjunto de engrenagens assim é meio chato porque não vemos nada exceto um eixo de saída girando lentamente. Lá, decidi substituir a tampa do conjunto de engrenagens impressa em 3D por uma de acrílico para que também possamos ver o que está acontecendo dentro.
Eu tinha uma chapa de acrílico de 4mm de espessura, então marquei a forma da tampa nela e, usando uma serra manual, cortei a forma aproximadamente.
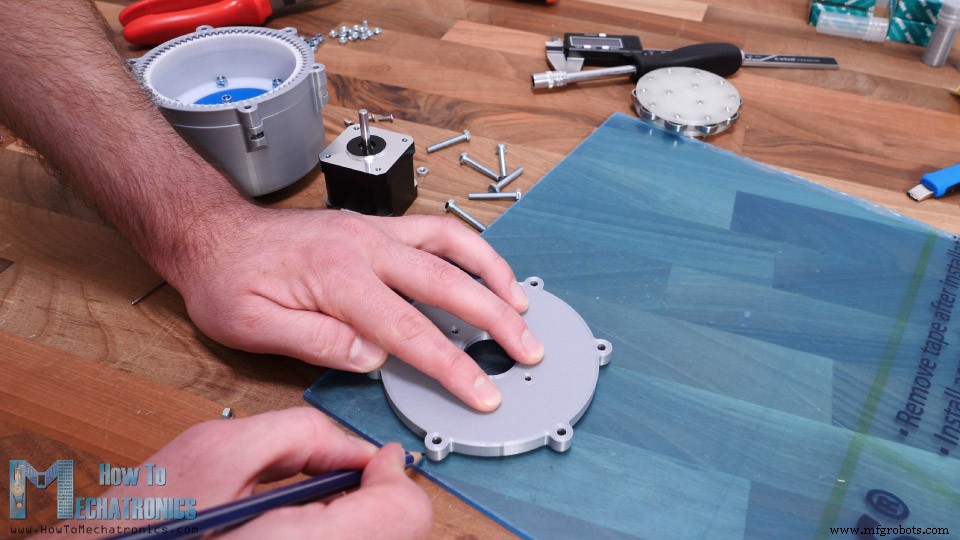
Então, usando uma lima, ajustei finamente a forma do acrílico. Fiz os furos com uma broca de 3mm e o furo grande para o motor com uma broca Forstner de 25mm. A forma saiu bastante decente no final.
Remontei o motor e o gerador de onda de volta como mostrado anteriormente. Podemos notar aqui que adicionei algumas porcas entre o acrílico e a carcaça para obter a distância adequada que a tampa tinha anteriormente.
Agora este conjunto de engrenagens parece muito mais legal.
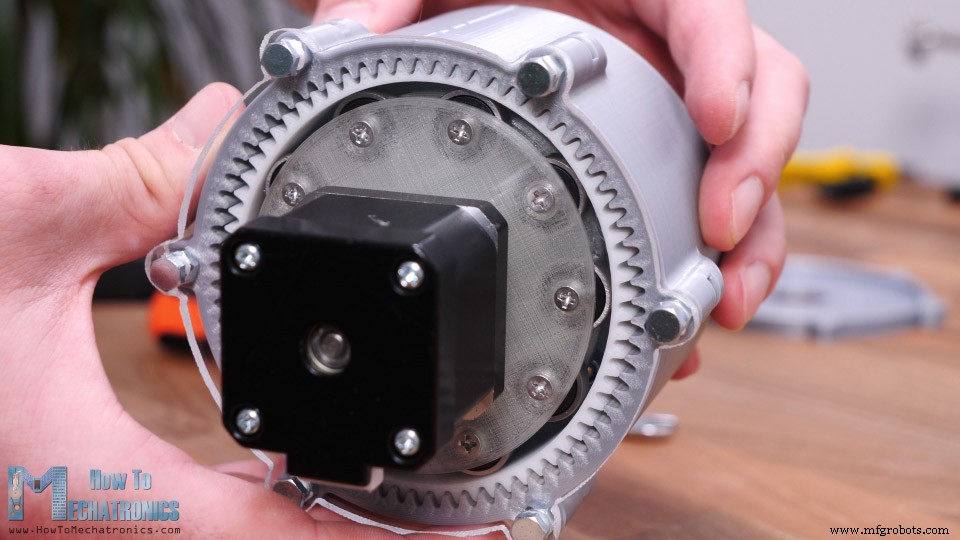
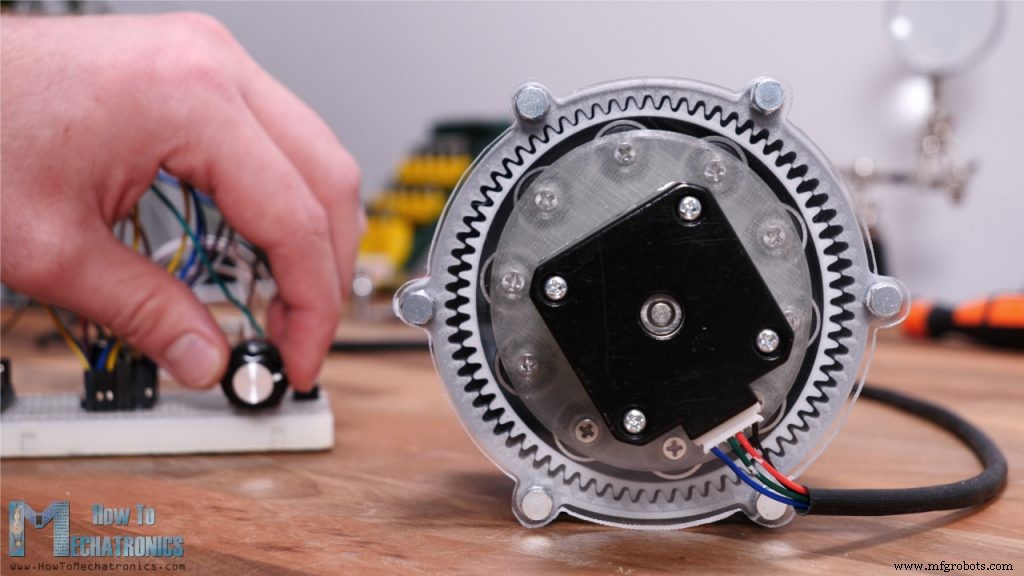
Conectei o motor de passo a um Arduino para que eu possa controlar a velocidade e direção do motor para examinar melhor e ver como o sistema funciona.
Então aqui está. Agora podemos ver como o Harmonic Drive funciona na vida real. Neste caso, o eixo de saída é 35 vezes mais lento que o eixo de entrada.
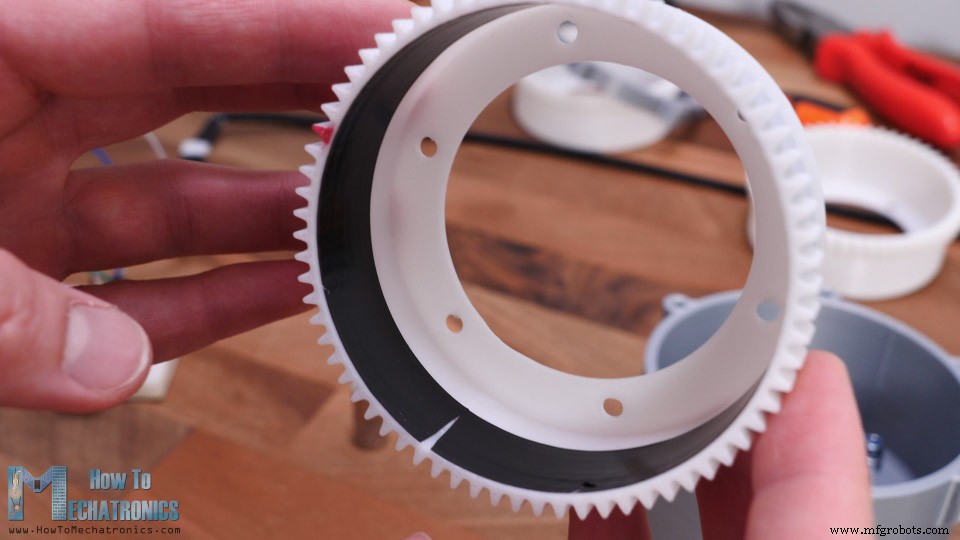
Aqui marquei um dente da engrenagem flexível com cor vermelha para que possamos rastreá-lo melhor e ter uma noção do movimento da engrenagem flexível. Para ser honesto, é bastante divertido ver como esta coisa funciona.
No entanto, notamos que a engrenagem flexível às vezes treme ou o movimento não é tão suave. Existem várias razões para isso. Nesta configuração, o problema é que fiz o suporte do motor de acrílico à mão, então o motor não está montado perfeitamente no centro. Ao usar o suporte do motor original impresso em 3D, o movimento é muito mais suave.
Também podemos notar que nosso Harmonic Drive está longe de ter folga zero. Isso ocorre porque, como disse anteriormente, as limitações deste tipo de impressoras 3D e quão bem elas podem imprimir. Não é apenas sobre quão bom o perfil do dente pode ser impresso, mas também quão precisas são as dimensões gerais. Por exemplo, aqui usei fita isolante na parte interna da engrenagem flexível, que tem apenas 0.18mm de espessura, e com ela obtive melhores resultados.
Então, acho que é tudo sobre testar e ajustar as impressões para obter melhores resultados. Também tentei imprimir as engrenagens com um módulo de 1.75, mas não obtive bons resultados.
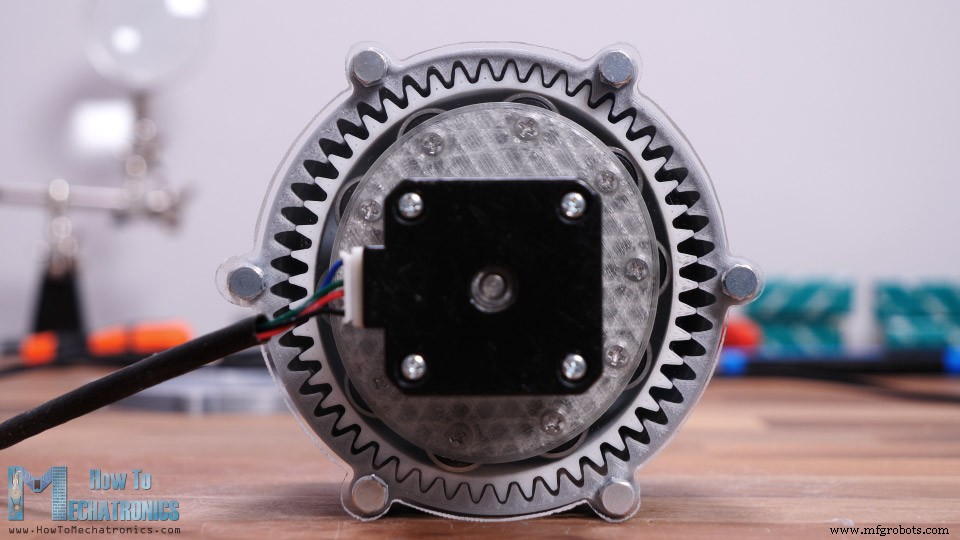
Na verdade, ao usar a tampa original impressa em 3D, o movimento era mais suave, mas ainda não bom o suficiente.
Também tentei levantar alguns pesos. A uma distância de 25cm, conseguiu levantar 1.25kg. Isso é torque de cerca de 3Nm, que é pelo menos 10 vezes maior que o que este motor de passo NEMA 17 é classificado.
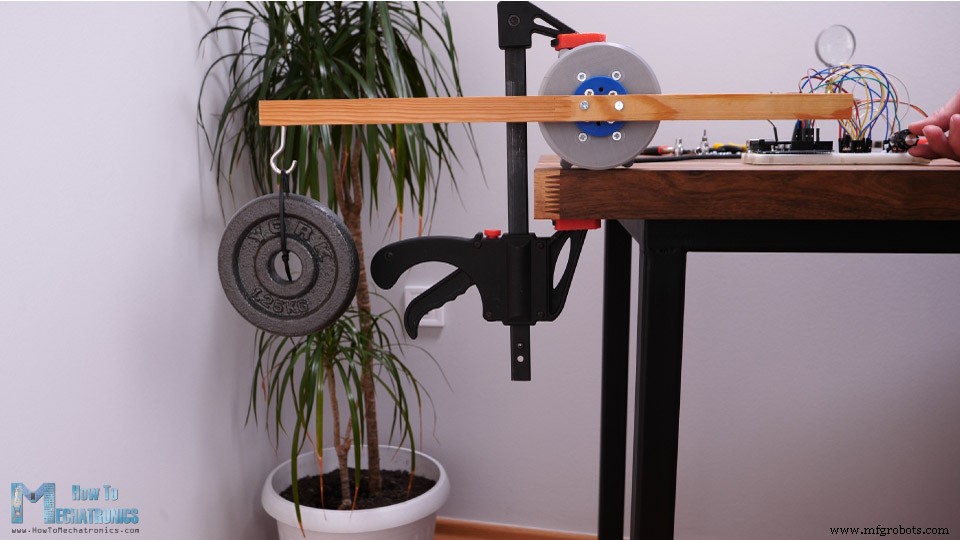
Então, isso é praticamente tudo para este vídeo. Apenas adicionaria que este sistema de engrenagem pode ser facilmente projetado para ter eixo oco, o que é muito útil para aplicações de robótica. Então, posso usar Harmonic Drives em alguns dos meus futuros vídeos ao fazer projetos de robôs.
Espero que você tenha gostado deste vídeo e aprendido algo novo. Não se esqueça de se inscrever e, para mais tutoriais e projetos, visite HowToMechatronics.com
Tecnologia industrial
- Sundance VCS‑1: Processador Embarcado Compacto, Low‑Power para Robótica de Alta Precisão
- Entendendo a Impressão 3D: Princípios, Tipos e Principais Aplicações
- 5 Dicas de Especialistas para Prevenir Tensão em Tubulação e Evitar Danos Caros
- Fabricação de Metal 101: Guia Claro para Iniciantes
- ETSI Estabelece Novos Padrões para IoT em Comunicações de Emergência
- Entendendo Máquinas de Fresar: Funções, Aplicações e Benefícios
- Atuadores Pneumáticos Explicados: Tipos, Aplicações e Principais Usos
- Ligas Monel: Principais Aplicações e Desempenho em Alta Temperatura
- Principais Aplicações de Corrente Alternada (CA) em Sistemas Modernos de Energia
- Serviços de Lapidação Plana de Precisão: Aplicações Avançadas para Acabamento Industrial de Superfícies