



Precisão Encontra Automação: Robótica Guiada por Visão Transformando a Manufatura
Parte I
O motor por trás da digitalização é a demanda crescente por precisão, qualidade aprimorada e confiabilidade. Dinâmicas de mercado compeliram indústria manufatureira a trazer novos produtos, designs modificados para atender sentimentos mutáveis do consumidor, customizações, entregas mais rápidas. Robôs são amigos da manufatura há décadas, e "visão de máquina", per se, também.
Robótica e visão de máquina independentemente atingiram estabilidade e maturidade tecnológica. Desenvolvimentos recentes têm sido complementares para tornar processos mais eficientes. Este artigo elucidará insights sobre robótica guiada por visão (VGR) no segmento manufatureiro. Embora VGR seja igualmente relevante para outros tipos de robôs (móveis, humanoides, cartesianos, SCARA), focaremos em aplicações e desafios de robôs articulados.
Antes de aprofundar no tópico central, importante entender conceitos importantes de visão de máquina e robôs industriais.
Visão de máquina pode ser definida como automação da visão humana. Precisa não apenas capturar imagem (função dos olhos), mas também processar imagens e gerar resultados (função do cérebro). Sistemas de visão de máquina dependem de sensores digitais protegidos dentro de câmeras industriais com óptica especializada para adquirir imagens, para que hardware e software de computador processem, analisem e meçam diversas características para tomada de decisão.
Aplicações típicas de visão de máquina categorizadas em quatro tipos:
- Guidance (Orientação)
- Identification (Identificação)
- Gauging (Medição)
- Inspection (Inspeção)
Enquanto tarefas como identificação, medição e inspeção têm seus propósitos onde robôs agregam valor, nosso foco é orientação de robô. Sistemas MV podem localizar peça e garantir colocação correta em montagem particular. MV também ajuda identificar localização de componente em espaço 2D ou 3D, ajudando robôs a rastrear precisamente coordenadas deste componente. Sistemas MV reduzem complexidade de fixadores requeridos para este propósito. Para entender, precisamos ver como robô se posiciona para localizar componente.
Sistema de coordenadas de robô compreende diferentes referenciais. Principais sistemas de coordenadas para descrever movimento do robô mostrados na Figura 1.1. Controle do gripper ou ferramenta é mais importante e sua posição alcançada através de movimentos coordenados de um ou todos eixos do robô. Como diferentes tipos de grippers e ferramentas têm dimensões diferentes, ponto especial chamado tool centerpoint (TCP) é selecionado, independente do tipo de ferramenta. Este ponto é origem do sistema de coordenadas da ferramenta. Ponto similar descreve gripper ou sistema de coordenadas do pulso. Conexões mútuas de ferramenta, pulso, e outros sistemas de coordenadas mostradas na Figura 1.2.
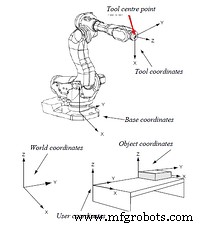
Figura 1.1
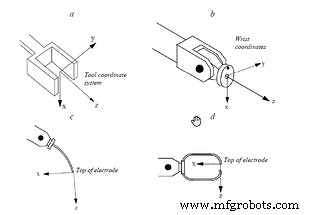
Figura 1.2
Imagens: ABB Robotics
TCP tem relação com coordenadas do pulso, base, mundo, e sistemas de coordenadas do objeto. Idealmente, espera-se que coordenadas do objeto correspondam precisamente às coordenadas definidas do TCP — significando que ponto de origem do objeto é ensinado ao robô via programação e coordenadas TCP registradas. Portanto, para alcançar precisão repetida, robô e objeto devem chegar ao mesmo ponto sempre.
Posicionamento do robô governado por mecanismos servo, portanto bem preciso. No caso de componentes fixos, precisão de posicionamento depende de fatores como tolerâncias de usinagem, tolerâncias de fixadores de posicionamento, precisão e repetibilidade de mesa indexadora. Portanto, TCP do robô pode não corresponder às coordenadas reais do objeto devido a offset entre coordenadas desejadas e reais, havendo erro de posicionamento. Se robô deve pegar objeto ou realizar operação enquanto objeto vem aleatoriamente posicionado sobre esteira, determinar sua origem torna-se quase impossível sem sistema como visão de máquina para guiá-lo.
Se implantado, sistemas de visão de máquina identificam coordenadas em tempo real do objeto e alimentam ao robô, que então compensa offset no TCP. Assim, precisão de posicionamento da ferramenta é assegurada. Método usado para aplicações como soldagem e dispensa de cola, para componentes de fixação, e "pick and place" robótico de objetos aleatoriamente distribuídos em esteira móvel. Exemplos acima valem para objetos com imprecisões de posicionamento no plano 2D, então sistema de visão de máquina 2D seria usado.
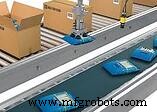
"Pick and place" robótico de alta velocidade usando orientação 2D. Imagem: Cognex Corporation
Para aplicações como "bin picking" robótico, onde robô deve pegar objetos aleatórios em recipiente, análise espacial 3D torna-se necessária. Não apenas coordenadas X, Y, Z importam, mas ângulos de orientação nos três eixos são cruciais para robô identificar objeto mais fácil de pegar sem colisões. Óbvio que sistemas de visão de máquina 3D são implantados.
Sistema 3D mais popular: configuração estéreo com duas câmeras fornecendo coordenadas e mapa de altura. Tarefa crucial: calibração das câmeras e algoritmo MV que combinará imagens de ambas e construirá imagem 3D. Imagem do recipiente analisada para derivar coordenadas TCP do componente mais fácil de pegar. Outras técnicas 3D: triangulação a laser e tempo de voo.
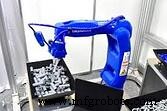
"Bin picking" robótico usando orientação 3D. Imagem: Yaskawa Robotics
Parte II
Aquisição de Imagem
Imagem de boa qualidade é chave para VGR bem-sucedido. Três componentes principais: câmera, óptica, iluminação.
Câmera: Coisas importantes na seleção de câmeras para aplicações robóticas. Embora câmeras comerciais adquiram imagens, ambientes industriais onde sistemas são implantados podem ser realmente desafiadores. Câmeras expostas a ambientes agressivos e esperadas para entregar imagens de boa qualidade consistentemente por centenas de milhares de ciclos. Adicione choques e vibrações de movimentos do robô e vibrações gerais do equipamento.
Interfaces de comunicação precisam ser robustas, sustentando condições tough sem interrupções na comunicação durante operação. Protocolos baseados em Ethernet oferecem boa confiabilidade e comprimentos de cabo maiores necessários. Conformidade com Proteção de Ingresso (IP) crucial especialmente se sistema implantado em ambiente empoeirado. PoE fonte de energia preferível para evitar múltiplos cabos. Cabos da câmera sujeitos a muita flexão cíclica por bandejas e chicotes no braço do robô, então cabos drag-chain compliant devem ser usados.
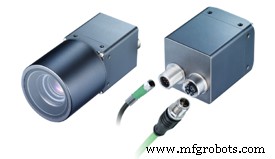 Imagem: Baumer
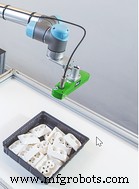 Imagem: Pickit 3D
Resolução da câmera deve ser calculada considerando campo de visão (FOV) total e precisão de posicionamento desejada.
Óptica: Óptica adequada dependendo de FOV, distância de trabalho (WD), e tamanho do sensor da câmera deve ser selecionada. Dois fatores mais importantes:
- Distorção de barril (barrel distortion) mantida no mínimo possível
- Robustez da lente, pois submetida a mesmos choques e vibrações da câmera; configurações cruciais como íris e foco podem ser afetadas se não abordadas
Iluminação: Iluminação do objeto papel crucial em VGR. Iluminação deve destacar característica a ser inspecionada no componente. Componente ou contorno programado deve ser identificado precisamente dentro da precisão desejada. Portanto, baseando-se no objeto e contorno, iluminação adequada selecionada. Aplicações de pegar componente ou solda/cola dispensada requerem luzes de barra difusas simples; aplicações de bin picking robótico com câmeras estéreo frequentemente usam luzes de padrão estruturado projetadas no componente para reunir contornos e derivar perfis.
Iluminação estruturada usada em bin picking 3D. Imagem: Solomon 3D
Desafios em Robótica com Visão de Máquina
Em aplicação padrão 2D de visão de máquina robótica, vários desafios precisam ser abordados:
- Distorções
- Calibração de coordenadas
- Calibração Z
- Alinhamento de coordenadas
Distorções: Dois tipos principais que ocorrem e precisam correção antes do sistema de visão estar pronto para VGR.
- Distorções de Lente: Lentes (especialmente grande-angular) causam distorções na imagem adquirida. Conhecida como "distorção de barril".
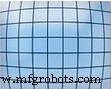
Distorção de barril. Imagem: Baumer
- Distorções causadas por montagem inclinada da câmera
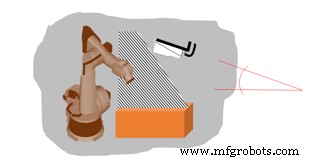 Imagem: Baumer
Robôs requerem folga para operar, então câmeras frequentemente montadas em posição inclinada. Isso causa distorção na imagem adquirida.
Ambos tipos precisam correção e calibração para coordenadas adquiridas serem precisas.
Calibração de Coordenadas: Robôs trabalham em sistemas de coordenadas definidos em unidades como mm ou polegadas, enquanto câmeras trabalham em contagem de pixels. Necessário calibrar câmera para que sistema entenda correlação entre pixels e unidades dos sistemas de coordenadas.
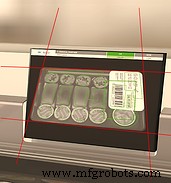 Imagem: Baumer
Importante que medição aconteça na mesma distância de trabalho (distância entre câmera e objeto) sempre. Como robôs trabalham em 3D, "pegar" também requer especificação "Z".
Calibração Z: Usada para calcular coordenadas X e Y se eixo Z varia dentro da profundidade de campo* da lente. Câmera calibrada usando procedimento específico com placa de calibração (discutida depois).
Alinhamento de Coordenadas: Robô e sistema de visão têm seus próprios sistemas de coordenadas. Seus desvios:
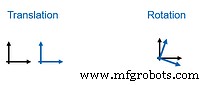
Para superar, calibração realizada. Robô conhece sua posição e posição do TCP, enquanto sistema de visão calibrado em placa de calibração. Robô calcula offsets, alinhamento realizado.
Passo muito importante. Robô deve seguir caminho que inicia do ponto de origem definido pelo sistema de visão. Se não executado corretamente, calibração incorreta pode causar desvios sérios de caminho e resultar em colisões.
Placa de calibração: Calibração do sistema de visão realizada usando placa padrão com marcações de dimensões precisas. Figura 2.1 mostra exemplos.
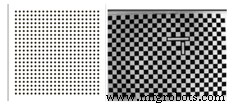
Figura 2.1
Corrigindo distorção de lente e montagem usando placa de calibração: Placa colocada a certa distância abaixo da câmera e imagem adquirida, como Figura 2.2.
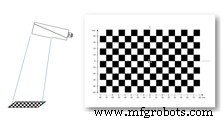
Figura 2.2: Posicionamento da câmera
Imagem: Baumer
Uma vez calibração de distorção realizada, imagem parece alinhada. Mostrado em Figura 2.3.
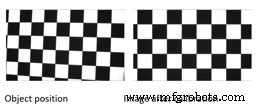
Figura 2.3
Calibração de coordenadas usando placa de calibração: Linhas de grade ou marcações na placa relacionadas a número de pixels cobertos na câmera. Importante posicionar ponteiro de localização precisamente na placa.
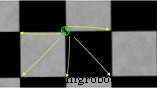
Ponteiros colocados nos pontos/cantos da placa. Distâncias entre estes pontos conhecidas, inseridas nos campos de parametrização de calibração do software. Sistema de visão calcula número de pixels consumidos para medir aquela distância. Configuração vale enquanto distância de trabalho, FOV, e montagens da câmera mantidos. Sistema precisa recalibrar se qualquer dos três mudar.
Tendências e Avanços
VGR não é tecnologia nova. Já desenvolveu e tornou-se aplicação bastante madura. Quase todos fabricantes de robôs agora oferecem soluções integradas para VGR. Porém, avanços recentes em tecnologias de câmera (câmeras high-speed, câmeras 3D time-of-flight, câmeras estéreo integradas) e software (IA e machine learning) adicionaram peça extra de confiabilidade e robustez à aplicação toda.
Redes neurais profundas implantadas para ensinar e re-ensinar diferentes possibilidades de posicionamento e orientação de componentes em todos os planos. Muitas possibilidades a aprender alongam tempo de treinamento das redes, mas dispositivos de computação recentes (GPU) tornam tarefas menos demoradas. Plataformas cloud-based para machine learning também sendo implantadas atualmente.
Conclusão
VGR ganhando popularidade rápida em todos domínios da indústria. Aplicação antes largamente impulsionada por segmento automotivo agora encontra outros adeptos: alimentos e farmacêuticos para pick and place high-speed, paletização e despaletização, engenharia pesada para rastreamento de costura de robô de solda, dispensa de cola, etc. Necessidade de estabelecer padrões para garantir intercompatibilidade entre fabricantes de sistemas de visão e construtores de robôs. Enquanto mundo olha para "novo normal" na manufatura, VGR definitivamente tem papel importante a desempenhar.
Tecnologia industrial
- Robótica no Século 21: Sistemas Distribuídos, Telepresença e Exploração Espacial
- Atendimento Robótico de Máquinas: Benefícios, Desvantagens e Considerações de Investimento
- Visão Computacional: A Força Motriz por Trás da Robótica Industrial Moderna
- Principais Fornecedores Chineses de Robôs de Solda: Confiáveis, Inovadores e Acessíveis
- Singularidade na Robótica: Guia Completo para Braços Robóticos
- TM Robotics Revela Controlador Avançado TS5000 para Robôs Industriais de Próxima Geração
- Cobot Guiado por Visão Reduz Tempo de Produção 50% para Walt Machine
- Robôs Alcançam Coordenação Olho-Mão Precisa para Tarefas Complexas
- Robótica na Manufatura: Uma Evolução Comprovada de Eficiência e Inovação
- Descubra o Futuro: Como um Barista Robô de Café Aprimora a Preparação Doméstica