



Proteção de Motores: Identificando Tipos de Falhas e Selecionando os Dispositivos Adequados
Tipos de Falhas em Motores e Dispositivos de Proteção
Falhas e Defeitos Comuns em Motores
É fundamental conhecer e compreender as falhas e defeitos em motores para definir os dispositivos de proteção mais adequados para cada caso. Você também deve conhecer termos importantes relacionados ao comando e proteção de motores.
Por serem máquinas não estáticas, os motores estão sujeitos a estresses elétricos e mecânicos.
As falhas em motores dividem-se em três tipos básicos: elétricas, mecânicas e mecânicas que progridem para elétricas.
Os tipos comuns de falhas e defeitos em motores são:
- Falha de rolamentos
- Ruptura de isolamento
- Rotor travado
- Superaquecimento
- Sobrecargas (elétricas e mecânicas)
- Desequilíbrio de fases e qualquer desequilíbrio de tensão levará a um desequilíbrio de corrente ainda maior.
- Funcionamento em sentido inverso
- Desalinhamento do eixo
- Vibração
Superaquecimento pode ocorrer devido a subdimensionamento do motor, resfriamento insuficiente em baixa velocidade ao usar acionamentos de velocidade variável (VSD), alterações na carga no motor como equipamentos travados e condições ambientais quentes.
Ruptura de isolamento, levando a enrolamentos queimados, implica curto-circuito tanto dentro do motor quanto no circuito de alimentação do motor, podendo ser causada por superaquecimento, sobrecargas e sobretensões.
Cerca de 80% das falhas elétricas em motores resultam de danos nos enrolamentos do estator e falhas nos rolamentos.
Falha de rolamentos em motores pode ser uma indicação de rolamentos incorretos para a aplicação.
Um motor montado verticalmente necessita de rolamentos diferentes de um motor montado horizontalmente. Um motor acionando uma transmissão por correias grandes ou múltiplas exigirá rolamentos que suportem grandes cargas radiais. Um motor aparafusado a uma base distorcida torcerá.
Rolamentos são geralmente pequenos comparados a outros componentes principais do motor, tornando-os particularmente vulneráveis a danos e desgaste; alguns estudos atribuem mais da metade de todas as falhas em motores a mau funcionamento dos rolamentos, a maioria resultante de lubrificação insuficiente ou excessiva. Outra causa significativa de falha de rolamentos é o desalinhamento.
Desalinhamento do eixo destrói rolamentos bem antes de sua vida útil completa. O eixo do motor deve estar diretamente alinhado com o eixo que aciona, o que só pode ser alcançado usando técnicas de alinhamento de precisão como laser.
Outros problemas que podem ocorrer com motores:
- Entrada de água e poeira nos enrolamentos do estator ou na caixa de terminais, causando curtos-circuitos
- Pé macio (motor com pés aparafusados fora de nível)
- Montagem ou tipo de carcaça do motor incorretos
- Desequilíbrio elétrico ou mecânico
Ruído indica problemas no motor, mas geralmente não causa danos. Ruído, no entanto, costuma ser acompanhado por vibração.
Vibração pode causar danos de várias formas. Ela tende a soltar os enrolamentos e danifica mecanicamente o isolamento por trincas, descamação ou abrasão do material. Embritamento dos fios de ligação devido a movimento excessivo e faíscas nas escovas em comutadores ou anéis coletores também resultam da vibração.
Finalmente, a vibração pode acelerar a falha dos rolamentos causando esferas a "brinellarem" mancais de bucha a serem deformados ou as carcaças a se soltarem nos mancais.
Sempre que ruído ou vibrações forem encontrados em um motor em operação, a fonte deve ser rapidamente isolada e corrigida.
O que parece ser uma fonte óbvia de ruído ou vibração pode ser um sintoma de um problema oculto. Portanto, uma investigação completa é frequentemente necessária.
Ruído e vibrações podem ser causados por desalinhamento do eixo do motor ou transmitidos ao motor pela máquina acionada ou sistema de transmissão de potência. Também podem resultar de desequilíbrio elétrico ou mecânico no motor.
Desequilíbrio elétrico ocorre quando a atração magnética entre estator e rotor é desuniforme ao redor da periferia do motor. Isso faz com que o eixo se defletia conforme gira, criando um desequilíbrio mecânico. Desequilíbrio elétrico geralmente indica uma falha elétrica como enrolamento do estator ou rotor aberto, barra ou anel aberto em motores de gaiola de esquilo ou bobinas de campo em curto em motores síncronos. Um entreferro irregular, geralmente de mancais de bucha muito desgastados, também produz desequilíbrio elétrico.
As principais causas de desequilíbrio mecânico incluem base distorcida, eixo curvado, rotor mal balanceado, peças soltas no rotor ou mancais ruins. Ruído também pode vir do ventilador batendo na carcaça, capa ou objetos estranhos dentro da capa. Se os mancais estiverem ruins, indicados por ruído excessivo dos mancais, é necessário determinar por que os mancais falharam.
Outro problema que motores podem enfrentar é tempo de partida longo. Se um motor for submetido a muitas partidas sucessivas, os enrolamentos do rotor ou barras do rotor podem ser aquecidos a um ponto onde as conexões elétricas entre as barras do rotor e os anéis de extremidade são danificadas.
Dispositivos de Proteção de Motores
Independentemente da tensão nominal e tamanho, os motores são protegidos contra sobrecorrentes (curto-circuito) e sobrecargas.
Motores de baixa tensão de pequeno e médio porte geralmente são protegidos apenas contra sobrecargas e curtos-circuitos, enquanto motores de baixa tensão de grande porte e motores de média tensão possuem também outras proteções.
Proteções contra sobrecarga e sobrecorrente devem ser projetadas para serem insensíveis às correntes de partida no momento do arranque, para evitar interrupções intempestivas de energia.
Para motores BT, a proteção contra sobrecorrentes e curtos-circuitos pode ser realizada por fusíveis, associados a seccionadores ou disjuntores de disparo instantâneo que respondem a valores imediatos (quase instantâneos) de corrente de curto-circuito, falta à terra ou corrente de rotor travado.
Disjuntores de tempo inverso possuem características térmicas e de disparo instantâneo e são pré-ajustados para disparar em níveis padronizados.
Este é o tipo mais comum de disjuntor usado na construção civil para residências, comércios e grandes obras.
A ação térmica deste disjuntor responde ao calor. Se as entradas e saídas de ventilação do motor não forem adequadas para dissipar o calor dos enrolamentos, o calor será detectado pela ação térmica do disjuntor.
Se ocorrer curto-circuito, a ação magnética do disjuntor detectará os valores instantâneos de corrente e desarmará o disjuntor.
Fusíveis geralmente não são adequados para proteção contra sobrecargas, pois se dimensionados para fornecer proteção contra sobrecarga, eles queimariam na partida do motor devido à alta corrente de partida, embora possam ser usados como proteção de reserva contra sobrecarga.
Proteção com fusíveis apresenta risco de danos por monofasia ao motor quando apenas um fusível queima a menos que proteção monofásica seja fornecida; este assunto será discutido mais adiante neste capítulo.
Motores BT de grande porte e motores MT são protegidos contra curto-circuitos (fase-fase e fase-terra) por relés de sobrecorrente (50; 50N; 51; 51N) conectados a TC.
A proteção contra sobrecargas é normalmente assegurada por relé térmico de sobrecarga. Este relé pode ser dos seguintes tipos:
Lâmina Bimetálica
Uma proteção térmica de sobrecarga suportará a alta corrente de partida breve de um motor enquanto protege com precisão contra sobrecarga de corrente em regime. A bobina aquecedora e a ação da lâmina bimetálica introduzem um atraso temporal que dá ao motor tempo para partir e estabilizar na corrente normal de regime sem que a proteção térmica dispare. Proteções térmicas de sobrecarga podem ser rearmáveis manual ou automaticamente dependendo de sua aplicação e possuem um ajustador que permite ajustá-las com precisão à corrente de regime do motor.
Temperatura ambiente onde uma partida e motor estão localizados deve ser considerada ao selecionar relés de lâmina bimetálica porque uma alta temperatura ambiente reduz o tempo de disparo por sobrecarga.
Tempo de disparo por sobrecarga reduzido pode levar a disparos intempestivos se um motor estiver em temperatura ambiente mais fria que a partida e leva a queima do motor quando o motor está em temperatura ambiente mais quente que a partida.
A maioria dos dispositivos térmicos de sobrecarga é classificada para uso a temperatura máxima de 40 °C, e pode ser necessário reduzir a classificação do relé.
A maioria dos relés é ajustável em uma faixa de 85% a 115% de seu valor.
Alguns modelos estão disponíveis com compensação de ambiente. Um dispositivo com compensação de ambiente tem ponto de disparo não afetado pela temperatura ambiente e opera consistentemente no mesmo valor de corrente.
Este tipo de relé é comumente usado em motores BT de baixa e média potência.
Normas e dados dos fabricantes geralmente mostram ponto de ajuste recomendado deste tipo de relé de acordo com a potência nominal do motor; as mesmas tabelas também mostram correntes nominais recomendadas de fusíveis (tipo aM ou gG – ver Seção 2.4) e disjuntores instantâneos que são associados aos relés para proteção contra sobrecorrente, conforme mostrado na Tabela 3.
Tabela 3 – Correntes nominais de fusíveis para proteção de motores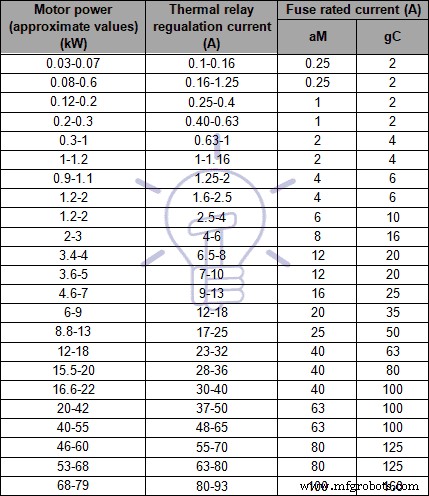
Relés Eletrônicos Digitais de Sobrecarga
Este tipo de proteção é usado para motores BT de grande porte e motores AT, e contém um microprocessador. Estes dispositivos podem modelar o aquecimento dos enrolamentos do motor monitorando a corrente do motor e também podem incluir funções de medição e comunicação.
A proteção comum de motores BT de grande porte e motores MT é geralmente feita pelos seguintes dispositivos de proteção:
- Proteção contra sobrecarga: 49
- Sobrecorrente instantânea de fase: 50
- Sobrecorrente instantânea de terra: 50N/50G
- Sobrecorrente de fase com temporização: 51
- Sobrecorrente de terra com temporização: 51N/51G
Em algumas situações, não é recomendado proteger motores contra sobrecargas; é o caso de bombas de água para combate a incêndio e exaustores de fumaça.
Motores BT de grande porte e motores MT são equipamentos caros, e geralmente é sensato fornecer esquemas de proteção mais abrangentes. Tais esquemas incluem:
- Monitores e proteção de temperatura de rolamentos (38)
- Proteção diferencial (87M)
- Proteção contra sequência de partida incompleta / tempo de partida longo (66)
- Sequência de fase negativa (proteção contra inversão de fase)
- Proteção contra superaquecimento
- Proteção contra desequilíbrio de fase ou falta de fase (47)
- Proteção contra travamento ou rotor travado
- Proteção contra subtensão e sobretensão (27 e 59, respectivamente)
- Monitores e proteção contra vibração (39)
- Monitores de temperatura de enrolamentos e dispositivos de proteção
Proteção Diferencial para Motores BT & AT
Proteção diferencial é frequentemente fornecida para motores de médio e grande porte com tensões de alimentação superiores a cerca de 4 kV, e disjuntores operados eletricamente (disparo por shunt). A proteção diferencial proporciona detecção e eliminação de alta velocidade de faltas nos enrolamentos do estator do motor.
- Leia também: Como calcular o dimensionamento de cabos para motores BT & AT
Quando o sistema de alimentação é solidamente aterrado, a proteção diferencial detectará faltas tanto fase-fase quanto fase-terra.
Com proteção diferencial, a corrente em cada extremidade de cada enrolamento é comparada para determinar quando existe condição de falta.
Esta função requer dois conjuntos de TC, um no início do alimentador do motor e o outro no ponto estrela.
A função de proteção diferencial só pode ser usada se ambos os lados de cada fase do estator forem levados para fora do motor para conexão externa de forma que a corrente de fase entrando e saindo de cada fase possa ser medida. O elemento diferencial subtrai a corrente saindo de cada fase da corrente entrando em cada fase e compara o resultado ou diferença com o nível de disparo diferencial.
Se esta diferença for igual ou superior ao nível de disparo, ocorrerá um desarme.
A Figura 19 mostra um exemplo desta proteção.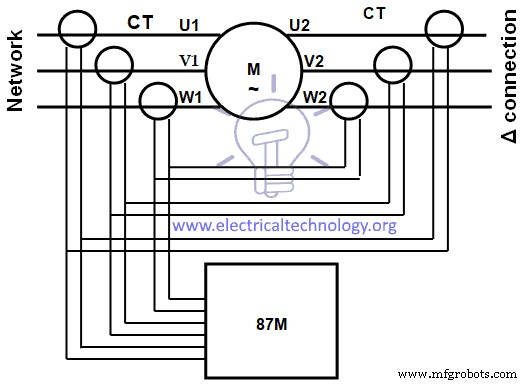
Figura 19 – Proteção diferencial de motor
Usando seis TC em configuração somadora, durante a partida do motor, os valores dos dois TC em cada fase podem não ser iguais pois os TC não são perfeitamente idênticos e correntes assimétricas podem fazer com que o TC em cada fase tenha saídas diferentes.
Para evitar desarmes intempestivos nesta configuração, o nível diferencial pode ter que ser ajustado para menos sensível, ou o atraso temporal diferencial pode ter que ser estendido para atravessar o período problemático durante a partida do motor.
O atraso diferencial em regime pode então ser finamente ajustado para uma aplicação de forma que responda muito rápido e seja sensível a baixos níveis de corrente diferencial.
Proteção contra superaquecimento de enrolamentos é geralmente feita com Detectores de Temperatura por Resistência (RTD) e termistor e dispositivos de desligamento automático podem ser instalados. A fixação de um ventilador auxiliar separado para auxiliar o ventilador do motor resolve o problema de superaquecimento quando um VSD é usado para controlar a velocidade do motor.
Sequência de partida incompleta / tempo de partida longo causa superaquecimento do rotor.
Como não é possível medir fisicamente o calor do rotor em motores de gaiola de esquilo, é necessário determinar o calor medindo a corrente que o rotor está consumindo através do estator para excitar o rotor. Uma réplica térmica do rotor é estabelecida usando uma curva I²t.
A inibição de rearme bloqueará o usuário de partir o motor se o relé determinar que o rotor atingiu uma temperatura que danificará o rotor caso uma partida seja tentada. O relé permitirá apenas um rearme se o rotor tiver reserva térmica suficiente para partir.
Proteção de rolamentos é geralmente realizada por RTD e termistor para monitorar a temperatura.
Proteção contra vibração usa sensores/acelerômetros que são tipicamente colocados em locais-chave no motor e mancais.
Como os mancais são a parte suportadora de carga do trem de acionamento mecânico, os acelerômetros devem ser colocados na entrada e saída
A Figura 20 mostra um exemplo de sensores de vibração e locais recomendados.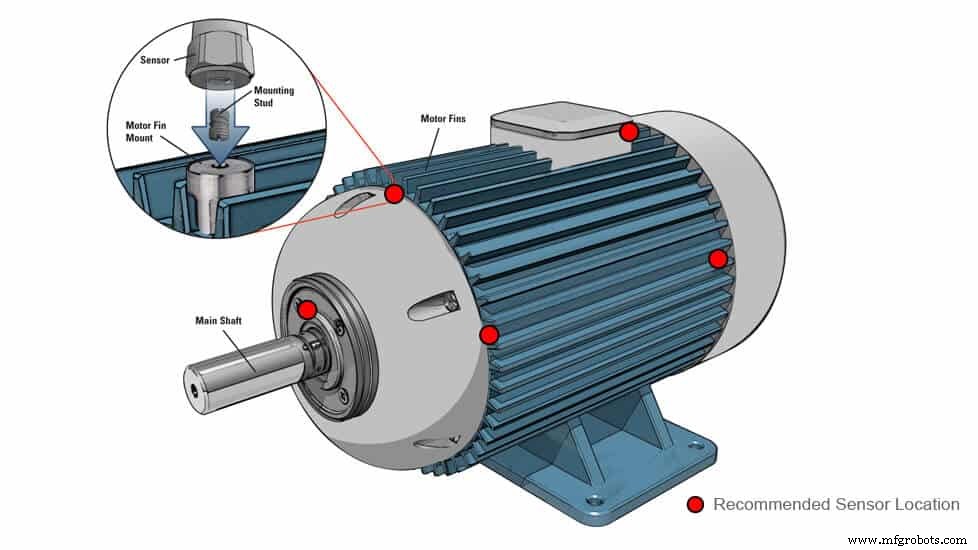
Figura 20 – Sensores de vibração de motor
Atualmente, IED (ver Seção 2.1) que agrupam todas as funções de proteção necessárias são comumente usados para motores BT de grande porte e motores MT.
Sobre o Autor: Manuel Bolotinha
- Licenciatura em Engenharia Eletrotécnica – Energia e Sistemas de Potência (1974 – Instituto Superior Técnico/Universidade de Lisboa)
– Mestrado em Engenharia Eletrotécnica e de Computadores (2017 – Faculdade de Ciências e Tecnologia/Universidade Nova de Lisboa)
– Consultor Sênior em Subestações e Sistemas de Potência; Instrutor Profissional
Tecnologia industrial
- Prototipagem Rápida Explicada: Tipos, Processos e Benefícios
- Manufatura Aditiva Explicada: Tipos, Processos e Aplicações
- Soldagem Explicada: Tipos, Técnicas e Guia Passo a Passo
- Entendendo as Laminação: Tipos, Processos e Aplicações
- Soldagem por Resistência Explicada: Tipos, Processos e Vantagens
- Areia de Moldagem Explicada: Tipos, Propriedades e Usos na Fundição
- Pulverização Térmica Explicada: Tipos, Aplicações e Benefícios
- Máquinas de Descarga Elétrica (EDM): Tipos, Vantagens e Desvantagens Explicados
- Operações de Torno e Ferramentas de Corte: Dominando a Usinagem de Precisão
- Entendendo Processos de Manufatura: Definições, Tipos e Componentes-Chave