



RTOS vs. GPOS Explicado: Qual SO Se Adapta ao Seu Projeto
Nesta era moderna, vimos muitas soluções de software e hardware que requerem um sistema operacional. Sistemas operacionais ajudam esses dispositivos a rodar suavemente e lidar com toneladas de tarefas diferentes. No entanto, como entusiasta de eletrônica, você provavelmente precisará de mais insight sobre que tipo de sistema operacional precisa para seu projeto. Felizmente, temos o que você precisa. Neste artigo, você encontrará tudo sobre RTOS vs GPOS, suas comparações e vários tipos de aplicações. Também, se você simplesmente quer saber mais sobre esses sistemas operacionais, está no lugar certo.
Pronto? Vamos começar.
Sistemas Operacionais de Propósito Geral (GPOS)
O GPOS é um sistema operacional que pode gerenciar um alto número de processos e completar uma execução por unidade de tempo – o que chamamos de throughput (vazão). Às vezes, o SO de propósito geral atrasaria a execução de uma thread de alta prioridade para executar cinco ou seis processos de baixa prioridade.
Estação de trabalho de computador
Então, para alcançar o throughput alto necessário, ele atenderia cinco tarefas de baixa prioridade em vez de executar um processo de alta prioridade. Em outras palavras, se várias tarefas de baixa prioridade estão na fila para execução, o GPOS permitiria que essas tarefas rodem primeiro para manter seu alto throughput.
Agora, a maioria dos sistemas operacionais de propósito geral usa uma política de justiça para levar processos e threads à CPU.
Além disso, esta política permite que o GPOS dê a saída geral alta que aplicações de desktop e servidor requerem para trabalhar eficientemente.
Mas, não pode garantir que uma tarefa de alta prioridade ou threads críticos de tempo executarão antes de threads de baixa prioridade. Assim, o sistema operacional de propósito geral funciona melhor para dispositivos que realizam múltiplas tarefas ao mesmo tempo.
Computador pessoal (PC)
Sistema Operacional de Tempo Real (RTOS)
Por outro lado, RTOS tem design que lida com aplicações críticas de tempo com alta precisão. Para um sistema operacional cair nesta categoria, deve ter um período máximo de tempo para cada operação crítica que realiza. Em outras palavras, é um sistema limitado por tempo.
Um sistema operacional de tempo real é bastante complexo. Mas não se preocupe, vamos detalhar para você. O RTOS tem três funcionalidades básicas: escalonador, serviços RTOS, sincronização e mensagens.
O Escalonador
O escalonador tem três estados: primeiro é estado pronto para rodar, que se aplica a uma tarefa pronta que pode mudar para estado rodando quando necessário. Segundo é o estado rodando, que se aplica quando uma tarefa está executando. Por fim, o estado bloqueado é quando a tarefa não pode rodar e é enviada para estado bloqueado.
Também, existem três tipos de técnicas de escalonamento:
Método de Escalonamento Preemptivo / Baseado em Prioridade
A técnica de escalonamento preemptivo envolve alocação de tempo dependente de prioridade. Aqui, você pode atribuir um nível de prioridade único a cada tarefa.
Escalonamento Cooperativo
Aqui, você pode atribuir um slot fixo a cada tarefa. No entanto, se a tarefa não completar sua execução, perderia os dados gerados e esperaria sua próxima vez.
Por fim, o kernel cuida de criar tarefa, mudar prioridade de tarefa, mudar estado de tarefa e deletar tarefa.
Serviços RTOS
No coração de todo sistema operacional está um kernel. O kernel é responsável por gerenciar e alocar os recursos de um sistema operacional. No entanto, tarefas nem sempre conseguem a atenção da CPU, então o kernel deve fornecer outros serviços como serviços de tempo, serviços de entrada-saída, serviços de tratamento de interrupção, serviços de gerenciamento de memória e serviços de gerenciamento de dispositivo.
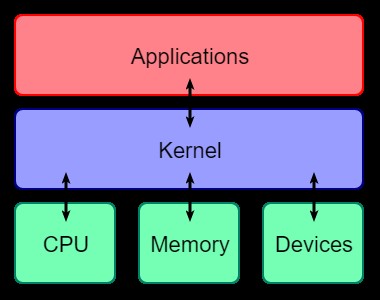
Diagrama do kernel
Mensagens e Sincronização
A funcionalidade de mensagens oferece uma maneira para o RTOS comunicar com outros sistemas entre tarefas. Os serviços de mensagens incluem mailboxes, pipes, filas de mensagens, flags de evento e semáforos.
Mailboxes, filas de mensagens e pipes podem enviar mensagens entre tarefas enquanto flags de evento podem sincronizar todas as atividades entre tarefas. Também, semáforos podem sincronizar acesso a recursos compartilhados.
RTOS (Sistemas Operacionais de Tempo Real) vs GPOS (Sistemas Operacionais de Propósito Geral)
A diferença básica entre RTOS e GPOS é a natureza da aplicação (se é crítica de tempo ou não ou mono ou multi-propósito). Um bom exemplo de sistema crítico de tempo é uma máquina de caixa automática. Uma pessoa esperaria 4 ou 5 segundos para obter dinheiro de um ATM após pressionar o botão confirmar. Ninguém gostaria de esperar cinco minutos após pressionar confirmação.
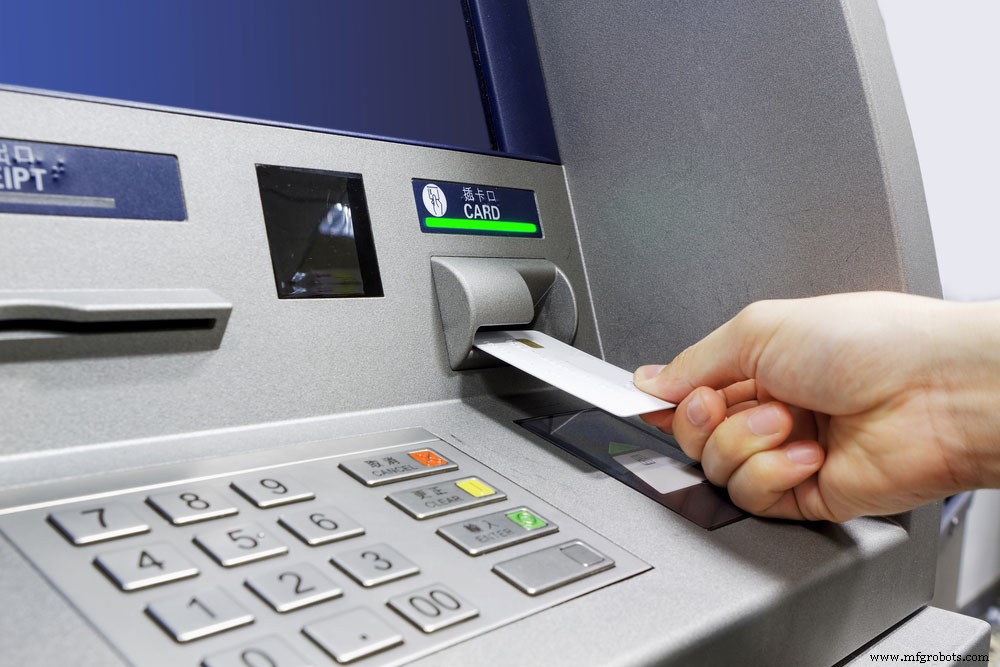
ATM
Por outro lado, PCs têm múltiplos propósitos tornando-o um sistema que não é crítico de tempo. Você pode rodar várias aplicações ao mesmo tempo com um PC. Além disso, não há tempo particular para fazer nada em um PC e até mesmo um smartphone. Por exemplo, salvar um documento pode levar segundos ou minutos em alguns casos. Mas isso depende do número de processos e tarefas rodando.
Smartphone
Então, um sistema operacional de propósito geral funciona para aplicações e sistemas não críticos de tempo como Linux, Windows, etc.
Sistema Linux
Enquanto sistemas operacionais de tempo real funcionam para aplicações críticas de tempo que precisam de respostas rápidas e previsíveis – como UCOS, VxWorks, etc.
Aqui estão categorias para explicar melhor as diferenças entre os dois sistemas operacionais:
Escalonamento de Tarefas
Na categoria de escalonamento de tarefas, o GPOS não foca em prioridade. Lida com escalonamento de maneira que entrega alto throughput. Enquanto no caso de RTOS, escalonamento é sempre focado em prioridade. Diferente do GPOS, todos os processos de alta prioridade executam antes de qualquer tarefa de baixa prioridade.
Windows
Problemas de Latência
Aqui está um grande problema que aflige o GPOS. A maioria dos GPOS tem latência de despacho ilimitada – o que significa que quanto mais threads para escalonar, mais latências se acumulam. RTOS não tem tais problemas, pois todas threads e processos têm latências limitadas (threads executarão dentro de limite de tempo definido).
Fatores Econômicos e de Hardware
RTOS funciona para sistemas autônomos e de baixo custo como máquina de venda ou ATM. Além disso, o RTOS é pequeno e leve quando comparado a um GPOS. Adicionalmente, GPOS funciona para propósitos gerais e dispositivos de alto custo como estações de trabalho ou computadores pessoais.
Dispositivos de alto custo
Kernel Preemptível
Um grande problema quando se trata de execução de processo de alta prioridade primeiro é kernel preemptível. Então, se um kernel não é preemptível, uma requisição deste kernel imediatamente sobrescreveria todos os outros processos rodando. Enquanto o kernel de um RTOS é preemptível, o kernel de um GPOS não é.
Em outras palavras, execução de processo de alta prioridade em GPOS não pode preemptar uma chamada de kernel, enquanto processos de alta prioridade em RTOS sempre preemptarão uma tarefa de baixa prioridade se necessário e tratarão tarefas fora da chamada de kernel como processos externos.
RTOS vs GPOS – Avaliando e Selecionando um RTOS para Desenvolvimento de Produto Embarcado
Antes de avaliar um RTOS embarcado que atenda a todos os requisitos de sistemas embarcados, garanta que verifica se o RTOS prospectivo suporta algumas características importantes.
Para facilitar para você, aqui está um esboço dessas características críticas:
RTOS vs GPOS – Escalonadores
Os escalonadores de sistemas operacionais lidam com o dever de decidir que hora o SO deve executar cada tarefa. Escalonadores podem suspender e retomar qualquer tarefa dependendo dos recursos disponíveis e prioridade. Assim, um RTOS embarcado deve ter um escalonador embutido. Permitirá que o RTOS execute tarefas em tempo real.
Timers de Software
Como o nome implica, timers de software permitem execução de funções dentro de uma janela de tempo especificada. Não é fácil ou aconselhável criar manualmente um timer de software para seu RTOS, então certifique-se de selecionar um RTOS com timer de software embutido.
RTOS vs GPOS – Mecanismo de Fila
Filas permitem tarefas trocarem informações. Um RTOS com mecanismo de fila embutido permitirá troca de mensagens entre tarefas.
Ferramentas de Rastreamento de Execução
Com a ferramenta de rastreamento, você pode observar facilmente o comportamento em tempo real de sistemas de tempo real. Assim, sua equipe de desenvolvimento pode rastrear e detectar quaisquer erros e a execução de tarefas.
RTOS vs GPOS – Baixa Pegada de Memória
Como você precisa integrar um RTOS em uma plataforma MCU, o RTOS prospectivo deve ter baixa pegada de memória. Significa que o tamanho total não deve ser mais que 10% do tamanho total do MCU.
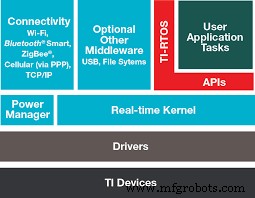
Arquitetura RTOS
Conclusão
Em resumo, tanto RTOS quanto GPOS funcionam bem em aplicações feitas para eles. Embora RTOS possa fornecer menor throughput que GPOS, não significa que seu throughput seja baixo.
Enquanto GPOS lida com muitos processos pesados, RTOS lida com menos tarefas com throughput relativo à carga do sistema.
No entanto, a maior preocupação de um RTOS é entregar padrão de execução mais previsível e execução oportuna – não alto throughput. Embora, o inverso seja o caso para GPOS. Bem, isso resume tudo sobre GPOS vs RTOS. Se você tem comentários ou perguntas, sinta-se à vontade para nos contatar. Ficaremos felizes em ajudar.
Tecnologia industrial
- Manutenção Baseada em Condição: O Guia Definitivo para Cuidado Preditivo de Ativos
- Seu Guia Completo para Manutenção de Propriedades Especializada
- Dominando a Soldagem de Aço Inoxidável: Guia Completo
- Guia Especialista para Soldagem de Ferro Fundido: Técnicas Comprovadas para Juntas Fortes e Duráveis
- Dominando a Brasagem de Alumínio: Técnicas e Dicas de Especialistas
- Eletrodos de Soldagem: Tipos, Usos e Como Funcionam
- Manual Definitivo do Aço Inoxidável: Composição, Tipos e Cuidados
- Guia Definitivo de Impressão 3D: Do Básico às Técnicas Avançadas
- Dominando os Custos de Ferramentaria na Fabricação: Estratégias para Reduzir Despesas e Aumentar a Rentabilidade
- Guia Completo do Retificador Controlado de Silício BT151 (SCR)