



Robô de Desinfecção UV com Arduino Mega: Sistema Germicida Controlado Remotamente
Componentes e Materiais
| Arduino Mega 2560 | × | 1 |
| Câmara FPV | × | 1 |
| Transmissor de Vídeo FPV | × | 1 |
| Receptor de Vídeo FPV | × | 1 |
| Monitor TFT Colorido | × | 1 |
| Comando RC 4CH | × | 1 |
| Motor DC com Redutor 30W | × | 2 |
| Driver de Motor Duplo VNH5019 | × | 1 |
Ferramentas e Máquinas Necessárias
- Berbequim, Chave de fendas
Sobre este Projeto
Introdução ao Robô
O Robô Germicida Ultravioleta (Robô UV) é um robô teleoperado equipado com um sistema de luz UV. O sistema contém um veículo robótico móvel e uma estação de controlo terrestre (GCS). O operador pode controlar o robô usando o joystick da estação de controlo terrestre (GCS) enquanto observa o feed da câmara do robô.
O robô pode desinfetar e matar doenças, vírus, bactérias e outros tipos de microrganismos orgânicos nocivos no ambiente, com luz ultravioleta, decompondo a sua estrutura de ADN. Atualmente, vários países testaram estes robôs com sucesso para desinfetar os seus hospitais, transportes públicos, espaços de escritório e outros locais públicos. Implementámos este robô UV de forma económica para expandir o processo de desinfecção a locais públicos.
Por que não líquidos desinfetantes?
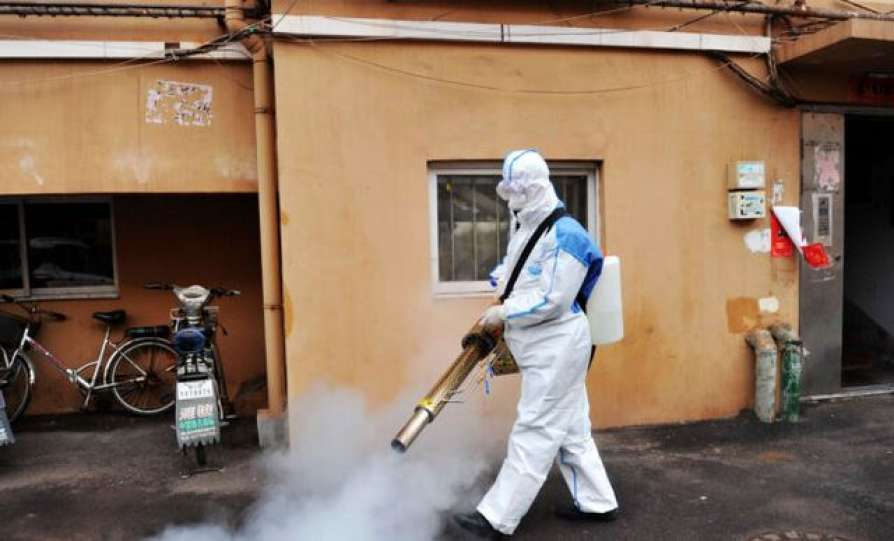
O método mais comum e popular para desinfetar locais públicos é pulverizar líquidos desinfetantes que são líquidos à base de 70% de álcool. Recentemente, a Organização Mundial de Saúde (OMS) anunciou que é realmente prejudicial usar líquidos desinfetantes regularmente em locais públicos. Isso pode causar problemas no sistema respiratório devido ao seu cheiro forte, causar irritação na pele e pode levar a desequilíbrios no ambiente.
Além disso, este método está associado a um enorme custo de material e mão de obra diariamente.
Vantagens do Robô UV
- Custo único (não há necessidade de reabastecer álcool ou cloro líquido).
- Pode ser usado para desinfetar superfícies, fatos médicos, máscaras médicas e outro equipamento médico.
- Reduz o tempo de desinfecção em 60% em comparação com métodos baseados em líquidos. (O tempo de secagem é consideravelmente alto quando usado em ambientes onde existem materiais de tecido).
- Capacidade de usar em ambientes com equipamento eletrónico.
- Um operador pode cobrir uma grande área. (Não há necessidade de várias pessoas como na pulverização de líquidos).
- Testámos e comprovámos uma taxa de desinfecção de 99,997% para este robô em colaboração com um laboratório de microbiologia numa universidade local. (Explicado na última secção).
Irradiação Germicida Ultravioleta (UVGI)

A irradiação germicida ultravioleta (UVGI) é um método de desinfecção que usa luz ultravioleta de comprimento de onda curto (ultravioleta C ou UVC) para matar ou inativar microrganismos destruindo ácidos nucleicos e perturbando o seu ADN, deixando-os incapazes de realizar funções celulares vitais. O UVC é absorvido por bases de RNA e ADN e pode causar a fusão fotoquímica de duas pirimidinas adjacentes em dimeros ligados covalentemente, que então se tornam bases não emparelhadas.
UVGI é usado numa variedade de aplicações, como purificação de alimentos, ar e água. UVGI pode ser usado para prevenir a propagação de certas doenças infecciosas. Lâmpadas de descarga de mercúrio (Hg) de baixa pressão e LEDs são comumente usados em aplicações UVGI e emitem radiação ultravioleta-C de onda curta (100-280 nanómetros), principalmente a 254 nm.
Cada tipo de microrganismo requer uma dosagem diferente de luz UV para inativar a sua funcionalidade. Considerando a situação Covid-19, a inativação do mesmo vírus usando luz UV é considerada aqui. Na maioria dos artigos e papers de investigação, grupos de investigação mencionaram a luz UV necessária para o processo de esterilização em termos de "Joule por metro quadrado" ou "Joule por centímetro quadrado". Mas ao considerar os parâmetros e especificações da luz UV, os fabricantes deram a intensidade da luz UV em termos de "Microwatt(uW) por centímetro quadrado" a uma distância de 1 metro.
A unidade "Watt(W)" representa a energia emitida num período de um segundo. Microwatt por centímetro quadrado significa a energia que passa através de uma área de um centímetro quadrado dentro de um segundo.
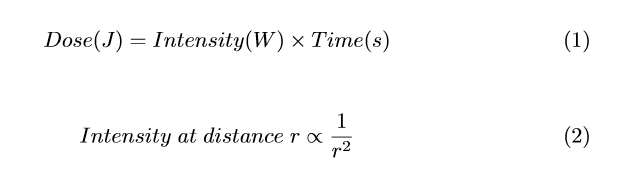
A Equação 1 mostra a relação entre a dosagem e a intensidade. Conclui que diferentes dosagens podem ser alcançadas variando o tempo de exposição à mesma fonte de luz UV.
A relação entre a intensidade UV e a distância é mostrada pela Equação 2. Segundo isso, pode concluir-se que a intensidade UV diminui com a distância da fonte de luz.
Segundo a Wikipedia, uma dosagem de 8mJ pode inativar a maioria dos vírus.
Entender a Funcionalidade do Robô
O sistema global é um pouco complexo, pois adicionámos algumas funcionalidades e características de segurança para cumprir normas da indústria. Antes de explicar o procedimento de implementação, é bom ter uma compreensão de como o sistema funciona.
O robô tem 3 componentes principais.
1. O Veículo Terrestre
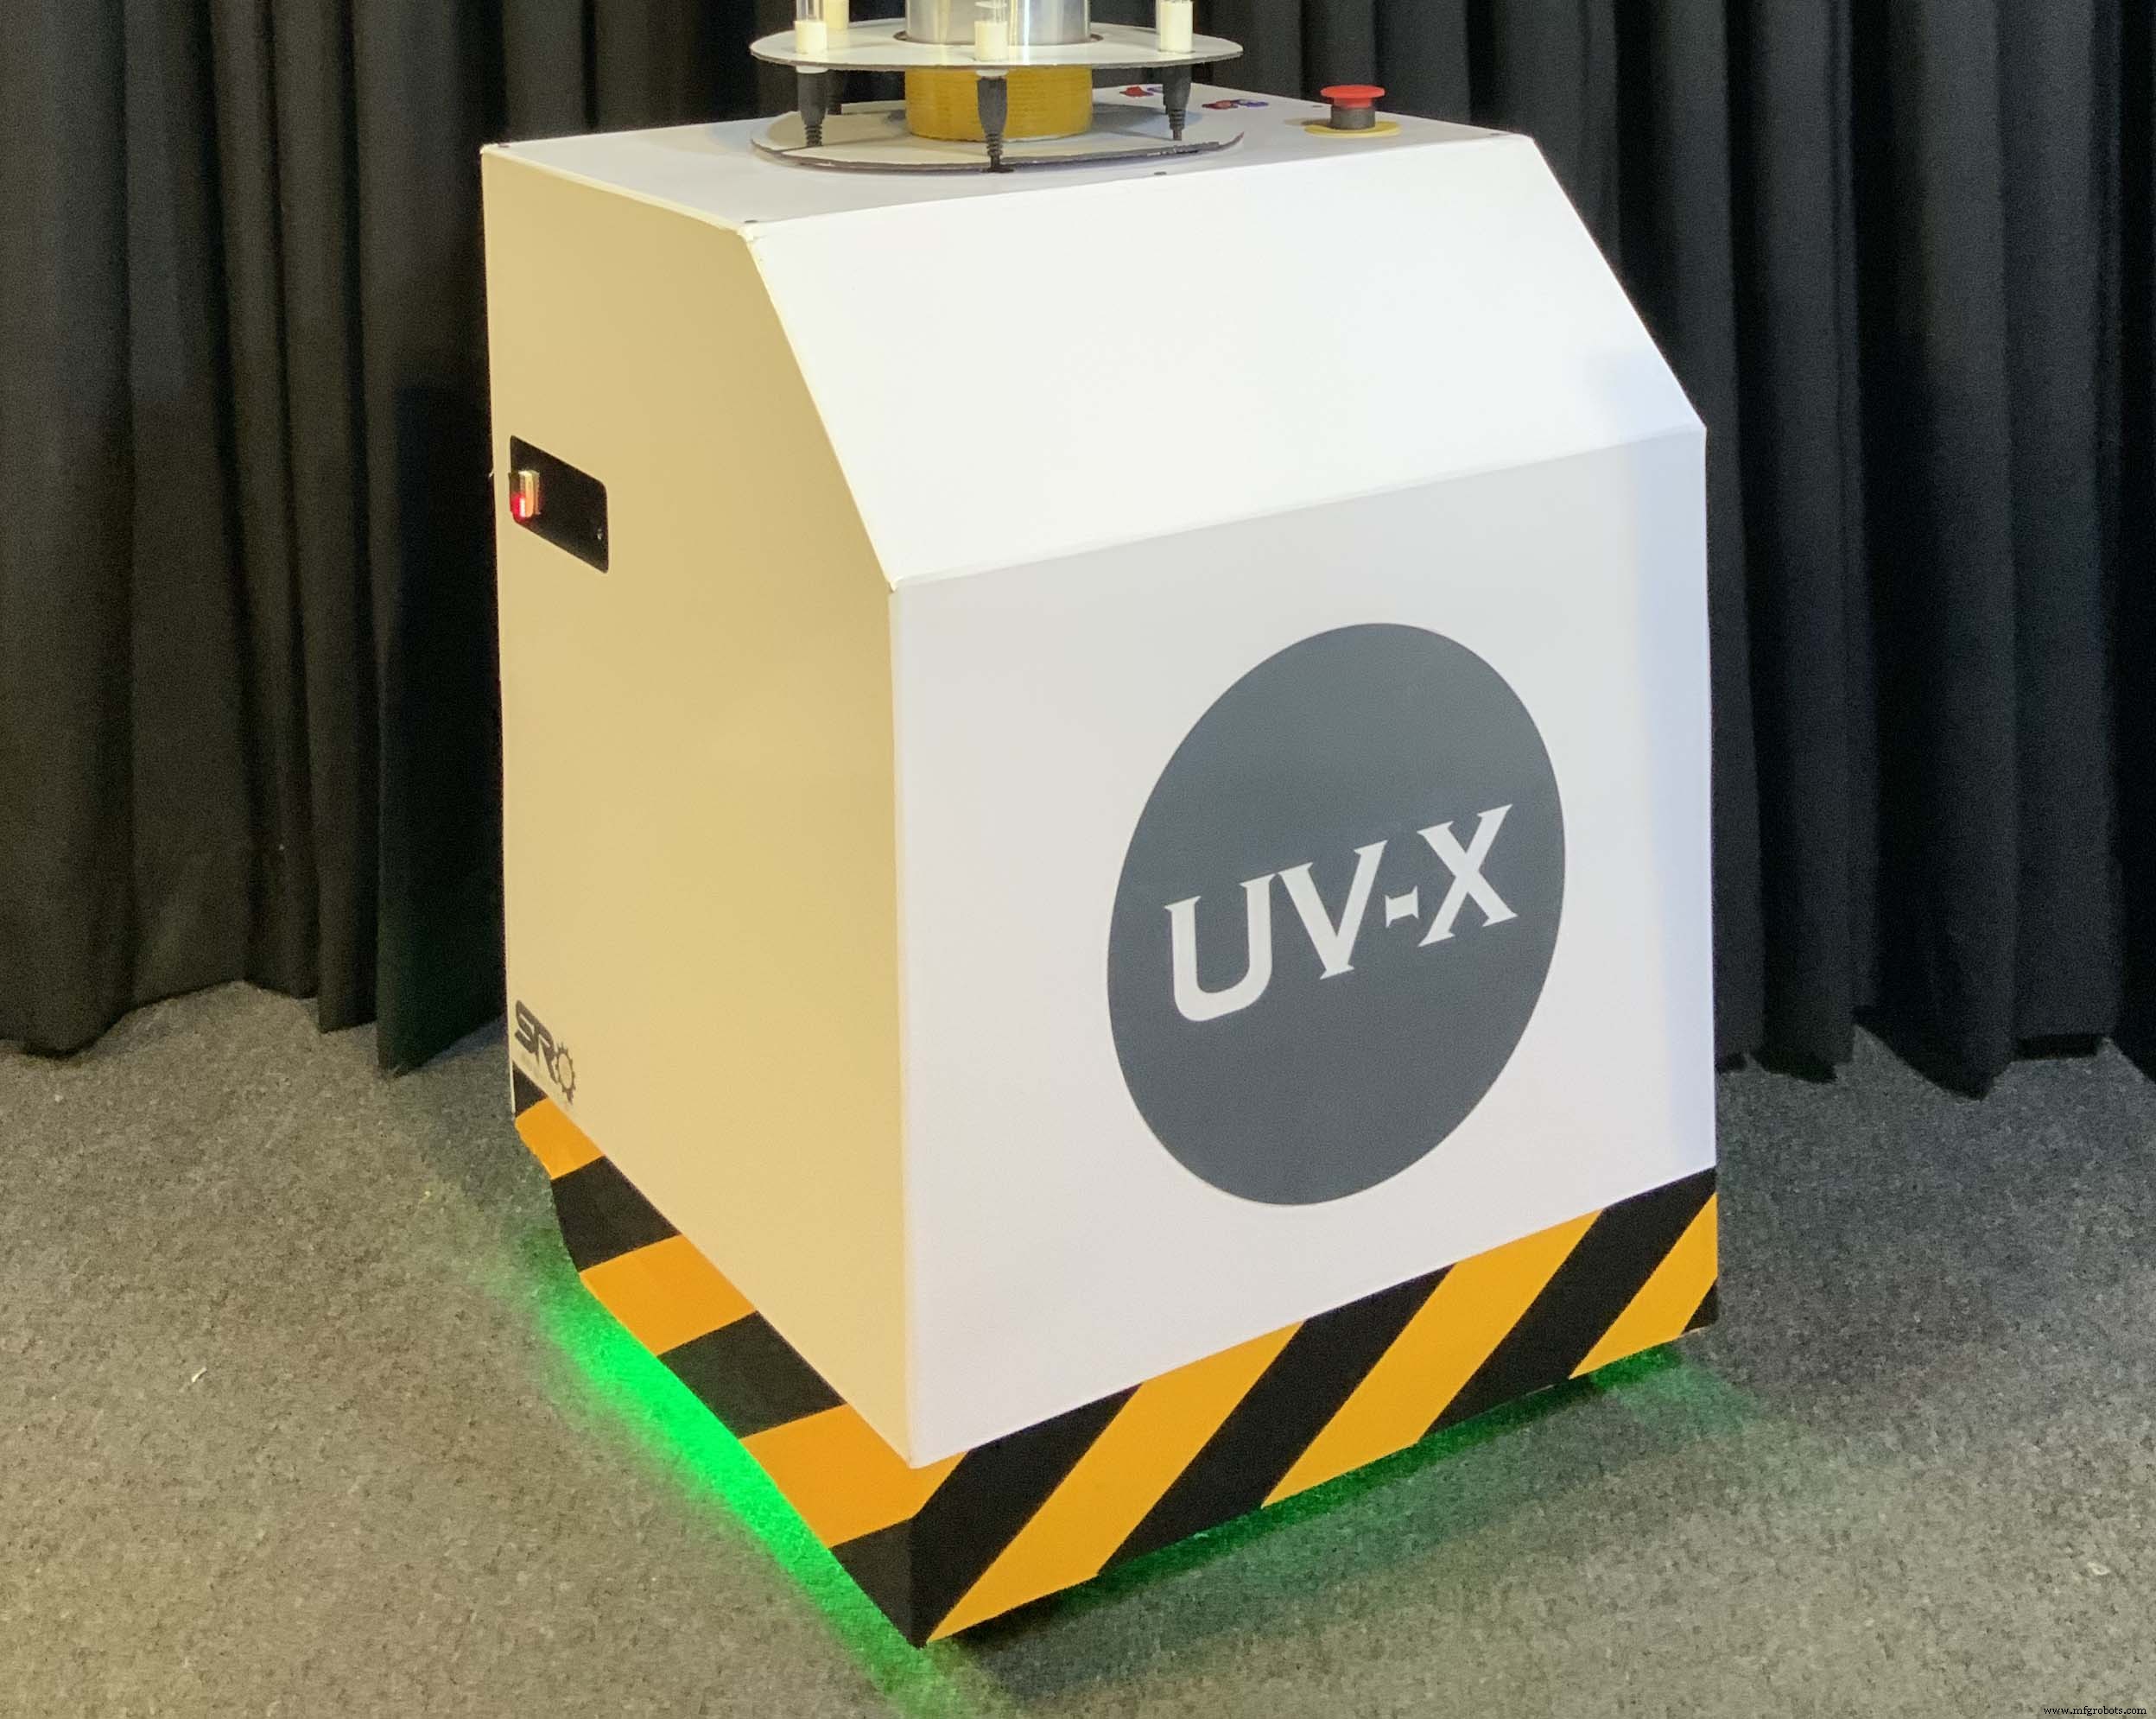
Esta parte é movida por duas rodas alimentadas por motores DC com redutor (um robô de tração diferencial). Há duas rodas pivotantes na frente e atrás para manter o equilíbrio. Colocámos o sistema de controlo eletrónico e a bateria, que é uma bateria de chumbo-ácido 12V 35Ah dentro do veículo terrestre.
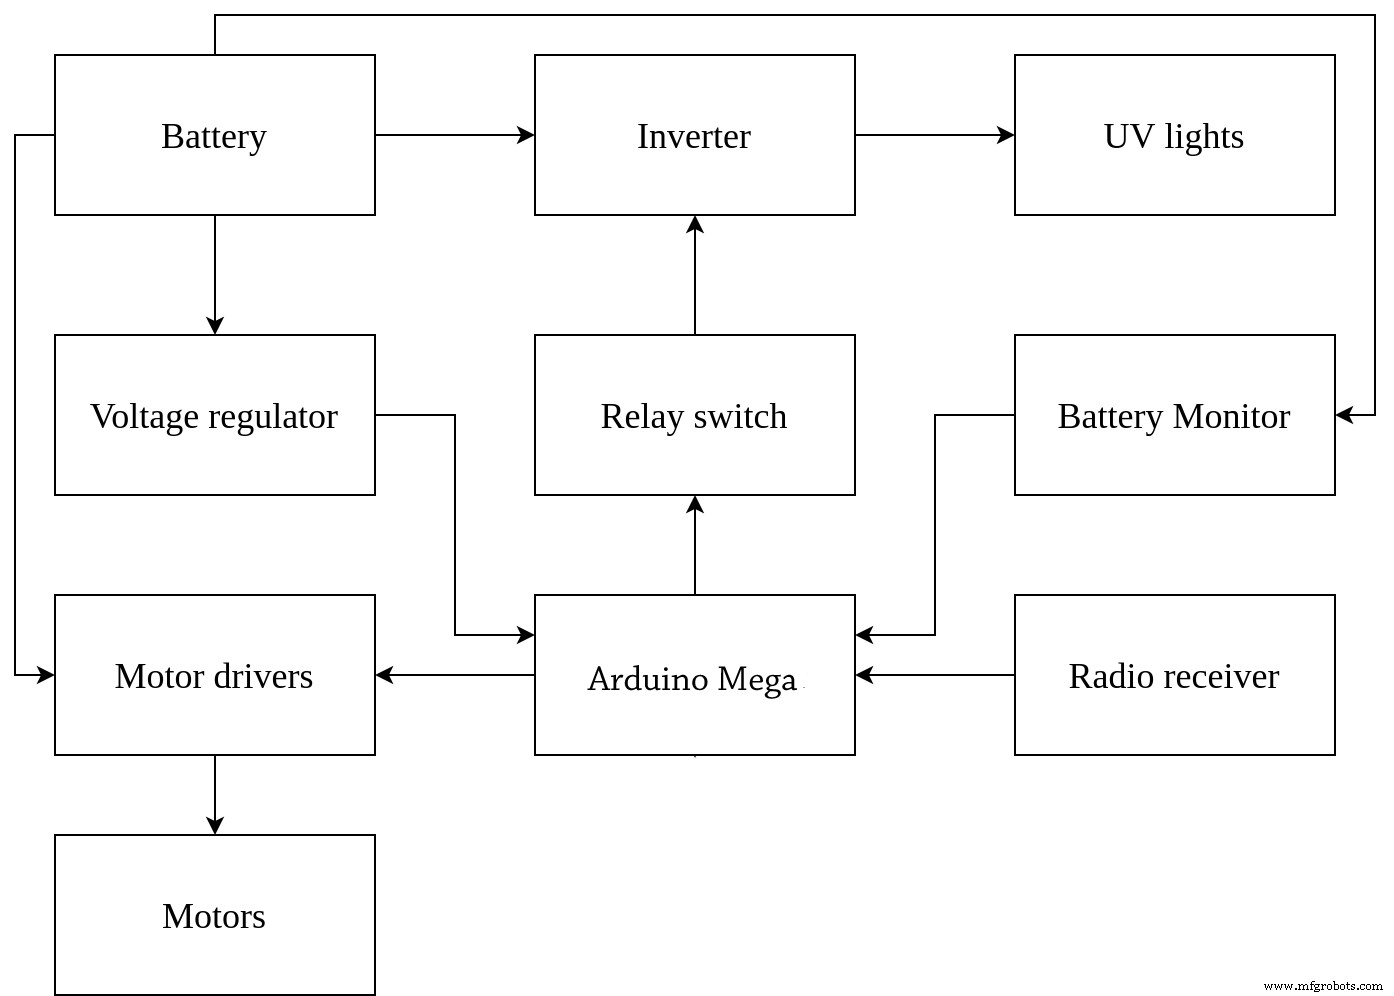
O Arduino Mega é alimentado com a bateria principal através de um módulo regulador de tensão para reduzir a tensão de 12V para 5V. Um receptor de rádio RC de quatro canais com saídas PWM está ligado à placa Mega. Os motores são acionados através de um driver de motor H-bridge duplo ligado à placa Arduino. Um inversor está ligado entre as luzes UV e a bateria e controlado usando um relé ligado à placa Arduino.
2. A Torre de Luz UV
Usámos lâmpadas fluorescentes UV que requerem uma unidade de balastro eletrónico separada para alimentar a lâmpada. A torre de luz contém 6 lâmpadas UV colocadas à volta de um cilindro de alumínio feito de uma chapa de alumínio enrolada. Este cilindro de alumínio atua como refletor para os raios UV.
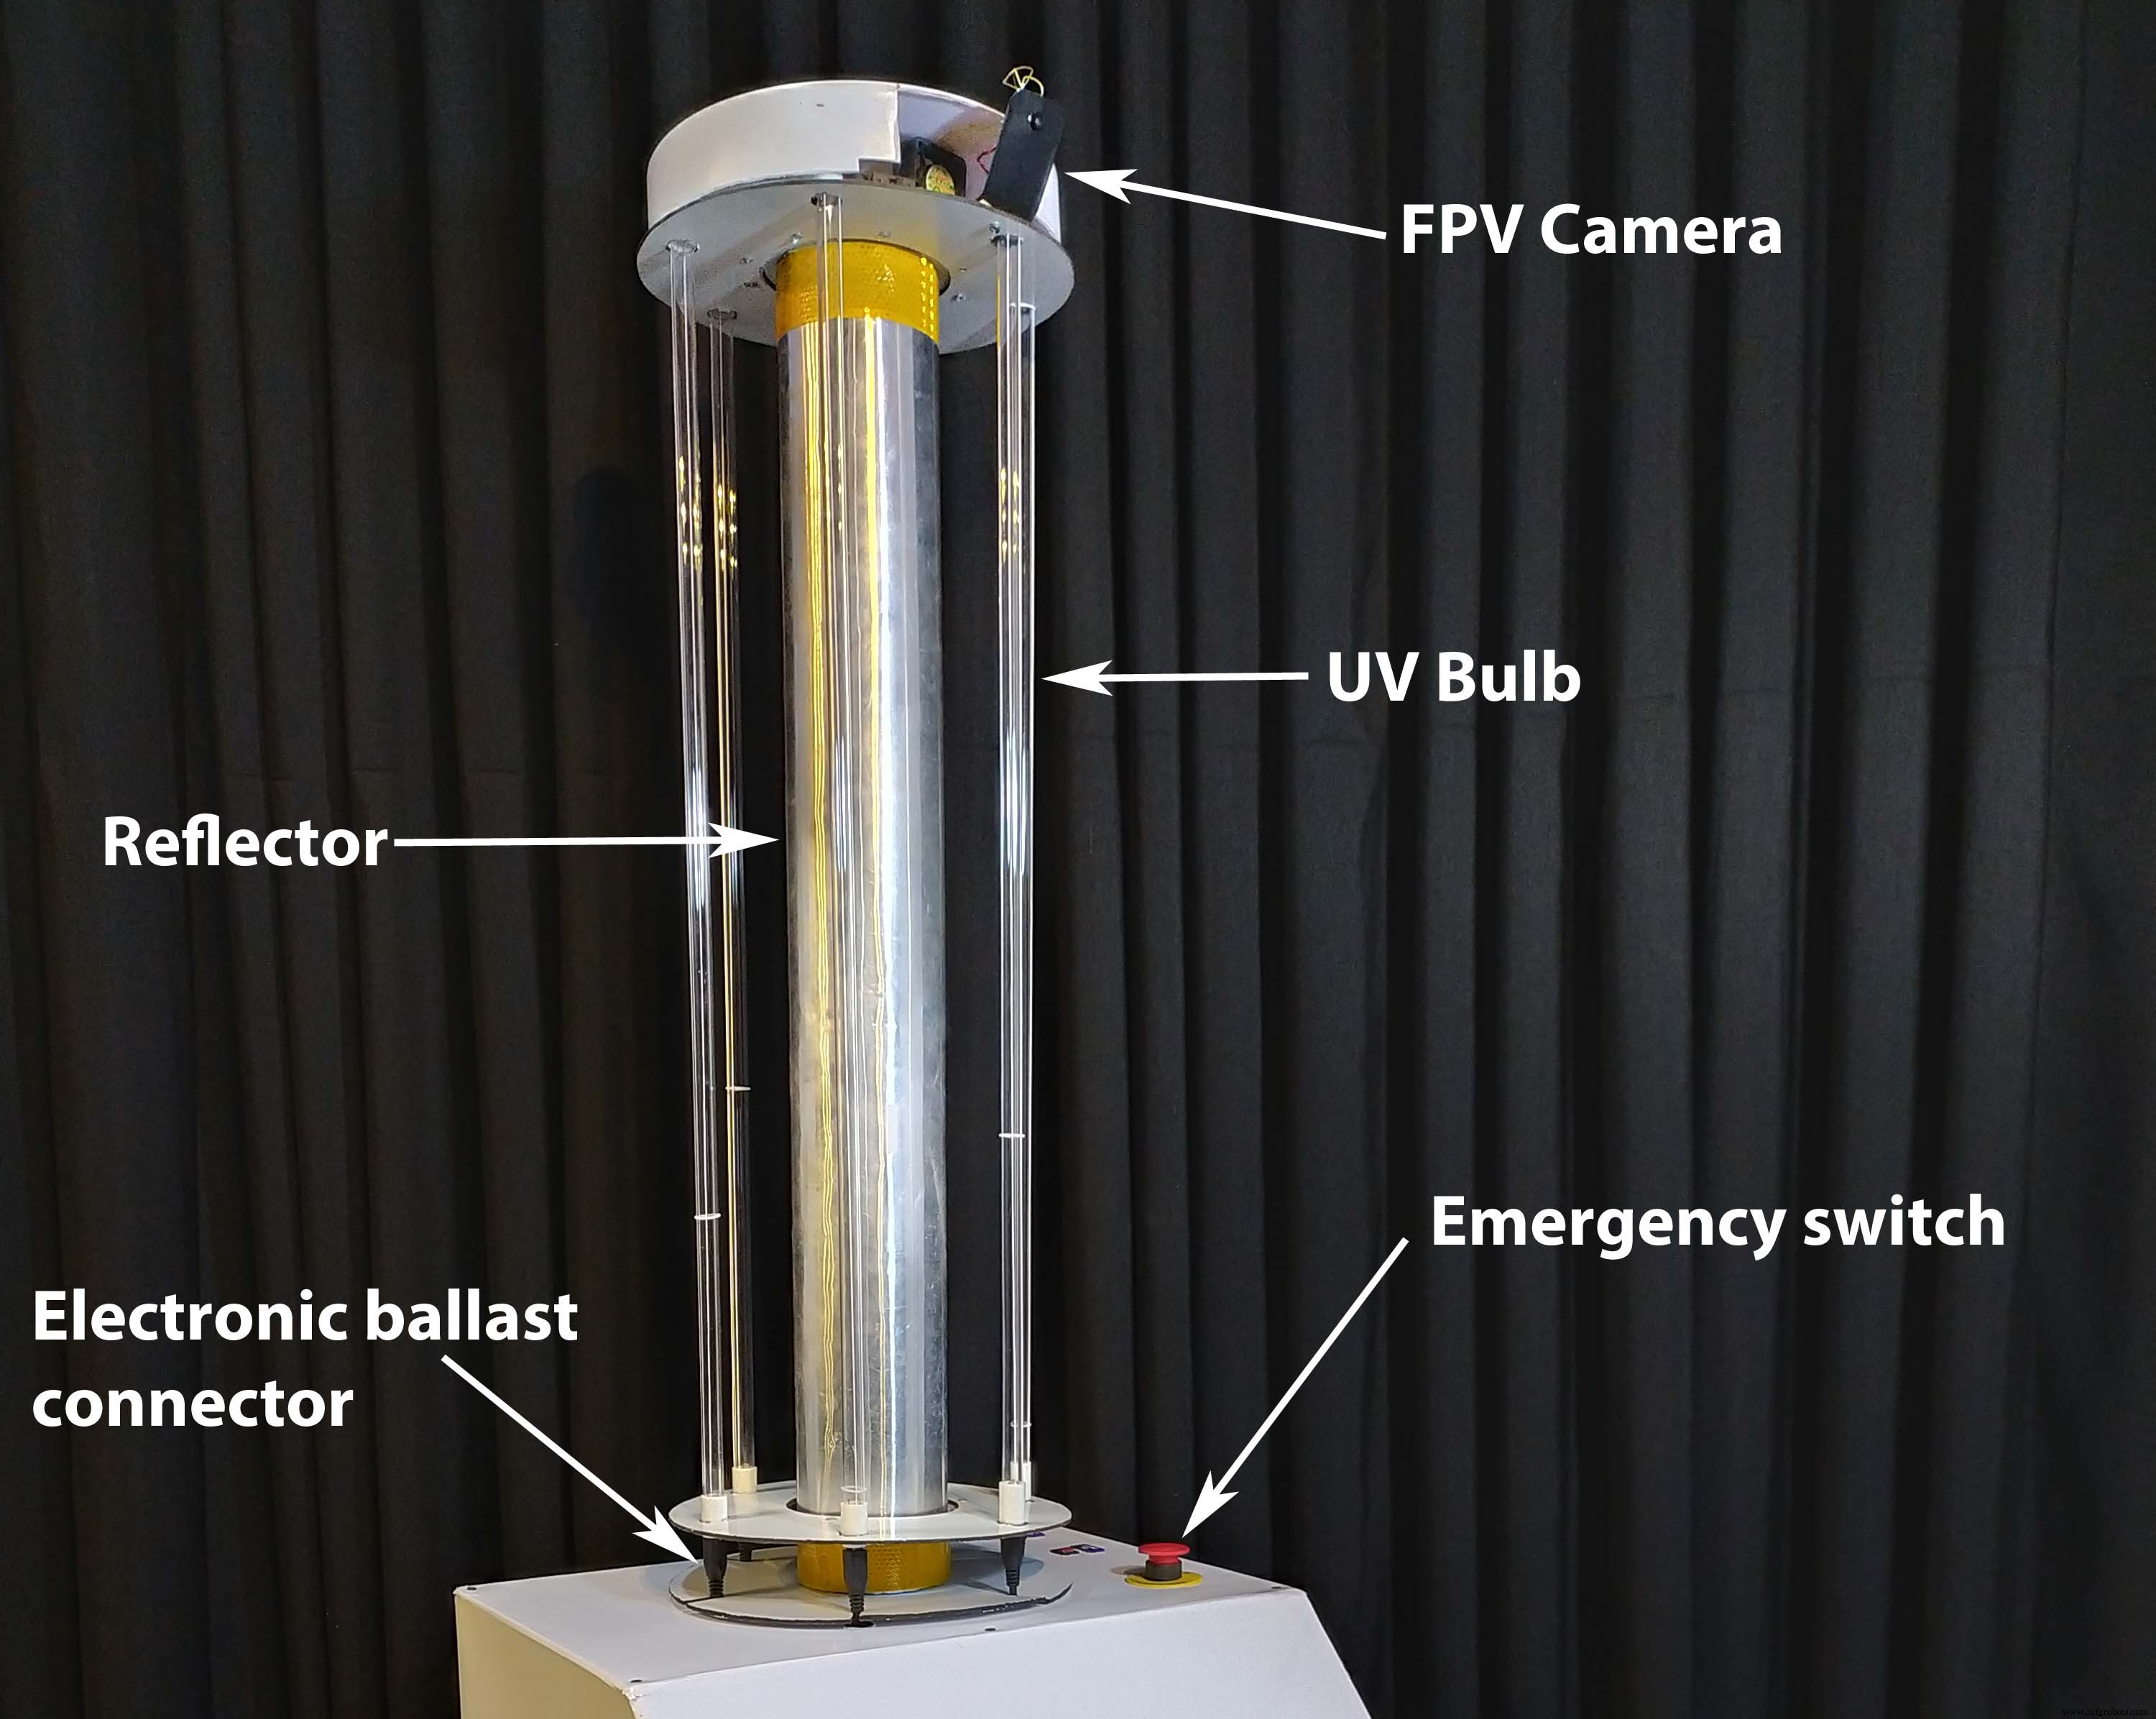
Todos os balastros eletrónicos são colocados dentro do cilindro de alumínio. No topo da torre, há uma câmara FPV e um transmissor FPV para transmitir o feed de vídeo para a GCS. A torre UV é fixada no topo do veículo terrestre.
3. Estação de Controlo Terrestre (GCS)
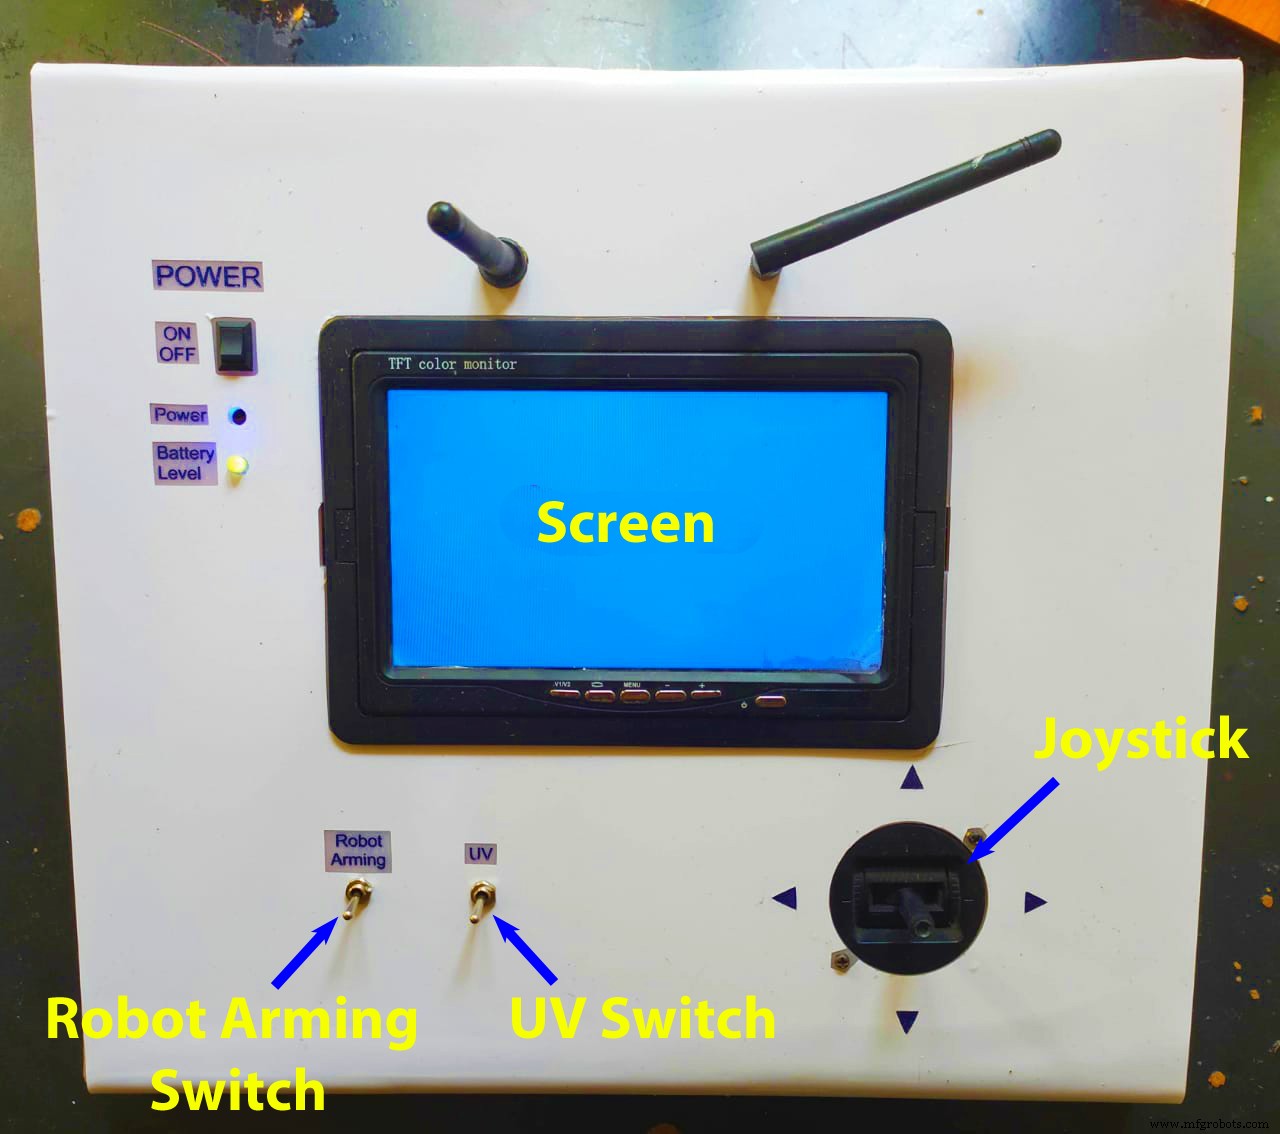
Este é o comando remoto do robô. O ecrã mostra o feedback da câmara recebido do robô. O joystick é usado para mover o robô. As luzes UV podem ser ligadas e desligadas usando o interruptor UV. O interruptor de armamento atua como interruptor de segurança. Corta todas as funcionalidades ao ser ligado.
Alimentação das Luzes UV
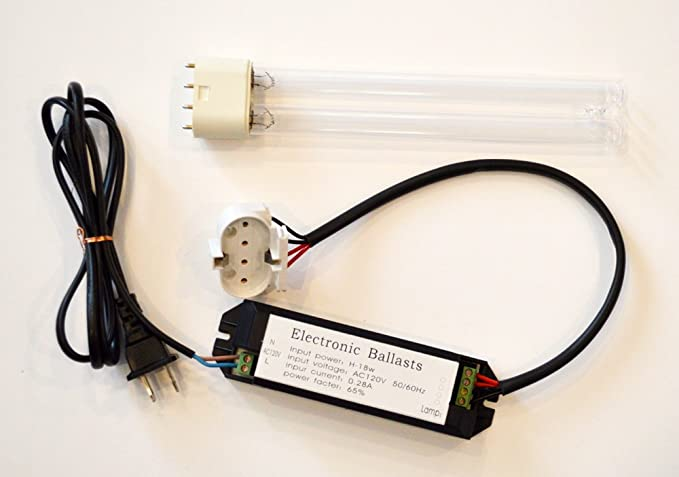
Para o nosso robô, selecionámos 6 lâmpadas UV com as seguintes especificações:
- Potência - 55w
- Comprimento de onda - 254nm
- Comprimento - 890mm
- Diâmetro do tubo - 15mm
- Tipo - extremidade única 4 pinos
Estas não são especificações estritas, exceto o comprimento de onda. A unidade de balastro eletrónico está ligada aos 4 pinos da lâmpada UV. As lâmpadas UV acendem quando a energia é fornecida ao balastro eletrónico.
***A luz UV é prejudicial para a pele e olhos humanos. Não exponha os seus olhos e pele por um longo período. Observar a luz através de vidro é o procedimento mais seguro, pois a luz UV não penetra vidro transparente.***
Sistema de Vídeo FPV
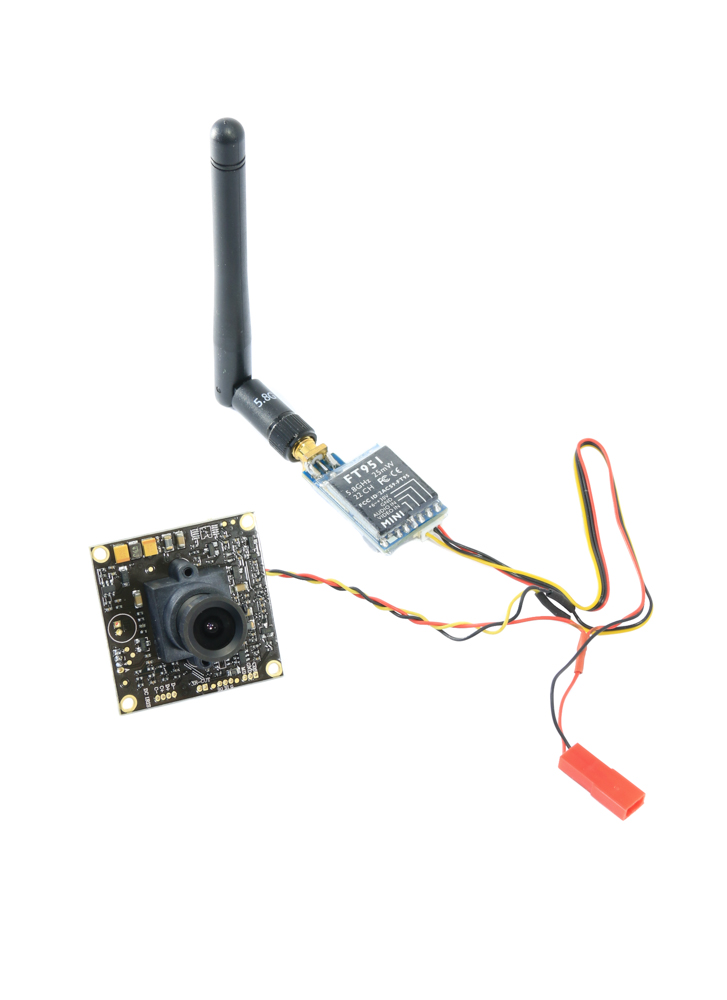
Sistemas de vídeo FPV são principalmente usados em drones para obter a visão aérea. No nosso caso, usar um sistema FPV facilita obter o feed de vídeo do robô sem programação ou soldar componentes. O robô tem uma câmara e um transmissor de vídeo. Só temos de ligar a energia a este sistema e ele começará a transmitir o feed de vídeo usando 5.8GHz.
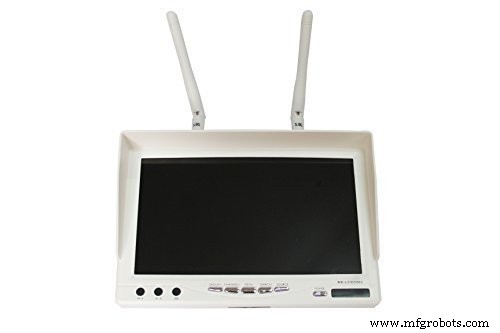
A GCS tem o ecrã LCD com receptor de vídeo 5.8GHz integrado. Ao ligar o ecrã, ele começará a mostrar o feed da câmara.
Construção do Veículo Terrestre
A estrutura principal é feita com barras de aço caixa de 0.75'. Seguinte é o design usado para o nosso robô, mas não se limite a ele. Altere o design de acordo com os seus requisitos.
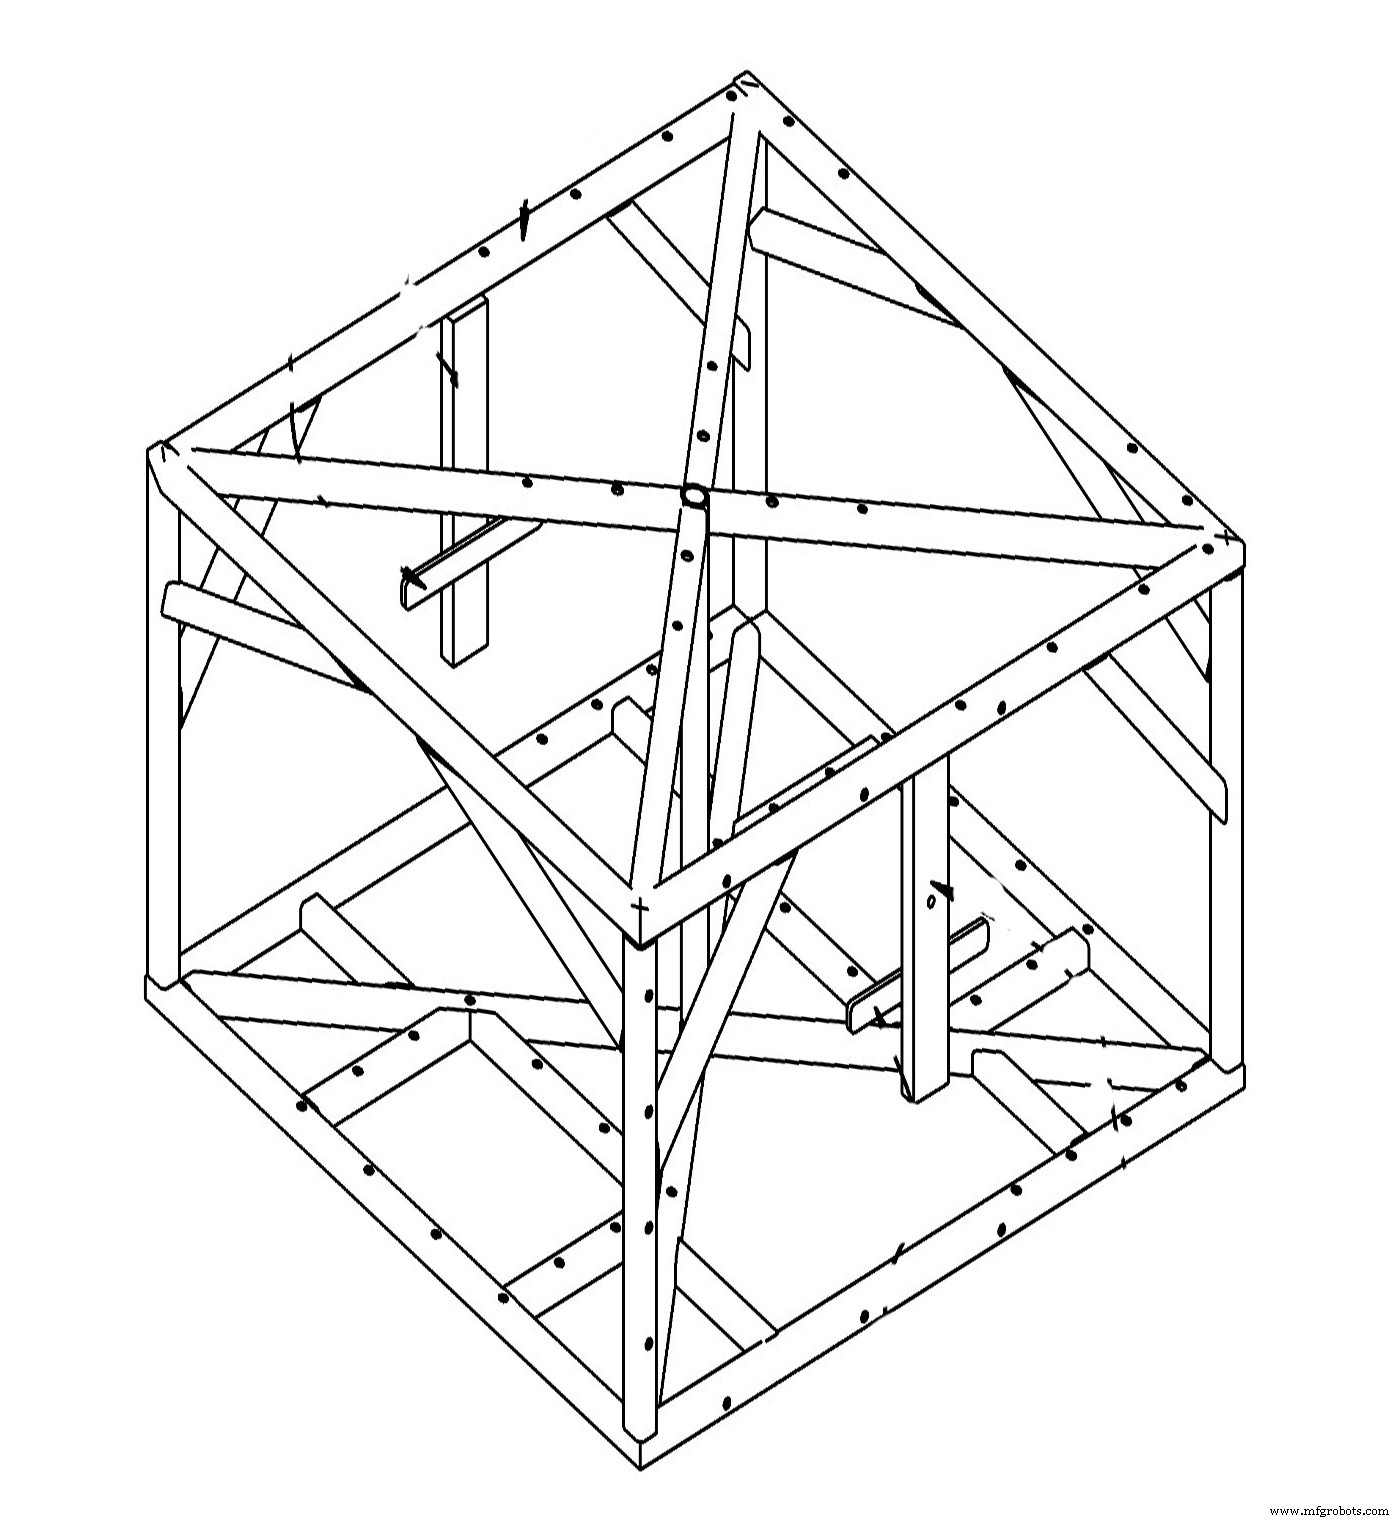
A estrutura deve ter espaço e mecanismo para montar dois motores e duas rodas pivotantes na base. Dentro da estrutura, deve haver um mecanismo para prender a bateria de chumbo-ácido. No nosso robô, usámos painéis de revestimento para cobrir a estrutura.
Os fios dos dois motores estão ligados aos pinos de saída do driver de motor. Este procedimento pode ser facilmente encontrado na internet, por isso não se pretende descrever todo o procedimento.
O esquemático do sistema de controlo eletrónico está anexado no final. Canal 1 - canal 4 pinos de sinal PWM do receptor RC estão ligados à placa Arduino dos pinos 18 - 21. Cada canal é configurado da seguinte forma no código. Pode alterar como desejar.
- Ch 1 - Interruptor UV
- Ch 2 - Interruptor de Armamento do Robô
- Ch 3 - Comandos Avançar/Recuar
- Ch 4 - Comandos Virar Esquerda/Direita
Isto também pode ser alterado ao construir a GCS.
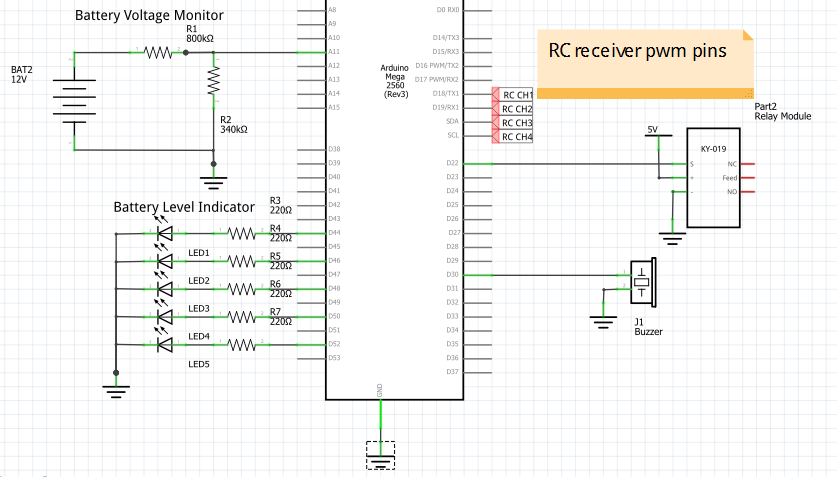
Os pinos do driver de motor estão ligados aos pinos 3 - 11 do Arduino como mostrado no esquemático.
Para converter 12v para AC 230V para alimentar as luzes UV, usa-se aqui um circuito inversor. Comprámos uma unidade inversora comercialmente disponível com carregador integrado. Isso ajuda a evitar a complexidade do sistema eletrónico ao permitir-nos carregar a bateria de chumbo-ácido usando as tomadas de energia existentes.
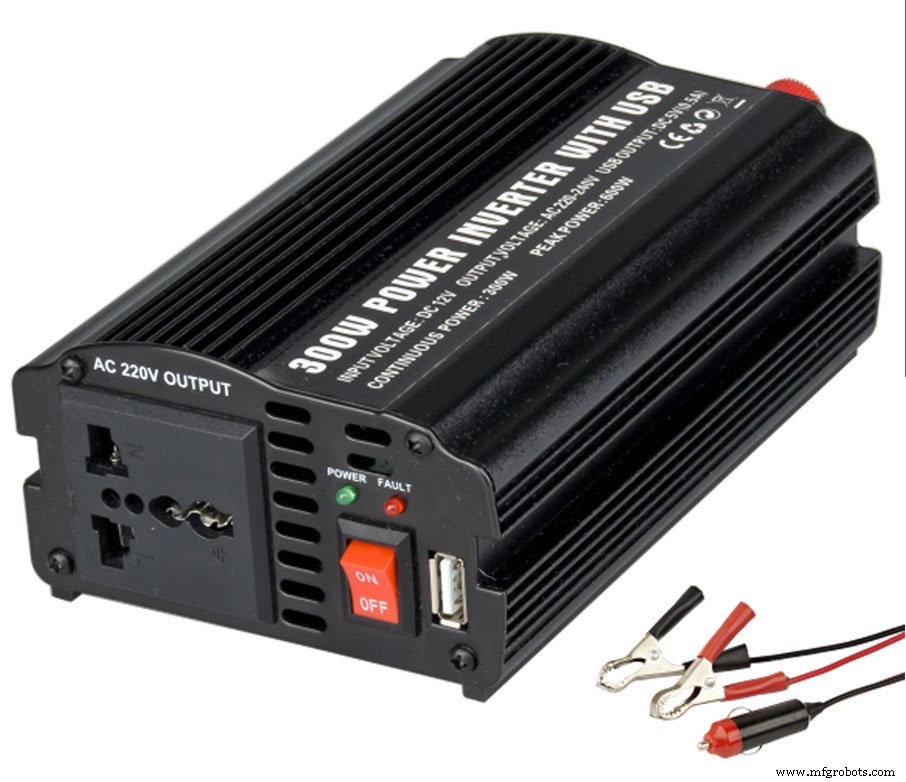
No nosso caso, usámos um inversor de onda senoidal modificada que tem uma eficiência de cerca de 70%. Para alimentar todos os balastros eletrónicos com 70% de eficiência, a potência necessária do inversor é 470W. Com todas as margens de segurança, comprámos um inversor de 1kW.
Os terminais da bateria estão ligados à entrada 12V e os balastros à saída AC. O interruptor on/off é removido. Há 3 fios disponíveis no interruptor; fio comum, fio de ground e fio de power on. Estes 3 fios estão ligados ao relé da seguinte forma para controlar as luzes UV a partir da placa Arduino.
- Fio comum -> Comum
- Fio ground -> NC
- Fio power on -> NO

Incluímos um interruptor de ligar sistema, interruptor de ligar UV e um interruptor de corte de emergência para cumprir o robô com normas industriais.
Construção da Torre de Luz UV
A parte central da torre contém uma chapa de alumínio. Uma chapa é enrolada para fazer um cilindro com 15cm de diâmetro. Duas placas de revestimento circulares com 30cm de diâmetro são colocadas no topo e na base do cilindro. Estas são usadas como suporte das lâmpadas UV. Ambas as placas são furadas com furos de 19mm para encaixar a luz UV. Os balastros são fixados dentro do cilindro de alumínio usando fitas dupla face.
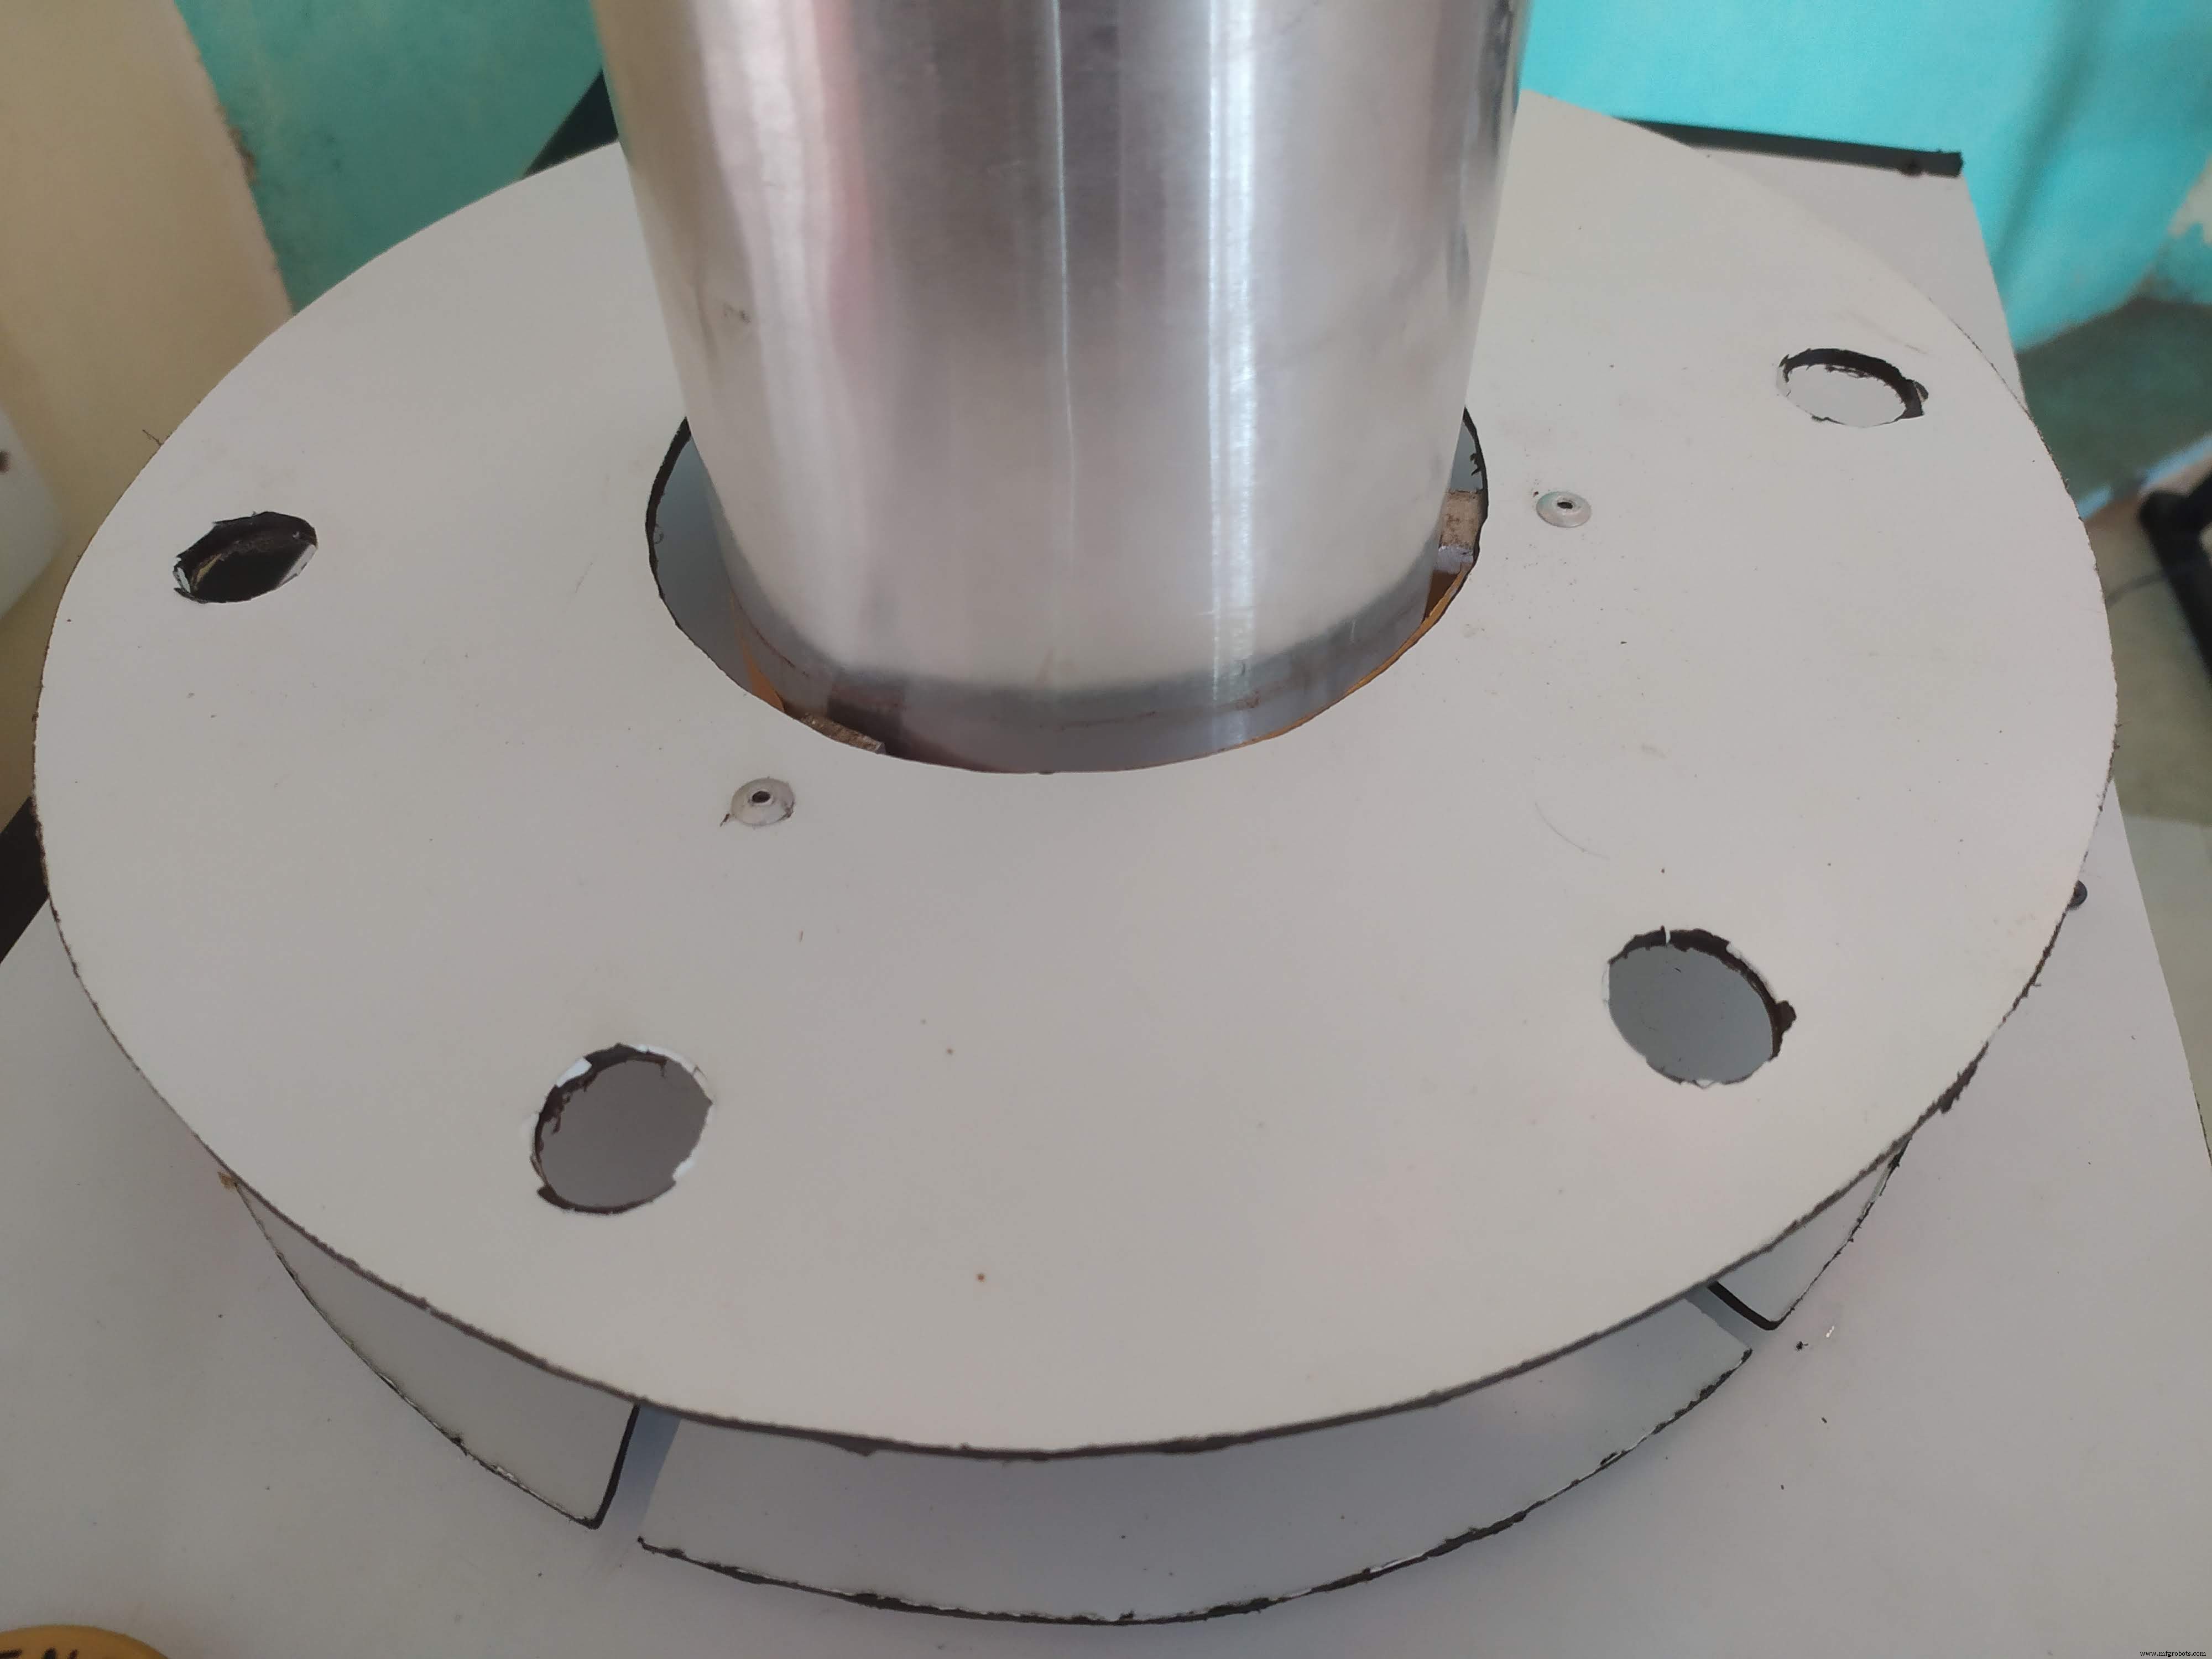
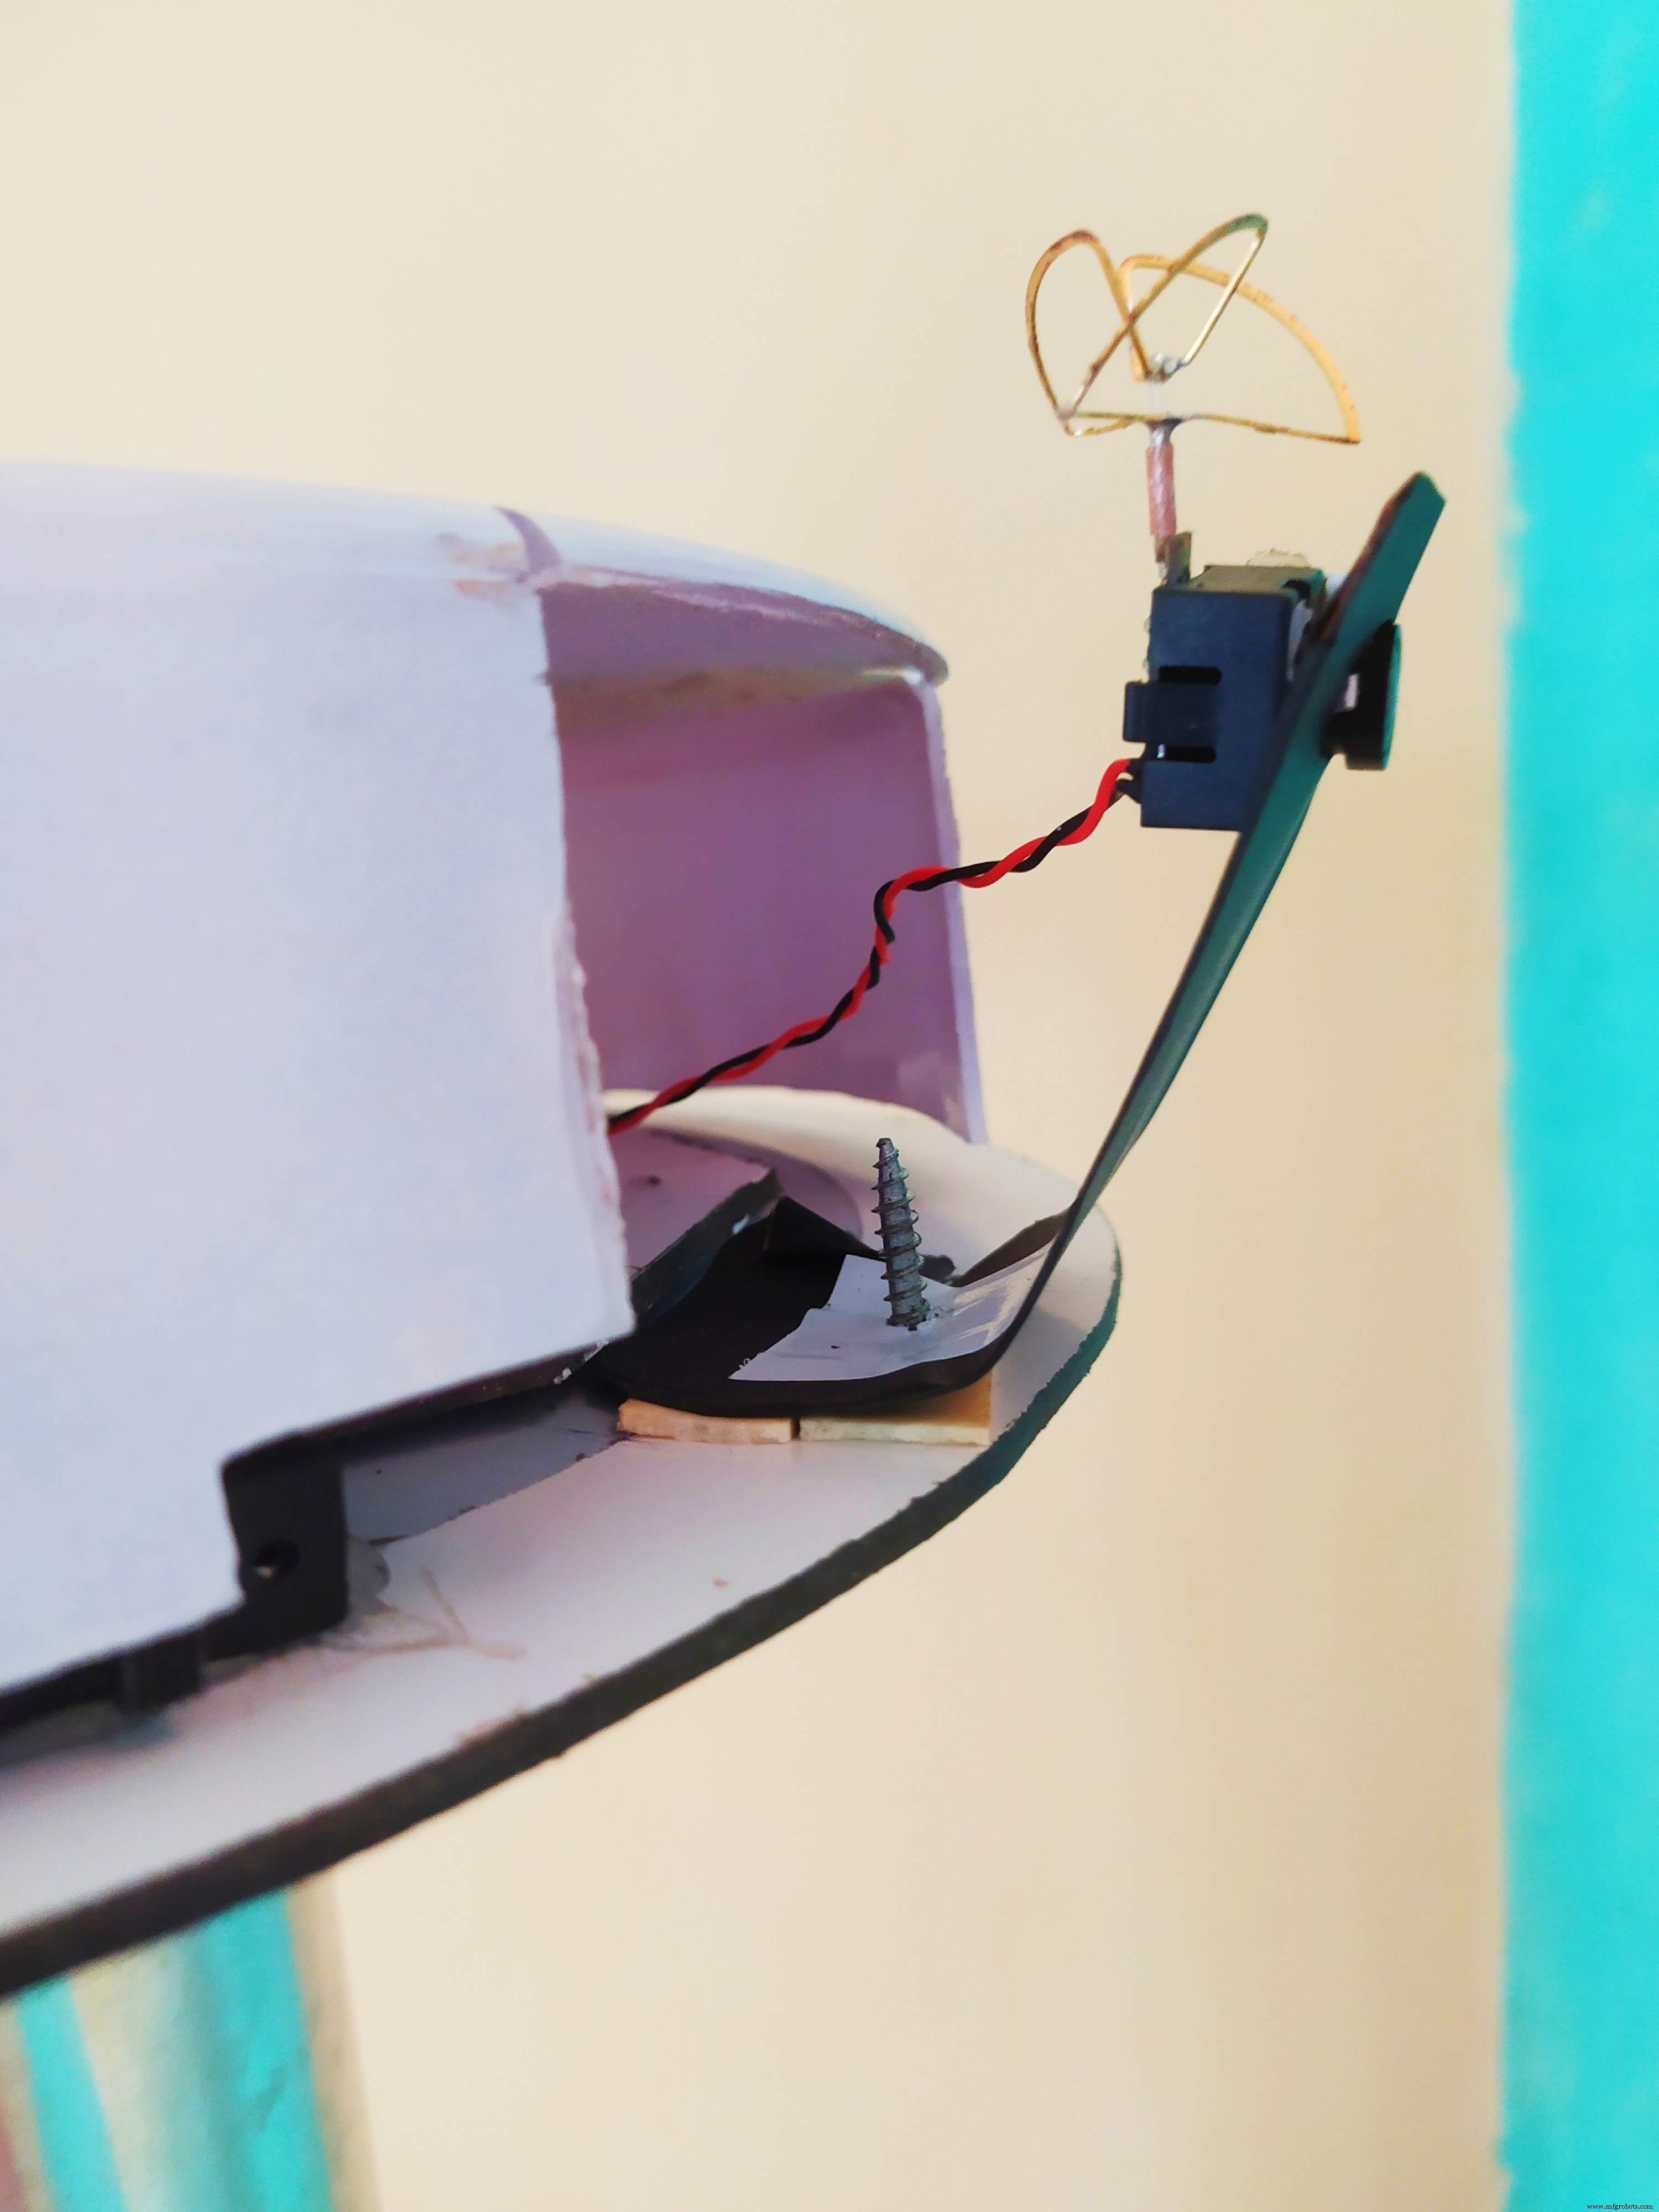
O sistema de câmara FPV é montado no topo da torre e dois fios são levados para a base através do cilindro.
Construção da Estação de Controlo Terrestre
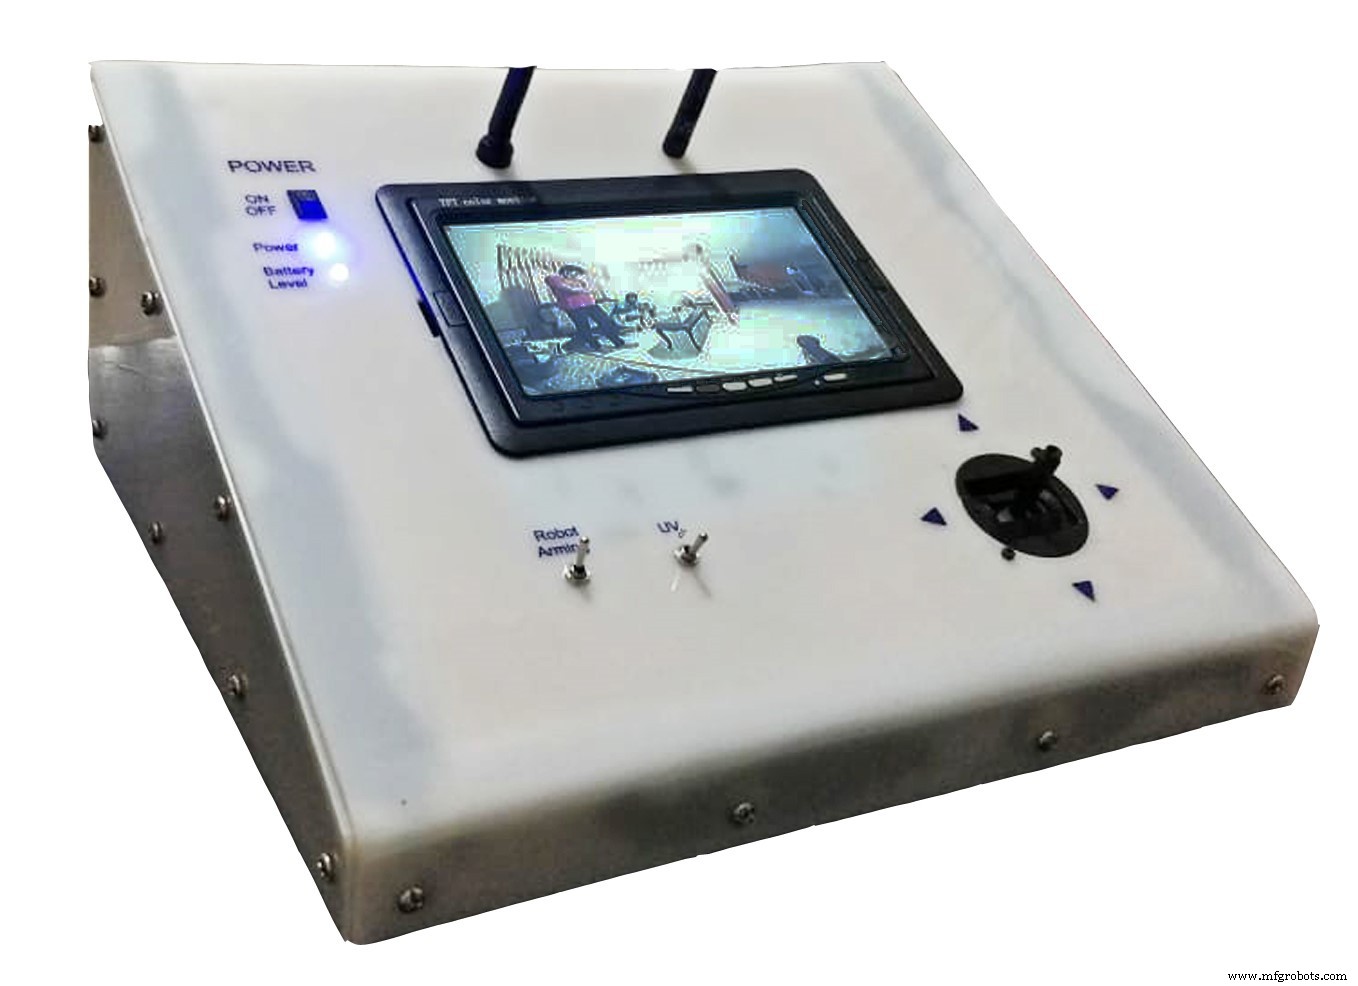
Seguem-se os componentes necessários para a Estação de Controlo Terrestre (GCS).
- Transmissor RC 2.4GHZ 4Ch
- Ecrã FPV
- 2 X Interruptores toggle
- 1 X Interruptor de energia
- Células de bateria 18650
- Módulo de Gestão de Bateria 3 Células para 18650
- Fonte de Alimentação Chaveada 12V, 5A
O transmissor RC contém 2 joysticks e vários interruptores. Aqui, o nosso interesse é apenas num joystick, o circuito e o LED indicador. Remova a caixa do transmissor e observe como os joysticks são detetados pelo circuito. Cada joystick contém dois potenciómetros ligados à placa de circuito. Com base na posição do joystick, o potenciómetro altera a sua resistência para que o circuito possa ler a posição do joystick.
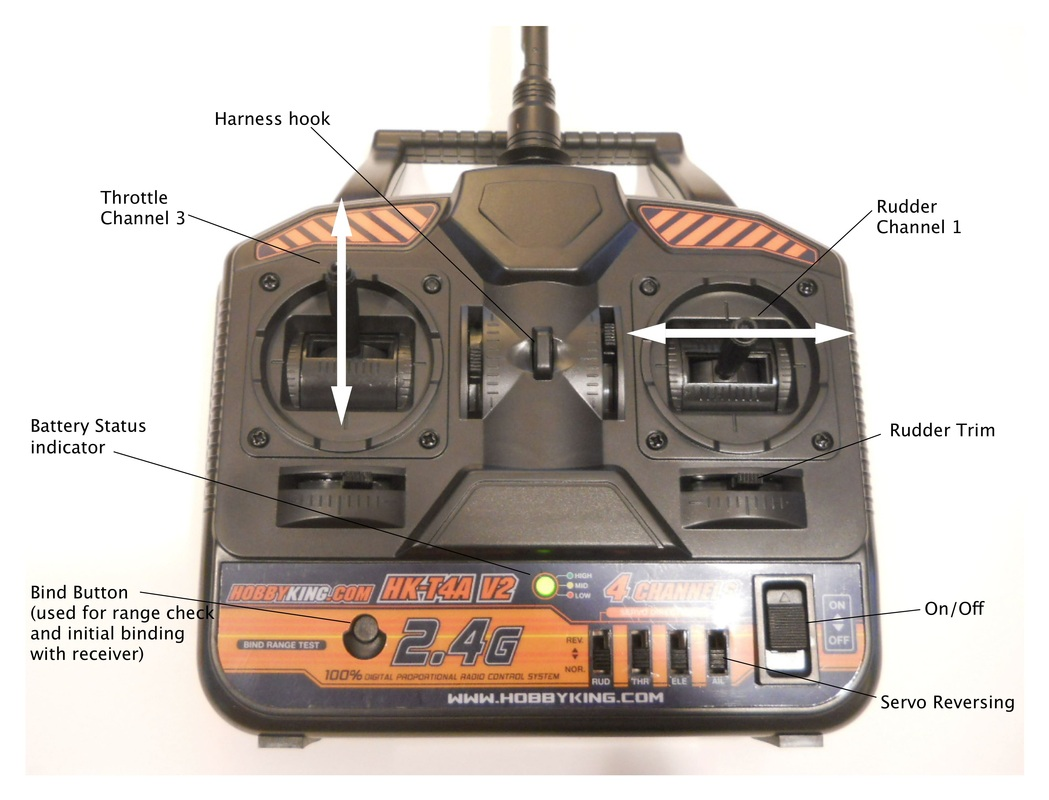
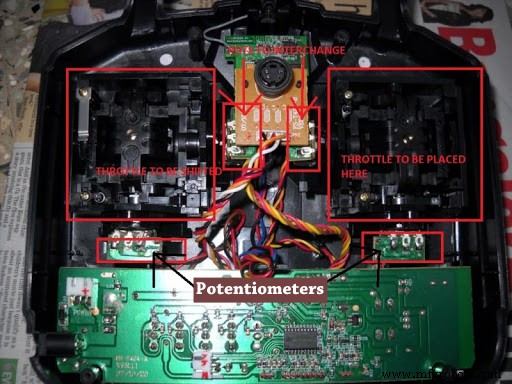
Remova um joystick e os seus dois potenciómetros. Solde as pontas dos fios respetivos aos dois interruptores toggle. Agora temos um joystick e dois interruptores toggle para controlar todos os 4 canais. Um interruptor atua como interruptor de armamento do robô e o outro como interruptor de controlo da luz UV. O LED indicador pode ser usado como monitor de bateria da GCS, pois muda a cor para vermelho quando a bateria está baixa.
Agora precisamos de fazer uma fonte de alimentação para o transmissor e para o ecrã FPV. A tensão de célula de uma bateria 18650 é 3.7V. Quando totalmente carregada torna-se 4.2V. Para isto, ligamos 3 células em série para obter cerca de 12V. No nosso caso, usámos células com capacidade de 1000mAh. Para aumentar o tempo de funcionamento da GCS, usámos 9 baterias, 3 conjuntos de células ligadas em série em paralelo para obter 3000mAh de capacidade. Depois ligámos o módulo BMS para proteger a bateria.
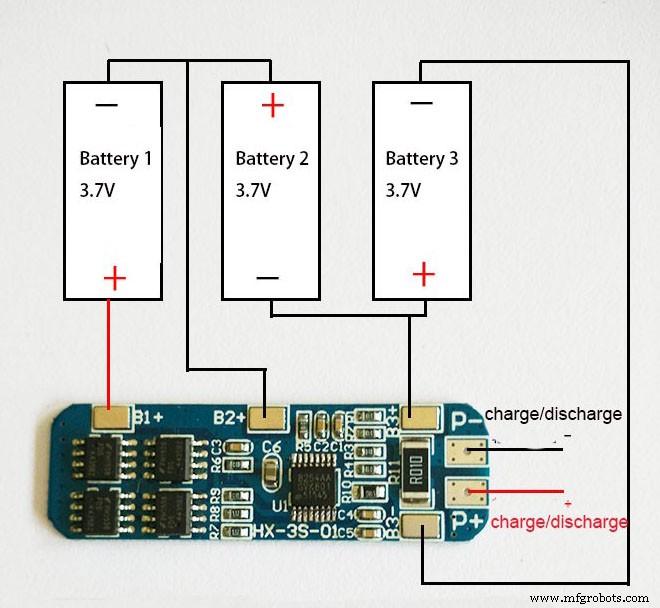
O P+ e P- estão ligados à entrada de energia do Transmissor e à entrada de energia do ecrã FPV. A fonte de alimentação chaveada 12V (SMPS) vem com um potenciómetro para ajustar a tensão de saída dentro de um intervalo limitado. Ajuste para 12.8 e ligue a saída de tensão a P+ e P- do BMS. Isso ajudará a carregar o pack de baterias quando o SMPS estiver ligado.
Pode desenhar uma caixa para isto de acordo com a sua preferência.
Programação
A primeira tarefa do código é ler as entradas dos canais RC. Como estamos a usar um receptor PWM, usei interrupções para ler os valores PWM. Para facilitar, incluí uma biblioteca PWM para usar interrupções definindo o pino ligado da seguinte forma.
PWM ch1(18); // Configurar pino 18 para entrada
PWM ch2(19); // Configurar pino 19 para entrada
PWM ch3(20); // Configurar pino 20 para entrada
PWM ch4(21); // Configurar pino 21 para entrada
Na sequência de arranque, o código verifica a tensão da bateria e se o interruptor UV está ligado. Se detetar algum deles, o procedimento de arranque espera lá até estarem corretos.
//verificar tensão da bateria
battery_voltage_monitor();
while(batterylow == true){
 battery_voltage_monitor();
 low_battery_notification();
}

//verificar se o interruptor uv está desligado
rc_read();
while(uv_pwm > switch_on_pwm){
 rc_read();
 uv_on_warning_at_startup(); //tom buzzer
}
Ao fazer funcionar os motores, a tensão da bateria cai criticamente apenas nesse momento. Para evitar que o alarme de baixa tensão seja acionado sempre que movemos o robô, a parte de monitorização da bateria só funciona quando o robô não está a mover-se.
if (robot_moving == false){
 battery_voltage_monitor(); //monitorizar a bateria quando o robô não está a mover-se
}
Todas as outras funções, incluindo controlar o driver de motor, gerar tons com buzzer e controlar o relé funcionam da forma habitual. Pode seguir um tutorial geral sobre os tópicos acima se não estiver familiarizado com eles.
Procedimentos de Operação
Procedimento de Ligar
Controlador GCS
- Ligue o interruptor principal.
- Certifique-se de que tanto o Interruptor de Armamento do Robô como o Interruptor de Luz UV estão desligados. (Na posição para baixo).
Robô
- Ligue o interruptor de energia.
- Espere pelo tom de arranque.
- Espere pelo tom de sistema OK.
Controlar o Robô
- Ligue o Interruptor de Armamento do Robô.
- Mova o joystick para mover o robô.
- Ligue o Interruptor UV para ligar as luzes UV. Quando o Interruptor de Armamento do Robô está na posição desligado, o interruptor UV não funciona.
Indicador de Nível de Bateria
- Certifique-se de que a bateria tem pelo menos 4 barras a piscar para operar o robô.
- Quando a bateria está baixa, o buzzer apita com as últimas duas barras do indicador de nível de bateria a piscar.
Procedimento de Carregamento
- Desligue o robô.
- Desligue a GCS.
- Ligue o inversor a uma tomada. (Geralmente os inversores têm indicador de nível de carregamento integrado)
Considerações Gerais
1. Uso em áreas movimentadas
A luz ultravioleta é prejudicial para olhos e pele humanos. Expor à luz em curtas distâncias (menos de 3m) por mais de 60 segundos pode danificar os olhos e causar irritação na pele. No entanto, os feixes ultravioletas não penetram através de nenhum meio sólido. Olhar para a luz UV através de vidro transparente não afeta os olhos ou corpo humano.
2. Materiais e dispositivos sensíveis
Plásticos moles são altamente sensíveis à luz ultravioleta. Plásticos moles são comumente usados em brinquedos e embalagens de alimentos. Portanto, o dispositivo não pode ser usado em lojas de brinquedos, supermercados e onde os itens acima estão disponíveis. No entanto, as luzes UV podem ser usadas para desinfetar pisos das áreas acima mencionadas.
3. Capacidade de uso em hospitais
Em ambientes hospitalares, a luz UV é útil para desinfetar superfícies de alto toque num tempo muito curto. Mas a eficácia da luz UV para equipamento médico e medicamentos deve ser considerada neste cenário.
Equipamento médico com invólucros de plástico é feito de plásticos duros, pois passam por tratamento de radiação durante o fabrico. Além disso, não há efeitos comprovados para a eficácia da luz UV para medicamentos armazenados em hospitais.
Além disso, todo o equipamento médico em aço inoxidável e máscaras N95 podem ser esterilizados usando o mesmo dispositivo.
4. Eficácia para áreas sombreadas
A luz ultravioleta reflete nas superfícies da mesma forma que as luzes visíveis. Portanto, as áreas que não recebem luz UV direta, recebem luz UV refletida. No entanto, áreas muito cobertas ou sombreadas não recebem luz UV eficaz. Estas áreas também não são desinfetadas com métodos baseados em líquidos desinfetantes.
5. Outras considerações
A luz UV gera Ozono quando funciona em ambientes fechados por longos períodos. Como prática geral, todos os ambientes fechados são ventilados por 20 minutos após serem esterilizados por luzes UV.
Código
Código para Arduino Mega
https://github.com/tharindusuraj/Ultraviolet-Germicidal-Robot
Esquemáticos
uv-x_Q9R5T59Q32.fzz
Processo de manufatura
- Robô Móvel Evita-Obstáculos Baseado em Visão no Raspberry Pi
- Construa um Robô Webcam com Raspberry Pi – Guia Passo a Passo de Streaming de Vídeo
- gatoBot: Robô Controlado via Web com Raspberry Pi Zero W e Streaming de Vídeo Ao Vivo
- Robô de Triagem de Reciclagem Alimentado por Google Coral Edge TPU
- Robô Desviador de Obstáculos com Servo: Construa com Arduino e HC-SR04
- Sistema Automático de Rega de Plantas com Arduino
- Display de Luz e Som com Arduino: Hino Nacional dos EUA
- Controle Braço Robótico Arduino via App Android Dedicado
- Perfilamento Robótico em Processo: Medidas OD Precisas com Micrômetros Digitais
- Yama Seiki GA-2000CR: Centro de Torneamento Compacto com Braço Robótico e Sistema de Paletes Avançado