



Robô Autônomo Resolvedor de Sudoku
Componentes e Materiais
| Raspberry Pi 3 Model B | 1 |
| Módulo de Câmera Raspberry Pi | 1 |
| Arduino UNO | 1 |
Ferramentas e Máquinas Necessárias
| Impressora 3D (genérica) |
Aplicativos e Serviços Online
| TensorFlow |
| OpenCV |
| Python |
Sobre o Projeto
Um robô que resolve e preenche sozinho uma grade de Sudoku!
Sudokus são quebra-cabeças digitais que computadores podem resolver automaticamente porque obedecem a regras matemáticas simples.


O objetivo principal deste projeto foi construir um robô rudimentar e autônomo, tipo mesa de plotagem baseada em ideia de impressora 3D, capaz de:
- Analisar a grade de Sudoku a ser preenchida
- Resolver o problema do Sudoku
- Preencher a grade
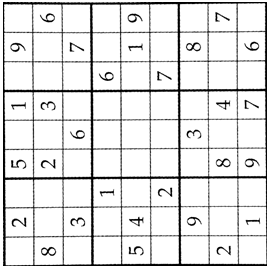
Isso significa que o robô deve ser capaz de processar a grade a ser resolvida para detectar as caixas já preenchidas, seus valores e então proceder ao preenchimento, como mostra a grade resolvida abaixo.
Como Funciona?
O hardware do robô consiste no uso de um Raspberry Pi 3 com uma câmera. Uma foto da grade é tirada no início do processo.
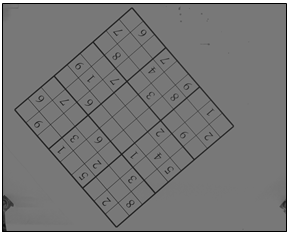
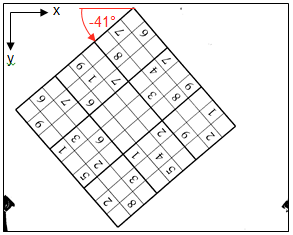
A grade é então pré-processada usando métodos de processamento de imagem para suprimir artefatos. Em seguida, é retificada para obter uma imagem focada apenas na grade.
Uma vez obtida a grade do Sudoku, segmentamos a grade para extrair cada caixa e procedemos ao reconhecimento de imagem usando uma rede neural. No final deste processo, temos uma representação numérica da nossa grade que pode então ser resolvida.
Uma vez resolvida, o Raspberry Pi é novamente usado para controlar os motores do robô a fim de preencher a grade.
Resumindo:
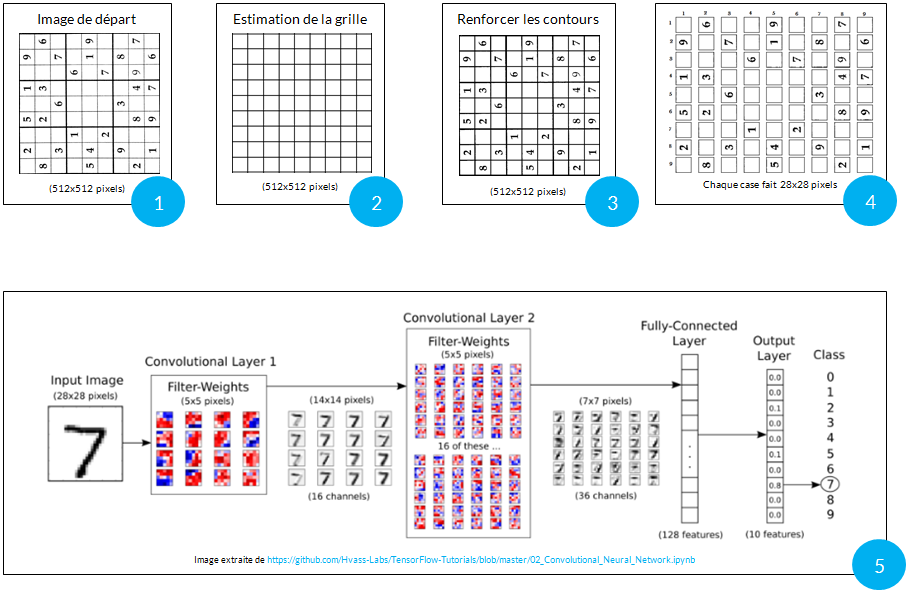
- 1 – Retificar a grade
- 2 – Estimar os contornos da grade
- 3 – Realçar o contorno (multiplicando 1 por 2)
- 4 – Segmentar a grade para extrair as caixas
- 5 – Proceder ao reconhecimento de imagem
O Resultado
O robô consegue resolver e preencher autonomamente grades de Sudoku impressas em papel.
Habilidades Necessárias
- Visão computacional
- Processamento de imagens
- Habilidades de programação
- Eletrônica
- Mecânica
Ferramentas e APIs Úteis
- Python
- TensorFlow para rede neural
- OpenCV para processamento de imagem
Referências
Para mais informações sobre o projeto, não hesite em me contatar no GitHub.
Código
GitHub
https://github.com/Sanahm/Sudoku-robot
Processo de manufatura
- Construa um Controle Remoto Universal Profissional para Raspberry Pi com LIRC
- Convertendo RF em DC com Raspberry Pi: Construindo e Solucionando Problemas de um Detector de Envelope
- Cycle Chaser: Transforme Sua Bicicleta em um Show de Luzes Noturno com Raspberry Pi
- Construa um Detetor de Ladrão Baseado em Raspberry Pi – Guia Passo a Passo
- Construa Monitor de Temperatura Doméstico com Raspberry Pi, MCP9808, InfluxDB e Grafana
- Construa Sistema de Automação Residencial com Raspberry Pi para Controle Remoto
- Construa um Robô Inteligente com a Bridge Shield – Integração Raspberry Pi e Arduino
- Construa um Robô que Evita Paredes com Raspberry Pi – Guia Passo a Passo
- Construa Seu Próprio Robô Raspberry Pi com Kit MonkMakes RRB2 – Guia Detalhado
- Construindo o XMP‑1: Plataforma Móvel XMOS-Raspberry Pi de Baixo Custo