



Robôs Industriais: Design, Fabricação e Tendências Futuras
Introdução
Robôs industriais são sistemas mecânicos de precisão projetados para replicar movimentos humanos com consistência inigualável. São implantados quando segurança, força, precisão ou operação contínua superam o que um humano pode alcançar. A maioria das unidades é fixa, embora robôs móveis transportem materiais e suprimentos pelo chão de fábrica.
Ao contrário das figuras humanóides vistas na ficção científica, robôs contemporâneos realizam tarefas básicas — pegar, colocar, soldar ou pintar — com nível de repetibilidade que humanos acham difícil igualar. Operadores humanos ajustam postura e pegada instantaneamente; um robô deve ser projetado e programado para que posição, alcance, peso e pegada permaneçam estritamente controlados para evitar deixar cair ou errar objetos. Uma vez que um técnico "ensina" a máquina um movimento, ela pode executar esse movimento milhares de vezes com precisão de alguns milésimos de polegada, operando 24/7 sem fadiga.
Essas capacidades impulsionaram adoção rápida na manufatura, particularmente para pintura repetitiva, soldagem e operações pick-and-place que levantam e posicionam produtos em linhas de montagem ou estações de embalagem.
História
Robótica — um ramo da automação — deriva seu nome da palavra tcheca robota, significando trabalho forçado. O termo apareceu pela primeira vez em 1921 na peça de Karel Čapek R.U.R. (Robôs Universais de Rossum), que imaginava máquinas humanóides que se rebelavam contra seus criadores.
Robôs práticos surgiram após computadores tornarem-se disponíveis. No final dos anos 1960, o Stanford Research Institute construiu SHAKEY, uma máquina que podia mover e empilhar blocos usando câmera e computador. Em meados dos anos 1970, a General Motors, através do MIT, comissionou o PUMA (Manipulador Programável Universal para Montagem) de Victor Scheinman, marcando o primeiro robô industrial a entrar em linhas de produção nos EUA. O Unimate, instalado em uma fábrica da GM em Trenton, Nova Jersey em 1961, foi o primeiro robô pick-and-place a remover peças de metal quente de uma máquina de fundição sob pressão.
Matérias-Primas
Robôs são construídos de metais industriais comuns — aço, ferro fundido e alumínio — por sua resistência e usinabilidade. Unidades móveis frequentemente usam pneus de borracha para tração silenciosa e confiável. Robôs especializados para salas limpas, espaço ou aplicações de alta tecnologia podem incorporar titânio ou compósitos de fibra de carbono para economia de peso e resistência à corrosão.
A estrutura mecânica abriga cilindros hidráulicos ou ar pressurizado, com mangueiras de silicone, borracha e aço inoxidável trançado roteando fluido para válvulas de controle. Coberturas protetoras — escudos flexíveis de neoprene ou foles colapsáveis — protegem partes expostas de spray de tinta, faíscas e outros perigos. Eletrônicos, incluindo motores elétricos, acionamentos lineares e o controlador ("cérebro"), são adquiridos de fornecedores de automação e alojados em gabinetes de aço próximos ou no robô.
Processo de Fabricação
Design
- Todo robô começa com uma fase de design que incorpora requisitos do trabalho, velocidade, ambiente, materiais perigosos, alcance, caminho de percurso, variáveis de processo, interação humana, capacidade do controlador e potenciais modos de falha. A maioria dos fabricantes começa com uma plataforma padrão e então a personaliza para atender necessidades de aplicação.
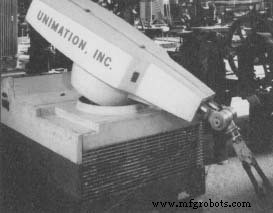 O primeiro robô instalado na indústria americana, Unimate, removeu peças de metal quente de uma máquina de fundição sob pressão em uma fábrica da GM em Trenton, Nova Jersey, em 1961. (Do Museu Henry Ford & Greenfield Village.)
Robôs são apenas tão eficazes quanto as pessoas que os projetam, programam e mantêm. Nos anos 1980, a GM investiu pesadamente em robótica, mas falhou em integração de sistemas e treinamento de força de trabalho, levando a falhas custosas e caos operacional.
Fabricação
- Uma vez projetado, a base, braços, coluna e suportes são fabricados. A base — frequentemente fundida ou soldada — fornece base pesada para evitar tombamento. Componentes que se acoplam ao resto do robô são usinados com tolerâncias apertadas para garantir ajuste e função adequados.
Montagem
Robôs industriais podem conter até 2.000 peças individuais. Equipes de montagem começam com a base e progressivamente anexam motores, rolamentos, hidráulica, fiação e controladores até que o robô esteja pronto para testes.
Robôs móveis recebem primeiro motores de tração, baterias, eixos, rodas e pneus. Unidades estacionárias são temporariamente aparafusadas ao chão. Subconjuntos de colunas e braços, equipados com motores de acionamento, são então integrados à base. Uma engrenagem anelar aciona o movimento de rotação da base, acoplando-se a uma engrenagem da coluna. Rolamentos de empuxo suportam o peso, enquanto uma escala magnética fornece feedback eletrônico de posição ao controlador.
Elo (Link)
- O elo atua como cotovelo, conectando o braço à base. Suportes estabilizadores e montagens de rolamento garantem movimento controlado ao longo de um caminho predeterminado. Cada rolamento é pré-lubrificado ou equipado com linha de lubrificação, e o elo abriga um sensor de posição que envia dados ao controlador.
Braço
- O braço estende o alcance do robô e suporta o punho. Contém eixos de acionamento operados por motores ou cilindros hidráulicos. Três motores — ou arranjo híbrido — conectam-se aos eixos de acionamento, e grandes rolamentos e pino de pivô permitem que a junta do braço e elo suportem a carga total do punho.
Punho
- O punho é o núcleo da capacidade de manipulação do robô, replicando movimento do pulso humano para orientar ferramentas — pistolas de pintura, soldadores ou garras — em posições precisas. Muitos punhos incluem eletrônica de detecção de carga que detecta obstruções ou cargas excessivas, bem como sensores de posição adicionais e eletrônica de controle de ferramenta.
Fiação para o Controlador
- Após montagem mecânica, fiação e tubulação são completadas. Todos os motores, sensores e componentes elétricos recebem linhas de energia e dados. Mangueiras hidráulicas e pneumáticas fornecem pressão de fluido aos cilindros, controladas a partir de válvulas na base. Fios e mangueiras tipicamente roteiam para um gabinete de controlador — montado na base para unidades móveis ou a poucos metros de distância para unidades estacionárias via cabo umbilical. Guardas ou escudos protetores são adicionados para cobrir braços e colunas contra faíscas, spray de tinta ou outros perigos.
Instalação
A instalação ocorre nas instalações do cliente. Robôs estacionários são aparafusados ao chão; robôs móveis seguem fios-guia ou, cada vez mais, sistemas de navegação a laser. Cercas são erguidas ao redor de unidades móveis para evitar contato humano acidental. Após instalação, fabricantes fornecem treinamento de operação e manutenção à equipe do cliente.
Controle de Qualidade
Testes compreendem verificações de precisão funcional e período de burn-in. Durante testes funcionais, um programa comanda o robô através de uma série de movimentos, registrando dados para identificar e corrigir discrepâncias. O robô então roda continuamente por várias horas — burn-in — para detectar perda de precisão a longo prazo e levar eletrônicos e hidráulica à temperatura de operação. Valores de offset são calibrados durante esta fase para compensar variações de temperatura e garantir desempenho ótimo.
O Futuro
Robótica permanece um dos segmentos de crescimento mais rápido do mercado de máquinas industriais. Avanços rápidos em computação e inteligência artificial permitem que modelos mais novos aprendam e se adaptem autonomamente. Fabricantes japoneses lideram nesta inovação, integrando sistemas de controle orientados por IA que permitem robôs ajustarem suas operações em tempo real.
Melhorias em tecnologia de câmera e visão computacional expandirão robótica para saúde, serviços de alimentação e outros domínios onde robôs interagem mais proximamente com pessoas, ampliando ainda mais seu impacto além dos pisos de fábrica tradicionais.
Processo de manufatura
- Escolhendo os Melhores Robôs de Pintura Industrial para Qualidade e Eficiência Ótimas
- Por Que a Integração de Robôs Industriais Estagnou — e Como Acelerá-la
- Maximize a Longevidade do Robô: Estratégias Especialistas de Manutenção Preventiva
- Como Robôs Industriais Revolucionam a Manufatura Automotiva
- Robôs Colaborativos Guiados à Mão: Padrões de Segurança Explicados
- Assistentes Robóticos de Saúde: 5 Insights Essenciais
- Revolucionando a Manufatura: Robótica Industrial do Século XXI
- Robôs Colaborativos de Implantação Rápida para Produtividade Aumentada
- Robôs Colaborativos: Revolucionando a Interação Homem-Máquina
- Robôs Industriais Modernos: Transformando Produção e Qualidade