



Dispensador Automático Inteligente de Álcool Gel – Higiene Sem Toque com Arduino
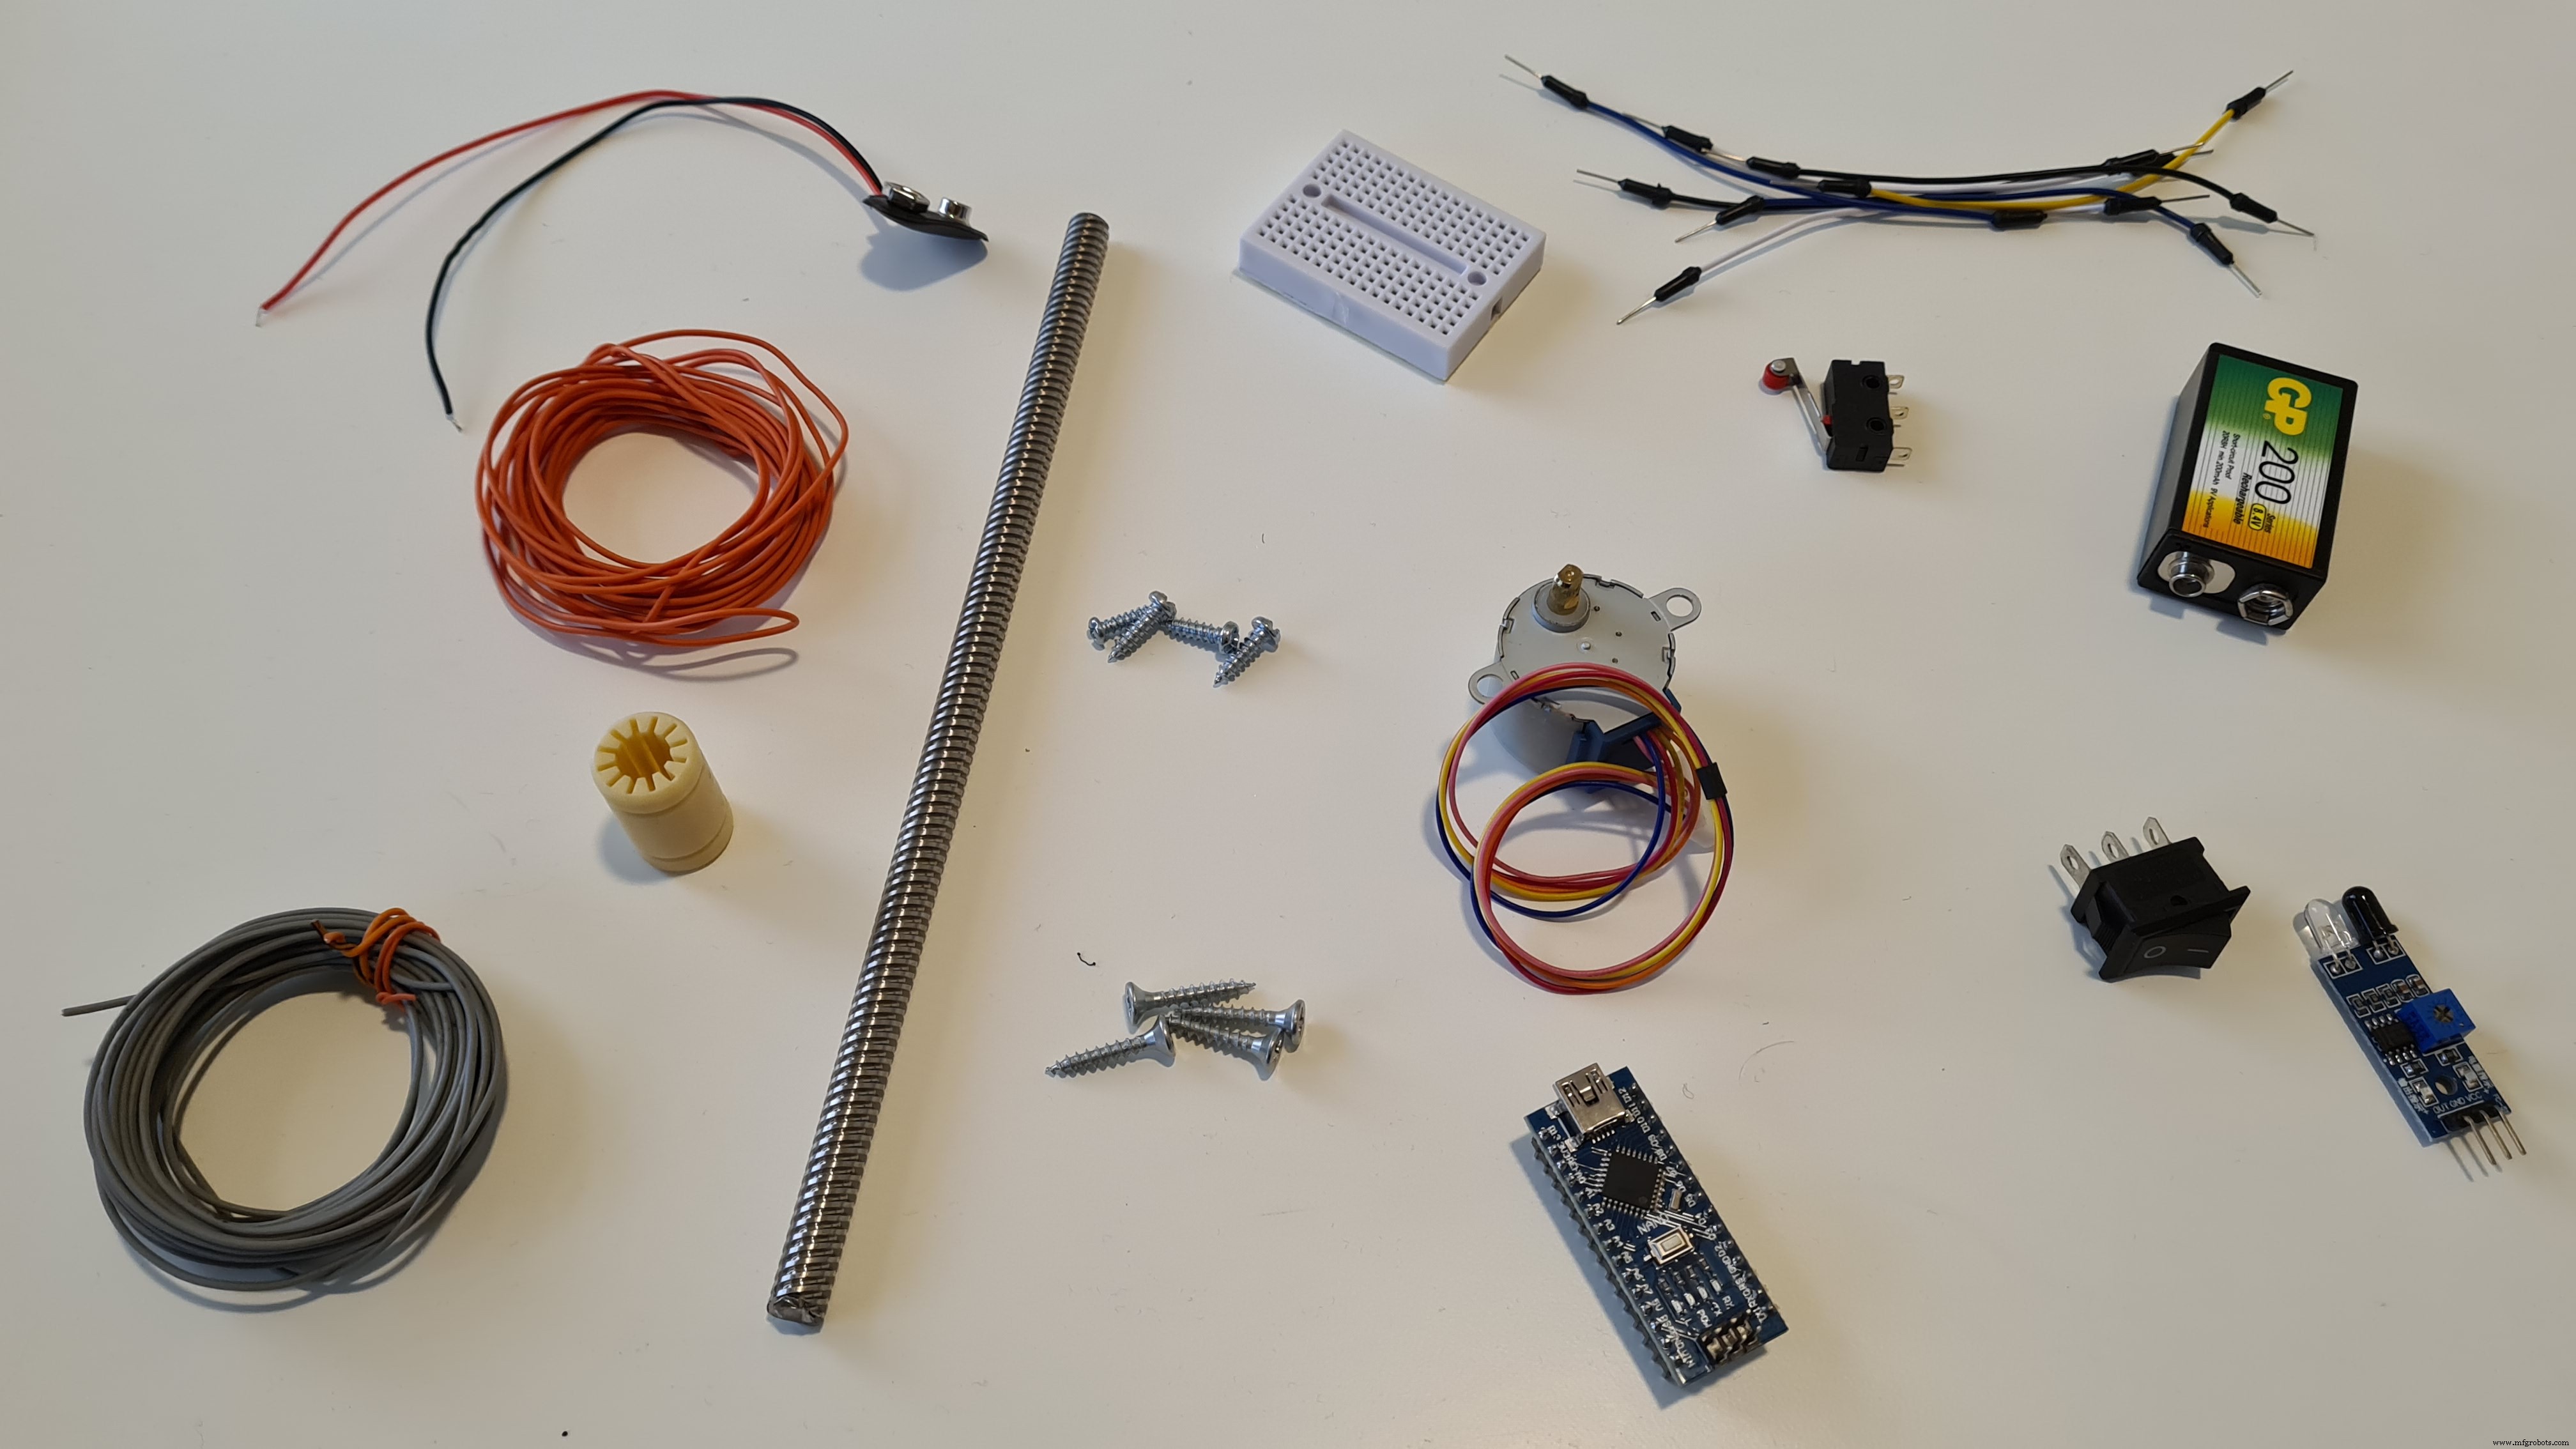
Componentes e Materiais
| Componente | Quantidade | Observações |
|---|---|---|
| Arduino Nano R3 | 1 | |
| Driver DRV8825 para Motores de Passo (Theremino) | 1 | |
| Fios jumpers (genéricos) | 1 | |
| Protoboard (genérica) | 1 | Usei 2 mini protoboards, mas qualquer uma funciona |
| Bateria 9V (genérica) | 1 | |
| Conector de bateria 9V | 1 | |
| Resistor 1k Ω | 1 | |
| Capacitor 100 µF | 1 | |
| Motor de Passo 28BYJ-48 5V 4 Fases (OEM) | 1 | |
| Parafusos M3 (qualquer comprimento de 8mm a 20mm) | 19 | |
| Sensor de Obstáculo Infravermelho para Arduino | 1 | |
| Fim de Curso KW12-3 - Micro Alavanca de Rolamento Normalmente Aberto/Fechado | 1 | |
| Acoplamento Rígido de Alumínio 5mm para 8mm | 1 | |
| Fuso Trapezoidal T8-300mm com Porca de Latão, Passo 2mm | 1 | |
| Chave Liga/Desliga (genérica) | 1 | |
| Álcool Gel / Sabonete Líquido | 1 | |
| Rolamento 688zz 8x16x5mm | 1 | |
| Mancal Linear LM8UU 8x15x24mm Polímero Sólido | 1 | |
| Tiras de Velcro | 1 |
Ferramentas Necessárias
- Impressora 3D (genérica) – Minha é a Creality3D Ender 3 V2
- Ferro de solda (opcional)
- Serra de arco (para cortar o fuso se necessário)
Software e Serviços Online
- Arduino IDE
- Programa de design 3D (opcional) – Usei Onshape
- Ultimaker Cura (fatiador para impressão 3D)
Sobre o Projeto
Nos últimos meses, a pandemia de COVID-19 tem espalhado caos pelo mundo. Há inúmeras infecções e, infelizmente, muitas vítimas. Uma das medidas mais importantes sugeridas pela Organização Mundial da Saúde é a lavagem constante das mãos com água e sabão ou álcool gel. Mas um dos problemas mais significativos é a forma como fazemos isso: tocando fisicamente o dispensador, o que elimina todo o propósito da ação e até cria um grande risco de infecção. Por isso, eu, um garoto de 14 anos, decidi criar algo usando uma placa Arduino Nano que pudesse combater esse problema, mas também queria que fosse barato e pudesse ser acoplado a muitos dispensadores diferentes de forma fácil, rápida e eficaz! E foi exatamente isso que fiz: um acessório que pode ser acoplado à maioria dos dispensadores de álcool gel/sabão e os torna completamente automáticos e sem toque.
Passo 1: Entenda o Mecanismo
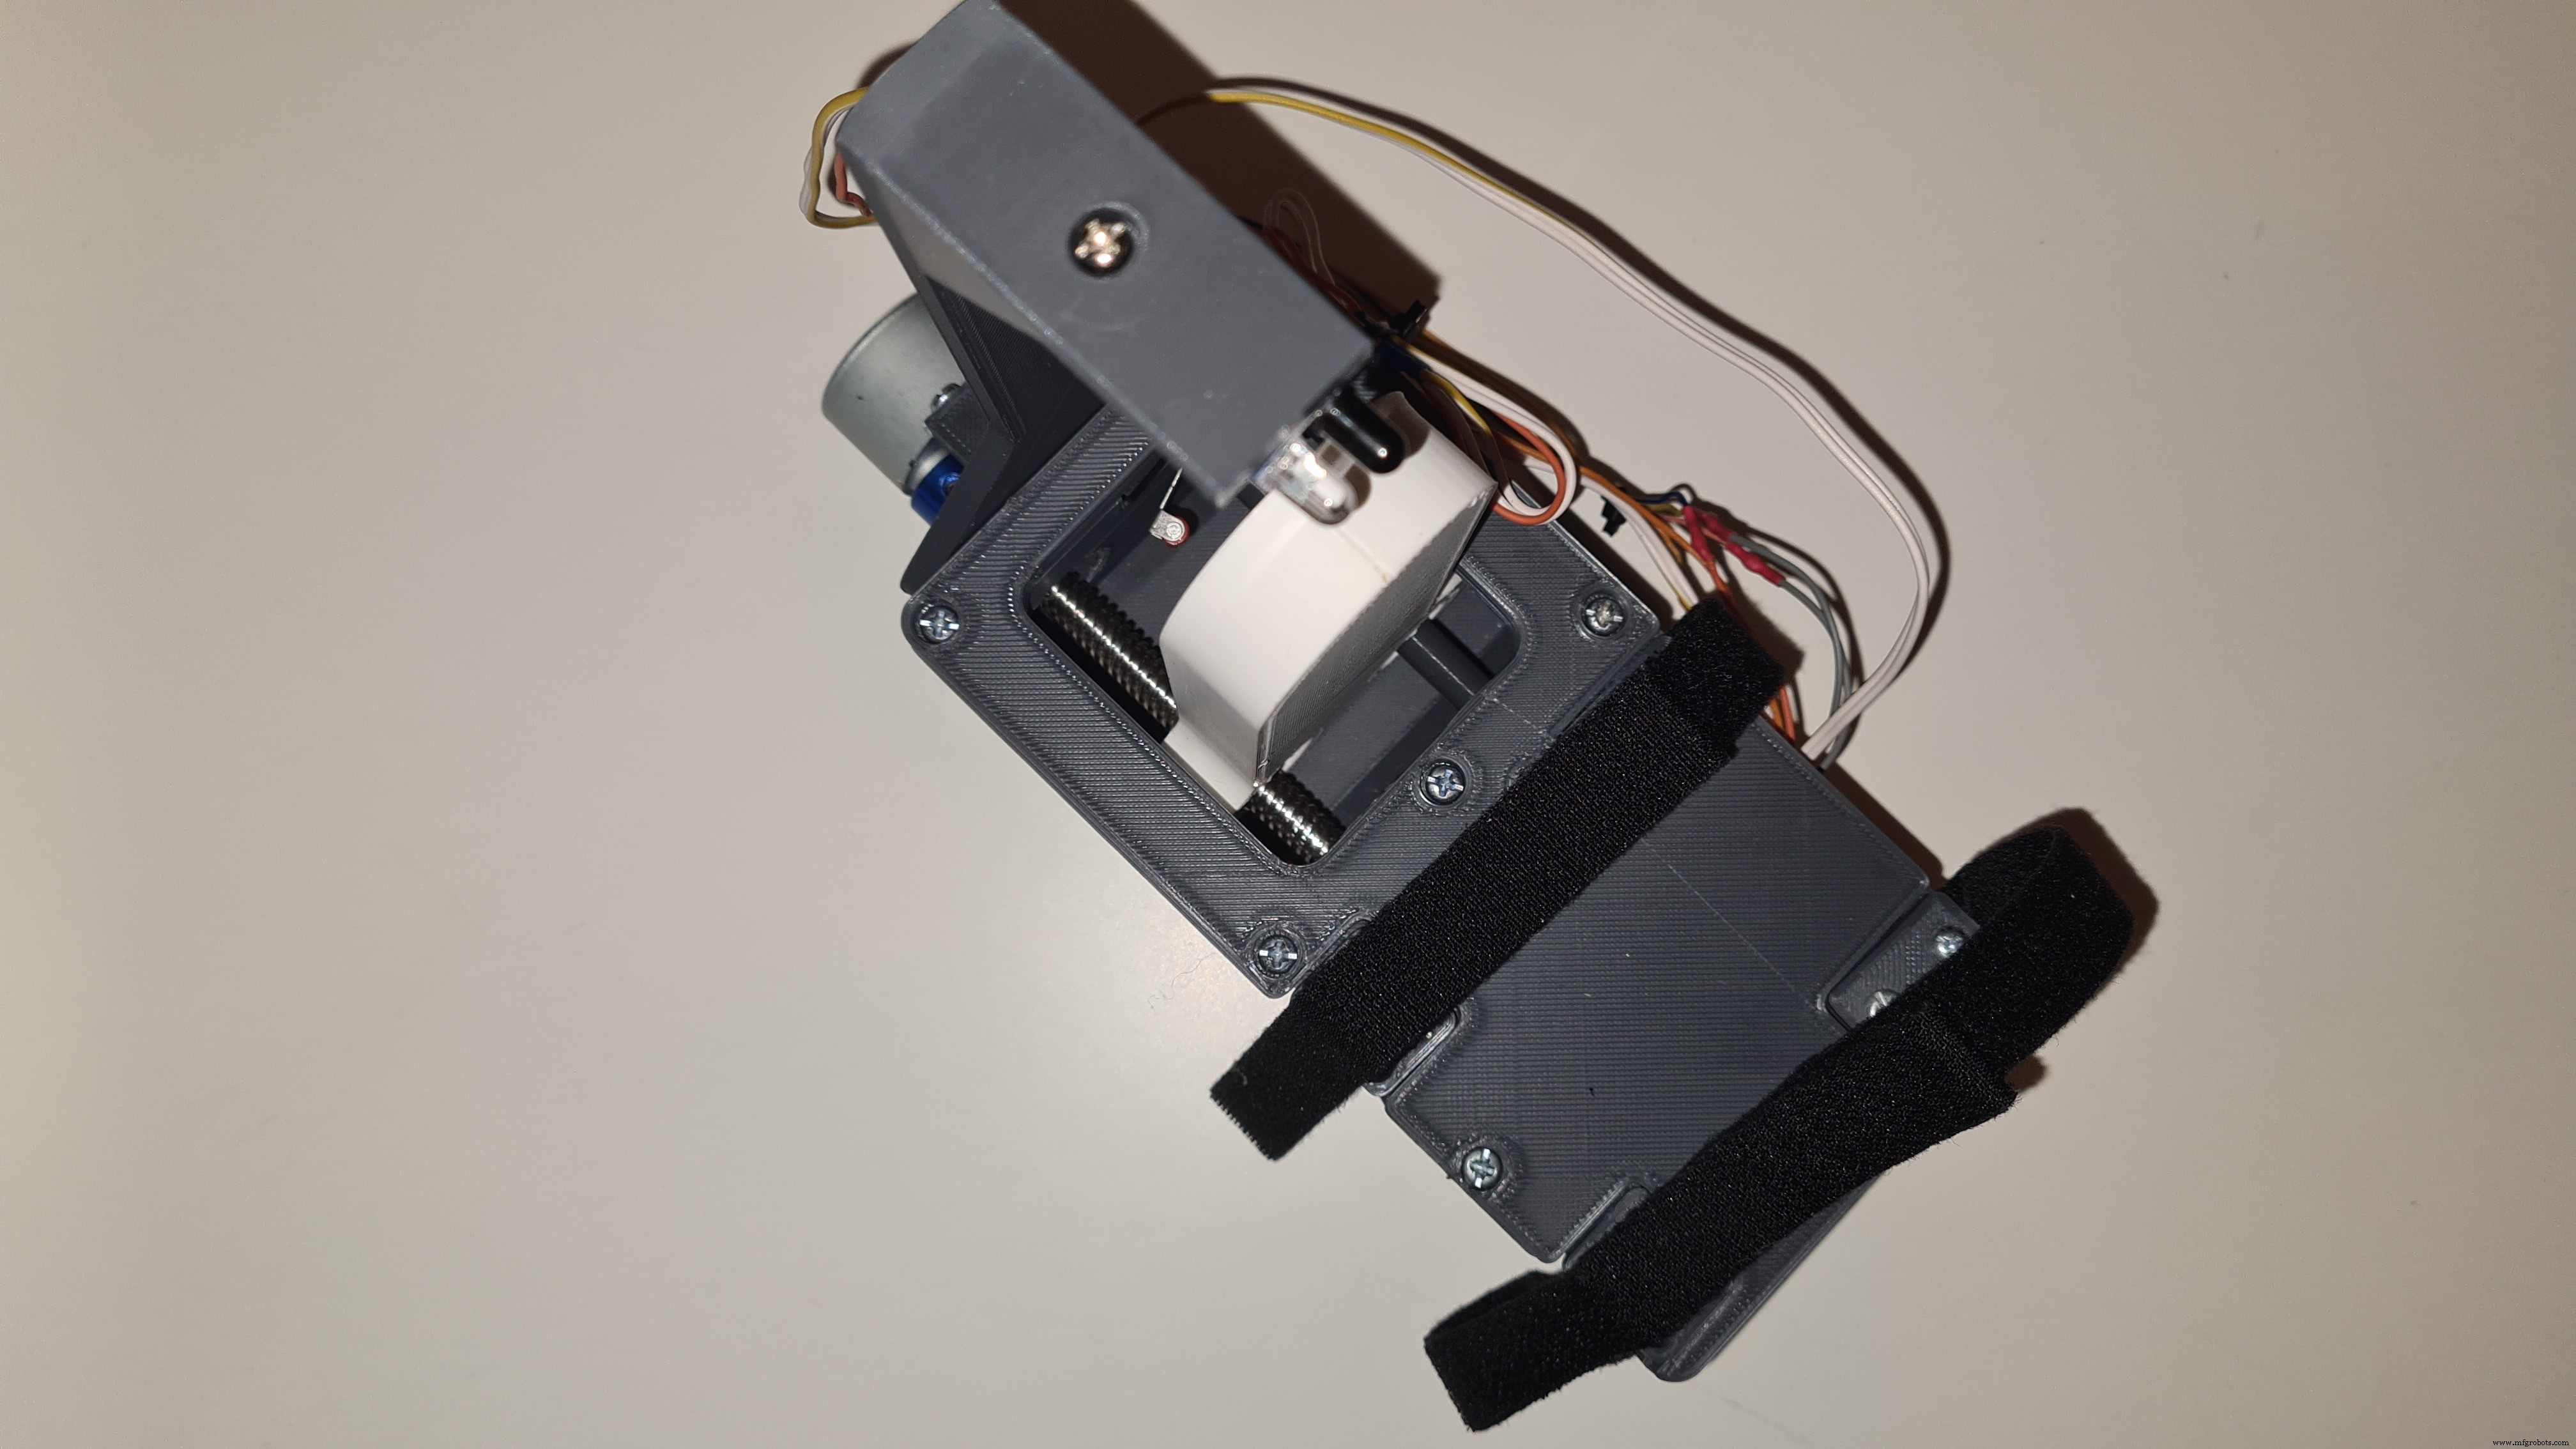
Basicamente, um motor de passo é conectado com um acoplador a um fuso. Então, o pressionador impresso em 3D é conectado de um lado ao fuso usando uma porca e do outro lado é suportado por uma haste impressa em 3D. A haste não permite que a força rotacional do fuso gire o pressionador; em vez disso, o pressionador se move linearmente. Assim, podemos comandar o motor de passo a mover-se em qualquer direção (frente e trás), em qualquer velocidade e por quantos passos desejarmos.
Passo 2: Entenda Como o Dispositivo Funciona
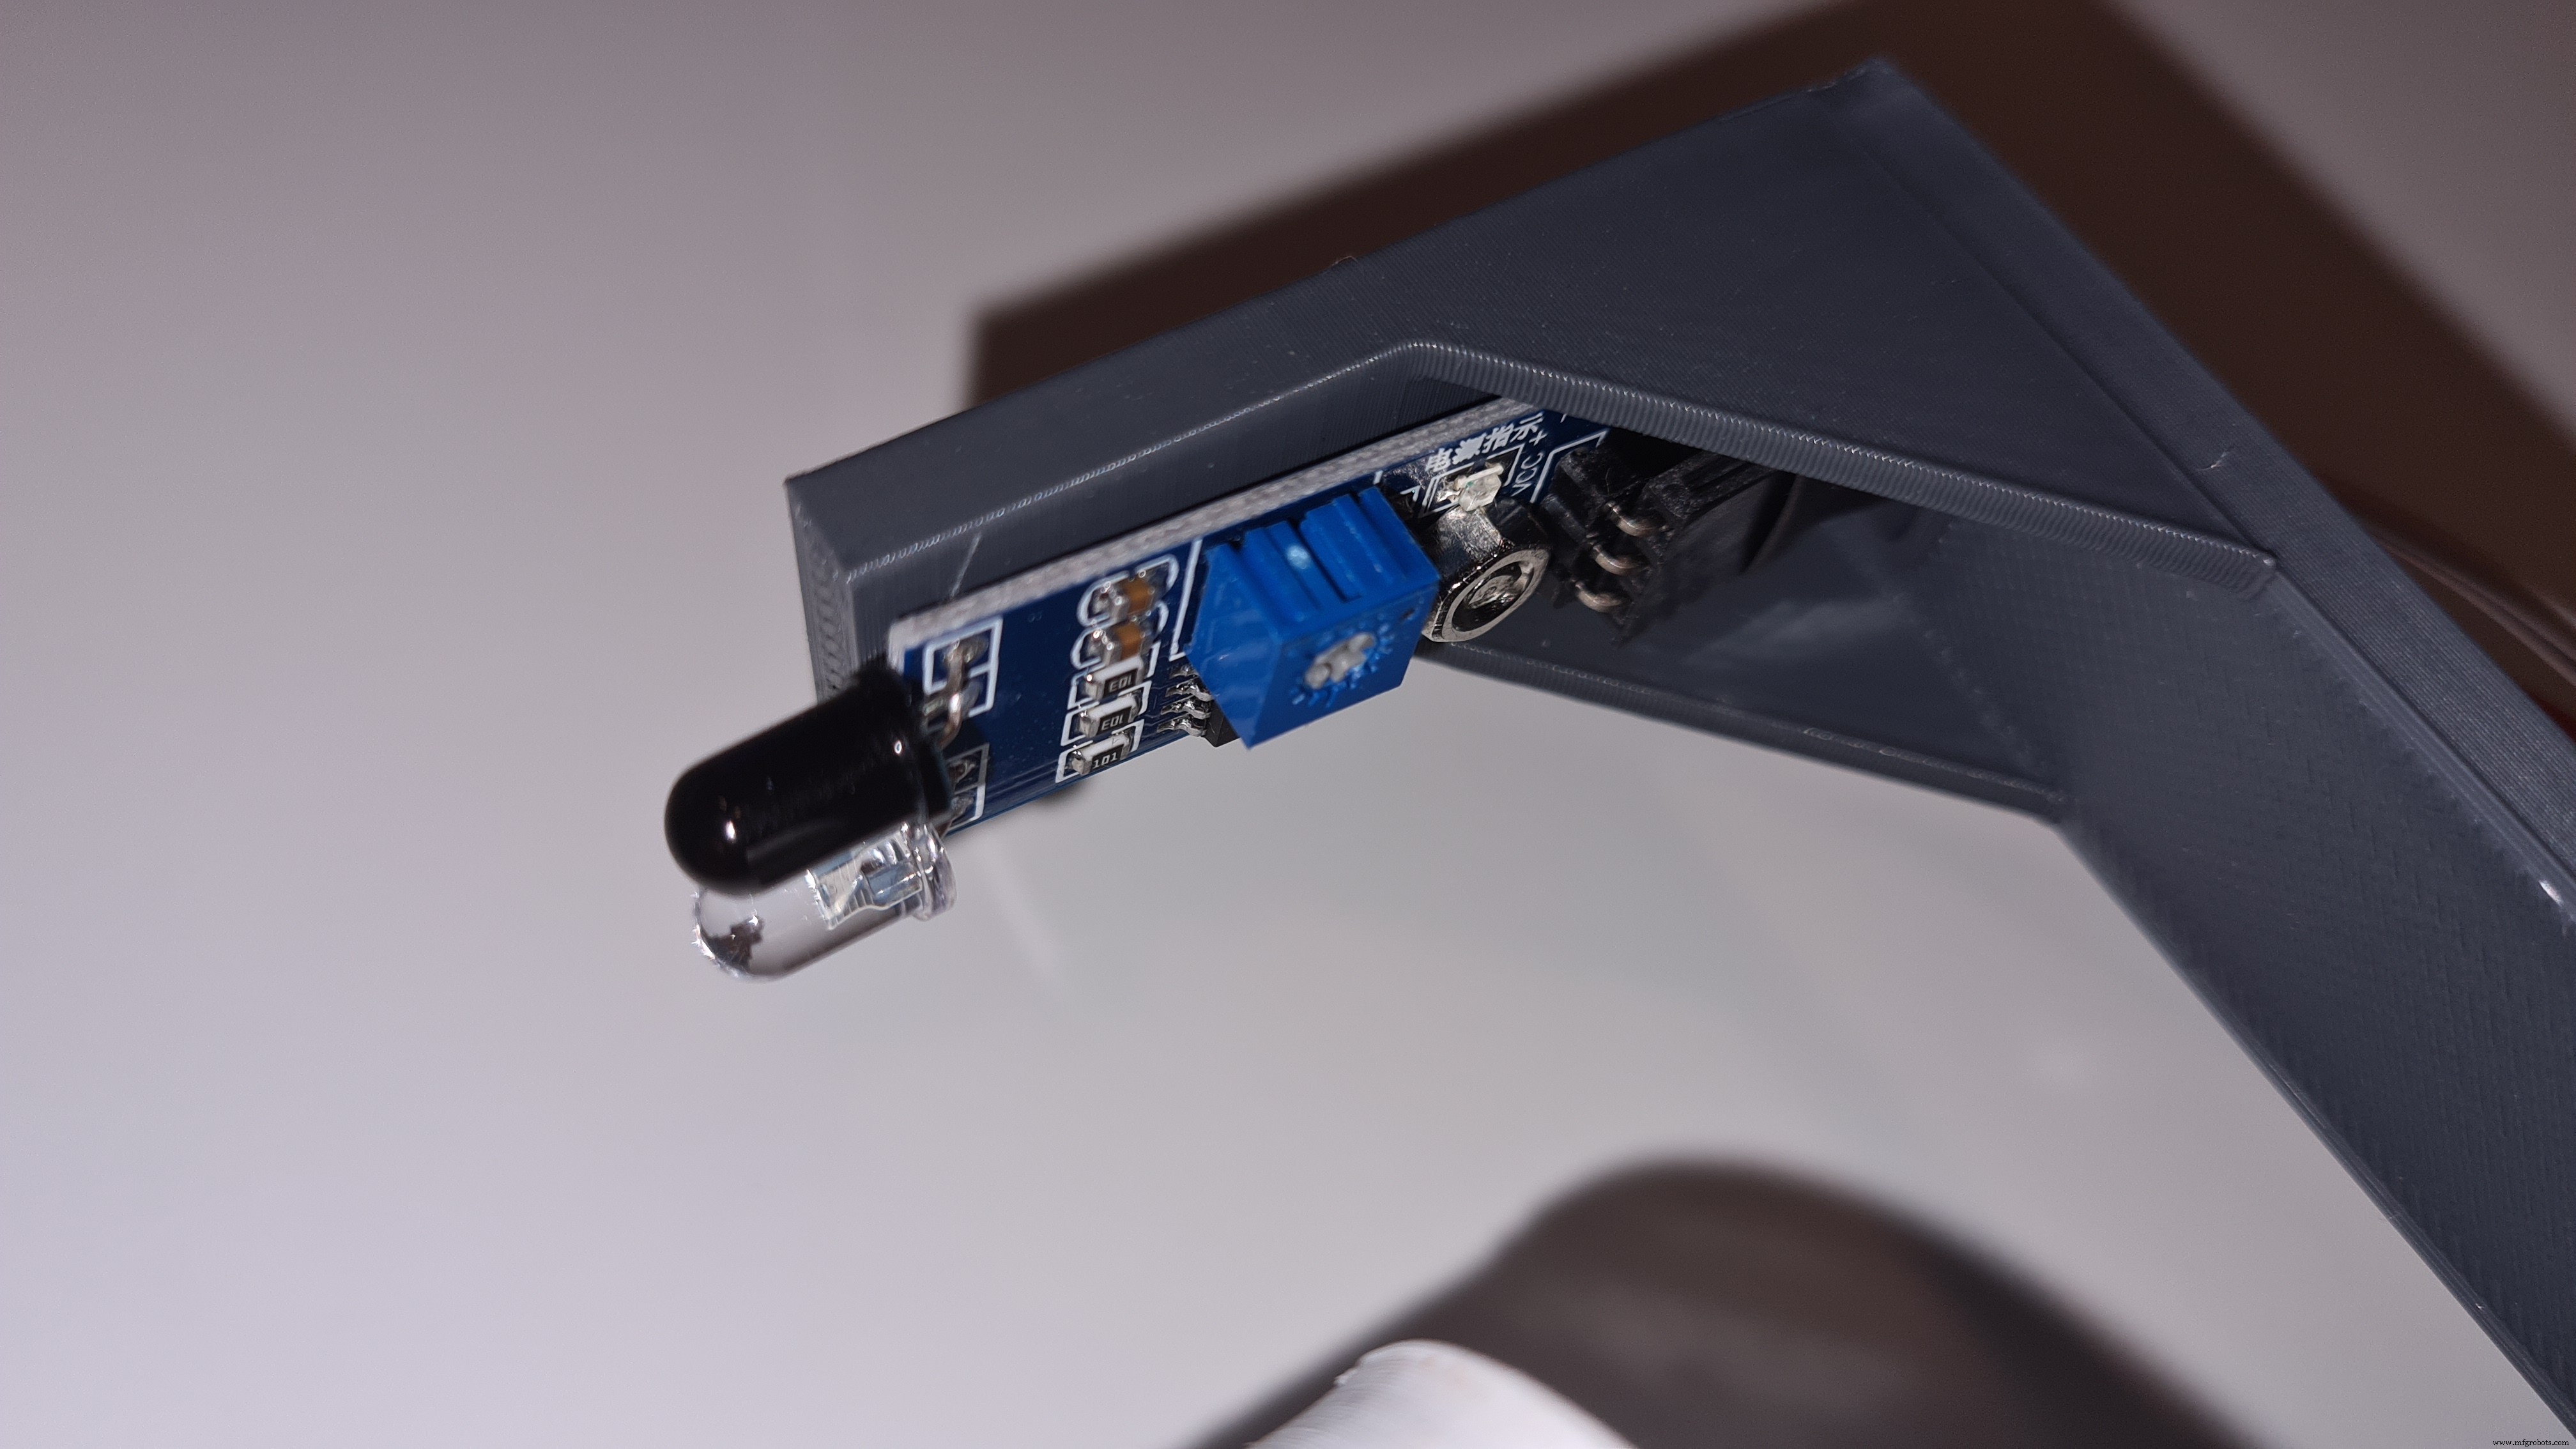
O conceito é: quando o Sensor de Obstáculo IR, acoplado ao suporte impresso em 3D, é ativado ao colocar a mão a poucos centímetros abaixo dele, o pressionador desce uma distância definida (pressionando o dispensador), espera 2 segundos e depois retorna à posição inicial subindo até que o fim de curso seja ativado. Da mesma forma, quando o dispositivo é ligado pela primeira vez, o pressionador sobe até o fim de curso ser ativado e para ali, como uma espécie de auto-calibração para que o pressionador fique pronto para uso.
Então, usando as tiras de Velcro, você envolve o dispensador de sua escolha e aperta o máximo possível.
Agora o Dispensador Automático de Álcool Gel está funcional!!
Passo 3: Reúna os Componentes Necessários
Todos os links dos componentes necessários estão localizados na seção "Coisas".
Passo 4: Projete as Peças Personalizadas
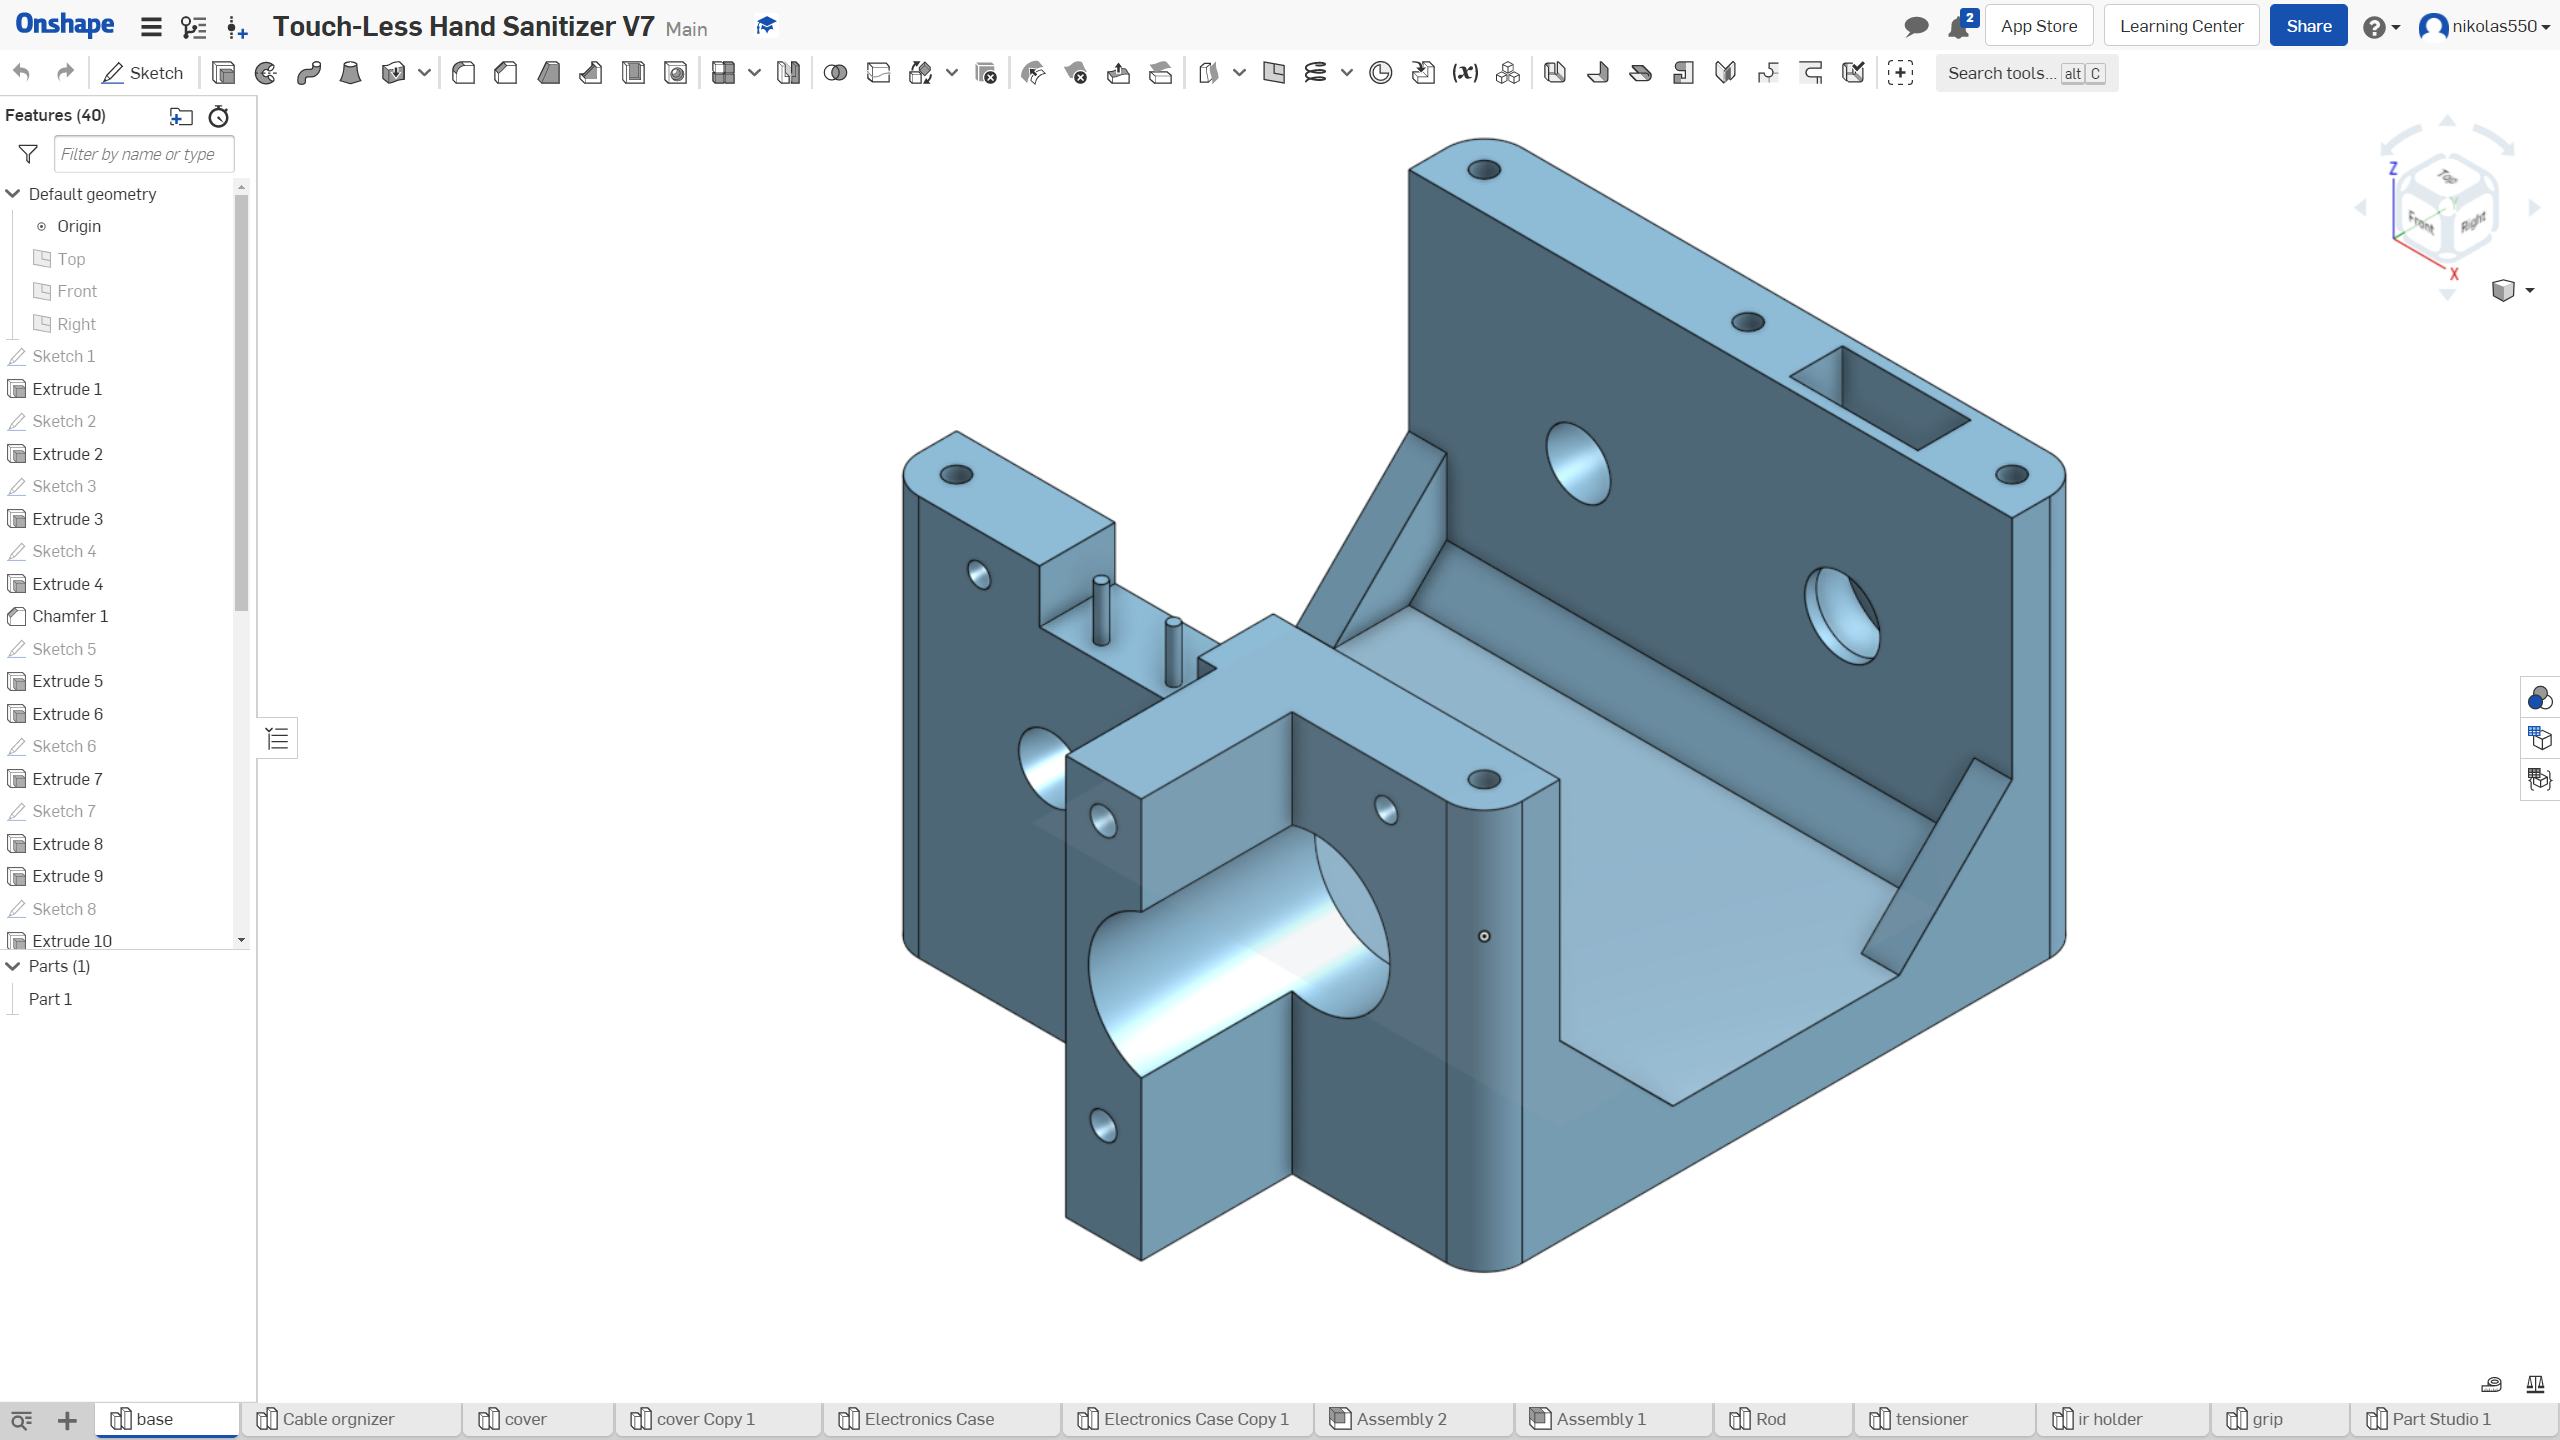
Todas as peças impressas em 3D foram projetadas por mim no Onshape, mas você não precisa se preocupar com design 3D porque forneci todos os arquivos .stl na seção "Anexos".
Passo 5: Impressão 3D das Peças Plásticas Personalizadas
Imprimi as peças na minha Creality3D Ender 3 V2 em PLA Cinza e Branco, altura de camada 0.2mm e preenchimento 20%. Se você não tem acesso a uma impressora 3D, pode tentar usar papelão ou madeira.
Passo 6: Modificação do Motor de Passo
O motor de passo 28BYJ-48 é pequeno e muito barato. É um motor de passo unipolar com torque de cerca de 300 g/cm, que funciona para nosso projeto, mas eu quero que seja mais forte para melhores resultados. Podemos aumentar o torque para 800+ g/cm convertendo-o em um motor bipolar com uma modificação simples e fácil!
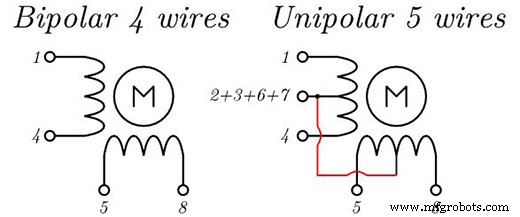
Motores bipolares têm bobinas maiores e, como resultado, muito mais torque.
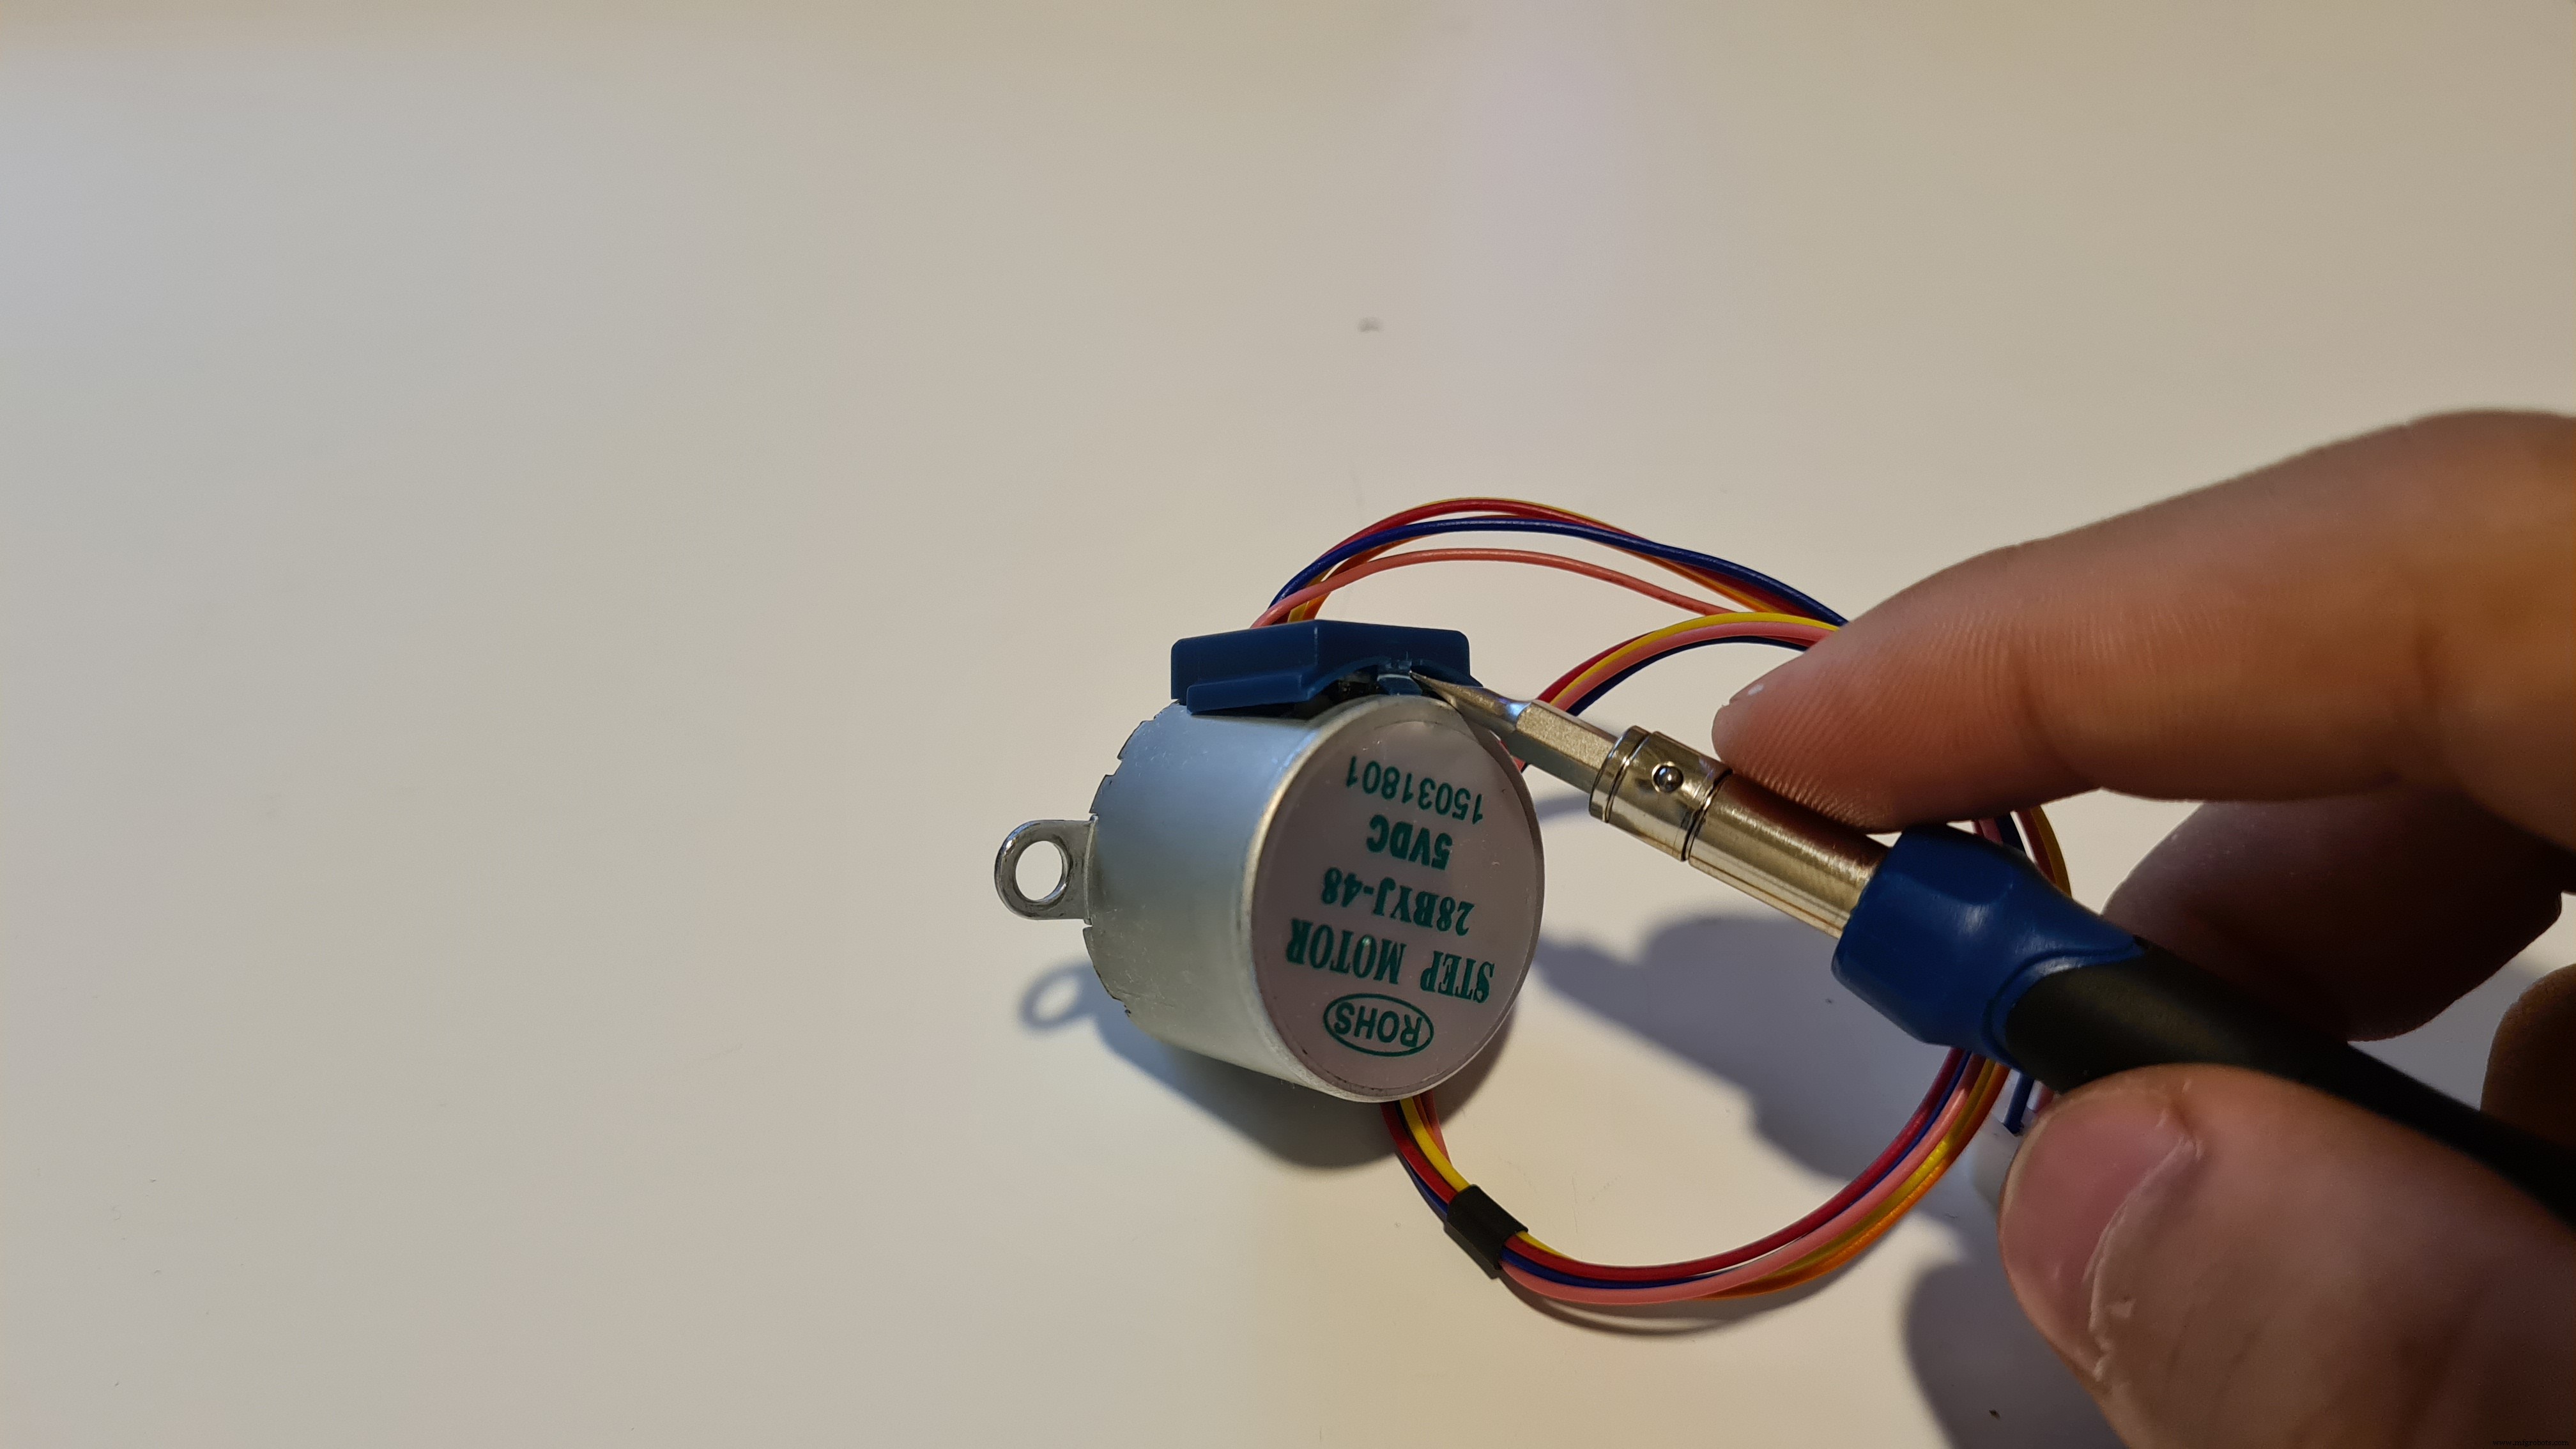
- Remova a tampa azul com uma chave de fenda.
- Corte completamente o rastro central que vai até o fio vermelho usando uma faca.
- Certifique-se de que não há mais nenhuma conexão.
- Corte o fio vermelho dos dois lados.
- Recoloque a tampa azul (pode ser necessário cortar 2 suportes para encaixar).
Agora você tem seu próprio motor de passo bipolar 28BYJ-48. Ele tem aproximadamente 2,5 vezes o torque inicial. No entanto, agora você precisará de um driver bipolar para motor de passo, como o DRV8825 que estou usando. A tensão mínima de alimentação para o driver é 8.4V e nosso motor é 5V. Mas não se preocupe, a versão bipolar do motor aguenta essa tensão facilmente!
Passo 7: Faça Você Mesmo – Tiras de Velcro x2
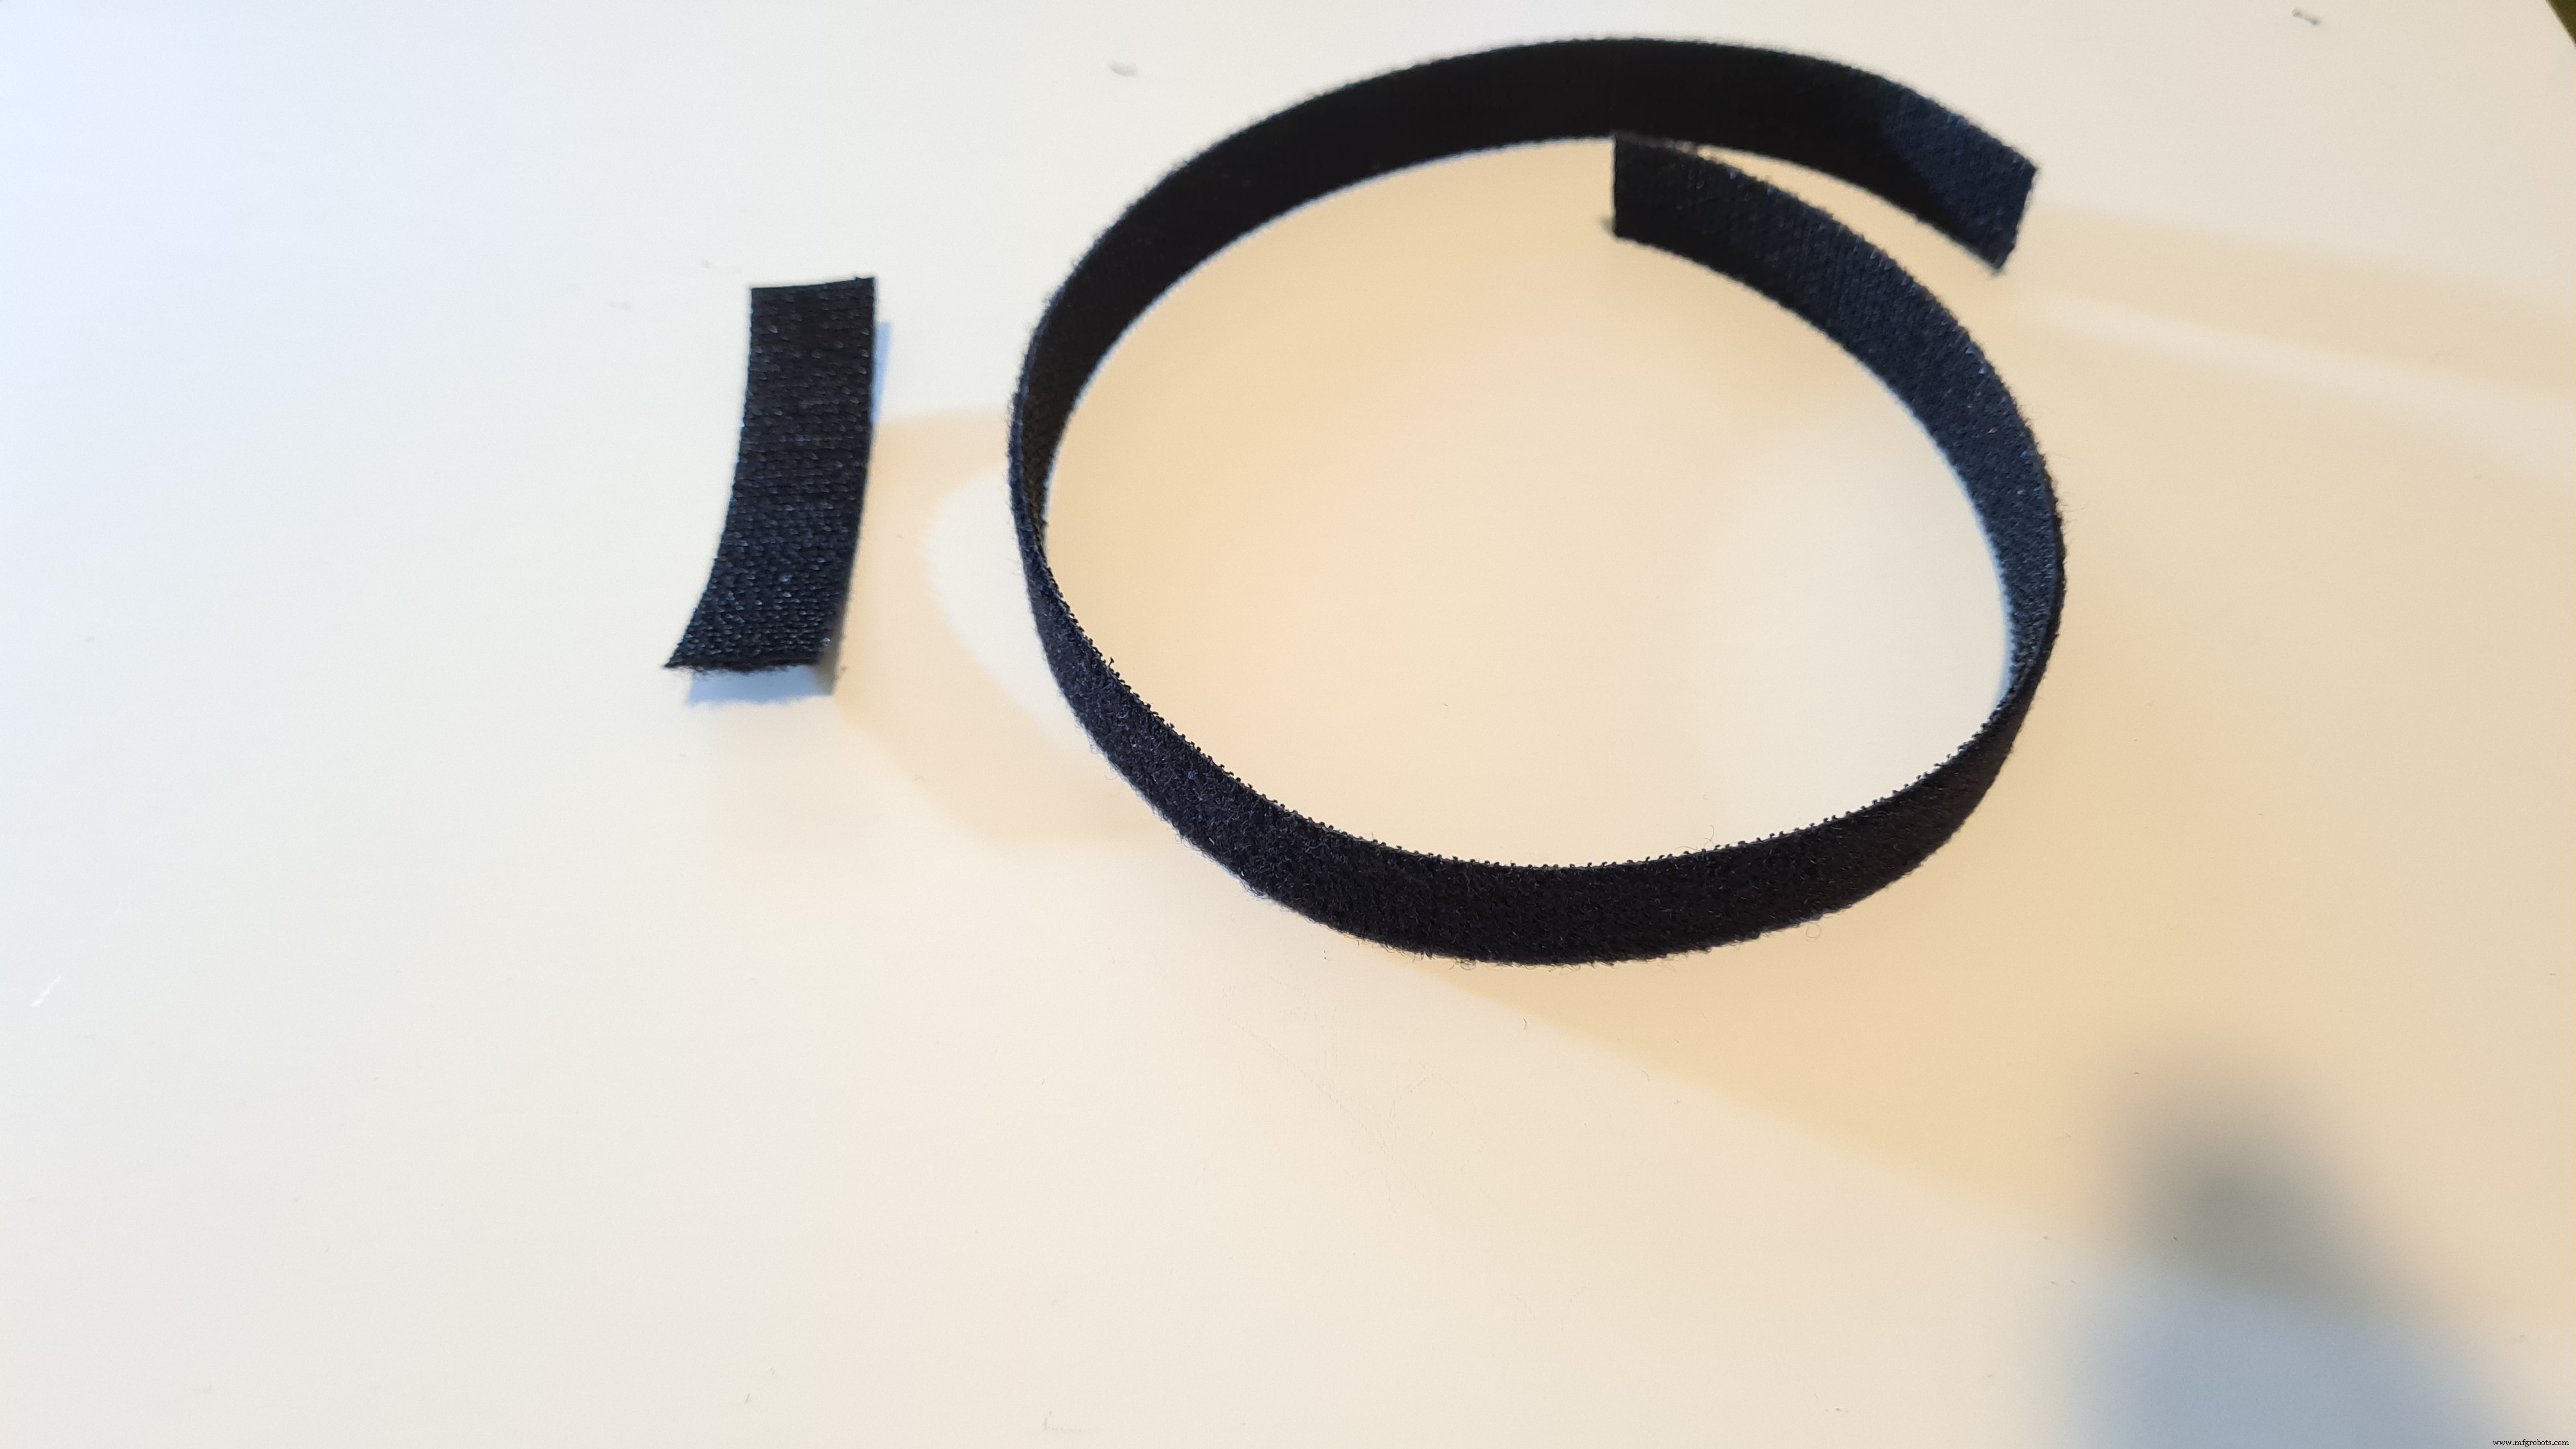
É hora de fazer as tiras de Velcro que prenderão o acessório ao dispensador. Se você já tem algumas tiras de Velcro para cabos, sinta-se à vontade para usá-las.
Você pode fazê-las do comprimento que quiser, mas sugiro cortar uma parte com 30-40 cm e a outra com 4-7 cm. Grampeie as duas partes juntas, certificando-se de que os lados que serão grampeados são ambos ásperos ou ambos macios. Você precisará de duas dessas tiras.
Passo 8: Circuito
Vamos criar o circuito eletrônico!
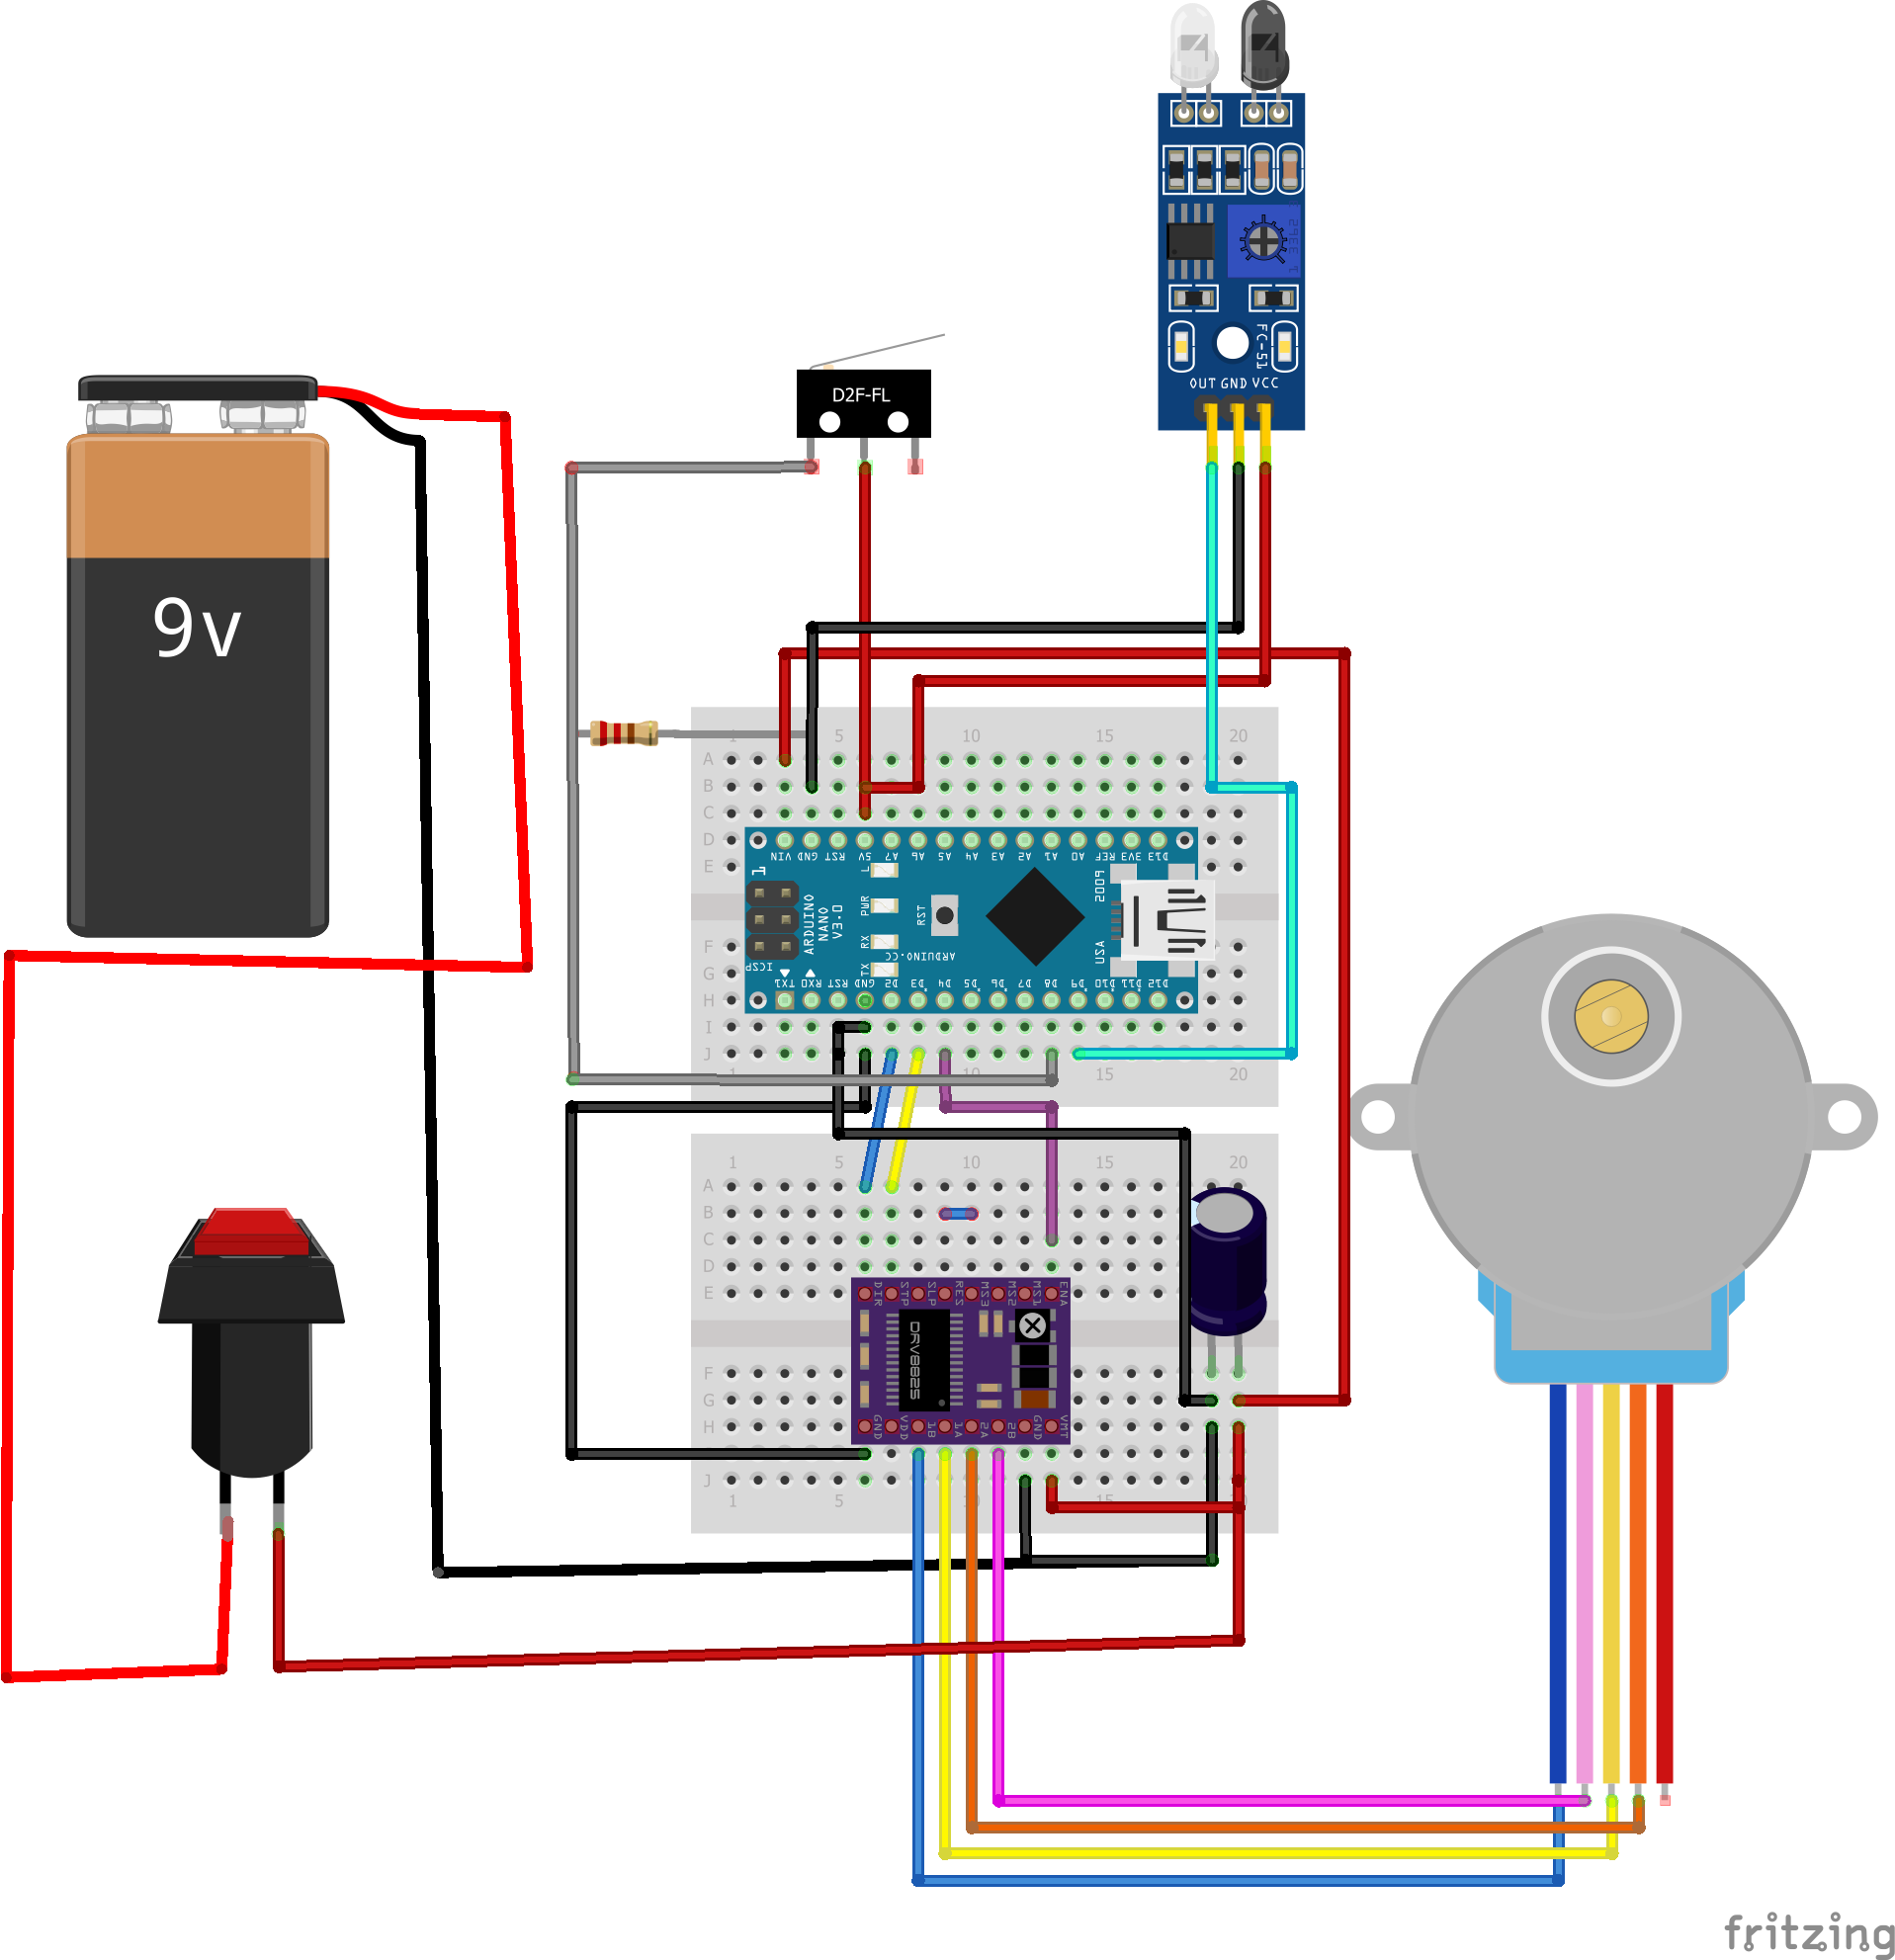
- Conecte o GND da bateria 9V ao GND do Arduino com um capacitor eletrolítico de 100μF entre eles (o lado do capacitor com a linha branca é o cátodo/GND). Conecte o 9V a um interruptor liga/desliga genérico e depois ao Vin no ânodo do capacitor. Usei duas mini protoboards porque cabem bem dentro da caixa.
- Conecte o Sensor de Obstáculo IR: VCC → 5V, GND → GND, OUT → Pino Digital 9.
- Conecte o fim de curso: pino comum → 5V, normalmente aberto → Pino Digital 8 e ao GND através de um resistor de 1kΩ.
- Adicione o driver DRV8825 na protoboard. Conecte Vmot ao Vin do Arduino. Conecte os dois GNDs ao GND. Conecte Dir → Pino Digital 2, Step → Pino Digital 3, Enable → Pino Digital 4. Conecte Reset e Sleep juntos.
- Por fim, conecte os fios do motor 28BYJ-48: azul → A2, amarelo → A1, laranja → B1, rosa → B2.
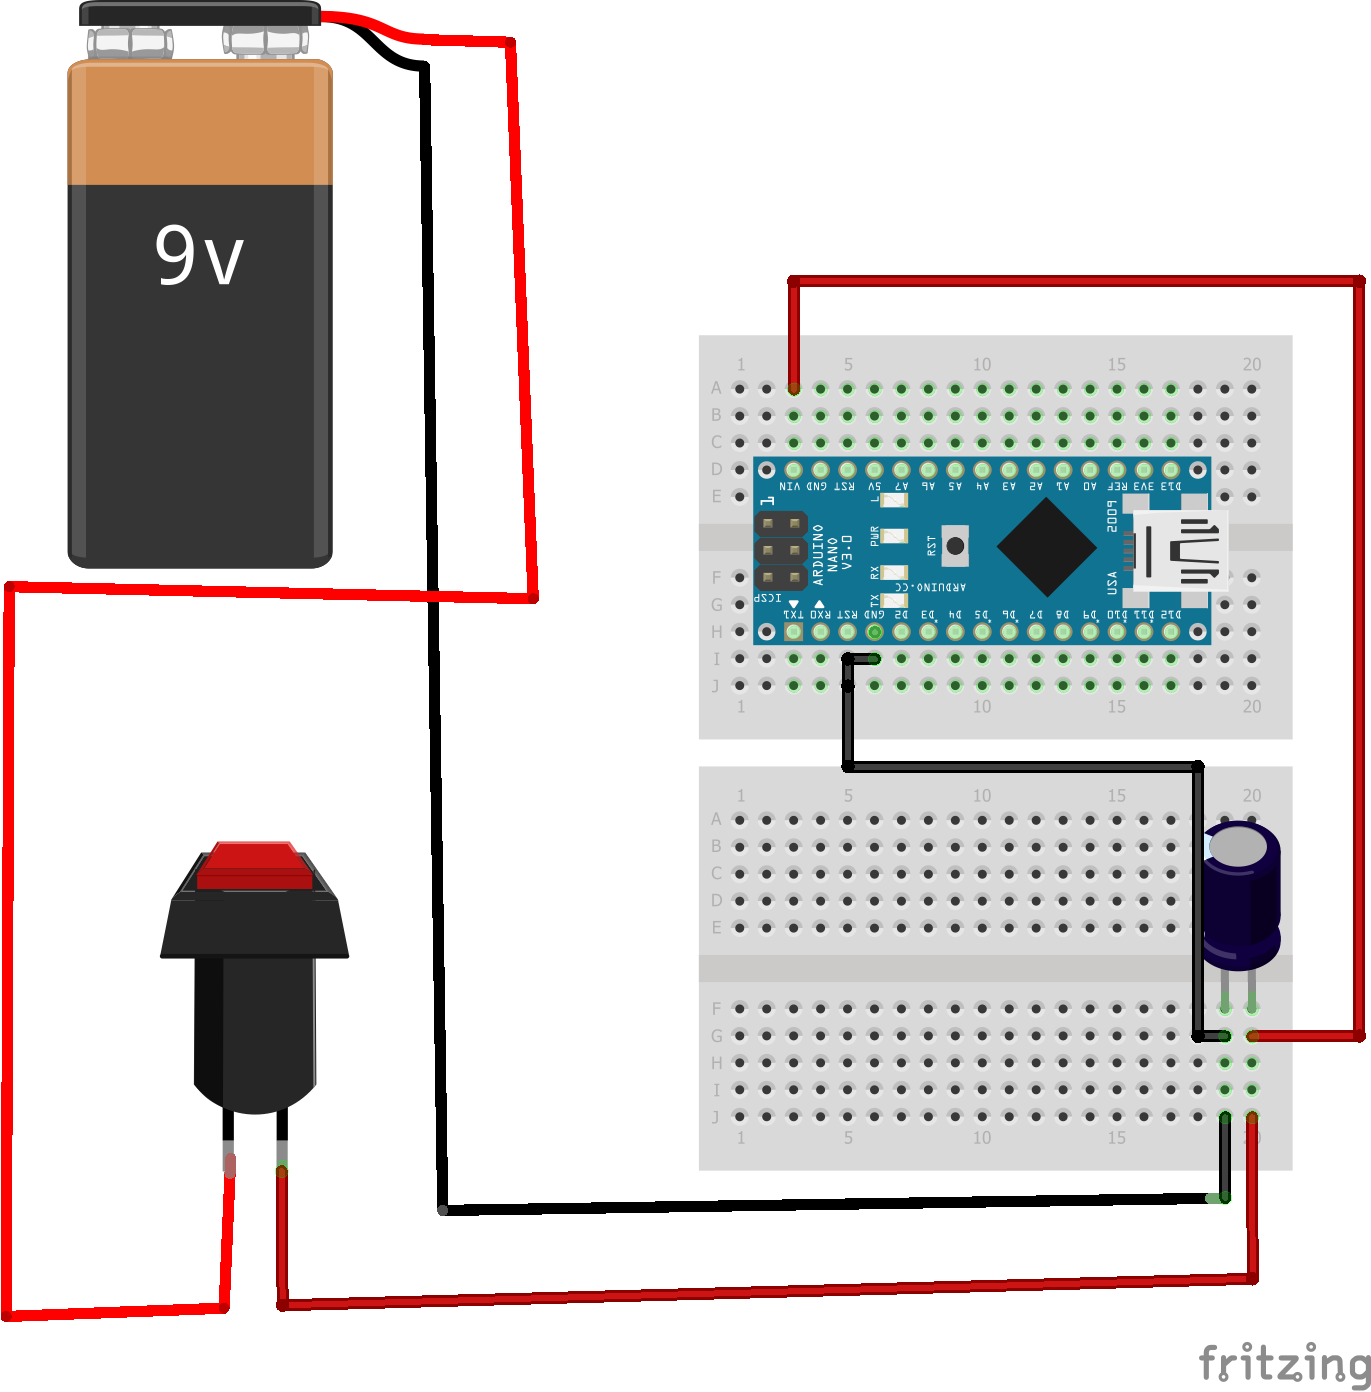
A eletrônica está finalmente conectada!
Passo 9: Programação
const int dirPin = 2;
const int stepPin = 3;
const int enablePin = 4;
const int stepsPerRevolution = 6000; // uma rotação completa de 360 graus = 2048 passos
int endStop = 8;
int irSensor = 9;

void setup() {
  pinMode(endStop, INPUT);
  pinMode(irSensor, INPUT);
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  pinMode(enablePin, OUTPUT);
  digitalWrite(enablePin, LOW); // Habilita o driver DRV8825

  // Auto-calibração: gira até o fim de curso ser ativado
  while (digitalRead(endStop) == LOW) {
    digitalWrite(dirPin, HIGH); // Sentido anti-horário
    for (int x = 0; x < 1; x++) {
      digitalWrite(stepPin, HIGH);
      delayMicroseconds(2000);
      digitalWrite(stepPin, LOW);
      delayMicroseconds(2000);
    }
  }
  digitalWrite(enablePin, HIGH); // Desabilita driver para economizar corrente
}

void loop() {
  if (digitalRead(irSensor) == 0) { // Se há obstáculo (mão) na frente do sensor IR
    digitalWrite(enablePin, LOW); // Habilita driver
    digitalWrite(dirPin, LOW); // Sentido horário (pressionar)

    // Gira por 6000 passos
    for (int x = 0; x < stepsPerRevolution; x++) {
      digitalWrite(stepPin, HIGH);
      delayMicroseconds(2000);
      digitalWrite(stepPin, LOW);
      delayMicroseconds(2000);
    }
    delay(2000); // Espera 2 segundos

    // Retorna até o fim de curso
    while (digitalRead(endStop) == LOW) {
      digitalWrite(dirPin, HIGH); // Sentido anti-horário
      for (int x = 0; x < 1; x++) {
        digitalWrite(stepPin, HIGH);
        delayMicroseconds(2000);
        digitalWrite(stepPin, LOW);
        delayMicroseconds(2000);
      }
    }
    digitalWrite(enablePin, HIGH); // Desabilita driver
  }
}
Passo 10: Montagem Final
Montagem da Tampa
Coloque a tira de Velcro no vão, adicione o suporte por cima e parafuse-os juntos. (x2) Parafuse o suporte de Velcro na tampa. A montagem da tampa está completa!
Montagem do Pressionador
Empurre o mancal linear no furo direito até o meio. Parafuse a porca T8 no furo esquerdo do pressionador com 4 parafusos.
Montagem da Caixa da Eletrônica
Coloque seu circuito na caixa da eletrônica. Passe os cabos do motor de passo, do interruptor e do sensor IR pelo furo.
Montagem do Suporte do Sensor IR
Parafuse o sensor de obstáculo IR no furo e use uma porca para apertar o encaixe e ajustar a posição.
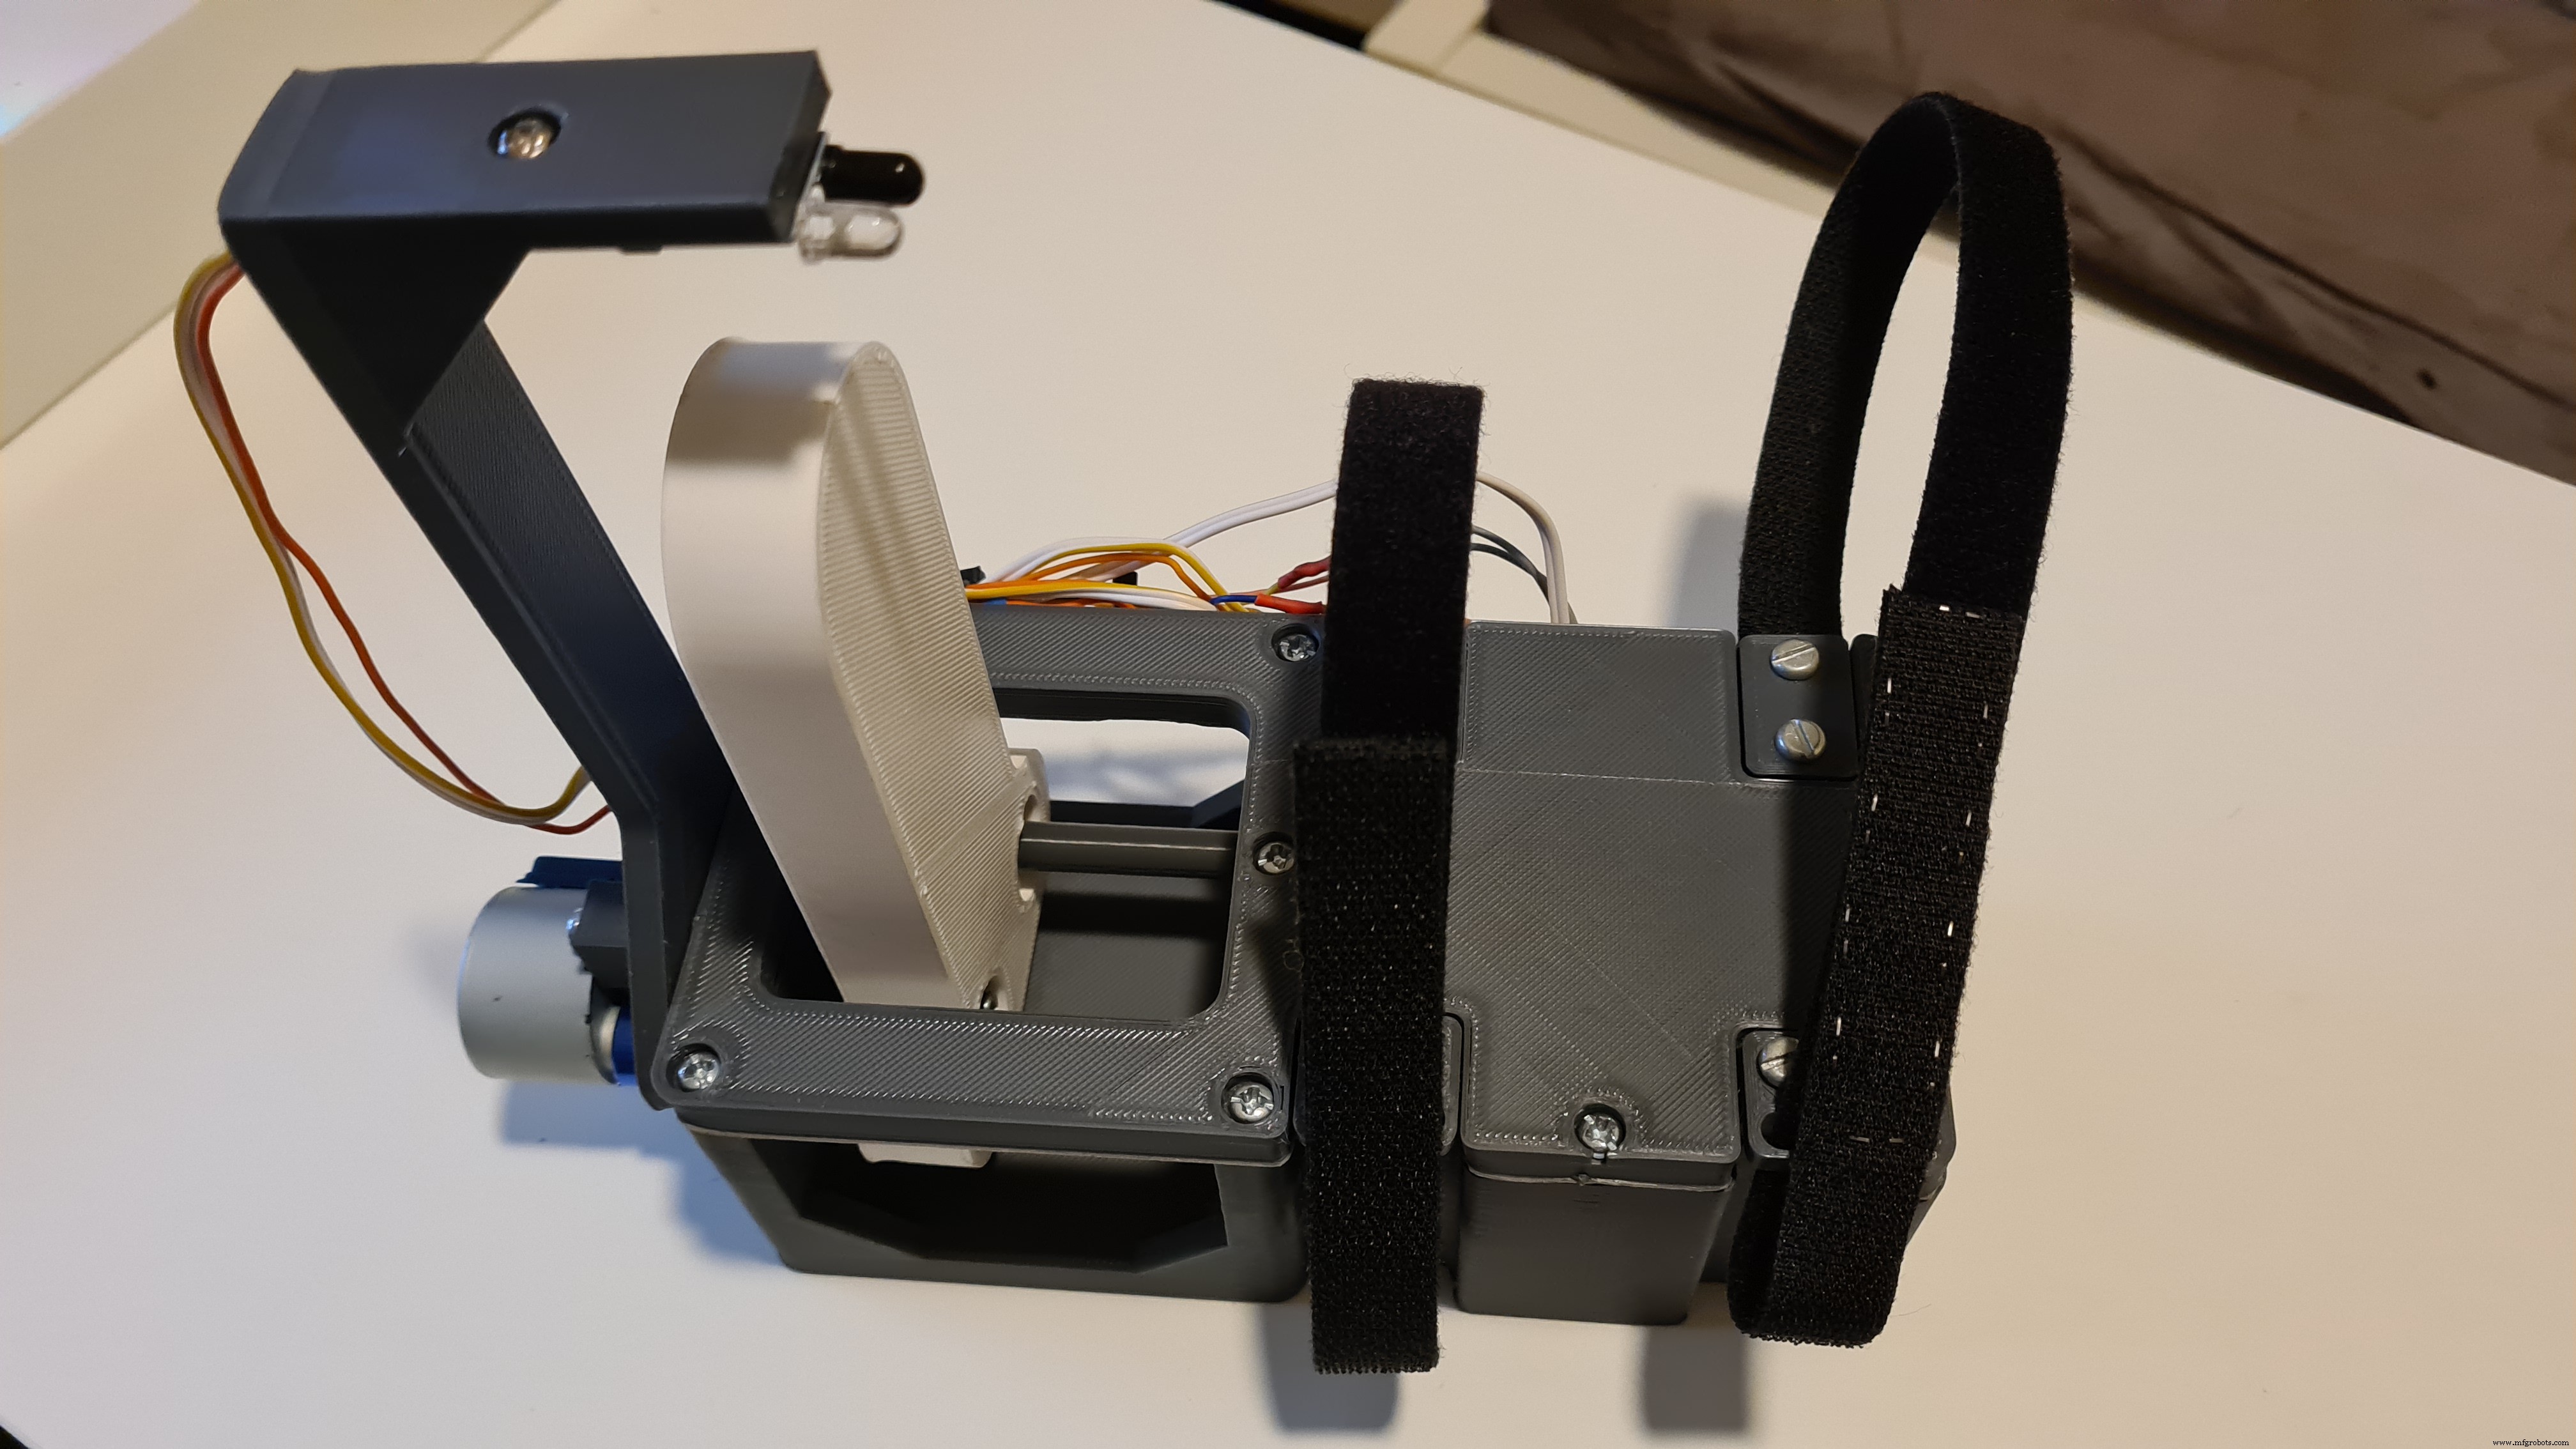
Montagem Final!
- Insira o rolamento.
- Adicione o fuso T8 e a montagem do pressionador. (O fuso T8 precisa ter 70mm a 82mm de comprimento. Se tiver um fuso mais longo, corte no tamanho desejado com uma serra de arco. Caso contrário, tente imprimir um em 3D.)
- Aperte o acoplador no eixo do motor. Depois aperte-o no fuso T8. Por fim, parafuse o motor na base com dois parafusos.
- Adicione o fim de curso.
- Parafuse a tampa na base com 5 parafusos.
- Parafuse o suporte do sensor IR na frente da base com 2 parafusos.
- Por fim, parafuse a caixa da eletrônica na tampa com 3 parafusos! Bem feito, o projeto está completo!
Conclusão
Este projeto de um acessório que pode transformar a maioria dos dispensadores de álcool gel/sabão em totalmente automáticos e sem toque está finalmente terminado!!
Obrigado pelo seu tempo!!
Código
Automatic_Hand_Sanitizer_Transformer.code (Arduino)
// Definições de pinos e passos por revolução do motor
const int dirPin = 2;
const int stepPin = 3;
const int enablePin = 4;
const int stepsPerRevolution = 6000; // uma rotação completa (360 graus) = 2048 passos
int endStop = 8;
int irSensor = 9;

void setup() {
  pinMode(endStop, INPUT);
  pinMode(irSensor, INPUT);
  pinMode(stepPin, OUTPUT);
  pinMode(dirPin, OUTPUT);
  pinMode(enablePin, OUTPUT);
  digitalWrite(enablePin, LOW); // Habilita driver

  while (digitalRead(endStop) == LOW) {
    digitalWrite(dirPin, HIGH); // Sentido anti-horário
    for (int x = 0; x < 1; x++) {
      digitalWrite(stepPin, HIGH);
      delayMicroseconds(2000);
      digitalWrite(stepPin, LOW);
      delayMicroseconds(2000);
    }
  }
  digitalWrite(enablePin, HIGH); // Desabilita driver para economizar corrente
}

void loop() {
  if (digitalRead(irSensor) == 0) { // Se há obstáculo (mão) na frente do sensor IR
    digitalWrite(enablePin, LOW); // Habilita driver
    digitalWrite(dirPin, LOW); // Sentido horário
    for (int x = 0; x < stepsPerRevolution; x++) {
      digitalWrite(stepPin, HIGH);
      delayMicroseconds(2000);
      digitalWrite(stepPin, LOW);
      delayMicroseconds(2000);
    }
    delay(2000); // Espera 2 segundos
    while (digitalRead(endStop) == LOW) {
      digitalWrite(dirPin, HIGH); // Sentido anti-horário
      for (int x = 0; x < 1; x++) {
        digitalWrite(stepPin, HIGH);
        delayMicroseconds(2000);
        digitalWrite(stepPin, LOW);
        delayMicroseconds(2000);
      }
    }
    digitalWrite(enablePin, HIGH); // Desabilita driver
  }
}
Peças Personalizadas e Caixas
- Base principal do dispositivo
- Componente que pressiona o dispensador
- Tampa do dispositivo (caixa da eletrônica)
- Mecanismo de amarração com Velcro (precisa de 2)
- Suporte para a peça do pressionador
- Conectado à base e atua como suporte para o sensor IR
- Segura os Velcros na tampa (precisa de 2)
Esquemático
Processo de manufatura
- Construa seu Próprio Jogo UFO Attack com Arduino UNO e Display MAX7219
- Controle Automático de Trem DIY com Arduino – Simples, Confiável e Personalizável
- Relógio 3D RGB Arduclock – Bluetooth, LEDs Endereçáveis e RTC
- Monitor de Saúde de Rios: Sistema de Qualidade da Água Baseado em Arduino
- Construa um Homem de Ferro com Arduino: Componentes, Sensores e Guia Passo a Passo
- Jogo Interativo com Joystick e Arduino – Feedback com LEDs
- Find Me: Localizador Inteligente de Objetos com Arduino e Bluetooth
- Controlador de Umidificador DIY com Arduino e Relé – Configuração Segura de Alta Tensão
- Pequeno Rover com Arduino: Construa seu Próprio Robô Autônomo
- Volante Joystick Arduino Personalizado para Jogos