



Carro Controlado por Bluetooth: Veículo Remoto DIY com Arduino
Componentes e Materiais
| Arduino UNO | ×1 |
| Motor DC 12V 200 RPM | ×2 |
| Shield Driver de Motor L293D para Arduino Uno | ×1 |
| Módulo Bluetooth HC-05 | ×1 |
| Protoboard (genérica) | ×1 |
| Jumpers (genéricos) | ×1 |
Aplicativos
- Arduino IDE
Sobre o Projeto
Olá! Tudo que pode ser controlado é ótimo, não é? Adoramos controlar coisas e por isso automação e robótica são fascinantes.
Este tutorial ensina a criar seu próprio carro controlado por Bluetooth. Vamos começar.
Usaremos o módulo HC-05 Bluetooth para receber pacotes de controle. Também precisamos de um app Android que envie os comandos — usaremos um app de terceiros (clique para baixar).
Construindo o Hardware
Chassi do Carro
Carro de dois motores. Usei dois motores DC 12V 200 RPM. Pode usar chassi pronto. Usei chapa de PVC como chassi.


Estrutura básica pronta. Use este design ou crie o seu, mas mantenha o peso o mais baixo possível (design de dois motores).
Circuito
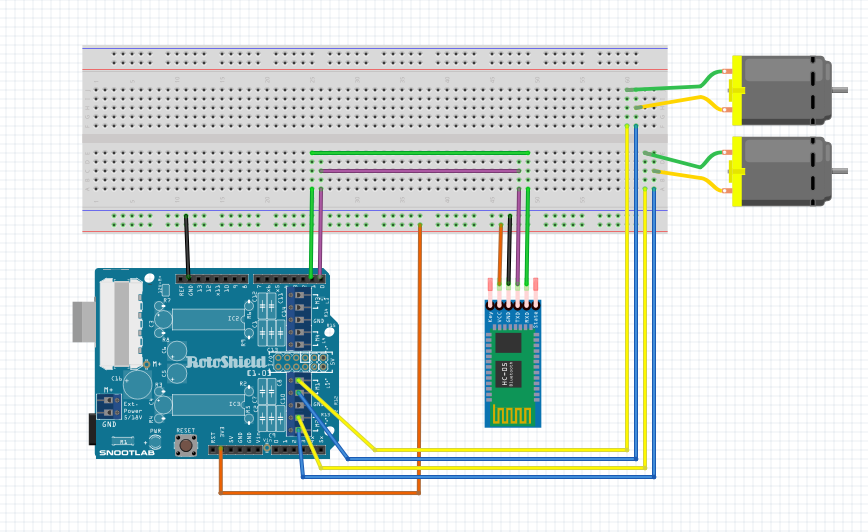
Siga o esquemático para fazer as conexões.


Alimentação
Ponto crucial. Para alimentar o Arduino Uno usei power bank 5V. Não basta para motores 12V. Precisamos de fonte adicional.
Usei duas baterias 9V em série = 18V. Problema: corrente insuficiente → motores rodavam em velocidade muito baixa.
Recomendação: Use uma bateria 12V adequada (ex: LiPo ou chumbo-ácido pequena), senão terá que comprometer a velocidade.
Código
Controle de direção via rotação dos motores:
- Frente: Ambos motores frente
- Trás: Ambos motores trás
- Esquerda: Motor esquerdo trás, direito frente
- Direita: Motor esquerdo frente, direito trás
- Parar: Ambos param
void frente() {
  motor1.run(FORWARD);
  motor2.run(FORWARD);
}
void tras() {
  motor1.run(BACKWARD);
  motor2.run(BACKWARD);
}
void esquerda() {
  motor1.run(BACKWARD);
  motor2.run(FORWARD);
}
void direita() {
  motor1.run(FORWARD);
  motor2.run(BACKWARD);
}
void parar() {
  motor1.run(RELEASE);
  motor2.run(RELEASE);
}
Resumo:
- Faça upload do código no Arduino
- Faça as conexões
- Inicie o app
- Conecte o celular ao carro via Bluetooth
Nosso Carro Finalizado!


Espero que este tutorial tenha sido útil. Sugestões ou adições? Deixe nos comentários!
Código Completo
Código para Arduino Uno
#include <AFMotor.h>
AF_DCMotor motor1(1); // motor1 = motor esquerdo
AF_DCMotor motor2(2); // motor2 = motor direito
int val;

void setup() {
  Serial.begin(9600);
  motor1.setSpeed(255); // velocidade máxima
  motor2.setSpeed(255);
  parar();
}

void loop() {
  val = Serial.read(); // Corrigido: era 'bt=Serial.read()' mas variável é 'val'
  if(val == '1') frente();     // Bluetooth envia '1' → frente
  if(val == '2') tras();       // '2' → trás
  if(val == '3') esquerda();   // '3' → esquerda
  if(val == '4') direita();    // '4' → direita
  if(val == '5') parar();      // '5' → parar
}

void frente() {
  motor1.run(FORWARD);
  motor2.run(FORWARD);
}
void tras() {
  motor1.run(BACKWARD);
  motor2.run(BACKWARD);
}
void esquerda() {
  motor1.run(BACKWARD);
  motor2.run(FORWARD);
}
void direita() {
  motor1.run(FORWARD);
  motor2.run(BACKWARD);
}
void parar() {
  motor1.run(RELEASE);
  motor2.run(RELEASE);
}
Nota: Corrigi pequeno bug no original: variável
valdeclarada mas leitura usavabt. Código acima usavalconsistentemente.
Esquemático
Processo de manufatura
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Transforme Seu Carro RC em um Veículo Controlado por Bluetooth
- Transforme um Carro RC Antigo em Veículo Controlado por Joystick com Arduino
- Controlar um LED via Bluetooth com Arduino – Guia DIY Simples
- Construa uma Calculadora Básica com Arduino UNO – Projeto Fácil
- Construa um Robô Controlado por Voz com Arduino Nano
- Display Portátil de Persistência da Visão com Arduino UNO e ATtiny85
- Eletrodomésticos Ativados por Voz: Controle Bluetooth com Google Assistant
- Wi-Servo: Controle Servomotores via Wi-Fi pelo Navegador
- Construa Seu Próprio Carro RC Porsche com Arduino: Guia Passo a Passo