



Robô Rover FPV Controlado por Wi-Fi com Arduino e ESP8266 – Guia DIY
Componentes e Materiais
| Arduino UNO | 1 |
| Arduino Proto Shield | 1 |
| Espressif ESP8266 ESP-01 | 1 |
| Motor de Passo 28BYJ | 2 |
| Driver de Motor de Passo ULN2003 | 1 |
| Dispositivo Android | 1 |
| Resistor 1k Ω | 1 |
| Resistor 100k Ω | 2 |
| Power Bank | 1 |
| Rodas 42x19mm com banda de borracha | 2 |
| Roda omnidirecional de aço 49x20x32mm | 1 |
| Parafusos M2 x 10mm | 12 |
| Porcas M2 x 1,5mm | 12 |
| Parafusos M3 x 10mm | 8 |
| Porcas M3 x 1,5mm | 8 |
| Parafusos 5/32" x 1" | 3 |
| Porcas 5/32" | 6 |
| Clipe de pau de selfie portátil | 1 |
| Suporte de alumínio 3x3cm | 2 |
| Chapa de acrílico 2mm | 1 |
Ferramentas e Máquinas Necessárias
- Furadeira
- Serra manual
Aplicativos e Serviços Online
- IP Webcam
- Autodesk Fusion 360
- Draftsight
- Arduino IDE
- Notepad++
Sobre o Projeto
Este tutorial mostra como projetar um robô rover de duas rodas controlado remotamente via rede Wi-Fi, usando um Arduino Uno conectado a um módulo Wi-Fi ESP8266 e dois motores de passo. O robô pode ser controlado a partir de um navegador de internet comum, usando uma interface HTML projetada. Um smartphone Android é usado para transmitir vídeo e áudio do robô para a interface de controle do operador.
Existem muitos kits robóticos disponíveis online com várias formas, dimensões e preços. Mas, dependendo da sua aplicação, nenhum deles servirá, e você pode descobrir que são muito caros para seus experimentos. Ou talvez você apenas queira fazer sua própria estrutura mecânica em vez de comprar uma completa. Este tutorial também mostra como projetar e construir uma estrutura de acrílico de baixo custo para seu próprio projeto robótico, usando apenas ferramentas comuns para aqueles que não têm acesso a impressoras 3D caras ou cortadoras a laser. Uma plataforma robótica simples é apresentada.
Este guia pode ser adaptado para ter sua forma ou interface de controle alterada. Foi adaptado para outros dos meus projetos robóticos ("Robô da Alegria"), que você pode conferir nos links abaixo:
- hackaday.io/project/12873-rob-da-alegria-...
- github.com/ferauche/RoboAlegria
- hackaday.io/project/12873-rob-da-alegria-...
[Aviso: algumas das fotos estão desatualizadas, porque o design foi melhorado posteriormente. No entanto, a ideia apresentada aqui ainda é válida.]
Passo 1: Ferramentas
As seguintes ferramentas são necessárias para a construção deste protótipo:
- Serra manual (para cortes iniciais da chapa de acrílico)
- Chave de fenda (para colocação de parafusos e porcas)
- Régua (para medição de dimensões)
- Estilete (para cortar a chapa de acrílico)
- Furadeira (para criar furos para os parafusos)
- Lixa (para suavizar bordas ásperas)
Passo 2: Estrutura Mecânica e Materiais
Para construir um robô personalizado, primeiro você terá que projetar sua estrutura mecânica. Pode ser fácil, dependendo da sua aplicação, ou cheia de detalhes e restrições. Você pode precisar projetá-la em um software CAD 3D ou apenas desenhar em 2D, dependendo da complexidade do seu modelo.
Você também pode comprar a estrutura completa online se não quiser construir sua própria estrutura mecânica. Existem muitos kits robóticos disponíveis online. Neste caso, você pode pular para o Passo 6.
Para este tutorial, uma estrutura de acrílico de baixo custo foi projetada para a fixação dos motores e outros componentes. A estrutura apresentada neste tutorial foi projetada em 3D usando o software CAD 123D Design. Cada peça foi posteriormente convertida em 2D usando o software Draftsight.
Os seguintes materiais foram usados:
- Chapa de acrílico 2mm
- Rodas 42x19mm com banda de borracha (x2)
- Roda omnidirecional de aço 49x20x32mm (x1)
- Parafusos M2 x 10mm (x12)
- Porcas M2 x 1,5mm (x12)
- Parafusos M3 x 10mm (x8)
- Porcas M3 x 1,5mm (x8)
- Parafusos 5/32" x 1" (x3)
- Porcas 5/32" (x6)
- Clipe de pau de selfie portátil
- Suporte de alumínio 3x3cm (x4)
A construção da estrutura da base é dividida nos seguintes passos:
- Corte a base de acrílico de acordo com as dimensões no desenho 2D
- Faça os furos nas posições mostradas no desenho 2D
- Monte os componentes com parafusos e porcas de acordo com o desenho 3D
Infelizmente o diâmetro do eixo do motor de passo é maior que o orifício na roda. Então você provavelmente precisará usar cola para acoplar esses componentes. Para este tutorial improvisei um acoplamento de madeira entre o eixo do motor e a roda.
FMAR9JBITKJE83H.123dx
F21RD24ITKJE8AJ.dwg
FPTGSODITKJE8AN.pdf
Passo 3: Cortando a Estrutura
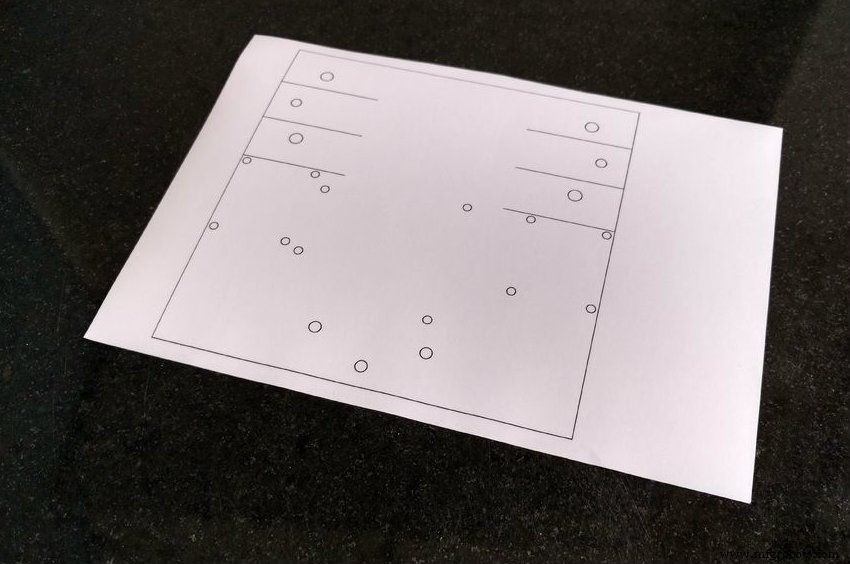
Primeiro você precisará transferir as dimensões do seu modelo para a chapa de acrílico. Imprima seu desenho 2D usando uma impressora comum em papel adesivo, depois corte o papel em dimensões adequadas e aplique essa máscara na superfície do acrílico.
Você pode usar uma serra manual para cortar o acrílico de acordo com suas dimensões ou usar a técnica de quebra descrita abaixo.
Com um estilete e com a ajuda de uma régua ou escala, corte o acrílico em linhas retas. Você não precisará cortar toda a chapa, apenas marcá-la para criar trilhos onde a peça será cortada depois.
Coloque o acrílico em uma superfície plana, segure-o no lugar com alguns grampos e aplique alguma pressão até a chapa quebrar em duas. Repita este processo até que todos os cortes sejam feitos. Depois disso, você pode usar uma lixa para suavizar bordas ásperas.
Passo 4: Furando a Base
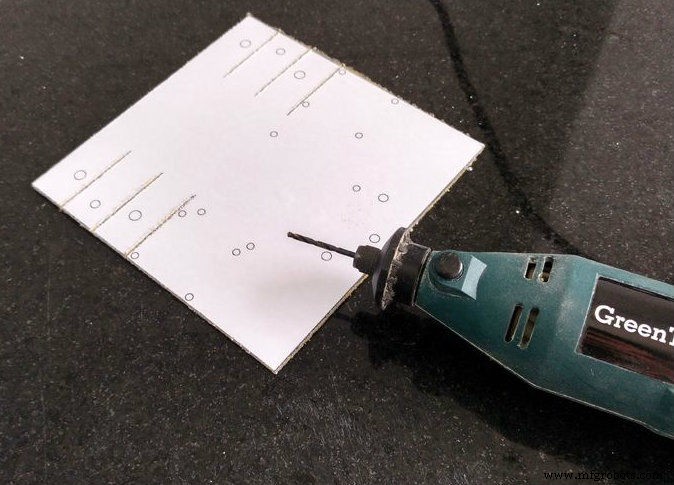
Faça os furos nas posições mostradas no desenho 2D (indicados na máscara) com uma furadeira.
O acrílico é relativamente fácil de furar. Então se você não dispõe de uma furadeira, pode furar os buracos manualmente com uma ferramenta afiada, como um estilete. Você também pode usá-lo para alargar pequenos furos para ajustar aos tamanhos dos parafusos.
Remova a máscara e sua base estará pronta.
Passo 5: Montando a Estrutura
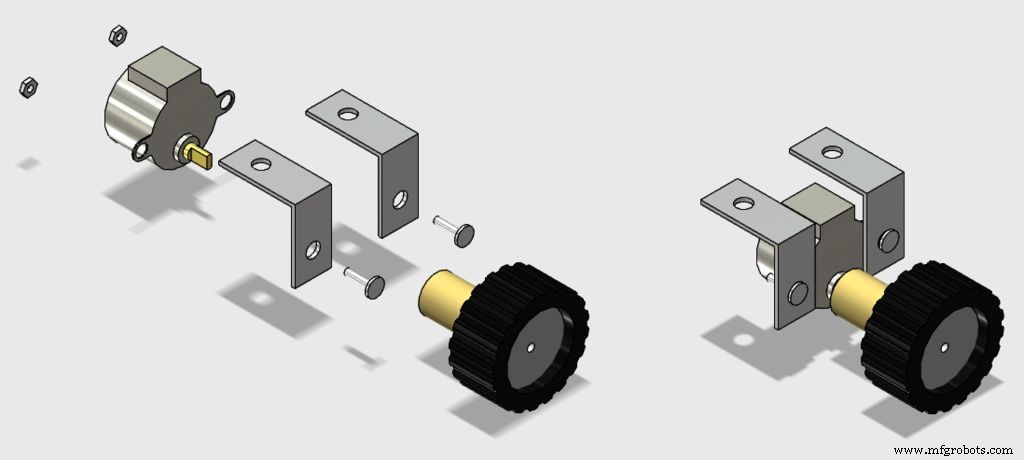
Monte os componentes com parafusos e porcas de acordo com as imagens, e sua estrutura estará pronta para ir.
Parafusos M3 são usados para a instalação dos motores de passo, enquanto os de 5/32" são usados para a instalação da roda dianteira e do clipe do smartphone.
Agora faça uma pausa e comece a montar o circuito no passo seguinte...
Passo 6: Eletrônica
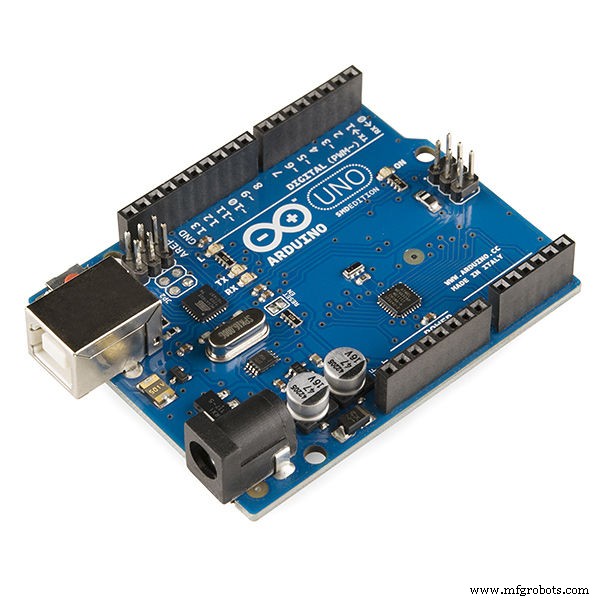
Você precisará dos seguintes componentes eletrônicos:
- Arduino Uno
- ESP8266
- Proto Shield (para uma versão mais compacta) ou uma protoboard comum
- Resistor 1 kΩ (x2)
- Resistor 10 kΩ (x1)
- Alguns jumpers
- Motor de passo com driver ULN2003 (x2)
- Um computador (para compilar e fazer upload do código Arduino)
- Power bank
- Cabo USB
Você não precisará de ferramentas específicas para a montagem do circuito. Todos os componentes podem ser encontrados online na sua loja de e-commerce favorita. O circuito é alimentado por um power bank conectado à porta USB do Arduino.
Conecte todos os componentes de acordo com o esquemático. Você precisará de alguns jumpers para conectar o módulo ESP-8266 e os motores de passo. Você pode usar um proto shield (para um circuito mais compacto), uma protoboard comum, ou projetar seu próprio shield Arduino. Conecte o cabo USB à placa Arduino Uno e prossiga para o próximo passo.
Passo 7: Código Arduino
Instale a Arduino IDE mais recente. Neste projeto a biblioteca stepper.h foi usada para o controle dos motores de passo. Nenhuma biblioteca adicional foi necessária para comunicação com o módulo ESP-8266. Por favor, verifique o baudrate do seu ESP8266 e defina-o corretamente no código.
Baixe o código Arduino (stepperRobot.ino) e substitua XXXXX pelo SSID do seu roteador WiFi e YYYYY pela senha do roteador. Conecte a placa Arduino à porta USB do seu computador e faça upload do código.
FG1K5KJITKJFW2R.ino
Passo 8: Android IP Cam
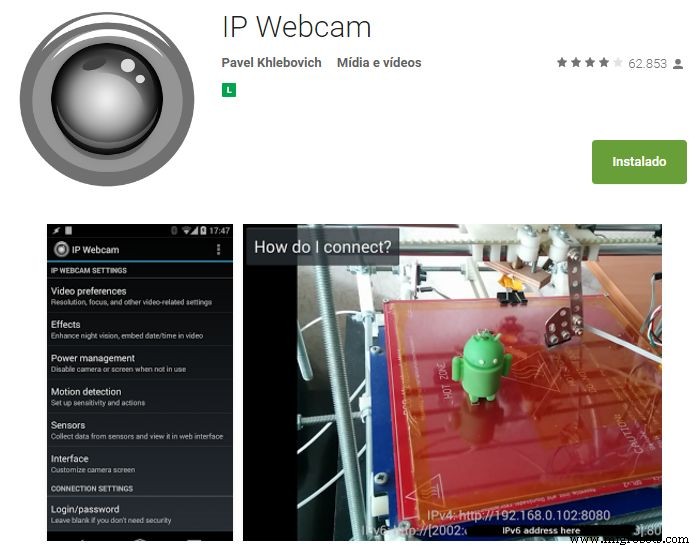
Um smartphone Android foi usado para transmitir vídeo e áudio do robô para a interface de controle. Você pode encontrar o app na Google Play Store (play.google.com/store/apps/details?id=com.pas.webcam).
Instale e passe para o próximo passo.
Passo 9: Coloque os Circuitos no Robô
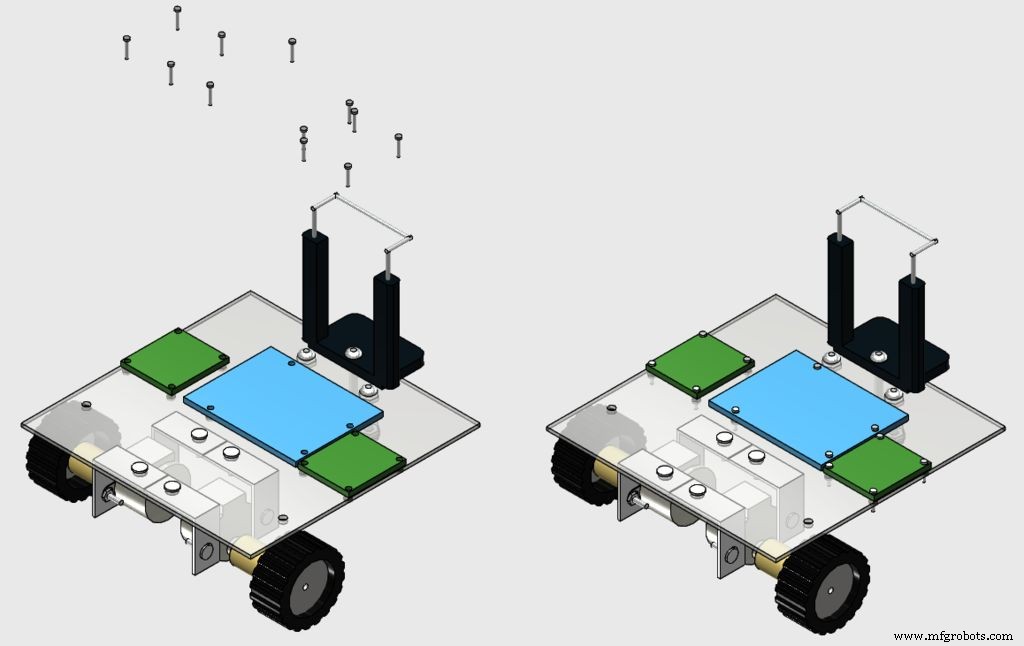
Instale os circuitos no topo do robô usando alguns parafusos M1, como mostrado nas imagens.
Depois disso, cole seu power bank na traseira do robô usando fita dupla face (porque é fácil de remover depois), e coloque seu smartphone no clipe.
Passo 10: Interface de Controle Baseada na Web
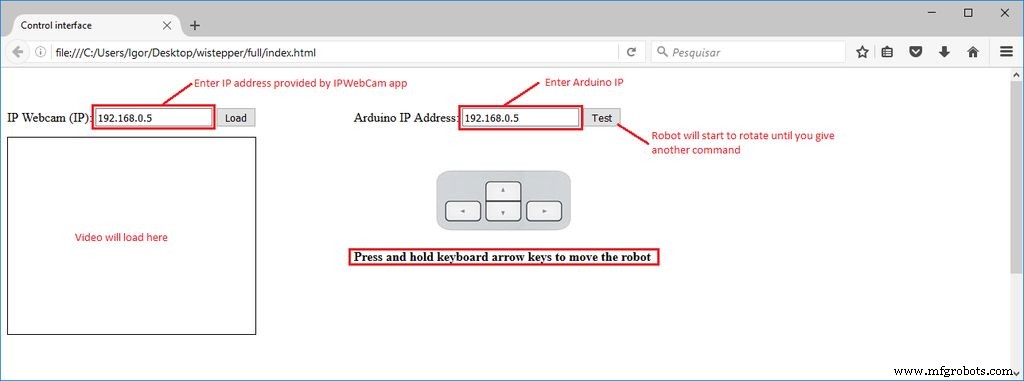
Uma interface HTML foi projetada para o controle do robô.
Baixe interface.rar e extraia todos os arquivos para uma pasta. Depois abra no Firefox.
Uma caixa de texto é usada nessa interface para inserir endereços IP do módulo ESP e do servidor de vídeo/áudio (do app Android IP Webcam).
Há um botão de teste, que fará o robô girar até que outro comando seja recebido. Teclas de seta do teclado são usadas para mover o robô para frente ou para trás, e para girar para esquerda ou direita.
FQTAWF5ITKJFW4O.rar
Passo 11: Uso
Quando o Arduino for reiniciado, ele tentará conectar à sua rede Wi-Fi automaticamente. Use o Monitor Serial para verificar se a conexão foi bem-sucedida e para obter qual IP foi atribuído ao seu ESP-8266 pelo seu roteador. Abra o arquivo HTML em um navegador de internet (Firefox) e informe este endereço IP na caixa de texto.
Você também pode usar outros meios para descobrir qual endereço IP seu roteador atribuiu ao seu dispositivo.
Desconecte o Arduino Uno do seu computador e conecte-o ao power bank. Espere ele conectar novamente.
Inicie o app IP Webcam no smartphone acoplado ao robô. Digite o IP de vídeo/áudio na sua interface de controle e conecte ao servidor e você estará pronto para ir. Você pode precisar reduzir a resolução do vídeo no app para reduzir o atraso durante a transmissão.
Clique e segure as teclas de seta do seu teclado para girar o robô ou movê-lo para frente/trás e divirta-se explorando seu ambiente.
Código
ArduinoArduino
// incluir bibliotecas
#include <SoftwareSerial.h>
#include <Stepper.h>

SoftwareSerial esp8266(3, 2); // RX pin = 3, TX pin = 2

// definição de variáveis
#define DEBUG true // mostra mensagens entre ESP8266 e Arduino na porta serial
const int stepsPerRevolution = 500;
int state = 5;

Stepper rightStepper(stepsPerRevolution, 8, 10, 9, 11);
Stepper leftStepper(stepsPerRevolution, 4, 6, 5, 7);

//*****
// SETUP
//*****
void setup() {
  // iniciar comunicação
  Serial.begin(9600);
  esp8266.begin(19200);
  sendData("AT+RST\r\n", 2000, DEBUG); // resetar módulo
  sendData("AT+CWMODE=1\r\n", 1000, DEBUG); // modo station
  sendData("AT+CWJAP=\"XXXXX\",\"YYYYY\"\r\n", 2000, DEBUG); // conectar Wi-Fi
  while(!esp8266.find("OK")) {
    // aguardar conexão
  }
  sendData("AT+CIFSR\r\n", 1000, DEBUG); // mostrar endereço IP
  sendData("AT+CIPMUX=1\r\n", 1000, DEBUG); // permitir múltiplas conexões
  sendData("AT+CIPSERVER=1,80\r\n", 1000, DEBUG); // iniciar servidor web na porta 80

  // Definir velocidade do motor
  rightStepper.setSpeed(60);
  leftStepper.setSpeed(60);
}

void loop() {
  if (esp8266.available()) { // verificar dados de entrada
    if (esp8266.find("+IPD,")) { // se há uma mensagem
      String msg;
      esp8266.find("?"); // procurar a mensagem
      msg = esp8266.readStringUntil(' '); // ler mensagem inteira
      String command = msg.substring(0, 3); // primeiros 3 caracteres = comando
      String valueStr = msg.substring(4); // próximos caracteres = valor
      int value = valueStr.toInt();

      if (DEBUG) {
        Serial.println(command);
        Serial.println(value);
      }

      // mover para frente
      if(command == "cm1") { state = 1; }
      // mover para trás
      if(command == "cm2") { state = 2; }
      // virar direita
      if(command == "cm3") { state = 3; }
      // virar esquerda
      if(command == "cm4") { state = 4; }
      // não fazer nada
      if(command == "cm5") { state = 5; }
    }
  }

  // mover para frente
  if (state == 1) {
    rightStepper.step(1);
    leftStepper.step(-1);
  }
  // mover para trás
  if (state == 2) {
    rightStepper.step(-1);
    leftStepper.step(1);
  }
  // mover direita
  if (state == 3) {
    rightStepper.step(1);
    leftStepper.step(1);
  }
  // mover esquerda
  if (state == 4) {
    rightStepper.step(-1);
    leftStepper.step(-1);
  }
  // não fazer nada
  if (state == 5) { }
}

//*******************
// Funções auxiliares
//*******************
String sendData(String command, const int timeout, boolean debug) {
  String response = "";
  esp8266.print(command);
  long int time = millis();
  while ((time + timeout) > millis()) {
    while (esp8266.available()) {
      char c = esp8266.read();
      response += c;
    }
  }
  if (debug) {
    Serial.print(response);
  }
  return response;
}
Interface de controle HTMLHTML
Sem prévia (apenas download).
Peças Personalizadas e Gabinetes
Arquivo de design 123D.
robot.123dx
Desenho 2D da base.
base.dwg
Esquemáticos
Esquemático do circuito
Conexão em protoboard do circuito
Arquivo Fritzing do circuito
wistepper%20-%20rev1.fzz
Processo de manufatura
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Construa um Robô de Streaming de Vídeo Controlado por Internet com Arduino e Raspberry Pi
- Robô de Desinfecção UV com Arduino Mega: Sistema Germicida Controlado Remotamente
- Robô Desviador de Obstáculos com Servo: Construa com Arduino e HC-SR04
- Integrando Sensor de Impressão Digital Capacitivo DFRobot com Arduino ou ESP8266
- Controlar Roomba Create 2 com Arduino e Android: Guia Passo a Passo
- Braço Robótico 6 GDL Controlado por Nunchuk com Arduino Mega
- Controle Dois Motores de Passo com Arduino Nano e Joystick – Tutorial Simples
- Construa um Robô Controlado por Voz com Arduino Nano
- Avaliando Saúde de Plantas com TinyML: Guia Prático