



Projeto Levitador Magnético com Arduino Nano: Guia de Peças e Ligação
Componentes e Materiais
| Componente | Quantidade | Observações |
|---|---|---|
| Arduino Nano R3 | 1 | Pode usar qualquer Arduino, mas o shield é feito para Nano. |
| Eletroímã 12V 25mm diâmetro | 1 | |
| Sensor Hall Linear 49E | 1 | Não use sensor Hall switch (chave). |
| Transistor Darlington High Power | 1 | TIP 120 |
| Resistor 1k ohm | 1 | |
| Diodo 1N4007 Alta Tensão/Corrente | 1 | |
| Fonte 12V 1A | 1 | |
| Protoboard (genérica) | 1 | |
| Chave Pushbutton 12mm SparkFun | 2 | |
| Jumpers (genéricos) | 1 |
Aplicativos e Serviços Online
- Arduino IDE
Sobre o Projeto
Levitador magnético com Arduino.
Você pode imprimir o corpo em 3D ou não.
Modelo 3D: https://www.thingiverse.com/thing:1392023
- Fácil de imprimir e montar (apenas cola, sem parafusos).
- Basta instalar o firmware (Levitator.ino) na placa Arduino.
- Não precisa de computador, apenas fonte 12V após instalar firmware.
- Use as chaves para ajustar posição do ímã permanente.
- Use o monitor serial do Arduino para ver o valor correto para seu caso.
- Pode fixar o valor correto no código do seu brinquedo.
Pode usar protoboard ou fazer sua própria placa (shield Arduino Nano).
Placa PCB: https://www.thingiverse.com/thing:1392530
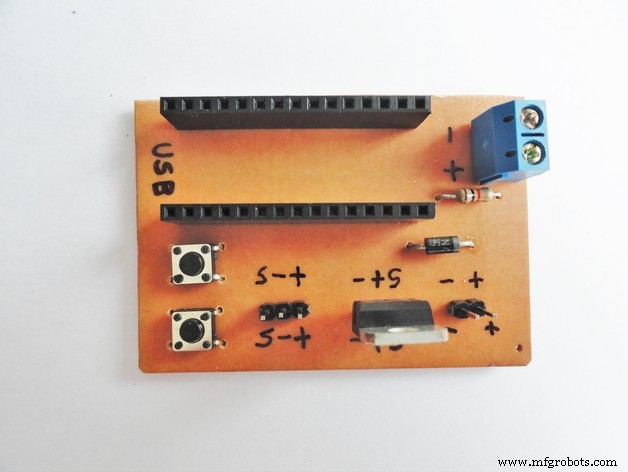
Ou compre pronto: https://oshpark.com/shared_projects/kxH3Ak1b
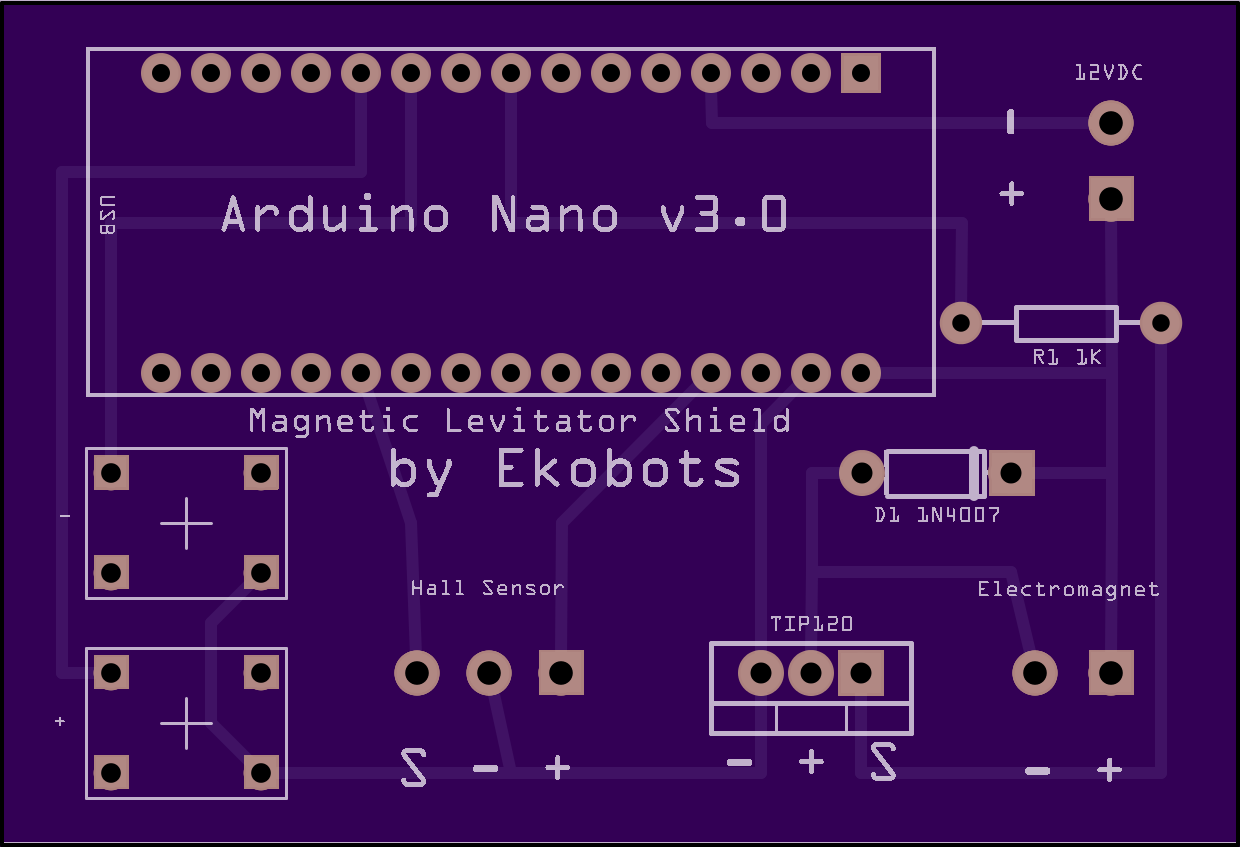
Atenção:
- Coloque o sensor Hall na ponta inferior (top_sensor.stl) - veja imagens.
- Para funcionar corretamente, o sensor Hall deve estar a pelo menos 5mm do eletroímã.
- Pode usar outro sensor Hall linear (não use sensor Hall switch).
- Use ímãs permanentes de neodímio (não funciona com ímãs comuns).
- Objetos pesados são mais estáveis.
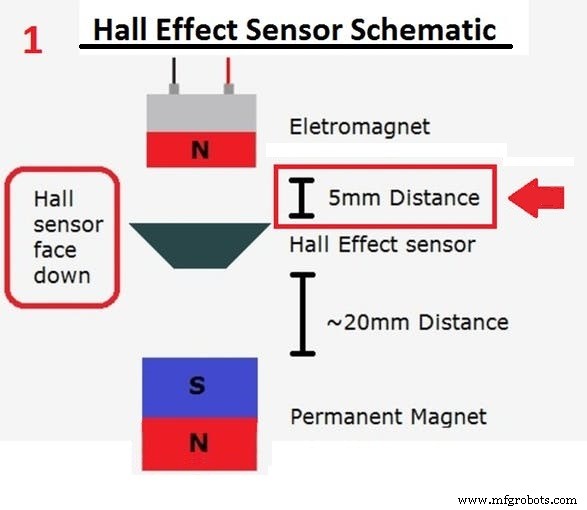
Veja minhas montagens no Thingiverse para mais detalhes e dicas.
Levitador 3D Impresso: https://www.thingiverse.com/make:201394
Shield para Arduino Nano: https://www.thingiverse.com/make:201420
É simples.
Código
Levitator.ino (Versão Simples - Sem PID)
//=========================================================|
// Ekobots Innovation Ltda - www.ekobots.com.br |
// Juan Sirgado y Antico - www.jsya.com.br |
//---------------------------------------------------------|
// Programa Levitador Magnético - 2016/02/06 |
// Todos os direitos reservados 2016 |
//=========================================================|
int anaPin = 1; // Pino Analógico 1 do Arduino
int digPin = 5; // Pino Digital 5
int subPin = 7; // Pino Digital 7
int addPin = 8; // Pino Digital 8
int anaVal = 0; // Valor Leitura Analógica (Sensor Hall)
boolean digVal = 0; // Valor Escrita Digital (Eletroímã)
int levVal = 228; // Valor Ponto de Levitação
int dlyVal = 250; // Valor Delay Microssegundos

void setup() {
  Serial.begin(57600);
  Serial.println("Levitator by JSyA");
  Serial.println("Starting...");
  pinMode(digPin, OUTPUT);
  pinMode(subPin, INPUT_PULLUP);
  pinMode(addPin, INPUT_PULLUP);
  Serial.println("Started.");
}

void loop() {
  anaVal = analogRead(anaPin);

  if (digitalRead(addPin) == LOW) {
    levVal++;
    value_log();
    delay(250);
  }
  if (digitalRead(subPin) == LOW) {
    levVal--;
    value_log();
    delay(250);
  }

  if (anaVal < levVal) {
    digVal = LOW;
  } else {
    digVal = HIGH;
  }

  digitalWrite(digPin, digVal);
  delayMicroseconds(dlyVal);
}

void value_log() {
  Serial.print("anaVal=["); Serial.print(anaVal); Serial.print("]-");
  Serial.print("digVal=["); Serial.print(digVal); Serial.print("]-");
  Serial.print("levVal=["); Serial.print(levVal); Serial.println("];");
}
//=========================================================|
Levitator_PID.ino (Versão Avançada - Com PID)
//=========================================================|
// Ekobots Innovation Ltda - www.ekobots.com.br |
// Juan Sirgado y Antico - www.jsya.com.br |
//---------------------------------------------------------|
// Programa Levitador Magnético PID - 2016/10/06 |
// Todos os direitos reservados 2016 |
//=========================================================|
int anaPin = 1;
int digPin = 5;
int subPin = 7;
int addPin = 8;
int anaVal = 0;
int digVal = 0;
int levVal = 262;
int dlyVal = 10;
float timVal = 0;

// Valores PID
float setpoint = 0;
float measured_value = 0;
float output = 0;
float integral = 0;
float derivative = 0;
float error = 0;
float previous_error = 0;
float dt = 0.1;
float Kp = 1.0;
float Ki = 0.1;
float Kd = 0.01;

void setup() {
  Serial.begin(57600);
  Serial.println("Levitator by JSyA");
  Serial.println("Starting...");
  pinMode(digPin, OUTPUT);
  pinMode(addPin, INPUT_PULLUP);
  pinMode(subPin, INPUT_PULLUP);
  setpoint = levVal;
  Serial.println("Started.");
}

void loop() {
  anaVal = analogRead(anaPin);

  // Cálculos PID
  measured_value = anaVal;
  error = setpoint - measured_value;
  integral = integral + error * dt;
  derivative = (error - previous_error) / dt;
  output = (-Kp * error) + (-Ki * integral) + (-Kd * derivative);
  previous_error = error;

  digVal += output;
  if (digVal < 0) digVal = 0;
  if (digVal > 255) digVal = 255;

  analogWrite(digPin, digVal);

  // Ajuste de setpoint via botões
  if (digitalRead(addPin) == LOW) {
    setpoint++;
    value_log();
    delay(250);
  }
  if (digitalRead(subPin) == LOW) {
    setpoint--;
    value_log();
    delay(250);
  }

  delayMicroseconds(dlyVal);
}

void value_log() {
  Serial.print("anaVal=["); Serial.print(anaVal); Serial.print("]-");
  Serial.print("digVal=["); Serial.print(digVal); Serial.print("]-");
  Serial.print("setpoint=["); Serial.print(setpoint); Serial.println("];");
}
//=========================================================|
Esquemáticos
Fritzing IDE
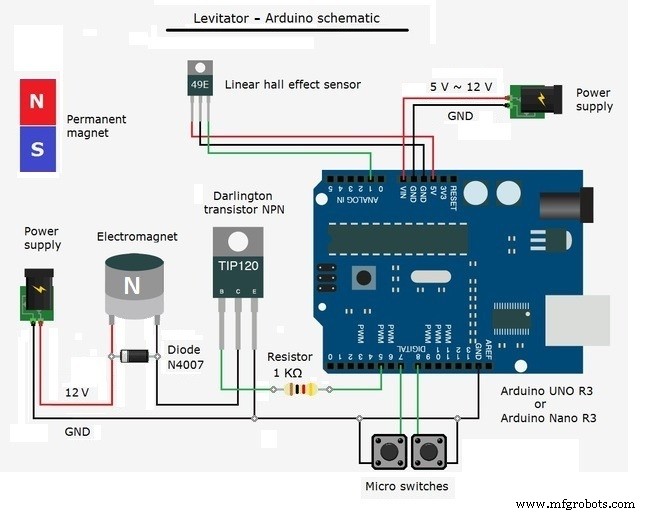
Otto DIY+ Robô Arduino Bluetooth – Kit de Montagem Fácil com Impressão 3D
Telêmetro Laser DIY de Baixo Custo para Arduino – Rápido, Confiável e Acessível
Processo de manufatura
- Construa um Relógio Retrô Numitron com Arduino: Simples, Confiável e Eficiente
- Sensor K30 CO₂: Monitoramento de Qualidade do Ar Interno em Tempo Real
- Facilitando Comunicação Surdo-Cego com 1Sheeld e Arduino
- Mealheiro Inteligente: Controlar Aceitador de Moedas com Arduino Nano
- Controlar um LED via Bluetooth com Arduino – Guia DIY Simples
- Integrando Sensor de Impressão Digital Capacitivo DFRobot com Arduino ou ESP8266
- Projeto HMI Interativo com Nextion, Arduino Mega e Sensores
- Braço Robótico 6 GDL Controlado por Nunchuk com Arduino Mega
- Levitação Magnética Repulsiva com Arduino: Circuito Simples e Guia DIY
- Medição Precisa de Radiação Solar com Arduino UNO e Ethernet Shield