



Construindo Perceptron Multicamada em Python: Guia Prático
Este artigo o guia através de um programa Python que treina uma rede neural para classificação avançada.
Esta é a 12ª entrada na série de desenvolvimento de redes neurais do AAC. Veja o que mais a série oferece abaixo:
- Como Realizar Classificação Usando Rede Neural: O Que é o Perceptron?
- Como Usar Exemplo Simples de Perceptron para Classificar Dados
- Como Treinar um Perceptron Básico
- Entendendo Treinamento Simples de Rede Neural
- Introdução à Teoria de Treinamento para Redes Neurais
- Entendendo Taxa de Aprendizado em Redes Neurais
- Machine Learning Avançado com Perceptron Multicamada
- Função de Ativação Sigmoid: Ativação em Perceptrons Multicamadas
- Como Treinar um Perceptron Multicamada
- Entendendo Fórmulas de Treinamento e Backpropagation para Perceptrons Multicamadas
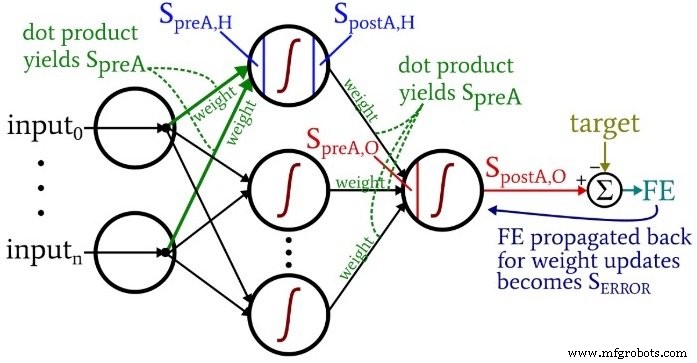
- Arquitetura de Rede Neural para Implementação Python
- Como Criar um Perceptron Multicamada em Python
- Processamento de Sinais Usando Redes Neurais: Validação no Design de Redes Neurais
- Datasets de Treinamento para Redes Neurais: Como Treinar e Validar uma Rede Neural Python
Neste artigo, construiremos sobre nosso trabalho com redes perceptron simples e estenderemos para um perceptron multicamada (MLP) totalmente funcional implementado em Python.
Desenvolvendo Código Python Compreensível para Redes Neurais
Após revisar numerosos recursos online, descobri que muitas implementações são excessivamente complexas ou carecem de clareza. Meu objetivo era criar programa que seja tanto educacional quanto intuitivo, permitindo leitores ver como teoria se traduz em código.
Embora este script priorize legibilidade sobre performance bruta, ele permanece base sólida para experimentação. Aplicações reais frequentemente demandam código otimizado para lidar com grandes datasets, mas para aprendizado e projetos de pequena escala, clareza é mais valiosa.
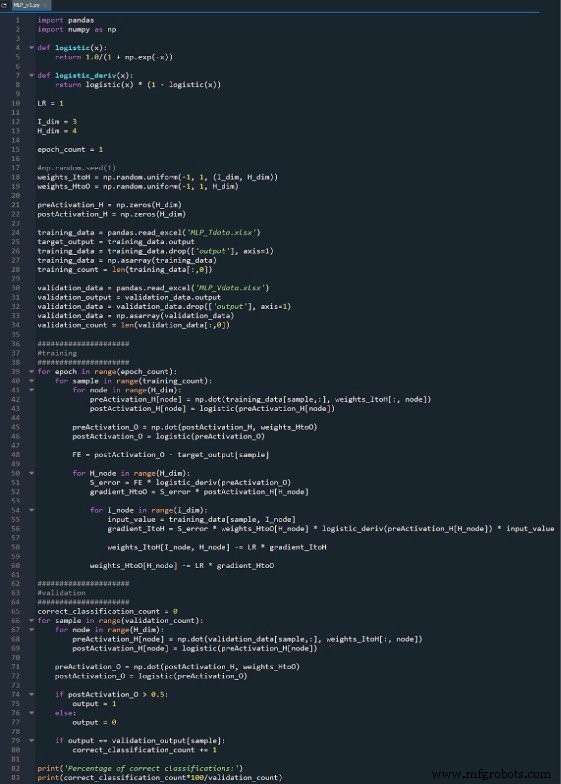
O código fonte completo está disponível como imagem abaixo e pode ser baixado como MLP_v1.py. O código realiza treino e validação, com foco deste post no processo de treino.
Preparando Funções e Variáveis
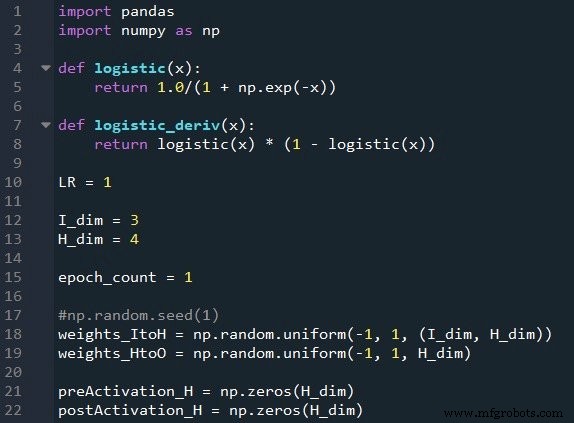
A biblioteca NumPy lida com todas operações numéricas, enquanto Pandas facilita importação fácil de dados de treino do Excel. Usamos função logística sigmoid para ativação e sua derivada para backpropagation. Taxa de aprendizado, dimensionalidade de entrada, tamanho da camada oculta e contagem de épocas são definidos aqui. Pesos iniciais aleatórios são gerados com np.random.uniform(-1, 1), e seed fixa garante reprodutibilidade. Arrays vazios para valores pré-ativação e pós-ativação ocultos também são inicializados.
Importando Dados de Treino
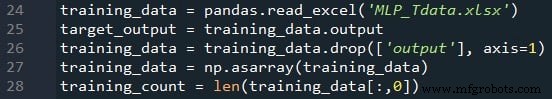
Seguindo procedimento da Parte 4, lemos dataset do Excel, separamos coluna alvo, removemos da matriz de features, convertemos dados restantes para array NumPy, e armazenamos contagem de amostras em training_count.
Processamento Feedforward
A fase feedforward computa saída da rede propagando entradas através da camada oculta para o nó de saída. O código abaixo demonstra loop multi-época, cálculos por amostra, pré-ativação e ativação da camada oculta, e computação final de saída.
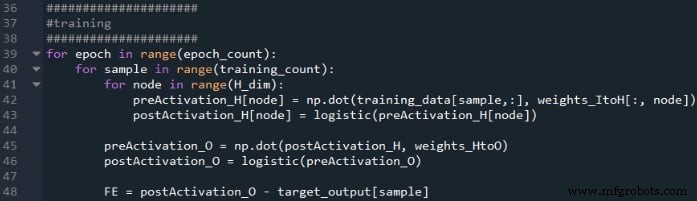
Dentro de cada época, iteramos sobre todas amostras. Para cada amostra, computamos ativações dos nós ocultos via produtos escalares, aplicamos sigmoid, então computamos pré-ativação e pós-ativação do nó de saída. O erro é a diferença entre alvo e saída.
Backpropagation
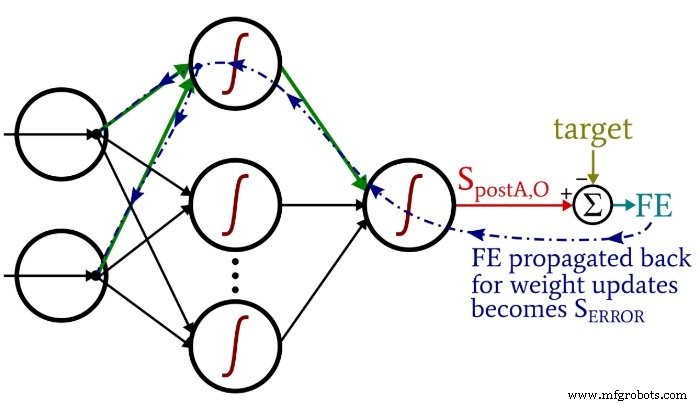
Após feedforward, backpropagation ajusta pesos em ordem reversa, propagando sinais de erro da saída de volta através da camada oculta. A imagem a seguir ilustra loops aninhados e atualizações de peso.
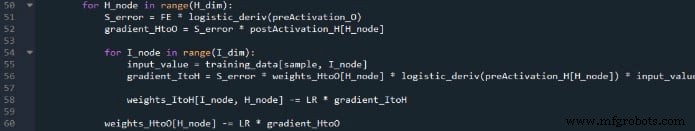
Primeiro computamos termo de erro de saída S_ERROR, então atualizamos pesos oculto-para-saída. Subsequentemente, para cada nó oculto, calculamos sua contribuição para atualizações de pesos entrada-para-oculto usando o peso oculto-para-saída atual. Esta ordem preserva cálculos de gradiente corretos.
Conclusão
Este script conciso encapsula princípios centrais de um MLP: ingestão de dados, propagação forward, computação de erro e ajuste de peso via backpropagation. Espero que sirva como ponte clara entre teoria de redes neurais e implementação prática.
Abaixo está o código completo para referência:
Download Código
Robô industrial
- Crie Seu Primeiro Template AWS CloudFormation — Um Guia Prático
- Construindo um Cloud Center of Excellence: Estratégias para Migração Bem-sucedida e Sucesso do Cliente
- Criando Experiências de Usuário sem Atrito: Um Guia de Design UX
- Criando Listas de Strings em VHDL: Boas Práticas e Exemplo
- Como Construir um Testbench de Auto-Verificação em VHDL – Guia Prático
- Construindo um Temporizador Confiável em VHDL: Contando Ciclos de Clock até Horas
- Construindo um Processo Disparado por Clock em VHDL: Guia Prático
- Mínimos Locais no Treinamento de Redes Neurais: Mito ou Realidade?
- Criando Array de Objetos em Java: Guia Passo a Passo
- Programação de Rede em Python: Sockets e Protocolos Avançados