



Motor de Passo Personalizado Impresso em 3D: Construa Sua Própria Unidade de Precisão
Componentes e Materiais
| Componente | Quantidade |
|---|---|
| Arduino UNO | 1 |
| Ímãs de neodímio 1/4" | 6 |
| Pregos 8d 2-3/8" | 8 |
| Transistores | 4 |
| Rolamento 608zz | 1 |
Sobre este Projeto
Recentemente, me deparei com este instructable de um Motor DC Impresso em 3D e pensei que poderia levar isso um passo adiante; Literalmente. Projetei este motor de passo com oito eletroímãs, seis ímãs de neodímio, com um rotor e carcaça do estator impressos em 3D. Este é especificamente um motor de passo de ímã permanente capaz de passos completos de 15 graus e meios passos de 7,5 graus. Existem muitos tipos diferentes de motores de passo, mas a maioria funciona de forma muito semelhante ao que projetei aqui. Este é um display educacional para mostrar aos outros como funcionam os motores de passo. Projetei para funcionar com uma fonte de alimentação de 5-12VCC, então funcionará com a maioria das fontes USB.
Também estou fazendo um sorteio no meu canal do YouTube. Estarei dando um Arduino, transistores usados neste projeto e alguns interruptores. Mais detalhes no último passo.
Passo 1: O Que Você Vai Precisar


- Seis ímãs de neodímio 1/4"
- Rolamento 608ZZ
- Oito pregos 8d 2-3/8" - Não é crítico quais pregos você usa, desde que caibam.
- Fio magnético - Usei fio magnético de 0,315 mm, mas isso não é crítico.
- Arduino Uno
- Quatro Transistores - Usei transistores PNP que tinha por aí, mas você pode usar quaisquer transistores ou MOSFETs, desde que certifique-se de que eles possam lidar com a corrente que seu motor consumirá. Leia o datasheet cuidadosamente para recomendações específicas. Em 5V, meu motor consome cerca de 1 amp e em 12V exige cerca de 3 amps.
- Rotor e Estator Impressos em 3D
- Cola
- Fita Isolante
- Uma bússola
Passo 2: Imprimir o Rotor Dodecágono e o Estator Octógono

Imprima com 3D Hubs!
Passo 3


Use uma bússola para determinar os polos dos seus ímãs e cole os ímãs com os polos norte voltados para fora. Se seus ímãs forem fortes o suficiente, a bússola de alguns smartphones mostrará a polaridade dos ímãs.
Passo 4


Pressione o rolamento no estator e, em seguida, pressione o rotor no rolamento. Fiquei agradavelmente surpreso com o quão bem o rolamento se encaixou por pressão no estator. Ao imprimir em 3D, os furos tendem a encolher para dentro e acabam menores que o esperado, então costumo sobredimensioná-los um pouco.
Passo 5


Corte 9 pedaços de fio com 25 pés (aprox. 7,6 m) e enrole-os com uma furadeira. Use uma bússola e uma bateria para determinar a configuração necessária para obter o polo sul na cabeça do prego. Use um marcador ou tubo termorretrátil para marcar o fio negativo dos seus eletroímãs. Enrole as seções dos eletroímãs com fita isolante onde eles entrarão em contato com a carcaça do estator. Isso serve a dois propósitos: fixa firmemente os eletroímãs no lugar e também isola a carcaça de qualquer calor que a bobina possa produzir. Os pares de bobinas consomem cerca de 1 amp com a fonte de 5V que estou usando. Os transistores que escolhi podem lidar com uma fonte de 12V que as bobinas consomem cerca de 3 amps. O problema com a tensão mais alta é que, se eu deixá-lo rodando por um tempo, as bobinas começam a esquentar.
Aviso:
Projetei isso para funcionar com uma fonte de alimentação de 5-12VCC. Se você decidir sair do caminho batido, use a Lei de Ohm para determinar o tamanho das bobinas que deseja. V = I * R
Lembre-se: quanto menos voltas na sua bobina, menor será a resistência. Se você não tiver cuidado, suas bobinas consumirão mais corrente do que sua fonte de alimentação ou transistores podem lidar e coisas ruins acontecerão.
Passo 6

Empurre os eletroímãs no estator até que fiquem a cerca de 1/4" dos ímãs de neodímio. Você pode deslizar os eletroímãs para dentro e para fora como desejar, mas não os queria muito perto porque os pregos se magnetizam muito mais rápido. Essa é a desvantagem de usar pregos. O motor ainda funcionará uma vez que eles se tornem magnetizados, mas será menos eficiente. Hastes de solda são uma boa alternativa aos pregos, se você tiver algumas por aí.
Passo 7: Soldar Tudo Junto


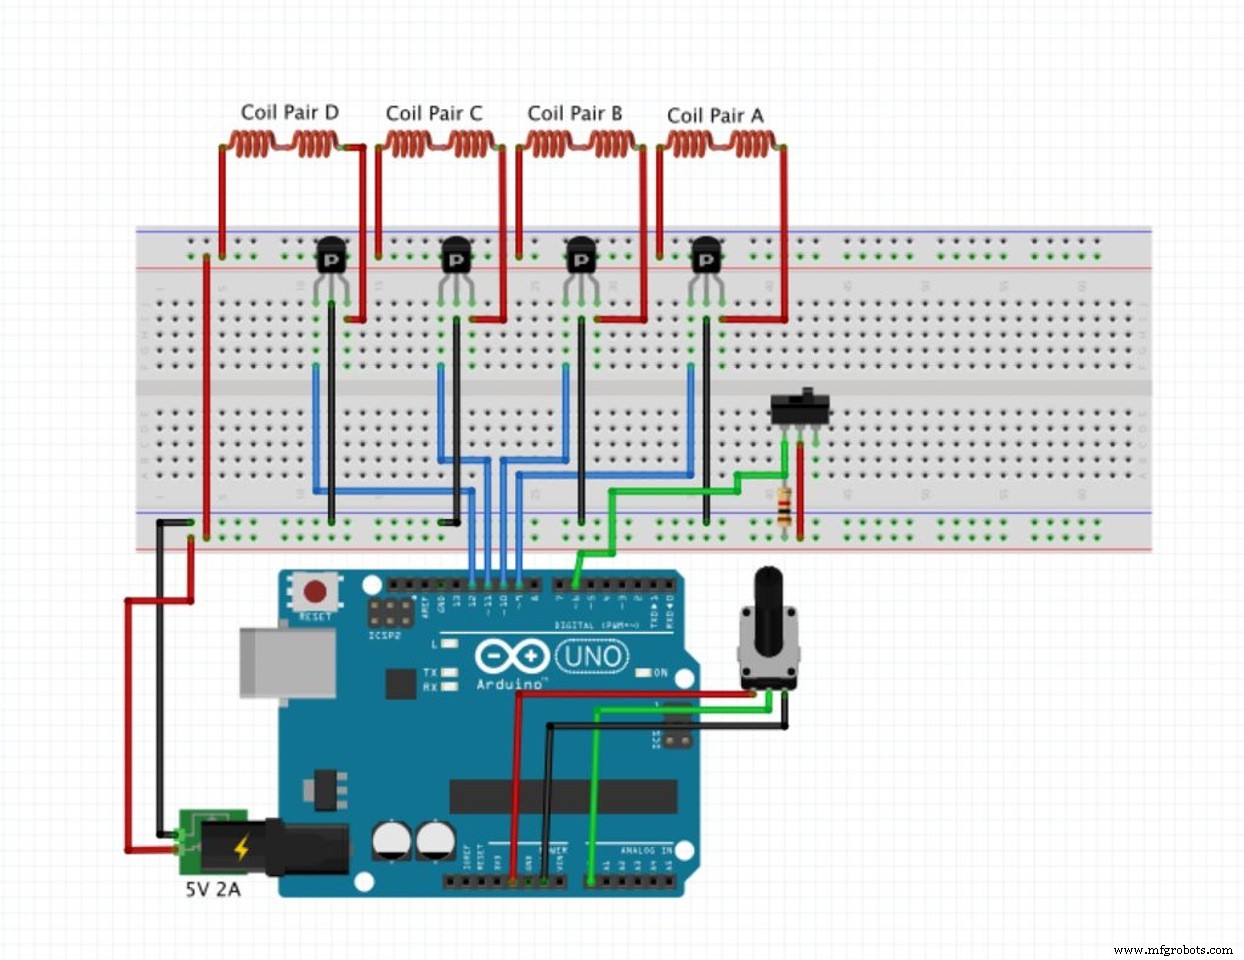
Conecte seus pares de bobinas em série e conecte-os de forma que todos os polos sul dos eletroímãs fiquem voltados para dentro. O resistor que usei no esquema é um resistor de 1k. O objetivo disso é evitar que o pino digital "flutue" para alto quando na posição desligada. Novamente, certifique-se de usar um transistor capaz de suportar a corrente que suas bobinas exigirão.
Carregue o código-fonte no seu Arduino e você está pronto para começar!
Passo 8: Pague Adiante!

Estarei dando um Arduino, os transistores usados neste projeto, junto com alguns interruptores e fios jumpers.
Regras para o sorteio:
Inscreva-se no meu Canal do YouTube, curta este vídeo e deixe um comentário no vídeo dizendo o que você gostaria de me ver construir a seguir. Em 1º de setembro, selecionarei aleatoriamente o comentário de um inscrito e enviarei gratuitamente! Obrigado, pessoal, por serem uma comunidade tão acolhedora!
Código
Printed_Stepper_Motor.ino (Texto Simples)
/* 01010000011100100110111101110100011011110010000001000111 3D Printed Stepper Motor Created August 15, 2015 Modified August 15, 2015 by Anthony Garofalo (Proto G) Visit my YouTube channel here: https://www.youtube.com/channel/UCpTuKJrXFwybnpOG7HpTpZw Visit my Instructables page here: https://www.instructables.com/member/Proto+G/ _____ ______ _____ _______ _____ ______ |_____] |_____/ | | | | | | ____ | | \_ |_____| | |_____| |_____| 01010000011100100110111101110100011011110010000001000111 */
int Delay;
int reverseSwitch;
void setup() {
  // initialize digital pin 13 as an output.
  pinMode(9, OUTPUT);
  pinMode(10, OUTPUT);
  pinMode(11, OUTPUT);
  pinMode(12, OUTPUT);
  pinMode(13, OUTPUT); //led pin for visual
  pinMode(6, INPUT); //toggle switch is connected to digital pin 6 for reversing direction
}
void loop() {
  reverseSwitch = digitalRead(6);
  if(reverseSwitch == HIGH){//if the reverse switch is high, spin the rotor counter clockwise
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(12, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH);
    delay(Delay);
    digitalWrite(11, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(10, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);
    delay(Delay);
    digitalWrite(9, LOW);
    delay(5);
  } else{//if the reverse switch is not high, spin the rotor clockwise
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(9, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(9, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(10, HIGH);
    delay(Delay);
    digitalWrite(10, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(11, HIGH);
    digitalWrite(13, HIGH);
    delay(Delay);
    digitalWrite(11, LOW);
    digitalWrite(13, LOW);
    delay(5);
    Delay = analogRead(0);
    Delay = map(Delay, 0, 1023, 60, 2000);
    digitalWrite(12, HIGH);
    delay(Delay);
    digitalWrite(12, LOW);
    delay(5);
  }
}
Peças Personalizadas e Gabinetes
(Arquivos de impressão 3D não incluídos no texto original)
Esquemáticos
Processo de manufatura
- Motores de Relutância Variável: Tipos, Operação e Aplicações
- Motores de Passo: Tipos, Características e Aplicações Práticas
- Placas de Circuito Impresso: Design, Fabricação e Tendências Futuras
- Drivers Integrados Simplificam Design de Motores Stepper de Alta Potência
- Raspoulette: Protótipo de Sistema Autônomo de Porta de Galinheiro Alimentado por Energia Solar
- Torretas Sentry Nerf Autônomas DIY – Construa uma Arma Nerf Inteligente com Motores de Passo, Câmera e Arduino
- Biblioteca Completa para Motor de Passo Bipolar com Arduino
- Motores Servo vs Passo a Passo: Esclarecendo a Zona Cinzenta Moderna
- Entendendo Motores Lineares: Da Energia Elétrica ao Movimento Linear Preciso
- Motores Servo Explicados: Como Funcionam e Por Que Importam