



Motores de Relutância Variável: Tipos, Operação e Aplicações
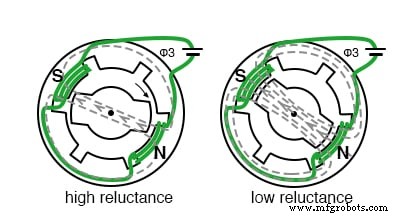
O motor de relutância variável opera no princípio de que uma peça de ferro irrestrita naturalmente se move para completar um caminho de fluxo magnético com relutância mínima, o equivalente magnético da resistência elétrica.
Relutância Síncrona
Quando o campo rotativo de um grande motor síncrono com polos salientes é desenergizado, ele ainda pode gerar 10–15 % de seu torque síncrono nominal. Esse torque residual surge da relutância variável ao redor do rotor durante uma revolução. Embora não comercialmente viável para grandes motores, projetos de relutância síncrona são práticos e custo-efetivos em escalas menores.
Ao adicionar slots correspondentes ao rotor sem condutores de um motor de indução, obtém-se um motor de relutância síncrona. Ele arranca como um motor de indução, mas rapidamente trava em um torque síncrono de baixo nível impulsionado pela relutância variável à medida que slots do estator e rotor se alinham.
Tais motores fornecem torque síncrono moderado, mas sofrem de baixo fator de potência, torque de pull-out limitado e eficiência reduzida — limitações que persistiram até o advento do controle de potência por semicondutores.
Relutância Comutada
Um motor de relutância comutada (SRM) consiste em um rotor de ferro com polos, mas sem enrolamentos, emparelhado com um estator multifásico. Quando um par de polos do estator é energizado, o rotor gira em direção ao caminho de menor relutância magnética, como ilustrado abaixo.
Comutação sequencial de fases impulsiona o rotor passo a passo, seguindo o fluxo magnético que sempre busca o caminho de menor relutância. O diagrama simplificado a seguir mostra o movimento do rotor e formas de onda associadas.
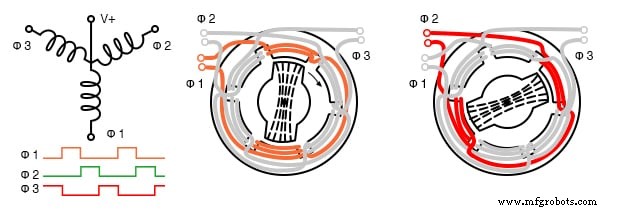
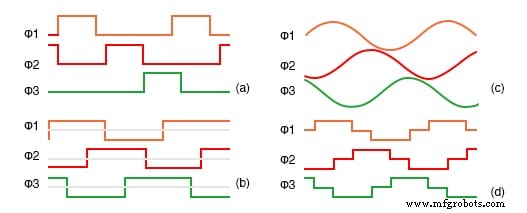
Se uma extremidade de cada enrolamento trifásico for comum, o SRM pode ser acionado como um motor de passo: uma sequência de wave drive puxa cada bobina para o terra por vez, fazendo o rotor avançar em incrementos de 60°. Múltiplas formas de onda são possíveis: wave drive unipolar (a), passo completo bipolar (b), aproximação senoidal de 6 passos (c) e onda senoidal verdadeira (d) gerada por PWM.
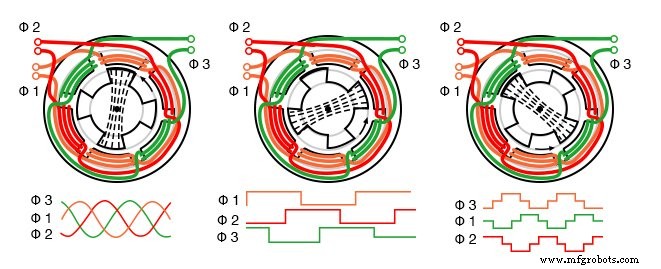
Dobrar a contagem de polos do estator reduz velocidade enquanto aumenta torque, muitas vezes eliminando a necessidade de redução de engrenagens. Quando o motor se destina a passos discretos, parada e partida, é chamado de motor de passo de relutância variável.
Motor de Relutância Variável Acionado Eletronicamente
Embora SRMs tenham desempenho ruim quando alimentados diretamente da rede, microprocessadores e drivers de estado sólido modernos permitem que se tornem soluções econômicas e de alto desempenho para aplicações de alto volume.
Comutação sequencial das bobinas de campo gera um campo magnético rotativo que arrasta o rotor de formato irregular ao longo do caminho de menor relutância. No entanto, a relação torque-corrente é altamente não linear, tornando controle preciso essencial.
O projeto acionado eletronicamente espelha um motor CC sem escovas, mas carece de rotor de ímã permanente, simplificando a construção. Embora o controlador seja mais complexo que para um BLDC, ele elimina escovas, comutador e enrolamentos do rotor, reduzindo custo de fabricação para grandes séries.
Controle eficaz requer detecção precisa de posição do rotor — tipicamente via codificadores ópticos ou magnéticos — ou monitoramento de FEM contra-eletromotriz. Um microprocessador então executa algoritmos de comutação sofisticados, frequentemente dentro de um laço servo, para regular torque e velocidade e minimizar torque de ondulação e ruído audível.
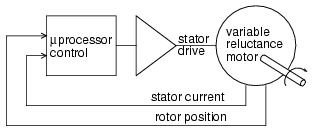
Como o torque de ondulação é minimizado, esses motores se destacam em operação contínua de alta velocidade. Já são usados em ventiladores de aspiradores energeticamente eficientes, bombas industriais e motores de ventilador de alta velocidade, como um ventilador de 100.000 rpm usado em aspirador moderno.
Vantagens
- Construção simples, sem escovas — sem comutador, enrolamentos de rotor ou ímãs permanentes.
- Alta eficiência e confiabilidade comparadas a motores CA ou CC convencionais.
- Torque de partida robusto.
- Custo-efetivo em altos volumes de produção.
- Desempenho excelente em altas temperaturas ambientes.
- Controle de velocidade preciso alcançável com fabricação de alto volume.
Desvantagens
- Característica torque-corrente não linear complica controle.
- Comutação de fase precisa necessária para suprimir torque de ondulação.
- Regulação de corrente de fase essencial para operação suave.
- Potencial ruído acústico e elétrico.
- Não adequado para produção de baixo volume devido a necessidades complexas de controle.
Tecnologia industrial
- Usando Potenciômetro como Reostato para Controle Simples de Velocidade de Motor
- Entendendo Motores de Indução Monofásicos: Tipos, Operação e Melhorias de Eficiência
- Entendendo Motores CA com Comutador: Projeto, Tipos e Aplicações
- Como Reparar um Motor DC de CNC: Guia de Especialistas
- Raspoulette: Protótipo de Sistema Autônomo de Porta de Galinheiro Alimentado por Energia Solar
- Dimensionamento de Sistemas Motor e Acionamento: Evite Sub ou Superdimensionamento para Desempenho Ótimo
- Guia Passo a Passo para Inspecionar e Diagnosticar Problemas em Motores DC
- Entendendo Motores Lineares: Da Energia Elétrica ao Movimento Linear Preciso
- Motores Servo Explicados: Como Funcionam e Por Que Importam
- Otimizando Controle de Movimento com Motores Servo Sem Chassi Parker Série K