



Robôs Industriais 101: Tipos e Aplicações para Produção Eficiente
Descubra os diversos tipos de robôs industriais e suas capacidades únicas. Obtenha uma compreensão clara dos usos e aplicações de cada tipo: braços robóticos, robôs móveis, drones aéreos, robôs subaquáticos e cobots.
Como decidir qual tipo de robô industrial é o mais adequado?
Existem tantos tipos diferentes de robôs no mercado — como saber qual usar? Como em muitas questões de design e engenharia, "a forma segue a função". Ou seja, o tipo de robô necessário depende da sua função pretendida. O robô será fixado ao chão ou outra superfície, ou precisa ser móvel? Quantas unidades por hora o robô deve processar? Qual o peso máximo que deve levantar? Se for fixo, qual o tamanho do envelope de trabalho? O envelope é retangular ou circular? Responder a estas perguntas reduz rapidamente as opções e permite selecionar o tipo ideal de robô industrial para seus propósitos.
Neste artigo, examinamos diferentes tipos de robôs, seus pontos fortes e fracos, e como determinar para que usá-los.
Conteúdo deste artigo
- Robôs Estacionários (Braços Robóticos)
- Robôs Móveis Autônomos
- Robôs Voadores (Drones Aéreos)
- Robôs Subaquáticos
- Como encontrar o tipo de robô ideal para sua organização
Robôs Estacionários (Braços Robóticos)
Existem sete tipos principais de robôs estacionários disponíveis no mercado. Por "estacionário", entende-se robôs parafusados ao chão, teto ou outra superfície — não são móveis. Geralmente, são braços robóticos projetados para tarefas como pick-and-place, triagem, montagem, soldagem e acabamento.
Aqui consideramos os diferentes tipos de braços robóticos, suas características e usos.
- Braços Robóticos Articulados
- Robôs Cartesianos ou Retangulares
- Robôs SCARA
- Robôs Polares ou Esféricos
- Robôs Delta ou Paralelos
- Robôs Gantry
- Robôs Cilíndricos
- Robôs Colaborativos / Cobots
Braços Robóticos Articulados
Vantagens: Movimento mais flexível de todos os tipos de braços robóticos. Podem ser bastante potentes, capazes de levantar objetos pesados.
Desvantagens: Podem precisar de cercas de segurança. Mais lentos que alguns outros braços robóticos. Mais caros que outros braços robóticos. Necessitam de sistemas de controle mais sofisticados.
Em comparação com outros tipos de braços robóticos, o movimento de um braço articulado mais se assemelha a um braço humano. Um braço articulado típico tem seis eixos, ou juntas. Pode ter menos ou mais, dependendo da aplicação e do fabricante. Quanto mais juntas, mais suave e menos "robótico" se torna o movimento. Essa flexibilidade é descrita por Graus de Liberdade.
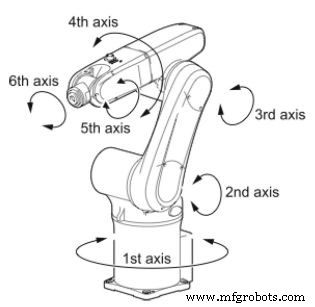
Fato interessante: Designers de mãos artificiais consideram a mão humana com 27 graus de liberdade. Um braço humano tem 7 graus de liberdade, totalizando 34 entre braço e mão.
Replicar todos os movimentos sutis do braço e mão humanos seria demasiado caro e complexo para um robô industrial. Geralmente concorda-se que 6 graus de liberdade em um braço robótico industrial são suficientes para realizar quase qualquer tarefa necessária.
O robô não conseguirá tocar piano, mas não precisa!
Dependendo da aplicação, um braço robótico pode ser equipado com uma pinça, o equivalente robótico a uma mão. Geralmente, as pinças robóticas são muito mais simples que a mão humana. Podem ser tão simples quanto uma ventosa ou um eletroímã. Ou talvez uma pinça macia de três dedos para pegar objetos delicados, como frutas frescas ou um ovo. Existem muitos tipos de pinças, e nenhuma única pinça robótica foi encontrada que lide com todas as aplicações.
Alternativamente, o Tooling de Extremidade de Braço (EoAT), como é chamado, pode ser algum tipo de ferramenta, talvez uma ferramenta rotativa que segura uma broca, ou outro tipo de bit, para rebarbação, retificação ou fresamento. Há muitas possibilidades, incluindo EoAT especializado para soldagem, pintura, lixamento, corte a laser, e muito mais.
Robôs articulados são altamente flexíveis, pois todas as suas juntas podem girar, ao contrário de juntas lineares ou translacionais, que só se movem em linha reta.
Robôs articulados são usados em aplicações como pick-and-place, soldagem a arco, soldagem por pontos, embalagem, atendimento de máquinas e manuseio de materiais. A capacidade de produzir arcos (ou padrões semelhantes) em locais de difícil acesso torna os robôs articulados bons candidatos para a indústria automotiva e outras manufaturas que exigem essa capacidade.
Historicamente, grandes e potentes robôs de braço articulado capazes de pegar objetos pesando uma tonelada ou mais não eram equipados com sensores que lhes permitissem perceber o ambiente. Se uma pessoa entrasse no caminho de tal robô, poderia ser gravemente ferida ou morta.
Como resultado, tais braços robóticos precisam ser isolados em um espaço próprio. Apenas pessoal qualificado que compreenda totalmente o funcionamento do robô pode entrar no espaço cercado onde tais robôs operam.
No entanto, se um braço robótico articulado for equipado com sensores e software de controle apropriados, pode operar com segurança ao redor de pessoas. Por exemplo, usando visão computacional com uma câmera ou talvez um sensor LiDAR, se o robô detectar algo no caminho de seu movimento, ou até que uma pessoa ou objeto esteja se aproximando e ainda não está no caminho, o robô pode desacelerar ou parar. Outros sensores podem detectar uma colisão — se o braço esbarrar em algo, ele para e/ou reverte o curso. Geralmente, braços articulados seguros para operar junto a pessoas são projetados com limitações de velocidade e força.
Robôs Cartesianos ou Retangulares
Vantagens: Sistema de controle simples. Dependendo do modelo, podem levantar objetos muito pesados. Precisos. Rígidos em todos os três eixos. Menos caros que braços articulados.
Desvantagens: Não podem fazer movimentos rotacionais.
Estes robôs usam o sistema de coordenadas cartesianas (X, Y e Z) para movimentos lineares ao longo dos três eixos (frente e trás, cima e baixo, lado a lado). Todas as três juntas são translacionais, o que significa que o movimento da junta é restrito a ir em linha reta. Por isso, também são chamados de robôs "lineares".
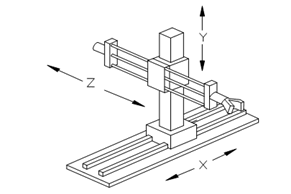
Robôs cartesianos podem ser usados para pick-and-place, manuseio de materiais, automação de embalagem, armazenamento e recuperação, corte e perfuração, e muitas outras aplicações.
São rígidos em todas as três dimensões, o que os torna muito precisos e repetíveis. São mais simples que braços robóticos articulados, com controle de software mais simples, e podem ser menos caros, dependendo da aplicação.
Robôs Gantry — Um Tipo de Robô Cartesiano
Vantagens: Dependendo do modelo, podem levantar objetos muito pesados. Podem ser feitos muito grandes, abrangendo toda a extensão da instalação, se desejado. Podem ser muito custo-efetivos para as aplicações certas.
Desvantagens: Não podem fazer movimento rotacional.
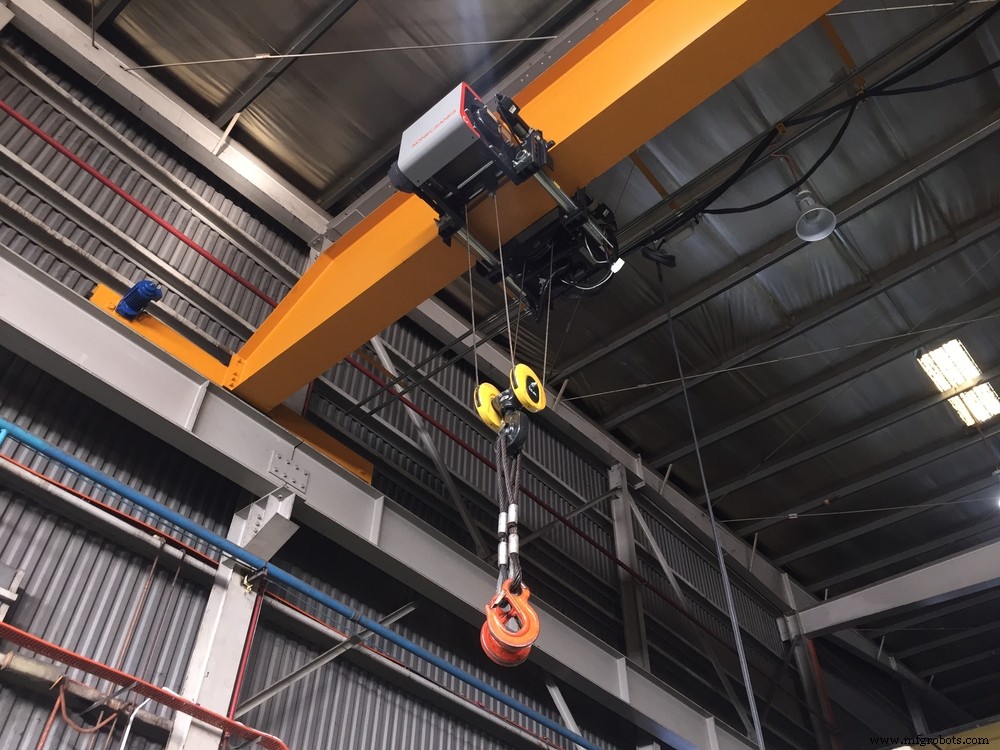
Robôs cartesianos ou lineares podem ser configurados como robôs gantry. Robôs gantry movem-se ao longo de um trilho suspenso. Dependendo do design, podem manusear cargas muito pesadas e movê-las rápida e precisamente. Também podem ser feitos muito grandes, se necessário, cobrindo todo o espaço do chão de uma instalação. Robôs gantry menores podem ser úteis para pick-and-place e outras operações que envolvem alta precisão e boa rigidez.
Como o aspecto de controle de movimento do robô linear é relativamente simples, muitas vezes é de custo menor que outros tipos de robôs e pode ser uma solução altamente custo-efetiva para muitas tarefas de automação.
O envelope de trabalho de um robô cartesiano é retangular. Adicionando o movimento vertical, o envelope de trabalho assume a forma de uma caixa.
Robôs SCARA
Vantagens: Excelentes para muitas aplicações de montagem. Rápidos e precisos. Custo-efetivos para operações de montagem.
Desvantagens: Não tão flexíveis quanto braços articulados. Não tão precisos quanto braços cartesianos. Não tão rápidos quanto braços robóticos Delta.
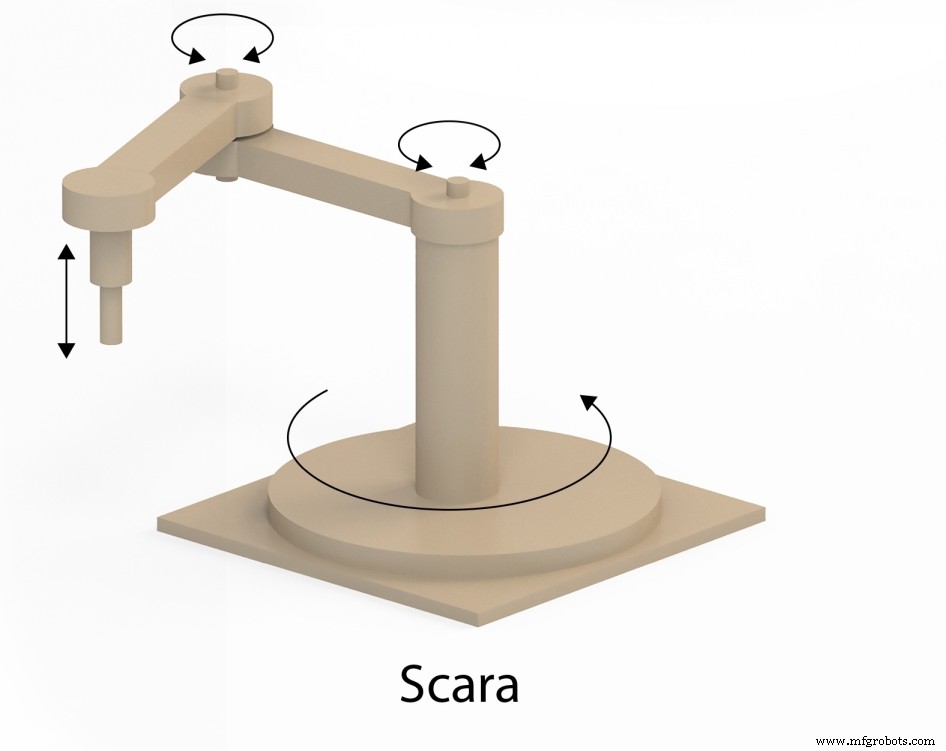
Robôs SCARA (Selective Compliance Assembly Robot Arm) são semelhantes a robôs cartesianos no sentido de que se movem em 3 juntas ou eixos. No entanto, em contraste com robôs cartesianos, duas das juntas dos robôs SCARA são rotacionais. Portanto, são capazes de movimentos mais complexos que os robôs cartesianos. Geralmente são mais rápidos e têm mais flexibilidade de movimento, mas são menos precisos que robôs cartesianos.
Fato interessante: O uso generalizado de robôs SCARA revolucionou a indústria de pequenos eletrônicos. Devido à sua pegada reduzida, simplicidade e características de design, são exclusivamente bem adequados para esta arena de aplicação e provaram ser altamente custo-efetivos.
Como o "assembly" (montagem) no nome implica, o braço robótico SCARA foi inventado para aplicações de montagem. O robô SCARA foi criado em 1981 por Hiroshi Makino na Universidade de Yamanashi, no Japão. A "compliance" (complacência) no nome refere-se a uma certa "cedência". Ou seja, se você empurrar um robô SCARA no plano horizontal, ele cederá um pouco — mover-se-á, não é totalmente rígido. No entanto, no plano vertical, um robô SCARA é bastante rígido e não "cederá" se empurrado nessa direção. Portanto, tem "compliance seletiva". É complacente no plano horizontal, e não no vertical.
Compliance seletiva é bastante útil em operações de montagem nas quais uma peça precisa ser inserida em uma placa de circuito, por exemplo. Este tipo de montagem muitas vezes requer que uma peça seja encaixada em um furo. Centralizar a peça no furo muitas vezes precisa de uma pequena "compliance" para encontrar o ponto central — um pequeno balanço, ou um pouco de "cedência". Então, a força de inserção, movendo-se para baixo, precisa ser firme e rígida.
Robôs SCARA são menos rígidos que robôs cartesianos e também limitados ao peso que podem levantar, em comparação com o robô cartesiano que pode levantar objetos bastante pesados. Robôs SCARA têm uma pegada pequena e são geralmente usados para aplicações nas quais as distâncias a serem percorridas são relativamente pequenas. Têm menos graus de liberdade que os braços articulados. Por outro lado, têm alto grau de precisão e são bastante repetíveis. E são menos caros que um braço articulado.
O envelope de trabalho de um robô SCARA é cilíndrico, o que também é uma consideração ao avaliar a aplicação. Robôs SCARA são geralmente mais rápidos que braços articulados, embora não tão rápidos quanto robôs Delta.
Robôs Polares ou Esféricos
Vantagens: Sistema de controle mais simples que braço articulado. Podem ter longo alcance. Muito bons para muitas aplicações de soldagem. Podem ser mais rápidos que braço articulado.
Desvantagens: Não tão flexíveis quanto braços robóticos articulados. Tecnologia mais antiga. Muitas vezes precisam de uma pegada bastante grande. Não tão rápidos quanto braços Delta.
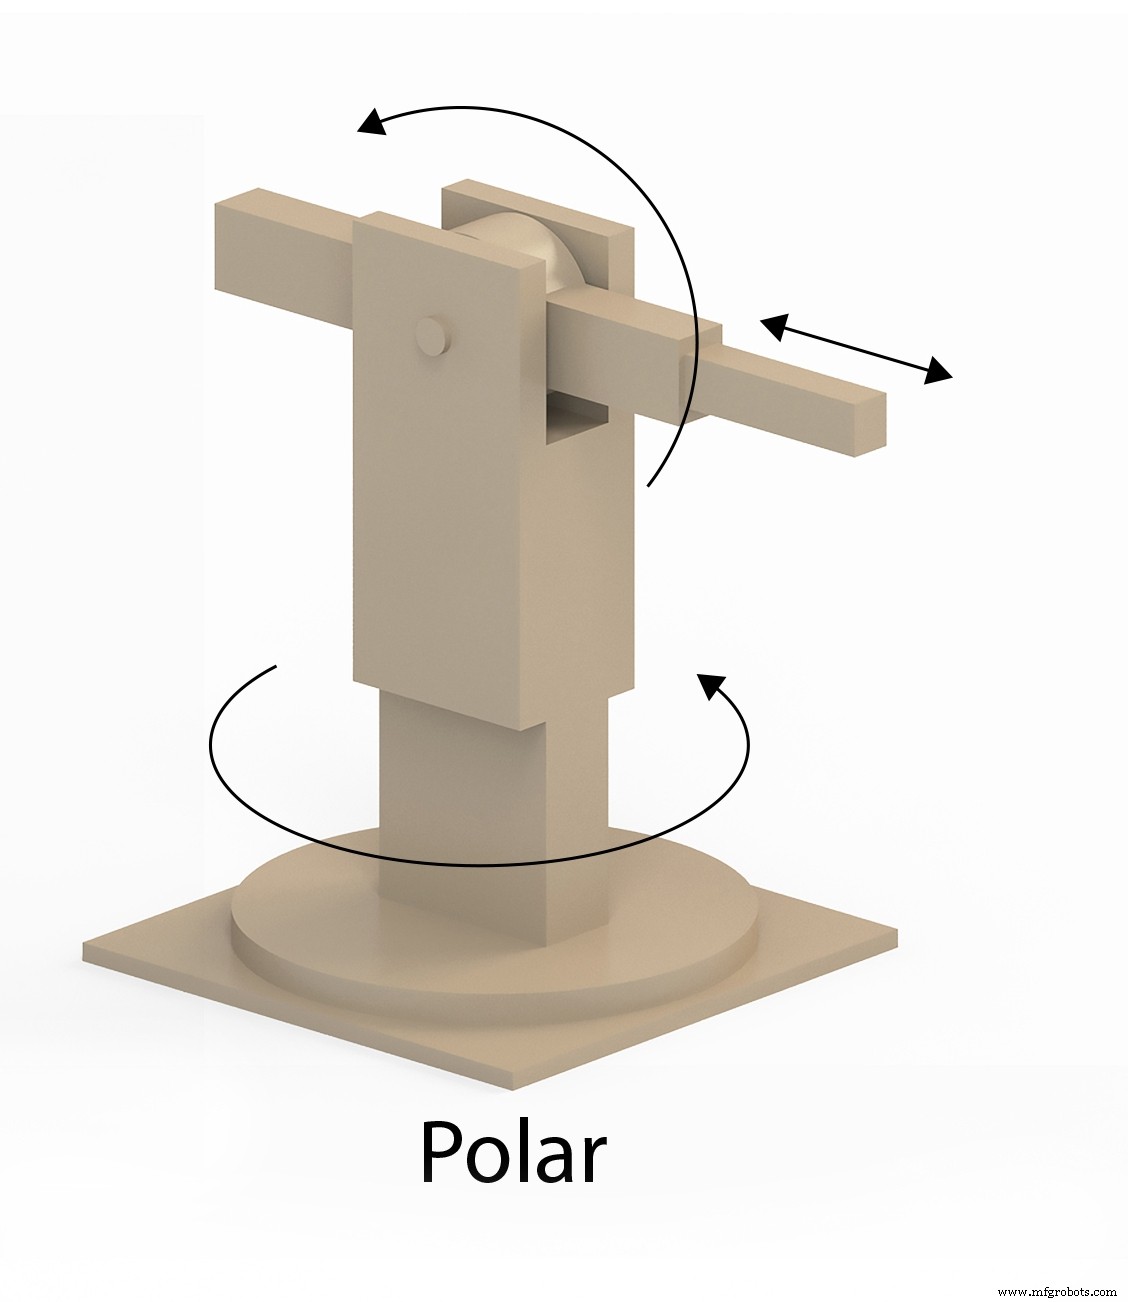
Robôs polares (às vezes chamados esféricos) apresentam uma combinação de duas juntas rotacionais e uma junta linear. Seu design cria um espaço de trabalho esférico.
Fato interessante: O primeiro robô industrial (criado nos anos 1950), chamado "Unimate", era um robô esférico.
Robôs polares podem ser usados para injeção de molde, pintura, soldagem a arco e soldagem por pontos. Podem ter longo alcance quando equipados com um braço linear adequadamente dimensionado.
Robôs polares são uma tecnologia mais antiga e podem ser substituídos por robôs de braço articulado (que também têm envelope de trabalho esférico), embora em algumas aplicações o robô polar ainda possa ser mais custo-efetivo que suas alternativas.
Robôs Delta
Vantagens: Design mais rápido de braços robóticos para operações de pick-and-place. Leves. Precisos.
Desvantagens: Limitados a objetos relativamente pequenos e leves. Não adequados para trabalhar em objetos em um plano vertical. Alcance limitado.
Robôs Delta (também chamados robôs paralelos) têm três braços robóticos em forma de paralelogramos. Geralmente, o robô delta fica acima das peças de trabalho, preso a uma treliça suspensa. Como todos os motores estão na base, as juntas e braços do robô são muito leves comparados a outros robôs. O robô Delta tem um envelope de trabalho em forma de cúpula invertida.
Fato interessante: O robô Delta foi originalmente projetado para permitir que um fabricante de chocolate pegasse pedaços de chocolate e os colocasse em uma caixa.
O design do robô Delta resulta em operação de alta velocidade e precisa. Robôs Delta são usados principalmente em aplicações de pick-and-place. Aplicações adicionais incluem dispensação de adesivo, soldagem e montagem. Robôs Delta não podem transportar cargas pesadas, o que limita os tipos de Tooling de Extremidade de Braço (EoAT) e as tarefas que podem realizar.
Designs híbridos de robôs Delta às vezes colocam juntas rotacionais na extremidade dos braços para aumentar a flexibilidade de seu movimento.
Robôs Cilíndricos
Vantagens: Rígidos. Precisos. Perfeitos em aplicações que requerem geometria circular.
Desvantagens: Tecnologia mais antiga. Flexibilidade de movimento limitada.
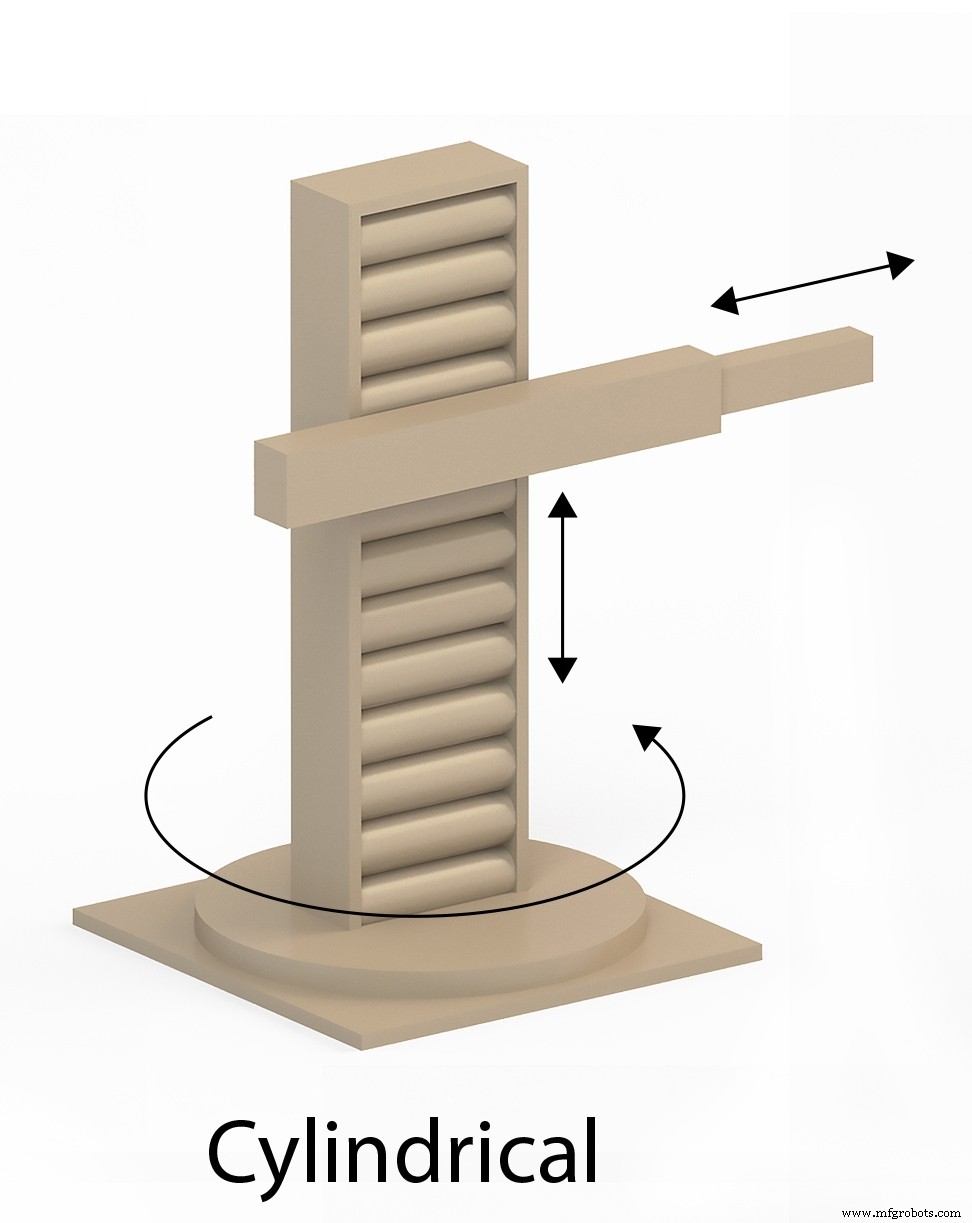
Robôs cilíndricos têm pelo menos uma junta rotacional na base e duas juntas lineares. Este design leva a um espaço de trabalho cilíndrico.
Robôs cilíndricos são tipicamente usados em espaços de trabalho apertados e são perfeitos para objetos que precisam ter simetria circular (ex: fios, tubos). Aplicações de retificação, montagem e soldagem por pontos fazem uso de robôs cilíndricos.
Robôs Colaborativos (Cobots)
Vantagens: Seguros para trabalhar ao lado de pessoas. Interfaces modernas permitem "ensinar" o braço robótico o que fazer sem escrever código.
Desvantagens: Nem sempre o tipo mais rápido de braço robótico. Limitados em força e velocidade.
Robôs colaborativos (cobots) permitem interação homem-robô em um ambiente de trabalho seguro, sem necessidade de cercas ou outras medidas de segurança usadas em aplicações robóticas industriais tradicionais. No entanto, medidas de segurança levam a uma diminuição na velocidade de operação.
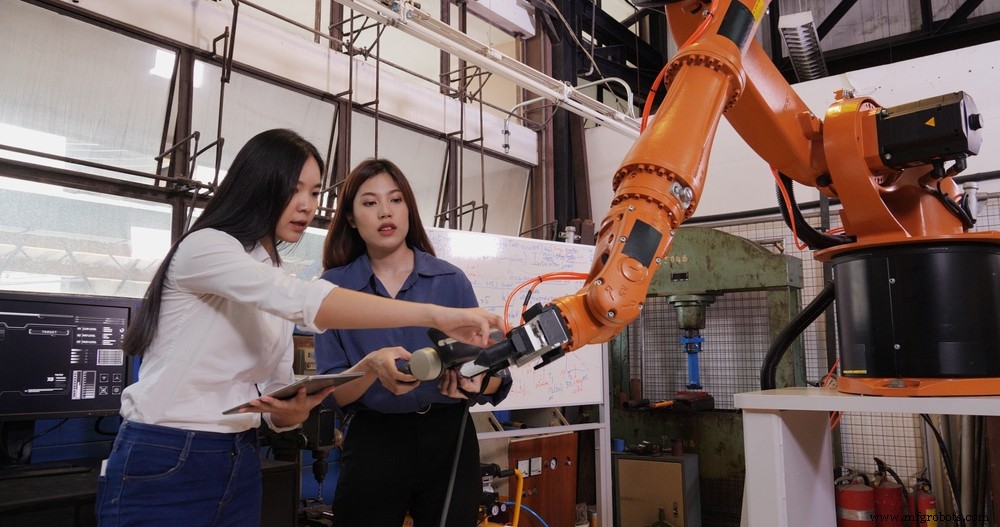
Além de serem seguros para operar junto a humanos, uma das características que tornam os cobots mais colaborativos é a capacidade de um operador ensinar o braço robótico os movimentos a fazer sem ter que escrever código de programação. O operador segura o braço robótico e o move fisicamente da maneira que o robô precisa ir. O braço robótico pode então replicar o movimento demonstrado.
Um cobot padrão normalmente não é projetado para manusear objetos muito pesados. Isso cria uma limitação na gama de produtos que pode gerenciar.
Robôs colaborativos têm uma ampla gama de aplicações como atendimento de máquinas, pick-and-place, montagem, soldagem a arco, mas geralmente não são adequados para aplicações pesadas ou tarefas de altíssima velocidade.
Robôs Móveis Autônomos
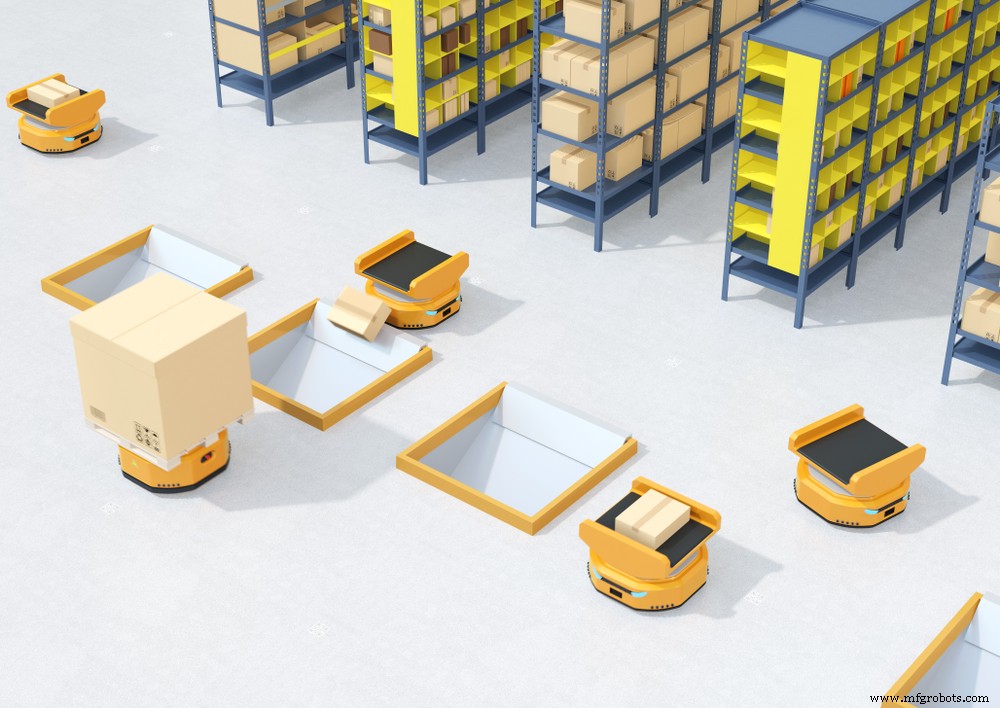
AMRs ou Robôs Móveis Autônomos representam um segmento em rápido crescimento do mercado de robôs industriais. Vêm em muitas formas e tamanhos, otimizados para as tarefas que são projetados para realizar.
Carrinhos com Rodas
AMRs na forma de carrinhos ou veículos com rodas são tipicamente usados para transportar mercadorias dentro de uma fábrica ou armazém. São equipados com sensores, poder de computação embarcado e motores elétricos que lhes permitem mover-se pela instalação e criar um mapa interno dela. Isso é frequentemente feito com uma pessoa seguindo o AMR, guiando-o por controle remoto.
Uma vez criado um mapa interno, o AMR pode então ser instruído sobre os destinos para os quais precisa viajar. Uma característica-chave dos AMRs é que eles podem viajar independentemente ("autonomamente") de um lugar para outro, evitando obstáculos pelo caminho. Se uma pessoa, empilhadeira ou outro objeto estiver bloqueando o caminho, eles podem desviar para evitar o obstáculo ou até planejar uma rota totalmente nova para o destino.
As capacidades autônomas dos AMRs tornam-nos muito flexíveis em comparação a um sistema de esteira transportadora.
AMRs na forma de carrinhos com rodas podem ser usados individualmente para transportar mercadorias, e também podem ser usados como parte de um enxame, ou frota de robôs. Frotas de AMRs são usadas pela Amazon, por exemplo. A Amazon usa o que é chamado de configuração "goods-to-person" (mercadorias para a pessoa), na qual cada robô pega uma prateleira inteira de produtos e a traz a uma pessoa em uma estação de separação de pedidos. A pessoa então pega o(s) produto(s) da prateleira e o coloca em um container para fulfillment de e-commerce.
Recentemente, avanços em visão computacional, inteligência artificial e tecnologia de pinças tornaram possível substituir a pessoa na estação de separação por um braço robótico articulado. Neste caso, o carrinho AMR traz as mercadorias ao braço robótico, para uma colaboração robô-a-robô.
Veículos Guiados Autônomos (AGV)
AGVs geralmente são na forma de um veículo com rodas, e são uma tecnologia mais antiga que AMRs. Têm menos inteligência embarcada e consequentemente não são tão autônomos quanto AMRs. AGVs não têm a capacidade de fazer um mapa de uma instalação. Em vez disso, dependem de caminhos traçados para eles. Os caminhos são definidos por fios colocados no chão, ou fita especial, ou outros tipos de guias. Se um AGV encontrar obstáculos em seu caminho, só pode parar e chamar por ajuda.
No entanto, as distinções entre AGVs e AMRs estão se tornando cada vez mais difusas. AGVs estão recebendo mais poder de computação embarcado, e alguns agora têm a capacidade de contornar obstáculos em seu caminho.
AMRs com Braços Robóticos
Um braço robótico pode ser montado em cima de um carrinho AMR. Isso aumenta a flexibilidade do robô e a variedade de tarefas que pode realizar. Uma aplicação é usar tal robô para atender uma fileira inteira de máquinas-ferramenta. O robô pode descarregar uma peça acabada e carregar uma nova peça bruta em uma máquina, e então mover-se pela fileira e repetir as operações para uma série de máquinas.
Robôs com Pernas
Milhões de pessoas viram o vídeo do YouTube de robôs dançantes feitos pela Boston Dynamics e, portanto, viram robôs de duas e quatro pernas. Um uso industrial para robôs com pernas prevê implantá-los para entrega de pacotes. Outro caso de uso é para operações de busca e resgate.
Usar pernas em vez de rodas tem certas vantagens. As pernas permitem que o robô viaje por alguns tipos de terreno que carrinhos com rodas achariam difícil ou impossível. Pernas tornam possível subir escadas, e entrar e sair de um veículo mais facilmente do que um carrinho com rodas poderia fazer.
AMRs Esféricos
Robôs Móveis Autônomos na forma de uma esfera estão disponíveis comercialmente e têm vantagens especiais sobre outros fatores de forma. Os componentes do sistema do AMR esférico são selados dentro de uma carcaça durável. Isso os torna capazes de operar em ambientes hostis. Também podem flutuar e viajar sobre a água. AMRs esféricos podem ser anfíbios, viajando tanto sobre água quanto em terra.
O sistema de propulsão de um AMR esférico é mais comumente baseado no deslocamento do centro de gravidade.
As aplicações industriais para AMRs esféricos são principalmente em vigilância e inspeção remota. Equipados com câmeras e comunicação, podem transmitir vídeo de volta ao operador remoto. Para ambientes hostis que possam ter gás tóxico ou outras condições perigosas, um AMR esférico pode ser ideal.
Robôs Voadores (Drones Aéreos)
Veículos Aéreos Não Tripulados (UAVs) ou drones estão sendo cada vez mais usados para diversos fins industriais. Uma aplicação é usar drones em armazéns para fazer inventário. O drone pode voar pelos corredores do armazém e usar visão computacional para contar o número de itens em caixas nas prateleiras.
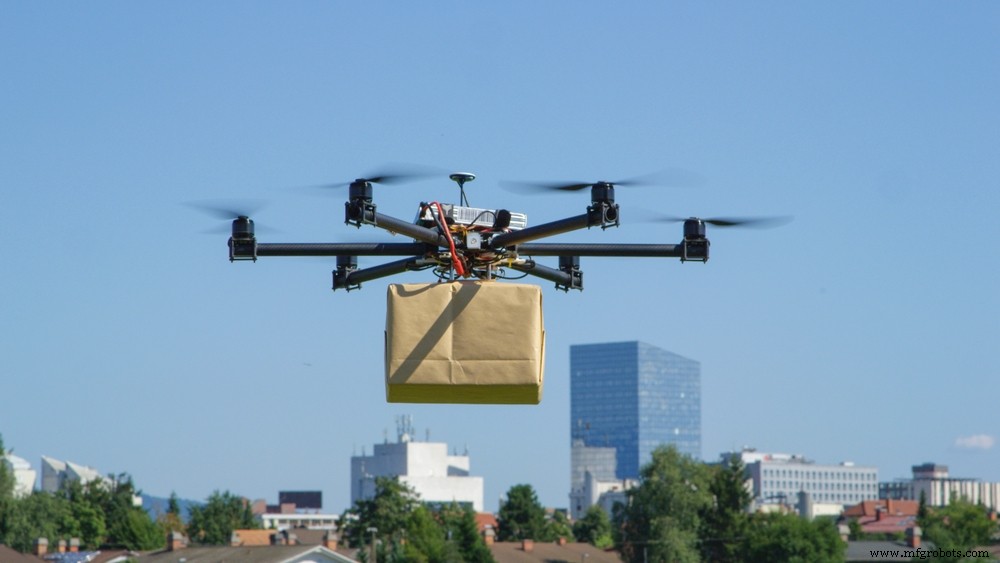
Dependendo do design, um drone industrial pode ser um tipo de Robô Móvel Autônomo (AMR), já que alguns modelos podem detectar obstáculos automaticamente e evitá-los, e navegar independentemente até seu destino. Alguns drones industriais podem receber uma "missão", que pode consistir em voar sobre uma operação de mineração a céu aberto, ou um projeto de infraestrutura. O drone voa sua missão autonomamente e pode gravar vídeo do projeto, ou fazer certas medições e registrá-las. Tais drones podem ser usados para monitorar o progresso de projetos de construção.
A Amazon e outras empresas já fazem uso limitado de drones para entrega de bens duráveis e mantimentos.
Robôs Subaquáticos
Existe uma grande variedade de robôs projetados para serem usados subaquáticos. Alguns robôs subaquáticos são projetados para ser autônomos (Veículos Subaquáticos Autônomos - AUVs), e alguns são feitos para ser controlados remotamente, seja sem fio ou com cabo tether. Alguns robôs subaquáticos usam hélices como sistema de propulsão, similar a submarinos. Por outro lado, muitos imitam a ação de criaturas vivas para sua propulsão. Alguns imitam a ação de golfinhos, outros imitam cobras, e ainda outros se movem como peixes. Imitar a natureza dessa forma é chamado de "biomimética" porque a ação do robô imita criaturas biológicas.
Robôs subaquáticos podem ser usados para inspeção de plataformas de petróleo offshore, dutos, e para pesquisa científica. Outras aplicações envolvem o uso de robôs subaquáticos para inspecionar o fundo de pontes, inspecionar entradas de barragens hidrelétricas, e inspecionar recifes de coral.
Robôs subaquáticos estão sendo usados por departamentos de polícia para fazer gravações de vídeo do fundo de corpos d'água procurando evidências. Os militares também se interessam por robôs subaquáticos. Um sistema de sonar conseguiria diferenciar um "golfinho" robótico de um real?
As vantagens dos robôs subaquáticos são muitas. Tais robôs significam que não é necessário incorrer no risco e despesa de mergulhadores humanos. Robôs podem permanecer submersos por mais tempo que pessoas. Equipar robôs subaquáticos com sensores permite que meçam e registrem um número quase infinito de tipos de propriedades.
Como encontrar o tipo de robô ideal para sua organização
HowToRobot é uma plataforma global que ajuda empresas a ter sucesso com automação. Usando o diretório mundial da HowToRobot com mais de 15.000 empresas de robótica, você pode encontrar o tipo de robô que precisa, idealmente adequado para sua aplicação.
Se você já sabe que tipo de robô precisa, e quer obter mais informações de fornecedores de robótica, pode obter cotações e receber informações de produtos e preços de vários fornecedores através da HowToRobot.
Se não tem certeza de que tipo de componente ou peça robótica precisa e gostaria simplesmente de descrever sua aplicação e alguns de seus Indicadores-Chave de Desempenho (KPIs) e metas que gostaria de alcançar através da automação, pode enviar uma Solicitação de Informação e receber respostas de fornecedores que podem fornecer informações sobre suas soluções.
Observe que existem especialistas imparciais da HowToRobot que podem ajudá-lo a navegar pelo processo. Clique aqui para agendar uma consulta com um consultor especialista.
Robô industrial
- Escadas Industriais: Tipos, Aplicações e Padrões de Segurança
- Pontes Rolantes EOT: Tipos, Aplicações e Como Aumentam a Eficiência de Elevação
- Graus de Bronze de Alumínio: Propriedades e Aplicações Práticas
- Top 5 Ligas Metálicas Industriais: Aplicações e Vantagens
- Tipos de Punções e Suas Aplicações
- Ferramentas de Punção: Tipos, Funções e Aplicações Industriais
- Guia Completo sobre Ferramentas de Punção e Seus Usos Principais
- Explorando Metais Não-Ferrosos: Tipos, Propriedades e Aplicações Industriais
- Fundição sob Pressão: Câmaras Quente e Fria, Variantes e Aplicações
- Dominando Tornos: Tipos, Classificações e Aplicações Práticas