



Pernas de Exoesqueleto com IA Aprendem a Caminhar Independentemente
Pesquisadores de robótica estão desenvolvendo pernas de exoesqueleto que dão seus passos por conta própria, usando tecnologia sofisticada de inteligência artificial (IA). As pernas autônomas podem um dia apoiar os movimentos de idosos e pessoas com deficiências físicas.
O sistema, construído e testado por pesquisadores da Universidade de Waterloo, combina visão computacional e deep learning de IA para imitar uma marcha humana. "Aprendendo" de uma coleção de caminhadas de amostra ao redor de um ambiente, o sistema ajusta seus movimentos com base no entorno que detecta.
"Estamos dando visão a exoesqueletos robóticos para que eles possam se controlar sozinhos", disse Brokoslaw Laschowski , doutorando em engenharia de design de sistemas que lidera um projeto de pesquisa da Universidade de Waterloo chamado ExoNet .
O sistema ExoNet, suportado por inteligência artificial, puxa dados de treinamento coletados pela equipe. Com câmeras vestíveis presas ao peito (como mostrado na imagem acima), Laschowski e seus colegas pesquisadores gravaram vídeos de ambientes internos e externos.
Software de IA de computador então processou o feed de vídeo para reconhecer com precisão escadas, portas e outras características no entorno.
A conquista foi detalhada no jornal Frontiers in Robotics and AI . (Explore um dataset de pesquisa relacionado a este projeto de exoesqueleto autônomo.)
O mais recente de uma série de artigos sobre projetos relacionados, Simulação de Biomecânica de Levantar-para-Sentar para Exoesqueletos Robóticos e Próteses com Regeneração de Energia , aparece no jornal IEEE Transactions on Medical Robotics and Bionics.
Pernas de exoesqueleto motorizadas foram projetadas antes, mas o usuário quase sempre precisou de um joystick ou aplicativo de smartphone para controlar seus movimentos.
Mais Robôs na Tech Briefs
Um robô sendo desenvolvido na Universidade de Tel Aviv "ouve" sinais elétricos, graças a um sensor natural: o ouvido de um gafanhoto morto.
Um novo robô não precisa de eletrônica para se mover — apenas uma fonte constante de ar pressurizado.
"Isso pode ser inconveniente e cognitivamente exigente", disse Laschowski. "Toda vez que você quer realizar uma nova atividade locomotora, você tem que parar, tirar seu smartphone e selecionar o modo desejado."
A abordagem da Universidade de Waterloo oferece um controle mais automatizado, graças às capacidades de IA e visão computacional.
A próxima fase do projeto de pesquisa ExoNet envolverá enviar instruções aos motores para que exoesqueletos robóticos possam subir escadas, evitar obstáculos ou tomar outras ações apropriadas baseadas na análise do movimento atual do usuário e do terreno à frente.
Além disso, os pesquisadores também estão trabalhando para melhorar a eficiência energética de motores para exoesqueletos robóticos usando movimento humano para auto-carregar as baterias.
"Nossa abordagem de controle não necessariamente exigiria pensamento humano", disse Laschowski, que é supervisionado pelo professor de engenharia John McPhee , Canada Research Chair em Dinâmica de Sistemas Biomecatrônicos, em seu Motion Research Group lab. "Similar a carros autônomos que se dirigem sozinhos, estamos projetando exoesqueletos autônomos que caminham por si mesmos."
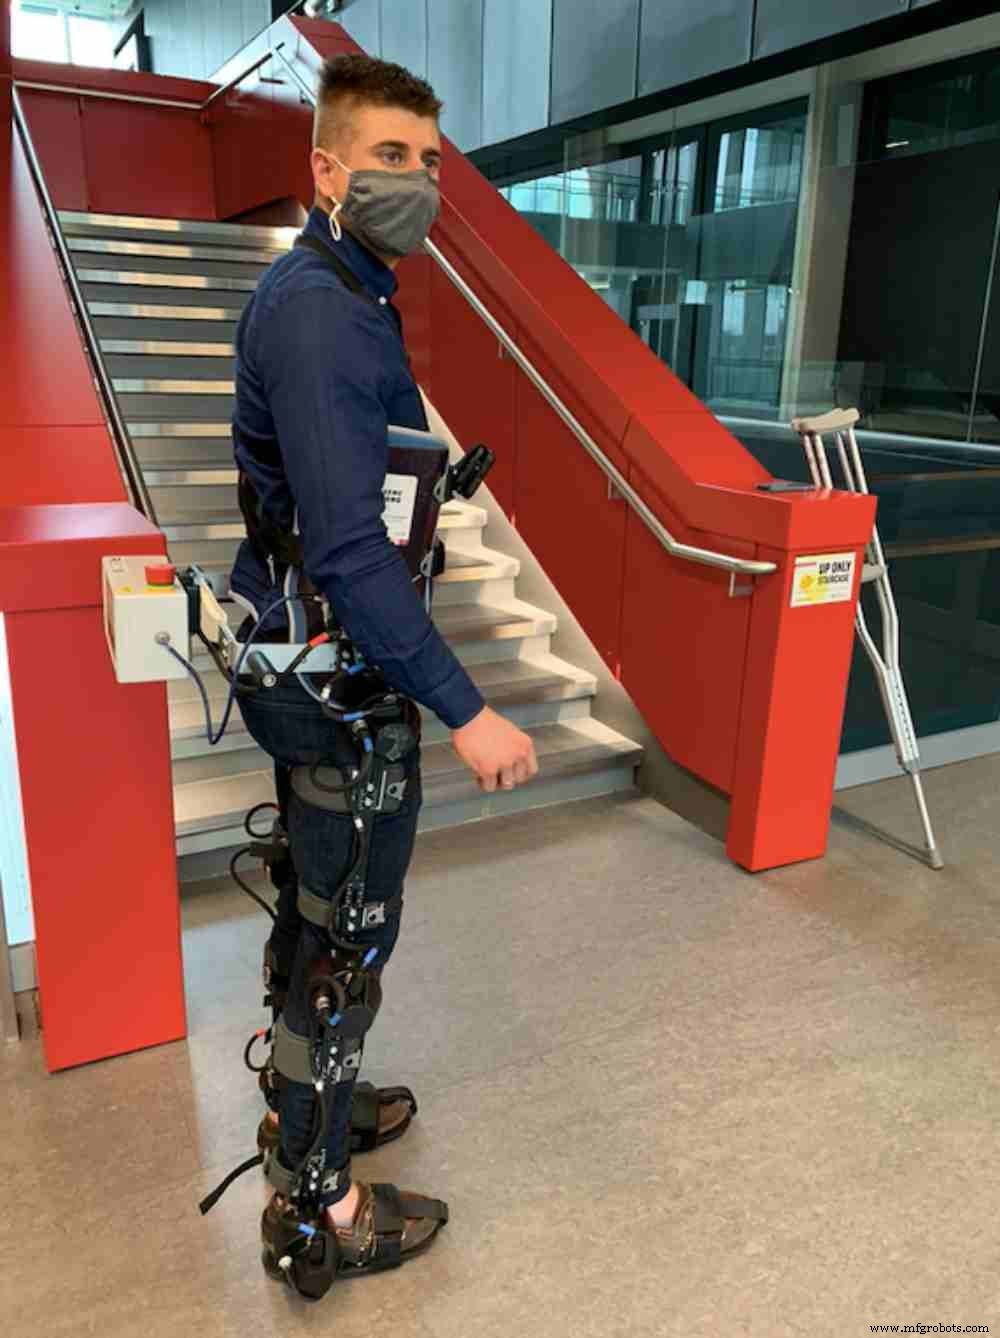
Em um Q&A com a Tech Briefs abaixo, Brokoslaw Laschowski explica mais sobre a tecnologia ExoNet, e por que um exoesqueleto que tem características similares a um carro autônomo deve também incluir medidas de segurança como veículos.
Tech Briefs: Como vocês garantem segurança? O usuário pode assumir controle se o exoesqueleto estiver fazendo algo perigoso por engano? A analogia é ADAS vs veículos completamente autônomos. Como o usuário controlaria velocidade, parada e partida? Como tais controles interfaciariam com o usuário?
Brokoslaw Laschowski: Segurança é da máxima importância. Estes dispositivos robóticos são projetados para auxiliar idosos e aqueles com deficiências físicas (ex: AVC, lesão medular, paralisia cerebral, osteoartrite, etc). Não podemos permitir que o exoesqueleto tome decisões erradas e potencialmente cause quedas ou lesões. Consequentemente, estamos focando inteiramente em melhorar a precisão de classificação e controle desenvolvendo um sistema de reconhecimento de ambiente para permitir que o exoesqueleto sinta e reaja autonomamente em tempo real ao ambiente de caminhada. Estamos otimizando o desempenho do sistema usando computadores e protótipos vestíveis com controles "saudáveis" antes de testes clínicos. No entanto, o usuário do exoesqueleto sempre terá a capacidade de assumir controle manual (ex: parar e dirigir).
Tech Briefs: Pode me levar através de uma aplicação que você vislumbra para este tipo de exoesqueleto? Onde isso será mais valioso?
Brokoslaw Laschowski: Estes dispositivos robóticos são projetados para auxiliar idosos e aqueles com deficiências físicas com atividades locomotoras. Um exemplo de aplicação do nosso sistema de controle automatizado adaptativo ao ambiente é a troca entre diferentes atividades locomotoras. Em exoesqueletos comercialmente disponíveis, ao transitar de caminhada em terreno plano para subir escadas, por exemplo, o usuário se aproxima da escada, para, e manualmente comunica ao exoesqueleto a atividade pretendida usando uma interface móvel, botões de pressão, ou outros controles manuais (dependendo do dispositivo).
Em contraste, com um sistema de controle autônomo, à medida que o usuário se aproxima de uma escada inclinada, sensores a bordo como unidades de medida inercial (IMUs) estão continuamente sensando e classificando os movimentos atuais do usuário, e o sistema de câmera vestível está sensando e classificando o terreno à frente. A fusão destas diferentes tecnologias de sensores e algoritmos de reconhecimento de padrões é usada para prever a intenção locomotora do usuário e controlar o exoesqueleto.
Tech Briefs: Como o exoesqueleto é "treinado" para operar sem pensamento humano?
Brokoslaw Laschowski: Usamos visão computacional e deep learning para classificação de ambiente. Usando milhões de imagens do mundo real, nossas redes neurais convolucionais são automaticamente e eficientemente treinadas para prever os diferentes ambientes de caminhada mostrados nas imagens. Esta informação sobre o ambiente de caminhada é subsequentemente usada para controlar o exoesqueleto robótico em termos de planejamento de caminho ótimo, evasão de obstáculos e troca entre diferentes atividades locomotoras (ex: caminhada em terreno plano para subir escadas).
Tech Briefs: O que vem a seguir para este exoesqueleto? No que vocês estão trabalhando agora?
Brokoslaw Laschowski: De uma perspectiva crítica de segurança, estes sistemas de controle de exoesqueleto alimentados por IA precisam performar com precisão e em tempo real. Portanto, estamos focando em melhorar a precisão de classificação de ambiente enquanto usamos arquiteturas de rede neural com requisitos mínimos de computação e armazenamento de memória para promover inferência onboard em tempo real.
O que você acha? Compartilhe suas perguntas e comentários.
Sensor
- Domine a Eficiência de Produção: Como Planejamento Estratégico de Capacidade Elimina Gargalos
- Sistema Integrado de Controle de Acesso com QR, RFID e Verificação de Temperatura
- O Ciclo de Deming: Um Modelo Comprovado para Melhoria Contínua da Qualidade
- Elevando o Controle de Qualidade: Ferramentas Impressas em 3D Aumentam a Precisão na Manufatura
- Dominando Sistemas de Transferência Robótica com Sensores de Distância a Laser
- Mealheiro Inteligente: Controlar Aceitador de Moedas com Arduino Nano
- Aprimorando a Excelência na Manufatura: Controle de Qualidade Automatizado Impulsionado por Tecnologia Avançada
- Torno CNC Millport SmartLathez 1740 – Precisão e Potência
- Método Óptico Revolucionário Garante Ajuste Perfeito de Exoesqueleto e Segurança do Usuário
- Exoesqueleto Robótico Portátil Desenvolvido pela NASA para Reabilitação de Membros Superiores