



Blog Convidado: Charles Guan Constrói um Flipper de Volante de 3 lb com Impressão 3D Markforged
Este post convidado é escrito por Charles Guan, ex-aluno de Engenharia Mecânica do MIT e ex-instrutor no programa de oficina de máquinas e design da universidade. Ele é o criador do robô Overhaul, que competirá no BattleBots da ABC neste verão, às quintas-feiras às 20h ET/19h CT. Charles trabalha como consultor de engenharia em robótica e transporte, e é orgulhosamente patrocinado pela Markforged. Visite seu site e Equals Zero Robotics para mais insights.
Contexto de Robô de Combate
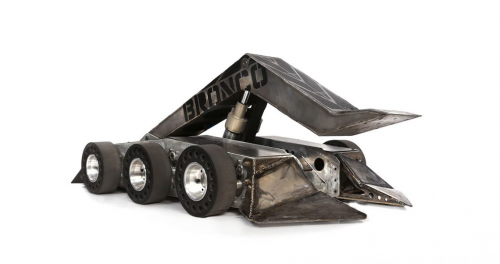
Na arena de combate de robôs, certos conceitos de armas recorrem — cunhas, flippers, martelos, rotores giratórios — e alguns se tornam tão raros e poderosos que são considerados "santos grais". O flipper de volante é um desses designs. Flippers de alta velocidade tradicionais usam sistemas pneumáticos; embora entreguem potência impressionante, sua densidade de energia é baixa, e um flipper de alto nível tipicamente dura menos de uma dúzia de tiros antes que seu gás acabe. Um flipper de volante elétrico combina a alta densidade de energia de baterias com a potência de pico da energia cinética de um volante, mas aproveitar essa energia em uma forma de liberação rápida e controlável permanece desafiador. Obstáculos de design incluem um mecanismo de engate confiável, temporização precisa, aceleração gradual e uma ligação robusta ao braço de ataque. Um único erro pode transformar o mecanismo em uma granada de energia cinética.
Historicamente, apenas alguns flippers de volante bem-sucedidos surgiram. Nas classes de 3 a 30 lb, inovadores como Zac O'Donnell (com seu robô Magneato) e Dale Heatherington experimentaram o conceito. Na arena de pesos pesados, Warrior definiu o padrão.
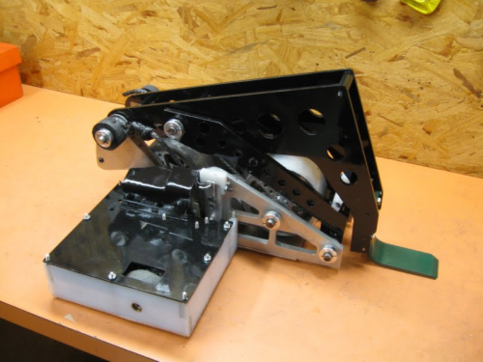
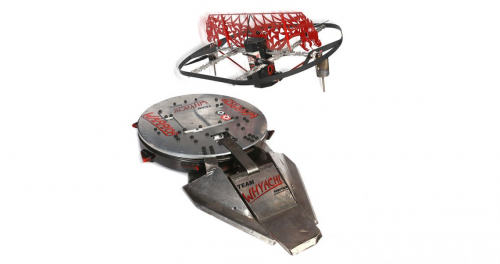
Cada exemplo usa uma abordagem mecânica distinta, ilustrando a amplitude de experimentação na comunidade. Conforme construtores convergem para soluções localmente ótimas, um design de arma verdadeiramente versátil — que possa ser adaptado a múltiplas configurações — permanece amplamente inexplorado.
Projetando um Flipper de Volante Coaxial Compacto
Nos últimos anos, venho caçando uma solução coaxial compacta de volante que pudesse ser montada em linha com um volante "pontudo" — essencialmente um tambor ou disco giratório com dentes — e acoplada a um mecanismo no lado oposto do robô. Esta arquitetura de arma dual abre possibilidades estratégicas difíceis de alcançar com um único braço. Escolhi perseguir esta ideia durante a off-season do BattleBots em um robô de 3 lb, um tamanho que pode ser impresso eficientemente em uma Mark Two. A classe de 3 lb oferece volume gerenciável para impressão 3D enquanto ainda exige uma arma de alto desempenho.
Desenvolvendo o Mecanismo de Engrenagem Impresso em 3D
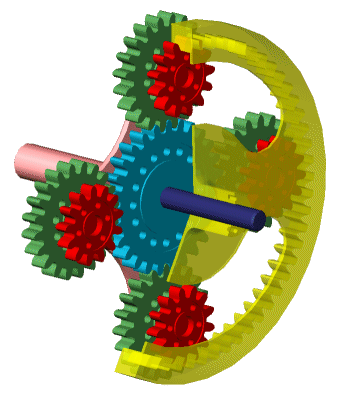
A exigência central era encaixar uma relação de engrenagem de pelo menos 20:1 em um pacote coaxial e engatar a redução apenas quando necessário. Estudei trens de engrenagens epicíclicos (planetários) compostos, consultando textos clássicos como "Mechanisms and Mechanical Devices Sourcebook" e numerosos artigos técnicos. Esta abordagem permite que um único conjunto de engrenagens entregue razões extremamente altas dentro de um volume comparável a uma caixa planetária padrão, explorando os tamanhos ligeiramente diferentes de dois anéis de engrenagem.
Inicialmente, experimentei embreagens de cão deslizantes personalizadas e bandas de fricção, essencialmente criando minha própria transmissão automática. Em robótica de combate, complexidade frequentemente se traduz em falha, então pivotei. O avanço veio quando percebi que o conjunto de engrenagens poderia atuar como um dispositivo de divisão de torque — semelhante ao "Hybrid Synergy Drive" da Toyota ou outras transmissões de razão variável. Ao ancorar um anel de engrenagem, o outro permanece estacionário enquanto o primeiro continua a girar; este princípio de "velocidade relativa" me permitiu mudar torque entre anéis.
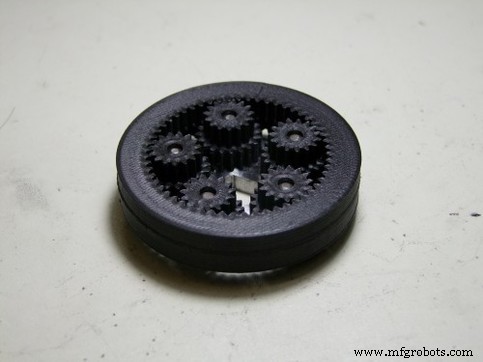
Para validar o conceito, imprimi um conjunto de engrenagem de anel de brinquedo em Onyx na Mark Two. A rigidez e força do Onyx foram essenciais, pois o pequeno tamanho do robô exigiria dentes de náilon excessivamente flexíveis. O modelo de teste confirmou que parar uma engrenagem — por frenagem, aperto ou parada mecânica simples — faz a outra girar, engatando assim o volante.
Do Protótipo ao Robô Pronto para Batalha
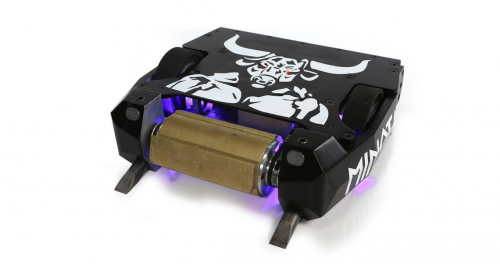
Após a fase de prova de conceito, passei para design em escala real. Baseando-me em esboços de projetos anteriores, construí um modelo CAD de primeira passagem e iterei em necessidades mecânicas específicas. O robô resultante apresenta um chassi triangular invertível, um rotor de alumínio de 8 onças equipado com parafusos de cabeça soquete atuando como dentes — uma tática comum na classe de 3 lb. O sistema de engrenagem planetária é impresso em Onyx preto, e um motor servo atua um dente deslizante que trava um anel de engrenagem, forçando o outro a girar. O anel giratório aciona uma came excêntrica que, através de uma biela, opera uma ligação borboleta. Esta ligação força duas asas metálicas a se separarem conforme a came gira; uma asa empurra para cima contra o oponente enquanto a outra permanece no chão.
Embora o conceito seja sólido, o ajuste fino permanece. Problemas potenciais incluem um dente deslizante travado que poderia travar o mecanismo permanentemente, ou um dry fire que poderia impulsionar o robô para cima. Abraçar esses desafios faz parte da emoção da robótica, e estou ansioso para ver o design evoluir na competição.
Abaixo está uma breve demonstração do flipper de volante em ação.
Fotos adicionais do design:
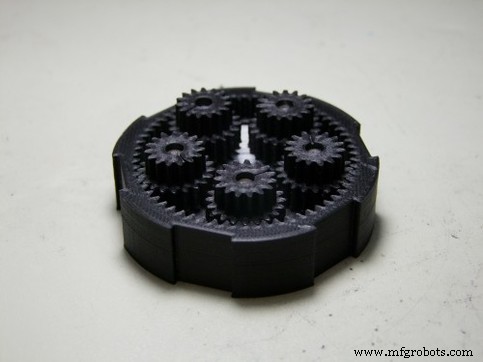
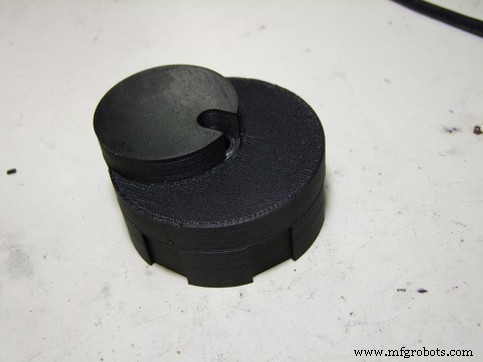
Fotos cortesia de Charles Guan.
impressao 3D
- Entrevista com Ibraheem Khadar da Markforged sobre Inovação em Impressão 3D na formnext
- Como a Impressão 3D Transforma Gabaritos e Fixadores: 6 Formas Comprovadas de Aumentar Eficiência de Produção
- Construa um Robô de Streaming de Vídeo Controlado por Internet com Arduino e Raspberry Pi
- Da Manutenção à Confiabilidade: Construindo uma Cultura de Excelência Preditiva
- Acelere Design e Produção com Integração Formlabs e Fusion 360
- Stratasys Lança GrabCAD Voxel Print para J750 e Parceria com e-Xstream para Simulação Avançada
- Organização de Biblioteca Otimizada com SOLIDWORKS e MakerBot
- Proteção Facial: Protegendo Seu Nariz com Máscaras Reforçadas com Kevlar® Markforged
- Markforged Define Novos Padrões em Robótica de Combate Antweight
- Aumente Eficiência com Automação Pick-and-Place: Integração Robótica Perfeita com EasyWork