



Simplificando Arquitetura de Controle para Robôs Cartesianos para Aumentar Eficiência
Por Barry Weller, gerente de produto na Mitsubishi Electric
Para permanecer competitivo, é geralmente aceito que indústrias devem adotar estratégias de manufatura enxuta para melhorar eficiência de processo.
Uma ação-chave pode ser reduzir contagem de peças, ou seja, o número de componentes em uma montagem ou sistema. Isso é particularmente desafiador quando se trata de aplicações de movimento linear (coordenadas cartesianas) altamente precisas.
Nestes casos, construtores de máquinas frequentemente precisariam usar tanto CLPs quanto controladores numéricos computadorizados (CNCs) a fim de gerenciar totalmente o movimento dentro da máquina — até agora.
Robôs de coordenadas cartesianas são amplamente usados para automatizar funções de máquina como corte mecânico, a laser ou plasma — entregando rapidamente itens de alta qualidade que são consistentes e podem ser altamente personalizados.
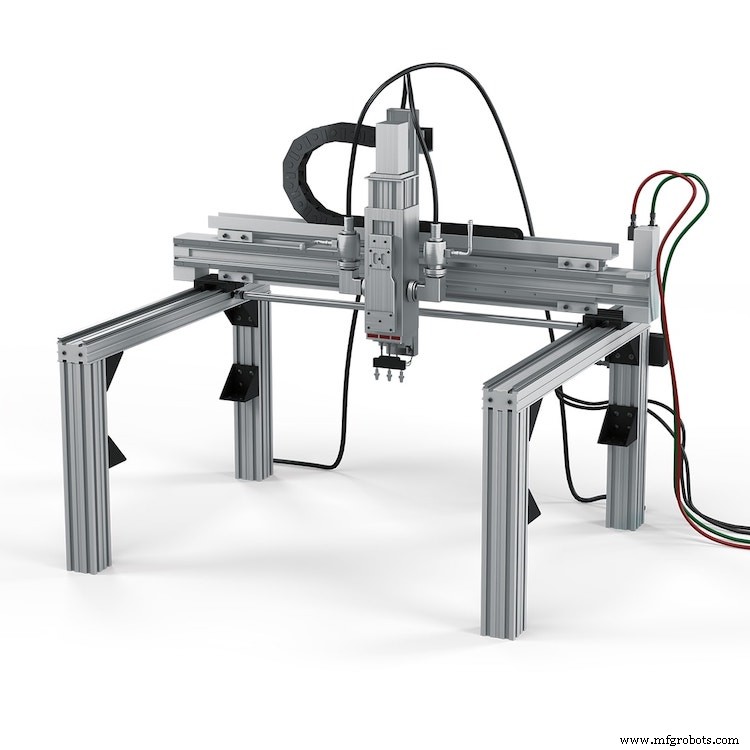
Embora um robô de coordenadas cartesianas e uma máquina CNC (controle numérico computadorizado) não sejam necessariamente a mesma coisa, o movimento de ambos é tipicamente controlado por um sistema CNC.
A razão para isso reside na simplicidade de programar trajetórias de controle de movimento com controladores numéricos computadorizados e sua linguagem G-Code.
Esta linguagem de programação é distinta porque instrui máquinas sobre onde e como mover baseada em imagens e arquivos de design/fabricação assistida por computador (CAD/CAM).
G-code lê arquivos CAD/CAM para os produtos finais pretendidos e os converte em trajetórias e direções para drives servo CNC dentro do robô de coordenadas cartesianas.
Como resultado, movimentos altamente precisos, exatos e reprodutíveis podem criar até as formas e contornos 2D mais complicados e incomuns.
Enquanto soluções CNC funcionam bem como controladores de robôs, elas não podem monitorar e guiar outros componentes, como válvulas solenoides, grampos e mangueiras de ar — para fazer isso, a unidade precisa de um CLP.
Isso poderia teoricamente lidar com controle apertado de ferramentas e feedback para todas as diferentes partes de automação, eliminando a necessidade de sistemas CNC.
No entanto, escrever código de controle de movimento para robôs de coordenadas cartesianas com qualquer uma das cinco linguagens CLP seria bastante desafiador. Consequentemente, construtores de máquinas e usuários precisam usar estes dois diferentes sistemas de controle para uma máquina.
Esta solução está, no entanto, longe do ideal: hardware adicional apenas aumentará o custo total de propriedade para a máquina e também pode afetar tempo de build/comissionamento.
De fato, duas unidades de controle separadas precisam compartilhar informação tempo-crítica, aumentando potenciais tempos de ciclo e aumentando a probabilidade de tremores de comunicação que poderiam dessincronizar processos baseados em CLP e CNC na mesma máquina.
Uma abordagem holística para programação, controle e feedback de movimento
Para abordar estas questões, fabricantes de componentes e sistemas de automação de fábrica estão começando a investir em tecnologias de controle de movimento que cruzam as fronteiras entre CLPs e sistemas CNC para criar controladores de máquina integrados que combinam funções-chave de ambas as soluções.
Um bom exemplo é o controlador de movimento MELSEC iQ-R da Mitsubishi Electric e sua biblioteca add-on G-Code. Ao escolher esta solução, construtores de máquinas podem usar servos de propósito geral e CLPs da série MELSEC iQ-R para implementar capacidades CNC, se necessário, instalando a biblioteca G-Code.
Isso permite a programação de trajetórias e perfis de corte complexos altamente precisos em G-Code sem a necessidade de controladores numéricos computadorizados.
Mais precisamente, a função add-on ajuda o sistema a seguir instruções de programação específicas de CLP, como Motion SFCs (gráficos de função sequencial), bem como gerar e ler automaticamente perfis de movimento de arquivos CAD/CAM.
Os programas G-Code, disponíveis em formato de texto, podem ser editados facilmente nos HMIs da Mitsubishi Electric ou com qualquer editor genérico.
Ao eliminar a necessidade de hardware de componente CLP e CNC separados, o sistema MELSEC iQ-R pode sincronizar os diferentes processos dentro de uma máquina e reduzir tempos de ciclo.
Além disso, a possibilidade de usar uma única solução para várias aplicações, incluindo usinagem CNC, e alternar facilmente entre elas permite que construtores de máquinas a usem para controlar uma linha de produção completa.
Como resultado, negócios podem se beneficiar de um sistema altamente flexível, rápido e custo-efetivo que verdadeiramente simplifica seus processos industriais enquanto entrega qualidade e consistência.
Sistema de controle de automação
- Reduzindo Custos de Retrabalho na Manufatura: Estratégias para Eficiência e Qualidade
- Escolhendo a Máquina CNC Ideal: Guia Prático
- B&R Mapp Motion Aprimora Desempenho de Robôs com Recursos Avançados de Configuração
- Domine o Novo Normal com Robôs de Software: Um Guia Estratégico
- Aproveitando Tecnologia para Impulsionar Sucesso de Marketing na Manufatura
- Impulsionando Inovação: Como Robótica Colaborativa Transforma a Manufatura
- Guia Especialista: Selecionando a Encaixotadora Ideal para sua Linha de Produção
- Escolhendo a Máquina de Corte a Jato d'Água Ideal para Sua Oficina
- O Futuro da Automação: Robôs Auto-Replicantes Remodelando a Indústria 4.0
- Controle Velocidade de Motor Hidráulico com PWM e Controle Remoto