



Motores CC Sem Escovas: Projeto, Construção e Aplicações Avançadas
O advento de semicondutores de potência de estado sólido permitiu a transição de motores CC escovados tradicionais para projetos CC sem escovas (BLDC). Embora BLDCs sejam dispositivos CC, seus princípios operacionais espelham de perto os de motores síncronos CA, tornando-os relevantes para qualquer discussão de tecnologia de motores CA.
Motores BLDC compartilham semelhanças centrais com motores síncronos CA; a distinção chave reside na forma de onda da força eletromotriz contra-eletromotriz (FEM). Enquanto motores síncronos geram FEM contra-eletromotriz senoidal, motores BLDC exibem perfil de FEM contra-eletromotriz retangular ou trapezoidal.
Em ambos os tipos de motor, um estator gera um campo magnético rotativo que interage com um rotor magnético para produzir torque.
Motores síncronos são tipicamente máquinas grandes, multi-kilowatt, frequentemente equipadas com rotores eletroímã, e operam em velocidade única que é submúltiplo da frequência da rede. Em contraste, motores BLDC são geralmente compactos, variando de alguns watts a várias dezenas de watts, e dependem de rotores de ímã permanente.
A velocidade de um motor BLDC é inerentemente variável a menos que seja controlada por um laço de fase travada (PLL) ligado a uma frequência de referência. Os estilos de construção típicos são cilíndrico ou pancake.
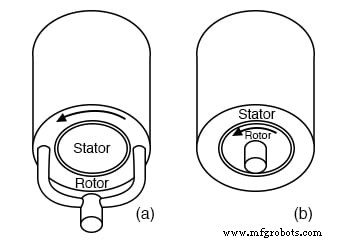
Construção cilíndrica: (a) rotor externo, (b) rotor interno
Construção cilíndrica é a mais prevalente e pode ser apresentada em duas variantes (ver figura). A variante mais comum apresenta rotor interno, como visto à direita, e é empregada em drives de disco rígido. Uma variante menos comum coloca o rotor fora do estator, circundando-o.
Este arranjo de rotor externo é típico de motores de ventilador BLDC, que frequentemente não têm eixo e são compactos e robustos. Nesta configuração, o fluxo magnético é radial em relação ao eixo de rotação.
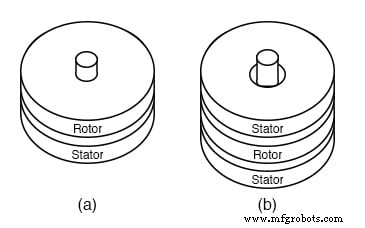
Construção de motor pancake: (a) estator único, (b) estator duplo
Motores pancake de alto torque frequentemente apresentam bobinas do estator em ambos os lados do rotor, como mostrado na figura (b).
Dispositivos de baixo torque, como motores de drive de disquete, tipicamente usam bobina de estator de um lado (figura (a)). Neste arranjo, o fluxo magnético corre axialmente, paralelo ao eixo de rotação.
Comutação pode ser alcançada usando vários sensores de posição do eixo, incluindo codificadores ópticos, codificadores magnéticos (ex.: resolvers, síncros) ou sensores magnéticos de efeito Hall. Sensores Hall são a escolha preferida para motores pequenos e custo-efetivos.
Um sensor de efeito Hall é um dispositivo semicondutor no qual o fluxo de elétrons é influenciado por um campo magnético perpendicular à direção da corrente. Ele aparece como uma rede de resistor variável de quatro terminais; as duas tensões de saída são complementares.
Quando um campo magnético é aplicado, o sensor produz um pequeno deslocamento de tensão em sua saída. Essa saída Hall pode acionar um comparador para um acionamento estável do dispositivo de potência, ou pode acionar um estágio de transistor composto quando apropriadamente polarizado.
Sensores Hall contemporâneos frequentemente integram amplificador e lógica digital, tornando-os dispositivos de 3 terminais capazes de acionar diretamente o transistor de potência que energiza um enrolamento de fase. Para detecção de posição precisa, o sensor deve ser montado em proximidade próxima ao rotor de ímã permanente.

Sensores de efeito Hall comutam motor CC sem escovas 3-fases
O motor cilíndrico trifásico básico (ilustrado acima) é comutado por um sensor Hall dedicado a cada fase do estator. À medida que o rotor de ímã permanente gira, o dispositivo Hall detecta a mudança de polaridade do polo do rotor que passa.
O sinal Hall é amplificado para garantir que as bobinas do estator recebam a corrente correta. Na prática, esses sinais podem ser processados por lógica combinatória para gerar formas de onda de acionamento mais eficientes.
Equipado com um laço de fase travada (PLL) para regular velocidade, este motor cilíndrico poderia acionar um disco rígido. Um controle similar baseado em PLL também poderia alimentar um motor pancake de disquete (ver figura).
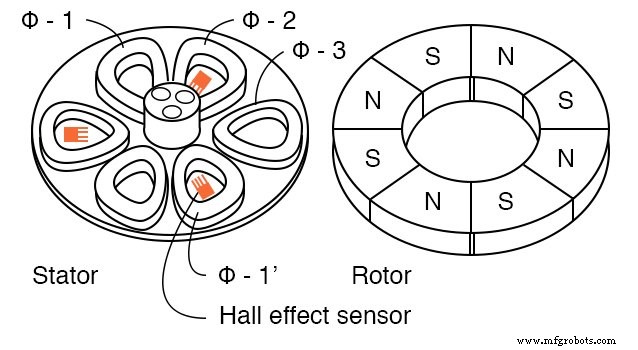
Motor pancake sem escovas
O motor pancake trifásico compreende seis polos do estator e oito polos do rotor. Seu rotor é um anel de ferrite plano com oito polos magnetizados axialmente alternados. Embora não representado, o rotor é coberto com uma placa de aço doce que monta no mancais no centro do estator.
A placa de aço completa o circuito magnético, e os polos do estator são montados em uma placa de aço no topo, garantindo ainda mais continuidade magnética.
As bobinas planas do estator são trapezoidais para combinar de perto os polos do rotor; as seis bobinas do estator constituem três fases de enrolamento.
Energização sequencial das três fases do estator cria um campo magnético rotativo.
O rotor de ímã permanente alinha-se com este campo, similar a um motor síncrono. Um rotor de dois polos giraria em sincronia com o campo magnético, enquanto um rotor de oito polos girará em um submúltiplo da frequência do campo devido aos polos adicionais.
Principais características do motor de ventilador BLDC incluem:

Motor de ventilador sem escovas, 2-fases
- O estator tem 2 fases distribuídas entre 4 polos
- Há 4 polos salientes sem enrolamentos para eliminar pontos de torque zero
- O rotor tem quatro polos de acionamento principais
- O rotor tem 8 polos sobrepostos para ajudar a eliminar pontos de torque zero
- Os sensores de efeito Hall estão espaçados em 45° físicos
- A carcaça do ventilador é colocada sobre o rotor, que é colocado sobre o estator
O objetivo principal de um motor de ventilador BLDC é fabricação custo-efetiva, incentivando a mudança de 3-fases para designs de 2-fases para produtos de desempenho inferior. Dependendo do esquema de acionamento, também pode ser referido como motor de 4-fases.
Motores CC escovados tradicionais requerem número ímpar de polos de armadura (3, 5, 7) para capacidade de auto-arranque; contagens pares como 2 ou 4 podem resultar em mínimo de torque que dificulta partida do repouso.
Introduzir quatro pequenos polos salientes sem enrolamentos adiciona um torque de ondulação à curva torque-posição. Essa ondulação mitiga mínimos de torque, melhorando a capacidade de partida.
A ondulação adicional elimina ainda mais mínimos de torque; desde que esses mínimos não atinjam zero, o motor permanece auto-iniciável. Quanto mais efetivamente os mínimos são suprimidos, mais fácil o processo de partida.
Para um estator de 2 fases, sensores Hall devem estar eletricamente 90° separados. Com um rotor de 2 polos, isso corresponderia a espaçamento físico de 90°; porém, nosso rotor de ímã permanente de 4 polos requer que os sensores sejam colocados a 45° fisicamente para alcançar a separação elétrica necessária de 90° (ver espaçamento Hall acima).
A maior parte do torque origina-se da interação entre as bobinas internas do estator de 2 fases e a seção de 4 polos do rotor. Consequentemente, a seção de 4 polos deve ser posicionada na parte inferior para que os sensores Hall detectem os sinais de comutação corretos.
A seção adicional de 8 polos destina-se exclusivamente a melhorar o desempenho de partida.

Motor CC sem escovas 2-fases acionamento push-pull
O diagrama acima ilustra um acionamento push-pull de 2-fases (ou 4-fases) que usa dois sensores Hall para energizar quatro enrolamentos. Para um rotor de polo único, os sensores estão eletricamente 90° separados, correspondendo a espaçamento físico de 90°.
Como cada sensor Hall produz duas saídas complementares, um único sensor pode comutar dois enrolamentos opostos.
Tecnologia industrial
- Entendendo Motores CA com Comutador: Projeto, Tipos e Aplicações
- Nanotec CL4-E: Controlador de Motor Compacto High-Performance para Motores BLDC e Stepper
- Solução de Problemas em Motores de Rotor Enrolado: Um Guia Prático
- Dica de Confiabilidade de Motores Elétricos: Reduza Ciclos de Partida para Proteger Seu Equipamento
- Prolongando a Vida do Motor: Dicas de Manutenção de Especialistas
- Garantindo a Segurança de Motores Elétricos: Fases-Chave e Medidas de Proteção Essenciais
- Top 4 Tipos de Falha de Enrolamento em Motores CA e Como Preveni-los
- Motores Industriais: Tipos, Funções e Aplicações
- Motores BLDC Avançados e Soluções de Automação
- Entendendo Motores BLDC: Guia Profissional