



Motores de Indução de Rotor Enrolado: Projeto, Vantagens e Aplicações de Velocidade Variável
Um motor de indução de rotor enrolado apresenta um estator idêntico a um motor de gaiola de esquilo, mas seu rotor contém enrolamentos isolados que saem através de anéis de escorregamento e escovas. Embora nenhuma potência seja fornecida aos anéis de escorregamento, eles desempenham papel crucial durante a partida: permitem inserir uma resistência em série nos enrolamentos do rotor. Uma vez que o motor atinge velocidade de operação, essa resistência é curto-circuitada, fazendo o rotor comportar-se eletricamente como um rotor de gaiola de esquilo.
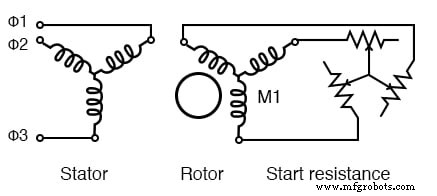
Motor de indução de rotor enrolado
Por que uma resistência é inserida em série com o rotor?
Grandes motores de gaiola de esquilo podem consumir 500–1000% da corrente de carga plena durante a partida. A resistência adicionada reduz drasticamente a corrente de rotor travado e, mais importante, aumenta o torque de partida. À medida que a resistência do rotor é aumentada de R0 para R1 para R2, o pico de torque de ruptura se desloca para a esquerda, atingindo seu máximo em velocidade zero. Esse alto torque em repouso é essencial para iniciar cargas de alta inércia.
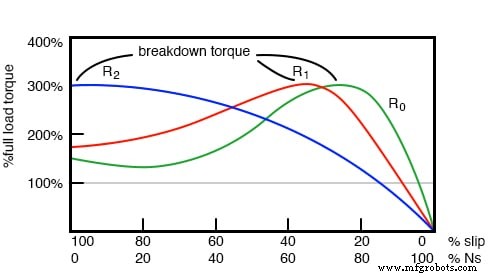
Pico de torque de ruptura deslocado para velocidade zero ao aumentar resistência do rotor
Embora a resistência em série reduza o torque disponível em velocidade plena, a resistência é removida uma vez que o rotor girou. O calor gerado durante a partida é então dissipado externamente no resistor de partida, mantendo o corpo do motor mais frio.
Uma desvantagem dos motores de rotor enrolado é a complexidade adicionada e manutenção requerida para escovas e anéis de escorregamento.
Esta configuração de motor é ideal para iniciar cargas pesadas de alta inércia. Com alta resistência de partida, o torque de pull-out máximo está disponível imediatamente em velocidade zero — diferente de um motor de gaiola de esquilo, cujo torque de pico só aparece perto de 80% da velocidade síncrona.
Controle de Velocidade
Reintroduzindo uma resistência variável no circuito do rotor após a partida, a velocidade do motor pode ser controlada. Aumentar a resistência reduz a corrente do rotor, diminuindo a velocidade. No entanto, o alto torque de partida e torque de ruptura deslocado só estão presentes em baixas velocidades. Em velocidades mais altas, o motor comporta-se similarmente a um motor de gaiola de esquilo.
Valores típicos de resistência são denotados R0, R1, R2 e R3, com o valor aumentando de zero ao máximo. Uma resistência maior em R3 pode reduzir ainda mais a velocidade. Regulação de velocidade é melhor na faixa de 50–100% da velocidade plena, e funciona bem com cargas de velocidade variável como elevadores e prensas de impressão.
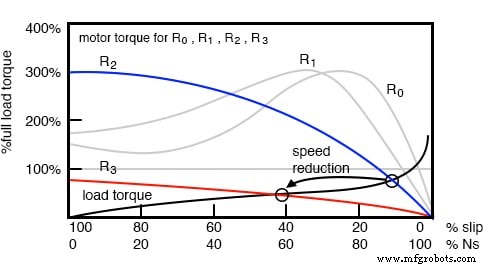
Resistência do rotor controla velocidade de motor de indução de rotor enrolado
Gerador de Indução Duplamente Alimentado (DFIG)
Quando um motor de rotor enrolado é acionado acima da velocidade síncrona, ele pode atuar como gerador. Como tanto o estator quanto o rotor são eletricamente acessíveis, esta máquina é conhecida como gerador de indução duplamente alimentado, diferentemente da versão simplesmente alimentada que só conecta ao estator.
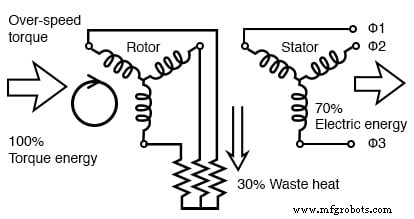
Resistência do rotor permite operação de sobrevelocidade de gerador de indução duplamente alimentado
O DFIG pode variar sua velocidade em uma faixa de ±30–50% relativa à velocidade síncrona. Inserindo resistência no circuito do rotor, energia excedente é absorvida quando a máquina sobrevelocidade, enquanto resistência negativa pode fornecer energia adicional quando subvelocidade. Na prática, a resistência é substituída por um conversor de potência que alimenta ou extrai energia do rotor, melhorando a eficiência geral.
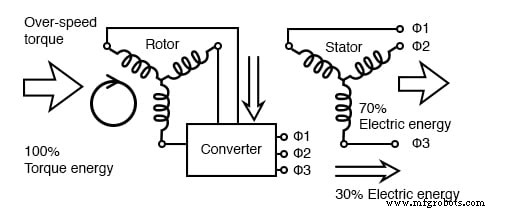
Conversor recupera energia do rotor do gerador de indução duplamente alimentado
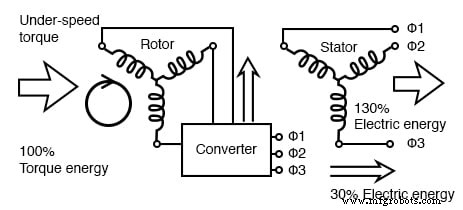
Conversor toma energia emprestada da rede para o rotor do gerador de indução duplamente alimentado, permitindo operação eficiente abaixo e acima da velocidade síncrona
Nesta configuração, o rotor pode efetivamente "tomar emprestado" ou fornecer potência ao estator, permitindo que o gerador mantenha saída de 60 Hz mesmo quando sua velocidade se desvia da velocidade síncrona. Teoricamente, um DFIG sem perdas entregaria exatamente 100% da potência mecânica à rede; na prática, a contribuição do rotor pode aumentar a saída aparente para cerca de 130% da entrada mecânica, com a energia extra absorvida ou fornecida pelo conversor.
Principais Qualidades dos Motores de Indução de Rotor Enrolado
- Alto torque de partida para cargas pesadas e de alta inércia.
- Corrente de partida menor que motores de gaiola de esquilo.
- Velocidade pode ser regulada entre 50% e 100% da velocidade plena via resistência do rotor.
- Requer escovas e anéis de escorregamento, aumentando manutenção comparado a designs de gaiola de esquilo.
- Quando usado como gerador, a máquina torna-se um gerador de indução duplamente alimentado (DFIG) de velocidade variável.
Planilha Relacionada: Planilha de Teoria de Motor CA
Tecnologia industrial
- Dominando Indução Eletromagnética: Construa, Meça e Analise Campos Magnéticos
- Construa um Motor de Indução Split-Phase com Capacitor Permanente – Guia Passo a Passo
- Entendendo Motores de Indução Monofásicos: Tipos, Operação e Melhorias de Eficiência
- Entendendo Motores CA com Comutador: Projeto, Tipos e Aplicações
- IPS2200: Sensor de Posição Indutivo de Alta Velocidade e Precisão para Motores Industriais
- Solução de Problemas em Motores de Rotor Enrolado: Um Guia Prático
- Dica de Confiabilidade de Motores Elétricos: Reduza Ciclos de Partida para Proteger Seu Equipamento
- Por que Motores Refrigerados a Líquido Oferecem Desempenho Superior e Baixo Ruído em Aplicações Industriais
- 7 Passos Comprovados para Otimizar a Manutenção de Motores Elétricos
- Entendendo as Principais Diferenças Entre Motores Elétricos CC e CA