



Controle de Robô sem Fio via Bluetooth: Visão Geral de Tese e Projeto DIY
Um robô é definido como um design mecânico capaz de realizar tarefas humanas ou se comportar de maneira semelhante à humana. Construir um robô requer expertise e programação complexa. Trata-se de construir sistemas e juntar motores, sensores sonar, fios, entre outros componentes importantes | Projeto de Final de Ano para Estudantes de Engenharia Eletrônica e de Comunicações | Engenharia Elétrica.
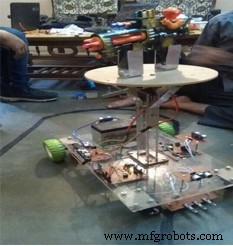
Este artigo abrange o projeto e construção de um robô capaz de detectar o inimigo. Este robô implementa os seguintes conceitos: detecção ambiental, controle proporcional de motor. Este robô processa informações de seus vários sensores e elementos-chave de hardware via microcontrolador (Arduino Mega). Ele usa sensores sonar para detectar acidentes de incêndio. Um robô capaz de detectar o inimigo e atirar nele. Sensores sonar serão usados para detecção inicial. Uma vez detectado o inimigo, o robô ligará automaticamente seu buzzer em segundos, ativará e começará a atirar em direção ao inimigo. O projeto ajuda a gerar interesses e inovações nos campos de robótica enquanto trabalha em direção a uma solução prática e obtível para salvar vidas e mitigar riscos de danos à propriedade.
1.1 Visão Geral
O projeto compreende uma hierarquia de robô controlada sem fio, pois é controlada através dos comandos do dispositivo Bluetooth que controla o movimento do robô. O robô é completamente remoto e fornece uma visão completa da área que deve ser controlada.
1.2 Metas e Objetivos:
A meta principal do projeto é fornecer segurança a áreas que não podem ser controladas por forças armadas. Portanto, este robô pode entrar nesses lugares devido ao seu tamanho e facilidade de controle.
Objetivos: • Fornecer um aplicativo de monitoramento e controle remoto para análise. • Permitir que o usuário manipule o inimigo usando o braço robótico. • Fornecer feedback visual para o local sob segurança. • Fornecer um aplicativo de controle muito amigável ao usuário.
1.3 Declaração de Escopo do Sistema: O robô usa um aplicativo de controle, no lado do usuário, para controlar o robô remotamente usando tecnologia sem fio. Entrada do usuário é transmitida serialmente sobre um dispositivo Bluetooth para o robô, onde é recebida, identificada e repassada ao módulo apropriado. · A entrada para o sistema vem do usuário para o movimento do robô. · Esta entrada é primeiro processada pelo aplicativo de controle, transmitida serialmente sobre um Link Bluetooth. Esta entrada é então recebida no robô e processada novamente. · A saída do sistema é o sinal processado para o módulo apropriado. Este módulo pode ser um motor da base do robô.
Principais Entradas e Saídas:
· Sinais de Entrada · Movimento do Braço Robótico · Movimento do robô. Projetamos como um robô assistente para equipe de segurança, mas existem várias outras aplicações para este robô. Pode ser usado por: • Polícia: Em situações de reféns • Militar: Para missões de reconhecimento • Bases aéreas: Será usado para manipular materiais perigosos ou radioativos.1.4 Bases Teóricas e Organização
A tese consiste em cinco capítulos. Uma breve explicação é introduzida aqui: Capítulo 1: Introdução Este capítulo discute a questão relacionada ao background dos objetivos da tese e estrutura de pesquisa. Capítulo 2: Revisão da Literatura Este capítulo discute principalmente dispositivo Bluetooth, parte da literatura sobre este tópico de tese também está incluída neste capítulo. Capítulo 3: Ferramentas e Técnicas Este capítulo discute todas as ferramentas e software usados para a criação do projeto. Capítulo 4: Metodologias O capítulo 4 focará principalmente no procedimento, método e implementação teórica através de simulação de design do robô detector de inimigos proposto relacionado ao tópico da tese. Capítulo 5: Resultados e Análise O robô é testado e verificado na prática. Os testes incluem a eficiência do sistema de detecção do robô projetado e seu desempenho. Capítulo 6: Conclusão Finalmente, uma conclusão sobre os resultados obtidos é apresentada. Isso também inclui as novidades dentro do trabalho e sugestões para trabalhos futuros.
Esperamos que este artigo ajude estudantes universitários que estão fazendo bacharelado ou mestrado em engenharia eletrônica e de comunicações. Entre em Contato Conosco Para Relatório Completo da Tese
Tecnologia industrial
- Robótica no Século 21: Sistemas Distribuídos, Telepresença e Exploração Espacial
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Alcançando Sucesso na Primeira Integração de Robôs: Guia Prático
- Controle Inteligente de Eletrodomésticos via Web e Apps Móveis
- Controlar um LED via Bluetooth com Arduino – Guia DIY Simples
- Braço Robô Controlado por Ethernet: Controle Remoto Simplificado
- Kit Robô Seguidor de Linha com Controle PID – Arduino UNO, Sensores IR, Chassi Durável
- Robô com Evitamento de Obstáculos Controlado por Bluetooth: Construa um Veículo Inteligente Operado Remotamente
- Sucesso na Migração de Sistemas de Controle: Estratégias de Especialistas para Transição Perfeita
- Controle PID para Garra Robótica 3D no MATLAB/Simulink