



Como a Tecnologia Mudou a Fabricação de Robôs
Introdução: Aviso, isso pode fazer você se sentir VELHO
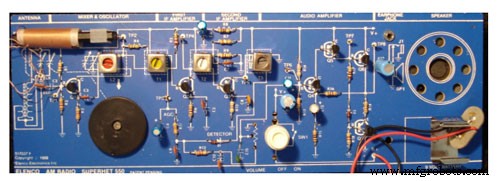
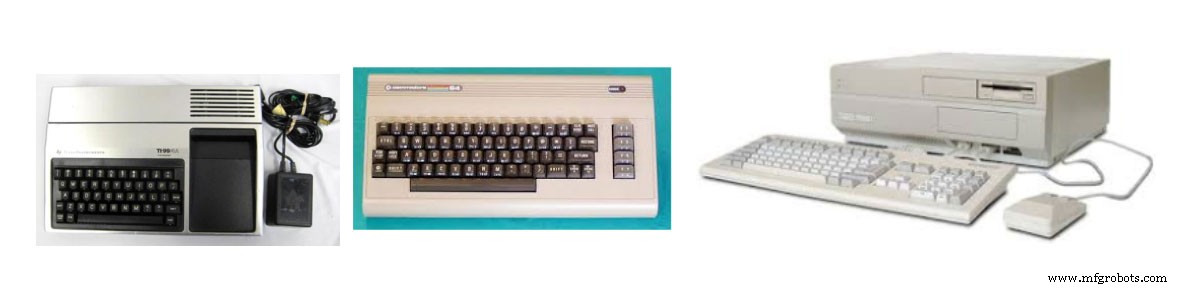
Meu nome é Steve Spano, meu primeiro projeto de eletrônica foi conectar uma bateria, dois fios e uma lâmpada de lanterna juntos quando eu tinha 4 anos. Dos 6 aos 16 anos, me ensinei várias linguagens de programação (assembly, basic e até C) em computadores como Texas Instruments TI-99/4A, Commodore C64, Amiga 2000 e IBM 386. Também construí vários projetos eletrônicos Heathkit, como o kit receptor de rádio "Solid State". Quantos de vocês já ouviram falar de Heathkit?
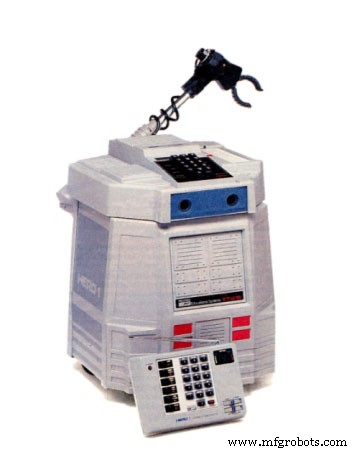
Eu realmente queria o robô Heathkit HERO 1, era incrivelmente sofisticado com sua detecção de objetos por ultrassom, braço móvel e unidade central de processamento de 8 bits. Até veio com um teclado de rádio remoto para que você pudesse programá-lo diretamente em Assembly Hexadecimal! Consegue imaginar? Programar diretamente em hexadecimal com um teclado e nenhum depurador? O horror! Incrivelmente, este pequeno robô ainda vende por $1500 no eBay. Deveria comprar um – sempre quis um – e é tão fofo!
Por muitos anos, antes da Internet, se você consegue imaginar tal época, eu até rodei um serviço "BBS" em um modem de 9600 baud chamado "Inter-Dimension" onde trocávamos mensagens e software Commodore/Amiga. Meu sonho de computador na época era economizar $2000 (uma quantia fantástica em 1995 para um jovem de 16 anos) para comprar um disco rígido de 10 Megabytes para meu Amiga 2000. Se eu tivesse tido aquele disco rígido, teria tido o melhor BBS baseado em modem!
Cresci em Scranton, Pensilvânia (Estados Unidos) e estudei Engenharia Elétrica (Universidade de Scranton) e obtive Mestrado em EE com concentração em sistemas de controle da Universidade Estadual de Nova York. Meu primeiro emprego em EE após a faculdade foi projetar hardware para impressoras térmicas usadas em caixas registradoras e aplicações de varejo. O principal projeto no meu primeiro emprego em EE, em 1998, foi ajudar a atualizar os produtos da empresa de seu CPU Intel de 8 bits para um novo processador de 32 bits 50 MHz com barramento de memória de 16 bits. Foi um grande projeto envolvendo equipes de software, hardware e engenharia mecânica. Meu segundo emprego em EE foi trabalhar para uma empresa que projetava sistemas de rede de armazenamento. Isso foi em 2001 e o grande projeto para esta empresa foi ajudar a projetar uma série de sistemas SAN suportando a nova interface Fibre Channel de 2 Gbit/s. Isso era realmente rápido, 2Gbit/s em fibra óptica em 2001! Como a tecnologia poderia ficar melhor que isso??
Projeto Sênior 1997
Descobri a página ElectronicsLovers no Instagram e os administradores estavam buscando artigos de "Projeto Sênior" para destacar em sua página. Nenhuma data foi especificada, então pensei em submeter meu artigo do último ano da faculdade de 1997, principalmente como um lembrete divertido de como a tecnologia mudou.
Quando eu estava terminando meu Bacharelado em EE em 1997 na Universidade de Scranton, nosso projeto do último ano era projetar um Robô Autônomo que pudesse navegar em um labirinto. Imediatamente pensei no Heathkit HERO1; agora eu poderia tentar construir um na escola e um robô muito mais avançado. Afinal, o Heathkit HERO1 era baseado apenas em um CPU Motorola 6808 de 8 bits com 4KB de RAM (nota lateral: placas de rede PCI-Express 1G típicas de hoje têm buffer de 64KB a 256KB apenas para dados de pacote).
A arquitetura de design para meu robô usava um Intel 87x196KC muito mais avançado. Este era um CPU de 16 bits que fornecia 32KB de memória EEPROM interna para armazenamento de programa, mas fornecia apenas uma memória RAM total de 512 bytes. O compilador "C" gerava código muito não otimizado, o que tornava gerenciar a pilha em 512 bytes um desafio significativo, e não havia depurador JTAG em tempo real ou qualquer outro tipo de depurador. No entanto, a CPU tinha uma serial/UART interna que você podia usar para escrever saídas de caracteres simples para determinar o que o código estava fazendo. Chamadas de função "C" padrão para printf/sprintf nem eram suportadas na CPU porque a memória RAM era muito pequena.
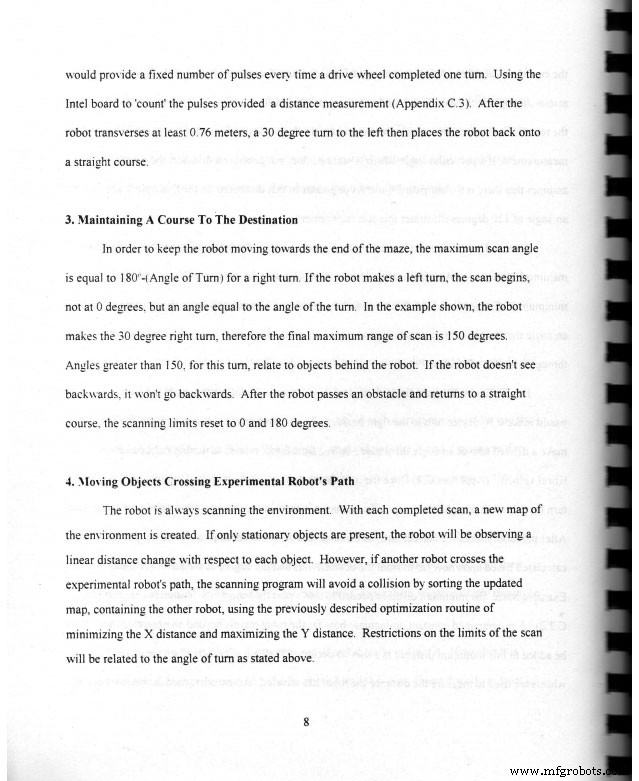
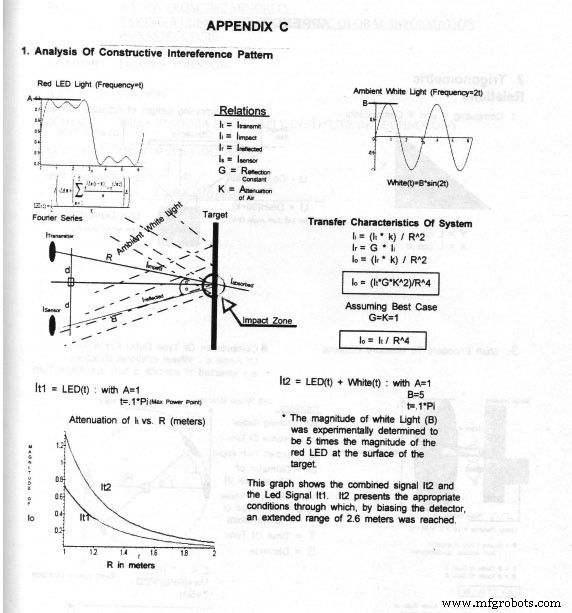
No desenvolvimento do robô, vários circuitos como drivers FET de controle de motor foram usados para permitir controle da CPU sobre uma série de motores 12VDC para que o robô pudesse se mover em uma sala. Um sistema "Lidar" rudimentar foi construído usando um LED laser, espelho e detector. Isso permitiu uma simples visão "1 bit" da sala à frente do robô ser imageada. Uso o termo "imageada" muito livremente. Um mapa simples de "ligado/desligado" para obstáculos foi criado em cerca de 32 bytes de memória. O código da CPU então tentaria determinar se o robô estava se movendo em direção a uma lacuna ou parede no labirinto que tentava navegar. Durante a competição, o robô foi capaz de navegar no labirinto com sucesso. Eu até escrevi um artigo sobre o design do robô e ele ganhou o 2º lugar na Competição de Artigos Estudantis da IEEE em 1997 na Universidade George Washington. O robô funcionou e eles me deixaram graduar com diploma em Engenharia Elétrica.
Projetos do Último Ano 2018
Recentemente estive na Universidade de Scranton como Conselheiro da Indústria para ajudar a fornecer ideias para os cursos baseados no que a Indústria pode precisar e quais habilidades/tecnologias são relevantes para os desafios de engenharia de hoje. Perguntei a um dos meus professores sobre os projetos de robôs e o que os alunos estão fazendo agora.
A Universidade de Scranton ainda realiza uma competição de robôs para seus alunos de Engenharia todo ano, mas agora é uma competição regional e nacional. Os robôs que os alunos estão projetando são centenas de vezes mais complexos. Os robôs atuais usam CPUs Arm9/Arm11 como o Raspberry Pi. Os alunos estão escrevendo código "C" que roda em Linux para interfacear diretamente com câmeras USB-HD, permitindo imagem real nos robôs. Combinando Linux, Raspberry Pi e a riqueza de projetos de código aberto disponíveis através do GitHub e Google, os alunos então têm acesso a algoritmos de detecção e reconhecimento de imagem. Durante o desenvolvimento dos projetos de robôs atuais, os alunos podem baixar algoritmos de código aberto, depurá-los com monitores ethernet remotos permitindo que vejam cada variável e deem single-step no código para depuração. Os alunos então gastam mais tempo desenvolvendo algoritmos de navegação muito inteligentes para tentar dar ao seu robô uma vantagem melhor durante a competição.
Depois de ouvir isso, respondi imediatamente "Que injusto!". No meu tempo, tínhamos que armazenar uma imagem inteira em 32 bytes e codificar manualmente um gerenciador de pilha para permitir que nosso código rodasse nos meros 512 bytes de RAM que nos foram fornecidos. Claro, o Raspberry Pi nem é o "pico" da tecnologia de hoje – mas está a anos-luz de qualquer coisa disponível em 1997. Não só o hardware é mais sofisticado, mas os ambientes de depuração e desenvolvimento permitem que os alunos foquem no design em vez de lutar com problemas de memória. No entanto, algumas coisas permanecem as mesmas. O robô ainda tem que se mover. Embora os alunos tenham acesso a CPUs de ponta mais altas, eles ainda têm que fazer uma porta de 3.3v em um processo ligar/desligar um motor 12VDC. Isso traz os alunos de volta ao design de circuitos para transistores e FETs, eles aprendem como esses componentes básicos funcionam e permitem que seus robôs se movam.
Sorri e disse que os fundamentos ainda se aplicam, e os alunos reconhecem isso. Eletrônica sofisticada ainda depende da operação fundamental de transistores únicos; talvez um do lado de fora de uma CPU ligue um motor, ou 5 trilhões deles dentro de uma CPU para processar uma imagem e código de navegação.
https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
E O Que Vem a Seguir?
Meu 3º "Emprego" – que ainda tenho hoje – é administrar meu próprio negócio de Consultoria em Eletrônica e Software. Comecei um negócio de consultoria em 2001 e definitivamente tem sido cheio de trabalho e atividades inesperadas. Empreguei diretamente mais de uma dúzia de pessoas e trabalhamos em projetos de hardware e software variando desde design de fonte de alimentação, driver de impressora, processamento de imagem, appliances de rede, discos rígidos e criptografia. Para mim pessoalmente, planejo focar mais no meu item de tecnologia favorito – FPGAs Xilinx.
Dispositivos FPGA modernos como as séries Kintex/Artix unem as melhores partes de desenvolvimento de hardware e software; hardware reconfigurável, software reconfigurável e depuração simultânea. Um projeto particular em que tenho trabalhado é para um espectrômetro de massa. Neste design particular, havia muitas restrições para velocidade e coleta de dados. Uma parte da correção foi "apenas adicionar outro núcleo de processador". Quase como mágica, um dispositivo de núcleo único se tornou um dispositivo de núcleo duplo permitindo particionamento de tarefas de manutenção e funções críticas de tempo. A capacidade de reconfigurar um dispositivo físico, como um FPGA, com núcleos de processador adicionais teria sido difícil de conceber em 1997. Dispositivos FPGA modernos permitem que você faça isso o tempo todo agora.
Planejo voltar à Universidade de Scranton ainda este ano para conversar com alguns alunos sobre projetos atuais de FPGA. Estarei focando mais neles no meu trabalho; talvez no futuro, eu possa orientar novos engenheiros quando eles começarem o primeiro emprego de sua nova carreira. P.S. Um "score" são 20 anos. Tive que procurar isso de novo. Sou Engenheiro, não Major em Inglês.
Apêndice A – Trechos do Meu Artigo sobre Robô ou
"Como os Tempos Mudaram"
Este Artigo foi Escrito pelo Sr. Spano, ele faz parte de nossa equipe, clique aqui se quiser ler sua Biografia.
Tecnologia industrial
- Vanádio: Da Descoberta às Aplicações Modernas – Uma Visão Histórica
- Protegendo Tecnologia em Nuvem: Melhores Práticas para Proteção de Dados e Mitigação de Riscos
- Construindo um Robô com Arduino e Raspberry Pi: Guia Passo a Passo
- Como a Tecnologia Moderna Revolucionou a Escultura de Ovos de Páscoa
- Robô Empunhando Pincel da Star Automation Brilha na NPE2018
- 9 Leis Fundamentais da Tecnologia Que Revolucionaram o Mundo
- Revolucionando a Manufatura: O Impacto das Máquinas CNC na Precisão e Eficiência
- Investir em Tecnologia: Como Prestadores de Logística Podem Modernizar Operações
- O Impacto Transformador dos Roteadores CNC na Vida Cotidiana
- Michael Loggins: Liderando a Transformação Digital da SMC para uma Cultura Global Ágil e Unificada