



Controle PID para Garra Robótica 3D no MATLAB/Simulink
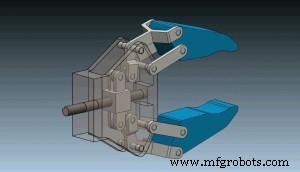
Neste tutorial, veremos como fazer controle PID de um modelo 3D de um mecanismo de garra robótica. O modelo Simulink é organizado em dois subsistemas: um subsistema de Motor DC modelado com blocos Simulink e um modelo 3D importado do SolidWorks usando o SimMechanics Link. Usamos uma função degrau para ativar o motor DC e acionar a garra robótica, e usamos o bloco PID do Simulink para ajustar automaticamente os parâmetros do PID.
Você pode assistir ao vídeo a seguir ou ler o tutorial escrito abaixo.
Baixe o modelo Simulink do exemplo aqui:
Simulink Model - PID Control
1 arquivo(s) 538.71 KB DownloadEncontre e baixe o Modelo 3D do Mecanismo de Garra Robótica no link abaixo:
Domine o Controle Arduino com Interface Gráfica MATLAB: Tutorial Passo a Passo
Integração Arduino & MATLAB: Tutorial Passo a Passo de Comunicação Serial
Processo de manufatura
- Robótica no Século 21: Sistemas Distribuídos, Telepresença e Exploração Espacial
- Pílulas Anticoncepcionais: História, Benefícios, Riscos e Produção
- Trens Lionel: História, Fabricação e Futuro
- Robôs Industriais: Design, Fabricação e Tendências Futuras
- Construa e Controle um Robô Alimentado por Pi com Streaming de Vídeo ao Vivo
- Robô de Triagem de Reciclagem Alimentado por Google Coral Edge TPU
- Simulink: Ferramenta Avançada de Simulação e Model-Based Design do MATLAB
- Dominando o Controle PID: Princípios Fundamentais e Ajuste Eficaz de Malha
- Controle PID para Garra Robótica 3D no MATLAB/Simulink
- Integração SolidWorks com MATLAB/Simulink: Tutorial de Simulação Passo a Passo