



A Evolução dos Robôs Industriais: Da Automação Antiga às Maravilhas Modernas
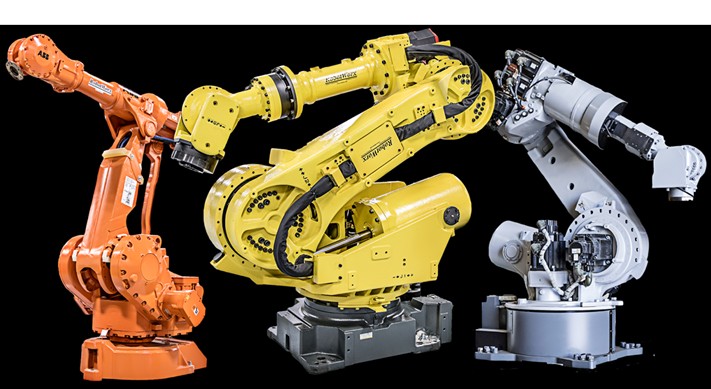
Ideias Robóticas Começaram Séculos Atrás:
A ideia de um dispositivo automático para ajudar a servir ou trabalhar para humanos existe há muito tempo, documentada em contos históricos, como ideias de portas que abrem automaticamente.
Por volta do século IX, centenas de textos e ideias preservadas se reuniram para criar um livro chamado "A Ciência dos Mecanismos Ingeniosos". Este livro e o período Renascentista combinaram-se para trazer muitos cientistas e afins (incluindo da Vinci) a criar imaginativamente alguns dos primeiros autômatos (objetos que se movem automaticamente). A maioria foi criada para alegria e riso (A Musicista), mas lentamente começaram a trazer desafios passados à vida.
Então, robôs desenvolveram conotação negativa a partir de uma peça chamada "Robôs Universais de Rossum", estreada em Praga em 1921. Na peça, os robôs ajudavam com o trabalho que humanos fariam e depois se revoltaram, mataram seu mestre e destruíram toda a vida na Terra. A R.U.R. foi escrita para se passar nos anos 60, que é quando os robôs industriais fizeram sua primeira aparição. Algum tempo depois, um escritor de ficção científica, Isaac Asimov, criou leis fundamentais para robôs que ainda são usadas hoje.
Introdução à Automação Industrial:
Avançando centenas de anos para a revolução industrial. Isso trouxe consigo uma demanda crescente por produção e, consequentemente, motivação para automação.
A invenção de máquinas de Controle Numérico (NC), a popularidade do computador (1950) e o circuito integrado (anos 70) ajudaram a tornar possível o desenvolvimento dos primeiros, ainda que simples, robôs industriais.
Os primeiros podiam substituir humanos em tarefas pesadas, perigosas e monótonas. No entanto, não tinham sensoriamento externo e eram usados para tarefas simples como pick-and-place.
Eventualmente, desenvolvedores criaram movimentos mais complexos, adicionaram sensores externos e mais aplicações como soldagem, retífica, desbaste e montagem. Desde então, robôs industriais puderam cortar custos, aumentar produtividade, melhorar qualidade e assumir tarefas perigosas ou nocivas.
Robôs Industriais Nasce:
George Charles Devol, frequentemente chamado de pai da robótica, inventou o primeiro robô industrial, o Unimate, em 1954. Anos depois, Devol e o empreendedor Joseph F. Engelberger discutiam interesses em uma festa e sua empresa, Unimation, nasceu.
Como definir exatamente um robô industrial? Um dispositivo mecânico controlado automaticamente, versátil o suficiente para ser programado para realizar uma variedade de aplicações, e reprogramável com grande espaço de trabalho, vários graus de liberdade e capacidade de usar um braço com diferentes ferramentas.
O primeiro protótipo, Unimate, foi produzido em 1961 e instalado na fábrica da GM para manuseio de fundição sob pressão e solda ponto. Custou $65.000 para produzir, mas foi vendido por $18.000. Depois disso, a GM instalou 66 Unimates a mais e a Ford também se interessou. O futuro dos robôs industriais era certamente brilhante com todo o interesse e investimento automotivo.
Braços robóticos industriais modernos continuaram a evoluir nos anos 60 e 70 ao redor do globo. A competição de empresas mundial continuou a produzir alta demanda por robôs industriais. Isso impulsionou mais pesquisa e desenvolvimento técnico, e itens como o desenvolvimento do microprocessador ajudaram a criar sistemas de controle custo-efetivos que ainda eram poderosos.
Em 1963, o Rancho Arm de seis juntas foi criado para auxiliar deficientes. Foi seguido pelo braço tentáculo, projetado por Marvin Minsky em 1968. Era capaz de erguer uma pessoa e tinha 12 juntas.
A primeira história de sucesso de uma empresa desenvolvendo um robô específico baseado em suas necessidades foi criada em 1967. Esta empresa desenvolveu um robô para completar uma aplicação de pintura spray e eventualmente tornou-se a ABB. Este é apenas um exemplo de quando grandes empresas começaram a desenvolver seus próprios robôs industriais.
Assim, o desenvolvimento robótico industrial continuou a evoluir rapidamente, e em 1969 o Stanford Arm eventualmente levou à produção comercial de braços. O Stanford Arm foi um dos primeiros braços alimentados eletronicamente e controlados por computador. Em 1974, atingiu nível de sofisticação onde podia montar uma bomba d'água do Modelo T.
O Stanford Arm foi seguido pelo Silver Arm em 1974. O Silver Arm foi criado por David Silver do MIT para realizar montagem precisa usando sensores de toque e pressão e um microcomputador. No mesmo ano, esses braços levaram Victor Scheinman, inventor do Stanford Arm, a formar a Vicarm, Inc. para fabricar braços robóticos industriais. Scheinman foi fundamental na criação do PUMA (manipulador universal programável para montagem) para a Unimation.
Meados dos anos 70, robôs industriais haviam crescido e esperava-se taxas de crescimento de 30% ao ano. A indústria robótica industrial oficialmente decolou e nunca olhou para trás.
Nos anos 80, empresas automotivas cobriram empresas robóticas com investimentos. O entusiasmo e financiamento nem sempre foram acompanhados de entendimento. A General Motors gastou mais de $40 bilhões em nova tecnologia nos anos 80, mas a falta de entendimento levou a fiascos custosos com robôs. Em 1988, robôs na planta de Hamtramck, Michigan, causaram estrago – quebrando janelas e pintando uns aos outros. Infelizmente, a introdução prematura da robótica começou a criar instabilidade financeira.
Não foi até recentemente que a indústria robótica recuperou níveis de receita de meados dos anos 80. O mercado robótico americano desapareceu enquanto empresas japonesas e europeias compravam companhias.
2010 trouxe enorme aceleração na demanda devido ao contínuo desenvolvimento inovador e melhoria de robôs industriais. Em 2014, houve aumento de 29% nas vendas de robôs globalmente.
É um momento empolgante para fazer parte do mundo robótico, pois nosso globo se torna mais consciente dos incríveis benefícios dos robôs industriais.
*fatos históricos de robôs são desta fonte online.
*estatísticas adicionais 2010-presente podem ser vistas aqui.
Robô industrial
- Da Magnetita ao Neodímio: A Evolução do Magnetismo
- Da Lâmpada de Edison ao Audion: A Evolução Inicial dos Tubos a Vácuo
- Robôs Industriais: Design, Fabricação e Tendências Futuras
- Atualização de Segurança Robótica: FAQs com Carole Franklin, Diretora de Desenvolvimento de Normas Robóticas
- Robô Empunhando Pincel da Star Automation Brilha na NPE2018
- A Internet das Coisas Industrial: Breve História de Sua Evolução e Impacto
- Robótica na Manufatura: Uma Evolução Comprovada de Eficiência e Inovação
- A Evolução das Placas de Circuito Impresso: Das Origens nos Anos 1940 ao Design Moderno de Alta Velocidade
- Como Escolher um Fornecedor Confiável de Robôs Industriais para Sucesso a Longo Prazo
- RobotWorx: Extenso Estoque de Robôs Industriais de Alto Desempenho