



Servoradar: Sistema de Radar Ultrassônico Baseado em Arduino
Componentes e Materiais
| Componente | Quantidade |
|---|---|
| Arduino UNO | 1 |
| Sensor Ultrassônico HC-SR04 (genérico) | 1 |
| Micro Servo Motor SG90 | 1 |
| Fios jumper (genéricos) | 1 conjunto |
| Protoboard (genérica) | 1 |
Sobre o Projeto
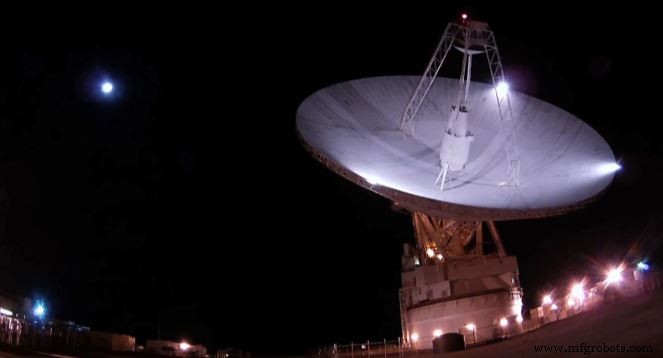
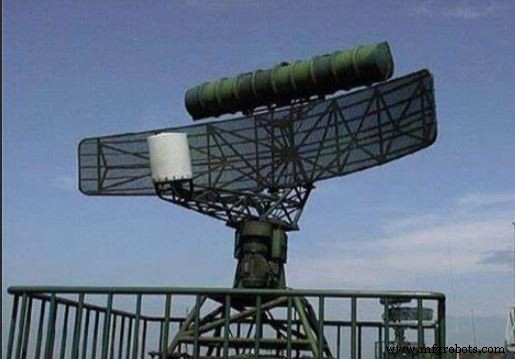
Radares detectam satélites, objetos celestes, asteroides etc. A NASA usa radares para fins militares e espaciais. Meu projeto é um radar que exibe "object detected" no Monitor Serial quando um objeto está a menos de 10 cm. Funciona com ondas ultrasônicas que viajam em rajadas de 8 ciclos — daí a necessidade do sensor ultrassônico.
Para programação e execução, usa-se Arduino (qualquer placa, UNO recomendado). Para visualização, o Monitor Serial. Para girar o sensor e espalhar as ondas, o servo. Para conexão hardware, fios jumper e protoboard.
Funcionamento
O sensor emite ondas ultrasônicas (rajada de 8 ciclos) e recebe o eco nos pinos. O Arduino calcula a distância e envia ao Monitor Serial. O servo varre de 0° a 180°; o Arduino calcula o ângulo e também envia ao Serial. Se distância < 10 cm, imprime "object detected".
Se gostou, respeite o projeto. Se não funcionar ou houver erro, comente que eu corrijo.
Código
#include <Servo.h>
Servo myservo;
int Ang = 0;
long duration;
int distance;
const int trigpin = 8;
const int echopin = 11;

void setup() {
  Serial.begin(9600);
  myservo.attach(3);
  pinMode(trigpin, OUTPUT);
  pinMode(echopin, INPUT);
}

void loop() {
  // Varredura 0° -> 180°
  for (Ang = 0; Ang <= 180; Ang += 1) {
    myservo.write(Ang);
    delay(15);
  }
  // Varredura 180° -> 0° com medição
  for (Ang = 180; Ang >= 0; Ang -= 1) {
    myservo.write(Ang);
    delay(200);
    digitalWrite(trigpin, LOW);
    delayMicroseconds(2);
    digitalWrite(trigpin, HIGH);
    delayMicroseconds(15);
    digitalWrite(trigpin, LOW);
    duration = pulseIn(echopin, HIGH);
    distance = duration * 0.034 / 2;
    Serial.println("Distance");
    Serial.println(distance);
    Serial.println("Angle");
    Serial.println(Ang);
    if (distance <= 10) Serial.println("object detected");
  }
}
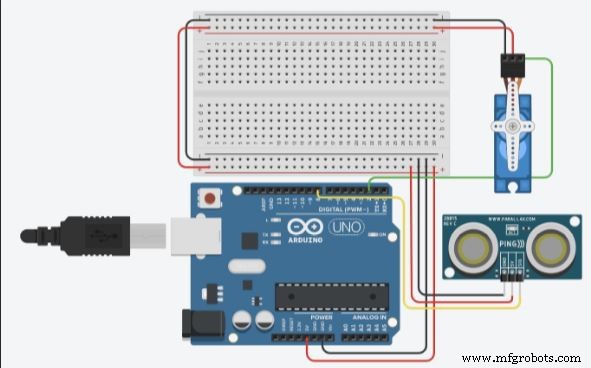
Esquemático / Conexões
| Sensor HC-SR04 | Arduino |
|---|---|
| VCC | 5V |
| Trig | Pino 8 |
| Echo | Pino 11 |
| GND | GND |
| Servo SG90 | Arduino |
|---|---|
| Positivo (vermelho) | 5V |
| Negativo (marrom/preto) | GND |
| Sinal (laranja/amarelo) | Pino 3 |
Processo de manufatura
- Desbloqueando Manutenção Preditiva: O Futuro da Confiabilidade na Manufatura
- Quando Substituir um Nivelador de Doca: Sinais Principais e Motivos
- Como a Simulação Impulsiona Inovação e Eficiência no Design de Produtos
- Além da automação: por que a hiperautomação impulsiona a eficiência dos negócios
- Entendendo Gantries: Tipos, Usos e Dicas de Realocação
- Proteja Seus Equipamentos Externos: Hora de Substituir Seus Freios de Tempestade?
- Manutenção Essencial de Freios a Tambor: Mantenha Suas Máquinas Seguras e Confiáveis
- Soluções Profissionais de Fresamento CNC para Peças de Precisão
- Encontre a Máquina VMC 5 Eixos Ideal para Suas Necessidades de Produção
- Dobrador Elétrico de Tubos – Precisão e Flexibilidade para Eletrodutos EMT e Rígidos