



Robô Limpa-Neve Avançado para Limpeza Eficiente no Inverno
Componentes e Materiais
| Componente | Quantidade |
|---|---|
| Arduino UNO REV3 | 1 |
| Placa Relé (1 Canal) | 1 |
| Motor Shield | 1 |
| Motores 24VDC 250W | 1 par |
| Atuadores Lineares | 3 |
| Suportes para Atuadores Lineares | 4 |
| Drivers de Motor | 1 |
| Conversor DC-DC (para projetor LED) | 1 |
| Shield PS2 | 1 |
| Baterias 12V 7.2Ah (Chumbo-Ácido) | 6 |
Sobre o Projeto
Por que quis fazer um Robô Limpa-Neve? Como não sou indiferente a soluções que facilitam a vida, considere a ideia de criar algo que ajude as pessoas a evitar o frio do inverno e o cansaço de usar a pá manual para remover neve de calçadas. Optei por algo divertido e tecnológico: um robô limpa-neve controlado remotamente, com mecânica robusta, eletrônica de controle e motores elétricos potentes.
O resultado é uma versão em miniatura de um limpa-neve real, com esteiras, lâmina motorizada (que sobe/desce e angula) e projetor de luz no topo para iluminar o caminho no escuro. Controlado pelo controle remoto de PlayStation.
No vídeo a seguir, o robô em ação. Alguém disse que parece que ele precisa pegar impulso para remover a neve – NÃO É ASSIM, o vídeo apenas mostra a remoção.
Como é Feito
O robô tem chassi que suporta lâmina motorizada (elevação e angulação) e sistema de tração (motores elétricos, rodas e esteiras). Chassi em barras de ferro retangulares soldadas. Dimensões: 600x375x240 mm (sem lâmina), peso ~30 kg.


Parte elétrica/eletrônica baseada no Arduino Uno, com três shields e interface com:
- Driver de Motor
- Placa Relé (1 Canal)
- Conversor DC/DC Step-Up
Shields montados no Arduino:
- Motor Shield: controla os 3 atuadores lineares que movem a lâmina;
- PS2 Shield: interface com PlayStation 2 (PS2); requer receptor RX-PS2 (rádio 2.4 GHz para enviar/receber comandos do console).
Diagrama de fiação nas páginas do projeto. Alimentação: duas baterias chumbo-gel 7.2 Ah em série. Do ponto médio tiramos 12V; entre negativo e positivo da série, 24V. Chave (125V, 2×15A) controla as duas linhas de alimentação.
Com 12V: alimenta Arduino (que alimenta shields via pin-strip); LED (com resistor limitador interno) indica Arduino ligado.
12V direto da bateria também alimenta a seção de potência do Motor Shield. Como o consumo dos 3 atuadores lineares (cód. LACT2) é alto, não se deve tirar 12V do Arduino: usa-se alimentação externa no terminal PWR. Para isso, mova o jumper (no shield) entre o central e EXT. O shield requer biblioteca especial do fabricante. Cada atuador: motor 12V DC com parafuso sem-fim, move eixo 5cm. Carga dinâmica 50kg, velocidade máx 1.3 cm/s. Suporta ~250kg estático; torque mantém posição sem energia. Fins de curso param motor nos limites; diodos permitem inversão. Corpo metálico, vedado IP63.
Linha de 24V alimenta tração e projetor (opcional): baseada no driver de motor, 4 fios para 4 pinos digitais do Arduino. Driver: ponte H dupla, 2 motores escovados contínuos, máx 35 VDC, 15A cada. Interface com Arduino: 4 I/O digitais (2 PWM) para direção e velocidade. 4 pinos de controle, 4 LEDs indicam direção, 2 pinos alimentação placa (5V), 2 dissipadores de alumínio traseiros.
Biblioteca do fabricante para gerenciamento do driver. Bornes de saída para conectar motores (conforme diagrama – não inverter polaridade, senão esteiras invertem!) com cabos ≥1.5 mm². Entradas de controle: respeitar conexão Arduino-conector pitch 2.54 (necessário para biblioteca e firmware). DIR = níveis lógicos para direção; PWM = sinais PWM para drivers de potência. Identificar contatos do conector pelo silk-screen na placa.
Além do driver, 24V alimenta seção do projetor LED (opcional). Se instalado, seguir fiação e tirar 24V+ do relé (cód. RELAY1CH). Relé abriga relé + transistor de drive controlado pelo Arduino via Digital I/O 13; Arduino alimenta placa via +5V e GND.

Relé liga/desliga projetor via Arduino. Projetor original 220V AC; como não disponível no robô, modifiquei: abri, removi fonte AC/DC, levei fios do LED de potência direto à saída do conversor DC/DC (cód. STEPUP30V). Conversor chaveado com tensão ajustável, regulado para ~10W no LED. Geralmente ~30V. Potência = V×I (watts se V em volts, I em amperes). A 30V, corrente ~340mA. Grupo de LEDs tem proteção interna contra sobrecorrente; STEPUP30V limita saída a 2A – pode ser útil trocar por DC/DC com limite de corrente.
Recepção do controle remoto: PS2 Shield, com biblioteca do fabricante. Shield recebe/decodifica comandos; parte de rádio no RX-PS2 (conector dedicado).
Fotorresistor: Arduino detecta luz ambiente e controla placa RELAY1CH para ligar projetor. Componente em divisor de tensão com resistor 10kΩ (1/4W), lido na entrada analógica A0. 5V do Arduino. Funcionamento: boa luz → resistência baixa → tensão ADC baixa → não aciona relé; escuro → resistência alta → ADC ~5V → aciona projetor.
Instruções de Montagem
GUIA RÁPIDO
Detalhes completos de montagem mecânica e elétrica disponíveis na documentação original do projeto.
Código
Sketch (Arduino)
Download: Vittorio_Snowplow_Robot.zip
Esquemáticos
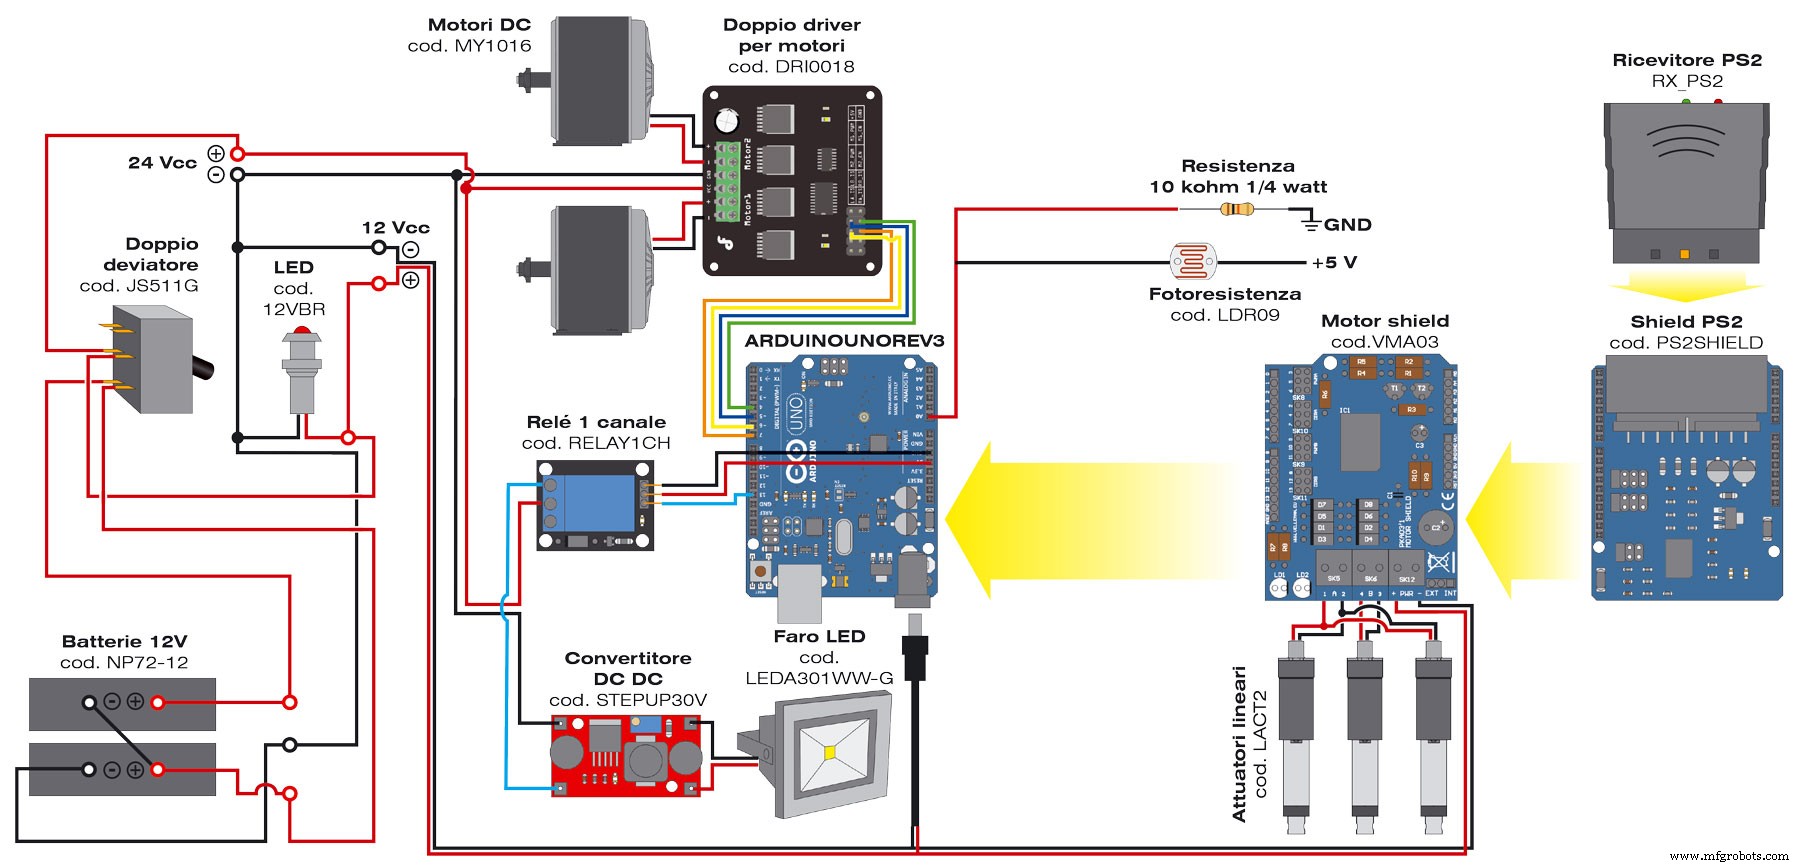
Processo de manufatura
- Construa um Robô Inteligente com a Bridge Shield – Integração Raspberry Pi e Arduino
- Robô DIY Inspirado no Wall‑E com Caixa de CD e Raspberry Pi
- Robô Alarme Rolante: Sistema Móvel Inteligente de Despertar com Raspberry Pi e Google Calendar
- Construa um Robô Creeper Motorizado do Minecraft com Arduino
- Arquimedes: O Robô Coruja Sensor de Emoções com IA
- Construa Robô de Visão Computacional Controlado por Fala no Windows 10 IoT Core
- Robô ROS: Navegação Controlada por Terminal no Raspberry Pi
- Simple Pi Robot – Construa Rover Autônomo 2-WD com Raspberry Pi
- Motores BLDC Avançados e Soluções de Automação
- Entendendo Robôs de Bebidas: Tecnologia, Automação e Papel na Indústria de Bebidas