



Mão Protética Impressa em 3D com Sensor Capacitivo de Toque – Atuação Controlada por Arduino
Componentes e materiais
| Arduino UNO | 1 |
| Motor Servo MG996R | 1 |
| Sensor Capacitivo de Toque TTP223 | 2 |
| Jumpers (genéricos) | 1 |
| Protoboard (genérica) | 1 |
Aplicativos e serviços online
- Arduino IDE
Sobre o projeto
Este projeto propõe uma ideia que pode ser implementada em mãos protéticas impressas em 3D existentes. Em próteses elétricas atuais, não encontrei o uso de tecnologia de detecção capacitiva de toque para atuação dos dedos. Este projeto combina duas coisas incríveis: Arduino com detecção capacitiva para atuação e remix do design da mão Phoenix do e-NABLE.
Basicamente, a mão Phoenix é uma mão acionada pelo corpo. O que fiz foi convertê-la em uma prótese elétrica escolhendo as partes de design necessárias.
A vantagem da detecção capacitiva é que, através do toque, você pode acionar os dedos facilmente. Atualmente, este modelo não controla dedos individualmente e mais desenvolvimento é necessário na capacidade de carga e preensão.
Reunir as peças
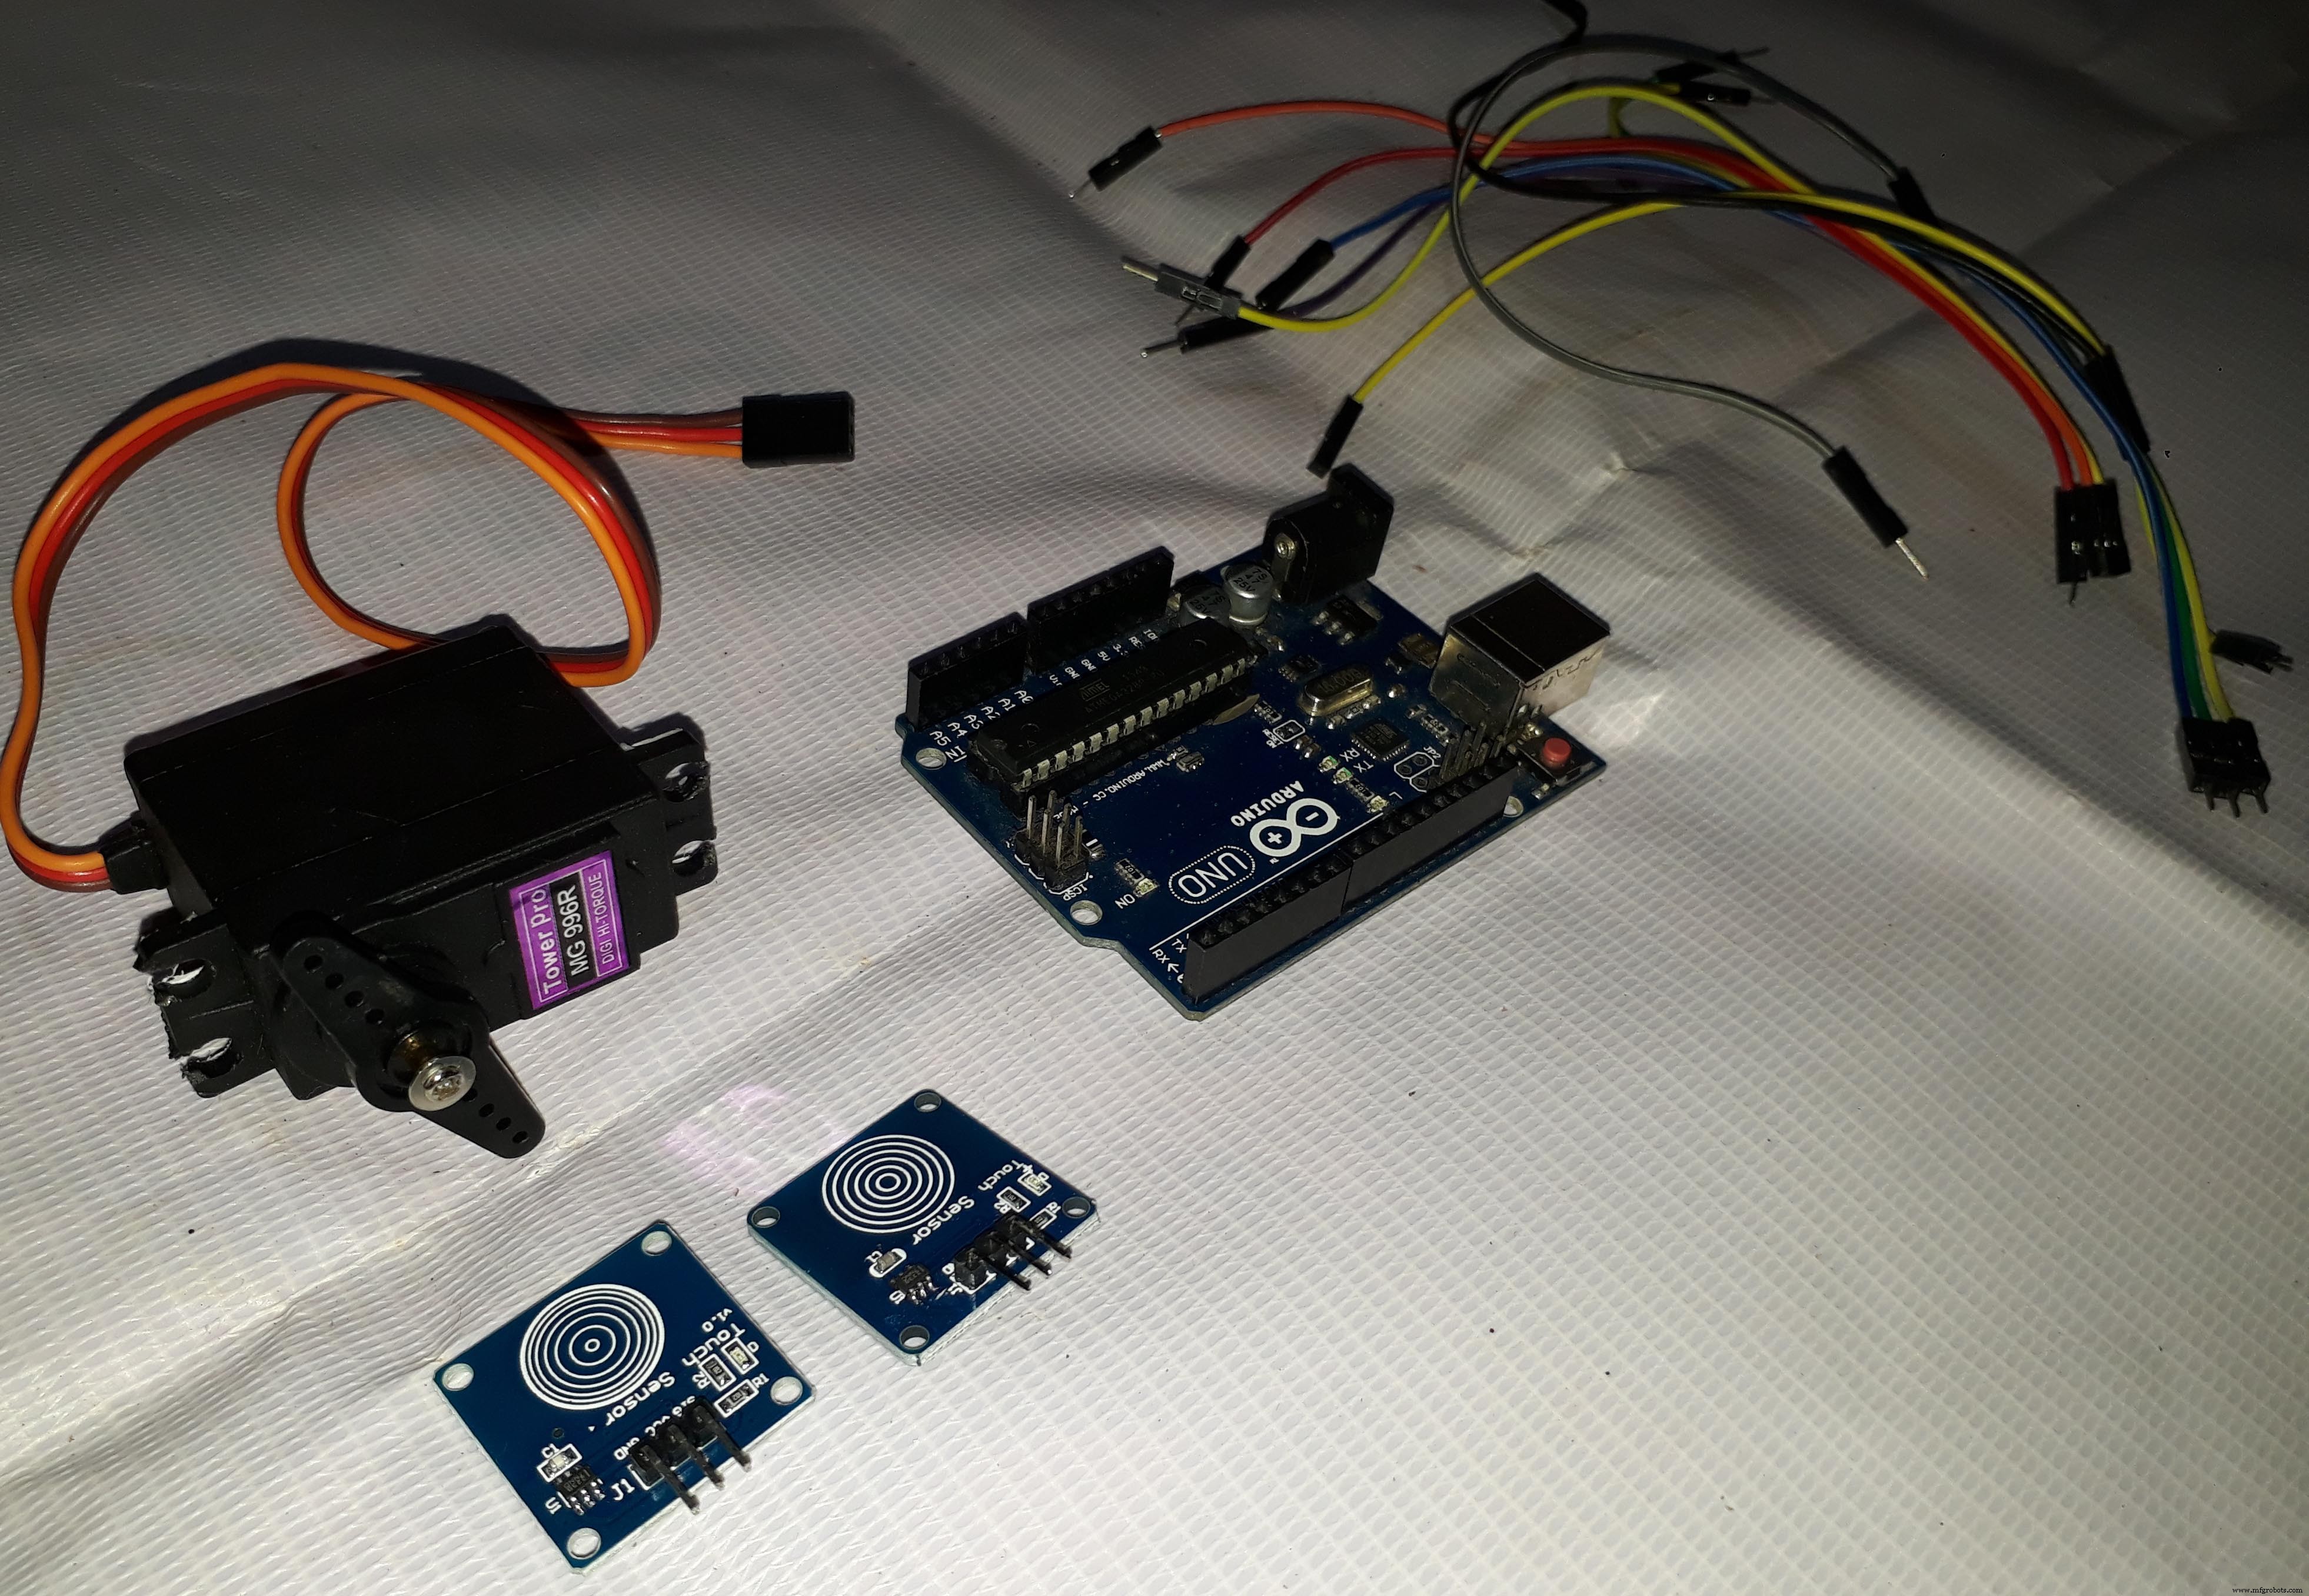
- Arduino Uno
- Sensor de Toque TTP223 - 2 unidades
- Motor Servo MG996R
Montagem da Mão Phoenix:
Os detalhes de montagem da mão Phoenix são mencionados nos passos a seguir...
Usei linha de pesca como flexor e elásticos como extensores.
Ferramentas:
- Impressora 3D
- Pistola de cola quente
Impressão da mão
Este projeto usa o design e-NABLE Phoenix hand pré-existente.
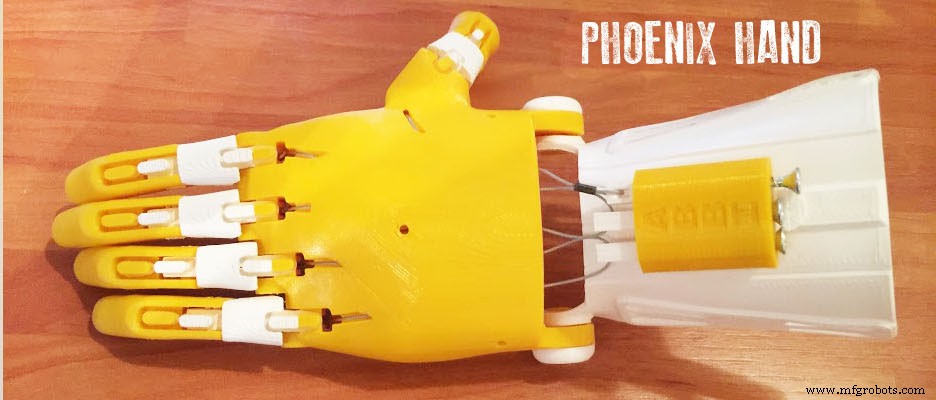
Conforme minhas necessidades, imprimi apenas as seguintes partes:
Dedos
- finger_phalanx.stl - 4 peças
- fingertip_long.stl - 2 peças
- fingertip_short.stl - 2 peças
- thumb_phalanx.stl - 1 peça
- thumbtip.stl - 1 peça
Palma
- palm_right_new_supports.stl - 1 peça
Pinos de encaixe
- fingertip_pin.stl - 4 peças
- knuckle_pin_long.stl - 1 peça
- knuckle_pin_short.stl - 2 peças
- thumb_knuckle_pin.stl - 1 peça
- thumbtip_pin.stl - 1 peça
Como já existem instruções detalhadas sobre como construir, não entrarei em detalhes. Para impressão, usei uma impressora 3D Flsun. No total, levou 10-12 horas para imprimir.
(Nota: estas peças são para uma mão direita)
Montagem da mão
O processo de construção da mão Phoenix já está disponível, então não entrarei em muitos detalhes. Se tiver dúvidas, deixe um comentário.
Usei flexor como linha de pesca e extensor como elástico.
** algum lixamento pode ser necessário para encaixe suave.
Partes eletrônicas
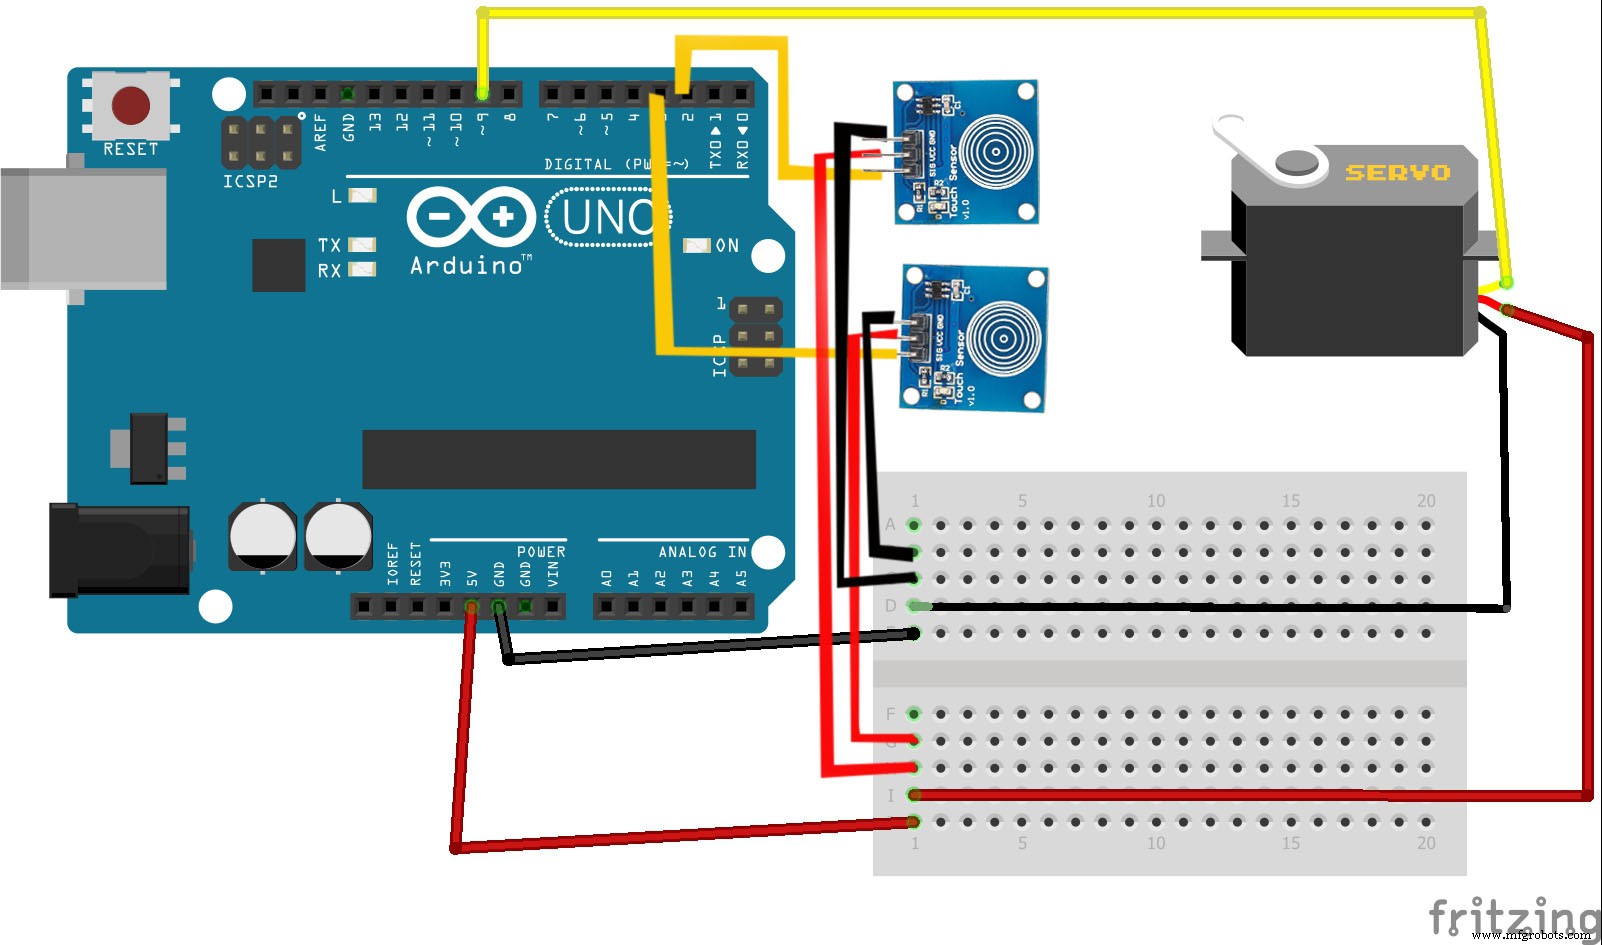
A atuação é controlada através de 2 sensores de toque (TTP223). A entrada do sensor de toque abre e fecha os dedos através do motor servo.
Diagrama de circuito e código Arduino:
Boa construção!
Obrigado por ler. Se precisar de mais informações, sinta-se à vontade para perguntar nos comentários.
Código
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2 // Pino para sensor capacitivo 1
#define CTS2Pin 3 // Pino para sensor capacitivo 2
int pos;
void setup() {
  myservo.attach(9); // anexa o servo no pino 9 ao objeto servo
}
void loop() {
  int CTSValue1 = digitalRead(CTS1Pin);
  int CTSValue2 = digitalRead(CTS2Pin);
  if (CTSValue1 == HIGH) {
    for (pos = 0; pos <= 180; pos += 1) {
      myservo.write(pos);
      delay(15);
    }
  }
  if(CTSValue2==HIGH) {
    for (pos = 180; pos >= 0; pos -= 1) {
      myservo.write(pos);
      delay(15);
    }
  }
}
Esquemáticos
Processo de manufatura
- Placas de Circuito Impresso: Design, Fabricação e Tendências Futuras
- Colorindo Peças Impressas em 3D com Giz de Cera: Uma Nova Técnica de Pós-Processamento
- Acelerômetros Capacitivos Explicados: Da Mecânica Massa-Mola ao Condicionamento de Sinal
- Próteses Impressas em 3D: Transformando Acesso e Acessibilidade para Amputados
- Crie Mapas Topográficos Impressos em 3D de Alta Qualidade a Partir de Dados do Google Terrain
- Elevando o Controle de Qualidade: Ferramentas Impressas em 3D Aumentam a Precisão na Manufatura
- Projetando Adaptadores Funcionais de Alforje de Bicicleta Impressos em 3D com Kevlar CFF
- Transformação de Cadeia de Suprimentos Centrada no Humano: Aumentar Eficiência e Resiliência
- Torno Inteligente: Controles Avançados Touch-Screen para Usinagem de Precisão
- Sensoriamento Tátil Universal Avançado Usando Condutores Eletromecanicamente Acoplados