



Kit Robô Pick-and-Place Controlado por Bluetooth: Arduino UNO + Braço 2 GDL e Chassi Carro Inteligente
Componentes e Materiais
| Componente | Quantidade | Observações |
|---|---|---|
| Arduino UNO | 1 | |
| Braço Robô 2 GDL com Garra e Base | 1 | |
| Módulo Bluetooth HC-05 | 1 | |
| Adafruit Motor Shield | 1 | |
| Kit Chassi Carro Robô 2WD Inteligente | 1 | |
| Bateria NiMH Recarregável (5V-1500mAh) | 1 | |
| Bateria 7.4V | 1 | |
| Mini Protoboard | 1 | |
| Fios jumpers (genéricos) | 1 |
Ferramentas e Máquinas Necessárias
- Ferro de solda (genérico)
Aplicativos e Serviços Online
- Arduino IDE
- MIT App Inventor
Sobre o Projeto
Introdução
Este tutorial demonstra como construir um robô pick-and-place controlado com seu smartphone Android. Construímos um app móvel usando a plataforma MIT App Inventor. Neste tutorial, falaremos sobre cada parte deste projeto separadamente. Falaremos sobre:
- 1 Como Controlar um Motor Servo
- 2 Como Controlar um Motor DC
- 3 Como Usar o Módulo Bluetooth
- 4 Como Controlar Seu Robô com Seu Celular
Espero que este tutorial cubra todas as suas necessidades para construir seu bot.
O Cenário
Primeiro, devemos saber como o robô receberá ordens. Estamos usando um módulo Bluetooth que será conectado a um app móvel, que construiremos depois. Por enquanto, precisamos saber que enviaremos nosso comando ao robô com nosso celular usando a conexão Bluetooth.
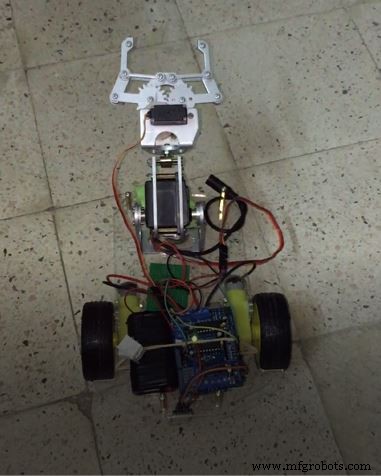
Hardware
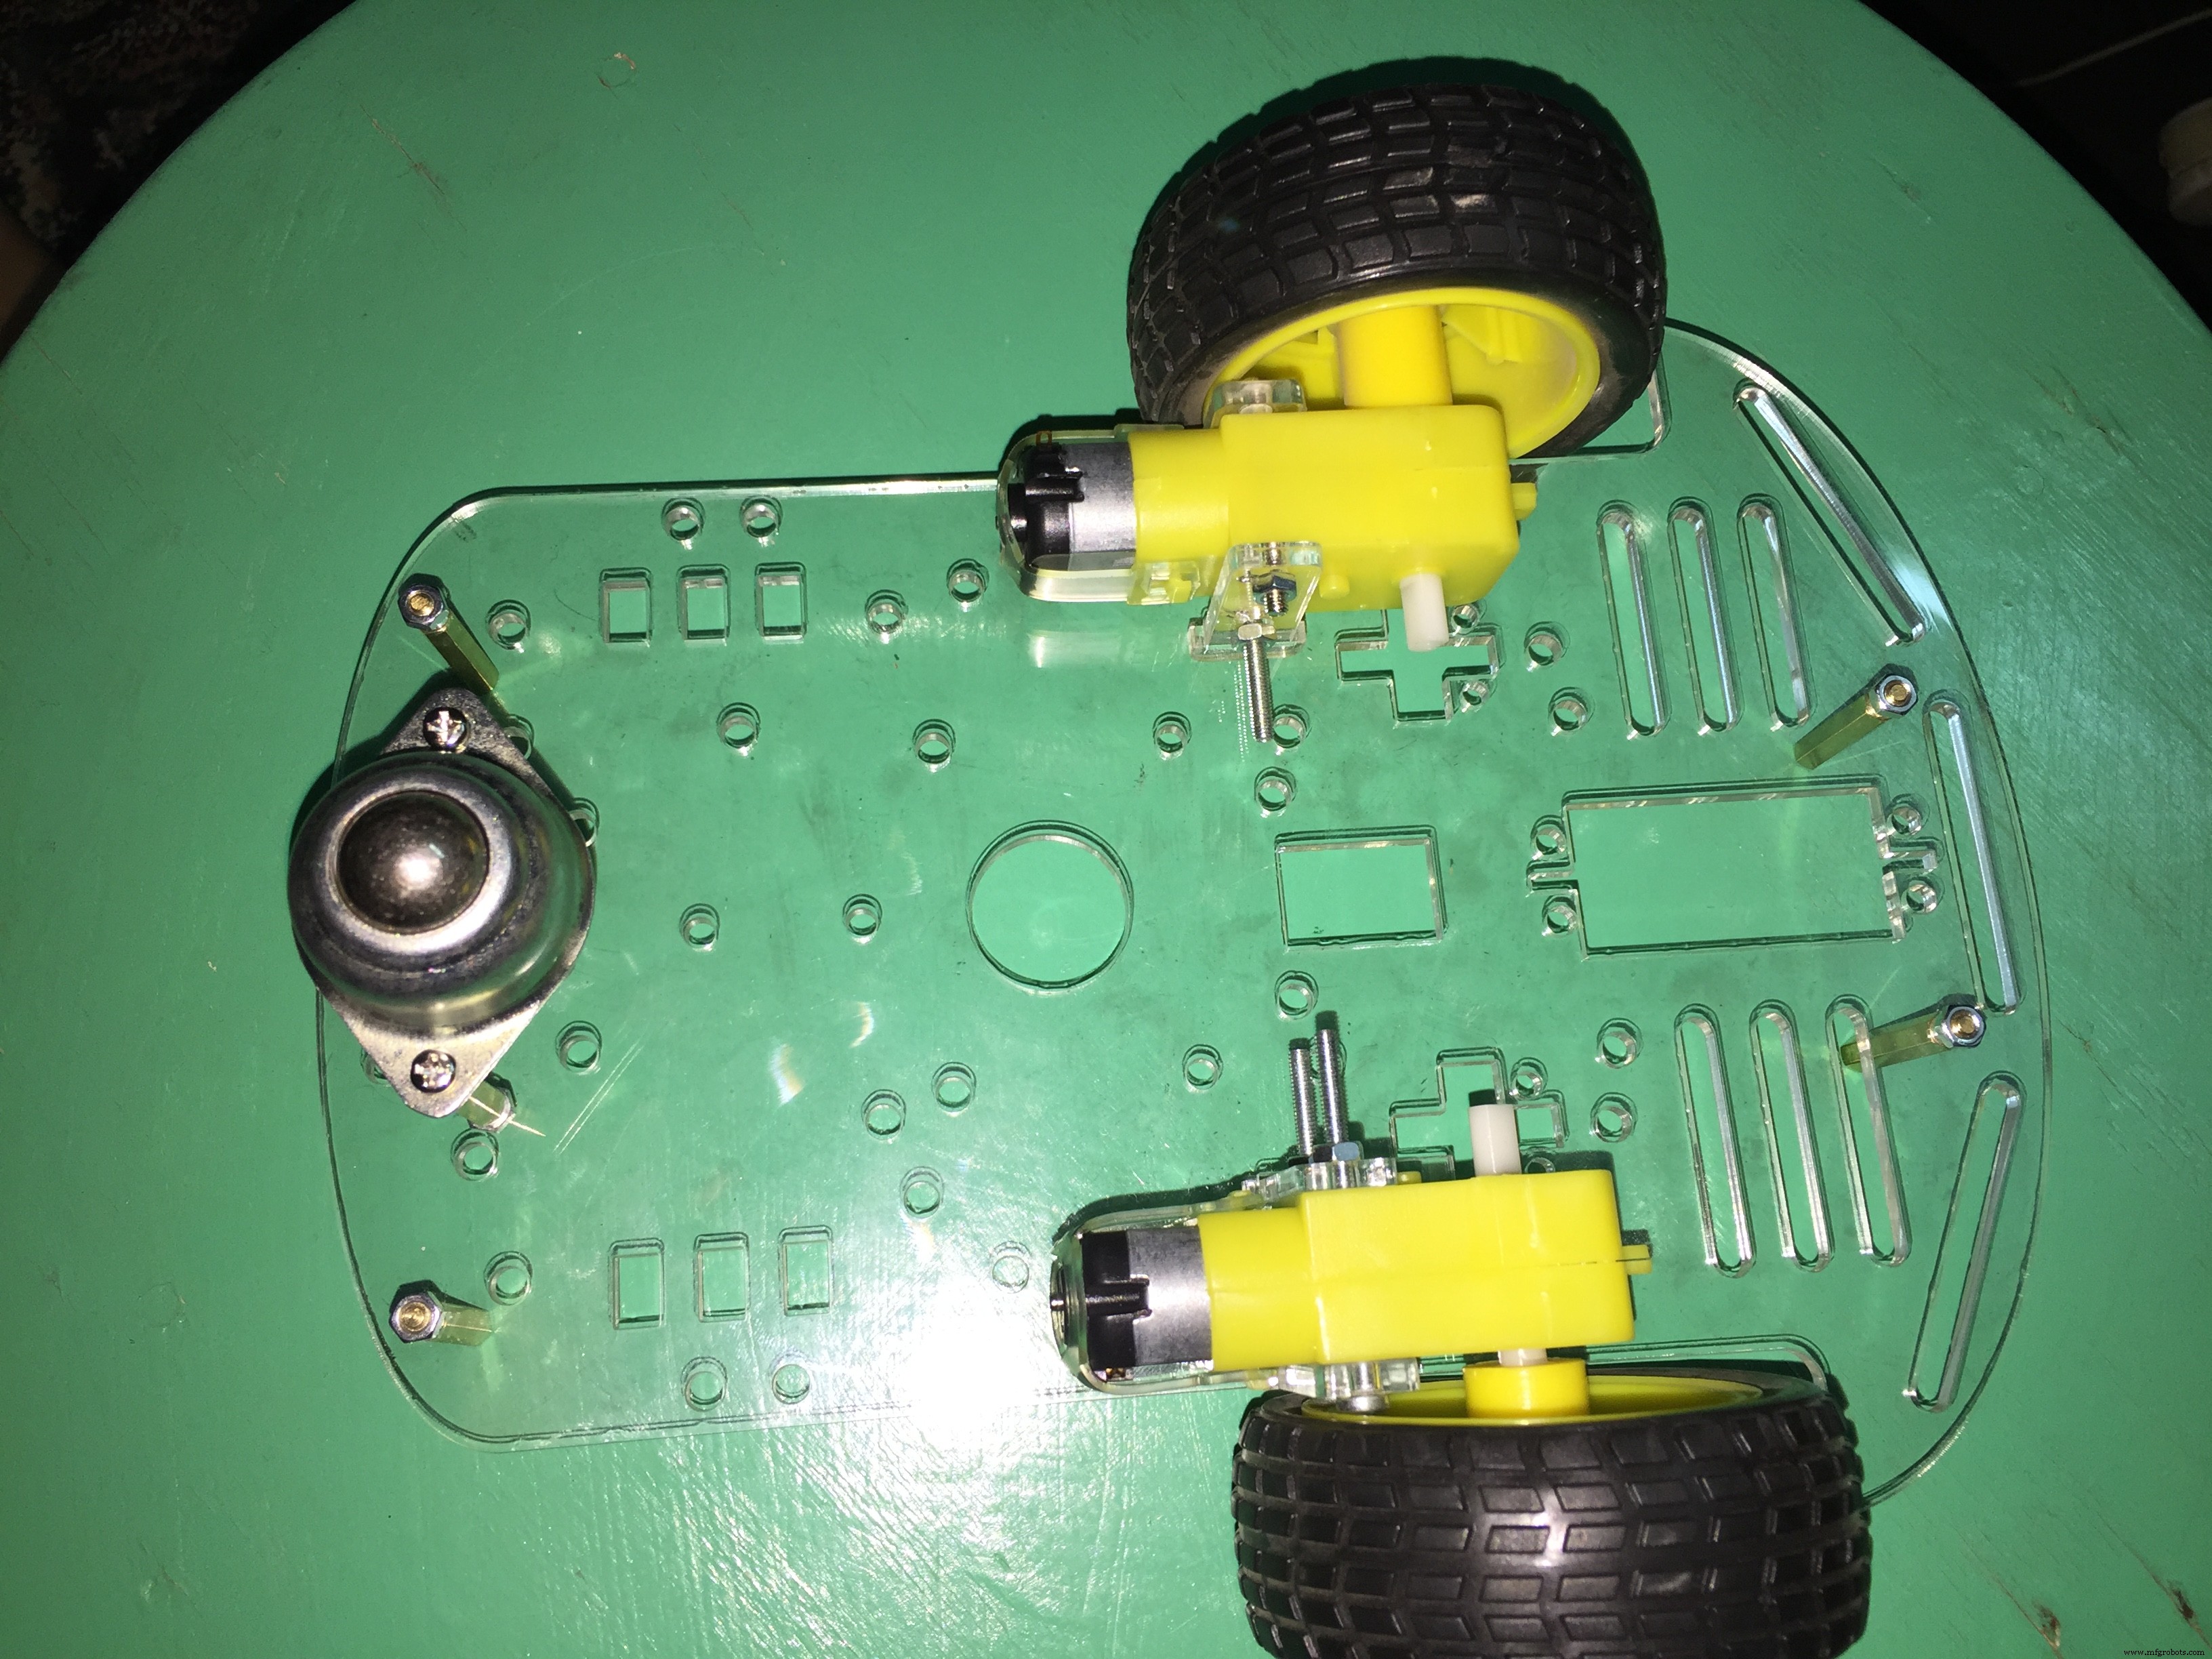
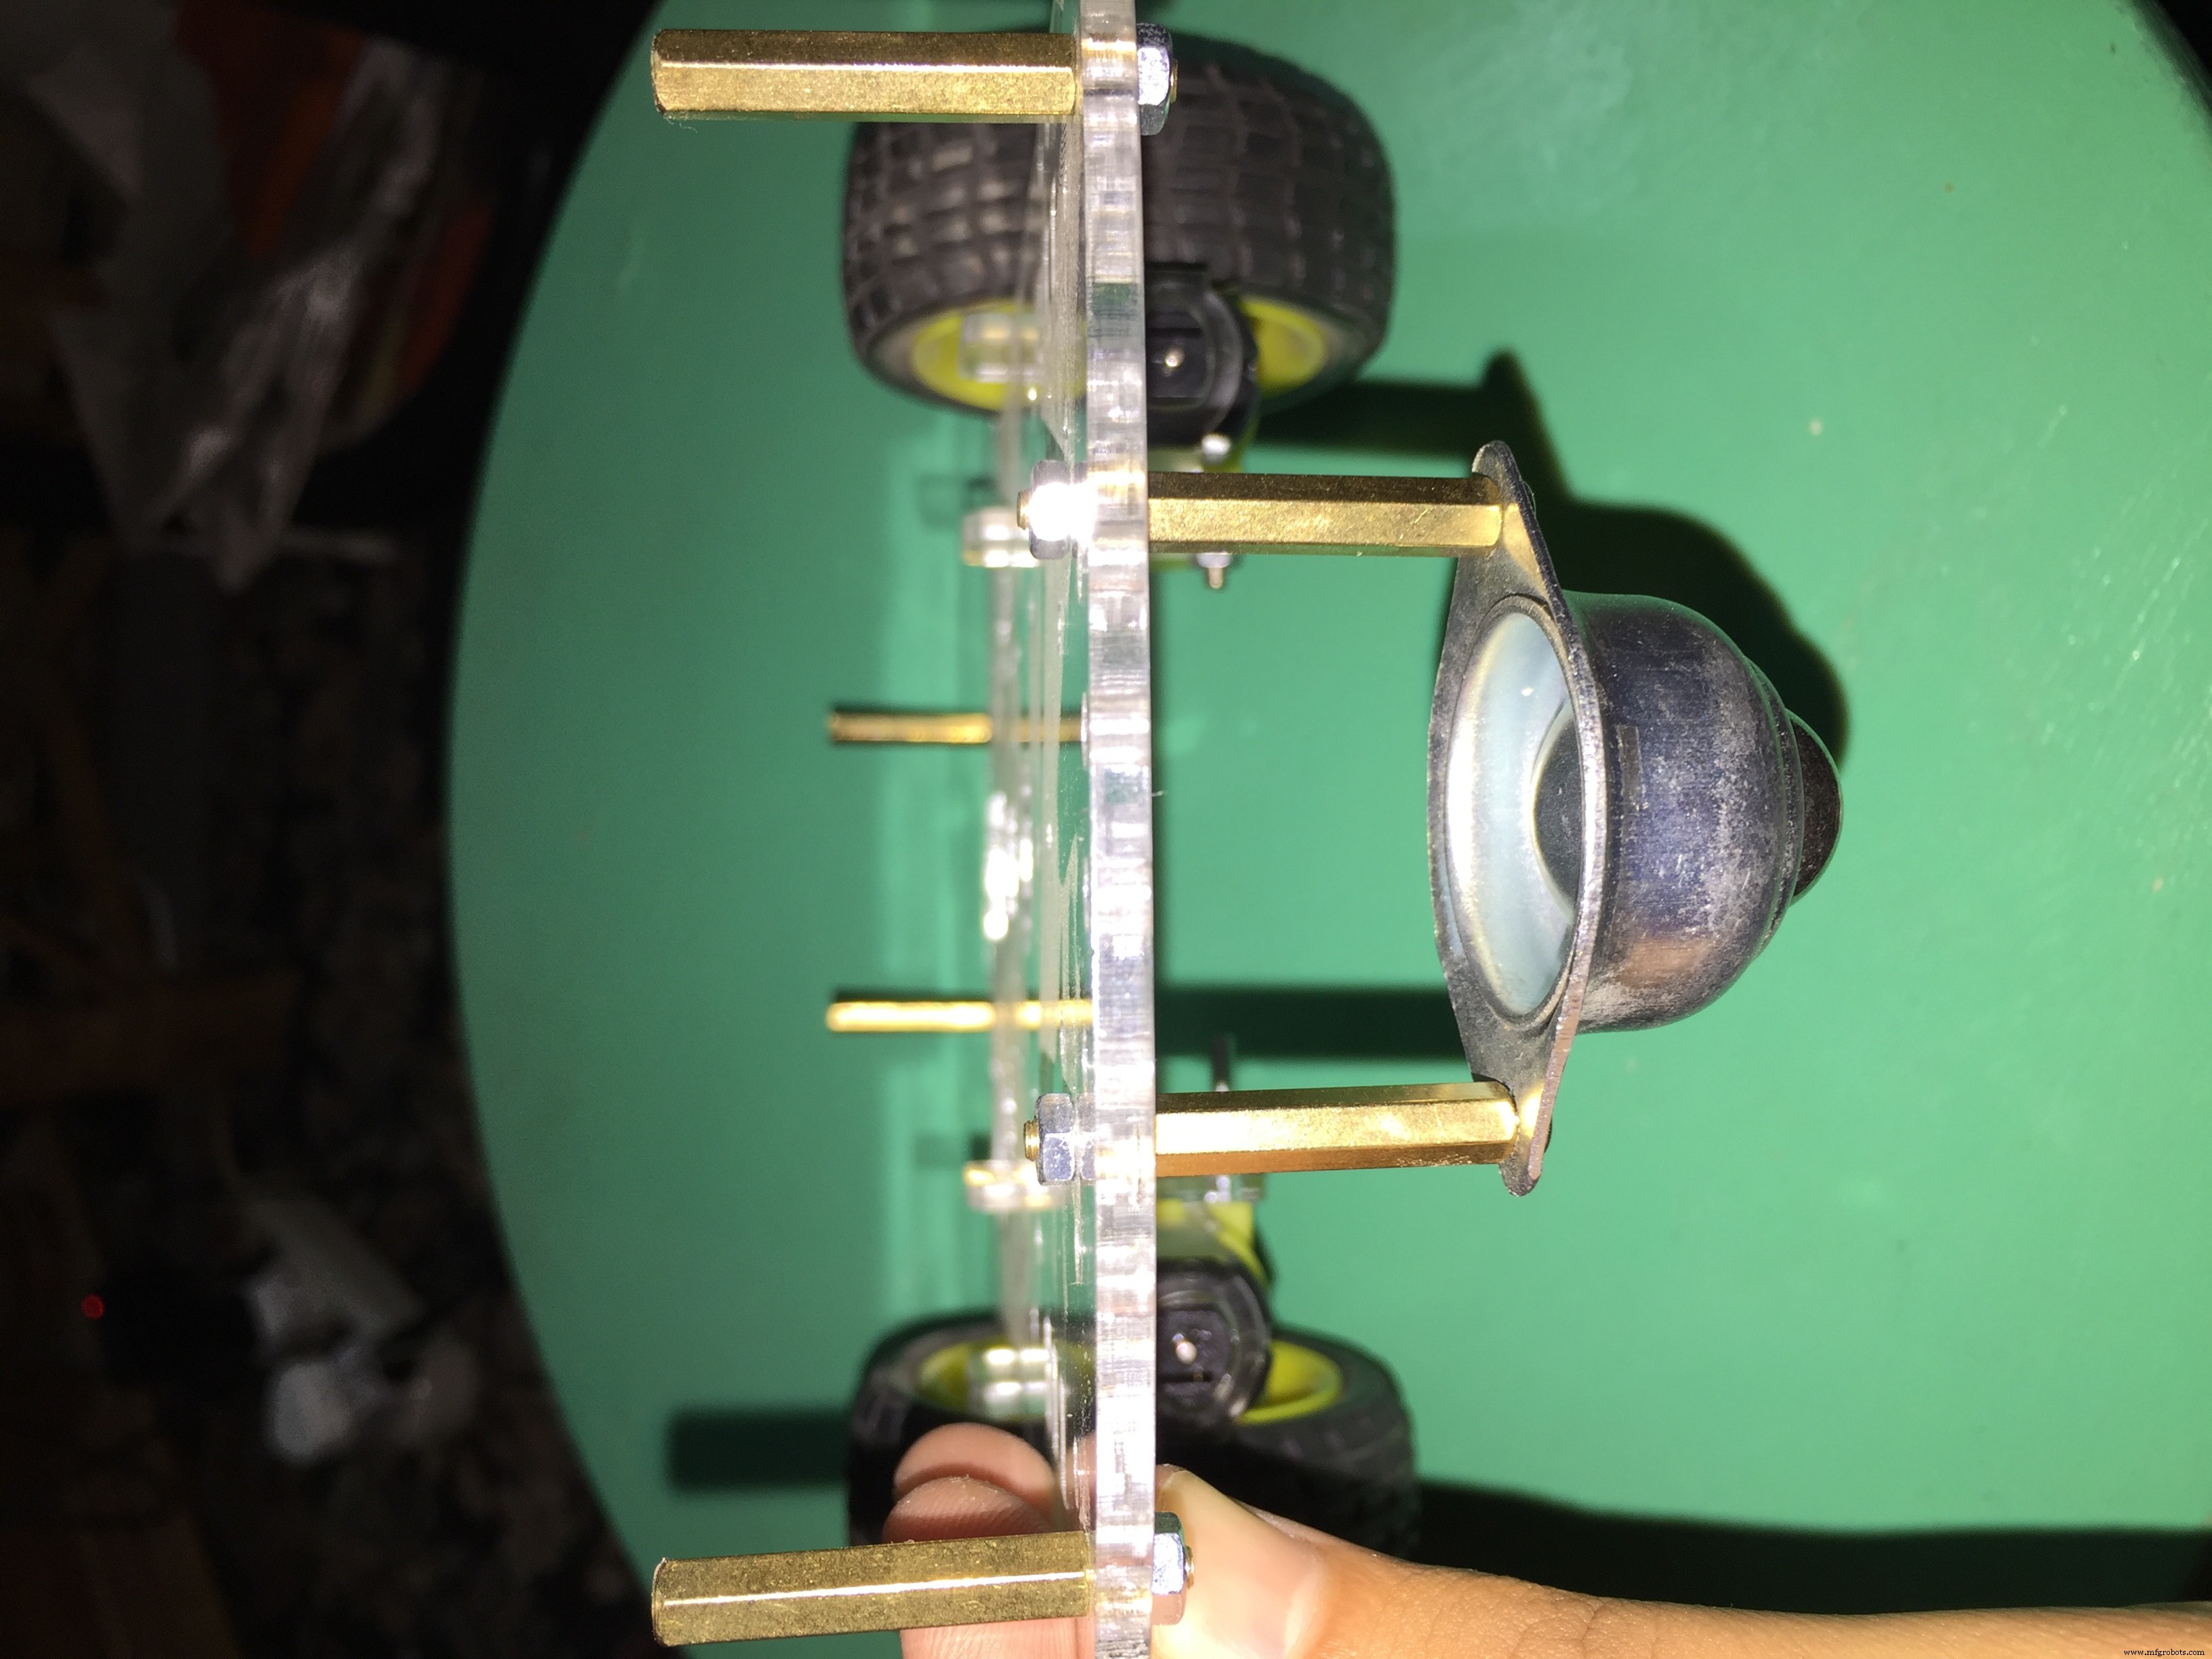
- O kit requer alguma montagem simples, mas leva algum tempo. Siga as instruções incluídas no seu kit para montagem,
No final da montagem, deve parecer com isto:
O Motor Shield permite que você converse com seus motores. Se você conectar os motores diretamente à placa Arduino, vai causar incêndio! porque cada motor precisa de pelo menos 80mA, mas a corrente máxima que um pino digital do Arduino pode fornecer é 40mA, então NÃO tente conectar o motor diretamente à sua placa Arduino.
- O motor shield ajuda você a controlar a direção do seu motor (ex: mover PARA FRENTE, PARA TRÁS e LIBERAR).
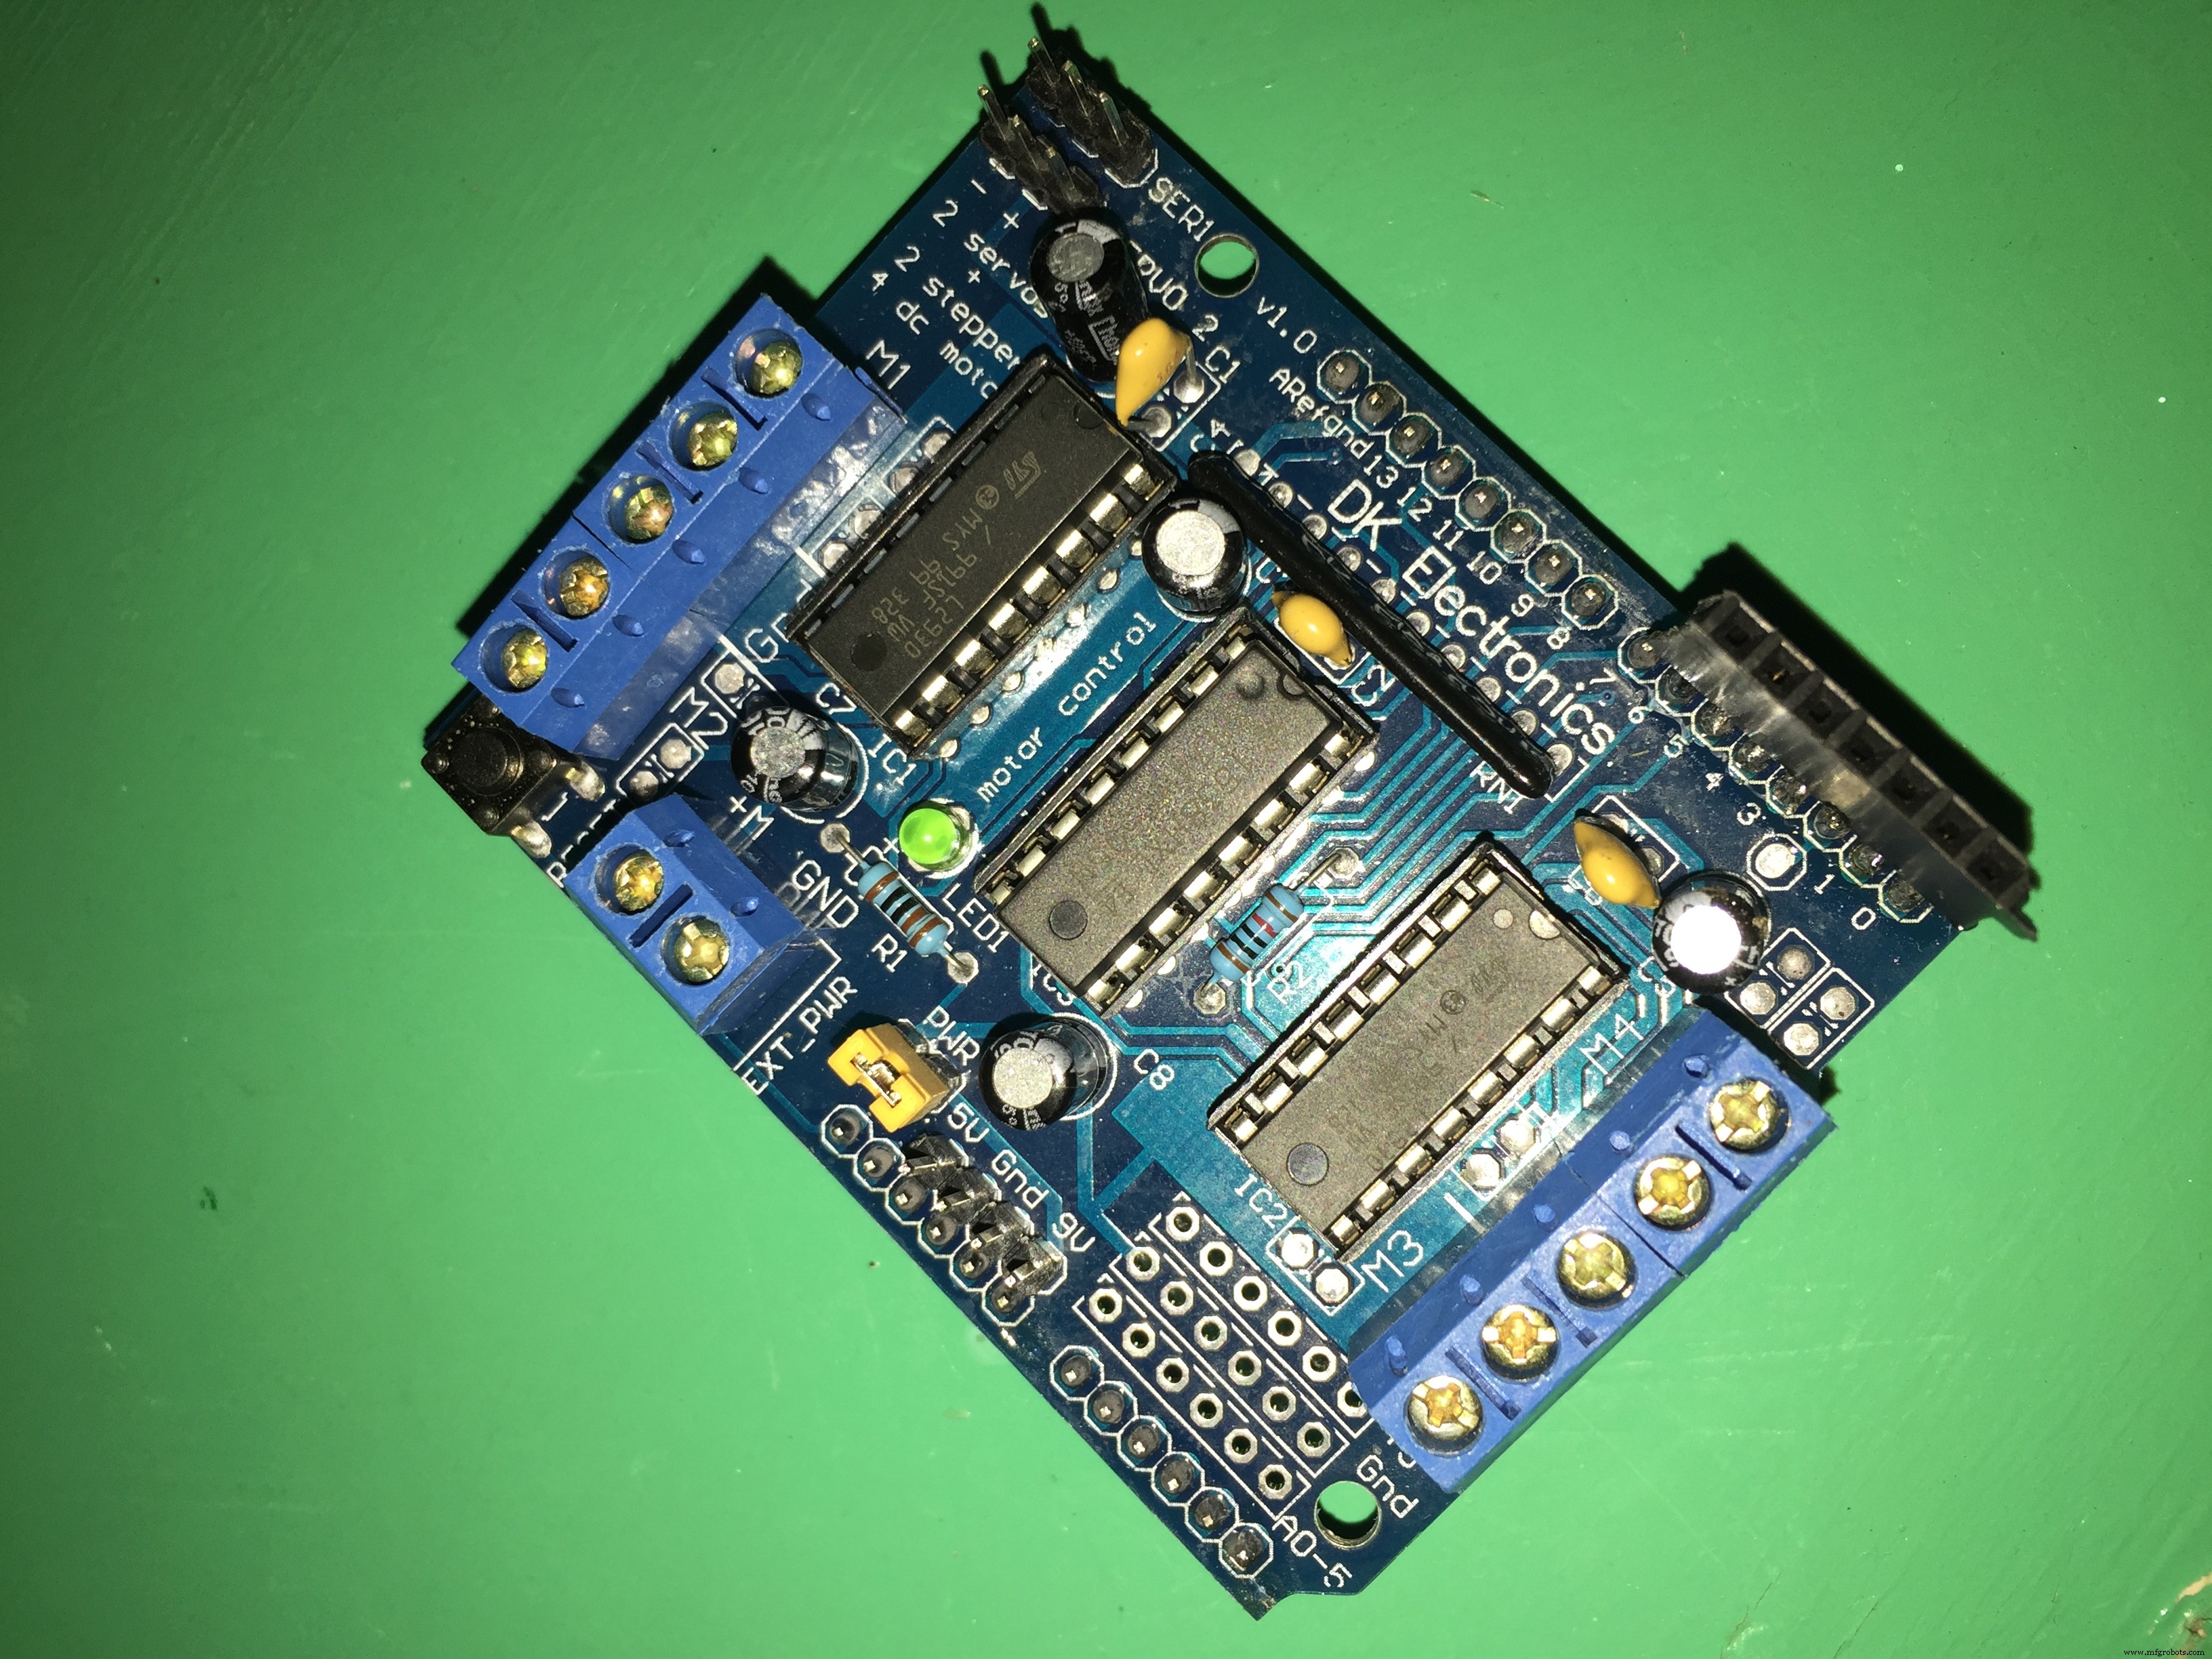
- O Motor shield permite controlar até 4 motores DC bidirecionais com seleção individual de velocidade de 8 bits (resolução de cerca de 0,5%).
Você pode soldar alguns headers de pinos no topo do shield para poder usar os pinos do Arduino.
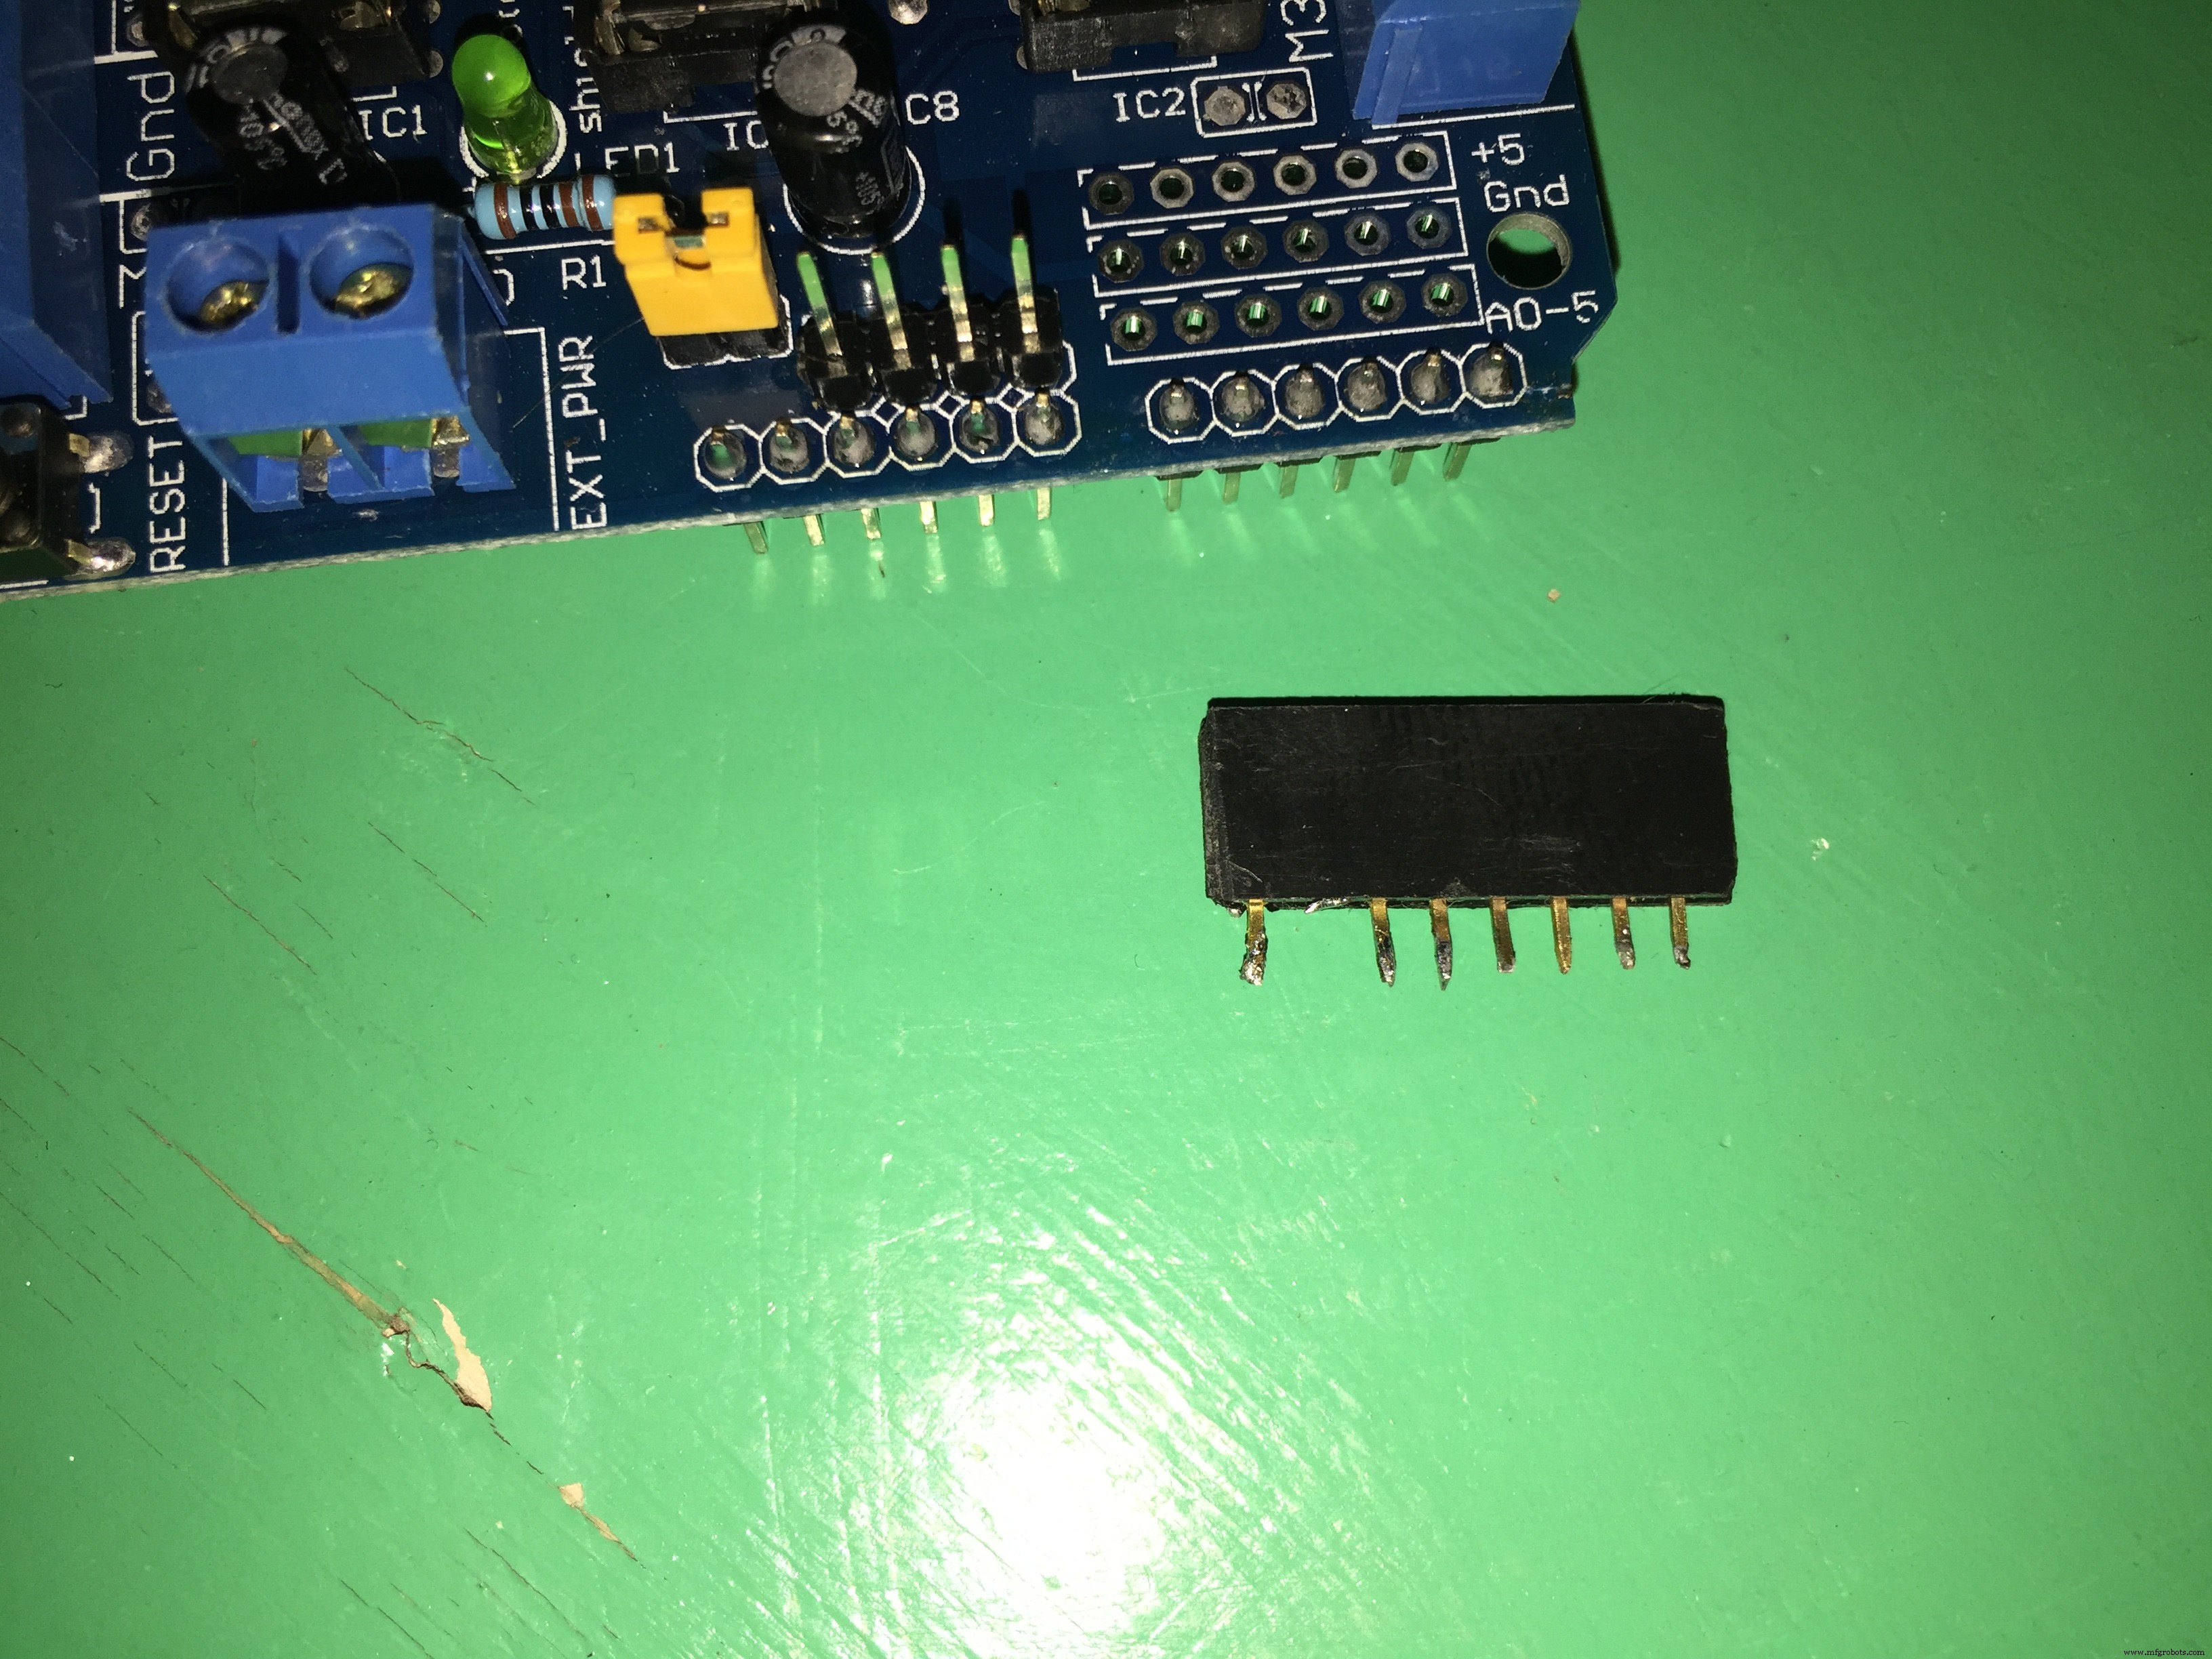
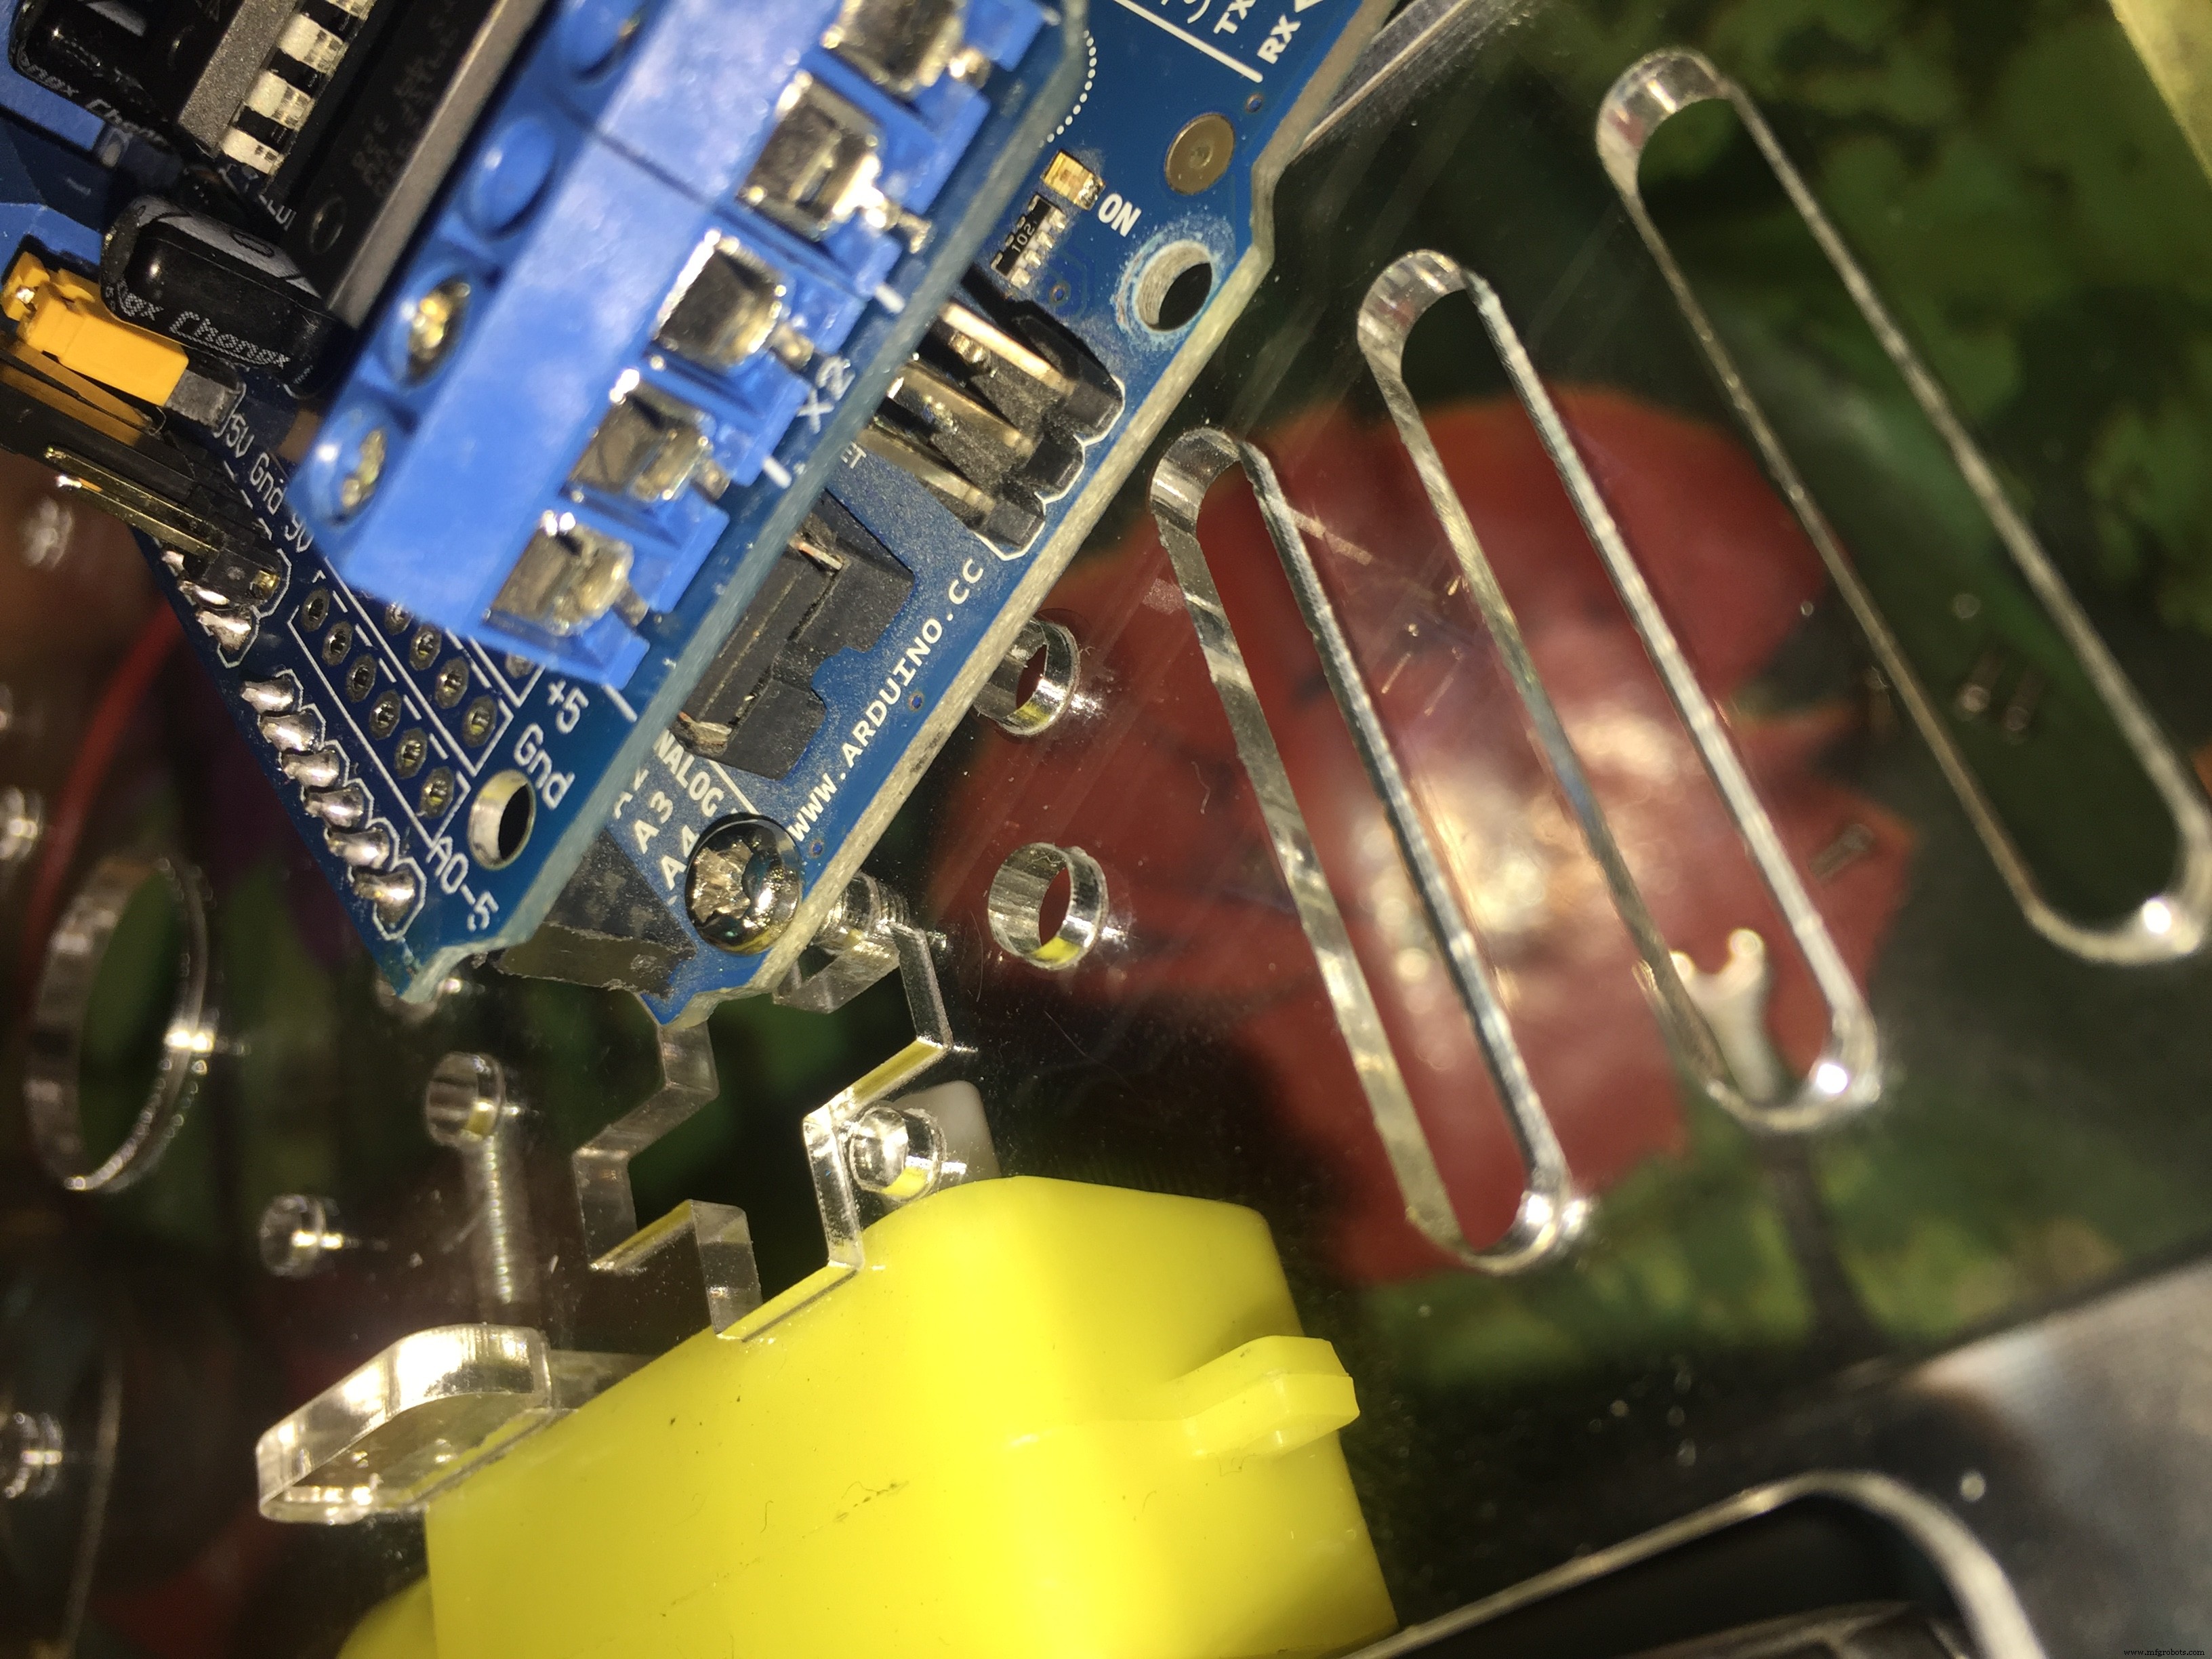
Você precisa encaixar seu motor shield acima da sua placa Arduino assim:
O módulo Bluetooth: é o canal entre o piloto e o robô para enviar ordens e realizar ações.
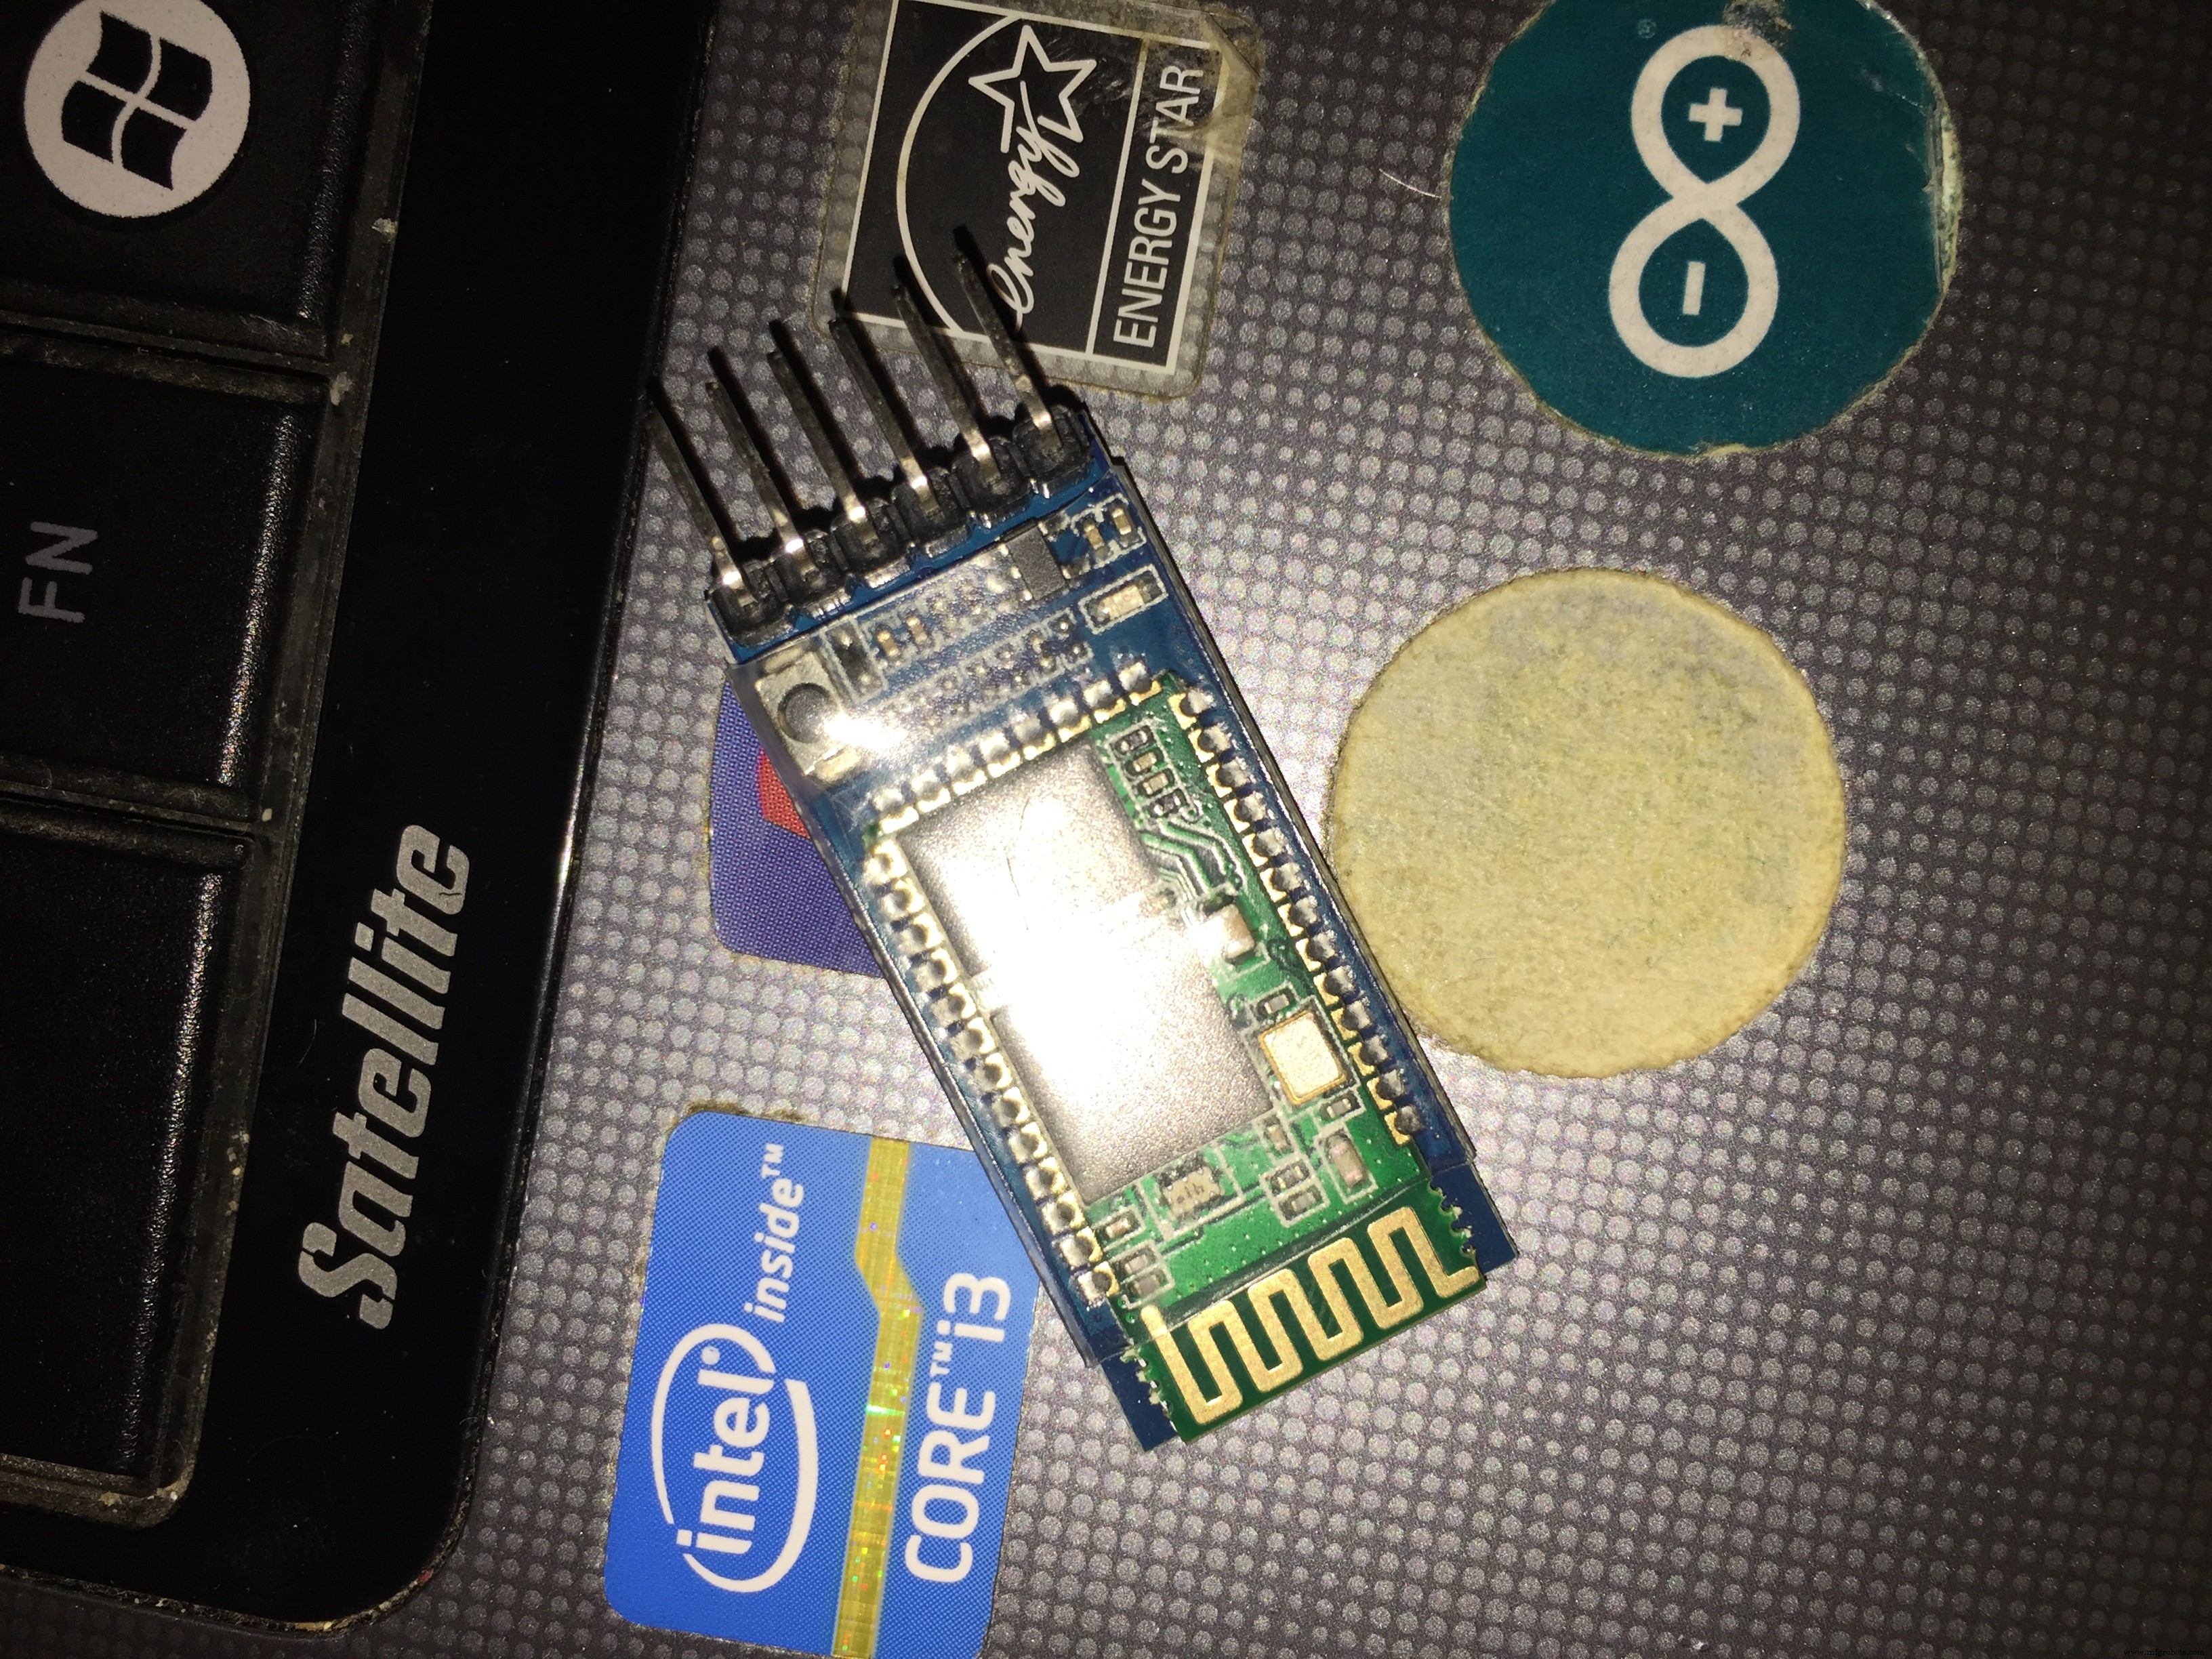
Ele tem 6 pinos; usaremos apenas os quatro pinos do meio (RX-TX-GND-+5):
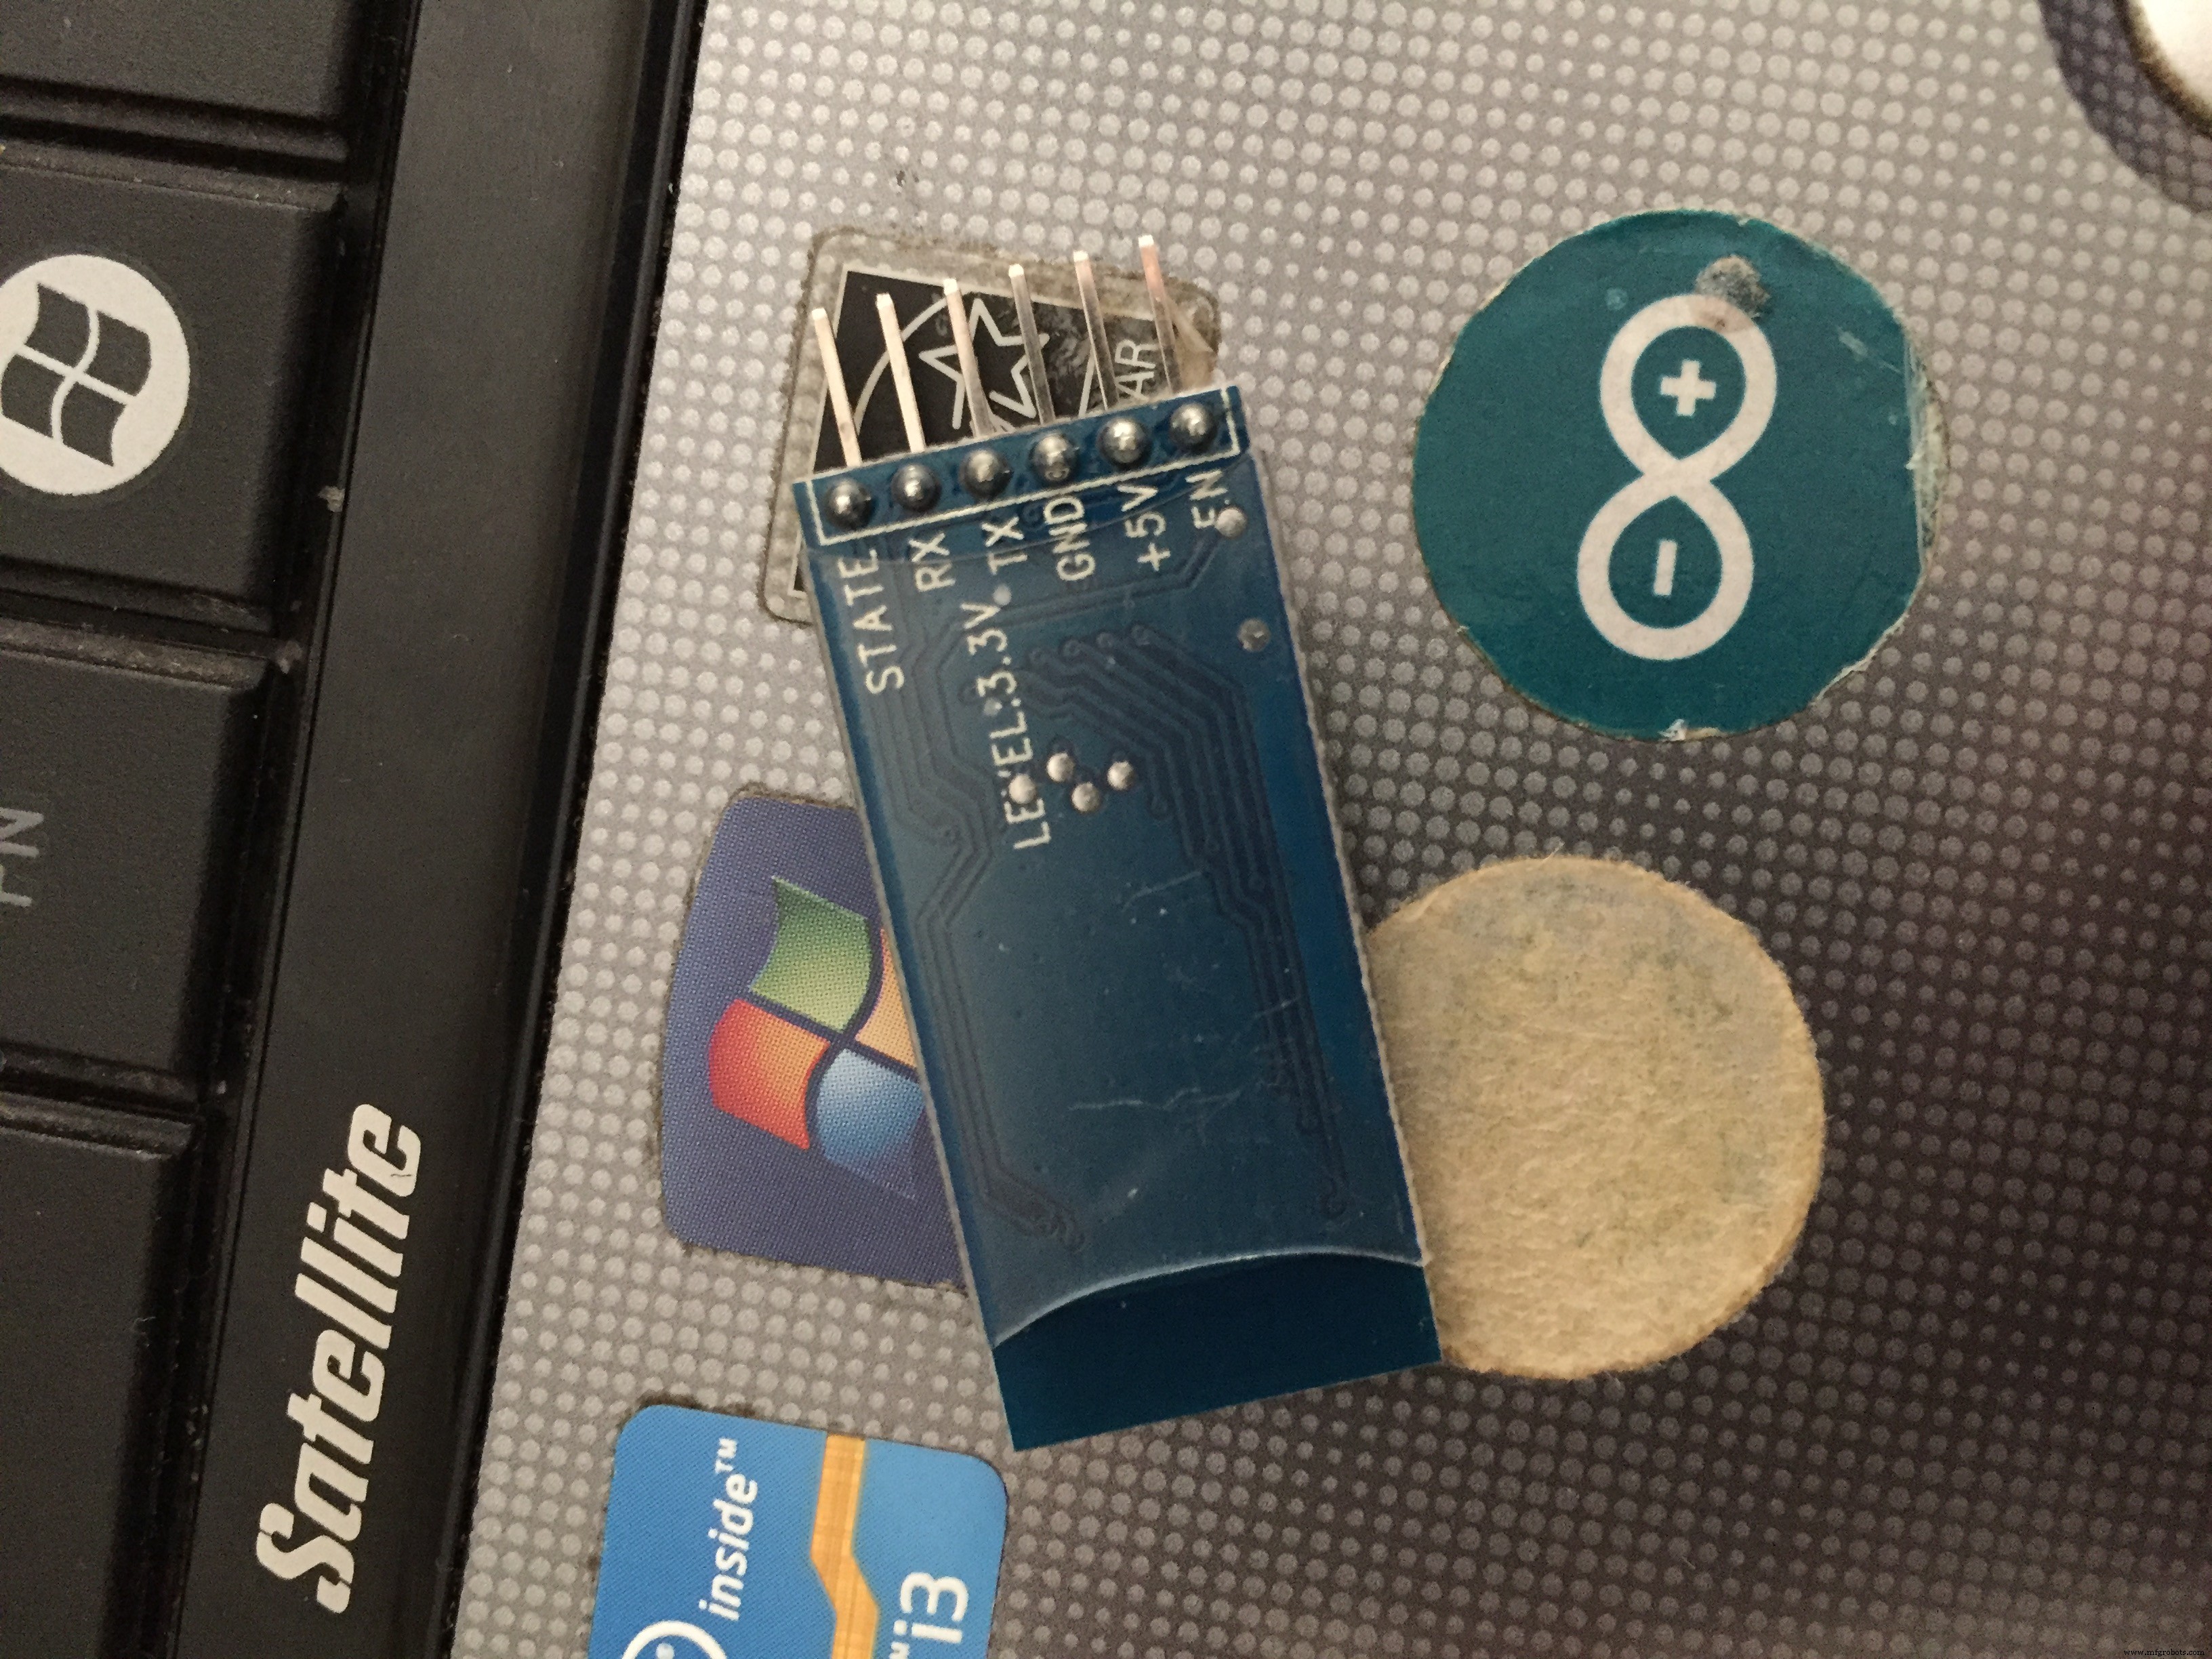
Conectaremos:
- +5 no módulo Bluetooth ao 5V no Arduino
- GND no módulo Bluetooth ao GND no Arduino
- Rx no módulo Bluetooth ao Tx no Arduino
- Tx no módulo Bluetooth ao Rx no Arduino
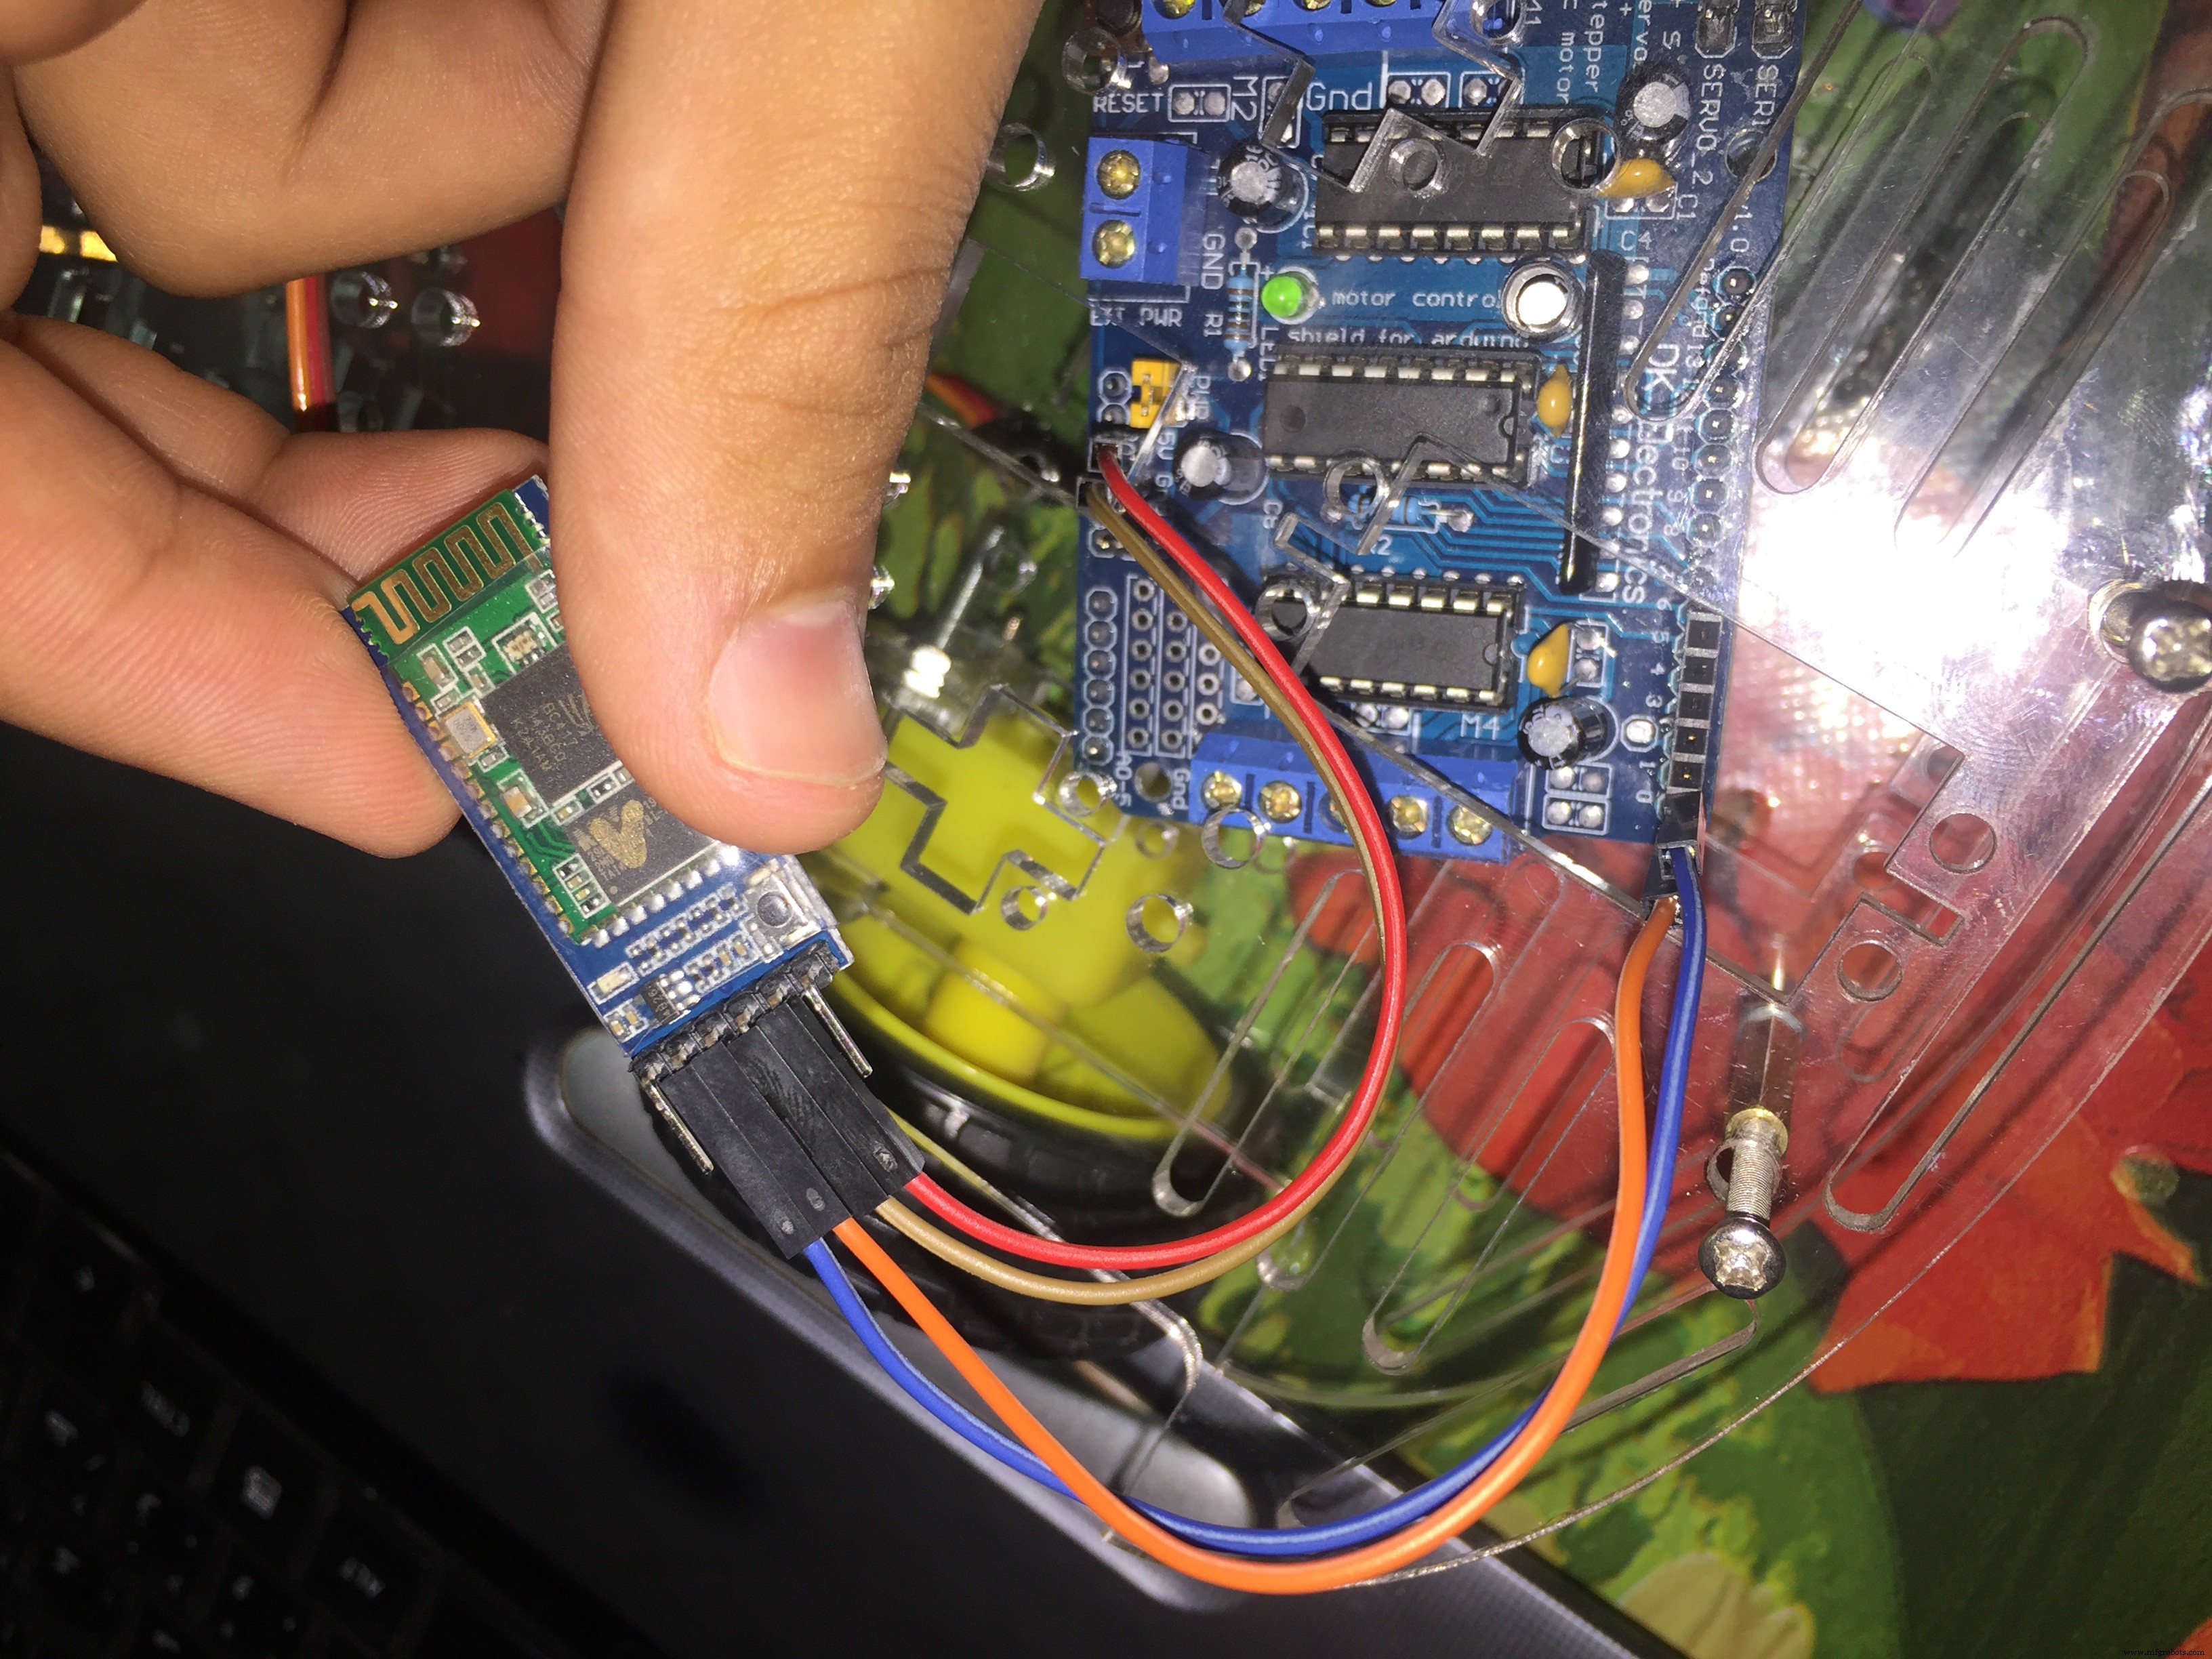
NOTA: POR QUE Rx para Tx e Tx para Rx?
Porque o módulo Bluetooth envia dados (Tx) e o Arduino recebe estes dados (Rx).
Um Envia e o Outro Recebe
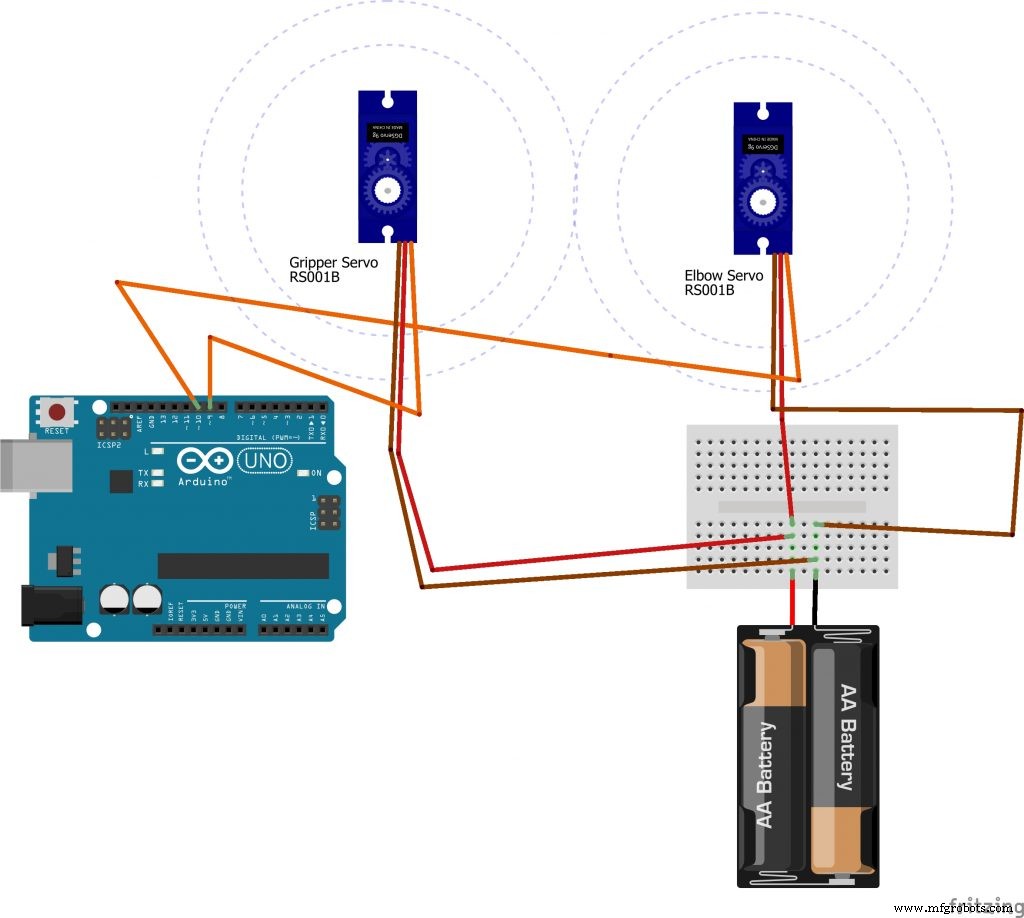
4) O Motor Servo tem 3 fios: vermelho (Positivo), marrom (Negativo), amarelo ou laranja (Sinal).
Nota: NÃO conecte o Positivo e Negativo dos Motores Servo aos 5V e GND da placa Arduino. A placa Arduino vai pegar fogo devido à alta corrente absorvida pelos motores; use a bateria externa.
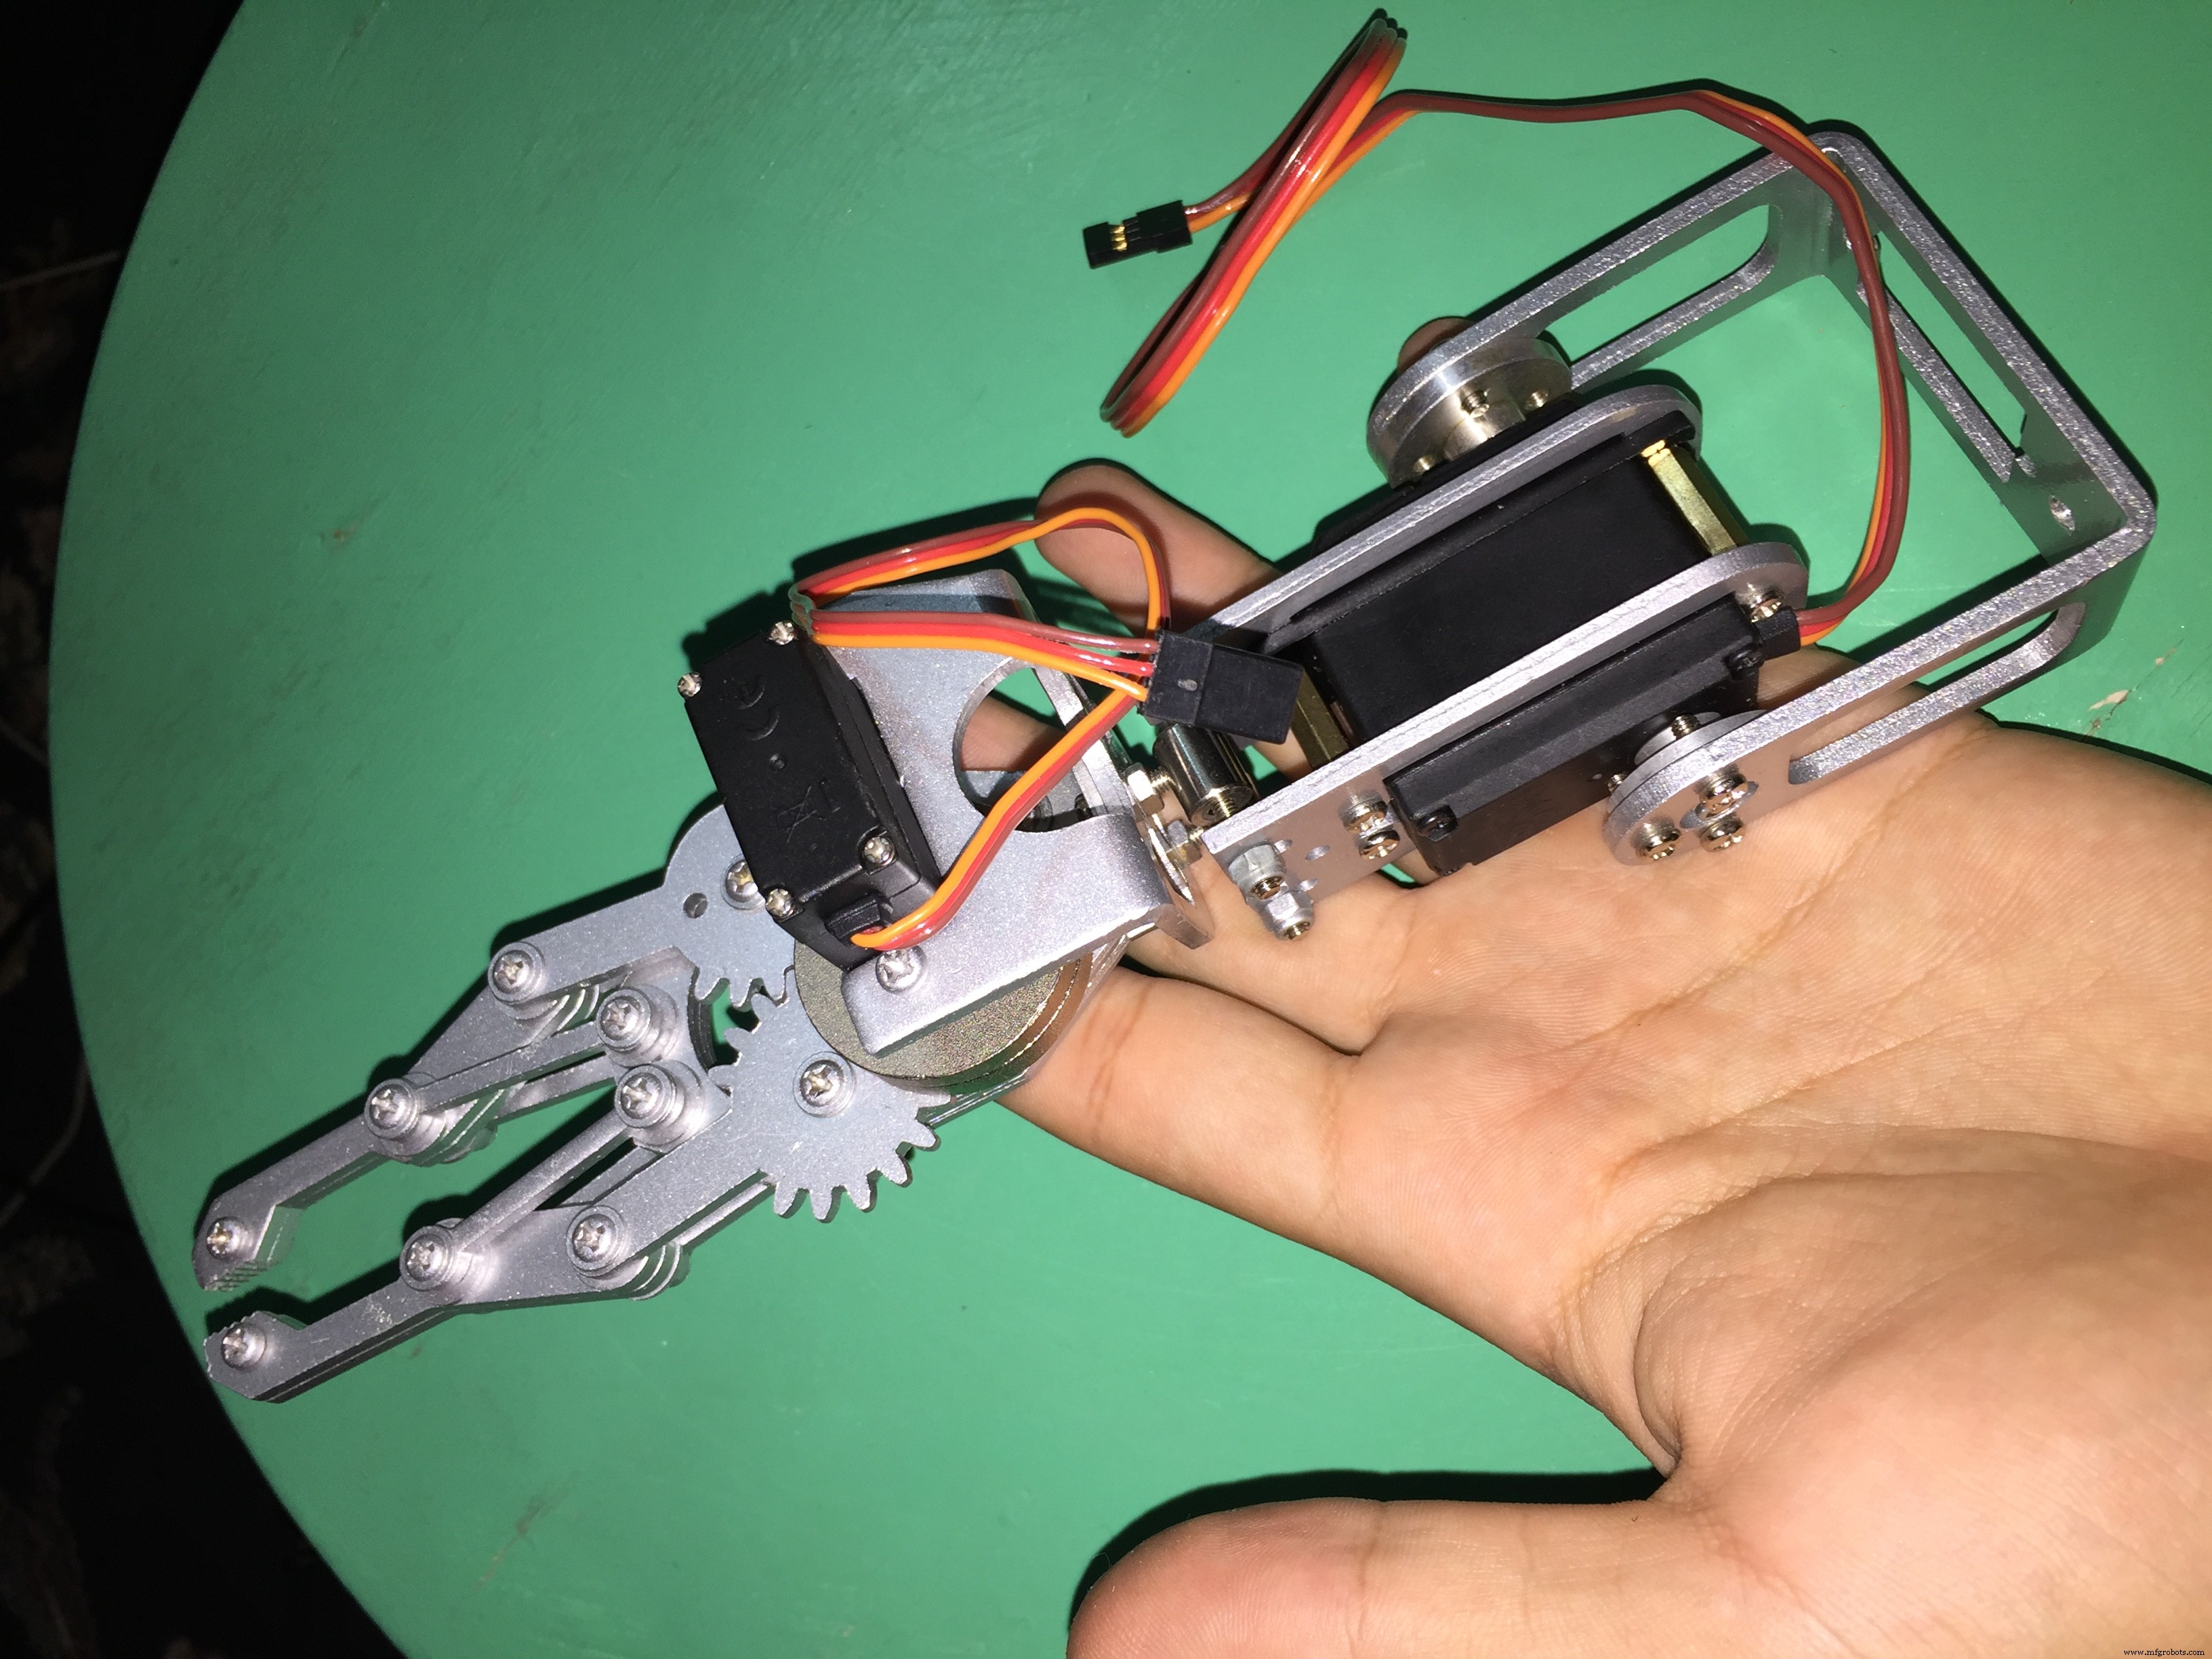
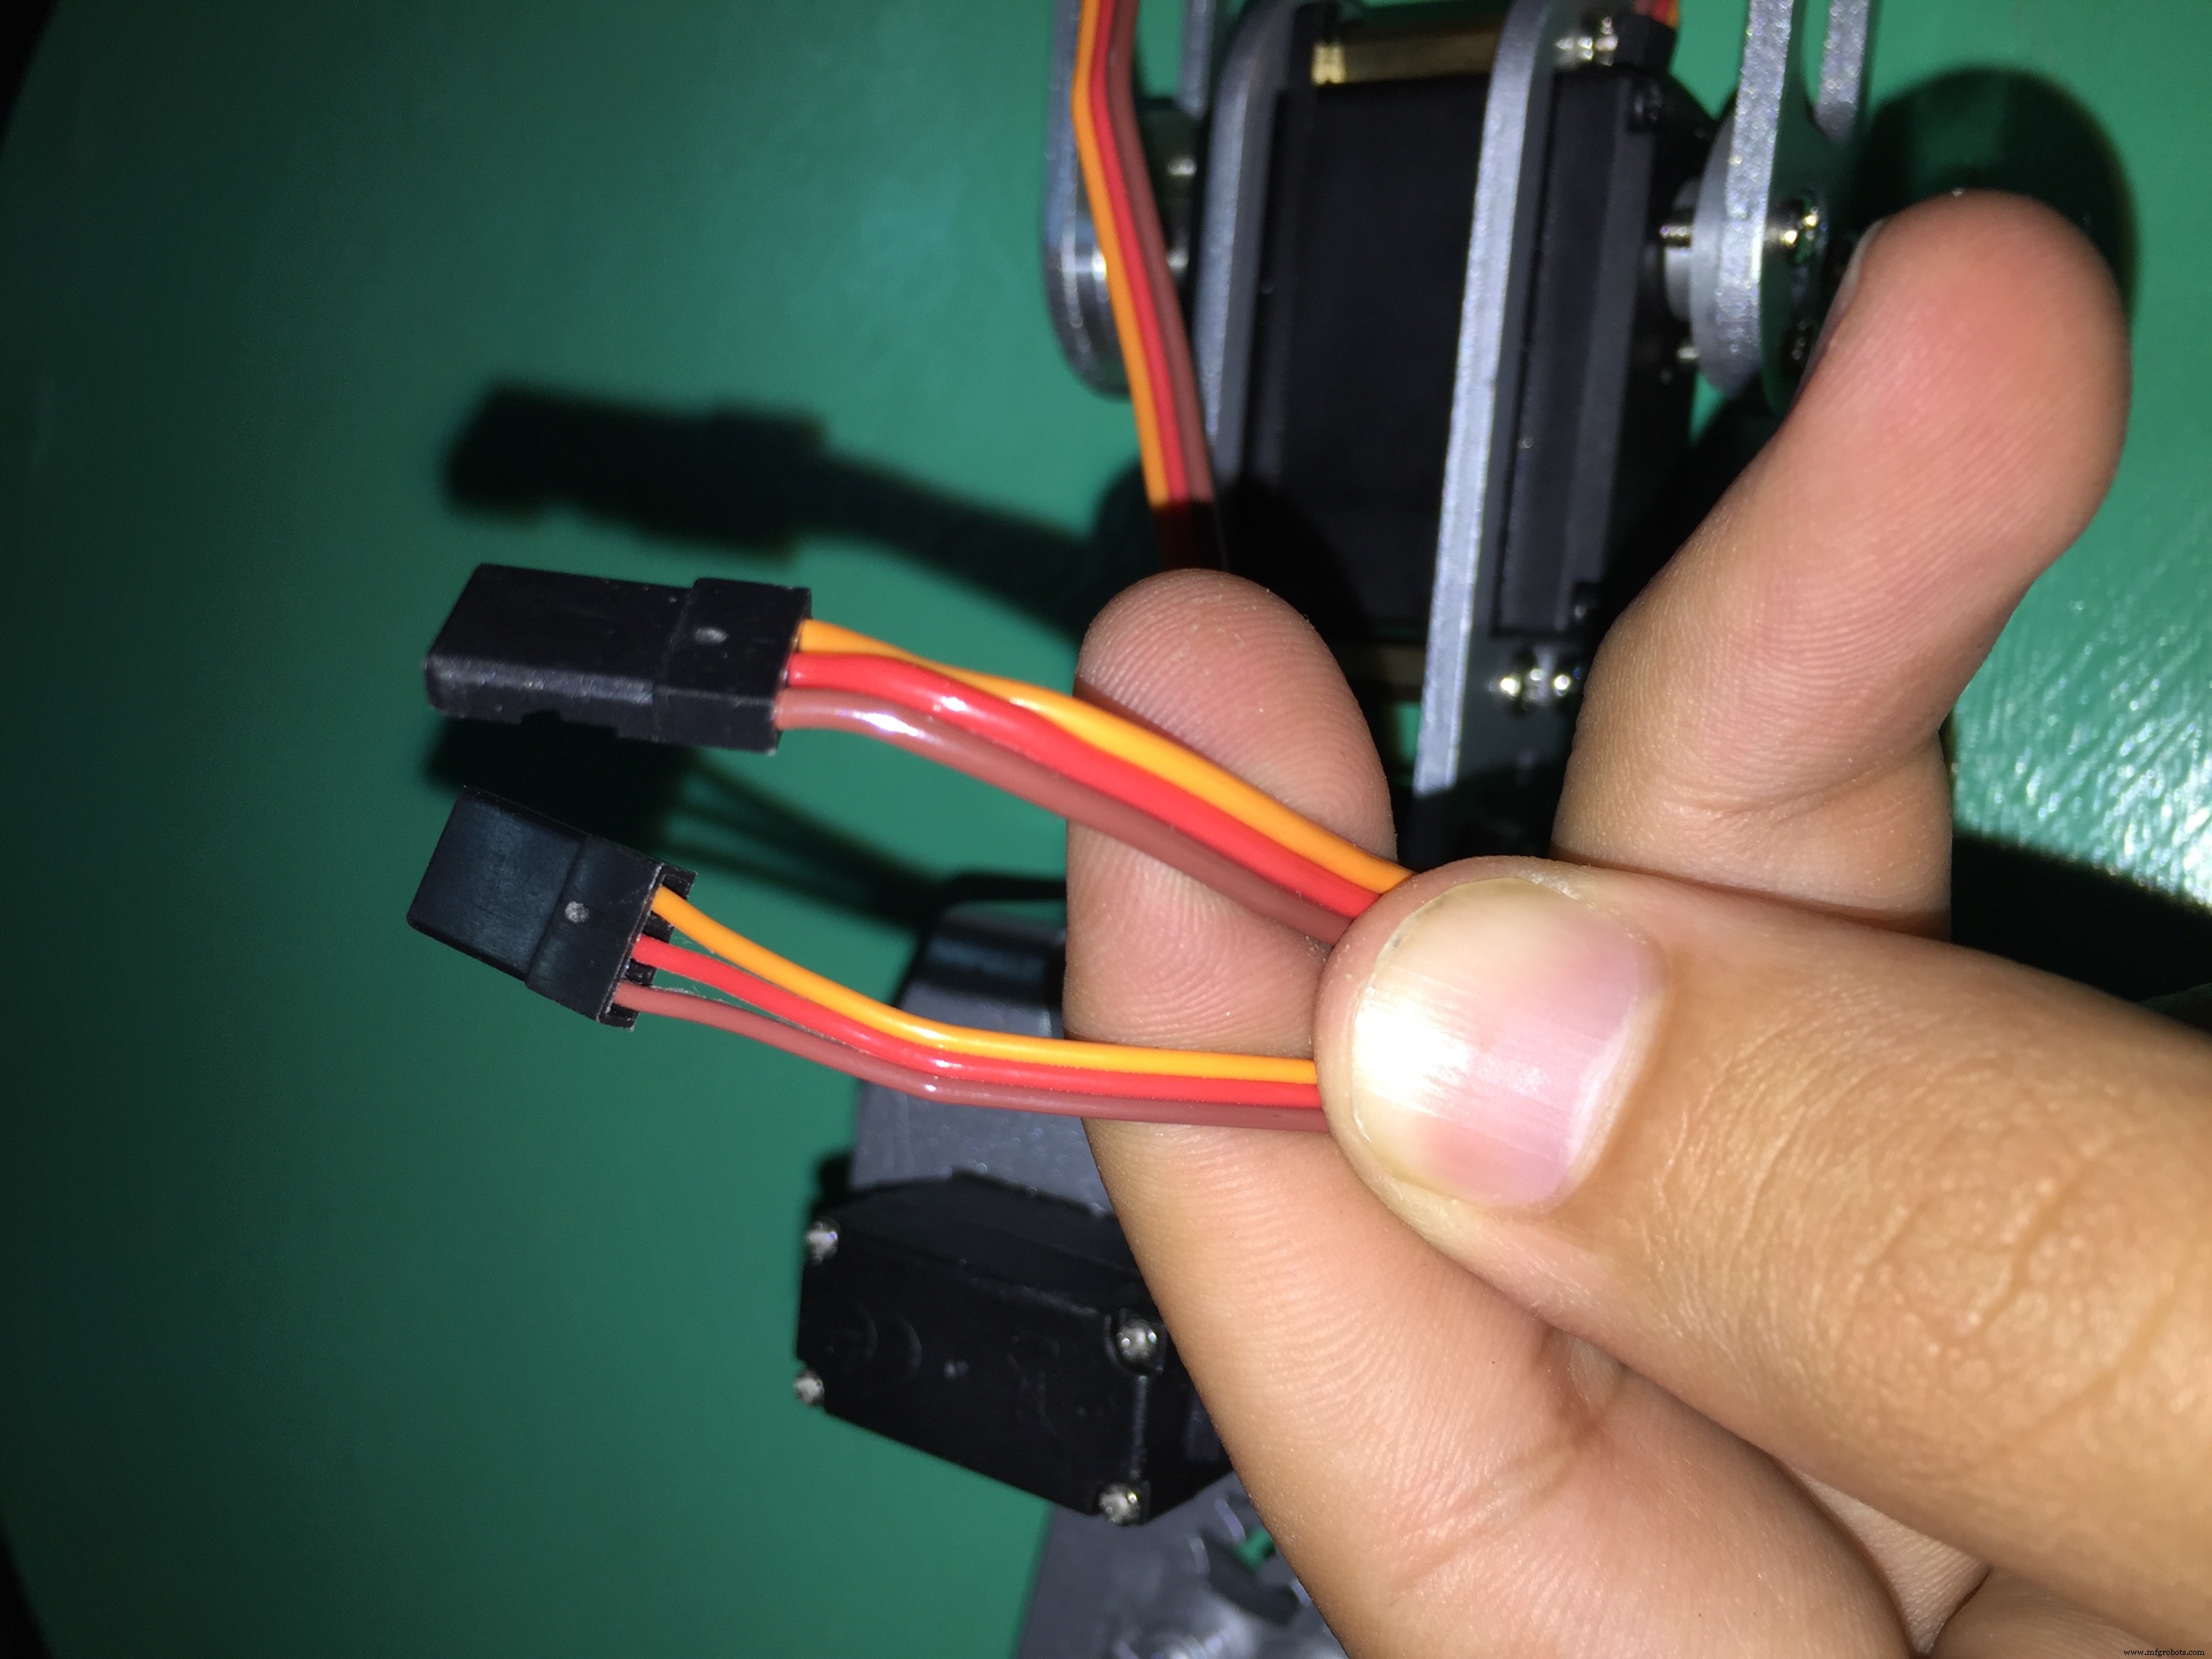
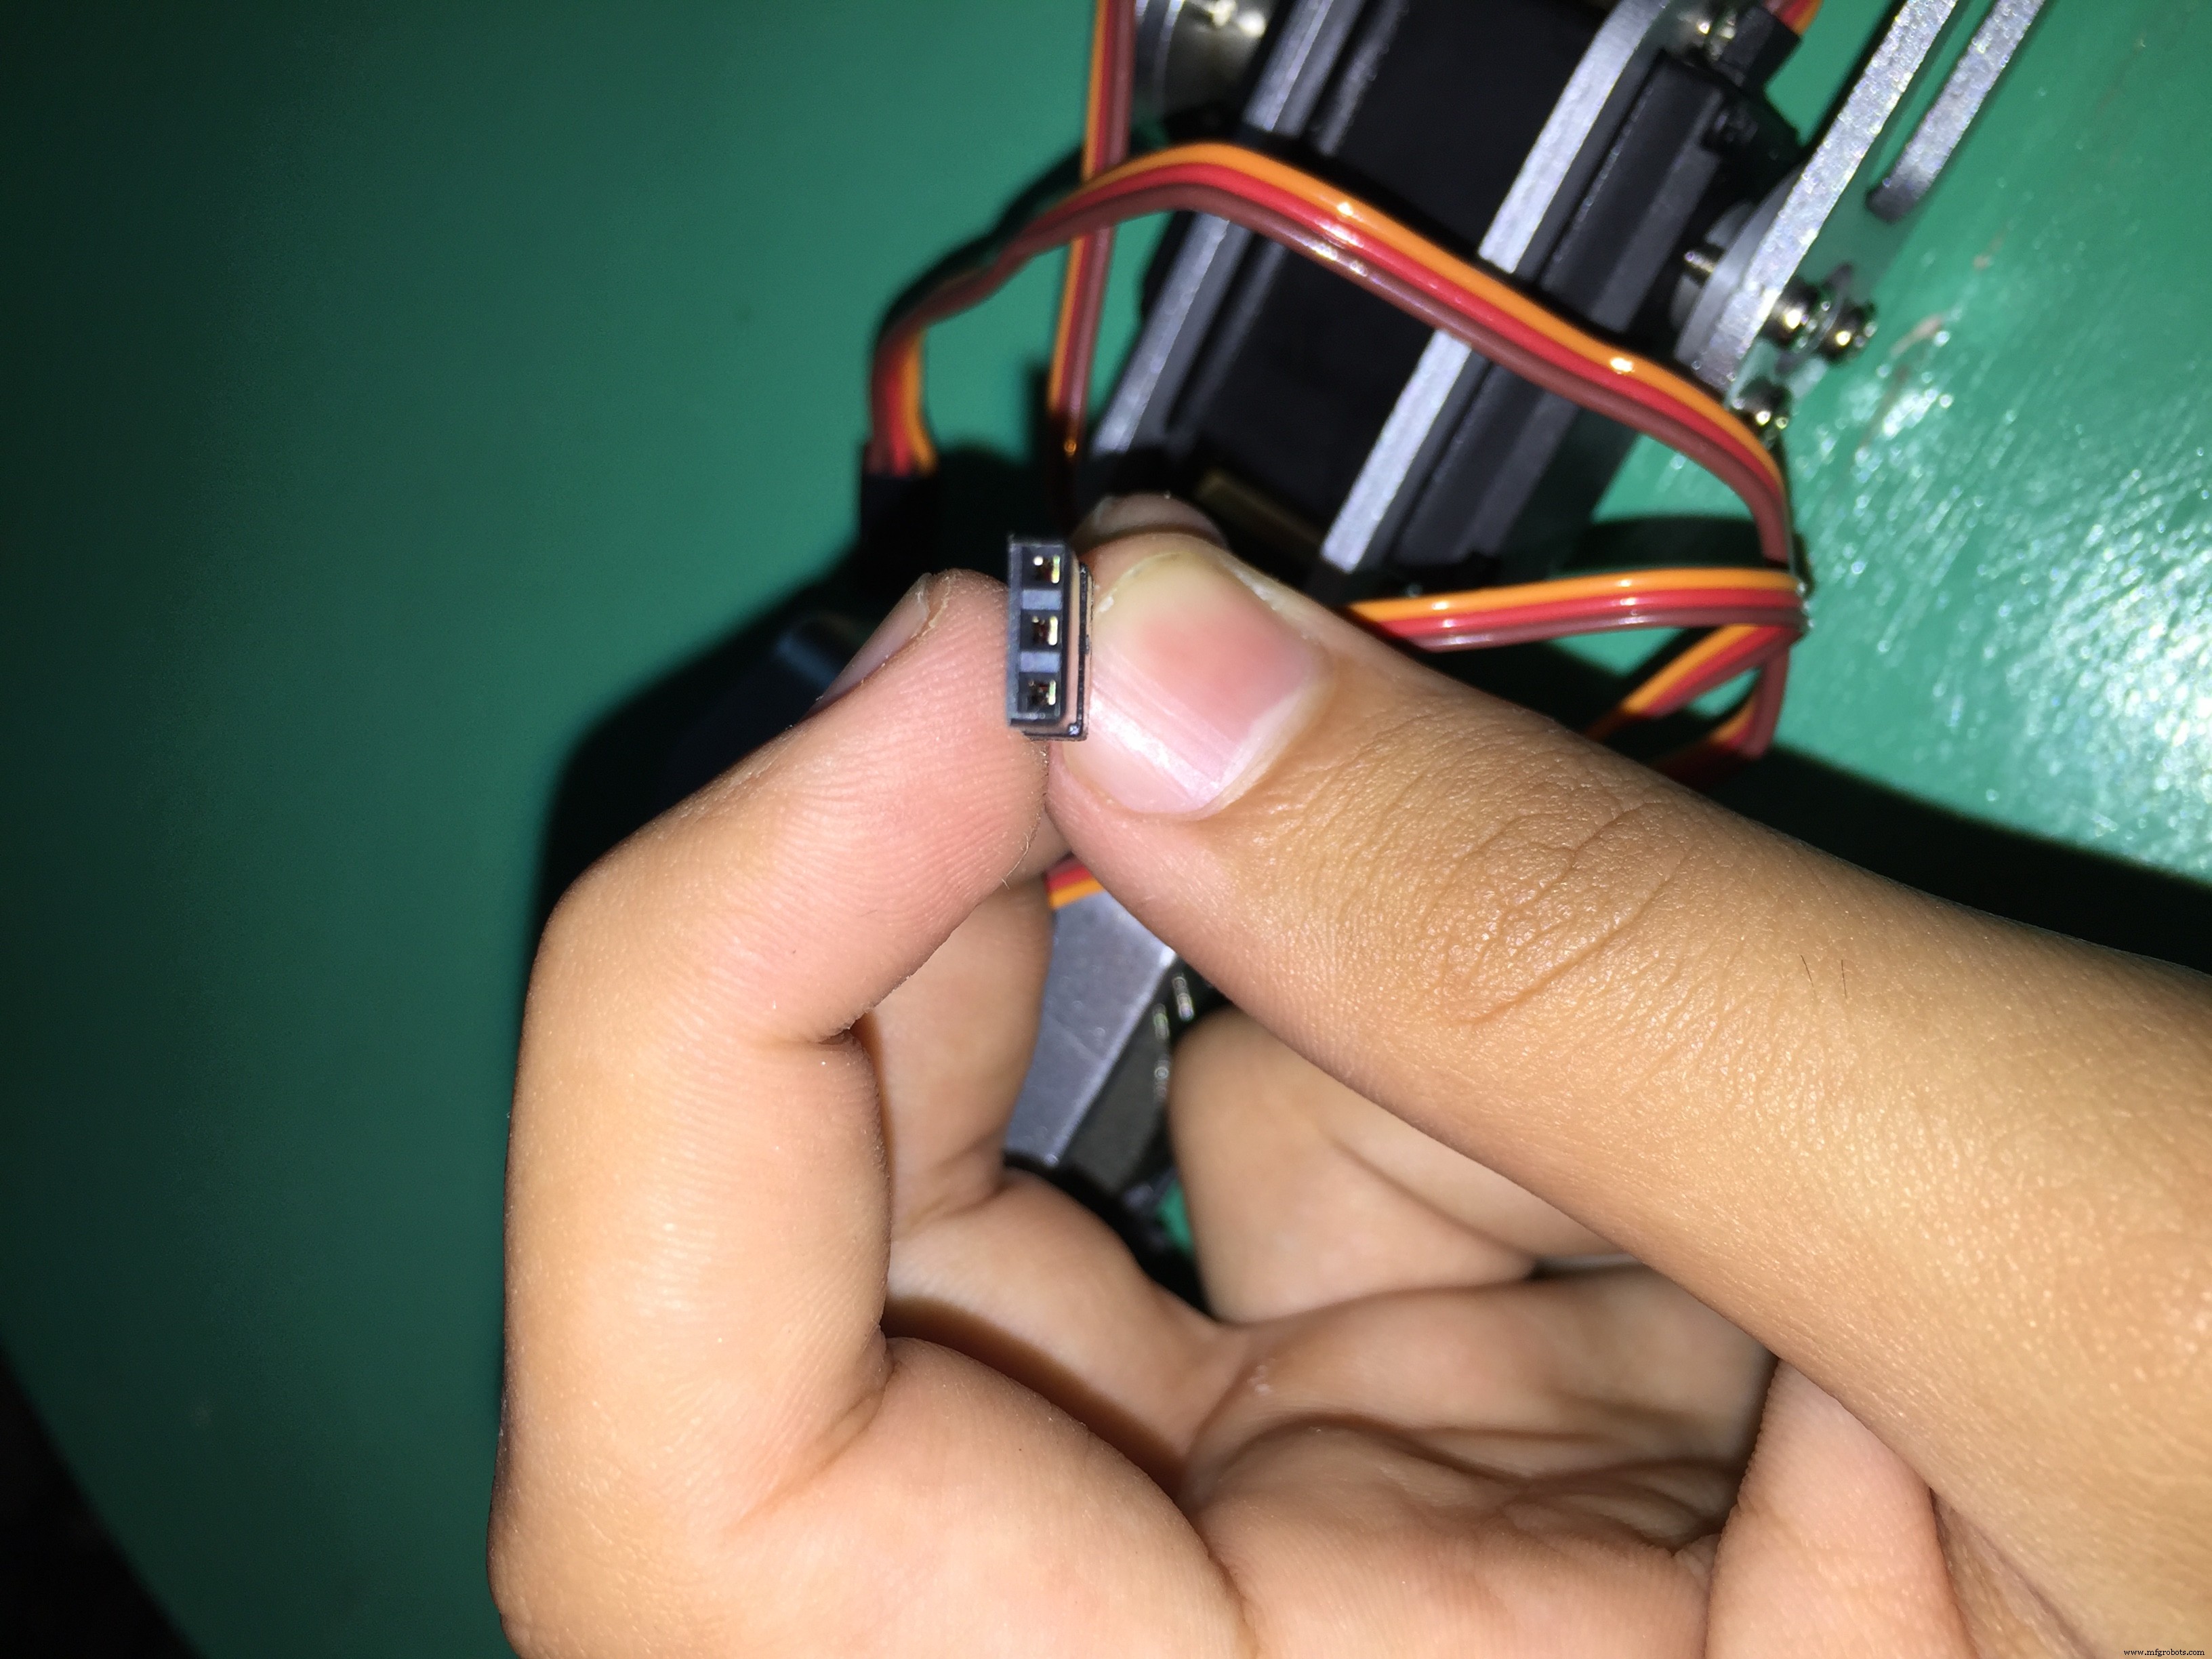
- Fio vermelho ao Positivo da bateria externa
- Fio marrom ao Negativo da bateria externa
- Fio laranja a qualquer pino digital (PWM) no Arduino
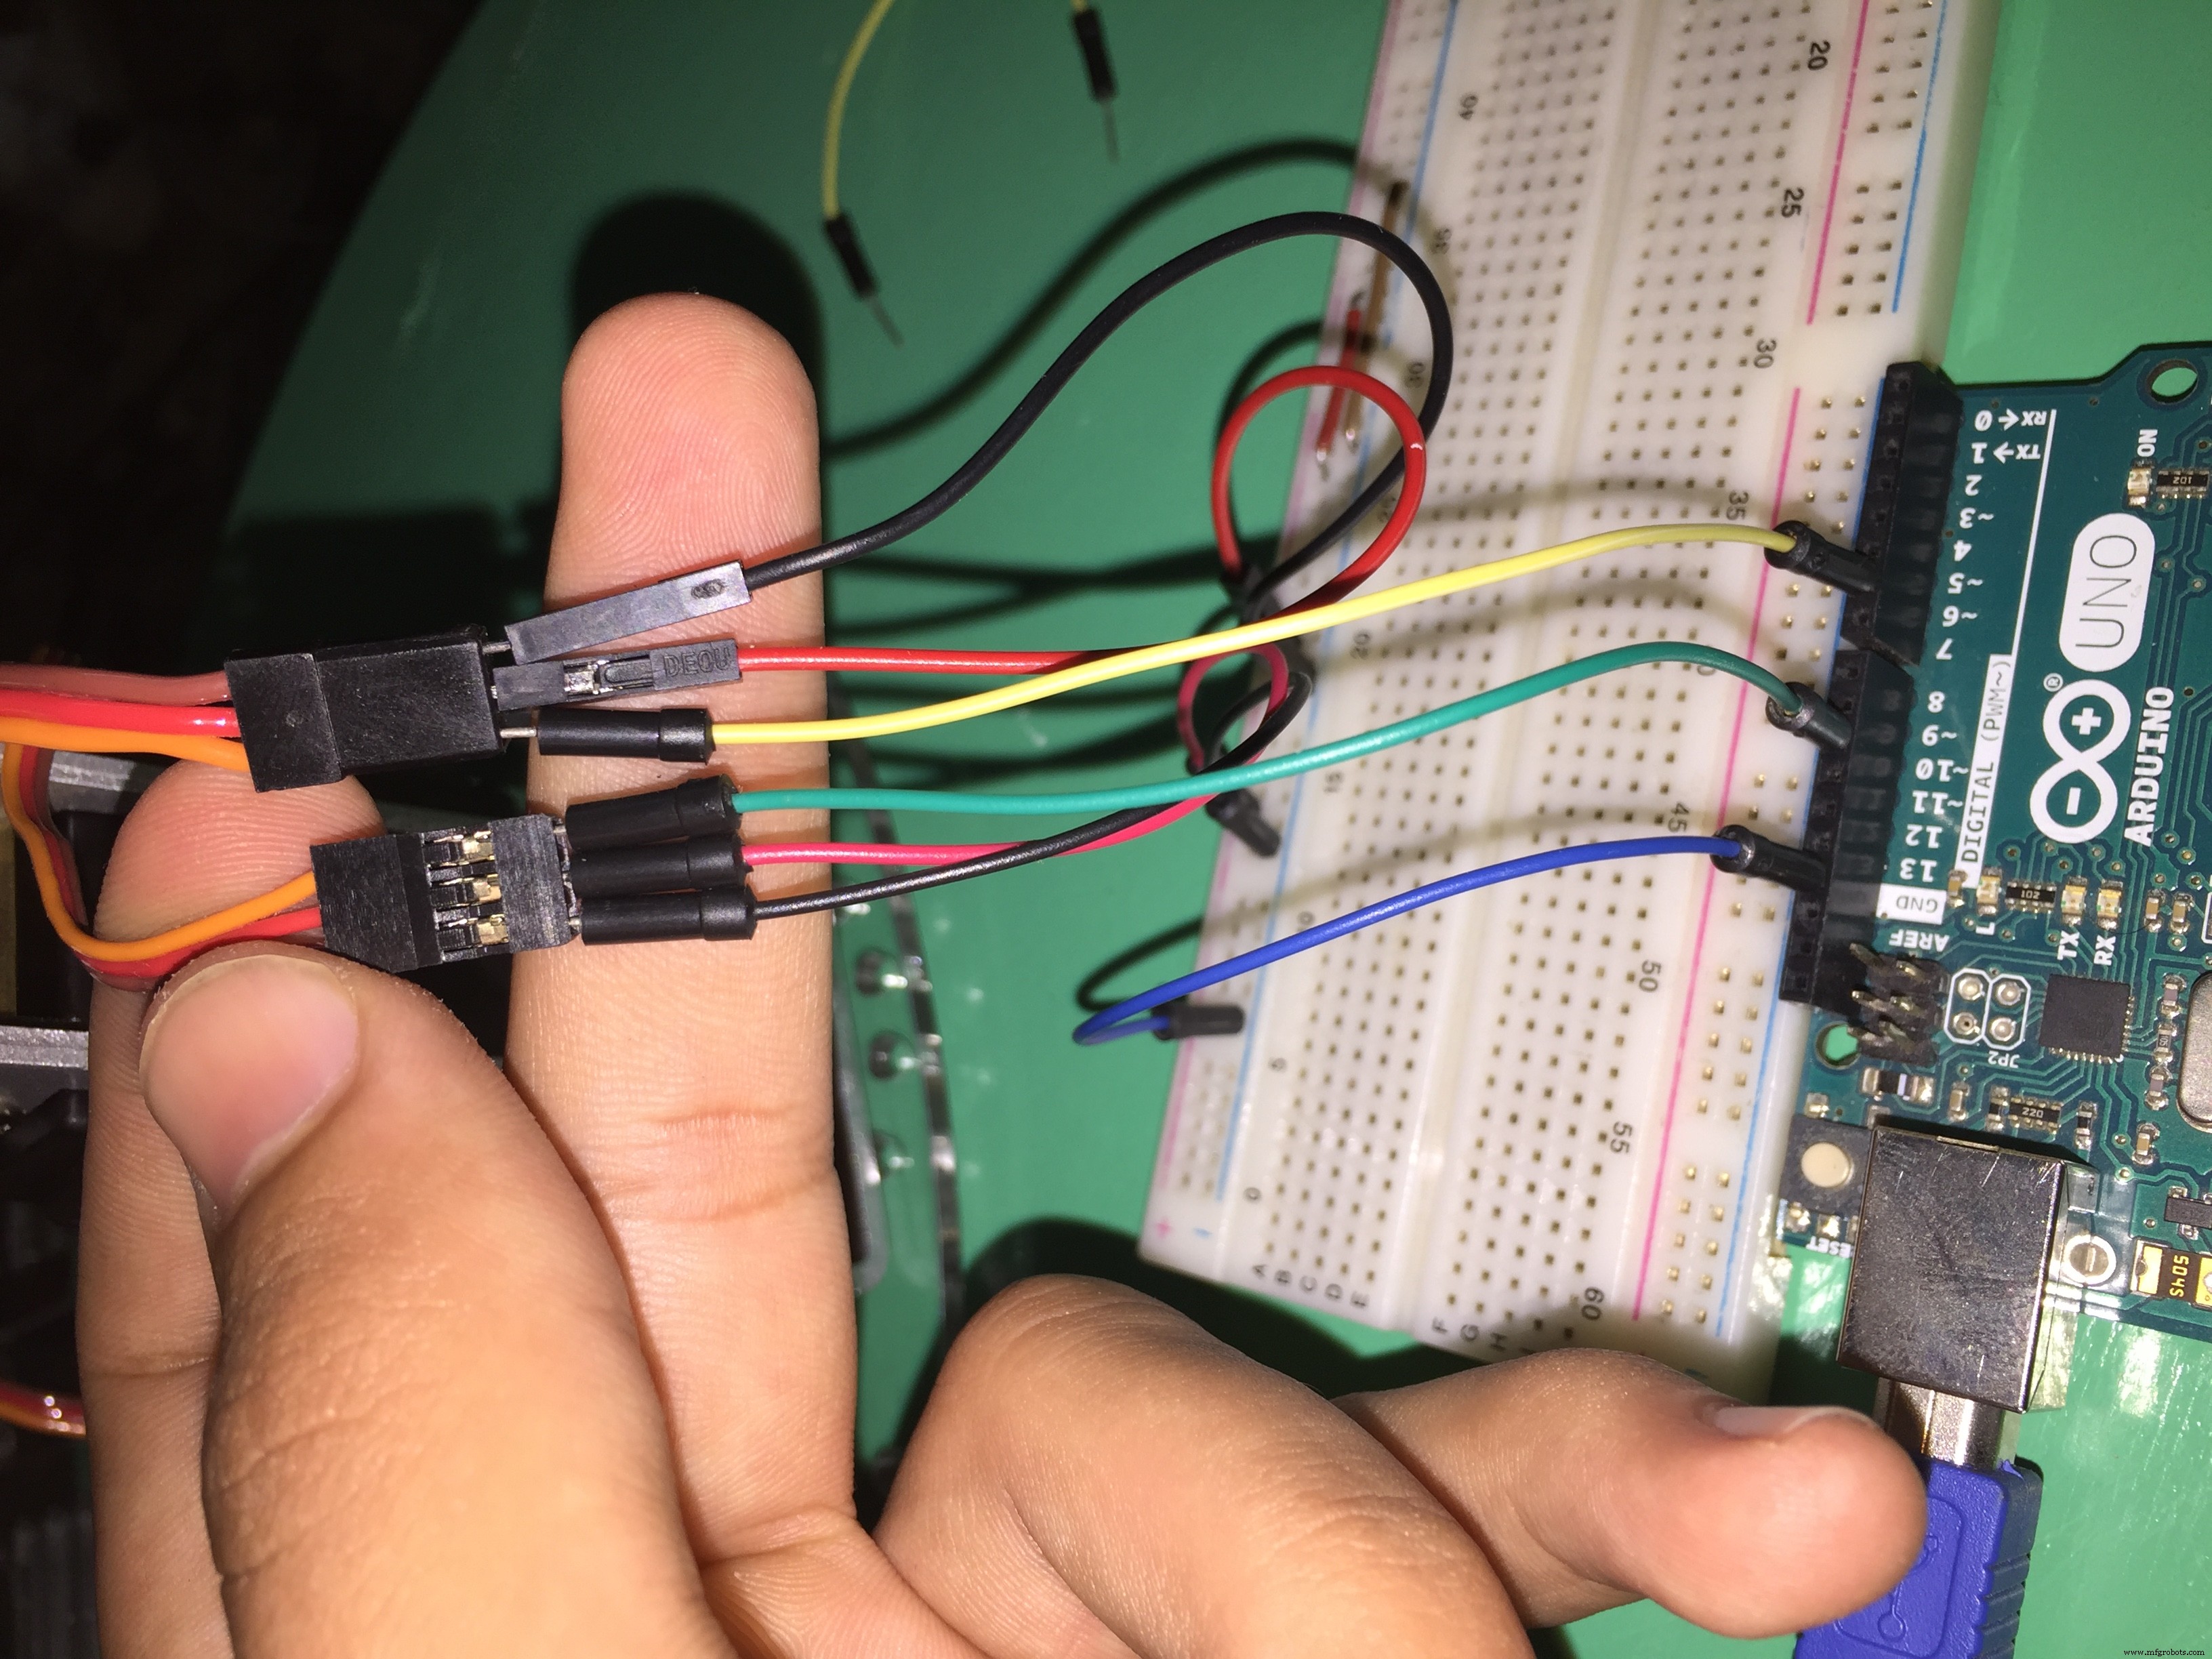
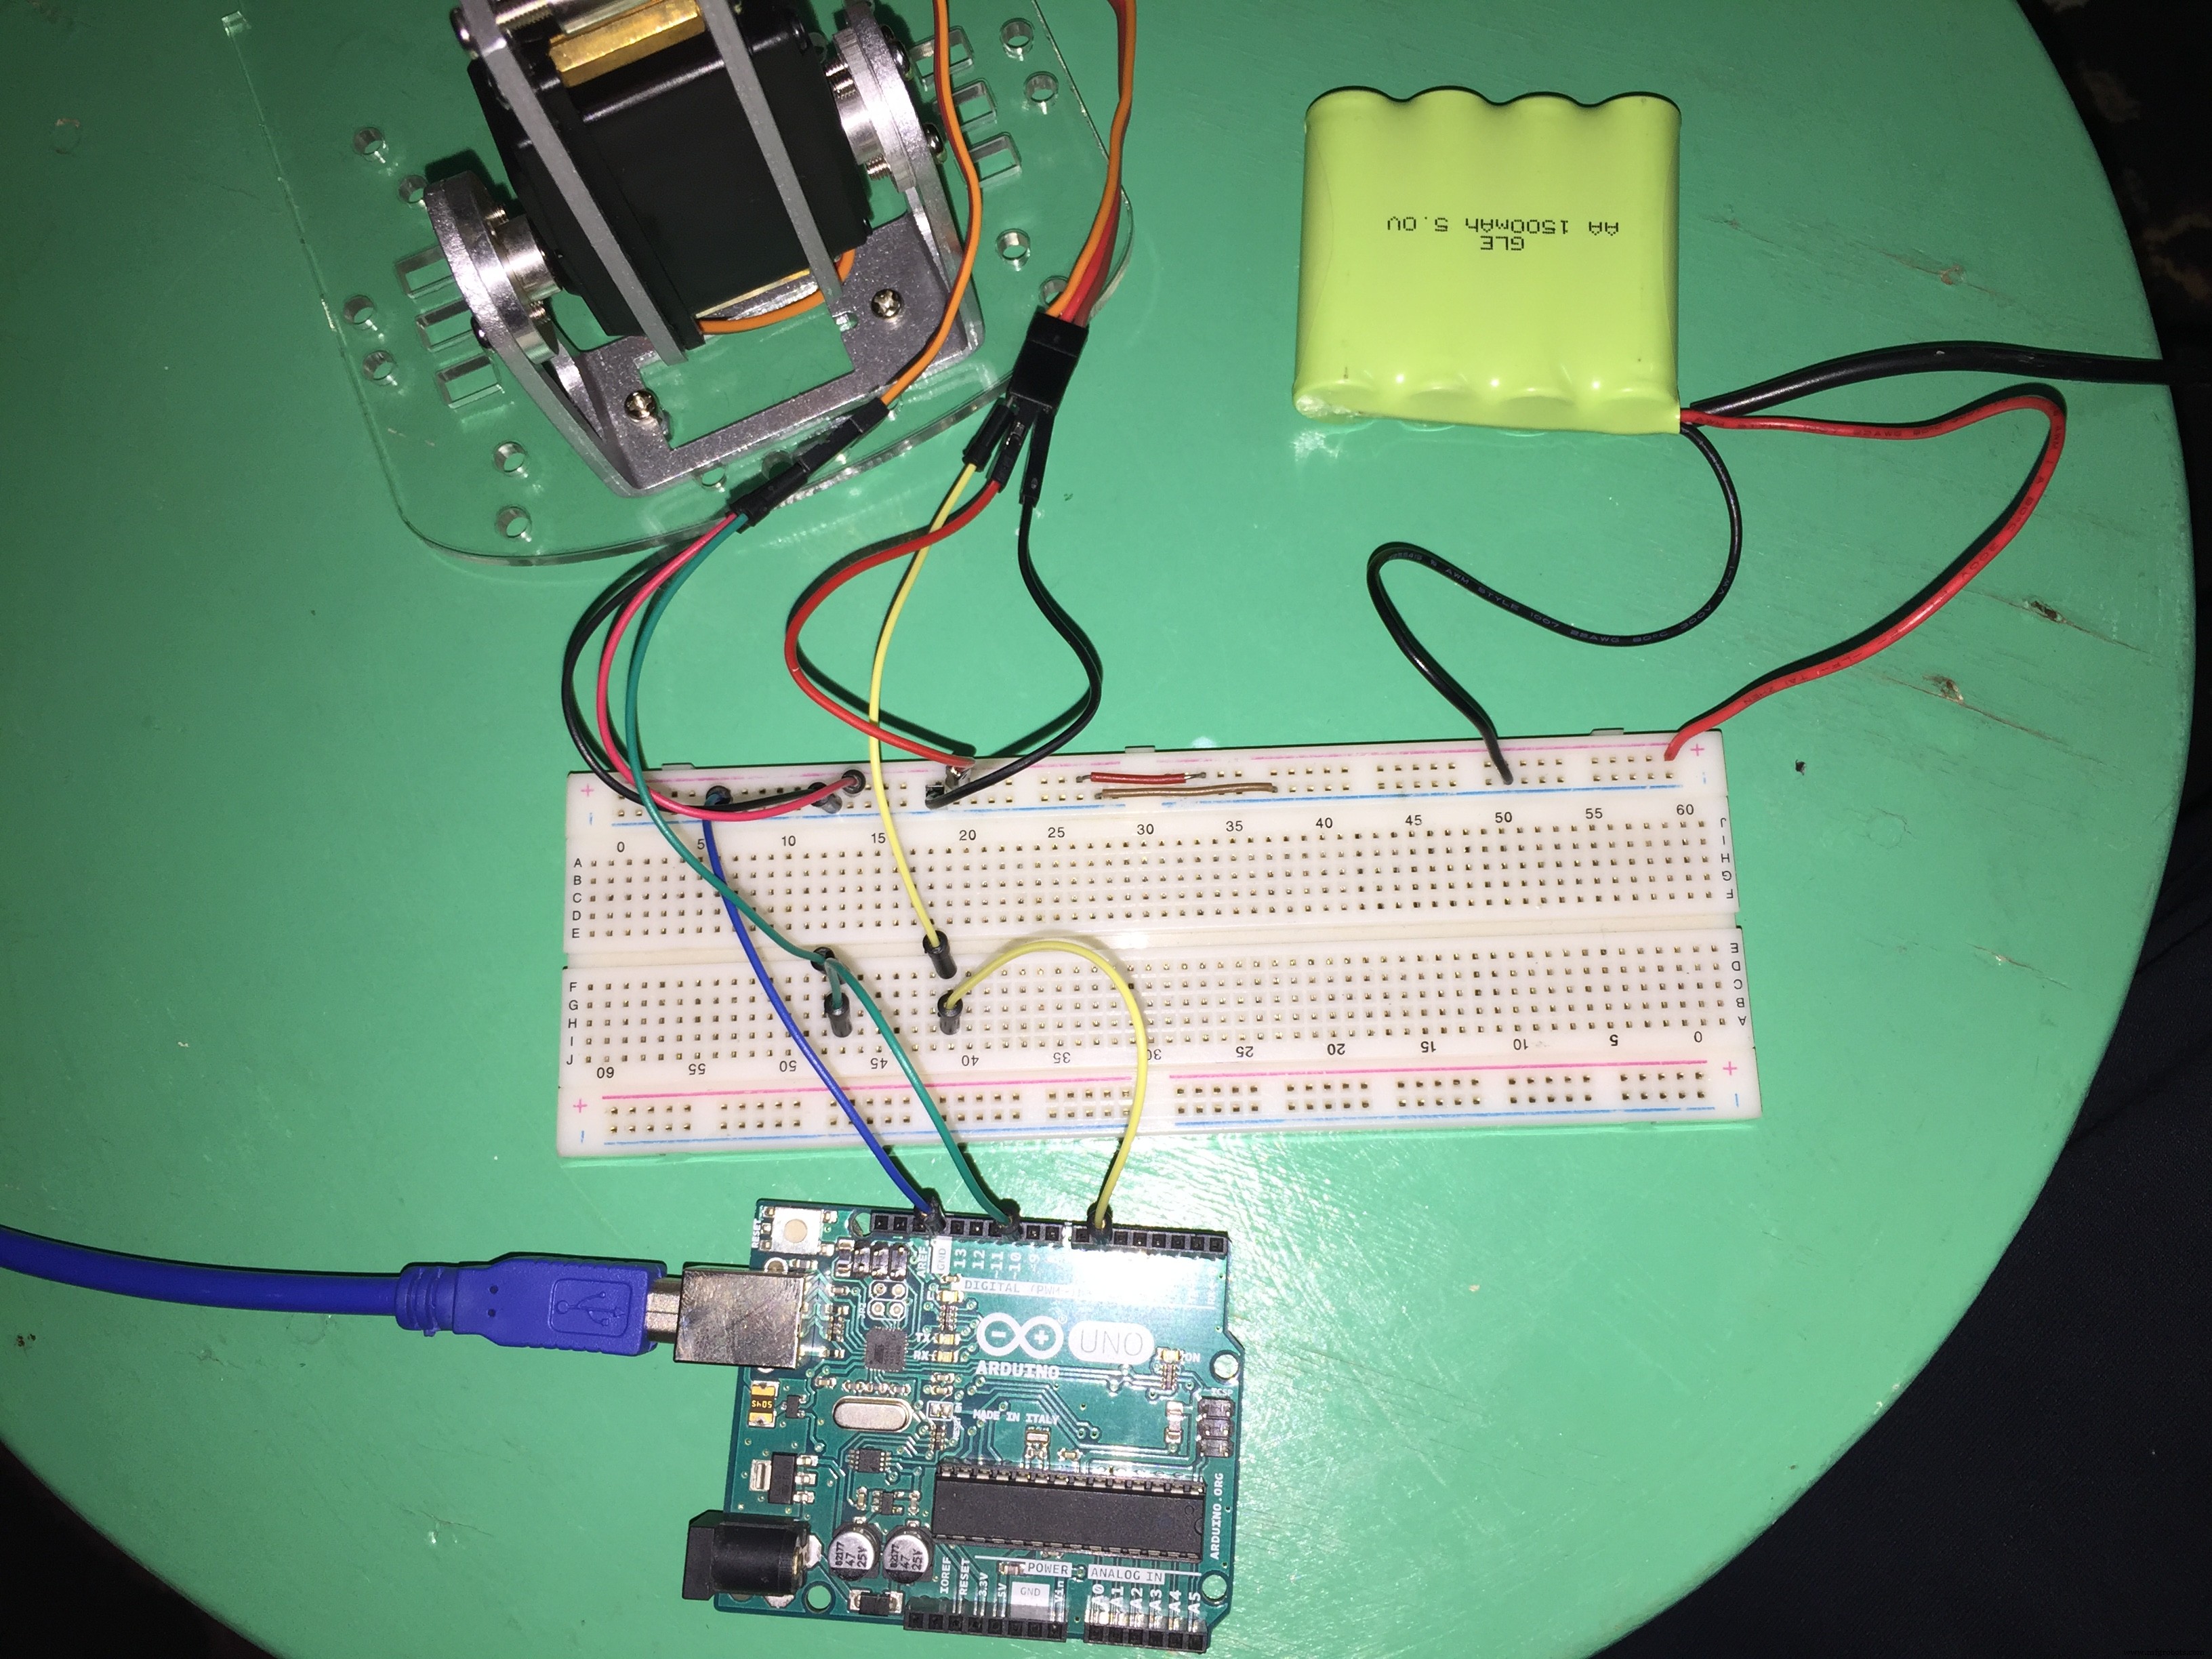
NOTA: Não esqueça de tornar o GND da bateria e o GND do Arduino comuns, faça isso conectando cada GND ao outro.
Os Motores DC
Você precisa soldar alguns fios nos terminais do motor para poder usar estes motores.
O Motor DC não tem polaridade. Não há Positivo e nem Negativo. Se você inverter as conexões do motor, a direção de movimento do motor mudará.
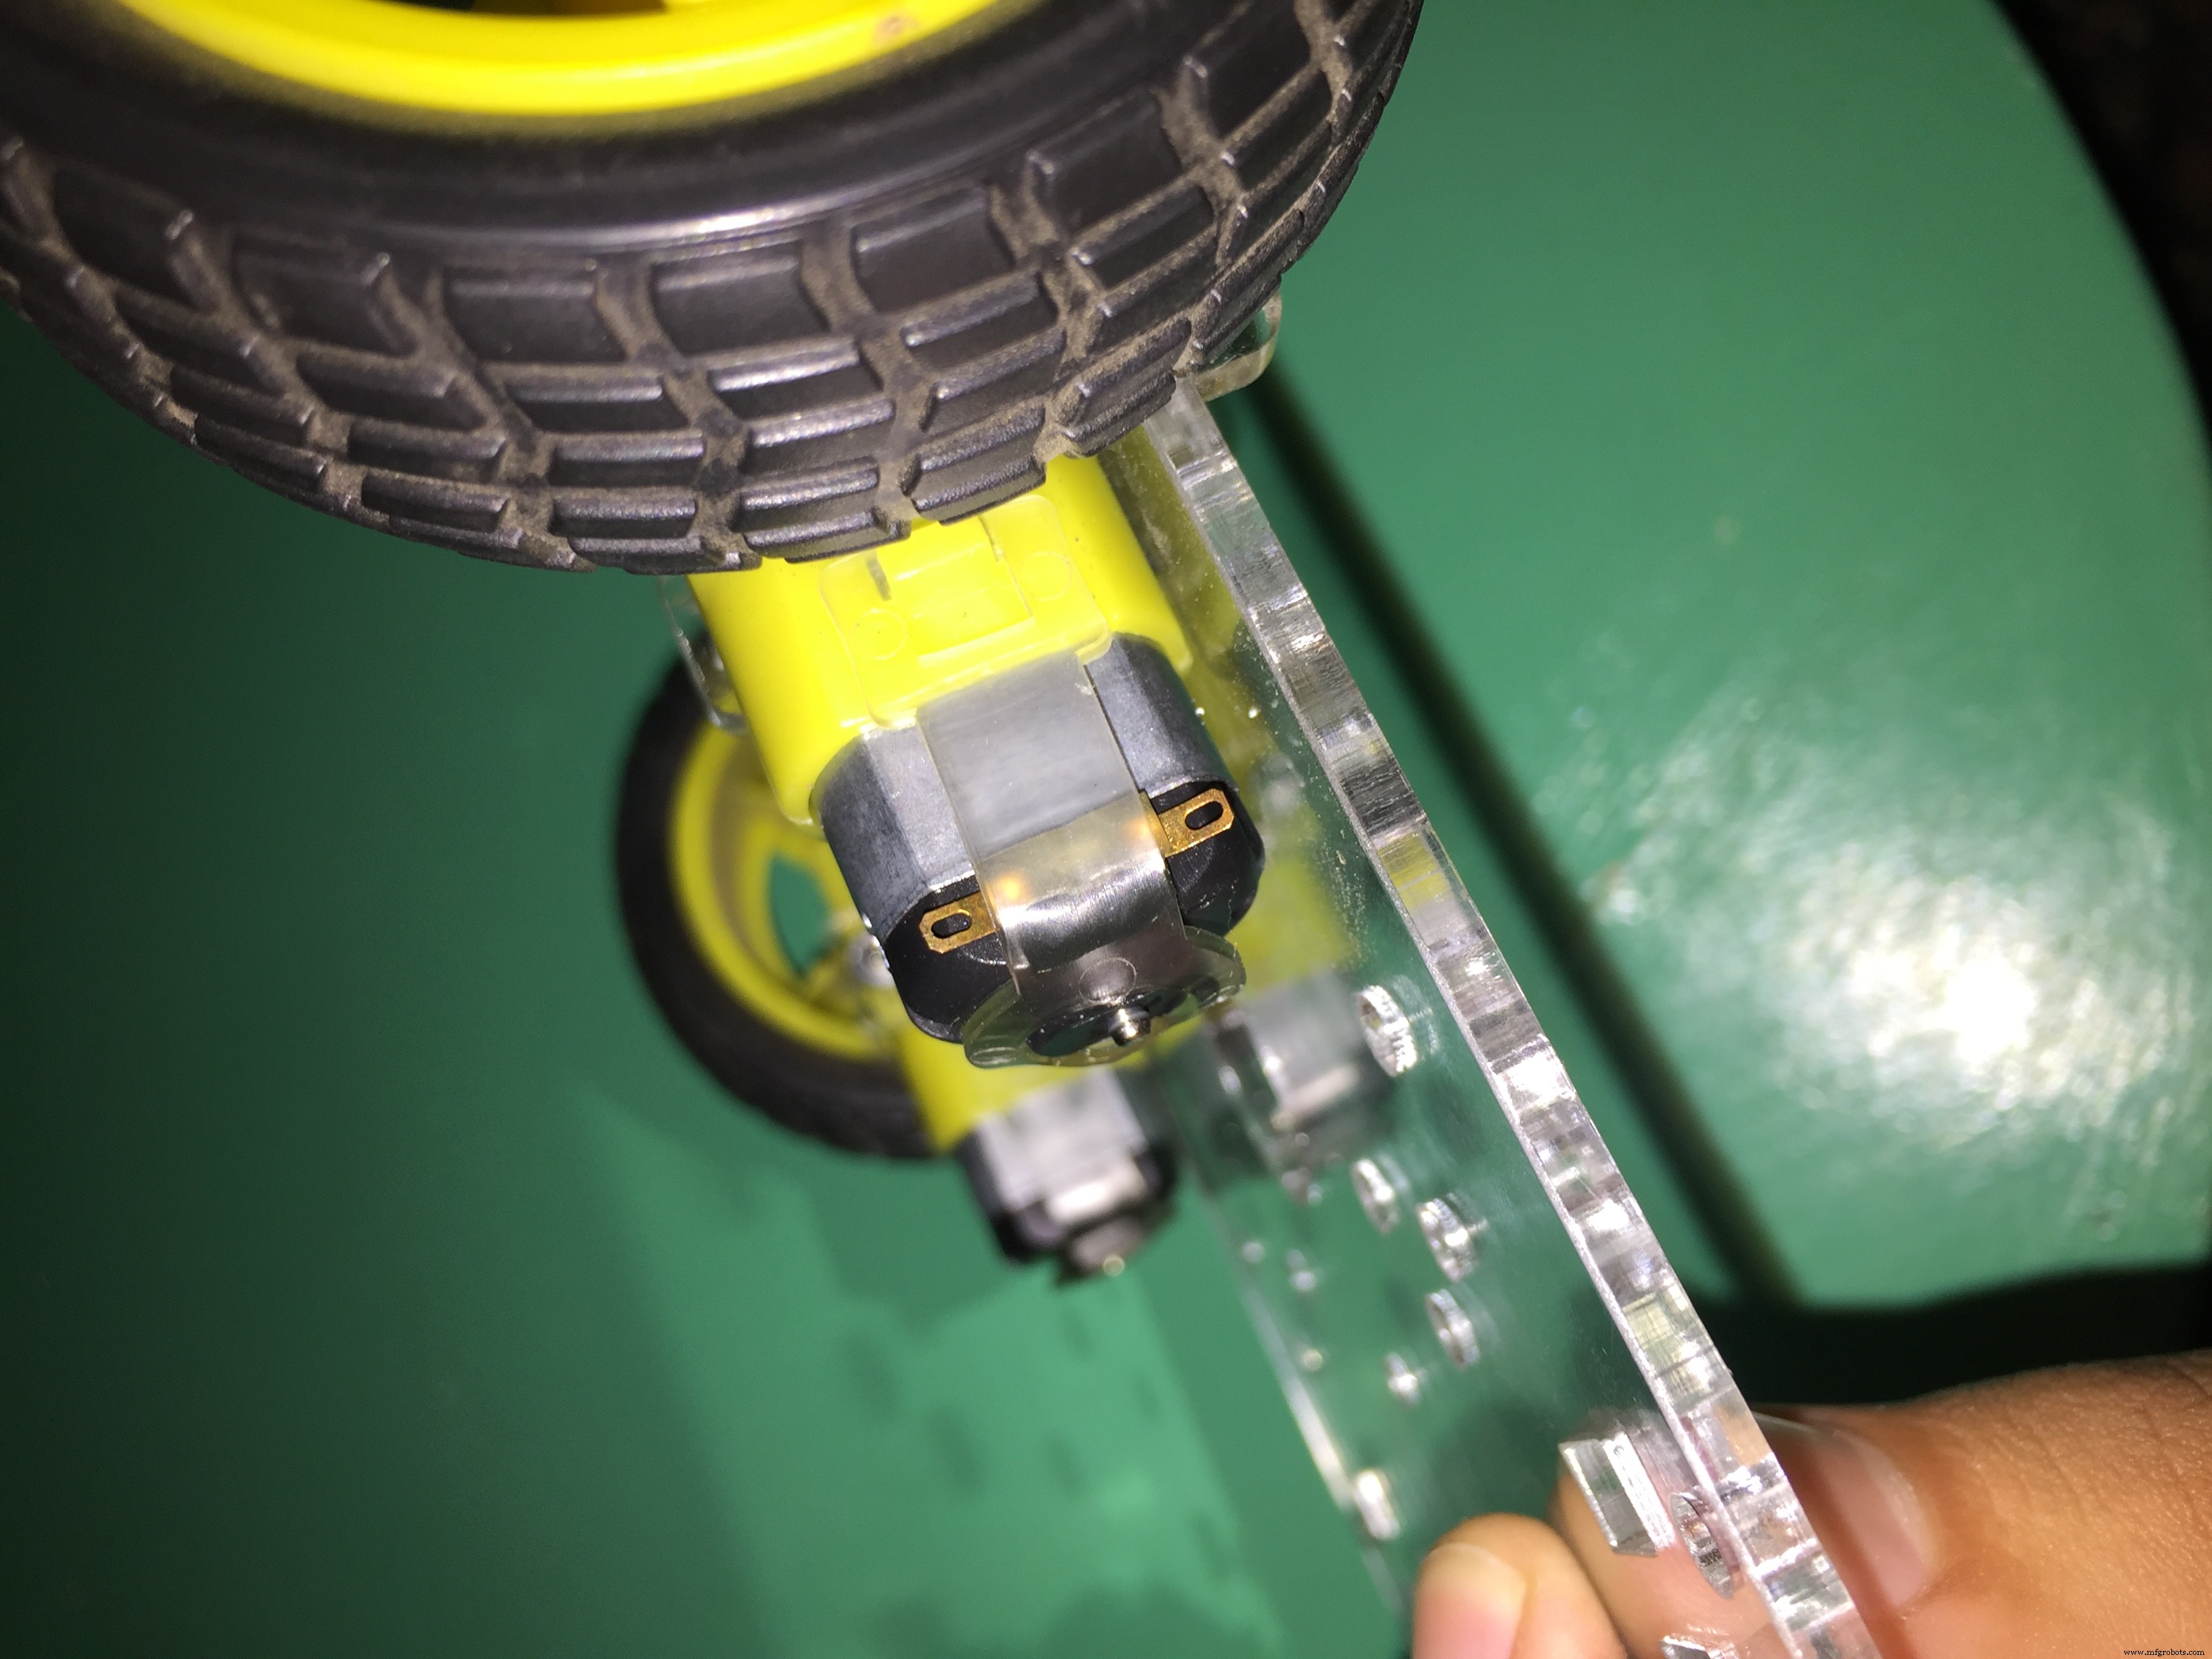
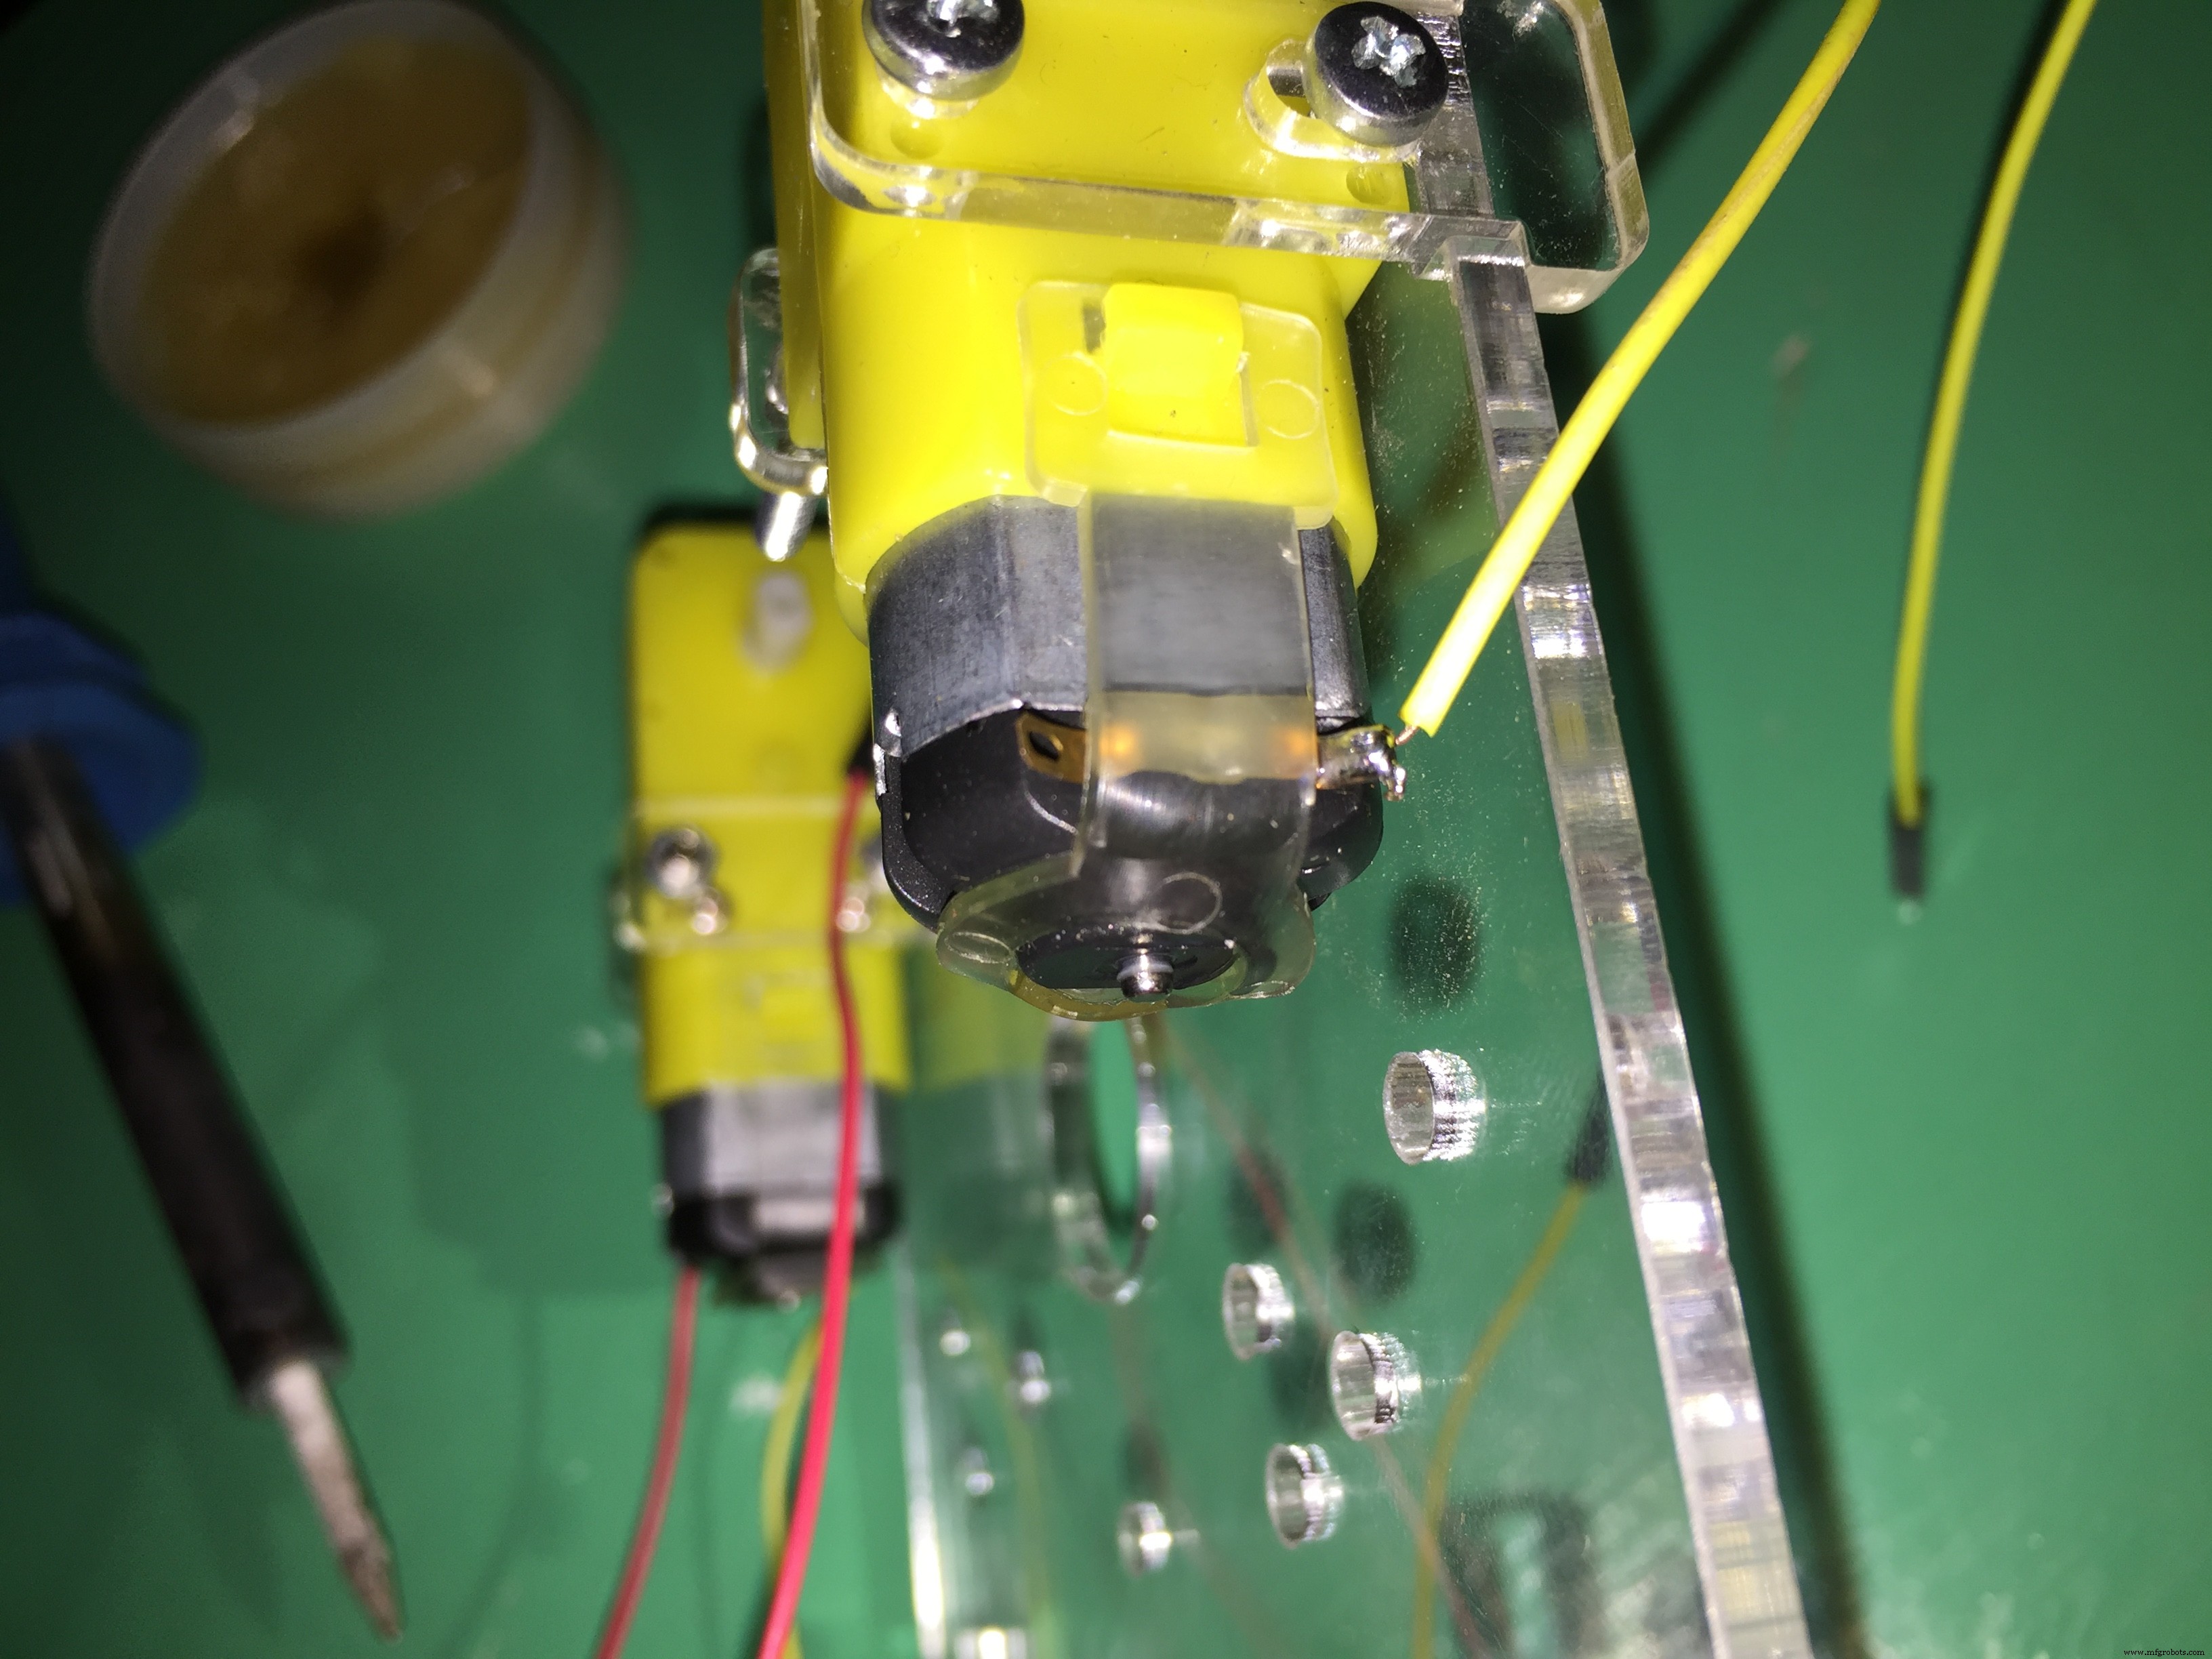
Depois de soldar os terminais do motor, conecte estes terminais ao Motor Shield.
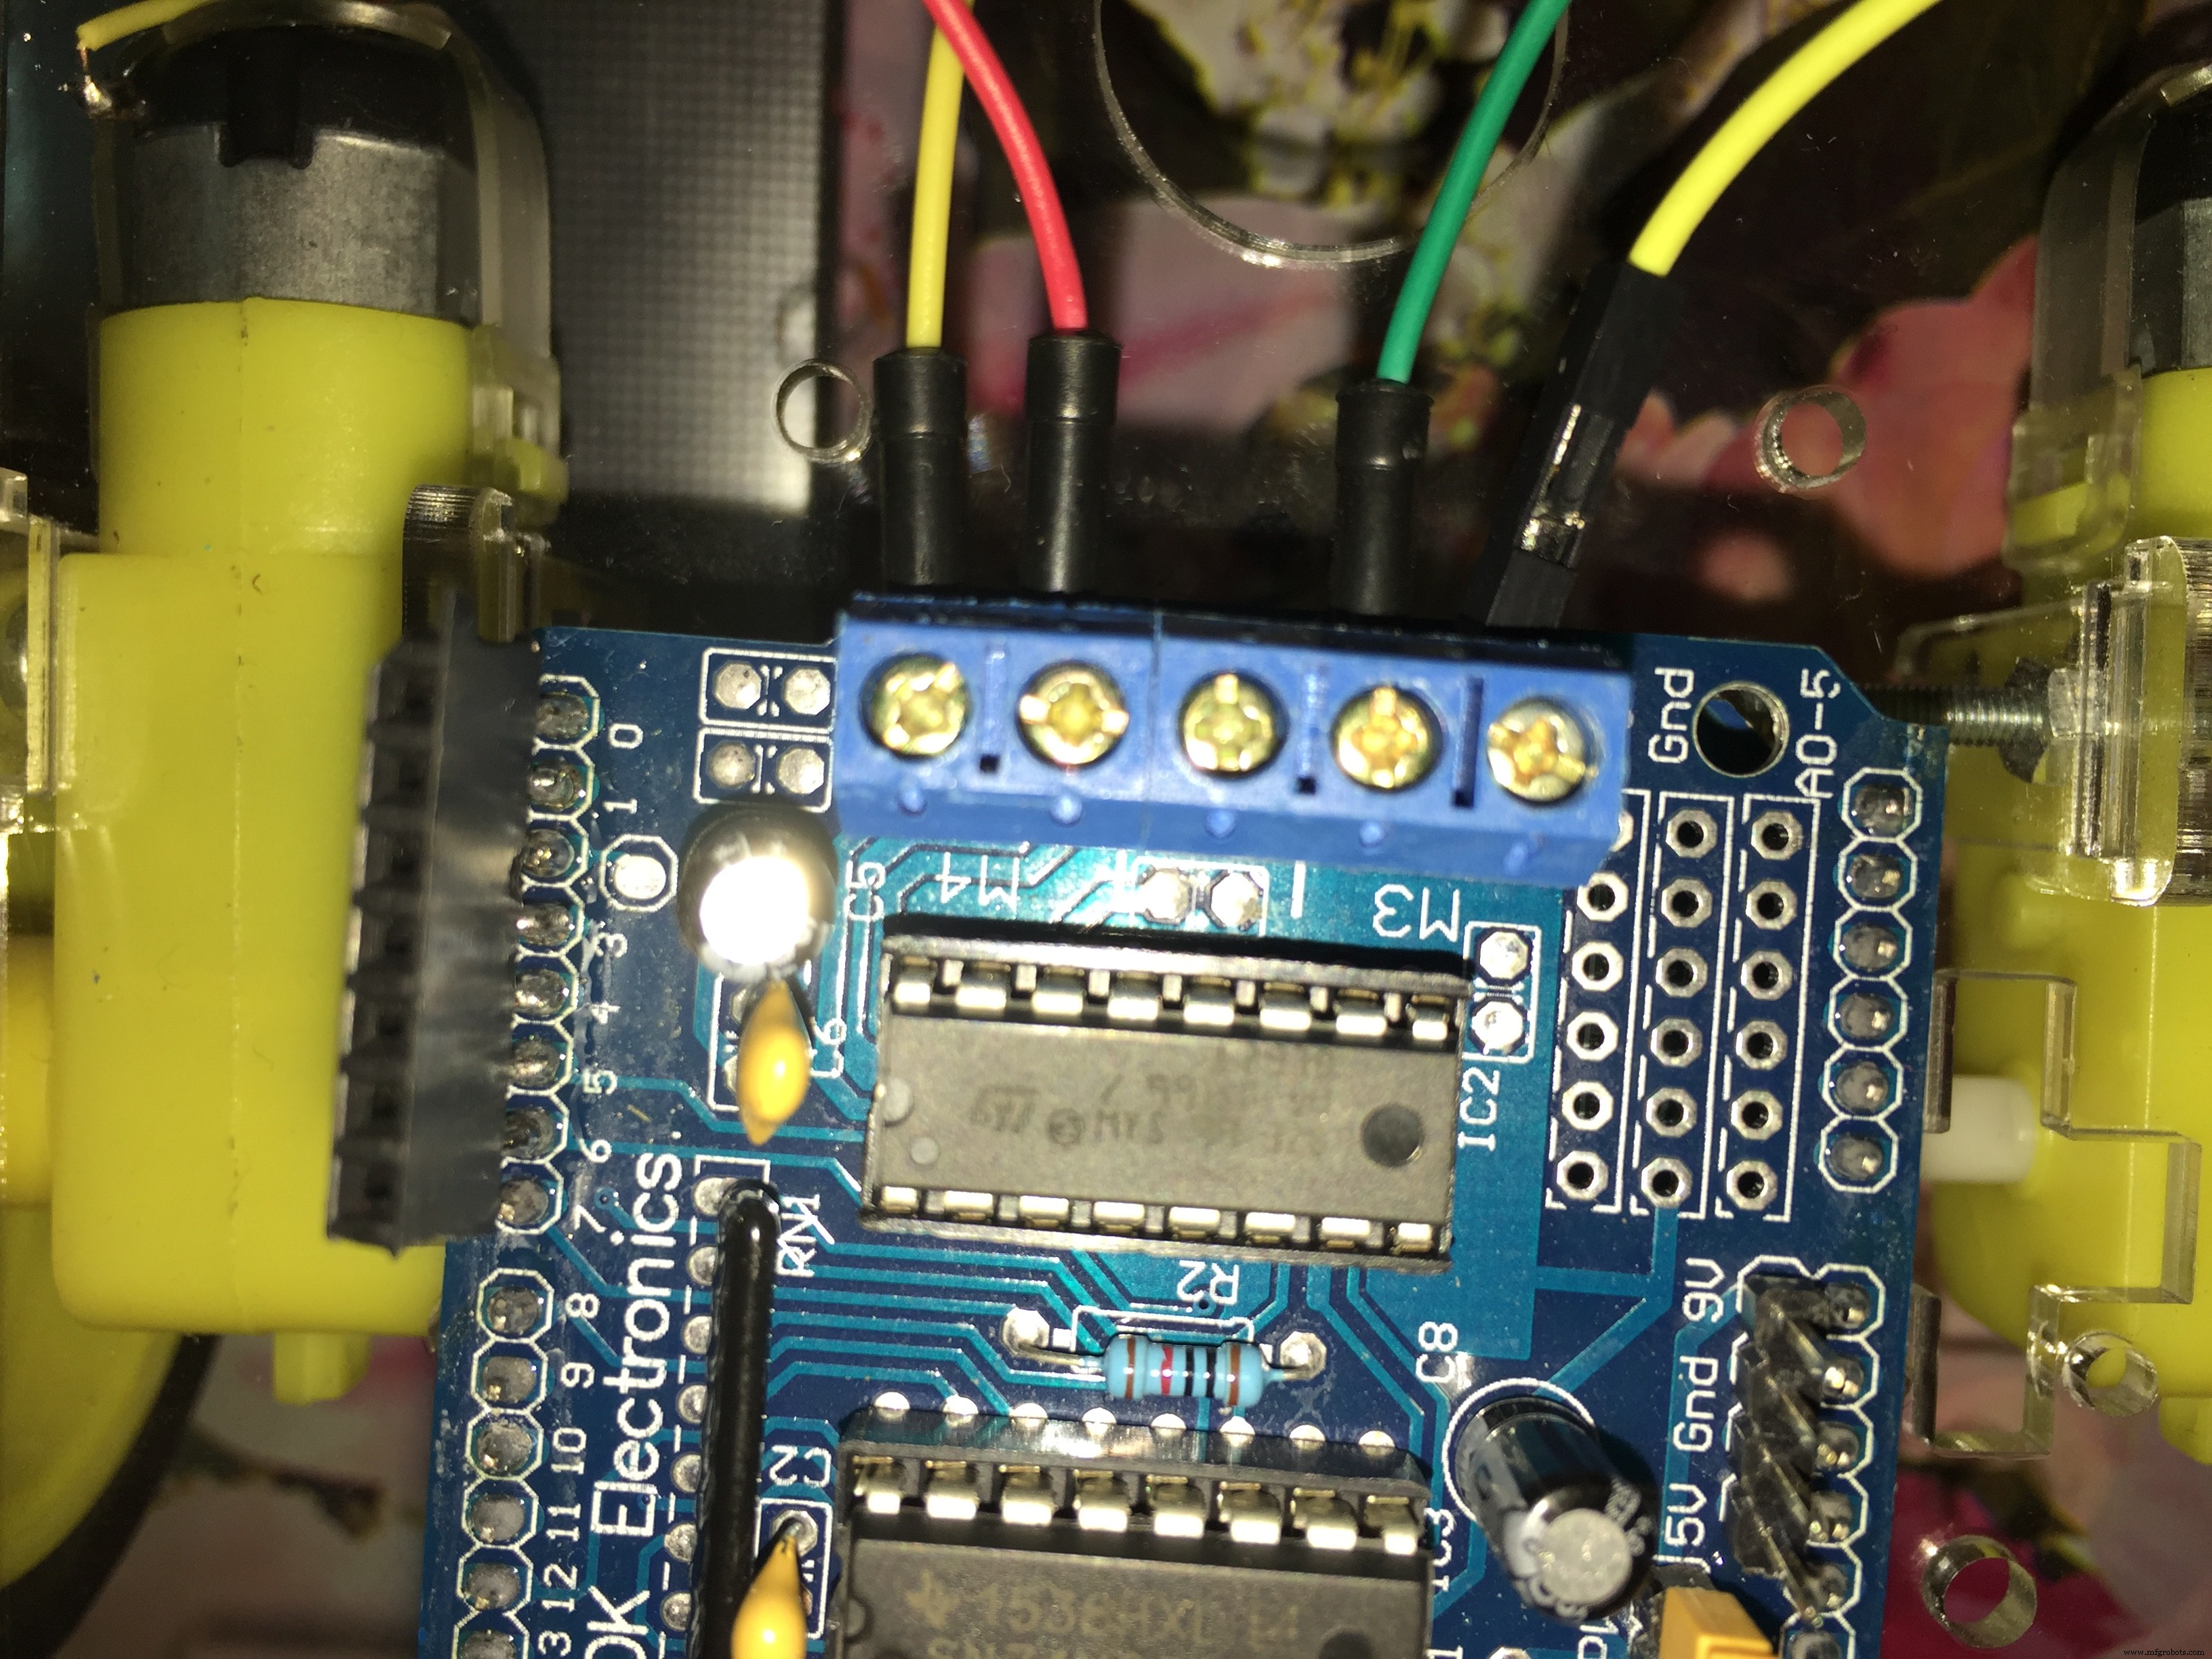
NOTA: No código Arduino, eu usei Motor 1 e Motor 2 - não Motor 3 e Motor 4.
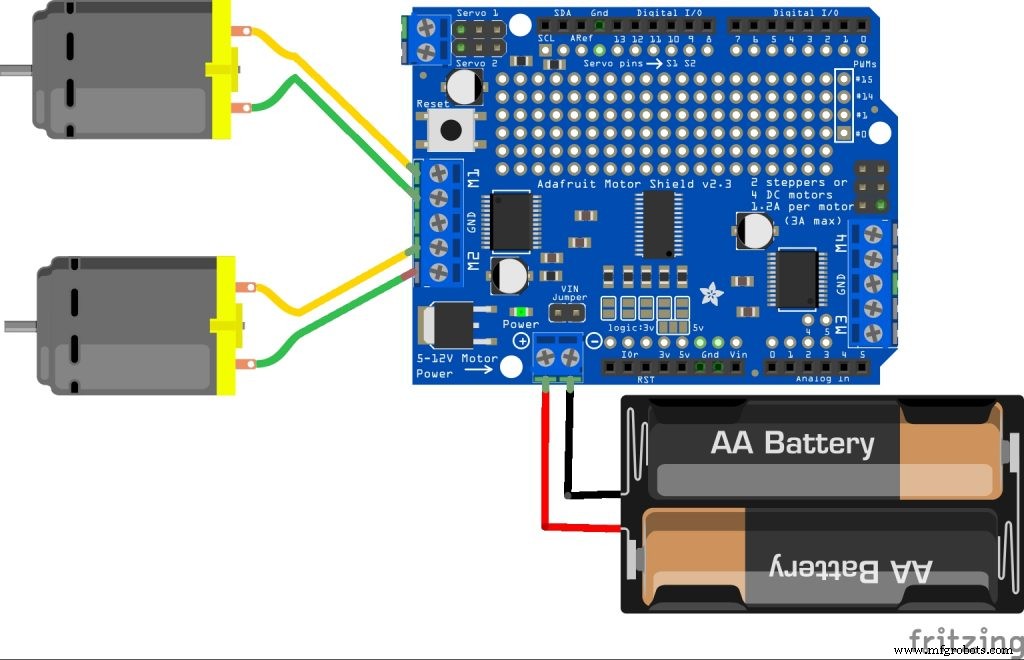
O Esquemático
Como Conectar os Motores do Robô e a bateria com o driver de motor.
Como Conectar os Motores Servo do Braço e a bateria com a placa Arduino.
Como Conectar o módulo Bluetooth com a placa Arduino.
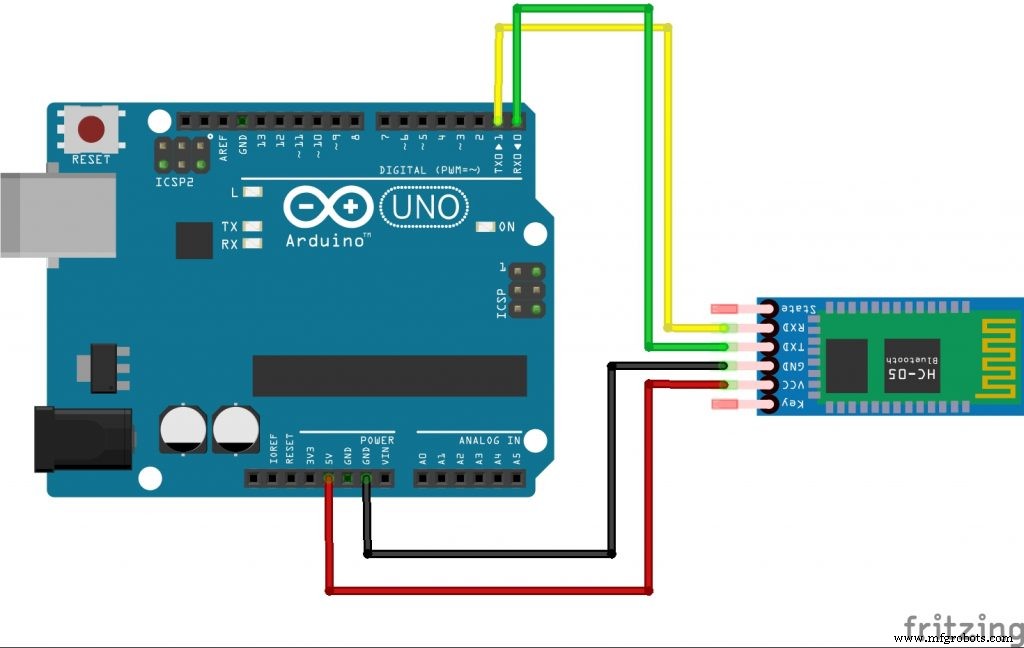
NOTA: desconecte (remova o FIO VERMELHO pino +5) o módulo Bluetooth enquanto faz upload do código para a placa Arduino. Reconecte depois que o processo de upload terminar.
Código
Código Arduino do Robô Pick and Place
#include
#include

AF_DCMotor motorR(1);
AF_DCMotor motorL(2);
Servo elbowServo;
Servo gripperServo;
int command;

void setup() {
  gripperServo.attach(9);
  elbowServo.attach(10);
  Serial.begin(9600);
  motorR.setSpeed(255);
  motorL.setSpeed(255);
}

void loop() {
  command = Serial.read();

  /* CÓDIGO DO BRAÇO */
  if(command >= 1 && command <= 180) // servo do cotovelo move conforme posição do polegar no app móvel entre 0 - 180
  {
    elbowServo.write(command);
  }
  else if (command == 205) // Garra move para ângulo 0
  {
    gripperServo.write(0);
  }
  else if (command == 206) // Garra move para ângulo 90
  {
    gripperServo.write(90);
  }
  else if (command == 207) // Garra move para ângulo 180
  {
    gripperServo.write(180);
  }

  /* CÓDIGO DO CARRO */
  else if (command == 200) {
    motorR.run(FORWARD);
    motorL.run(FORWARD);
  }
  else if(command == 201) {
    motorR.run(FORWARD);
    motorL.run(BACKWARD);
  }
  else if(command == 202) {
    motorR.run(RELEASE);
    motorL.run(RELEASE);
  }
  else if(command == 203) {
    motorR.run(BACKWARD);
    motorL.run(FORWARD);
  }
  else if(command == 204) {
    motorR.run(BACKWARD);
    motorL.run(BACKWARD);
  }
  else if(command == 0) {
    motorR.run(RELEASE);
    motorL.run(RELEASE);
  }
}
Esquemáticos
Este App Só Funciona Em Celulares Android.
Você Deve Ligar o Bluetooth Antes de Usar Este App
Antes de escolher o módulo Bluetooth no app, pareie seu celular com o módulo Bluetooth nas configurações do seu telefone.
ieee_aast_aswan_test1_xVVlPTtt8n.apk
Processo de manufatura
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Construa um Robô de Streaming de Vídeo Controlado por Internet com Arduino e Raspberry Pi
- Construa Robô Raspberry Pi Controlado por Wi-Fi com Python – Guia Passo a Passo
- Garras Personalizadas para Injetores de Combustível Impressas em 3D: Aumentando a Eficiência de Pick-and-Place
- Principais Fabricantes de Robôs Pick-and-Place na Índia
- Top 10 Fornecedores Confiáveis de Robôs Pick and Place para Automação Industrial
- Como Robôs Pick-and-Place Operam: Aumentando a Eficiência na Manufatura
- Aumente Eficiência com Automação Pick-and-Place: Integração Robótica Perfeita com EasyWork
- Automação Robótica Impulsiona Produção de Baterias para o Boom de VEs
- Ferramentas de Ponta de Braço: Aprimorando Desempenho de Pick-and-Place de Robôs