



10 Tarefas Essenciais de Programação Offline que Todo Operador de Robô Deve Conhecer
Sua tarefa é adequada para programação offline? Analisamos as 10 principais tarefas robóticas possíveis com software de programação offline.
Uma preocupação comum sobre qualquer nova tecnologia está na pergunta "Mas funcionará para minha situação única?"
A programação offline não é diferente. Embora as pessoas vejam os benefícios rapidamente, às vezes se preocupam que não será aplicável à sua tarefa específica. Entendemos a preocupação. Cada negócio é único e pode ser difícil saber se uma tecnologia como programação offline será a melhor opção.
No entanto, mesmo que sua situação seja única, existem semelhanças entre sua aplicação robótica e outras que vemos o tempo todo. A programação offline pode ser usada para muitas tarefas robóticas.
Neste artigo, explicamos quais fatores determinam se você pode usar programação offline e listamos nossas 10 principais tarefas no RoboDK.
O Que Determina Se uma Tarefa Pode Usar Programação Offline
Se você pode realizar uma tarefa com um robô, quase certamente pode programá-la usando programação offline. No entanto, existem alguns fatores que determinam quão fácil (ou difícil) será realizar a programação.
Cinco fatores importantes são:
- Funcionalidade do Software — Nem todo software de programação offline é igual. Alguns pacotes são fornecidos por fabricantes específicos de robôs, ficando presos a essas marcas e com suporte variável para algumas tarefas.
- Compatibilidade do Robô — Alguns fabricantes não fornecem software de programação offline, o que é um problema se você depende do software do fabricante. Para dicas sobre como avaliar seu robô, veja nosso artigo: "A Programação Offline Funcionará com Meu Robô?".
- Disponibilidade do Modelo do Robô — Você precisa ter certeza de que o modelo do seu robô está disponível para o software de programação offline que está usando. Veja nossa Biblioteca de Robôs com mais de 300 modelos de mais de 30 fabricantes.
- Nível de Especialização — Alguns tipos tradicionais de programação offline (ex: na indústria automotiva) envolvem ferramentas de software complexas que não são fáceis de usar. Software como o RoboDK, por outro lado, torna muito fácil programar seu robô offline. Como resultado, você precisa de muito menos especialização do que no passado.
A maioria desses fatores pode ser superada selecionando o software de programação offline certo.
Top 10 Tarefas para Programação Offline
Frequentemente vemos pessoas implementando as mesmas, ou similares, tarefas usando programação offline. Para facilitar sua vida, compilamos uma lista das tarefas mais comuns, junto com instruções de como implementá-las usando programação offline.
Você pode encontrar simulações interativas e tutoriais de como programar essas tarefas no RoboDK em nossa página de Exemplos.
1. Usinagem Robótica
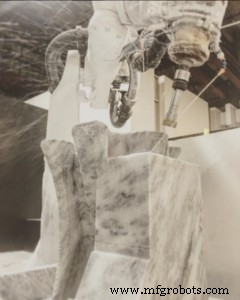
No passado, fresamento e usinagem automatizados tendiam a ser feitos com máquinas CNC. Se robôs estavam envolvidos, geralmente eram usados apenas para carregamento/descarregamento de máquinas.
Hoje, no entanto, robôs estão começando a ser usados para a própria usinagem. O aumento da precisão de robôs industriais e programação offline mais intuitiva significa que você pode facilmente transformar código CNC em instruções para robô.
O RoboDK inclui uma ferramenta dedicada de usinagem robótica em seu menu Utilitários. Veja uma demonstração neste link: Usinagem RoboDK.
2. Pick and Place (Pegar e Colocar)
Possivelmente a tarefa robótica mais popular é pick and place, que envolve mover objetos de uma parte da célula de trabalho para outra. Tais tarefas são muito fáceis de programar usando programação offline. É possível programar uma tarefa simples de pick and place em menos de 15 minutos, como demonstrei em um artigo anterior.
Veja uma demonstração neste link: Pick and Place RoboDK.
3. Pintura Robótica
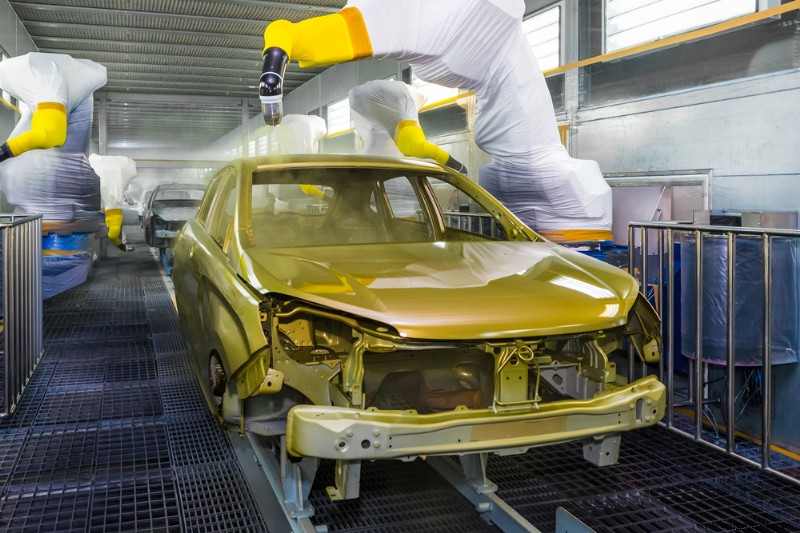
Se você pedisse a qualquer pessoa para nomear algumas tarefas industriais robóticas, aposto que pintura robótica estaria no topo da lista. Pintura é uma das aplicações robóticas mais típicas e é fácil de fazer usando programação offline. O software pode gerar os caminhos da ferramenta em minutos.
Veja uma demonstração neste link: Pintura RoboDK.
4. Soldagem por Pontos Robótica
A programação offline tem sido usada há muito tempo para gerar programas para soldagem por pontos. No entanto, no passado, isso levava muitas horas de simulação árdua e exigia um programador especialista. Com software mais novo, programas de soldagem por pontos podem ser gerados facilmente, sem erros.
Veja uma demonstração neste link: Soldagem por Pontos RoboDK.
5. Impressão 3D
Diria que impressão 3D é uma das tecnologias marcantes do século 21. Embora exista há algum tempo, aplicações de impressão 3D explodiram na última década. Um dos desenvolvimentos mais interessantes recentes é usar os próprios robôs como impressoras 3D. A programação offline torna isso muito simples de alcançar.
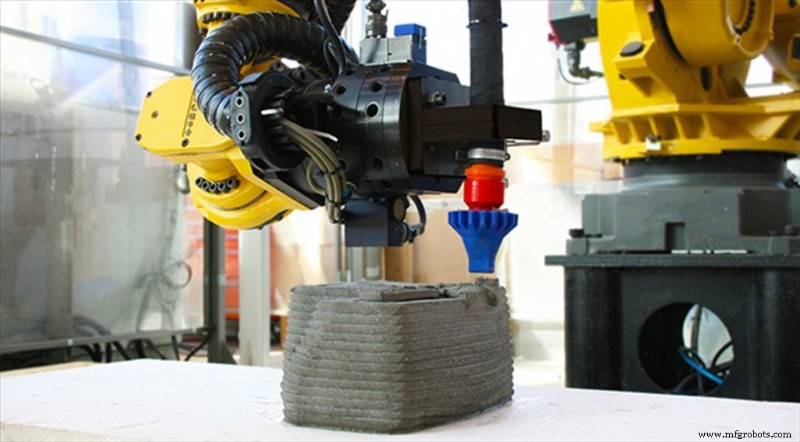
O RoboDK inclui uma ferramenta dedicada de impressão 3D em seu menu Utilitários. Veja uma demonstração neste link: Impressão 3D RoboDK.
6. Coleta em Esteira Transportadora
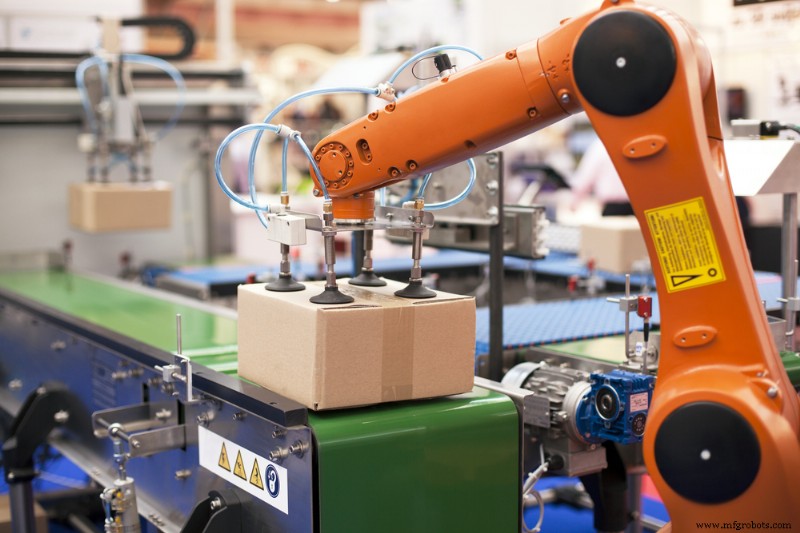
Esteiras transportadoras são usadas em muitas indústrias para transportar objetos entre diferentes processos de valor agregado. No entanto, são frequentemente difíceis de integrar com um robô. Se seu software de programação offline as suporta (como o RoboDK), pode economizar muito tempo de integração online.
Veja uma demonstração neste link: Coleta em Esteira RoboDK.
7. Inspeção Automatizada
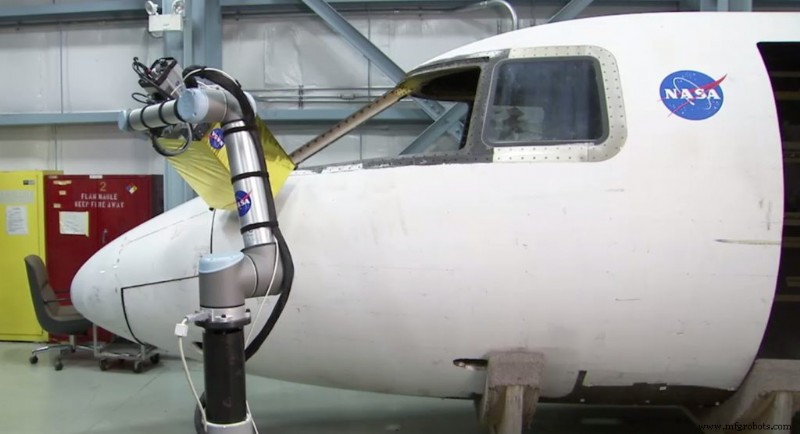
Inspeção usando visão de máquina tornou-se uma aplicação popular para robôs. As razões são claras — inspeção manual é uma tarefa árdua que aumenta conforme a produtividade sobe. A programação offline de visão de máquina nunca pode substituir totalmente a programação online (pois você precisa treinar as câmeras com imagens reais), mas pode ajudar a acelerar o processo de integração.
Veja uma demonstração neste link: Inspeção Automatizada RoboDK.
8. Desenho
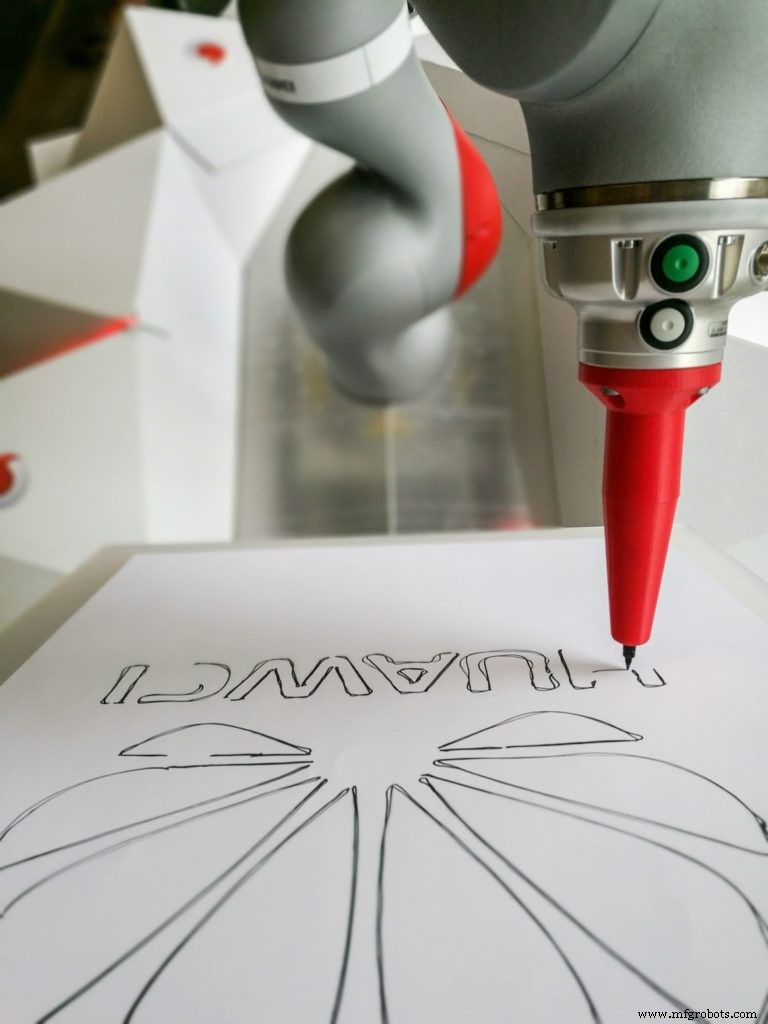
Desenho pode parecer uma atividade frívola para um robô. No entanto, tem muitas aplicações úteis. Robôs podem ser usados para desenhar padrões de glacê em bolos, cortar contornos artísticos usando ferramentas de fresamento e pintar com estilo de caligrafia em produtos. A programação offline facilita a conversão de imagens SVG (padrão para imagens vetoriais) em caminhos para robô.
Veja uma demonstração neste link: Desenho RoboDK.
9. Integração de Eixo Externo
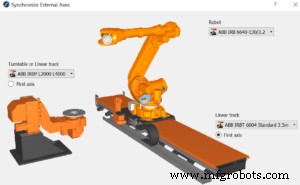
Isso não é realmente uma "tarefa" em si. É mais como uma técnica para melhorar a gama de tarefas que você pode alcançar com o robô. Eixos externos permitem estender o espaço de trabalho do robô para tarefas como pintura, soldagem por pontos, inspeção, etc. São basicamente um ou dois graus de liberdade extras adicionados ao robô. O único problema é que precisam ser sincronizados com o robô. Com programação offline, essa sincronização é fácil.
O RoboDK inclui uma ferramenta dedicada de sincronização para eixos externos em seu menu Utilitários. Veja uma demonstração neste link: Usinagem RoboDK com Eixo Externo.
10. Tudo que um Robô Pode Fazer... OLP Também Pode
Mesmo que sua tarefa não esteja listada aqui, é provável que você possa alcançá-la com programação offline. Se não tem certeza, sinta-se à vontade para nos contatar e perguntar sobre sua tarefa específica, ou poste um comentário abaixo.
A melhor maneira de começar a usar programação offline é simplesmente baixar o software e testá-lo você mesmo. Baixe uma versão de teste gratuita neste link: Download RoboDK.
Robô industrial
- Top 7 Tendências de Manufatura Moldando 2020 e Além
- Top 3 Materiais de Alta Resistência para Fixadores Plásticos
- 7 Podcasts Essenciais que Todo Desenvolvedor de IoT Deve Ouvir
- 10 Workflows de Automação Essenciais para Fabricantes
- Top 5 Vantagens do SaaS que Capacitam Fabricantes Modernos
- Top 7 Livros Imperdíveis para Estudantes de Engenharia Eletrônica
- Como Escolher o Projeto de Automação Certo: Um Guia Estratégico
- Guia Especialista para Soldagem de Alumínio: Dicas Profissionais e Melhores Práticas
- Domine a Programação de Tornos CNC: Guia para Operadores e Programadores
- Causas Comuns de Falha de Sistema Hidráulico: Insights e Prevenção