



Escolhendo o Posicionador Robótico Certo: Guia Completo
Acha que pode precisar de um posicionador robótico? Qual é o melhor para você?
Existe uma enorme seleção de posicionadores disponíveis, com eixos, cargas úteis e configurações variadas. Como saber qual posicionador atenderá às necessidades da sua aplicação?
Aqui está uma visão geral de posicionadores robóticos — o que são e o que você precisa saber.
Já é difícil escolher o robô industrial certo para sua aplicação. Você provavelmente olhou dezenas de modelos diferentes de robô antes de encontrar o melhor para suas necessidades, olhando o melhor alcance, a melhor carga útil, a melhor marca.
Justo quando você pensava que todas as suas decisões haviam acabado e você poderia começar a automatizar seu processo, uma nova decisão chega: Eu preciso de um posicionador robótico?
Se você está trabalhando com um integrador de robôs experiente, sua tentação pode ser deixá-lo decidir por você. A expertise deles certamente será importante para ajudar você a fazer a escolha certa. No entanto, ainda é uma boa ideia você se familiarizar com os meandros dos posicionadores robóticos.
Quando usados corretamente, posicionadores podem melhorar significativamente as capacidades de um braço robótico. Com apenas um pouco de conhecimento, você pode garantir que está obtendo o máximo de sua aplicação robótica.
Este artigo fornece um guia geral sobre posicionadores de robô, dando a você informação suficiente para tomar uma decisão informada.
O que é um Posicionador Robótico?
Um posicionador robótico (também conhecido como posicionador de peça de trabalho) é um mecanismo programável com um ou mais eixos que trabalha em uníssono com um robô industrial para expandir as capacidades do robô. A peça de trabalho é montada no posicionador robótico e pode ser controlada independentemente do robô, melhorando sua flexibilidade.
Posicionadores de peça de trabalho vêm em muitos tamanhos, tipos e configurações diferentes. Vão desde o mais simples, mesa giratória de eixo único, até as combinações mais complexas e personalizadas de múltiplos eixos programáveis.
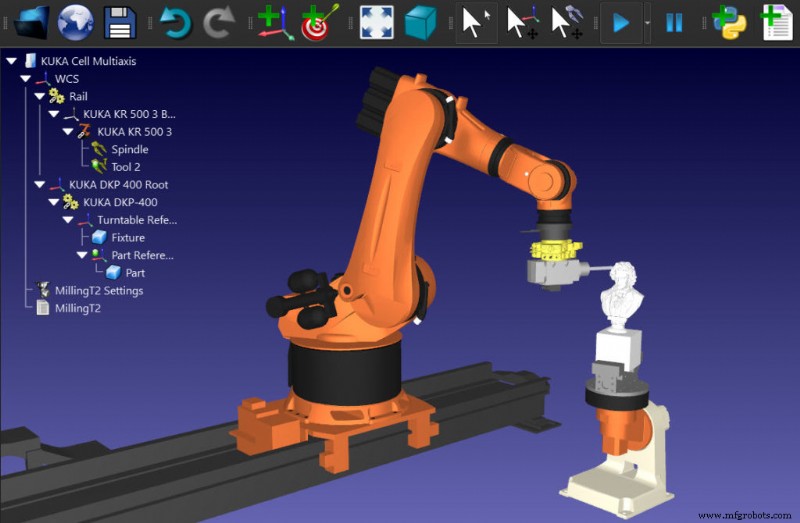
O propósito básico de um posicionador de peça de trabalho é expandir o espaço de trabalho do robô. Isso os torna semelhantes a outros eixos auxiliares onde o próprio robô é montado em um trilho linear, trilho curvo ou guindaste pórtico. No entanto, diferente destes eixos auxiliares, a própria peça de trabalho é a parte que se move, não o robô. Para um guia sobre uso de programação offline com qualquer eixo auxiliar, veja nosso artigo anterior.
Sua Aplicação é Adequada para um Posicionador Robótico?
A primeira coisa que você quer determinar ao considerar um posicionador é se sua aplicação é adequada. Muitas aplicações de robô não precisam de graus de liberdade (DoF) extras e podem ser alcançadas com o robô sozinho.
Um bom lugar para começar a pensar sobre isso é perguntar: "Estou sendo atualmente restrito nesta aplicação pelo espaço de trabalho do robô?"
Se sim, vale a pena investigar se um posicionador (ou outro eixo auxiliar) pode ser bom para você.
Provavelmente as aplicações mais comuns onde posicionadores são rotineiramente usados são soldagem robótica e usinagem robótica. Nestes tarefas, todos os 6 DoF do próprio robô estão sendo usados para posicionar precisamente a ferramenta. Não há muita folga para abordar a peça de trabalho de uma orientação diferente. Como resultado, um posicionador é frequentemente necessário ao soldar ou usinar peças com geometrias mais complexas.
Outras tarefas comuns incluem pintura, revestimento e inspeção.
3 Benefícios Menos Óbvios de Usar um Posicionador Robótico
Expandir o espaço de trabalho do robô é certamente uma razão convincente para escolher um posicionador. No entanto, existem também outros benefícios que são ligeiramente menos óbvios:
- Processos concorrentes — Alguns posicionadores permitem múltiplas peças de trabalho serem montadas em lados opostos. Isso permite que duas ou mais operações sejam realizadas simultaneamente com múltiplos robôs, como neste exemplo da ABB.
- Menor pegada — Embora contra-intuitivo, um posicionador pode realmente reduzir a quantidade de espaço no chão que uma célula de robô usa comparado a, digamos, usar outro tipo de eixo auxiliar com as peças de trabalho dispostas em bancadas.
- Alta capacidade de carga — Alguns posicionadores podem lidar com peças de trabalho enormes e pesadas. Qualquer que seja sua tarefa, provavelmente há um posicionador que pode lidar com a carga.
5 Tipos Comuns de Posicionador Robótico
Existem muitos tipos de posicionador robótico, mas aqui estão os mais comuns:
1. Mesas Giratórias (Turntables)
O tipo mais básico de posicionador, mesas giratórias ficam no chão ou bancada e rotacionam a peça de trabalho em torno de apenas um eixo (o eixo vertical). São comumente usadas em fresagem robótica, como vimos no projeto Protolab com RoboDK (a mesa giratória não é vista se movendo neste vídeo).
2. Posicionador de Eixo Único
Uma mesa giratória é apenas um tipo específico de posicionador rotacional de eixo único. Mas, posicionadores de eixo único existem para quase qualquer orientação. O mais comum rotaciona a peça de trabalho em torno do eixo horizontal de maneira semelhante a um torno.
3. Cabeçote e Contraponto (Headstock and Tailstock)
Se sua peça de trabalho é muito longa ou muito pesada para um único posicionador, uma abordagem comum é combinar dois posicionadores de eixo único, com um fixado em cada extremidade da peça de trabalho (conhecidos como cabeçote e contraponto). O controle é sincronizado para que sejam tão fáceis de programar quanto um único posicionador.
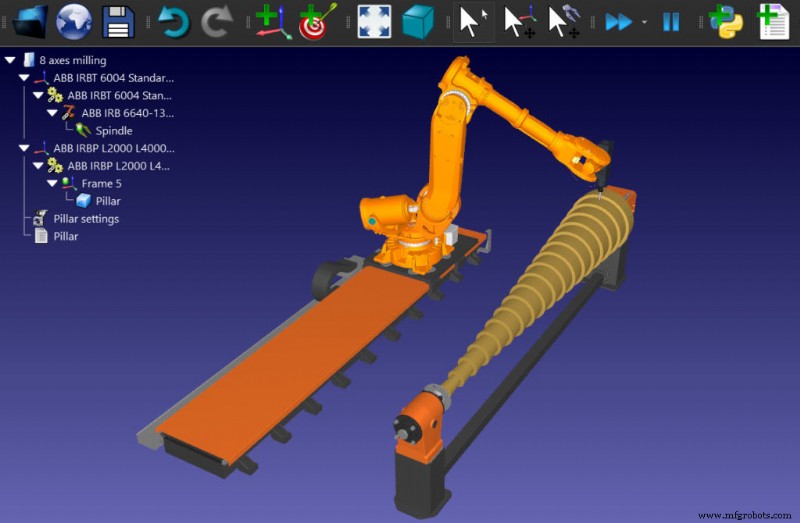
4. Posicionadores Multi-eixos
Aqui é onde fica complexo. Você pode encontrar posicionadores em quase qualquer configuração e orientação. Os mais simples combinam dois eixos programáveis no mesmo posicionador, os mais complexos podem ser personalizados com quase tantos eixos quanto você quiser.
5. Posicionadores de 3 Eixos (Roda Gigante)
Um tipo muito comum de posicionador multi-eixos é a "roda gigante". Isso inclui 3 eixos programáveis que trabalham independentemente. Para operar corretamente, eles precisam ser balanceados tendo o mesmo peso em ambos os lados, o que geralmente significa duas peças de trabalho do mesmo tipo.
Como Escolher o Melhor Posicionador Robótico para Você
O melhor posicionador para você dependerá das necessidades da sua aplicação.
Você vai querer considerar perguntas como:
- Quanto espaço temos para acomodar o robô e posicionador?
- Qual é a geometria de nossas peças de trabalho?
- As peças de trabalho são muito grandes ou pesadas para um único posicionador?
- Qual estilo de posicionador faz mais sentido?
- Qual carga útil o posicionador requer?
Uma vez determinado o melhor tipo de posicionador, dê uma olhada nos vários fabricantes de posicionadores robóticos para encontrar um modelo adequado.
O RoboDK já inclui muitos posicionadores da ABB e KUKA em nossa Biblioteca de Robôs. No entanto, há mais fornecedores de posicionadores que integraremos felizmente ao RoboDK mediante solicitação.
Você também pode criar seus próprios posicionadores e sincronizá-los com seu robô. Com o software RoboDK você também pode otimizar o movimento de seus eixos externos de acordo com suas configurações preferidas.
Qual tarefa você acha que se beneficiaria de um posicionador robótico? Conte-nos nos comentários abaixo ou junte-se à discussão no LinkedIn, Twitter, Facebook, Instagram, ou no Fórum RoboDK.
Robô industrial
- Seu Guia Especializado para Escolher uma Máquina de Corte Digital
- Posicionadores Robóticos: Chave para Precisão e Eficiência na Soldagem
- Como a Visão Robótica Aprimora a Automação: Principais Vantagens e Aplicações
- Revolucionando a Fabricação Aeroespacial: 5 Inovações Robóticas Chave
- Domine as Redes Sociais para Fabricantes: Guia Completo em eBook
- Soldagem Robótica na Manufatura: Guia Completo de Especialista
- Paletizadores Robóticos: Aumentando Eficiência e Controle na Logística
- Ultiboard: Guia Completo para Iniciantes no Design de PCB
- Protocolos de Comunicação Bluetooth: Guia Completo para Iniciantes
- Proteção de Máquinas Robótica: Padrões Avançados e Soluções Personalizadas