



Engenheiro Consegue Gravação Robótica Limpa e Sem Poeira Usando RoboDK
É realmente possível conseguir gravação robótica sem poeira? Um estudante universitário usou RoboDK e um efetor final personalizado para fresamento robótico sem encher a oficina de cavacos de madeira. Veja como ele fez.
Gravação é uma tarefa cada vez mais popular na manufatura. Personalização está se tornando norma para muitos produtos diferentes e gravação permite que fabricantes adicionem facilmente logos e designs personalizados em seus produtos. Gravação robótica é uma forma fácil de aumentar o valor do produto com muito pouco trabalho extra.
Um estudante de uma universidade alemã projetou um sistema para gravar madeira usando fresamento robótico e um robô colaborativo no RoboDK. O que é especialmente interessante neste projeto é que ele inclui um efetor final especializado para evitar gerar muita poeira e cavacos de madeira.
Apresentando… Jan Gosedopp
O projeto foi desenvolvido há alguns anos pelo estudante Jan Gosedopp como parte de seu Bacharelado em Engenharia na Universidade de Ciências Aplicadas Hamm-Lippstadt na Alemanha.
Estamos escrevendo sobre seu projeto agora porque a gravação robótica parece prestes a se tornar muito popular no futuro próximo. Por exemplo, alguém da fabricante Universal Robots mencionou recentemente que estão pensando em adicionar gravação em madeira à sua lista crescente de aplicações de robôs colaborativos.
O projeto de Gosedopp envolveu programar um Universal Robot e desenvolver um efetor final de gravação personalizado que pudesse remover a poeira.
Como a Gravação em Madeira é Geralmente Feita
Como acontece com muitas operações de usinagem, a forma tradicional de alcançar gravação autônoma é com uma máquina CNC dedicada.
Essas máquinas são fáceis de encontrar e há muitas opções concorrentes no mercado. No entanto, elas são geralmente inflexíveis — cada modelo é adequado apenas para um tipo particular de gravação. Se você quiser mudar para outro processo de gravação, pode ter que comprar uma máquina totalmente diferente.
Programando um Gravador CNC
Um dos desafios deste tipo tradicional de gravação é a programação. Como o especialista em CNC James Hamilton diz: "Uma máquina CNC é tão boa quanto seu software. E nem todo software é criado igual." Ele explica que o software que você usa pode realmente restringir as habilidades da sua máquina.
Alguns softwares CNC, por exemplo, só conseguem fresamento 2.5D. Isso é bom para gravação, onde você geralmente só quer fresar uma forma 2D na superfície do material. No entanto, torna-se restritivo se você quiser progredir para formas mais 3D.
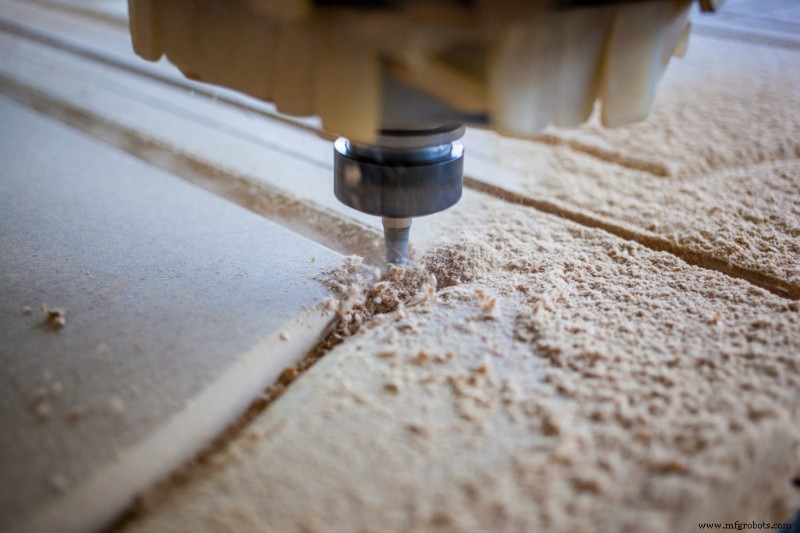
Gosedopp estava usando gravação rotativa 2.5D, que envolve usar uma ferramenta de roteamento ou fresamento giratória para cortar sulcos finos na madeira.
O Que é Gravação Robótica?
A abordagem que Jan Gosedopp tomou foi evitar usar uma máquina CNC completamente. Em vez disso, ele escolheu usar um robô, especificamente o UR10 da Universal Robots.
Comparado a máquinas CNC, robôs são muito flexíveis. Na verdade, um único robô poderia ser usado para quase qualquer tipo de processo de gravação… e mais tarefas além disso. Tudo que você tem a fazer é dar ao robô uma ferramenta diferente, o que é muito fácil de fazer com o software de programação de robôs certo.
Programando Gravação Robótica
Para programação, Gosedopp escolheu usar RoboDK. Esta escolha o ajudou a evitar muitos dos potenciais problemas de programação que ocorrem com máquinas CNC tradicionais.
Com o assistente dedicado de fresamento robótico do RoboDK, é fácil alcançar tanto a gravação 2.5D que ele precisava quanto dá a opção de usar fresamento 3D com exatamente a mesma configuração se ele precisar no futuro.
Para gerar o caminho de gravação, ele usou SolidWorks junto com seu add-on gratuito HSMXpress que produz caminhos CAM. Na época do projeto, a barra de ferramentas RoboDK para SolidWorks que lançamos este ano ainda não estava disponível. Portanto, o caminho de fresamento foi importado no RoboDK usando arquivos G-code.
A Ferramenta Personalizada para Gravação Sem Poeira
Um dos desenvolvimentos centrais do projeto de Jan Gosedopp foi um efetor final personalizado para gravação robótica.
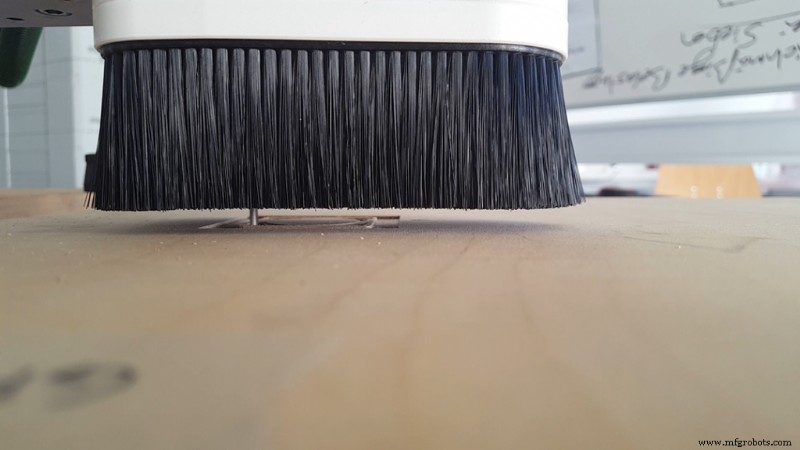
Uma característica interessante desta ferramenta era que ela incluía elementos para remover poeira e cavacos de madeira da peça durante a operação, permitindo um ambiente de trabalho limpo.
Fatores Importantes para uma Ferramenta de Gravação Robótica
Como parte de sua tese de Bacharelado, ele avaliou 2 designs diferentes de efetor final e escolheu o melhor baseado em sua adequação para a tarefa.
Ele avaliou seus dois designs baseados nas seguintes categorias:
- Compatibilidade com UR3/UR10
- Capacidade de fixar o fuso de fresamento
- Compatibilidade com a extração
- Centralização e alinhamento precisos
- Fuso de fresamento alinhado com flange do robô
- Rosca lateral para fixação
- Pequena pegada da ferramenta
- Baixos custos de produção
Os dois designs eram bastante semelhantes e pontuaram exatamente igual na maioria dessas categorias. As únicas duas diferenças entre os designs eram no método de fixação do fuso de fresamento e no posicionamento da ferramenta na flange do robô.
No final, os dois fatores que determinaram sua escolha de design foram custos de produção mais baixos e a adição de roscas laterais para fixações extras.
Segurança
Uma preocupação chave para este tipo de ferramenta é segurança. O robô usado era um robô colaborativo, então tinha seus próprios recursos de segurança. No entanto, ferramentas personalizadas podem introduzir problemas de segurança adicionais.
Gosedopp focou em dois aspectos de segurança:
- Perigo de objetos voadores — Cavacos de madeira e poeira poderiam facilmente voar da operação de gravação e machucar humanos. Para combater isso, ele introduziu uma escova ao redor da ferramenta para pegar cavacos voadores e um vácuo para extrair a poeira.
- Perigo de pessoas entrando no espaço de trabalho do fuso de fresamento — Embora robôs colaborativos sejam geralmente seguros, isso não significa que suas ferramentas sejam seguras. A ferramenta de gravação giratória poderia causar dano a um humano se, por exemplo, a mão deles entrasse no caminho. A escova ao redor da ferramenta ajudaria a evitar isso até certo ponto. No entanto, Gosedopp sentiu que mais segurança era necessária então adicionou um painel de vidro de segurança e um scanner a laser.
O Design Final
Após avaliar os dois designs, Gosedopp chegou ao design final do efetor final de gravação robótica. Ele continha os seguintes componentes:
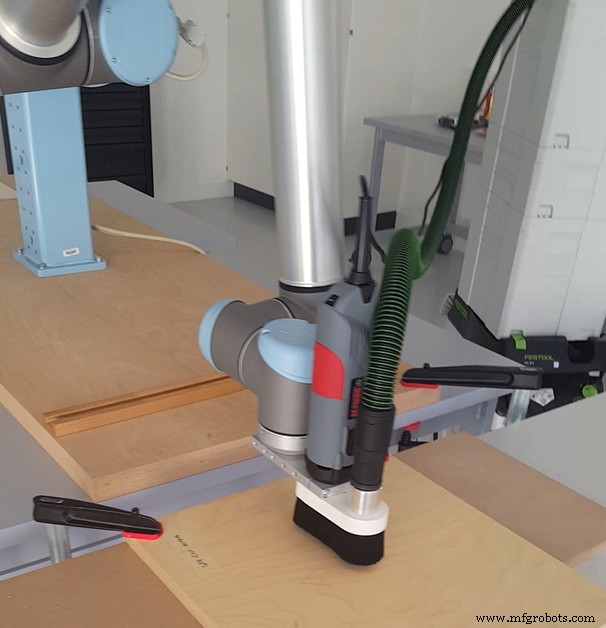
- Cabeça de fresamento — a "ponta do negócio" da ferramenta para fresar peças.
- Braço do robô — o robô colaborativo UR10.
- PC — o programa foi gerado no RoboDK e exportado para um programa de robô.
- Caixa de controle — realizava processamento de sinal e rodava o programa de robô produzido pelo RoboDK.
- Vácuo — realizava extração de poeira e cavacos.
- Sistema de segurança — um scanner a laser era usado para detectar se alguém entrava no espaço de trabalho e parar o robô.
Finalmente, Gosedopp conseguiu alcançar a seguinte aplicação de gravação em madeira, como mostrado neste vídeo:
O que você poderia fazer com um robô de gravação sem poeira? Conte-nos nos comentários abaixo ou participe da discussão no LinkedIn, Twitter, Facebook, Instagram ou no Fórum RoboDK.
Robô industrial
- Aprendizado por Reforço: O Futuro da Robótica Industrial Inteligente
- Transforme seu Robô SCARA DIY em um Gravador a Laser Preciso com Arduino
- Domine a Programação de Robôs com RoboDK – Treinamento Abrangente Gratuito
- Implantando um Sistema de Furação Robótica: Guia Prático para Sucesso
- Eleve Sua Manufatura Robótica com Plugin Autodesk Inventor
- Fresamento Robótico em Hollywood: Criando Props Realistas e Animatronics
- RoboDK Celebra 5 Anos de Inovação e Crescimento
- Como Convencer a Gestão a Investir em Usinagem Robótica
- Guia para Iniciantes: Programação de Robôs Yaskawa Motoman — Aumente Velocidade e Precisão
- Guia para Iniciantes: Configurando RoboDK no Raspberry Pi