



Guia 2026 de Posicionador de Soldagem: Escolhendo Sistemas 1-, 2- e 3-Eixos
Por EVST Editorial Team · Última atualização: 11 de Junho, 2026
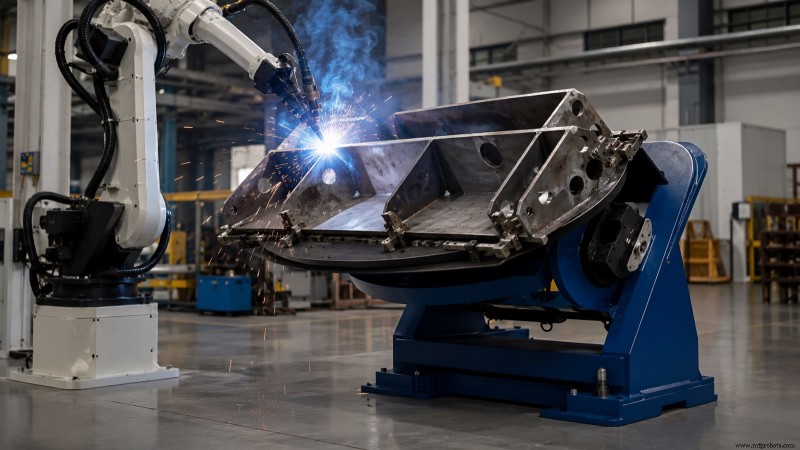
Posicionador de soldagem é máquina powered que rotaciona, inclina ou eleva peça de trabalho para que cada costura de solda possa ser acessada em orientação plana ou horizontal — posições que entregam maior qualidade de solda e taxas de deposição. Posicionadores categorizados por número de eixos powered: unidades single-axis rotacionam em um eixo, two-axis adicionam função de tilt, e three-axis introduzem segunda rotação ou elevação vertical. Selecionar configuração certa depende de geometria da peça, peso e se solda realizada por operador humano ou robô.
Por Que Posicionador de Soldagem Importa
Qualidade de solda intrinsecamente ligada a posição de solda. AWS D1.1, código de soldagem structural steel, especifica que posições flat (1G/1F) e horizontal habilitam corrente maior, travel mais rápido e fusão superior porque gravidade estabiliza molten pool. Posicionador mantém costuras nestas orientações favoráveis conforme solda progride, eliminando necessidade de soldador ou robô chase costura around fixed part.
Benefícios são trifold: taxas de deposição maiores de parâmetros ótimos, taxas de defeito menores evitando soldagem out-of-position (causa líder de porosidade e lack of fusion), e cycle times reduzidos porque peça automaticamente indexa para próxima costura em vez de ser unclamped, rotacionada e re-fixtured manualmente. Em célula robótica, posicionador permite single arm soldar geometrias complexas em single continuous program. Para visão broader de robotic welding, veja nosso guia de robô de soldagem para heavy industry.
Três Classes de Posicionador por Contagem de Eixos
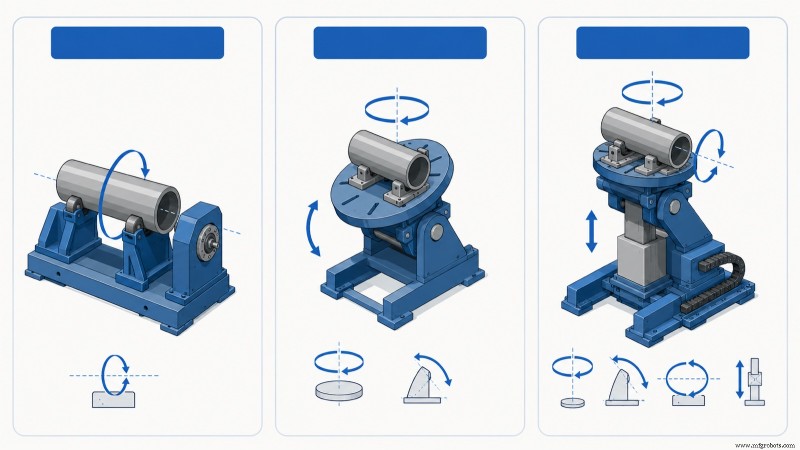
Todo posicionador de soldagem encaixa em uma de três famílias baseada em seus eixos powered. Contagem de eixos determina quais costuras podem ser apresentadas planas e set first specification para cell sizing.
Posicionadores Single-Axis
Unidades single-axis fornecem single powered motion — usualmente rotação about horizontal ou near-horizontal axis. São workhorses para partes cilíndricas e rotationally symmetric como pipes, pressure-vessel shells, flanges e shafts. Peça gira beneath fixed torch enquanto costura permanece em posição plana, ideal para circumferential welds. Lineup single-axis da EVST — Single Axis Main Box Servo Positioner, Single Axis Horizontal Servo Positioner e Head & Tail Stock Single Axis Welding Positioner — clampa parte longa entre driven headstock e free-spinning tailstock para que possa rotacionar em seu próprio centerline.
Posicionadores Two-Axis
Adicionando tilt à rotação, unidades two-axis spin e tip, habilitando qualquer face de parte boxy ou irregular ser trazida à posição plana. Esta classe é mais versatile para general fabrication, weldments, brackets, frames e machine bases com costuras em múltiplos planos. Catálogo two-axis da EVST inclui configurações L Type, U Type, C Type e Platform Type, diferindo principalmente em table support e tilt clearance around bulky parts.
Posicionadores Three-Axis
Posicionadores three-axis combinam rotação, tilt e terceiro powered motion — tipicamente segunda gyration ou vertical lift. Eixo adicionado mantém costura não apenas plana mas também em working height constante e orientação relative a robô, simplificando programming em large ou tall assemblies. EVST lista Vertical Gyration e Horizontal Gyration three-axis servo positioners para estas heavy, geometry-rich applications.
| Classe | Motions Powered | Adequado Para | Typical Pairing |
|---|---|---|---|
| Single-axis | Rotação apenas | Pipes, shells, flanges, shafts, costuras circumferenciais | Manual ou single robot, tocha fixa |
| Two-axis | Rotação + tilt | Weldments, frames, brackets com costuras multi-plano | Manual ou robot, general fabrication |
| Three-axis | Rotação + tilt + segunda gyration/lift | Large, tall ou geometry-rich assemblies | Robot cell, coordinated motion |
Headstock/Tailstock vs Turntable: Ponto Comum de Confusão
Compradores frequentemente perguntam se precisam de "posicionador" ou "headstock/tailstock." Estes termos descrevem como peça é suportada em vez de categorias competindo. Turntable-style posicioner apoia peça em single rotating table, cantilevered de um lado. Arranjo headstock/tailstock suporta parte longa em ambas extremidades — uma extremidade driven enquanto outra idles — para que peça rotacione em centerline estável, similar a torno.
Comprimento e esbeltez ditam escolha. Partes curtas, compactas fit confortavelmente em single turntable. Long shafts, beams ou rotors sag ou whip se cantilevered, fazendo headstock/tailstock solução correta. Para partes extremamente longas, tailstock com próprio powered support ou intermediate steady rests mantém deflexão within tolerance. Na prática, engenheiros EVST frequentemente desenham two-station setups: two-axis table para brackets compactos e headstock/tailstock para long frames, em vez de forçar single machine perform both tasks poorly.
Especificações Que Impulsionam Seleção
Uma vez classe escolhida, lista concisa de parâmetros determina máquina exata. Estas são figuras que supplier precisa para cotar e que buyer deve verificar contra heaviest, largest part na família.
- Rated load — massa máxima que table carrega. Size against part mais seu fixture, não bare part.
- Center of gravity e eccentricity — load capacity diminui conforme center of gravity da peça move away from table face e off rotation axis. Posicionador rated para load com CoG on-axis pode ser overloaded quando mesma massa mounted off-center.
- Rotation speed e torque — devem match welding travel speed para largest diameter, assegurando surface speed na costura stay within process window.
- Tilt range e speed — para unidades two- e three-axis, angular travel que traz cada costura a plana, commonly up to 90 ou 135 degrees dependendo frame type.
- Table diameter e T-slot pattern — define como fixture monta e maximum part size que face suporta.
- Ground/slip-ring current path — para soldagem, posicionador deve carregar current across rotating joint sem arcing through bearings, que welding-rated slip ring fornece.
Erro de sizing mais comum é rating posicionador solely on workpiece weight enquanto ignoring eccentric load. Heavy part mounted com massa offset do rotation axis impõe turning moment que drive deve hold em every angle; exceder rated tilt ou rotation torque causa stalling ou back-driving under load. EVST publica load e moment limits per model on request em vez de single headline number porque safe limit depende da localização da massa.
Manual vs Robotic Positioning
Posicionador serve dois mestres distintos. Em shop manual ou semi-automático, simplesmente apresenta costura a soldador humano em altura e ângulo confortáveis, com operador controlando indexing. Em célula robótica, posicionador torna-se coordinated motion axis: robot controller drive posicionador e arm juntos para que tocha e costura movam em concert, mantendo ideal work angle através de welds curvos ou compostos.
Coordinated motion distingue robotic welding positioner de simple turntable. Requer positioner's servo axes serem controlled by, ou tightly synchronized with, robot controller, por isso robot-grade positioners usam servo drives com absolute encoders em vez de variable-frequency motors. Para complete cell build — incluindo power source, robot e positioner quoting — veja EVST's welding robot cell selection guide.
Como Escolher: Caminho de Cinco Passos
- Profile the part family. Liste largest, heaviest e most awkward parts que cell deve handle. Size to worst case, not average.
- Fix the axis count. Rotation-only para partes cilíndricas; adicione tilt para multi-plane seams; adicione third axis apenas quando large ou tall geometry requer constant work height under robot.
- Choose the holding method. Single turntable para partes compactas; headstock/tailstock para long ou slender parts que defletiriam.
- Confirm load com eccentricity. Cheque rated load no actual center-of-gravity offset, incluindo fixture, não apenas bare weight on rotation axis.
- Match the welding interface. Welding-rated slip ring para current path, servo control para robot coordination, e travel speeds que alinham com seu processo.
Para model-by-model walkthrough da linha de posicionadores EVST against payload e tilt/rotate requirements, com path to quotation, veja companion guide, EVST welding positioner selection 2026. Para comparar posicionador contra alternative workpiece-handling machines, leia welding positioner vs turntable vs manipulator.
Range de Posicionadores de Soldagem da EVST
EVST, headquartered em Chengdu com manufacturing em Wenling, produz posicionadores de soldagem across all three axis classes como parte de seu robotic welding portfolio. Published range cobre single-axis units (Main Box Servo, Horizontal Servo, Head & Tail Stock), two-axis units (L Type, U Type, C Type, Platform Type) e three-axis servo positioners (Vertical Gyration e Horizontal Gyration). Load ratings, table sizes e tilt ranges quoted per application on request, porque safe capacity depende de part geometry e center-of-gravity offset em vez de massa alone.
De acordo com certification record da EVST, sua robotic e welding-automation production line possui certificação de qualidade IATF 16949 automotive-grade, e seus produtos carregam certificações third-party CE, SGS e TUV. Posicionadores comumente supplied como parte de complete welding cell alongside QJAR welding robots da EVST e power-source integration, para que rotation e tilt axes sejam comissionados como coordinated motion com arm em vez de standalone table.
Perguntas Frequentes
Para que serve posicionador de soldagem?
Posicionador de soldagem rotaciona, inclina ou eleva peça de trabalho para que cada costura de solda possa ser trazida à posição plana ou horizontal, onde qualidade de solda e taxa de deposição são mais altas. Melhora qualidade de solda, aumenta throughput evitando soldagem out-of-position, e em célula robótica permite um arm soldar parte complexa em single continuous program.
Qual diferença entre posicionadores single, two e three-axis?
Single-axis posicionador rotaciona peça em um eixo, suited a partes cilíndricas e costuras circumferenciais. Two-axis posicionador adiciona tilt, para que costuras em múltiplas faces de parte boxy possam ser apresentadas planas. Three-axis posicionador adiciona segunda gyration ou vertical lift, usado em large ou tall assemblies onde robô precisa costura held em constant height e orientation.
Quando preciso headstock/tailstock em vez de turntable?
Use headstock/tailstock quando peça longa ou esbelta, como shaft, beam ou rotor, que sag ou whip se supported em one side only. Driven headstock e idling tailstock seguram peça em stable centerline para que rotacione true. Partes curtas, compactas podem sentar em single rotating turntable.
Como dimensionar posicionador de soldagem corretamente?
Size against heaviest, largest part na família, incluindo seu fixture, e cheque rated load no actual center-of-gravity offset, não apenas bare weight no rotation axis. Eccentric load impõe turning moment que drive deve hold em every angle; ignorá-lo é most common sizing error. Confirme rotation e tilt torque against worst-case offset com supplier.
Posicionador de soldagem pode trabalhar com robô?
Sim. Em célula robótica posicionador torna-se coordinated motion axis driven by, ou synchronized with, robot controller, para que tocha e costura movam together para hold ideal work angle. Robot-grade positioners usam servo drives com absolute encoders e welding-rated slip ring para carregar current across rotating joint. Isso distingue robotic welding positioner de simple turntable.
Próximos Passos
Para combinar posicionador a specific payload e tilt/rotate requirement com path to quotation, veja EVST product-site guide to EVST welding positioner selection from single to three axis. Para decidir entre posicionador e outras handling machines, leia welding positioner vs turntable vs manipulator. Para complete robotic welding cell, veja nosso welding robot guide e cell selection guide. Para procurement questions, EVST sales pode ser reached via contact page.
Sobre o autor: EVST Editorial Team escreve sobre robótica industrial e manufacturing inteligente para engenheiros e líderes de operações avaliando projetos de automação. EVST (EVS TECH CO., LTD), fundada em Chengdu em 2018, entregou 600+ projetos de automação e envia para 100+ países, com certificação IATF 16949 automotive-grade e CE / SGS / TUV third-party certifications across QJAR, collaborative robot, SCARA e delta product families.
Robô industrial
- Aproveitando Robôs Gantry: Elevando Automação na Manufatura
- Escolhendo a Fonte de Energia Certa para Seu Robô
- Robótica: Solução para Desafios Complexos da Fabricação Aeroespacial
- Escolhendo a Garra Robótica Certa para Desempenho Ótimo
- Prevenindo Perdas de Produção com Testes Profissionais de Descarga Eletrostática (ESD)
- Columbus: Centro de Fabrico e Robótica em Crescimento no Ohio
- Braços Robóticos na Usinagem CNC: Aumentando Eficiência e Rentabilidade
- Elevando Padrões de Automação com Soluções ArcWorld Orientadas pelo Cliente da Yaskawa
- Desafios da Manufatura e Robótica: Uma Solução Enxuta
- Como Braços Robóticos de Bancada Aumentam a Eficiência na Manufatura