



Guia Completo de Peças e Componentes para Robôs Industriais: Aquisição e Insights de Uso
Descubra o guia #1 de peças e componentes para robôs industriais. Saiba mais sobre seus usos, características, limitações e onde adquiri-los.
Você pode ter um robô (ou vários) e gostaria de saber mais sobre componentes e peças substituíveis pelo usuário. Ou quer aprender como os principais conjuntos robóticos funcionam. Em qualquer caso, está no lugar certo!
Componentes substituíveis pelo usuário na maioria dos robôs incluem efetores finais, sensores e controlador do robô. Para robôs móveis, baterias precisam ser substituídas periodicamente. Acessórios importantes: base/montagem de braço robótico, sistemas de fixação para sensores. Sistema de visão do robô também pode ser substituível. Há, claro, muitas outras peças menores como displays LED e keypads. Listagem completa foge ao escopo. Neste artigo, olhamos top-down alguns dos principais conjuntos e suas funções.
Use HowToRobot para obter cotações em componentes robóticos. HowToRobot tem diretório de mais de 15.000 fornecedores de robótica. Isso significa visão geral de produtos disponíveis. Decide componentes precisos ideais para seu robô. Compara custo-efetividade de produtos concorrentes.
Conteúdo deste artigo
- Efetores Finais de Robôs
- Sensores de Robôs
- Controladores de Robôs
- Baterias de Robôs
- Base / Sistemas de Montagem de Robôs
- Componentes de Segurança de Robôs
- Esteiras transportadoras
- Alimentadores vibratórios
- Como adquirir a peça ou componente robótico ideal para sua organização
Efetores Finais de Robôs
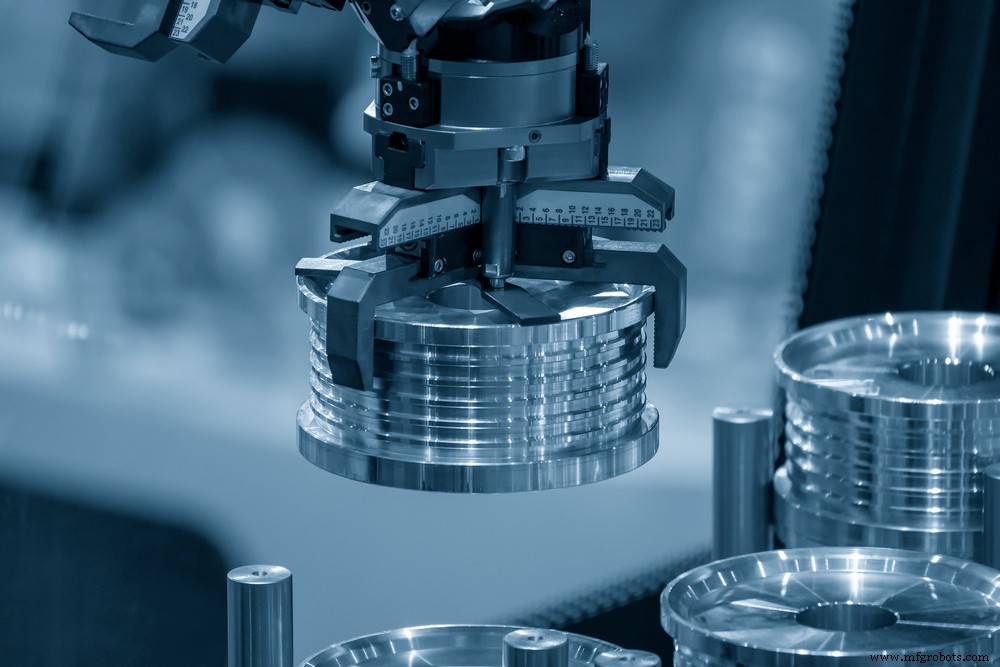
O efetor final de um braço robótico é onde o trabalho acontece. Onde ocorre contato entre robô e peça de trabalho. Como seres humanos, que usam vasta gama de ferramentas para fazer coisas, assim é com robôs.
Efetores finais robóticos também chamados "End of Arm Tooling" ou EoAT. O EoAT é, na prática, pulso, mão e ferramenta do robô. Efetores finais podem ser de ferramenta de solda a aspirador de pó.
O EoAT pode ser chave de fenda ou broca rotativa. Algumas empresas especializam-se em fazer apenas efetores finais robóticos. Muitos fornecedores focam apenas certos tipos de EoAT.
Frequentemente é boa característica poder trocar ferramentas automaticamente. Fixação especial segura as ferramentas. Geralmente montada em superfície externa ao robô. Fixação pode segurar variedade de ferramentas que braço robótico troca dentro e fora. Assim, robô executa diferentes tarefas na peça. Exemplo: braço fura furo em peça metálica. Troca ferramenta e rebarba furo que fez. Troca novamente e usa ferramenta de rosquear para cortar roscas no furo.
Garras de Robôs
Muitas garras diferentes disponíveis para braços robóticos. Garra universal ainda não encontrada. Inicialmente, designers pensaram melhor abordagem seria fazer garra robótica como mão humana. Depois, mudaram pensamento.
Se robô deve erguer caixas o dia todo, precisa de dedos na mão? Provavelmente não. Para caixas menores, ventosa pode ser melhor. Para caixas maiores, melhor robô com dois braços. "Mãos" ou garras podem ser formato esférico com protuberâncias. Para caixas grandes e pesadas, melhor garras tipo garras que deslizam sob caixa e suportam por baixo.
Como em muitas coisas, "forma segue função". Tipo de garra que precisa, ou conjunto de garras, dependerá da sua aplicação.
Sensores de Robôs
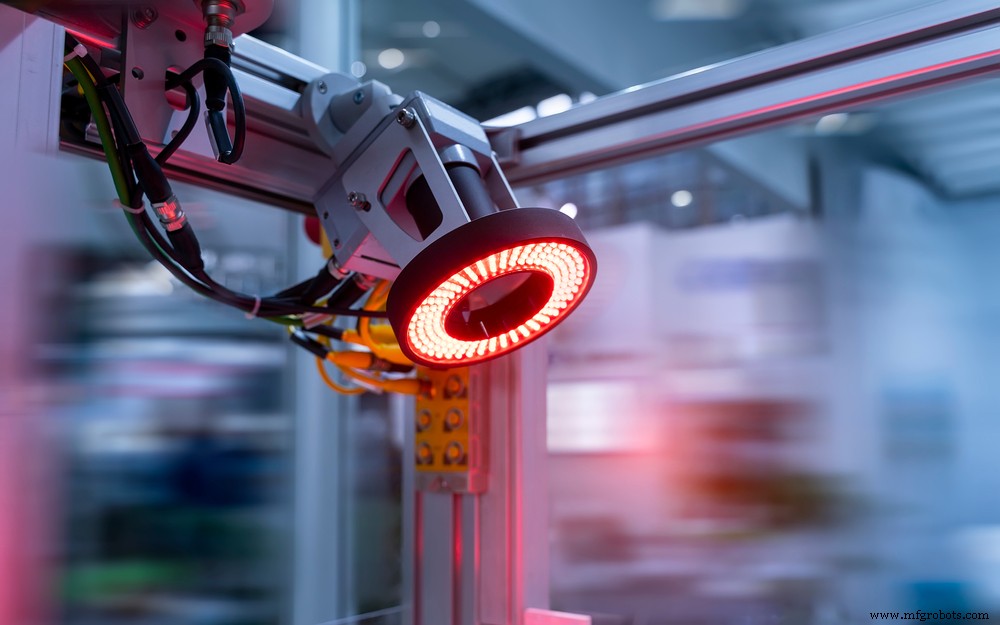
Sensores de robôs são como sentidos humanos. Robôs podem ver, ouvir e ter tato. Podem até ter olfato e paladar. Robôs industriais podem usar "olfato" para testar qualidade do ar em mina. Detectar gases nocivos ou contaminantes vazando. Existem robôs de paladar. Testam qualidade de alimentos e descobrem presença de químicos nocivos.
Mas sentido robótico mais comum usado em aplicações industriais é visão. Abaixo, principais tipos de sensores para visão robótica.
Sensores Ópticos
Variedade de sensores ópticos para robôs é impressionante. Alguns usam métodos ópticos para determinar rugosidade de superfície. Outros medem espessura de filme. Outros descobrem cor precisa de objetos. Robô pode ser equipado com microscópio. Abre mundo de possibilidades. Muitas medições com microscópio.
Sensores ópticos medem taxa de fluxo de líquido. Fluxo também medido por sensores eletromagnéticos. Tipo roda de pás envia pulsos. Pulsos mais rápidos quando roda gira mais rápido.
Posição e velocidade também medidos com sensores ópticos. Sensores não precisam ser câmeras.
Scanners a Laser
Introdução de tecnologia laser em aplicações industriais mudou como muitas coisas são feitas. Lasers usados em leitores de código de barras portáteis. Fazem medições precisas de peças usinadas. Lasers medem grandes distâncias. Sistemas de visão complexos usam lasers. Visão computacional significa robôs móveis navegam autonomamente, evitando obstáculos.
Scanners a laser para leitura de códigos de barras são rápidos, precisos, baixo custo. Alguns portáteis, usados por pessoas em gestão de inventário. Scanners a laser portáteis também usados em manuseio de materiais e manufatura. Scanners de código de barras a laser podem ser colocados em AMRs em armazéns para ajudar separação de pedidos. Scanners montados em drones aéreos que voam por corredores. Drones leem códigos e usam visão computacional para contar itens em caixas. Drones fazem inventário em fração do tempo que pessoas levam.
Scanners de código de barras a laser não são única forma de rastrear itens. Podem usar scanners baseados em RFID. RFID (Identificação por Radiofrequência) tem vantagem: etiqueta não precisa ser visível, ainda lida. Porque RFID usa ondas de rádio em vez de luz. Mas etiquetas RFID mais caras que códigos de barras.
Um dos usos mais comuns para scanners a laser é visão robótica industrial. Scanners usam LiDAR (Light Detection And Ranging). LiDAR é como RADAR. Radar inventado na WWII, abreviação de RAdio Detection And Ranging. Em ambos, princípio similar. Sensor LiDAR emite pulso de energia eletromagnética e detecta reflexão que ricocheteia no objeto mais próximo. Mede tempo para reflexão voltar. Se demora mais, objeto mais longe. Tempo menor = objeto mais perto. Tempo proporcional à distância do sensor ao objeto. Assim, lasers medem distância precisa a ponto único.
Curiosidade: Cientistas da NASA inventaram LiDAR nos anos 1960 como parte do programa Apollo. Um dos primeiros usos: medir distância entre Terra e Lua.
LiDAR pode ser 1D, 2D e 3D. Exemplo 1D: fita métrica a laser. Mede rapidamente dimensões de sala ou prédio. Para aplicações industriais, lasers medem profundidade precisa de corte por máquina-ferramenta ou fresadora robótica. Braços robóticos com LiDAR medem tamanho de peça para controle de qualidade.
Em configuração 2D, feixe laser varre para frente e para trás. Varredura pode fazer círculo completo ou parte. Feixe permanece em plano 2D. Para AMR, plano é horizontal, poucos centímetros acima do solo. Assim, AMR usa LiDAR para detectar objetos em seu caminho. Robô usa esta consciência para determinar se seguro prosseguir na rota planejada. Se algo bloqueia, robô desvia ou para.
Mas LiDAR 2D tem limitação: não detecta objetos acima ou abaixo do plano de varredura. Robô "cego" para anything não no plano do LiDAR 2D. LiDAR 3D supera esta limitação.
Com LiDAR 3D, sistema varre feixe em plano (como 2D), então plano inclina cima/baixo. Adicionar inclinação significa sistema cobre espaço 3D. Desvantagem: requer mais poder computacional. Sistema reúne muito mais informação, desafio processar tudo em tempo real. Requer computadores mais potentes. Componentes mecânicos de LiDAR 3D mais complexos. Scanners 3D mais caros que 2D. Depende da aplicação se 2D ou 3D apropriado.
Claro, LiDAR tem limitações. Luz solar direta pode cegar sensor LiDAR. Porém, LiDAR lida com luz solar mais intensa que muitos sensores. Objeto que reflete feixe afeta coisas. Tipo de material e cor do objeto refletor afetam precisão do LiDAR. Poeira, sujeira, detritos entopem lente de sensor LiDAR. Reduz sensibilidade e precisão.
Sistemas de Visão
Visão robótica passou por mudanças revolucionárias. Não muito tempo atrás, visão era muito limitada. Tão limitada que se robô detectava algo no caminho, só parava e pedia ajuda. Hoje, AMRs desviam de obstáculos. Diferenciam pessoas de objetos inanimados.
Resolução e sensibilidade de câmeras aumentaram. Software que processa dados visuais também melhorou. Sistemas de visão computacional reconhecem rostos humanos.
Hardware de câmera é parte importante da solução de visão. Mas gravar dados brutos não basta. Sistema de visão deve transformar dados em informação útil. Deve detectar distância, velocidade, direção de objeto. Ainda mais útil se reconhecer que objeto é pessoa ou empilhadeira. Capacidade de entender que um objeto é pessoa, outro veículo, chama-se semântica. Entendimento semântico do ambiente crucial para tornar robôs mais inteligentes.
Outro uso de visão computacional: separação de pedidos (order picking). Robô deve pegar um objeto, mesmo em pilha de outros. Chamado picking from clutter (separação em meio à bagunça). Robô precisa identificar não só objeto, mas se item está de lado ou de cabeça para baixo. Determinado isso, robô decide como pegar. Provou-se desafiador, mas agora existem sistemas que fazem.
Chances são que existem sistemas de visão robótica que atendem seus requisitos.
Visão Robótica através de Fusão de Sensores
Cada vez mais, sistemas robóticos dependem de combinação de sensores. Cada tipo tem pontos fortes e fracos. Mesmo um sensor fornece tipo de "visão". Mas combinação é melhor. Combinar dados de muitos sensores chama-se fusão de sensores. Torna robô mais robusto, confiável e seguro. Conforme poder computacional de microchips cresce, veremos mais sensores usados. Tornará robôs mais inteligentes.
Controladores de Robôs
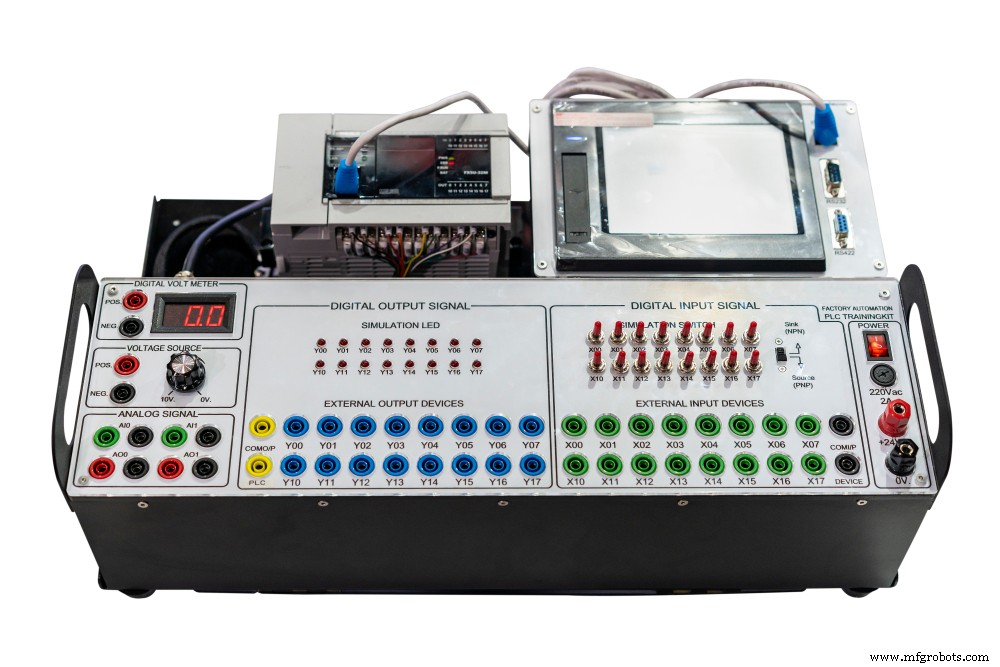
Controladores de robôs vêm em variedade de formas e tamanhos. Alguns pequenos, tablets portáteis. Usados para controlar célula de trabalho simples. Outros controlam processos complexos de manufatura e logística. Controlador é crucial para determinar quão fácil é fazer sistema robótico fazer o que você quer. É parte crítica de quão bem robô executa seu trabalho.
Controladores responsáveis por segurança, lógica e controle de movimento. Quão rápido robô responde a evento externo é medida crítica de controlador. Algumas aplicações precisam tempo de resposta mais rápido. Isso determina tipo de controlador necessário. Interface Homem-Máquina (HMI) de controlador é outro aspecto importante. HMI popular: "teach pendant" — dispositivo portátil estilo tablet. Usado ao ensinar robô o que fazer. Uma vez pronto para produção, teach pendant pode ser removido.
Em fábrica, mais comum encontrar conexão cabeada entre controlador e robô. Conexão cabeada fornece interface confiável e segura. Regulamentos de segurança às vezes exigem conexão cabeada. Não verdade para AMRs — AMR não serviria se tivesse fio preso ao controlador! Controladores industriais sem fio também disponíveis. Dependendo da aplicação, podem ter vantagens sobre sistemas cabeados.
Três categorias amplas de controladores robóticos:
- CLP (Controlador Lógico Programável)
- PAC (Controlador de Automação Programável)
- IPC (Computador Pessoal Industrial)
CLP é tecnologia mais antiga e tipo de menor custo. Usado para aplicações simples que não precisam controle de movimento complexo. Capacidade de log de dados também menos capaz que outros tipos. CLP tem menos tipos de dispositivos entrada/saída.
PAC representa versão atualizada do CLP. Tem mais poder computacional e maior capacidade. Ampla gama de aplicações para as quais PAC é boa escolha.
IPC tem maior poder computacional, e é tipo mais caro. Lida com movimentos complexos e comunica via ampla variedade de interfaces. IPC lida e armazena grandes quantidades de dados.
Distinções entre estes três tipos tornam-se mais difusas com tempo. Hoje, não há realmente três categorias separadas. É mais um continuum.
Ao decidir entre diferentes controladores, fator importante é software. Procure pacotes de software específicos para aplicação. Pacote de aplicação determina quão fácil subir e rodar. Também influencia quanto suporte pode esperar para suas necessidades particulares.
Baterias de Robôs
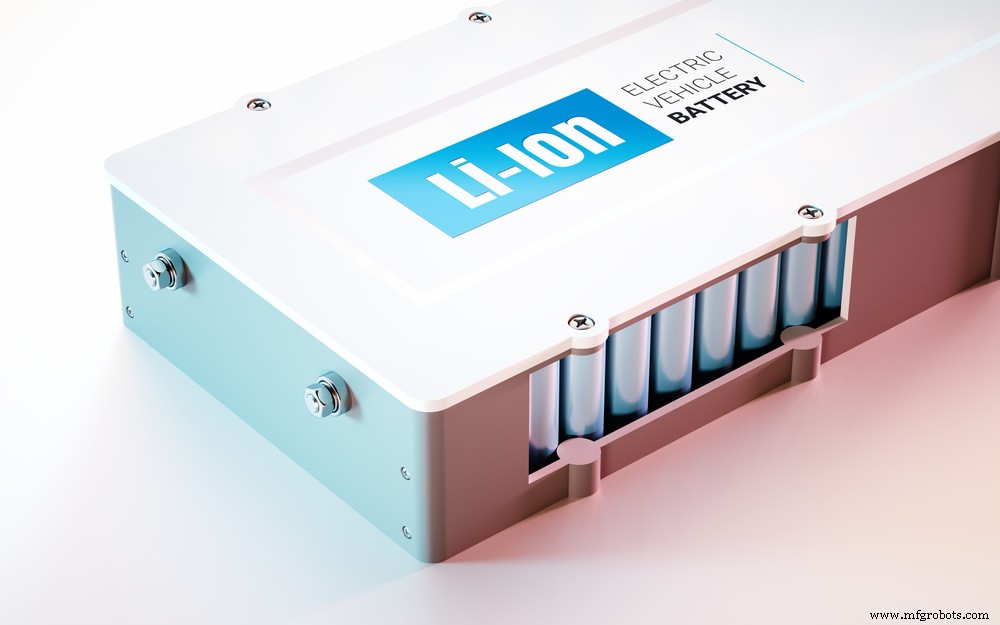
Tecnologia de baterias em evolução afetou ampla gama de dispositivos elétricos e eletrônicos. Melhores baterias = tempos de operação maiores e intervalos de recarga menores. Melhorias tornaram AMRs práticos e custo-efetivos.
Coisas básicas a considerar ao escolher bateria certa para seu uso: química, capacidade, carregamento.
Química da bateria de robô geralmente será dos seguintes tipos:
- NiMh: Níquel-Hidreto Metálico ainda tipo mais comum para robôs. Bom custo-benefício pela relação peso/capacidade, e quase nenhum "efeito memória". Efeito memória é limitação de algumas baterias: deve descarregar completamente antes de recarregar. Caso contrário, perde parte da capacidade a cada carga.
- NiCd (Níquel-Cádmio) sofrem efeito memória e sendo substituídos por outros tipos.
- Chumbo-Ácido oferecem alta capacidade e baixo custo.
- LiPo (Polímero de Íon-Lítio) frequentemente chamadas "baterias de lítio". Tornando-se escolha para robôs pela alta relação capacidade/peso. Não sofrem efeito memória.
Perguntas ao considerar diferentes baterias: Quanto tempo para carregar? Carregador tem proteção contra sobrecarga? Carregamento sem fio também útil para robôs. Facilita carregamento pois robô não precisa posição precisa ao chegar à estação.
Base / Sistema de Montagem de Robôs
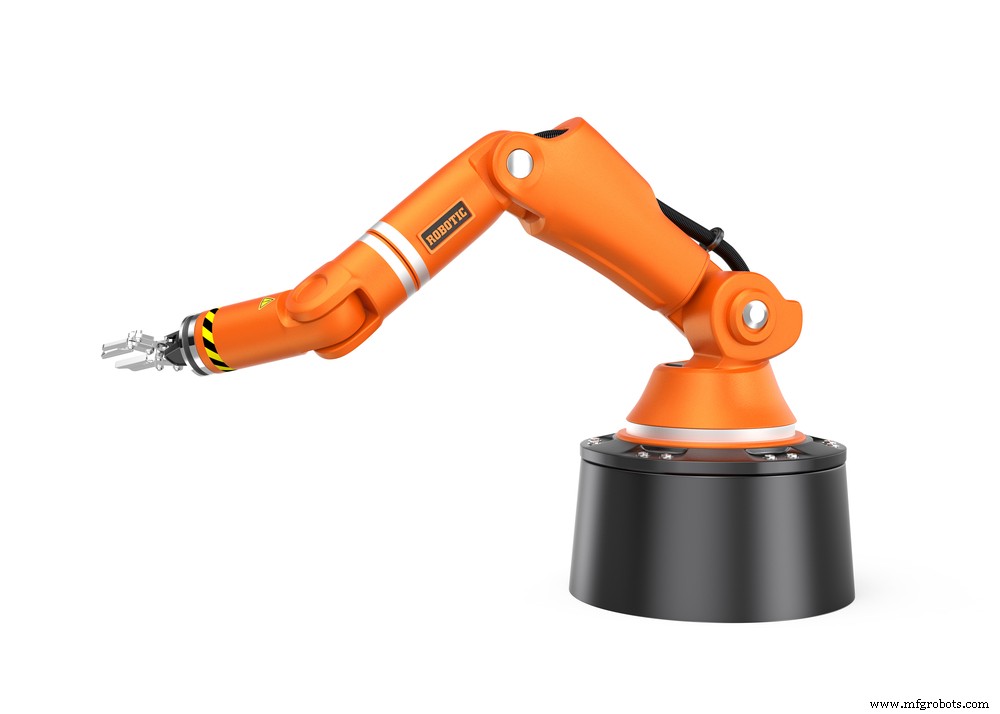
Robôs estacionários com braços precisam ser montados firmemente para executar seu trabalho. Muitas opções para escolher.
Montagem em pedestal útil quando precisa elevar braço robótico. Braço pode precisar ser erguido para acessar esteiras e superfícies de trabalho. Montagens podem ser aparafusadas ao piso. Montagens também podem ter rodízios, para mover facilmente.
Há aplicações ideais para robô montado em posição invertida. Existem montagens especiais para isso. Orientação invertida frequentemente maximiza alcance do braço. Outras aplicações pedem robô montado verticalmente. Fixado ao lado de máquina. Uma vez posição determinada, software que vem com braço precisará ser ajustado.
Sistemas de montagem modulares disponíveis para fixar sensores. Ex.: câmeras, cabos, mangueiras. Alguns sistemas enfatizam força e durabilidade. Outros, flexibilidade e leveza para portabilidade. Alavancas ajustáveis permitem posicionamento adequado de sensores e cabos.
Componentes de Segurança de Robôs
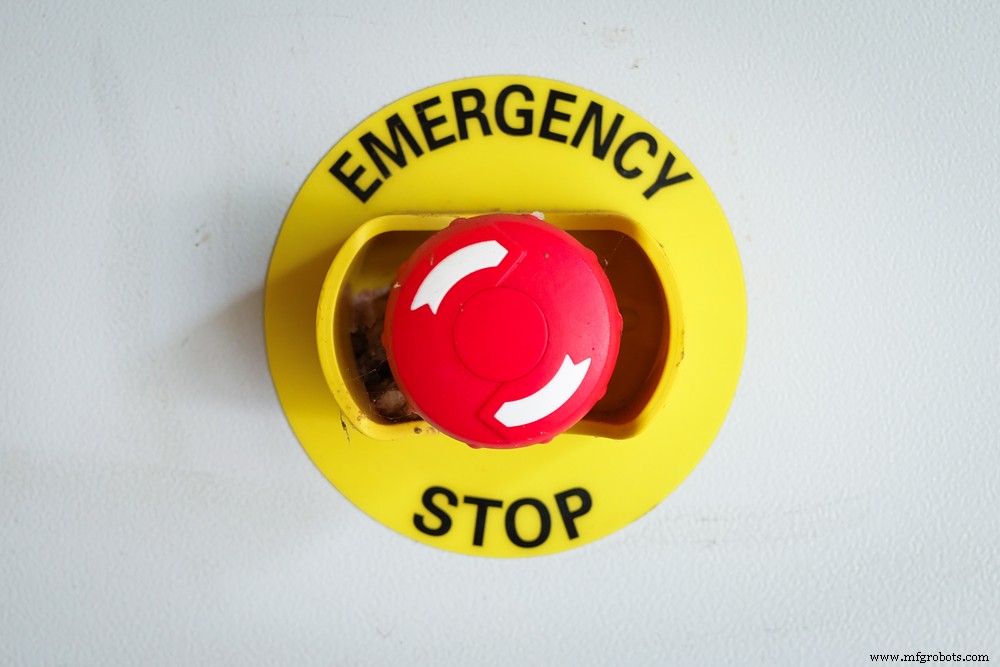
Robôs aliviam pessoas de trabalho sujo, monótono e perigoso. Melhoram segurança de condições de trabalho. Porém, se não usados corretamente, tornam-se perigo. Garantir que sua solução de automação é segura é de suma importância.
CLPs de Segurança para Robôs
CLP comum tipicamente tem um microprocessador. Também tem memória e circuitos entrada/saída. CLP de segurança tem redundância embutida. Pode ter dois, três ou quatro processadores. Circuitos watchdog verificam saúde de cada processador. Se algo errado, watchdogs disparam alarme.
Alguns CLPs terão saída sem entrada correspondente. Em contraste, CLP de segurança tem entradas e saídas correspondentes. Significa testes constantes para verificar conectividade e saúde de circuito.
Há aplicações onde CLP comum serve. CLP terá funções de parada de emergência (e-Stop). Podem incluir cortinas de luz ou sensores de proximidade. Pode ser suficiente para segurança dos associados. Mas há muitas aplicações onde CLP de segurança é melhor escolha. Um erro ou acidente caro supera custo extra de CLP de segurança.
Sensores de Segurança / Scanners a Laser / Cercas de Luz
Como melhorar produtividade e segurança simultaneamente? Variadas formas.
Scanners a laser de área detectam presença de pessoas perto de robô industrial. Scanner informa robô desacelerar se alguém entra na zona mais externa. Velocidade menor pode ser 50% da usual. Se alguém entra segunda zona, mais perto, velocidade reduzida a talvez 25%. Se pessoa detectada na zona mais próxima, robô para. Usuário determina tamanho das zonas. Usuário personaliza respostas do robô.
Variedade de dispositivos de segurança podem e devem ser usados com robôs. Robôs maiores e pesados precisam nível de segurança maior que menores. Método popular: cerca de luz ou cortina de luz. "Cerca" consiste em feixes de luz ao redor do robô. Se algo quebra feixes, robô pode entrar em parada de emergência.
Cercas para Robôs
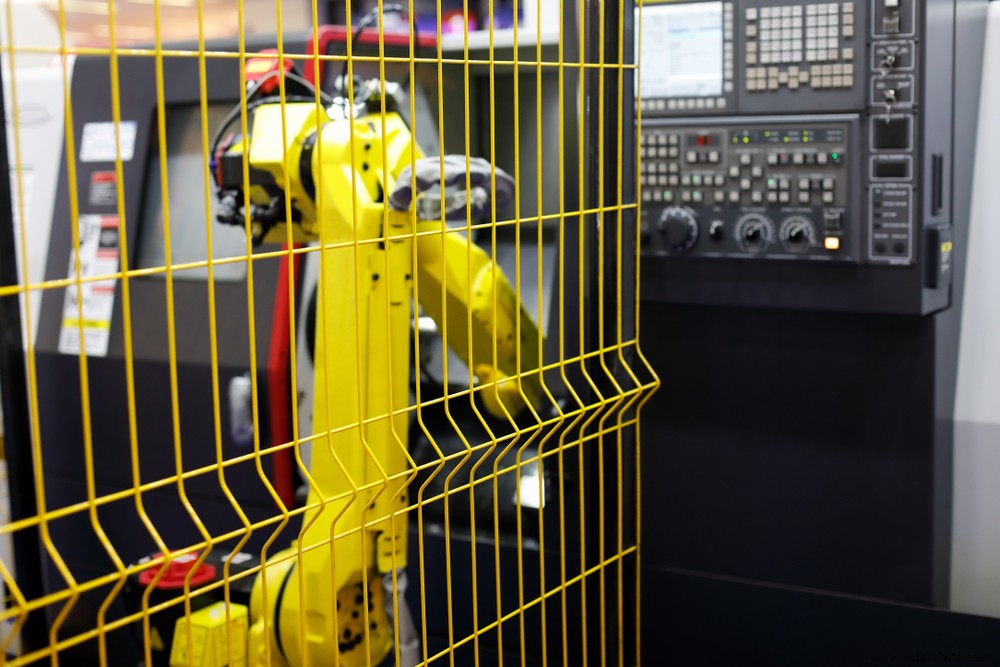
Às vezes forma mais segura de manter produtividade e segurança é cercar robô em área separada. Variedade de cercas disponíveis. Características: altura, tamanho de aberturas no material. Postes com pés auto-niveláveis embutidos às vezes desejáveis. Resistência da cerca também consideração. Cerca deve ser arame metálico, chapas perfuradas, ou acrílico? Sua aplicação pode precisar material que proteja contra calor ou eletricidade.
Esteiras Transportadoras
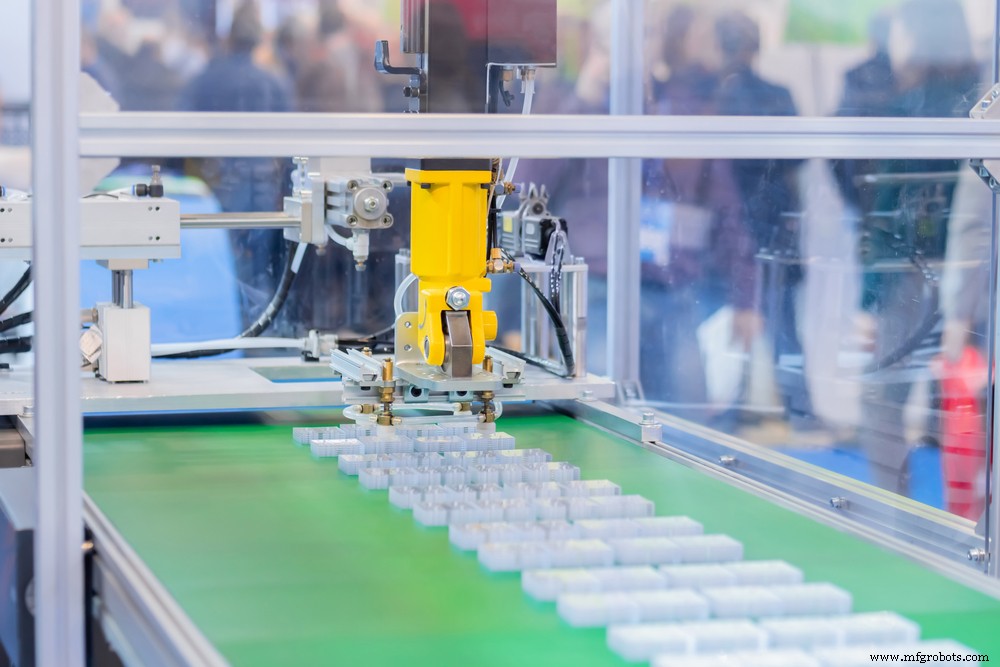
Robôs e sistemas de esteira são companheiros frequentes. Robô pode pegar itens da esteira para iniciar ciclo, ou colocar peças na esteira no final. E, claro, pode fazer ambos.
Muitos tipos de sistemas de esteira para escolher. Alguns fáceis de sanitizar — boa escolha para processamento de alimentos. Outras características: velocidade e largura. Altura, ângulo de inclinação máxima, peso que aguenta — todas considerações.
Alimentadores Vibratórios
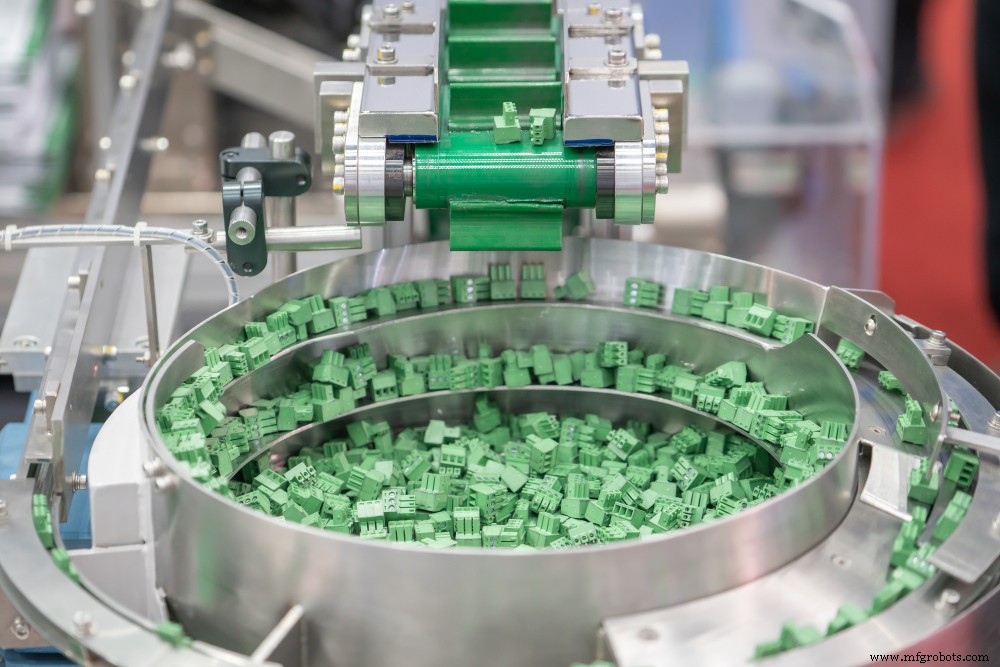
Robôs combinam bem com alimentadores vibratórios. Especialmente para operações pick-and-place e montagem. Peças pequenas alimentadas no alimentador vibratório. Alimentador move peças ao robô. Alimentador posiciona peças todas na mesma orientação. Facilita robô pegá-las.
Como Adquirir a Peça ou Componente Robótico Ideal para sua Organização
HowToRobot é plataforma global ajudando empresas a ter sucesso com automação. HowToRobot tem diretório mundial de mais de 15.000 empresas de robótica. Significa que você encontra tipo de componente robótico que precisa, idealmente adequado para sua aplicação.
Se já sabe que tipo de peça ou componente quer, pode obter cotações e receber informações de produto e preços de muitos fornecedores.
Especialistas imparciais HowToRobot podem ajudá-lo a navegar pelo processo. Clique aqui para agendar consulta com consultor especialista.
Robô industrial
- 12 Templates Essenciais de Manutenção para Agilizar Operações e Reduzir Carga Administrativa
- Robôs de Embalagem 101: Tipos, Aplicações e Integração Perfeita
- Guia Especialista para Manutenção de Teleféricos de Esqui e Peças Principais
- Top 5 Riscos de Segurança em Guindastes e Como Eliminá-los
- Fundamentos de Automação: Guia para Iniciantes em Integração Robótica
- Dominando o Design de Peças Usinadas: Guia Abrangente
- Fabricação de Componentes Mecânicos de Precisão: Guia Completo
- Componentes de Aeronaves de Alta Precisão: Motores, Asas e Mais
- Serviços de Acabamento para Peças e Componentes de Precisão
- Detecção e Reparo Eficaz de Vazamentos em Sistemas Industriais de Ar