



Motores de Passo Alimentados por Bateria para IoT: Atuação Precisa e Confiável
Motores de passo entregam atuação precisa e de baixa potência para dispositivos IoT — de posicionamento de câmera a controle de válvulas e coberturas de janela.
Objetos inteligentes habilitados por sensores já servem como olhos e ouvidos do IoT. Por muitos anos, porém, "mãos" práticas e acessíveis que podem mover-se em resposta a dados eram escassas. Essa paisagem está mudando graças a drivers baratos, prontos para IoT, que permitem pequenos packs de bateria alimentarem motores de passo, solenoides e outros atuadores, transformando comandos virtuais em ações tangíveis.
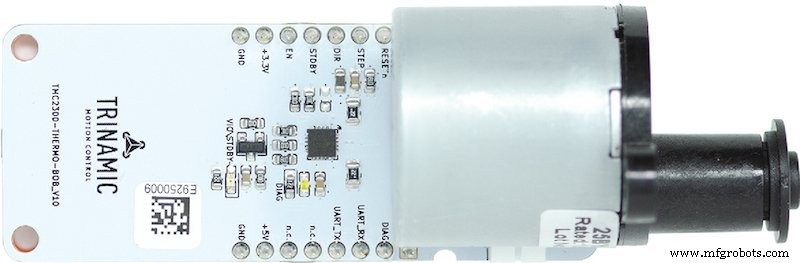
Figura 1a. Motores de passo encontram número crescente de aplicações IoT, como este controlador de radiador ativado remotamente.
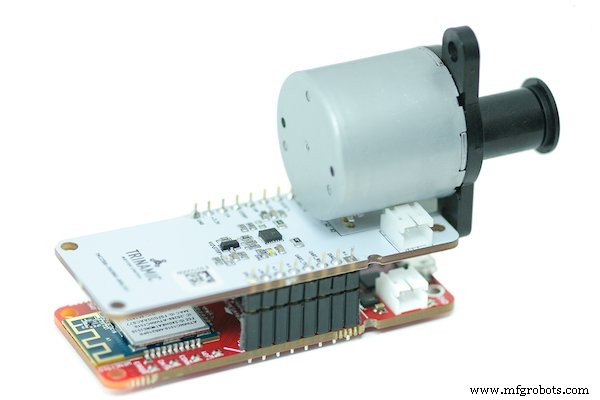
Figura 1b. Controlador de radiador mostrado com placa de desenvolvimento Microchip AVR IoT.
Como motores de passo movem-se em passos discretos e precisos e mantêm posição quando desenergizados, eles se destacam em tarefas como posicionamento de câmeras de segurança, ajuste de sensores remotos ou atuação de ventilação, válvulas e coberturas de janela.
Operando Dentro de Envelope de Potência Limitado
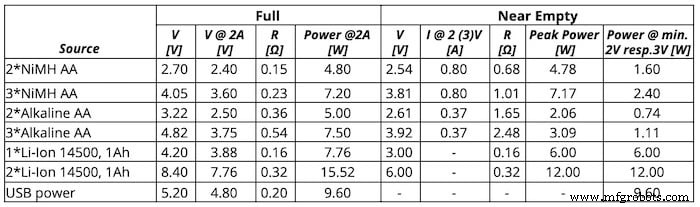
Embora dispositivos IoT motorizados alimentados por rede existam, muitas novas aplicações demandam operação em locais remotos ou esteticamente discretos. Essas implantações dependem de fontes compactas, de baixa tensão, como uma única célula Li-ion ou baterias AA/AAA. Potência de bateria funciona quando motores rodam infrequentemente, mas os altos pulsos de tensão e corrente necessários para energizar bobinas de passo podem exceder a capacidade de uma bateria pequena. Resistência interna sobe com carga, baixando a tensão de saída efetiva, como mostrado na Tabela 1.
Tabela 1. Características de Pequenas Baterias
Três estratégias comprovadas mitigam essas restrições: buffer de suprimento, conversores step-up e steppers custom-wound. Cada uma oferece solução prática para atuação IoT alimentada por bateria.
Buffer de Suprimento
Adicionar um supercapacitor a um circuito de bateria cria um "buffer de suprimento" que pode entregar pulsos breves de alta corrente. A capacitância necessária é calculada com:
C = dU × I ÷ t
onde dU é a queda de tensão permissível da bateria, I a corrente suplementar e t o tempo de operação desejado. Supercapacitores tipicamente max em 2,7 V; tensões mais altas requerem strings em série com balanceamento via diodo Zener ou circuito similar.
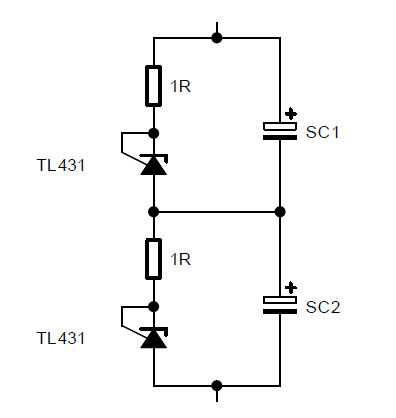
Figura 2. Circuito de balanceamento de supercapacitor com proteção over-voltage Zener (2,5 V).
Fabricantes como Maxwell, Skeleton e Vishay fornecem supercapacitores adequados para essas aplicações.
Conversores Step-Up
Muitos drivers de motor não podem rodar nas baixas tensões de baterias pequenas, especialmente perto do fim da vida do pack. Conversores step-up de baixo custo aumentam a tensão da bateria em 3-4× mantendo suprimento estável. Com eficiências de 90-95% sob carga, podem ser pareados com supercapacitores ou usados sozinhos.
Principais vendors de IC — Analog Devices, Maxim Integrated e Texas Instruments — oferecem soluções robustas. O MAX8969 da Maxim é escolha popular para aplicações de stepper alimentadas por bateria.
Steppers Custom-Wound
Steppers padrão são projetados para 5-12 V, ainda muitas baterias pequenas entregam apenas 1,5-5 V. Custom winding — menos voltas de fio mais grosso, menor resistência — reduz a tensão de suprimento necessária. Fabricantes frequentemente acomodam pedidos custom a custo modesto.
Especifique a corrente de bobina (ICOIL) que produz o torque de parada desejado. Use dados originais do motor para calcular a corrente necessária, então determine o requisito de tensão com:
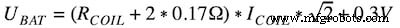
Para velocidades maiores, considere a constante back-EMF (CBEMF) com:
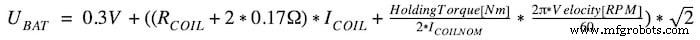
Reduzir RCOIL permite operação em tensão de bateria reduzida. Se a demanda de tensão do stepper escolhido exceder o suprimento disponível, consulte o fabricante para variante custom-wound otimizada para operação de tensão mais baixa, corrente mais alta.
Juntando Tudo
Para insight mais profundo, baixe Trinamic Application Note #57, "How to Make a Thermostat with the TMC2300", que aplica esses conceitos em exemplo prático. Os fundamentos teóricos são elaborados no paper "Low-Voltage Motor Control System Design for Mobile and Wireless IoT Devices", apresentado na Embedded World 2020.
Recursos Adicionais
- The Inventables Workshop: Stepper Motors Basics
- Choosing the Right Motor for Your Project – DC vs Stepper vs Servo Motors
- Driving a Stepper – Adafruit Industries
- TMC2300-THERMO-BOB evaluation kit (PDF)
- Datasheet: Trinamic TMC2300 low-voltage stepper driver
Artigos da Indústria são uma forma de conteúdo que permite parceiros da indústria compartilharem notícias úteis, mensagens e tecnologia com leitores do All About Circuits de uma forma que conteúdo editorial não é bem adequado. Todos os Artigos da Indústria estão sujeitos a diretrizes editoriais rigorosas com a intenção de oferecer aos leitores notícias úteis, expertise técnica ou histórias. Os pontos de vista e opiniões expressos em Artigos da Indústria são do parceiro e não necessariamente do All About Circuits ou seus escritores.
Tecnologia da Internet das Coisas
- Liberando Poder dos Dados Visuais no Ecossistema IoT
- IoT Revolucionando Serviço de Campo: Manutenção Preditiva e ROI Maior
- Como Cidades Inteligentes Aproveitam IoT, Microsserviços e Dashboards para Gestão Eficiente de Ativos
- Por Que Vida da Bateria Importa para Aplicações IoT do Mundo Real
- Conectividade Sob Demanda: Alimentando a Próxima Geração de Aplicações IoT
- IoT World: Por Dentro da Solução Big Data da Vertica para Analytics de IoT
- Plataforma IoT Lumada da Hitachi: Unificando Insight Industrial para Manufatura Inteligente
- IoT Empresarial: Desbloquear 36x o Valor da Internet Atual
- Maximize ROI de IoT com Monitoramento Avançado de Performance
- Explorando Inovações IoT de Ponta e Aplicações no Mundo Real