



UAVs Autônomos Pousam em UGVs em Movimento e Recarregam sem GPS – Avanço para Busca e Resgate Remotos
Pesquisadores desenvolveram uma abordagem que permite a um veículo aéreo não tripulado (UAV) de asa rotativa pousar em um veículo terrestre não tripulado (UGV) em movimento, sem o auxílio de GPS, e recarregar antes de prosseguir para novas missões. Equipes de agentes aéreos e terrestres autônomos viabilizarão operações em ambientes de busca e resgate que são remotos ou perigosos demais para humanos, mas que frequentemente exigem infraestrutura extensiva de posicionamento e comunicação.
Função Crítica: Pouso Autônomo e Recarga
Uma função essencial dos UAVs é pousar autonomamente em veículos terrestres estáticos e em movimento, recarregar e decolar para realizar novas missões. Como o GPS é facilmente interrompido, os UAVs não poderão depender dele, devendo realizar esses comportamentos usando outras fontes, como visão embarcada.
Processamento Embarcado com Sensores de Baixo Custo
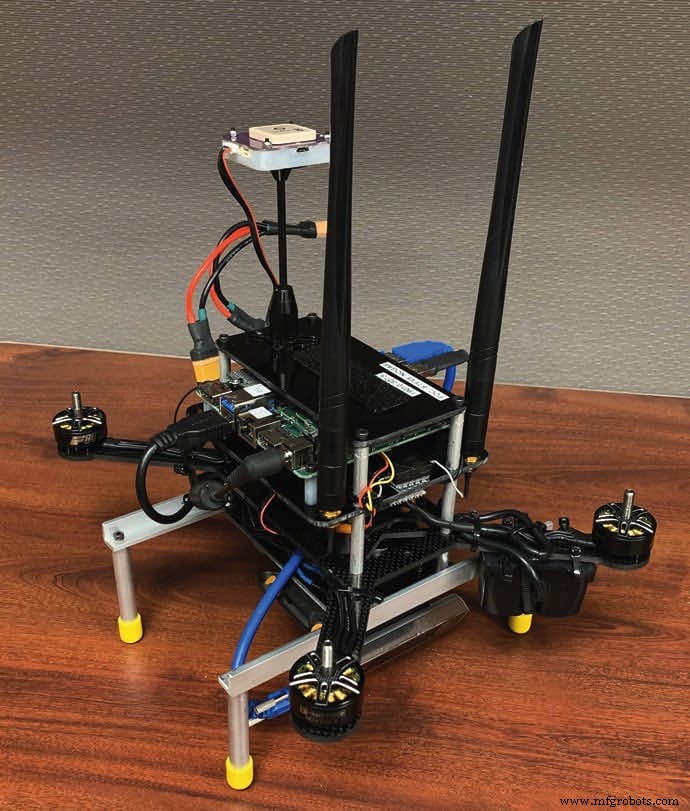
Os pesquisadores realizaram computações a bordo do veículo utilizando sensores e computadores de baixo custo. Além disso, não houve comunicação entre o UAV e o UGV. A equipe conduziu simulações software-in-the-loop e experimentos ao ar livre, demonstrando que o algoritmo é eficaz na execução de manobras de pouso. Usando um quadrotor pequeno, construído sob medida, e um UGV em velocidades de corrida, os pesquisadores experimentaram pousos.
Combinação de Comportamentos sem GPS e Comprovados Experimentalmente
O trabalho combina comportamentos em ambientes sem GPS com um comportamento experimentalmente comprovado. Utiliza localização baseada em visão com odometria visual-inercial, um marcador único no topo do veículo terrestre projetado para esta aplicação, e comportamentos e controle embarcados. Adicionalmente, esses comportamentos foram executados a bordo de um pequeno UAS com restrições computacionais significativas.
Marcador Personalizado para a Tarefa de Pouso
O marcador personalizado no topo do veículo terrestre é especificamente projetado para a tarefa de pouso. Ele contém marcadores menores dentro do marcador maior que ainda podem ser visualizados mesmo quando a câmera se aproxima do marcador. A abordagem pode reduzir a dependência do marcador fiducial no topo do veículo terrestre e substituí-lo por inteligência artificial que reconhece o veículo no qual deseja pousar.
Sensor
- Entendendo o Alternador: Como Alimenta Seu Carro e Sinais de Falha
- Agentes de Software Portáteis: A Solução Goldilocks para Conectividade IoT
- Por que a Fiix é Reconhecida como Inovadora da Indústria em CMMS
- Detector Rápido de Aerossol de Agentes (RAAD): Detecção Rápida e Sensível de Bioagentes para Segurança Pública
- VE vs. Motor a Combustão: Como o Design do Chicote Elétrico Difere
- HeadFi: Transforme Qualquer Fone de Ouvido em Dispositivo Inteligente com um Adaptador Simples
- UAV Avançado de Alta Altitude para Monitoramento Meteorológico Preciso
- Sistema Autônomo de Recarga de Enxame de Drones: Estendendo Tempo de Missão com VANTs Terrestres
- Estamos Prontos para Veículos Autônomos Nível 4?
- Entendendo Aterramento do Chassi (Chassis Ground): Finalidade, Função e Importância