



Robôs Quadrúpedes Colaborativos em Enxame Superam Terrenos Desafiadores Juntos
Nos primeiros dias da quarentena, a professora de Notre Dame e engenheira de robótica Yasemin Ozkan-Aydin usou o tempo em casa para montar robôs.
Sistemas Colaborativos de Pernas para Terrenos Complexos
Ozkan-Aydin desenvolveu sistemas colaborativos de pernas que manobram sobre terreno complexo — como uma equipe.
Para se mover em terreno acidentado e espaços apertados, Ozkan-Aydin propôs que uma conexão física entre robôs poderia melhorar a mobilidade. Se um robô individual, por exemplo, não pudesse mover um objeto sozinho, por que não ter os robôs formarem um sistema maior, multi-pernas, para completar a tarefa?
É o que formigas fazem, afinal.
Inspiração em Formigas: Pontes e Transporte Coletivo
"Quando formigas coletam ou transportam objetos, se uma encontra um obstáculo, o grupo trabalha coletivamente para superar aquele obstáculo. Se há uma lacuna no caminho, por exemplo, elas formarão uma ponte para que as outras formigas possam atravessar — e essa é a inspiração para este estudo," disse Ozkan-Aydin em um comunicado de imprensa recente . "Através da robótica, somos capazes de ganhar melhor entendimento da dinâmica e comportamentos coletivos destes sistemas biológicos e explorar como poderíamos usar este tipo de tecnologia no futuro."
Robôs Impressos em 3D com Pernas Flexíveis
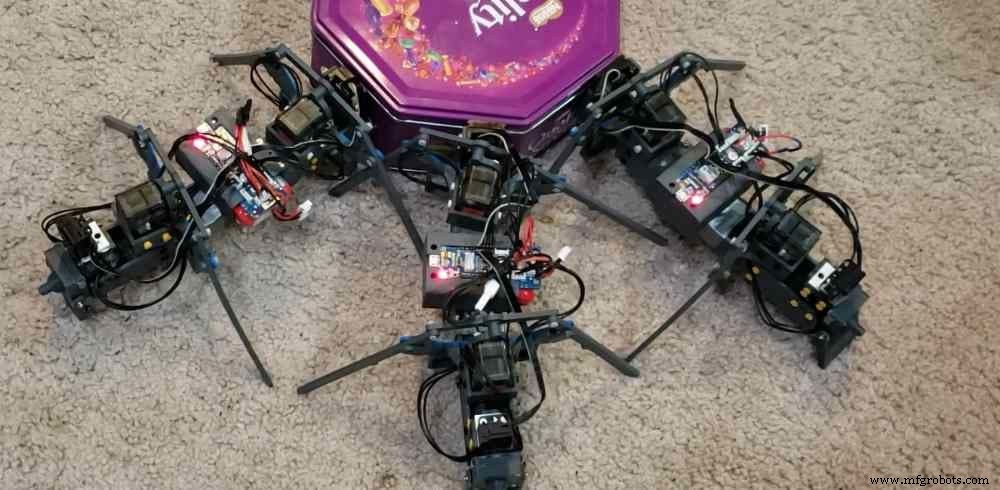
Com uma impressora 3D, Ozkan-Aydin construiu robôs de quatro pernas medindo 15 a 20 centímetros de comprimento.
Cada robô incluía uma bateria de polímero de lítio, um microcontrolador, e três sensores. Junto com um sensor de luz, dois sensores de toque magnéticos na frente e atrás de cada robô permitem que os sistemas se conectem.
Quatro pernas flexíveis reduziram a necessidade de sensores e peças adicionais e deram aos robôs um nível de inteligência mecânica, que ajudou ao interagir com terreno acidentado ou irregular.
"Você não precisa de sensores adicionais para detectar obstáculos porque a flexibilidade nas pernas ajuda o robô a passar direto por eles," disse Ozkan-Aydin. "Eles podem testar lacunas em um caminho, construindo uma ponte com seus corpos; mover objetos individualmente; ou conectar para mover objetos coletivamente em diferentes tipos de ambientes, não dissimilares a formigas."
Experimentos no Quintal e Playground Durante Pandemia
Ozkan-Aydin começou sua pesquisa para o estudo no início de 2020, quando grande parte do país estava fechada devido à pandemia de COVID-19. Após imprimir cada robô, Ozkan-Aydin testou os sistemas inspirados em insetos em seu quintal ou no playground com seu filho.
Mais Robôs 'Enxame' na Tech Briefs
Veja como a NASA está ajudando drones a trabalharem como equipe.
Assista aos 'BOBbots' na Tech Briefs TV.
Aprenda como o cérebro humano pode guiar enxames robóticos.
A professora de Notre Dame conduziu experimentos em uma variedade de terrenos, tanto naturais quanto fabricados. Os robôs manobraram através e ao redor de grama, casca, folhas, e bolotas, bem como escadas de espuma, carpete shag, e terreno acidentado de blocos retangulares de madeira colados em aglomerado.
Solicitação de Ajuda via Luz e Conexão Magnética
Quando uma unidade individual fica presa, ela envia uma luz a robôs adicionais para mostrar uma solicitação de assistência. Ao detectar a luz, os robôs ajudantes conectam e fornecem suporte — um empurrão enquanto caminham juntos — para atravessar obstáculos com sucesso enquanto trabalham coletivamente.
"Após o robô ajudante encontrar o robô buscador seguindo o gradiente de luz, ele é anexado a ele por trás e os sensores de toque em ambos os robôs, e informa o robô sobre o estado de conexão," Prof. Ozkan-Aydin disse à Tech Briefs.
A equipe de pesquisa publicou recentemente seus resultados na Science Robotics .
Pesquisa futura focará em melhorar controle, sensoriamento e capacidades de energia do sistema.
Q&A com Tech Briefs
Tech Briefs: Como os sensores de toque magnéticos funcionam — o que fazem, como são controlados?
Yasemin Ozkan-Aydin: Cada robô tem dois conectores magnéticos, que incluem dois ímãs de terras raras Neodímio com polaridade N-S, na frente e atrás do robô. O conector magnético atrás é anexado à cauda e sua polaridade pode ser revertida (S-N) movendo a cauda para cima. Então, quando a cauda está para cima, dois robôs podem se conectar e quando a cauda está para baixo, eles podem se desanexar.
Tech Briefs: Quando um sinal de "ajuda" é enviado a um robô, como o robô ajudante sabe o que fazer e que ações tomar?
Yasemin Ozkan-Aydin: O sinal de ajuda — ligar a luz LED brilhante na parte de trás do robô — é enviado aos robôs ajudantes quando o robô buscador fica preso em escadas ou terreno acidentado. O [status] preso é detectado pela intensidade de luz medida pelo robô buscador. Quando o robô fica preso, ele não pode mover-se em direção ao alvo (fonte de luz), e a intensidade de luz não muda. Os robôs ajudantes sempre esperam pelo sinal do robô buscador.
Claro, existem limitações em nosso sistema. Por exemplo, se um robô ajudante cai fora do feixe de um robô buscador, o robô ajudante não pode encontrá-lo. No design futuro, a comunicação entre robôs deve ser aprimorada usando outros tipos de sensores como GPS. No entanto, à medida que a complexidade do sistema aumenta, os robôs se tornam mais difíceis de controlar. Aqui, a inteligência mecânica desempenha um papel importante.
Tech Briefs: O que "inteligência mecânica" significa aqui? Como exatamente eles interagem? O que acontece quando um robô fica preso em um obstáculo? Como um sinal é enviado a robôs adicionais?
Yasemin Ozkan-Aydin: Inteligência mecânica significa que um mecanismo responde ao ambiente, adapta-se a novas situações externas, ou executa automaticamente algumas funções sem qualquer feedback sensorial ou orientação de um controlador. Cada robô tem quatro pernas flexíveis direcionais e uma cauda. Quando a perna, ou cauda, atinge um obstáculo, ela dobra para trás e cruza os obstáculos. Após passar o obstáculo, uma mola de retorno puxa a perna para sua posição original. Esta dobra passiva também aumenta a área de contato, o que permite uma perna individual ou a cauda lidar com mudança de rugosidade do terreno, perdendo contato com o solo durante a fase de apoio, ou pisando ou batendo em um obstáculo durante a fase aérea.
Todos os robôs têm dois interruptores como sensores de toque para detectar estado de conexão: um na frente e um no lado de trás do robô. Quando dois robôs estão conectados, o empurrador em forma de cúpula anexado à cauda toca ambos os sensores na cauda do robô da frente e na cabeça do robô de trás. Embora não haja comunicação de alto nível (por exemplo, enviando coordenadas GPS sem fio) entre robôs, os sensores de toque permitem que cada robô saiba se está conectado com os outros robôs. Além dos sensores de toque, há um sensor de luz, ou fototransistor, na parte inferior frontal de cada robô. Este sensor é usado para medir a intensidade de luz do ambiente e fornecer comunicação local entre robôs.
Tech Briefs: Poderia amplificar uma ou duas aplicações práticas do mundo real — o que o enxame poderia realizar, e como?
Yasemin Ozkan-Aydin: Enxame de robôs de pernas pode realizar tarefas cooperativas do mundo real como operações de busca e resgate, aplicações agrícolas (como plantio e colheita, monitoramento ambiental e inspeção de culturas, etc.), transporte coletivo de objetos, e exploração espacial.
Tech Briefs: Sobre energia, poderia imaginar algum tipo de colheita de energia, digamos, baseada no movimento?
Yasemin Ozkan-Aydin: Este é um ponto muito importante que precisa ser melhorado no design futuro. Talvez um mecanismo de colheita de energia (como materiais piezoelétricos) possa ser anexado às pernas dos robôs, e eles podem colher energia durante a caminhada, ou cada robô pode ter um painel solar para carregar suas baterias. Outra opção é que apenas um dos robôs pode ser equipado com um mecanismo de colheita de energia, para reduzir o custo total, e ele pode transmitir a energia para os outros robôs.
Tech Briefs: O que inspirou este esforço, especialmente modelos naturais?
Yasemin Ozkan-Aydin: Este estudo é inspirado por animais multi-pernas, como centopeias ou milípedes, que podem mover-se efetivamente em terrenos diversos com corpos e membros flexíveis e coletivos de formigas que podem auto-organizar e criar estruturas, como pontes, para resolver problemas.
Tech Briefs: Como você está buscando melhorar os robôs?
Yasemin Ozkan-Aydin: Atualmente, os robôs são limitados por alcance de comunicação limitado. Com comunicação melhorada entre indivíduos, esperamos que as unidades (quadrúpedes) no enxame possam coordenar adequadamente e mudar suas marchas de acordo com condições ambientais ou tarefas que realizam. Além disso, as dimensões dos robôs podem ser escaladas de acordo com as tarefas a serem realizadas.
O que você acha? Compartilhe suas perguntas e comentários abaixo.
Sensor
- A Sua Fábrica Está Preparada para Integração de Robôs? Um Guia Prático
- Robôs Industriais: Design, Fabricação e Tendências Futuras
- Maximizando Eficiência com Robôs Gantry na Automação Industrial
- Como Robôs Industriais Revolucionam a Manufatura Automotiva
- Top 10 Fabricantes de Robôs SCARA: Aumente Eficiência e Reduza Custos
- Robôs Colaborativos Guiados à Mão: Padrões de Segurança Explicados
- Robôs de Enxame Quadrúpedes Avançados para Navegação em Terrenos Complexos
- Novo Algoritmo Permite Robôs Macios Auto-Sensoriais para Tarefas Confiáveis
- Assistentes Robóticos de Saúde: 5 Insights Essenciais
- Robôs Hospitalares: Revolucionando Cuidado ao Paciente e Segurança da Equipe