



MIT CSAIL Apresenta Robo-Starfish, Avançando Estudo Detalhado da Vida Marinha
Nova Ferramenta de Simulação Acelera Design de Robôs Macios Subaquáticos
Cientistas inventaram um 'robo-starfish' que nos dá mais insights sobre vida aquática, como relata Adam Conner-Simons, do MIT CSAIL.
Biólogos há muito experimentam os desafios de documentar vida oceânica, com muitas espécies de peixes provando ser bastante sensíveis aos movimentos subaquáticos de humanos. Como uma possível solução, cientistas da computação têm desenvolvido robôs marinhos especiais que podem se mover furtivamente entre seus equivalentes baseados em carbono. Em 2018, por exemplo, uma equipe do Laboratório de Ciência da Computação e Inteligência Artificial do MIT (CSAIL) fabricou um peixe robótico macio que nadou autonomamente com peixes reais ao longo dos recifes de coral de Fiji.
No entanto, a dinâmica complexa de como a água se move – e sua capacidade de arruinar rapidamente alguns sistemas eletrônicos perfeitamente bons – tornaram robôs subaquáticos especialmente difíceis de desenvolver comparados a uns para ar ou terra. Com o peixe, a equipe do CSAIL teve que passar por meses de tentativa e erro para ajustar manualmente o design para que pudesse realmente funcionar confiavelmente na água.
Embora aquele robô fosse especialmente complexo, um grupo liderado pelos professores do MIT Wojciech Matusik e Daniela Rus ainda sentiu que havia espaço para acelerar o processo de produção. Com isso em mente, eles agora criaram uma nova ferramenta para simular e fabricar um robô macio funcional em questão de horas.
Design Baseado em Estrela-do-Mar com Atuador Único
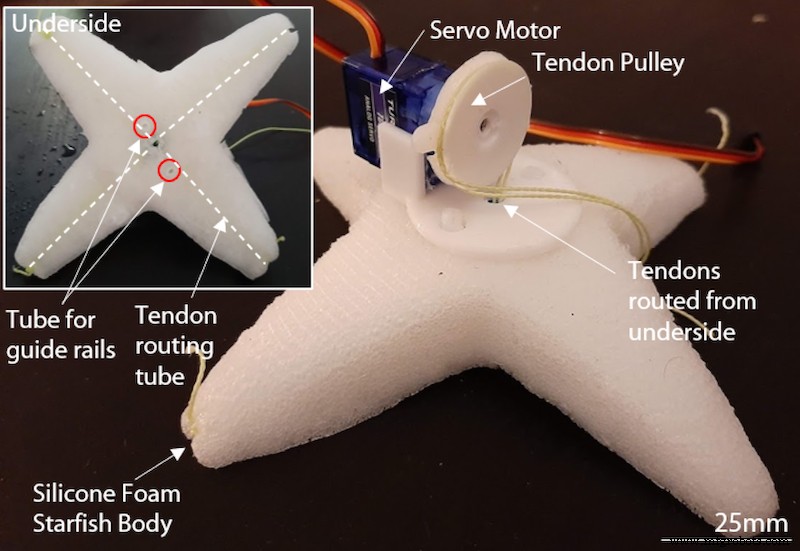
A equipe usou seu sistema para fazer um robô estrela-do-mar macio feito de espuma de silicone e capaz de se mover com um único atuador de baixa potência. A estrela-do-mar se move via tendões em suas quatro pernas, que estão conectados a um servomotor usado para flexionar e relaxar as pernas.
A pós-doutoranda do CSAIL Josephine Hughes, co-autora principal de um novo artigo junto com o doutorando Tao Du sobre a estrela-do-mar, diz: "As interações passivas entre um robô subaquático e as forças fluidas ao seu redor – seja uma corrente calma ou uma onda ondulante – são muito mais complicadas do que quando um robô está andando em terreno estável, o que torna a criação de seus sistemas de controle bastante difícil. Mas usando este simulador, um processo que normalmente levaria dias ou semanas pode acontecer em apenas algumas horas."
Du diz que a equipe escolheu um design de estrela-do-mar pela simplicidade e elegância de seu movimento, com o aperto e liberação de suas pernas criando movimento para frente. No entanto, a equipe descobriu que o simulador funciona para uma gama de tipos de corpo, e então eles explorarão em seguida designs inspirados em tartarugas marinhas, raias manta e tubarões que envolvem estruturas mais complexas como articulações, barbatanas e nadadeiras.
Loop Misto de Simulação e Experimentos Reais
A ferramenta do grupo envolve um modelo de machine learning fazendo uma simulação e design inicial dos mecanismos de controle do robô, que é então rapidamente fabricado. Experimentos reais com o robô são então usados para adquirir mais dados para repetidamente melhorar e otimizar seu design. O resultado é que o robô tipicamente só precisa ser re-fabricado mais uma vez. (Um artigo separado sobre o desenvolvimento da ferramenta de simulação está atualmente sob revisão.)
"Quando fazendo simulação robótica, temos que fazer aproximações que, por definição, criam uma lacuna entre simulação e realidade", diz Cecilia Laschi, professora de controle e mecatrônica na Universidade Nacional de Singapura que não esteve envolvida na pesquisa. "Este trabalho visa reduzir essa lacuna de realidade, com um loop misto de experimentos simulados e reais que é bastante eficaz."
Desempenho Superior ao Controlador Humano
Para o corpo da estrela-do-mar a equipe usou espuma de silicone por causa de suas propriedades elásticas, flutuabilidade natural e capacidade de ser fabricada rápida e facilmente. Em experimentos, os pesquisadores descobriram que a estrela-do-mar podia se mover pela água quatro vezes mais rápido do que quando usando um controlador artesanal por um especialista humano.
De fato, Hughes diz que a equipe descobriu que o simulador parece empregar estratégias de controle que humanos não teriam pensado. "Com o robô estrela-do-mar aprendemos que, além daquelas propulsões de perna bastante visíveis que eles fazem, há alguns movimentos sutis de alta frequência que podem dar a eles impulso importante", diz Hughes.
O projeto baseia-se em uma série de projetos do CSAIL focados em robôs macios, que Rus diz terem potencial para serem mais seguros, robustos e ágeis que seus equivalentes de corpo rígido. Pesquisadores têm se voltado cada vez mais para robôs macios para ambientes que requerem mover-se através de espaços apertados, já que tais robôs são mais resilientes em serem capazes de se recuperar de colisões.
Laschi diz que a ferramenta da equipe poderia ser usada para desenvolver robôs para medir dados em diferentes locais no oceano profundo, e para geralmente vislumbrar robôs que podem se mover de novas maneiras que pesquisadores ainda não pensaram. "Robôs bio-inspirados como o robô estrela-do-mar e SoFi podem se aproximar de vida marinha sem perturbá-la", diz Rus. "No futuro, ao projetar e construir rapidamente instrumentos robóticos bio-inspirados, será possível criar observatórios personalizados que podem ser implantados na natureza para observar vida."
Du e Hughes co-escreveram o artigo com Matusik, Rus, e o estudante de graduação do MIT Sebastien Wah. O artigo foi publicado esta semana no Journal of Robotics Automation Letters, e também será apresentado virtualmente no próximo mês na Conferência Internacional da IEEE sobre Robótica Macia (RoboSoft).
Sistema de controle de automação
- Sepro Lança Primeiro Robô Fabricado nos EUA, Expandindo Produção em Warrendale
- NPE 2018: Robôs Mais Rápidos, Inteligentes e Colaborativos
- Maximizando Eficiência: Célula de Injeção Multi-Robô Produz Copo Shaker Completo em Um Ciclo
- Sepro Acelera Moldagem por Injeção com Speed S5‑25 e Seprobot Colaborativo
- OEMs Robóticos Firmam Parceria com Cobots para Impulsionar Automação de Plásticos
- Sepro Revela Redesign da Linha de Robôs 5 Eixos Success, Sua Mais Vendida
- Omron Apresenta Robô SCARA i4 para Montagem de Alta Velocidade e Precisão
- Nachi-Fujikoshi lança novos modelos compactos EC06 e MZ12H para impulsionar automação
- 5 Fatores Essenciais para Avaliar Antes de Comprar um Robô
- Robôs Alcançam Coordenação Olho-Mão Precisa para Tarefas Complexas