



Automação Avançada para Controle Preciso de Espessura em Trens de Laminação a Quente
A eficiência econômica dos processos de laminação de metais está fortemente correlacionada ao nível de qualidade dos produtos finais laminados. A laminação de produtos planos de aço é um processo complexo onde a qualidade do produto é influenciada por uma gama de fatores como material de entrada, equipamentos mecânicos e elétricos, parâmetros operacionais, lubrificação e estratégias de automação e controle. Os parâmetros de qualidade significativos são espessura do material, formato e superfície do material, e homogeneidade da distribuição de tensões. Para otimizar a relação custo-eficiência e maximizar o uso do material, tolerâncias rigorosas para a espessura são essenciais, para permitir que a tira seja laminada o mais próximo possível da espessura mínima permitida. A qualidade do produto só pode ser efetivamente otimizada se os equipamentos mecânicos, elétricos e de instrumentação, bem como a solução de estratégia de controle, combinarem bem entre si.
Os trens de laminação a quente (TLQ) processam a redução, por compressão, de placas de aço fundido continuamente com seção transversal retangular e espessura na faixa de 250 mm a 350 mm em tiras planas de aço até atingir a espessura desejada. Vários TLQs têm capacidade para produzir tiras com espessura mínima de 1 mm. As etapas do processo em um TLQ típico são: (i) reaquecimento de placas em forno de reaquecimento do tipo empurrador ou viga caminhante para atingir a temperatura ótima, (ii) trem de desbaste (seja um trem reversível ou contínuo consistindo de vários cages) para redução preliminar de espessura, (iii) trem de acabamento consistindo de 5 a 7 cages consecutivos que reduzem a espessura ao valor desejado, e (iv) bobinamento da longa tira em uma bobinadeira.
No trem de acabamento do TLQ, uma tarefa importante é realizada por um braço hidráulico, chamado laçador, colocado entre dois cages consecutivos e cujo propósito é manter a tensão da tira em valor constante. Este sistema mecânico está sujeito a dinâmicas particularmente instáveis que tornam a questão do controle complexa.
Estrutura do sistema de controle
O processamento de placa para tira laminada a quente no TLQ é alcançado através de várias etapas de processo cuja complexidade envolve tecnologias mecânicas e de automação. A laminação a quente em um TLQ precisa não apenas de soluções mecânicas, mas também de tecnologias de controle apropriadas. O processo de laminação no TLQ pode ser controlado através de uma arquitetura padrão de software e automação que inclui quatro níveis de automação.
O sistema de automação não é o único determinante do desempenho do trem de laminação a quente. No entanto, para qualquer configuração dada de equipamentos mecânicos e elétricos, o desempenho potencial do trem só é alcançado com controle e automação de alto desempenho. A atenção deve ser focada na produtividade e qualidade, onde o controle é particularmente importante para alcançar bom desempenho. Normalmente, produtividade e qualidade interagem de maneiras positivas e negativas, e essas interações devem ser consideradas na definição do sistema de controle.
Produtividade (Throughput)
A produtividade máxima que pode ser alcançada em um trem é limitada pelas capacidades do hardware mecânico e elétrico. Para atingir produtividades consistentemente próximas a esse limite, é necessário controle e automação de alta qualidade. Em altas produtividades, três ou mais peças de trabalho podem estar no trem de laminação em diferentes estágios de processamento ao mesmo tempo. Para evitar colisões catastróficas no trem, rastreamento preciso é essencial. O sistema de rastreamento usa sinais da instrumentação do trem e informações do processo (por exemplo, à medida que uma peça é laminada, seu comprimento aumenta) para manter um mapa dinâmico do trem. Ele deve, obviamente, ser robusto contra a perda de instrumentos individuais do trem.
O controle de produtividade olha adiante para o cronograma de laminação e determina qual parte da instalação do trem (forno, trem de desbaste, trem de acabamento ou bobinadeira) pode limitar a produtividade. O processo limitante é então controlado para atingir a produtividade máxima e as outras partes do processo são controladas para igualar essa produtividade. Isso resulta em melhoria na eficiência energética e redução no desgaste dos equipamentos, reduzindo custos.
Produtividade e qualidade também interagem. À medida que a produtividade aumenta, o controle torna-se mais difícil, e para manter o nível requerido de qualidade e rendimento, é necessário um cuidadoso projeto do sistema de controle. Qualidade e controle de produtividade também interagem de formas positivas. Por exemplo, para alcançar maior faixa e precisão de controle de temperatura no trem de acabamento, sprays de resfriamento entre cages são normalmente instalados. Eles devem ser controlados para manter a temperatura da tira na saída do trem, mas também podem ser usados para aumentar a velocidade com que a peça é laminada no trem de acabamento, mantendo a temperatura de saída alvo.
Qualidade
Um objetivo primário do sistema de automação é controlar os equipamentos do trem para que as bobinas laminadas atendam às dimensões (espessura, largura, perfil e planicidade) e propriedades do material conforme exigido pelas especificações. Existem dois aspectos para controlar os parâmetros de qualidade: (i) controle da cabeceira da peça de trabalho à medida que ela enfia no trem, e (ii) controle dos equipamentos do trem para manter os parâmetros de qualidade desejados durante a laminação da bobina.
Existem dois modos de controle: (i) preparação do trem (mill set-up), e (ii) controle dinâmico. Uma diferença fundamental na estratégia de controle é imposta aos dois modos pela disponibilidade de medições. À medida que a tira enfia no trem, não há medições dos parâmetros finais de qualidade, pois a tira simplesmente não alcançou os instrumentos de medição, e o controle é alcançado por controle antecipado (feed forward) e baseado em modelo. Uma vez que o trem está cheio, medições diretas de (alguns dos) parâmetros finais de qualidade estão disponíveis, e o controle dinâmico de realimentação (feedback) entra em operação. A precisão em ambos os modos de controle é importante, e bons parâmetros de qualidade na cabeceira levam a alto rendimento. O controle de largura no TLQ também é importante. Bobinas são frequentemente comercializadas por comprimento e não por peso, e portanto qualquer excesso de largura representa perda de rendimento.
O formato da tira é definido por dois parâmetros que interagem: (i) perfil, e (ii) planicidade. Perfil é a variação de espessura ao longo da largura da tira e, para processamento posterior, é necessário que seja controlado. Há necessidade de espessura uniforme tanto ao longo do comprimento da tira quanto ao longo de sua largura. Planicidade é a capacidade da tira de ficar plana sem aplicação de forças externas e também é importante para o processamento posterior da tira. Defeitos de planicidade são induzidos por controle inadequado do perfil proporcional (perfil dividido pela espessura) através do trem e, portanto, há uma interação entre o controle de perfil e o controle de planicidade.
O problema de controle de planicidade também difere do de perfil, pois a planicidade é importante não apenas na saída do trem, mas nos espaços entre cages do trem de acabamento. Maus defeitos de planicidade entre cages podem levar à instabilidade do processo de laminação no trem de acabamento, resultando em perda completa de controle e destruição da bobina, resultando em um empeno (cobble). Isso representa perda de rendimento e também afeta a disponibilidade do trem ao parar o processo enquanto o trem é limpo do empeno.
Além dos parâmetros dimensionais, existem outros parâmetros de qualidade importantes. Um objetivo particularmente importante é o controle das propriedades mecânicas da tira acabada. As propriedades mecânicas são determinadas, em grande parte, pela microestrutura, e a microestrutura em si é determinada, em certa medida, pela deformação, e em grande medida pelo histórico de temperatura da bobina laminada. Nos sistemas atuais de controle e automação, o controle da microestrutura é alcançado indiretamente controlando a evolução da temperatura à medida que a tira é resfriada na mesa de resfriamento entre a saída do trem e a bobinadeira. O metalurgista do trem define a trajetória de resfriamento alvo, e o sistema de controle ajusta os sprays de resfriamento na mesa de resfriamento e a velocidade do trem de acabamento para corresponder à trajetória de temperatura desejada o mais precisamente possível.
Estrutura do sistema de controle
Os objetivos de controle para o TLQ são expressos em termos de produtividade e parâmetros de qualidade do produto. No entanto, o escopo prático de controle abrange uma faixa muito ampla de aplicações, variando desde loops locais de controle de posição de alta velocidade com velocidades operacionais no nível de milissegundos ou sub-milissegundos até a tarefa geral de programação de peças de trabalho que opera em escala horária ou maior. Todos esses controles contribuem para o desempenho geral necessário do sistema de automação, mas os objetivos são frequentemente expressos em termos de sub-objetivos mais apropriados à escala de tempo do controlador particular. Por exemplo, o objetivo de um loop de posição pode ser expresso em termos da taxa de mudança e ultrapassagem em resposta a uma mudança de posição demandada, enquanto a programação geral de produtos através do trem pode ser expressa em termos de velocidade de satisfação dos planos de produção.
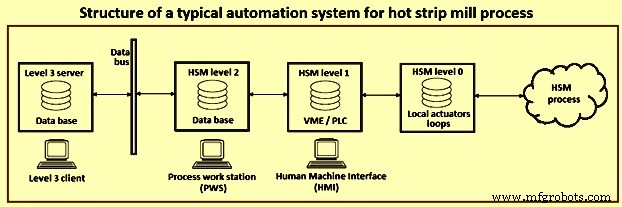
A tecnologia de automação aplicada no trem de laminação a quente é normalmente dividida em quatro níveis referidos como níveis 0, 1, 2 e 3, respectivamente. Em todos esses níveis de automação que precisam cooperar hierarquicamente para alcançar os melhores desempenhos e os mais altos níveis de produtividade, uma série de tecnologias de controle, modelos matemáticos de fenômenos físicos e algoritmos de otimização são implementados. A estrutura hierárquica de um sistema de automação de controle normalmente adotado para trem de laminação a quente é mostrada na Figura 1.
Esta diferença na escala de tempo e escopo dos controles individuais reflete-se na estrutura multi-nível dos sistemas de controle agora amplamente usados em trens de laminação. Na Figura 1, o diagrama de blocos de tal sistema multi-nível é mostrado. A separação de funções entre os vários níveis não é nítida, e se funções específicas são implementadas no nível 1 ou nível 2 pode variar de instalação para instalação e em resposta ao desenvolvimento de melhores métodos e equipamentos de controle.
Nível 0
É o nível mais baixo de controle e inclui, por exemplo, os loops de controle para cápsulas hidráulicas usadas para posicionar os cilindros nos trens de laminação e para os motores elétricos principais que acionam o trem.
Nível 1
É principalmente preocupado com controle intra-peça (in-piece control). Neste nível, parâmetros de qualidade como espessura e temperatura da tira começam a aparecer. No entanto, os objetivos para os loops de nível 1 são frequentemente sub-objetivos fornecidos pelo nível 2. Por exemplo, loops de controle de nível 1 funcionam para controlar a espessura de saída de cages intermediários no trem de acabamento, e este padrão de espessura de saída através do trem é definido pelo nível 2 para atingir a espessura de saída do trem requerida dentro das restrições de máquina e processo.
A automação de nível 1 interage diretamente com dispositivos de baixo nível (atuadores e transdutores). Loops de controle em tempo real e sequências lógicas são implementados aqui. Amostragem rápida (1 milissegundo) e alto poder de computação são alcançados, por exemplo, através da tecnologia de arquitetura VME (Versa Module European). CLPs convencionais, em vez disso, garantem tempo de amostragem mínimo de 10 milissegundos. A Interface Homem-Máquina (IHM) oferece ao operador uma visão em tempo real do processo.
Nível 2
Aborda diretamente o controle dos parâmetros de qualidade e produtividade. Seu domínio de operação é muito mais amplo que o nível 1, e, em um sistema bem desenvolvido, cobre o controle integrado do forno de reaquecimento, trem de desbaste, trem de acabamento e mesa de resfriamento. Está muito preocupado com o controle de preparação do trem de peça para peça, mas frequentemente inclui parte do controle dinâmico intra-peça também. Normalmente, o controle dinâmico no nível 2 preocupa-se com o controle coordenado geral de, digamos, o trem de acabamento. Loops de controle locais são mais apropriados para o nível 1. Grande parte do controle no nível 2 é de natureza antecipada (feed forward) e baseada em modelo. Bom desempenho de controle precisa de modelos preditivos do processo (ex: modelos de deformação e temperatura) e modelos dinâmicos das máquinas e sensores do trem. A maioria dos modelos de processo necessários para controle de ponta de trens de laminação reside aqui.
A automação de nível 2 fornece funções e utilitários de controle de nível superior, como cálculo ótimo de preparação da planta, geração de relatórios de produção e análise estatística da qualidade do produto. Em particular, modelos matemáticos de processos tecnológicos são usados para gerar preparações adequadas da planta. Confiabilidade de modelos físicos, em condições de trabalho diferentes e até variáveis no tempo, é alcançada por auto-adaptação, ou seja, técnicas de identificação baseadas em realimentação da planta que melhoram recursivamente a confiabilidade das previsões do modelo. Informações tecnológicas e arquivo histórico de produção são armazenados no banco de dados (BD), enquanto a estação de trabalho do processo (PWS) oferece interface gráfica para os utilitários de nível 2.
Nível 3
O sistema de automação de nível 3 é implementado para fornecer utilitários adicionais para supervisão de produção de alto nível (também conhecido como funções de "Sistema de Execução de Manufatura" - MES), gerenciamento de pátio de estocagem e coordenação entre níveis 2 dos diferentes processos pertencentes à mesma planta. O sistema de automação de nível 3 é responsável por coordenar o cronograma de produção entre o processo do TLQ e os processos das unidades a montante e a jusante.
O nível 3 funciona principalmente como um escalonador do trem de laminação a quente. Ele pede o livro de pedidos do trem e o organiza em rodadas de, tipicamente, 100 a 200 peças de trabalho que cumprem as regras de escalonamento desenvolvidas para o trem. Além do próprio TLQ, o nível 3 leva em conta processos a montante e a jusante e áreas de estoque. As regras de escalonamento usadas são, essencialmente, um modelo global do trem de laminação que permite ao escalonador organizar a rodada para que os parâmetros de qualidade requeridos possam ser alcançados dentro das restrições impostas pelos equipamentos do trem. Tradicionalmente, o fator mais importante é a evolução dos perfis dos cilindros nos trens causada pelo seu desgaste e expansão térmica. Disso deriva o "cronograma caixão" (coffin schedule), que significa começar estreito, construir rapidamente para material mais largo à medida que as coroas térmicas aumentam nos cilindros, e gradualmente voltar ao estreito à medida que os cilindros se desgastam.
Tecnologias de controle aplicadas no TLQ
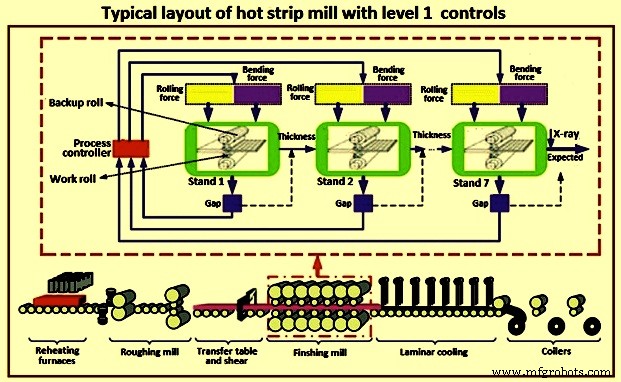
O uso de soluções avançadas de controle e modelagem para TLQ tem sido sujeito a vários desenvolvimentos em diversas direções nos últimos 40-50 anos. Estes incluem: (i) o uso de técnicas de controle multivariável proposto para o trem de acabamento desde os anos 1970 e agora considerado uma ferramenta consolidada para controle do cage genérico de laminação junto com o laçador a jusante ou a bobinadeira a jusante, (ii) desenvolvimento de vários modelos para prever as características do material de acordo com a temperatura do material e o processo de laminação e aplicação de controles para regular a temperatura de bobinamento, (iii) desenvolvimento de técnicas avançadas de controle aplicadas para compensar fenômenos de atrito, (iv) desenvolvimento de modelos e controladores para melhorar a planicidade e perfil do material, e (v) desenvolvimento de técnicas de controle de direção (steering control) introduzidas recentemente para aumentar os níveis de produtividade reduzindo a probabilidade de eventos de empeno (cobble). A Figura 2 mostra layout típico de trem de laminação a quente com controles de nível 1.
Tecnologias de controle para regulação de espessura
A Figura 3 mostra um exemplo de regulação de espessura aplicada ao TLQ normalmente com a provisão dos seguintes sensores. Os instrumentos e sensores necessários para as regulações de espessura são dados abaixo.
Medidor de espessura e perfil
Este medidor é baseado em tecnologia de raios-X e visa medir a espessura na linha central da peça de trabalho. O medidor raramente é montado em um carro móvel e pode medir todo o perfil de espessura ao longo da largura da bobina. Normalmente, um sistema de medição de espessura/perfil é instalado no final do último cage do trem.
Células de carga
São fornecidas para ter uma medição da força de laminação que representa um sinal de medição básico para a regulação de espessura do TLQ. Caso as células de carga não sejam fornecidas, a medição do sinal de força hidráulica gerada pelos transdutores de pressão instalados no cilindro principal pode ser usada como medida alternativa.
Células de carga em alguns casos são montadas nos laçadores para obter medição direta das tensões inter-cages. Também neste caso, uma medida alternativa é representada pelo sinal de força gerado pelos transdutores de pressão montados no cilindro hidráulico que atua no laçador.
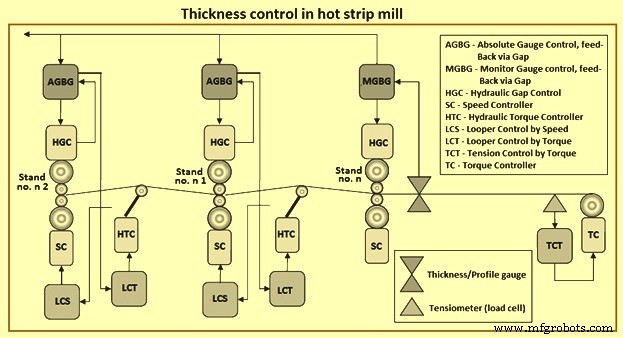
Existem certas características que distinguem entre controladores básicos e controladores externos. Os controladores básicos são aqueles responsáveis por implementar referências para atuadores físicos. Por outro lado, os controladores externos são aqueles que produzem referências para controladores básicos a fim de atingir o alvo desejado. O controle de espessura é alcançado por meio dos seguintes controladores básicos.
Controle hidráulico de zona de mordida (HGC)
O HGC é feito por um controlador que recebe uma referência de zona de mordida e mede a zona de mordida vinda de codificadores de posição colocados no cilindro hidráulico e produz o comando da válvula servo que de fato controla o fluxo de massa de óleo gerando o movimento do cilindro. Obviamente, a zona de mordida medida pode ser significativamente diferente da zona de mordida física do cage devido ao estiramento elástico do cage.
Controlador de torque (TC)
O controlador de torque controla o torque gerado pelos dois carretéis. Esses controladores recebem uma referência de torque que é produzida pelo "controlador de controle de tensão por torque (TCT)" que visa manter constante as tensões de bobinamento/desbobinamento da tira.
Controlador de velocidade (SC)
O controlador de velocidade é responsável por regular a velocidade do cage. Obviamente, para alcançar a estabilidade da laminação, a referência de velocidade deve ser coordenada com as outras operações do trem de laminação.
Controlador hidráulico de torque (HTC)
O controlador hidráulico de torque é responsável por controlar o torque gerado pelo laçador.
Controle automático de espessura (AGC)
O sistema de controle automático de espessura (AGC) é fornecido no TLQ com o propósito de atingir a espessura desejada da tira a quente. É o sistema para a regulação da espessura. Para suas aplicações no TLQ, o AGC requer estritamente a aquisição do estiramento para cada cage. A aquisição do estiramento do cage é muito importante no caso do TLQ, enquanto no caso de trem de laminação a frio é muito menos importante.
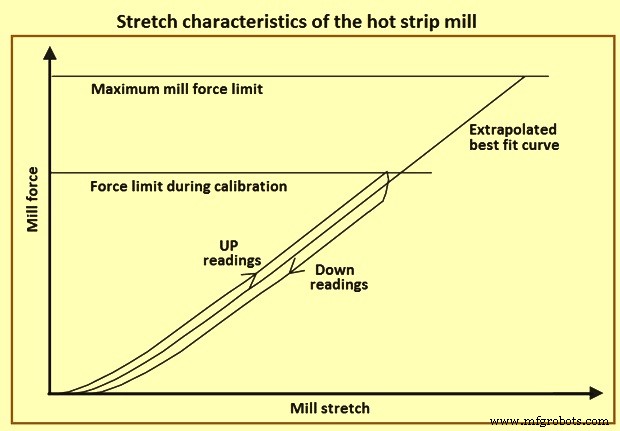
O estiramento do cage representa o comportamento elástico da estrutura mecânica do cage quando uma força de compressão é gerada pelo cilindro hidráulico principal (ou seja, o cilindro HGC). Esta característica deve ser conhecida antecipadamente para implementar o AGC no TLQ e por essa razão uma sequência de controle adequada é implementada e executada off-line, ou seja, antes da laminação, conhecida como "sequência de aquisição de estiramento (SAS)".
A SAS é obtida colocando os cilindros de trabalho em contato e modificando linearmente a referência de posição para o HGC de um valor mínimo a um valor máximo. Para cada referência de posição, a força medida pelas células de carga (ou pela medição de força hidráulica do HGC) é registrada para construir uma característica de estiramento similar à mostrada na Figura 4. Os registros são, em geral, realizados duas vezes. Os primeiros registros são feitos com referências de posição do HGC crescentes (leituras de subida) e os segundos registros são feitos com referências de posição do HGC decrescentes (leituras de descida).
As diferenças entre as leituras de subida e descida estão conectadas com uma histerese não negligenciável no comportamento elástico do cage. Finalmente, uma curva polinomial de melhor ajuste satisfazendo a seguinte equação é armazenada para realizar a tarefa do AGC. F na equação é a força medida.
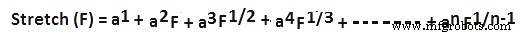
Deve-se notar que a aquisição da característica de estiramento "stretch" (F) pode ser totalmente utilizada durante a laminação para derivar uma medição indireta da espessura de saída da peça de trabalho h devido à equação h' = S + F(stretch), onde h é a espessura de saída da tira para o cage considerado, h' é sua estimativa derivada da equação anterior, S é a zona de mordida medida para o cage considerado derivada dos codificadores montados no cilindro hidráulico, e F é a força de laminação medida (das células de carga ou das pressões do HGC). Esta equação é normalmente referida como "equação do medidor de espessura" (gauge meter equation) e é frequentemente simplificada introduzindo o chamado "Módulo do Trem" (Mill Modulus), Mm do cage, ou seja, a constante elástica do cage. A equação simplificada é h' = S + F/Mm. Em geral, a implementação real do AGC convencional é baseada na primeira equação, enquanto a síntese de controlador avançado baseada em modelos pode explorar a versão linear representada pela segunda equação.
O AGC no TLQ tem o propósito de manter constante a espessura da tira atuando nas referências de posição para todos os HGC compensando vários fenômenos, por exemplo, a histerese do estiramento do cage, a variação da dureza do material causada por possíveis flutuações da temperatura do material, e assim por diante. Para fazer isso, é necessário levar em conta que a presença de um laçador entre um cage e o seguinte implica que a regulação realizada por um cage não influencia a regulação realizada pelos cages adjacentes, desde que um controle efetivo de tensão inter-cages seja assegurado pelo laçador. Este fato representa a principal razão pela qual a arquitetura de controle do AGC para o trem de laminação a quente e o trem de laminação a frio são significativamente diferentes.
O AGC no TLQ é alcançado por alguns controladores externos cooperando durante a laminação. Em particular, dois reguladores são responsáveis pelo controle do laçador. Estes são descritos abaixo.
Controle do Laçador por Torque (LCT)
O LCT realiza a regulação da tensão inter-cages atuando na referência de torque usada pelo HTC. Normalmente, o LCT é alimentado pelo erro de tensão gerado por uma célula de carga montada no laçador ou, alternativamente, pela estimativa da tensão inter-cages derivada pela força hidráulica do laçador.
Controle do Laçador por Velocidade (LCS)
O LCS visa regular a posição angular do laçador atuando na referência de velocidade do cage a montante (ou seja, atuando na referência para o SC atuando no cage a montante). Este regulador também é referido como regulador de fluxo de massa.
A regulação adequada de espessura é alcançada de maneira diferente para os cages intermediários e para o cage final, respectivamente. Na realidade, para os cages intermediários, uma medição direta de espessura não está disponível e, portanto, uma medição indireta da espessura é alcançada a partir do princípio do medidor de espessura conforme dado nas duas equações acima. Portanto, o AGC representado na Figura 4 é composto pelos seguintes dois reguladores.
Controle Absoluto de Espessura, Realimentação via Zona de Mordida (AGBG)
O AGBG é aplicado a todos os cages intermediários que não são providos de dispositivo de medição direta de espessura e é baseado no princípio do medidor de espessura e gera um ajuste (trim) para a referência de zona de mordida do HGC correspondente. Este controlador também é responsável por fazer algumas compensações antecipadas (feed forward) conectadas à variação do filme de óleo para os mancais do cilindro de apoio, expansão térmica do cilindro de trabalho devido ao contato com a tira e variação dos diâmetros dos cilindros devido ao desgaste.
Controle Monitor de Espessura, Realimentação via Zona de Mordida (MGBG)
O MGBG visa manter a espessura da tira saindo do último cage do trem de acabamento de acordo com o valor alvo adequado usando a realimentação de espessura vinda do raio-X localizado na saída do trem. O sinal de desvio é usado para corrigir as referências de zona de mordida para o HGC de todos os cages. De fato, um algoritmo dedicado define como distribuir as correções entre todos os cages de acabamento. No entanto, o principal problema na implementação do MGBG é que é estritamente necessário levar em conta os atrasos de transporte entre o raio-X e o cage que implementa a correção requerida.
Finalmente, como mostrado na Figura 3, o LCT pode receber um ajuste (trim) do regulador AGBG para reduzir as interações entre o LCT e o AGBG.
Mestre de Velocidade (Speed Master)
A velocidade dos cages e das bobinadeiras deve ser coordenada para garantir a estabilidade do trem. Isso é feito por um controlador antecipado (feed-forward) conhecido como "Speed Master". Para prevenir problemas de instabilidade para o processo de laminação a quente, um cage é eleito como "cage pivô" e as variações de velocidade do cage pivô são compensadas em feed-forward através de variações de velocidade adequadas para os outros cages. Para fazer isso, é fundamental conhecer, da forma mais precisa possível, o "deslizamento dianteiro" (forward slip - FS) para todos os cages, ou seja, o seguinte coeficiente representando a relação entre a "velocidade angular" (As) do motor do cage e a velocidade de saída da tira (Vout). Isso é representado pela equação FS = Vout / RAs, onde R é o raio do cilindro de trabalho. Normalmente, os coeficientes FS são estimados através de modelos matemáticos adequados instalados no sistema de automação de nível 2 junto com suas sensibilidades em relação aos pontos de ajuste de tensão e velocidade da tira.
Controle multivariável aplicado ao trem de acabamento
Durante os últimos anos, tecnologias avançadas de controle são implementadas e agora são consideradas bem estabelecidas no controle de espessura no trem de acabamento do TLQ. O principal propósito é fornecer uma estrutura multivariável para integrar os principais controladores atuando no processo do TLQ (mais precisamente, o AGBG, LCT e LCS) em apenas um controlador que reduz possíveis interferências entre as várias tarefas e permite não apenas aumentar os desempenhos, mas também diminuir a probabilidade de empenos durante a realização de bitolas ultra-finas.
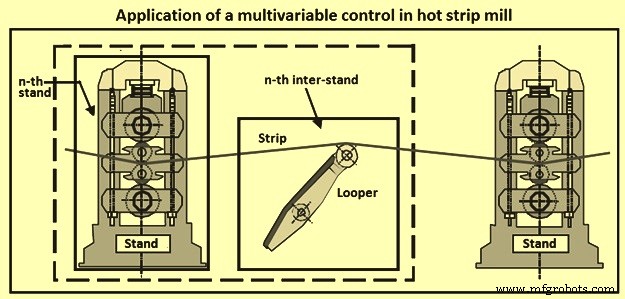
O controle multivariável é consequentemente aplicado nos cages intermediários para realizar junto o AGBG alcançado por um certo (n-ésimo) cage junto com o LCT/LCS aplicado ao laçador a jusante (Figura 5). Mais uma razão para usar controle avançado é representada pela necessidade de introduzir robustez a priori sobre uma possível incerteza associada ao conhecimento do estiramento do cage: de fato, é possível provar que a presença de uma forte incerteza no conhecimento do módulo do trem pode causar instabilidade do AGBG. Por outro lado, a medição do estiramento é realizada off-line e está sujeita a variabilidade temporal junto com o desgaste do cage.
Processo de manufatura
- Sistema Integrado de Controle de Acesso com QR, RFID e Verificação de Temperatura
- Dominando Controle de Sensores e Atuadores no Raspberry Pi: Acelerômetro, Servo e Streaming de Dados
- Automação Global da Hotraco: Controle Remoto Perfeito com IXON Cloud
- Alicates Amperímetros Fluke 772/773: Abordagem Moderna para Solução de Problemas em Laços de Automação
- ISA Lança Terceira Edição Atualizada do Livro Avaliação de Segurança e Confiabilidade de Sistemas de Controle
- Desbloqueando o Potencial do Blockchain na Automação Industrial: Oportunidades e Obstáculos
- Princípios Essenciais de Projeto para Gabinetes de Controle em Automação Industrial
- Automação, Controle e Modelagem Avançados na Siderurgia a Oxigênio Básico
- Otimização de Operações em Fornos a Arco Elétrico: Automação e Modelagem
- Laminação a Quente vs. a Frio: Entendendo Processos de Conformação de Metais