



Dominando Programação de Robô com Esteira: Guia Passo a Passo
Programar robô com esteira é mais complicado do que muitos imaginam. Boa simulação é chave do sucesso, mas como fazer sem enlouquecer?
Esteiras transportadoras são forma fácil de mover produtos para seu robô, certo?
Bem... não exatamente. Frequentemente pensamos em esteiras como solução simples mas, na verdade, são um dos métodos mais complicados de entrega de peças. Exigem que robô detecte e rastreie objetos movendo-se na esteira. Precisam ser controladas via programa do robô. Também sofrem vários problemas mecânicos ao longo da vida, como rastreamento ruim, desgaste da correia e escorregamento. Tudo isso faz esteiras deixarem você um pouco louco.
Em vez de simples, podem ser complicadas de usar.
Não podemos resolver problemas mecânicos de suas esteiras — para isso, precisa de bom cronograma de manutenção como mostrado neste checklist útil da Cisco-Eagle. No entanto, podemos ajudar você a simular a esteira facilmente para testar e integrar com sua programação de robô.
Veja como programar seu robô com esteira sem enlouquecer.
As 5 Partes Móveis Complicadas de um Robô com Esteira
Primeiro, importante entender por que programar esteira é desafiador.
Existem 5 "partes móveis" que dificultam integrar programação de robô com esteiras.
1. Controle da Própria Esteira
Pode parecer que controle de esteira é só "liga/desliga" mas geralmente é mais complexo. Esteiras têm várias opções de controle, dependendo do modelo. Algumas têm velocidade fixa enquanto outras controladas com velocidades variáveis. Algumas têm modo reverso, frenagem ativa ou comutação rápida. Depois existem diferentes métodos de controle, os três mais comuns sendo controle por pulso, controle de velocidade e controle distribuído.
Você pode ter que controlar esteira dentro do próprio programa do robô. Se não, pode ter que interligar com esteira via rede. Ambas opções adicionam complexidade de programação.
2. Rastreamento e Detecção de Objetos
Para pegar objetos de esteira em movimento, robô deve localizá-los confiavelmente. Isso significa que precisa de algum sensor para detectar quando objeto chega na frente do robô. Além disso, robô pode precisar rastrear objetos enquanto esteira move.
Sensores mais comuns são sensores de visão (ex: câmeras 2D ou 3D) e sensores de detecção de peça (ex: feixes de luz, sensores magnéticos, indutivos, etc). Alguns são mais simples de integrar que outros mas todos adicionam complexidade extra ao programa.
3. Manuseio de Objetos em Movimento
Alvo em movimento é sempre mais difícil de manusear que estático. Isso introduz complexidade ao pegar de esteira. Robô deve mover-se para posição, segurar objeto firmemente e afastar-se enquanto novos objetos continuam chegando.
Velocidade da esteira deve ser precisamente sintonizada com velocidade do robô, senão objetos podem ser perdidos. Se viu a famosa "cena do chocolate" da comédia dos anos 1950 I Love Lucy, saberá o que quero dizer (e aqui está se não viu).
4. Escolha do Efetor Final
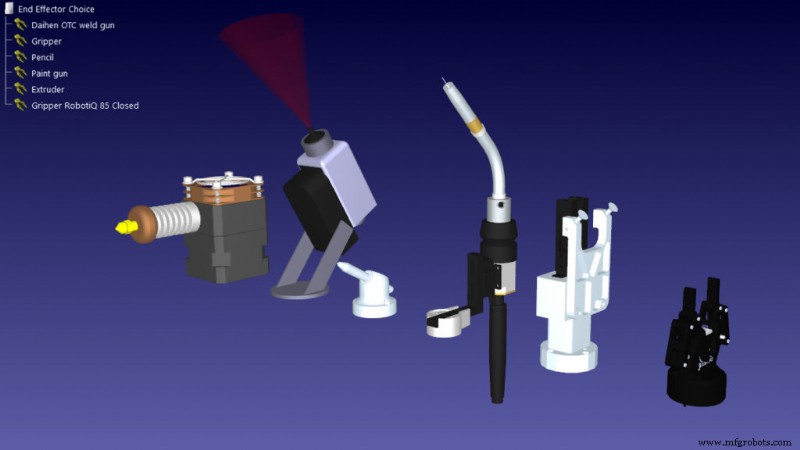
Braço do robô não é única parte do sistema que precisa acompanhar velocidade. Efetor final pode ter efeito significativo no tempo de ciclo e, assim, na velocidade da esteira. Alguns tipos de efetor são mais rápidos que outros.
Isso significa que agora temos que controlar e coordenar 3 velocidades independentes simultaneamente: velocidade da esteira, velocidade do braço robótico e velocidade de pegada do efetor.
5. Uso de Fixadores
A última parte móvel é, na verdade, não móvel. Fixadores são partes mecânicas estáticas fixadas à esteira para mover objetos para posição. São forma confiável de ordenar objetos na esteira sem usar sensores.
Por exemplo, você pode usar fixador como alternativa a sensor de visão. Com chapa metálica especialmente formada, pode direcionar objetos para fila estática, permitindo robô pegá-los sem sensores extras. Simplificam programação, mas aumentam complexidade do design mecânico.
Como Simular Esteira com RoboDK
Você supera os cinco desafios acima simulando seu sistema robótico e testando exaustivamente antes de usar sistema físico. Nem sempre é fácil com simuladores de robô, muitos dos quais não têm capacidade simples para adicionar esteiras.
Felizmente, esteiras são bem simples no RoboDK. Existem até duas opções para adicioná-las, dependendo de quanto controle você precisa.
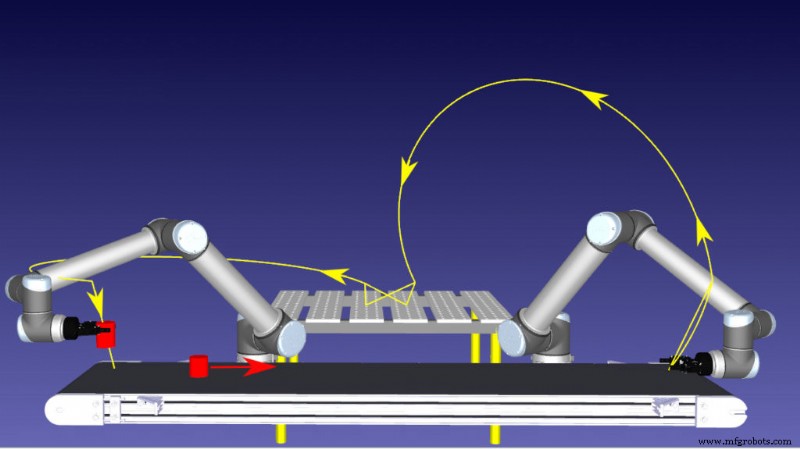
Os dois tipos de esteira no RoboDK são:
Opção 1: Programação Python
Método mais flexível de criar esteira no RoboDK é programar em Python. Você vê isso em ação no vídeo exemplo Simulação de Esteira com RoboDK.
Vantagens da programação Python:
- É muito flexível. Movimento da esteira só limitado pela sua habilidade de programação. Pode programar esteira simulada para corresponder propriedades da real.
- É completamente personalizável. Pode programar esteira para mover como quiser. Tem controle total sobre movimentos e como lida com objetos.
- Permite esteiras mais complexas. Se sua esteira tem modos de controle avançados, podem ser incluídos no código Python. Também, se colocou fixador para mover objetos para lateral da correia, isso pode ser programado no código.
Desvantagens da programação Python:
- Requer habilidade de programação. Precisa saber programar em Python. É uma das linguagens mais fáceis de aprender, mas ainda requer curva de aprendizado se só usou interface gráfica do RoboDK até agora.
- Leva mais tempo. Comparado à opção de mecanismo linear, programação Python leva tempo. Quanto mais complexa sua esteira, mais tempo leva para programar.
Opção 2: Mecanismo Linear
Outra opção é criar mecanismo linear usando assistente "Modelar Mecanismo". Isso permite criar esteira simples com único eixo linear.
Vantagens do mecanismo linear:
- É rápido. Pode criar mecanismo linear em minutos e adicionar esteira à simulação robótica bem rápido.
- Usa assistente gráfico. Pode criar mecanismo usando assistente só com referenciais e alvos.
- Requer pouca ou nenhuma programação. Não precisa programar Python para criar esteira. Mas atenção: provavelmente terá que programar para detectar objetos na esteira.
Desvantagens do mecanismo linear:
- É limitado. Natureza simples significa que só modela esteira de eixo único.
- É inflexível. Dificulta modelar opções de controle avançadas da esteira. Também dificulta detectar quando objetos caem da esteira.
Como Começar
Qual opção escolher depende muito de quanto quer evitar programação Python. A menos que tenha bom motivo para escolher mecanismo linear, geralmente recomendamos opção Python. É muito mais flexível e — acho (embora eu seja programador) — mais fácil de entender e implementar.
Qualquer opção que escolha, não precisa criar simulação de esteira do zero.
Temos ambas opções para download em nossa Biblioteca de Robôs. Selecione "Objeto" no menu "Tipo" e verá as duas opções: "Modelo Python" para opção Python; e "Modelo Mecanismo" para opção de mecanismo linear.
Se travar, sempre pode postar comentário no Fórum RoboDK e faremos nosso melhor para ajudar!
Robô industrial
- Aprimorando a Consistência com Robôs de Pulverização Autônomos
- Como Robôs de Pintura Reduzem Retrabalho, Aumentam Consistência e Economizam Custos
- Como Robôs Alcançam Autonomia Total: Da Sensação à Ação
- Dicas Especialistas de Manutenção de Transportadores para Prevenir Falhas
- Whitepaper: Desbloqueie Seu Potencial de Automação – 7 Passos Comprovados para Projetos de Robôs de Baixo Risco e Alta Recompensa
- Escolhendo o Robô SCARA Ideal: Guia Completo para Fabricantes
- Tendedoria de Máquinas por Robôs: Definição, Função e Benefícios Industriais
- Acelere o Treinamento de Soldagem Robótica: Reduza Tempo, Aumente Eficiência
- Dominando a Simulação de Robô com Esteira: Melhores Práticas Comprovadas
- Como Selecionar a Estrutura de Transportador Ideal para sua Indústria