



Top 11 Fundamentos de Programação de Robôs que Todo Iniciante Deve Dominar
Quais propriedades básicas são mais úteis de saber quando você está começando com programação de robôs?
Seja você novo no mundo da robótica ou apenas buscando melhorar suas habilidades de programação, aqui estão os principais fundamentos de programação de robôs que é bom conhecer.
Às vezes, pode parecer que você precisa de um diploma em robótica para começar com programação de robôs. As abordagens convencionais para programação de robôs industriais parecem difíceis de compreender para novos programadores de robótica.
No entanto, com um entendimento decente dos fundamentos da robótica e um bom software de programação de robôs, você pode começar fácil e rapidamente.
Aqui estão os 11 fundamentos mais úteis de programação de robôs:
1. Partes Básicas de um Robô
Antes de começar a aprender como programar um robô, é útil ter uma noção das partes básicas de qualquer robô industrial. Dessa forma, você está pelo menos confortável com a máquina física que estará programando.
Por exemplo, as partes mais básicas de um robô industrial de 6 GDL são:
- Braço do manipulador
- Efetor final
- Controlador
- Fonte de alimentação
- Sensores (se houver)
Os componentes variam ligeiramente dependendo do tipo de robô.
2. Graus de Liberdade
Já introduzi um conceito vital em robótica: Graus de Liberdade (GDL).
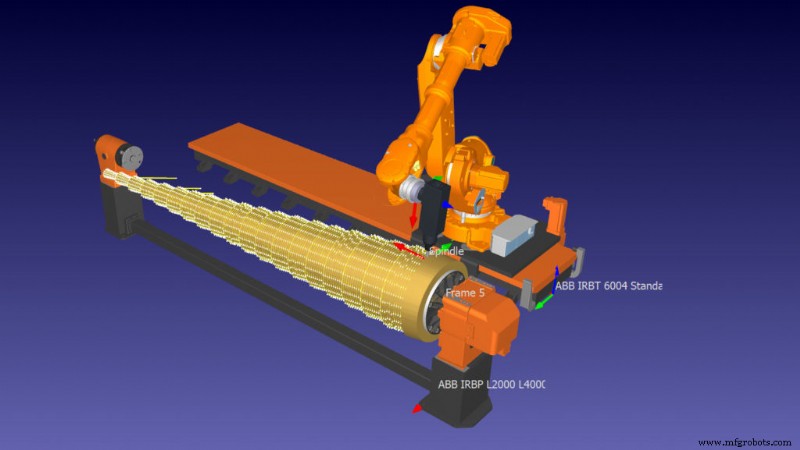
O GDL de um robô especifica quantos eixos independentes o robô pode mover. Por exemplo, um braço manipulador de 6 GDL terá 6 eixos independentemente controláveis. Alguns GDL são "revolutos" (ou seja, giram em torno de um ponto) e alguns são "lineares" (ou seja, movem-se ao longo de uma linha). É útil familiarizar-se com os GDL de qualquer robô antes de programá-lo.
3. Juntas e Efetores Finais
A "ponta de negócios" de um robô (ou seja, a parte que opera na tarefa) é conhecida como "efetor final". Quando você está programando, geralmente está mais interessado em direcionar o efetor final do robô para locais específicos.
Para mover o robô, você precisa enviar instruções com as posições desejadas de cada um dos GDL do robô. Se você estiver usando software como o RoboDK, pode simplesmente programar a posição desejada do efetor final diretamente, em vez de enviar posições específicas das juntas.
4. Pose: Posição e Orientação
Como você programa o efetor final para dizer a ele para onde ir?
A posição e orientação do efetor final do robô (ou de qualquer outro local que você programe) são combinadas para formar a "pose". Você precisa especificar a pose de qualquer local para o qual o robô se moverá em seu programa. O método mais comum de especificar uma pose na programação é através de Ângulos de Euler.
Para mais informações, veja nosso artigo Ângulos de Euler do Robô: O Primer Essencial.
5. Ponto Central da Ferramenta (TCP)
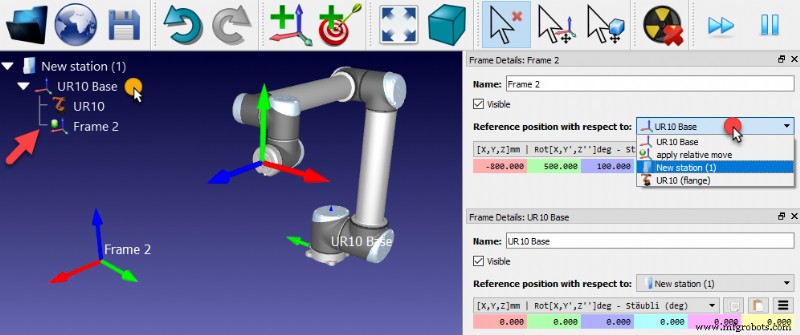
Como estamos mais interessados na pose do efetor final ao programar um robô, frequentemente usamos o termo Ponto Central da Ferramenta para referir-se ao centro operacional da ferramenta.
Aqui estão alguns exemplos para diferentes efetores finais:
- Pistola de cola — Você pode definir o TCP na ponta da pistola.
- Garra — O TCP pode estar no centro dos dedos da garra.
- Tocha de solda — O TCP pode estar a alguns milímetros da ponta da tocha, onde a chama está mais quente.
Como programador, você escolhe onde faz mais sentido colocar o TCP do robô.
6. Cinemática
Um dos aspectos mais desafiadores da robótica é a cinemática. Isso apenas significa o arranjo geométrico do robô. A cinemática é representada como uma equação ou algoritmo bastante grande.
A equação de Cinemática Direta responde à pergunta: "Se eu definir as juntas do robô para uma posição particular, onde o TCP acabará?"
O algoritmo de Cinemática Inversa responde à pergunta oposta: "Se eu quero que o TCP acabe nesta pose, em que posição preciso definir as juntas?"
Com um bom software de programação de robôs, você provavelmente não precisa formular sua própria cinemática, mas pode ser útil entender o conceito básico.
7. Limites de Juntas
As equações cinemáticas descrevem o robô usando geometria e matemática puras. No entanto, robôs são máquinas físicas. O robô físico frequentemente não pode alcançar todas as posições que a geometria diz que pode.
Introduzimos limites de juntas na programação para limitar o movimento das juntas do robô apenas a posições fisicamente possíveis. Eles apenas dizem ao programa: "Esta junta não pode mover além deste certo ângulo."
8. Tipos de Movimento
Quando você está programando o robô, existem diferentes tipos de movimento que você pode fazer o robô realizar.
Os 3 movimentos básicos são:
- Movimento de Junta — Este é um movimento rápido e aproximado onde cada junta tenta chegar à sua posição alvo o mais rápido possível. Para evitar colisões, movimentos de junta devem ser programados apenas quando o robô está se movendo em espaço livre.
- Movimento Linear — Este é um movimento controlado ao longo de uma linha entre duas poses. O robô necessariamente se moverá mais devagar com um movimento linear, mas também não introduzirá colisões indesejadas.
- Movimento Circular — Como um movimento linear, o robô se move em uma linha controlada, desta vez ao longo de um caminho circular.
9. Simulação e Programação Offline
Existem muitas maneiras diferentes de programar um robô, incluindo "sujar as mãos" com a linguagem de programação (geralmente complexa) fornecida pelo fabricante do robô.
Simulação e programação offline oferecem um método de programação mais fácil. Em vez de programar o robô físico diretamente, você programa um modelo simulado do robô usando comandos intuitivos. O software então converte o programa em código que o robô físico pode entender.
10. Post-processadores
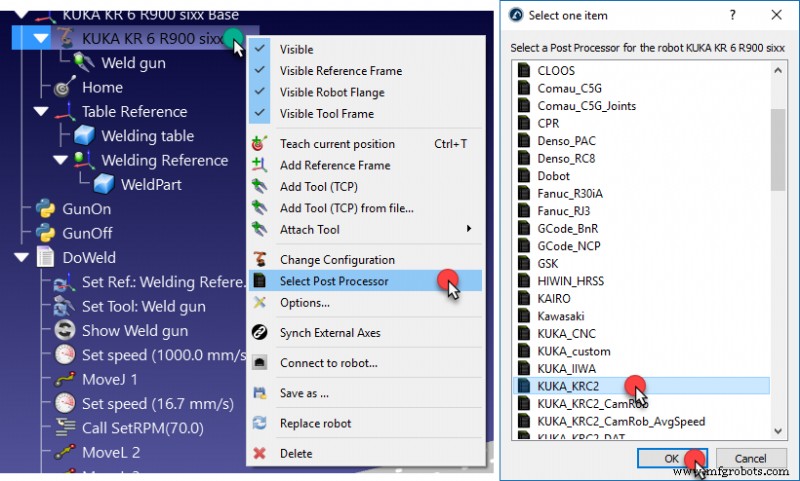
A parte de um software de programação offline que converte o programa do robô é conhecida como post-processador. O software de programação terá um post-processador diferente para cada fabricante de robôs, às vezes mais de um.
Você pode descobrir mais sobre post-processadores em nosso artigo Post-processadores de Robô: Tudo o Que Você Precisa Saber.
11. Depuração
Qualquer que seja o método de programação que você esteja usando, uma habilidade básica vital é a depuração. Você deve sempre depurar seu programa para garantir que ele está funcionando como você pretende antes de colocar seu robô para rodar em um ambiente de produção.
A programação offline fornece uma etapa extra de depuração porque você programa um modelo simulado do robô antes de baixar o programa para o robô físico em si, o que reduz a possibilidade de erros.
Se você gostaria de começar com programação de robôs imediatamente, pode baixar uma versão de teste gratuita do RoboDK aqui.
Quais aspectos básicos de programação de robôs você gostaria de ajuda? Conte-nos nos comentários abaixo ou participe da discussão no LinkedIn, Twitter, Facebook, Instagram ou no Fórum RoboDK.
Robô industrial
- Como Monitoramento Remoto, Programação Remota e Manutenção Preditiva Transformam a Robótica Industrial
- Robôs Articulados: O Guia Definitivo das Máquinas Industriais Mais Versáteis
- Robôs Cartesianos: A Solução Escalável para Automação Avançada
- Robôs SCARA: Guia Definitivo para Automação Industrial Versátil e de Alta Velocidade
- Entendendo a Programação de Robôs: Métodos Explicados
- Filamento TPU: Guia Completo do Material Flexível para Impressão 3D
- Como Saber o Momento Certo para Investir em Ferramentas de Programação de Robôs
- Comece a Programar Robôs Industriais: Guia para Iniciantes
- Como Escolher o Melhor Software de Robô de Separação para Automação Eficiente
- Robô de Revestimento Fanuc P-250iA: Cobertura, Precisão e Eficiência Incomparáveis