



Robô Seguidor de Linha V4 Velocidade – Sistema Avançado com Arduino Nano
Componentes e Materiais
 |
PCB Personalizado JLCPCB | × | 1 |
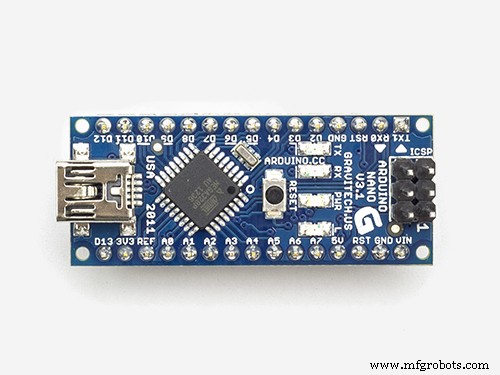 |
Arduino Nano R3 | × | 1 |
| Mini H-Bridge L298N (MX1508) | × | 1 | |
| Motor DC 6V com Redutor Metálico | × | 2 | |
| Sensor Reflexivo CNY70 | × | 8 | |
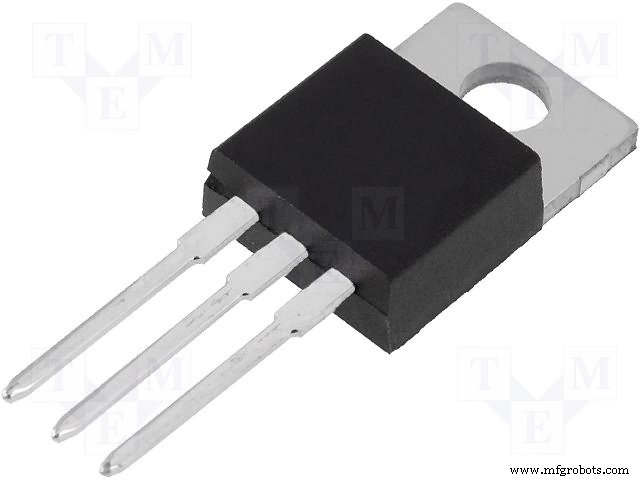 |
Regulador Linear 7805 | × | 1 |
| Capacitor Eletrolítico | × | 1 | |
| LED SMD 1206 Azul | × | 4 | |
| LED SMD 1206 Verde | × | 1 | |
| Resistor SMD 1206 220 Ω | × | 8 | |
| Resistor SMD 1206 10k Ω | × | 11 | |
| Resistor SMD 1206 330 Ω | × | 5 | |
| Header Macho 40 pinos | × | 1 | |
| Header Fêmea 40 pinos | × | 2 | |
| DIP Switch 2 circuitos | × | 1 | |
 |
Pushbutton 12mm | × | 1 |
| Capacitor SMD 1206 0.1 µF | × | 3 | |
| Rodinha Caster 3/8" | × | 1 | |
| Rodas RD-34 | × | 2 | |
| Bateria 14500 3.7V | × | 2 | |
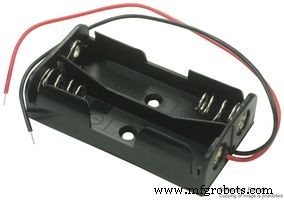 |
Suporte 2x AA | × | 1 |
Ferramentas
- Ferro de solda
- Solda sem chumbo
- Terceira mão com lupa
- Multímetro / Chaves de fenda
Aplicativos
- Arduino IDE
Sobre o Projeto
Este é meu segundo robô seguidor de linha (Versão 4). Diferente do anterior, projetei o circuito impresso no EasyEDA; a própria PCB serve como chassi. A fabricação foi pela JLCPCB, com qualidade impressionante e entrega rápida.
O robô utiliza 8 sensores CNY70 lidos analógicamente nas portas A0-A7 do Arduino Nano. Um algoritmo de calibração normaliza leituras de 0 (branco) a 1000 (preto). A posição da linha é calculada de 0 a 7000 (sensor esquerdo a direito). O erro proporcional P varia de -3500 a +3500. O algoritmo memoriza o último sensor que detectou a linha para recuperação em curvas fechadas. Utiliza controle PID completo para suavizar correções.
Consumo máximo medido: 200 mA.
O projeto inclui modelos 3D no TinkerCAD, testes de driver de motor, calibração de sensores, montagem final e testes em pista. Também foi simulado no Webots para validação lógica e mecânica.
Código
Código completo disponível no GitHub:
Speed-Line-Follower-Robot
Esquemático
O esquema está incorporado no projeto do PCB (EasyEDA/JLCPCB).
Processo de manufatura
- Robô DIY Inspirado no Wall‑E com Caixa de CD e Raspberry Pi
- Robô Alarme Rolante: Sistema Móvel Inteligente de Despertar com Raspberry Pi e Google Calendar
- EMAR Mini: Robô Compacto Open Source de Assistência Emergencial
- Construa Robô de Visão Computacional Controlado por Fala no Windows 10 IoT Core
- Robô ROS: Navegação Controlada por Terminal no Raspberry Pi
- Sepro Acelera Moldagem por Injeção com Speed S5‑25 e Seprobot Colaborativo
- Wittmann Battenfeld Lança Linha de Robôs WX153 para Automação de Injeção de Alta Força
- FANUC Expande Linha SCARA: Seis Modelos, Cargas de 3–20 kg, Alcance de 400–1100 mm
- Principais Recursos de Software de Simulação Robótica Premium para Automação Bem-Sucedida
- Linhas de Corte Longitudinal de Alta Velocidade e Precisão: Como Funcionam e Por Que São Essenciais