



LittleArm 2C: Braço Robótico Arduino 3D-Printado Durável para Educação STEM
Componentes e Materiais
| Componente | Quantidade |
|---|---|
| Arduino Nano R3 | 1 |
| Servos MG90S (Tower Pro MG996R) | 4 |
| Placa Meped | 1 |
Ferramentas Necessárias
- Impressora 3D
Sobre o Projeto
O LittleArm 2C foi projetado para ser um kit que crianças possam usar facilmente, permitindo que aulas de STEM implementem mais robótica. É mais robusto e muito mais fácil de montar.
Todas as peças podem ser impressas em 3D, desenhadas para manter o braço elegante e simples. O design completo tem menos de 15 parafusos.
Para controlar o braço, você pode usar nossa aplicação Windows (originalmente em Python) ou via Bluetooth com o App Android que criamos.
Instruções completas de montagem: aqui (link original).
Arquivos para impressão 3D: aqui.
Código
Sketch Arduino LittleArm 2C
// LittleArm 2C arduino code
// Permite controle serial do braço robótico LittleArm 2C 3D printed
// Created by Slant Concepts
#include <Servo.h>
#include <math.h>
#define PI 3.141

Servo baseServo;
Servo shoulderServo;
Servo elbowServo;
Servo gripperServo;

// Variáveis Globais
struct jointAngle {
  int base;
  int shoulder;
  int elbow;
};
struct jointAngle desiredAngle;
int desiredGrip;
int gripperPos;
int command;
int desiredDelay;

void setup() {
  Serial.begin(9600);
  baseServo.attach(5);
  shoulderServo.attach(4);
  elbowServo.attach(3);
  gripperServo.attach(2);
  Serial.setTimeout(50);
  Serial.println("started");
  baseServo.write(90);
  shoulderServo.write(100);
  elbowServo.write(110);
}

void loop() {
  if (Serial.available()) {
    desiredAngle.base = Serial.parseInt();
    desiredAngle.shoulder = Serial.parseInt();
    desiredAngle.elbow = Serial.parseInt();
    desiredGrip = Serial.parseInt();
    desiredDelay = Serial.parseInt();
    if (Serial.read() == '\n') {
      Serial.flush();
      Serial.print('d'); // "done executing"
    }
  }

  int status1 = 0, status2 = 0, status3 = 0, status4 = 0;
  int done = 0;
  while (done == 0) {
    status1 = servoParallelControl(desiredAngle.base, baseServo, desiredDelay);
    status2 = servoParallelControl(desiredAngle.shoulder, shoulderServo, desiredDelay);
    status3 = servoParallelControl(desiredAngle.elbow, elbowServo, desiredDelay);
    status4 = servoParallelControl(desiredGrip, gripperServo, desiredDelay);
    if (status1 == 1 && status2 == 1 && status3 == 1 && status4 == 1) {
      done = 1;
    }
  }
}

int servoParallelControl(int thePos, Servo theServo, int theSpeed) {
  int startPos = theServo.read();
  int newPos = startPos;
  if (startPos < (thePos - 5)) {
    newPos = newPos + 1;
    theServo.write(newPos);
    delay(theSpeed);
    return 0;
  } else if (newPos > (thePos + 5)) {
    newPos = newPos - 1;
    theServo.write(newPos);
    delay(theSpeed);
    return 0;
  } else {
    return 1;
  }
}
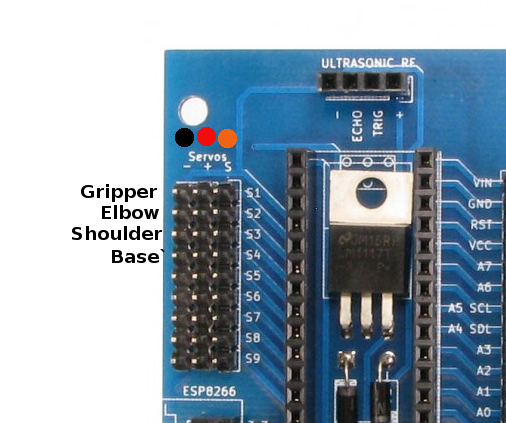
Esquemático
São apenas quatro conexões se você usar a Placa Meped para a qual o LittleArm foi projetado.
Autômatos Celulares em Tempo Real no Arduino com Display OLED 128x64
Contador de RPM Arduino de Alta Velocidade com Algoritmo Inovador
Processo de manufatura
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Construa um Robô de Streaming de Vídeo Controlado por Internet com Arduino e Raspberry Pi
- Haddington Dynamics: Braço Robótico Dexter Open-Source de Alto Desempenho Impresso em 3D
- Robô SCARA de Braço Duplo: Soluções Avançadas de Montagem e Produção
- Braço Robótico MeArm V1.0 – Construa seu Braço Robótico com Arduino e Raspberry Pi
- Criar Robô Seguidor de Linha Autônomo com Arduino UNO
- Construa um Braço Robótico 3D Impresso Funcional com Arduino – Guia Passo a Passo
- Braço Robótico 6 GDL Controlado por Nunchuk com Arduino Mega
- Construa um Robô Controlado por Voz com Arduino Nano
- Braço Robô Controlado por Ethernet: Controle Remoto Simplificado