



Dominando a Cinemática Inversa de Robôs para Controle de Movimento Preciso
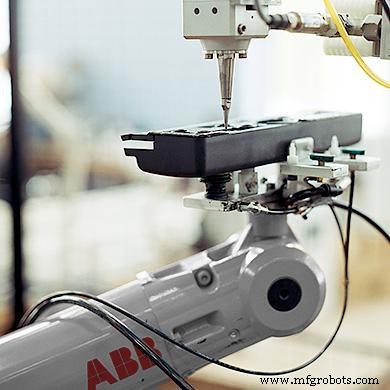
A cinemática de robôs é um ramo da mecânica que se concentra no movimento de objetos sem referência às forças que causam o movimento. A cinemática de robôs envolve aplicar geometria aos vários graus de liberdade nas cadeias cinemáticas que formam a estrutura de sistemas robóticos. A cinemática é fundamental porque planeja e controla o movimento de robôs, além de calcular forças e torques nos atuadores. Equações não-lineares são usadas para dispor parâmetros das juntas para configurar o sistema robótico. Equações cinemáticas são primordiais para a cinemática de robôs.
A cinemática inversa de robôs é o processo de alcançar a posição específica do efetuador final desejada para um robô calculando os parâmetros das juntas. Em outras palavras, você sabe o que deseja que o efetuador final realize, mas precisa descobrir os ângulos das juntas necessários para realizá-lo. Por exemplo, você quer que seu robô de cinemática inversa pegue uma caixa, então calcula os ângulos para cada junta para que o robô complete sua tarefa. A cinemática inversa é altamente útil e eficaz, mas pode ser muito complicada, pois pode não haver soluções ou haver múltiplas.
Robô industrial
- Entendendo Envelopes de Trabalho de Robôs: Definição, Tipos e Benefícios na Manufatura
- Robô SCARA de Braço Duplo: Soluções Avançadas de Montagem e Produção
- Cinemática Inversa na Robótica: Um Guia Prático e Abrangente
- Equilibrando Prós e Contras de Robôs Colaborativos no Local de Trabalho
- Robôs Colaborativos: Revolucionando a Interação Homem-Máquina
- Robôs Industriais Modernos: Transformando Produção e Qualidade
- Maximize a Eficiência do Robô: Estratégias Especialistas de Manutenção de Equipamentos
- Especificações-Chave para Escolher o Robô Industrial Certo
- Desafios da Manufatura e Robótica: Uma Solução Enxuta
- Escolhendo o Robô Certo para as Suas Necessidades de Automação