



Carro Robô Inteligente Bolt IoT – Arduino UNO e Drivers de Motor L298
Componentes e Materiais
| Componente | Quantidade |
|---|---|
| Módulo WiFi Bolt IoT | 1 |
| Arduino UNO | 1 |
| Driver de Motor Dual H-Bridge L298 (SparkFun) | 1 |
| Fios jumpers (genéricos) | 1 |
| Sensor de Proximidade | 1 |
| Kit Robótico Básico | 1 |
| Adaptador de Energia | 1 |
Aplicativos e Serviços Online
- Bolt Cloud
- Arduino IDE
Sobre este Projeto
Aviso Legal
Nenhum componente eletrônico foi danificado durante a realização deste projeto.
Cena Um: Um belo dia...
Estávamos trabalhando desde a manhã e tínhamos muita documentação e testes de código pendentes e precisávamos desesperadamente de uma pausa, mas jogar pebolim não era ideal, pois nos tiraria da "zona". Para manter a compostura, começamos a pensar no que poderíamos fazer que nos relaxasse, mas ainda nos mantivesse na "zona de trabalho". Foi quando nosso gerente sugeriu: "Por que não fazem um pequeno projeto e colocam no Hackster?". Boa ideia, Pranav.
Decidimos então fazer um robô RC controlado pela Internet – com um pequeno recurso bônus (que revelaremos depois, porque o suspense é importante).

Ficamos animados e corremos para a loja de hardware interna.
Cena Dois: A Floresta de Hardware
Chegamos à loja, cheia de kits e componentes que fazem seus olhos brilharem de ganância, suas mãos serão puxadas para eles e, antes que você perceba, estará soldando peças para fazer uma calculadora de 8 bits, mas estávamos focados e não deixamos essas distrações nos compelir e apenas pegamos o que precisávamos (você também deveria).
- Módulo WiFi Bolt
- Kit Robótico Básico
- Arduino UNO ou Boltduino
- Shield Driver de Motor L298N
- Sensor de Proximidade
- Fios Jumpers
- Adaptador de Energia
Cena Três: Forjando
Voltamos em segurança da Floresta de Hardware com todas as peças necessárias. Era hora de Devashish, o Supremo Senhor do Hardware, trabalhar sua mágica e montar este pequeno robô.

Montagem do Hardware
- Fixe a roda dianteira na parte frontal central do chassi, conforme mostrado.
- Monte o chassi do carro robótico e fixe os dois motores DC usando as porcas e parafusos junto com as rodas fornecidas, conforme mostrado. NOTA: Solde os fios nos terminais do motor antes de fixá-lo ao chassi.
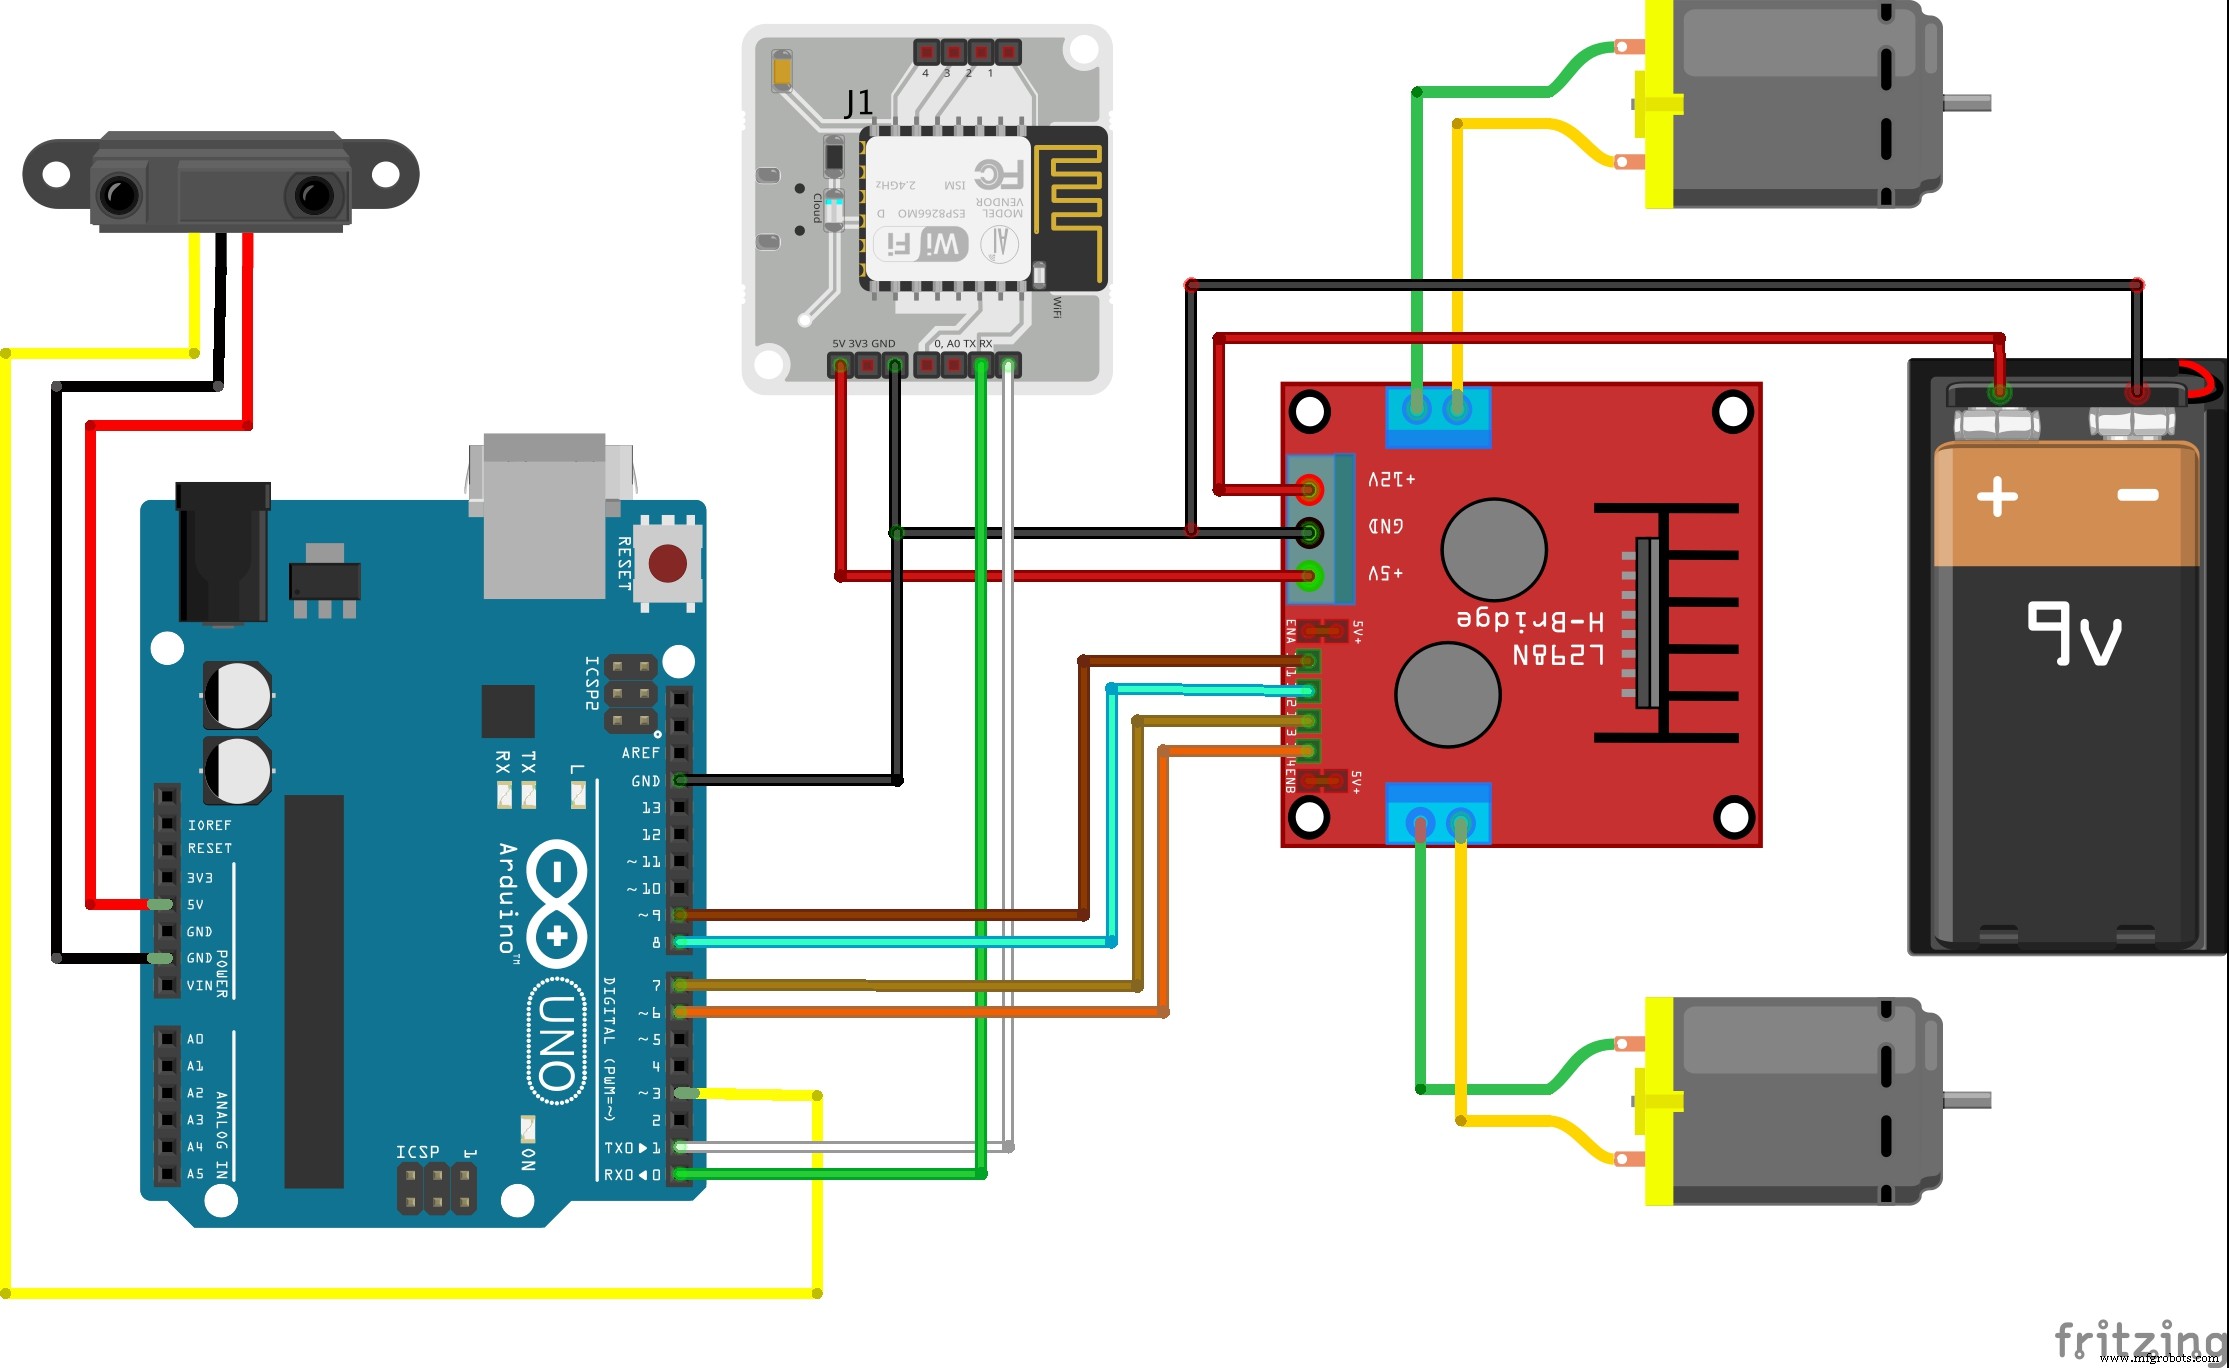
- Agora conecte os terminais do motor ao módulo driver de motor L298N conforme mostrado abaixo. NOTA: Conecte ambos os terminais do motor no mesmo lado do módulo driver.
- Conecte o pino 5V e GND do módulo driver aos pinos 5V e GND do Arduino, respectivamente.
- Conecte os pinos 5V, GND, Tx e Rx do Bolt aos pinos 5V, GND, Rx e Tx do Arduino, respectivamente. Para o Boltduino, encaixe a unidade Bolt no slot presente.
- Conecte os quatro terminais de entrada (IN1, IN2, IN3, IN4) aos pinos 6, 7, 8 e 9, respectivamente.
- Conecte os pinos 5V, GND e OUT do sensor de proximidade aos pinos 5V, GND e 3 do Arduino, respectivamente.


NOTA: Para qualquer ajuda adicional, consulte os esquemáticos abaixo.
Conectando o Bolt à Nuvem
Após montar o hardware, registre e conecte a unidade Bolt ao Bolt Cloud. Saiba mais em registrando e conectando o Bolt à nuvem.
Cena Quatro: E Então Houve Conectividade
Agora, o Supremo Senhor do Hardware convocou o Assassino do Forno do Código (ou seja, eu).

Fui encarregado de dar vida a este robô com meu código e conectá-lo à Nuvem. Siga meus passos para fazer seu robô funcionar também.
Passo 1: Obtenha o Código
Obtenha o código no repositório GitHub deste projeto. Baixe um arquivo .zip ou clone-o no seu sistema, o que preferir.
Passo 2: Trabalhando com o Código
Existem duas partes de código:
- Uma pasta chamada app
- Dentro desta pasta, há dois arquivos: i. controller.html ii. controller.js. Falaremos sobre eles mais tarde.
- Há também o firmware para seu Arduino em um arquivo chamado Bolt_Robot_Car.ino. Este será gravado/carregado no seu Arduino.
Passo 3: Configurando o Arduino
Depois de configurar seu hardware e conectar seu Bolt à nuvem, carregue o firmware presente no arquivo Bolt_Robot_Car.ino no seu Arduino. Para saber como configurar a Arduino IDE e carregar um código no Arduino, siga este link.
Passo 4: O Aplicativo Controlador
Clique duas vezes no arquivo controller.html e você verá a seguinte página web.

Agora insira sua API Key e Device ID nos respectivos campos e clique em ENVIAR. Você pode obter sua API Key e Device ID no painel do Bolt Cloud.
Após isso, você pode usar os botões de controle para controlar o movimento do seu robô. Os pressionamentos dos botões acionam funções JavaScript específicas (verifique o arquivo controller.js) para enviar comandos ao Bolt Cloud e, em seguida, ao seu Módulo WiFi Bolt. Agora você tem um bot RC – faça o que quiser com ele. Há várias coisas que podem ser feitas: você pode anexar alguns sensores, torná-lo automático ou o que desejar. E se você errar, não se preocupe, nós, nativos da Terra dos Makers, estamos aqui para ajudar a qualquer momento.
Cena Cinco: Easter Eggs
Sei que alguns de vocês podem estar pensando: "Ei, você disse que havia um recurso bônus, onde está?" Bem, não vamos deixá-los na mão, mas há uma grande chance de que já tenham notado o recurso na Cena Três: Forjando; se não, dê uma olhada novamente. Mas, bem, quem tem esse tempo? TL;DR: seu robô parará automaticamente se encontrar um obstáculo ou bloqueio em seu caminho, para que você não acabe esmagando-o contra a parede. Certo, esse é o fim desta história, dê uma olhada neste vídeo para conferir o tutorial em vídeo deste projeto.
Demonstração
Código
BoltBot
https://github.com/vimalsheoran/BoltBot
Esquemáticos
Processo de manufatura
- Principais Componentes do Carro e Como Mantêm Seu Veículo Rodando Suavemente
- Construa um Robô Raspberry Pi Controlado por Bluetooth com Feedback de Áudio
- Robô Controlado por Gestos Alimentado por Raspberry Pi
- Construa um Robô Controlado por WiFi com Raspberry Pi e Smartphone Android
- Construa um Robô Controlado por Fala com Windows 10 IoT Core no Raspberry Pi 2
- Construa Robô Raspberry Pi Controlado por Wi-Fi com Python – Guia Passo a Passo
- ROObockey: Robô de Hockey de Rua com Assistência de Precisão e Controle Remoto
- Transforme um Carro RC Antigo em Veículo Controlado por Joystick com Arduino
- Construa um Robô Controlado por Voz com Arduino Nano
- Braço Robô Controlado por Ethernet: Controle Remoto Simplificado